



Vergleich Auto-Addressing Schemes für Bluetooth Car Access Systeme
Bluetooth Low Energy (BLE) Car-Access Systeme feature typischerweise ein Central Module und multiple Satellite Nodes, die über Controller Area Network (CAN) oder Local Interconnect Network (LIN) Bus kommunizieren. Die Satelliten sind strategisch um das Fahrzeug platziert, um BLE Range zu extendieren.
Designer zielen darauf ab, Satellite Manufacturing zu streamlinen, indem sie ein einzelnes PCB Design und identische Firmware across allen Nodes nutzen. Diese Uniformität necessitet jedoch einen On-Board Mechanismus für das Central Module, um einzigartige CAN oder LIN Adressen jedem Satellite nach Installation zuzuweisen.
Traditionelle Wired Approaches employen einen dedizierten LIN Daisy-Chain, um CAN IDs während Manufacturing zu verteilen. Das LIN Interface wird dann für das Vehicle Lifetime disabled. Eine Alternative reduziert Bill-of-Materials (BOM) Kosten, indem sie den dedizierten LIN Bus mit einem minimalen Discrete Circuit ersetzt. Eine wahrhaft Wireless Option eliminiert Extra Hardware entirely, indem sie die existierende BLE Infrastructure nutzt, um Address Assignment durchzuführen.
Durch Entfernen der Notwendigkeit für dedizierte LIN Hardware schneidet die Wireless Methode Wiring, BOM und Overhead von Stocking und Assembling unnötiger Komponenten. Dieser Artikel reviewed zuerst Wired Auto-Addressing Techniken bevor er in den Wireless Approach eintaucht.
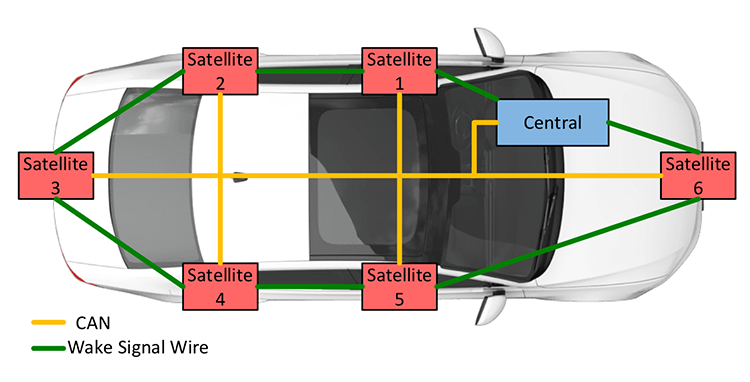
Moderne Car-Access Systeme adoptieren zunehmend BLE für Phone-as-a-Key oder Digital-Key Funktionen. Diese Systeme operieren wie Passive-Entry, Passive-Start Setups, ersetzen aber traditionelle Key Fobs mit dem Smartphone des Fahrers. Eine typische Konfiguration besteht aus einem Central Module und sechs bis zwölf Satellite Modules, jedes fähig BLE Signale vom Phone oder Key Fob zu empfangen (Abbildung 1).
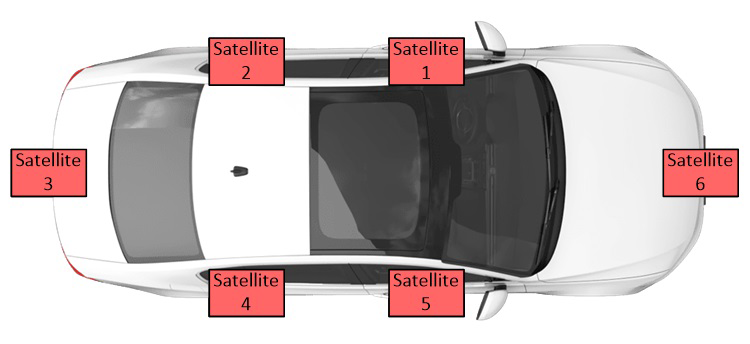
Damit das Phone-as-a-Key System unlockt, muss das Central Module bestimmen, wann Smartphone oder Key Fob innerhalb der Vehicle Unlocking Zone ist. Dies wird erreicht durch Triangulieren von Signalen, empfangen von multiple Satellite Modules, verteilt across strategischen Locations wie Passenger Doors, Rocker Panels, Trunks und Bumpers.
Das Central Module kommuniziert mit Satellites via CAN oder LIN. Using Data von jedem Satellite trianguliert es Smartphone Location und entscheidet, ob Entry granted wird. Abbildung 2 illustriert eine CAN-basierte Communication Topology.
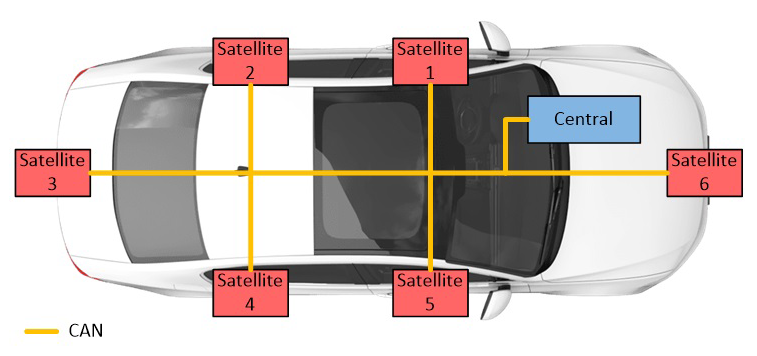
Die CAN Adresse jedes Satelliten lässt das Central Module die Source incoming Data identifizieren. Zuweisen einer einzigartigen CAN ID oder Adresse an jeden Satellite ist essenziell für korrekten Betrieb. Statt Hard-Coding eines distincten PCBs für jeden Satellite, bevorzugen Hersteller ein einzelnes PCB Design, running dieselbe Firmware auf allen Nodes. Dieser Ansatz reduziert Inventory Complexity und ermöglicht Installation desselben Modules an jeder Vehicle Location.
Da alle Satelliten identisch und unadressiert bei Installation sind, ist ein Post-Installation Auto-Addressing Scheme required.
Wired Auto-Addressing: LIN Daisy-Chain Methode
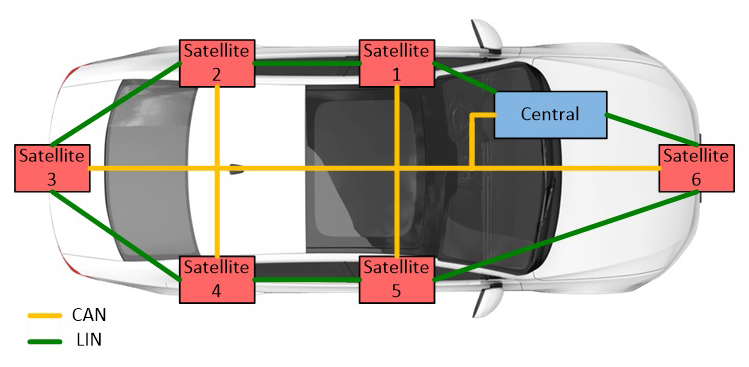
Aktuell nutzen viele OEMs einen separaten LIN Bus für One-Time CAN Address Assignment. Das Central Module sendet eine CAN Adresse über LIN zum ersten Satellite; dieser Node forwarded die nächste Adresse zum zweiten Satellite, und so weiter (Abbildung 3). Jedes Modul benötigt zwei LIN PHYs – eines für Transmission, eines für Reception – genutzt nur während Auto-Addressing. Mit sechs bis zwölf Satelliten kann ein Vehicle 14 bis 26 LIN PHYs benötigen, inflating BOM und Complexity.
Wired Auto-Addressing: Single-Wire Methode
Texas Instruments introduced eine Cost-Saving Alternative, die LIN PHYs mit einem MOSFET und wenigen Resistoren ersetzt. In diesem Scheme ignorieren alle Satelliten den CAN Bus, bis ein Wake Signal auf der P_IN Line empfangen wird (Abbildung 4). Das Central Module initiiert den Prozess durch Pulsing P_IN1 durch Q1. Der erste Satellite empfängt das Wake Signal, beginnt Listening auf dem CAN Bus, und empfängt seine CAN ID. Nach Acknowledging Receipt sendet es das Wake Signal zum nächsten Satellite, und die Sequence repeated sich, bis jeder Node adressiert ist.
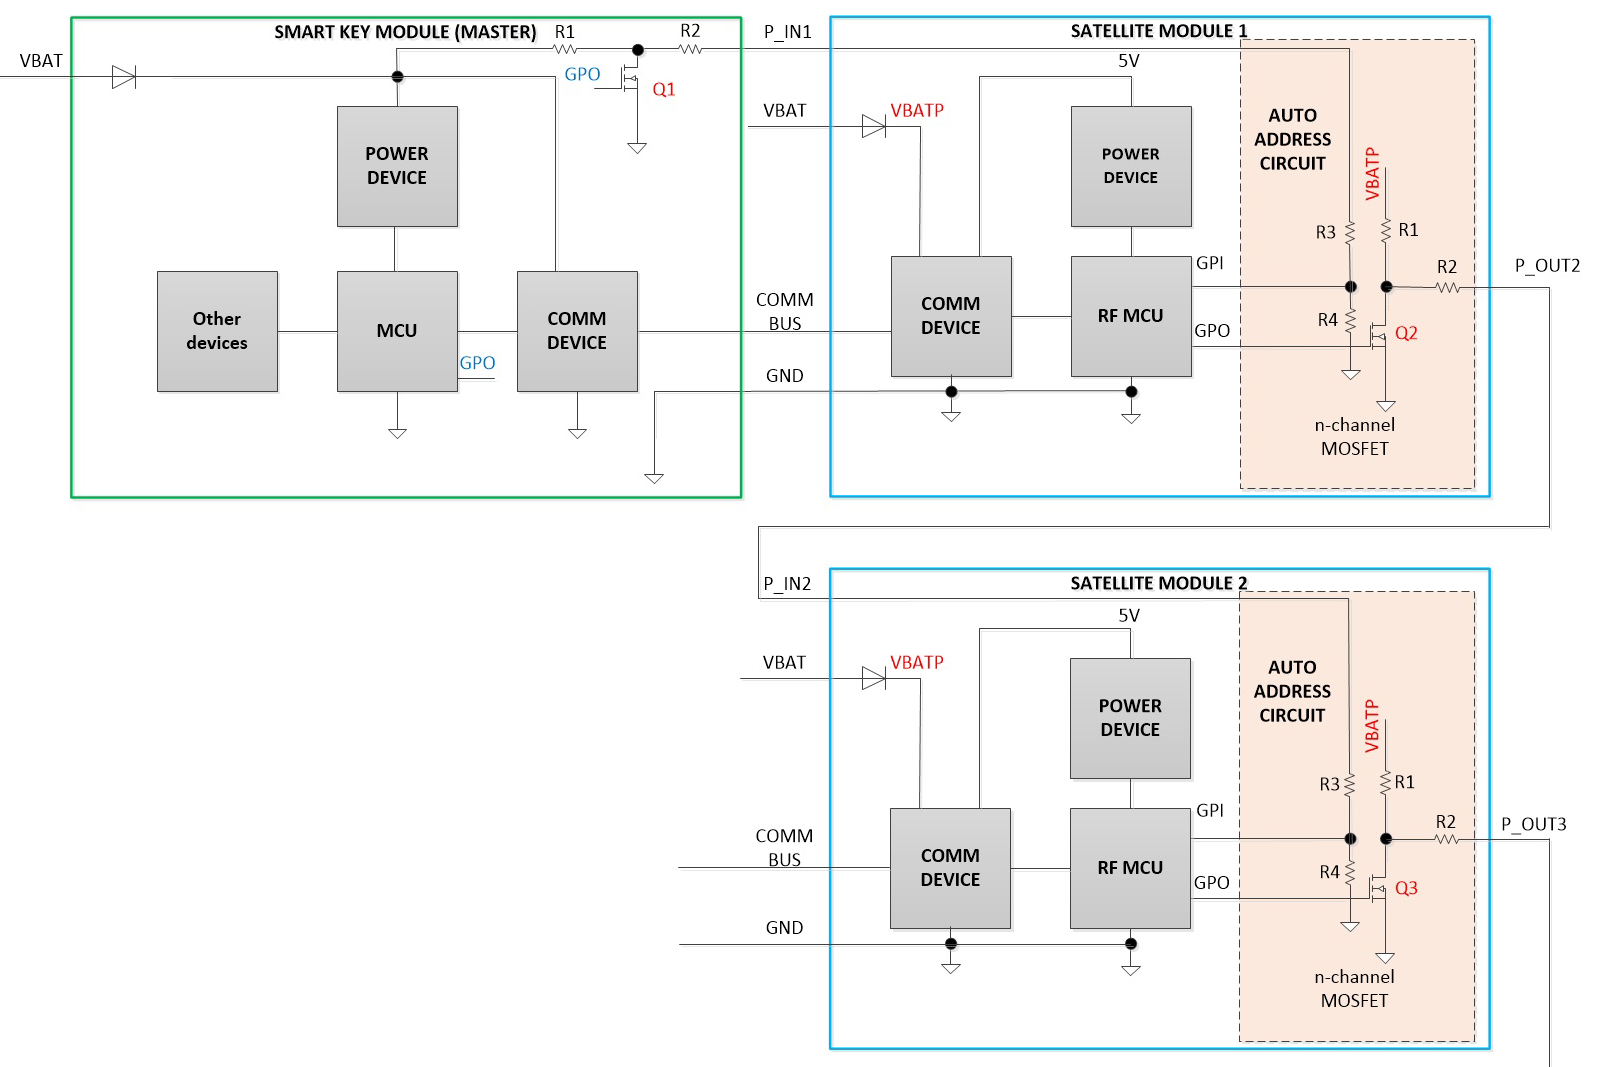
Obwohl diese Methode Component Count reduziert, erfordert sie noch eine dedizierte Wiring Connection zwischen Central Module und jedem Satellite (Abbildung 5).
Wireless Auto-Addressing / Cable Replacement
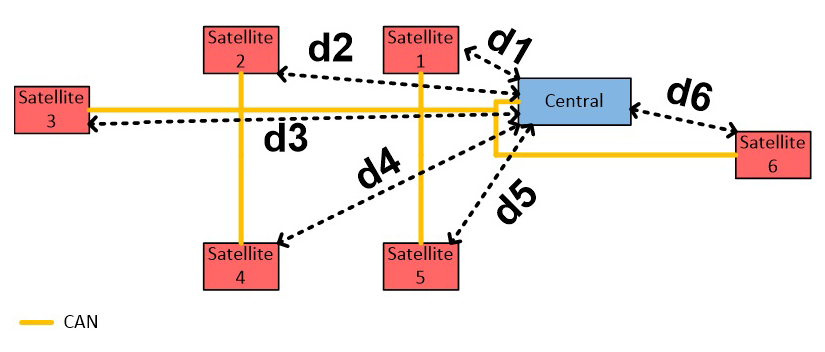
Eine weitere TI Lösung eliminiert Extra Wiring entirely, indem sie BLE Localization nutzt. Während Manufacturing oder Module Replacement assigned das Central Module CAN Adressen basierend auf gemessenen Distanzen (abgeleitet von RSSI). Satelliten closest zum Central Module erhalten niedrigste CAN IDs, gefolgt von progressively farther Modules. Die actual Physical Location ist nicht needed; Consistency in gemessenen Distanzen garantiert repeatable Addressing.
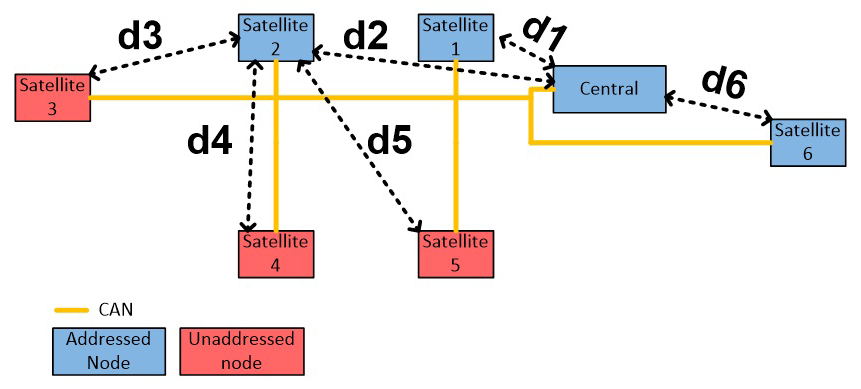
Beispielsweise, wenn gemessene Distanzen d1 < d6 < d5 < d2 < d4 < d3 satisfy, kann das Central Module zuverlässig Adressen 1 durch 6 zuweisen. Wenn zwei Satelliten ähnliche Distanzen produzieren, kann ein bereits-adressierter Satellite als Secondary Reference dienen, um sie zu differenzieren (Abbildung 7).
Implementation Details
In Line mit Generic Access Profile (GAP) von BLE, wird das Central Module als „Scanner“ und die Satelliten als „Advertisers“ termed. Der GAP Layer managed Device Discovery, Link Establishment und Security. Zwei Key States sind:
- Advertiser: Broadcastet connectable Advertising Data, inklusive Unique Device Address und Optional Name.
- Scanner: Scannt für Advertisements, sendet Scan Requests, und initiiert Connections.
Während Auto-Addressing broadcastet jeder Advertiser mit Random Identifier um Duplication zu verhindern. Der Scanner misst repeatedly RSSI, averaged die Values, und selects den Nearest Advertiser. Er sendet dann einen Scan Request, transmitted das Auto-Address CAN Message, und wartet auf Acknowledgment. Upon Acknowledgment stoppt der Advertiser Advertising und proceeds zum nächsten Node. Dieser Cycle repeated sich, bis alle Satelliten adressiert sind.
Results
Testing employed TIs Bluetooth Low Energy + CAN Satellite Reference Design und einen 12-ft Harness mit ~6-ft Spacing zwischen Connectors (Abbildung 9). Der Scanner nutzte 1-s Scan Duration mit 250-ms Window/Interval; Advertisers advertised alle 100 ms. Zehn RSSI Samples wurden per Node genommen, und der Average wurde genutzt, um Distance zu schätzen.
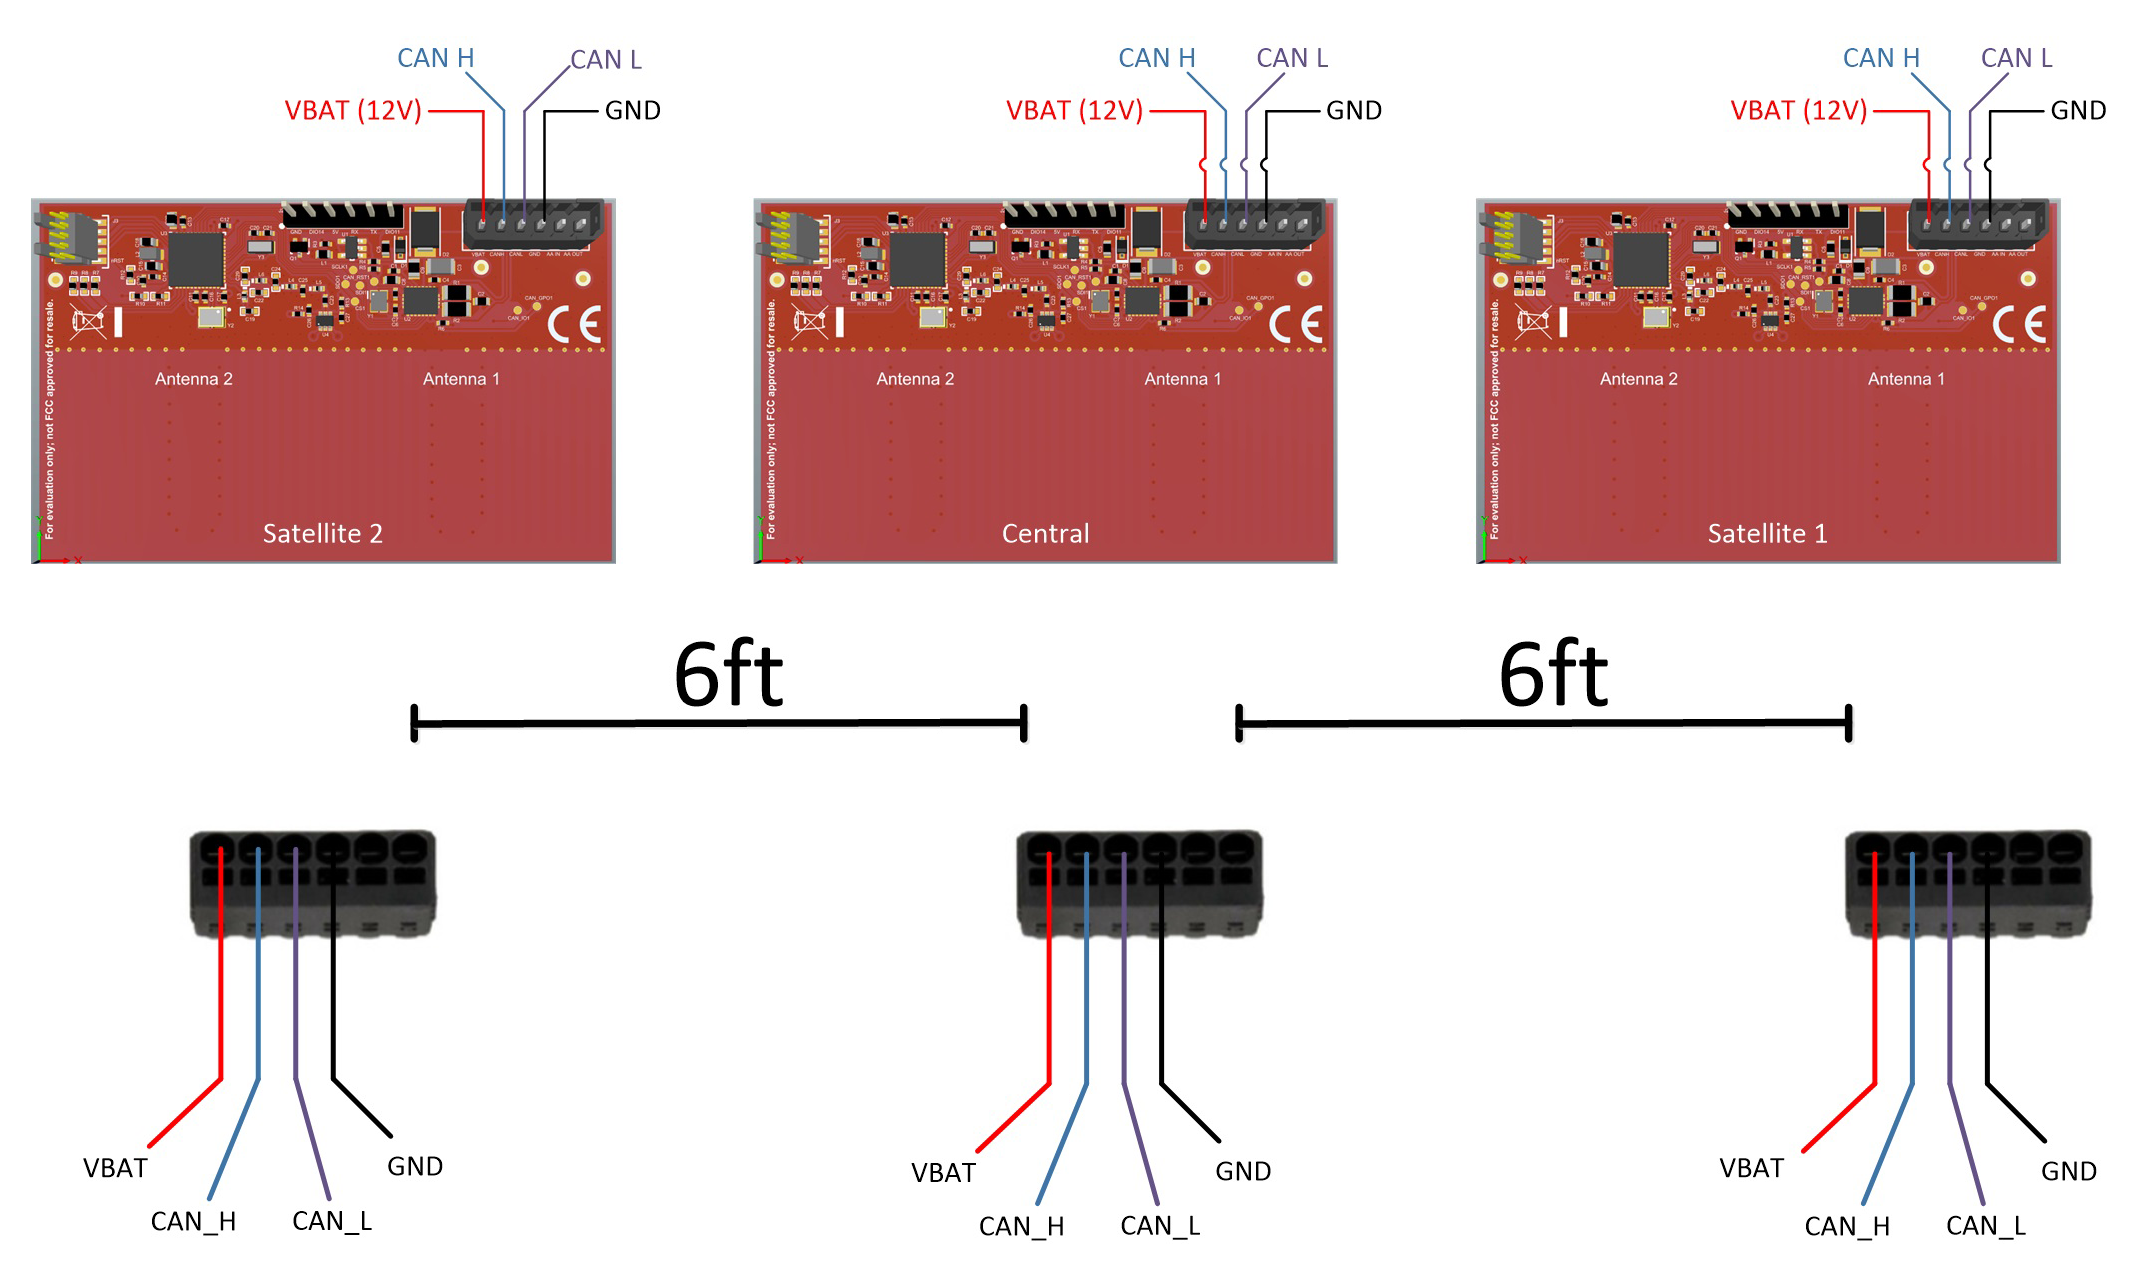
Tabelle 1 summarized Delay, Reliability und Implementation Cost der drei Methoden. Der Wireless Approach incurred roughly fünfmal längere Addressing Time im Vergleich zu Wired Schemes, bietet aber Lowest BOM und eliminiert Wiring. Performance kann verbessert werden durch Refining BLE Parameters und Accounting für RF Propagation Variations.
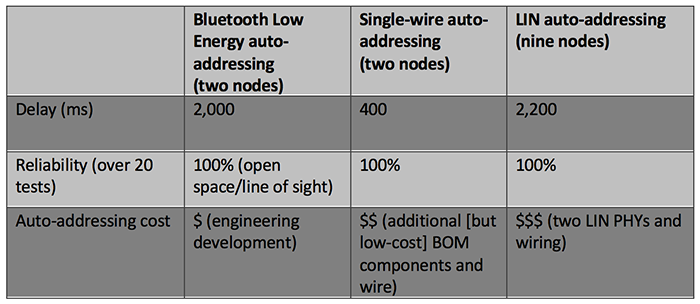
Für detaillierte Single-Wire Test Data, referenzieren Sie TIs Car-Access Bluetooth Low Energy + CAN Satellite Module Reference Guide. Beim Wählen einer Auto-Addressing Strategy, consider Cost, Wiring Complexity und Need für Post-Manufacturing Flexibility.
* Für zusätzliche Details und Test Results zur Single-Wire Auto-Addressing Methode, consultieren Sie Texas Instruments Car Access Bluetooth Low Energy + CAN Satellite Module Reference Design Guide.
Referenzen
- Bluetooth Core Specifications
- The Standard for Connection Sets New Standards in Safety, Bluetooth SIG
>> Dieser Artikel wurde ursprünglich auf unserer Schwesterseite EDN veröffentlicht.
Eingebettet
- C# Konstruktoren: Typen, Beispiele und fortgeschrittene Muster
- C# Geschachtelte Klassen verstehen: Definition, Verwendung und Vererbung
- Konstruktorüberladung in C# meistern
- Bluetooth Mesh Design Entscheidungen: Module vs. Diskrete Devices
- Cervoz DDR4 Very Low-Profile SO-DIMM – Platzsparender Industriespeicher für Intel Coffee Lake & Purley
- NXP bringt UWB-Chip, der Smartphones zu sicheren digitalen Schlüsseln macht
- Ultra-kleines u-blox BMD-380 Bluetooth 5.0 Modul mit integrierter Keramik-Antenne
- Murata & Google präsentieren kleinstes Edge TPU KI-Modul: 4 TOPS in 10×15×1,5 mm Chip
- Skyworks präsentiert integriertes 5-GHz FEM für Wi-Fi 6 Applikationen
- ams beschleunigt Ultraschall-Wasserzähler-Entwicklung mit IA-UWM-2-GP30-DN20 Modul