



Optimierung schnellen Feedback für miniaturisierte Motorenantriebe
Motordrehdaten – Position, Geschwindigkeit, Richtung – müssen mit höchster Präzision gemessen werden, um zuverlässige Treiber und Controller für heutige aufstrebende Märkte zu liefern. Von Pick-and-Place-Maschinen, die mikroskopische Komponenten auf ultra-kompakten PCBs platzieren, bis zu chirurgischen Robotern und UAVs – die Nachfrage nach hochpräziser Motorsteuerung steigt stetig.
Zum Vergrößern klicken
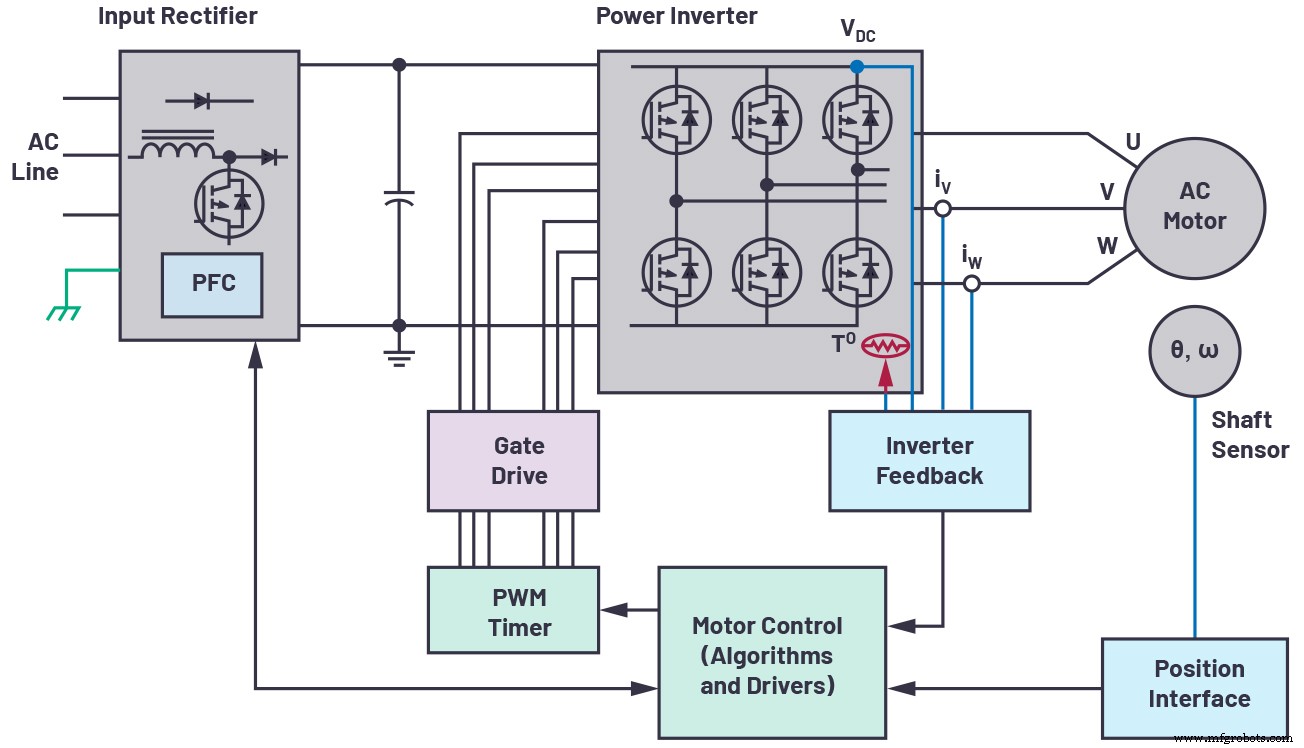
Abbildung 1. Geschlossener Regelkreis Motorsteuerung Feedback-System. (Quelle: Analog Devices, Inc.)
Motorsteuerungs-Architektur
In einem geschlossenen Motorregelkreis bilden Motor, Controller und Position-Feedback-Interface die Kernschleife (Abbildung 1). Der Motor wandelt elektrische Energie in mechanische Rotation um, der Controller bestimmt Beschleunigung, Verzögerung und Stoppunkte, und das Position-Interface meldet Echtzeit-Geschwindigkeit und -Position an den Controller zurück. Genauen Positiondaten sind das Lebenselixier für Aufgaben wie präzises Komponentenplatzieren auf PCBs und High-Speed Pick-and-Place-Operationen.
Für ultra-kleine Geräte – Roboterarme, Mikro-Montagestationen, Miniatur-Aktuatoren – zählt jeder Millimeter PCB-Fläche. Daher müssen Designer die strengen Genauigkeitsanforderungen des Feedback-Sensors gegen die physischen Beschränkungen eines winzigen Gehäuses abwägen.
Position-Feedback-Systemdesign
Am unteren Ende mag ein simpler inkrementeller Sensor mit Komparator ausreichen. High-End-Anwendungen erfordern jedoch eine anspruchsvolle Signalkette: Sensor, Analog-Frontend, ADC und digitaler Treiber. Unter diesen bleibt der optische Encoder der Goldstandard für Auflösung und Robustheit.
Ein optischer Encoder besteht typischerweise aus einer LED-Lichtquelle, einer markierten Scheibe auf der Motorwelle und einem Photodetektor. Das Deckungs-/Transparent-Muster der Scheibe moduliert das Licht und erzeugt Sinus- und Cosinus-Wellenformen, die die absolute Wellenposition kodieren. Diese Wellenformen, oft im Millivolt- bis Mikrovoltbereich, werden auf ein 1 V Spitze-zu-Spitze-Fenster verstärkt, um den ADC-Eingangsbereich anzupassen und den Dynamikbereich zu maximieren.
Da Sinus- und Cosinus-Signale simultan erfasst werden müssen, muss der ADC Simultansampling unterstützen. Die resultierenden Daten werden an einen ASIC oder Mikrocontroller weitergeleitet, der den Encoder jeden PWM-Zyklus abfragt, um den Motor präzise anzusteuern. Historisch mussten Designer ADC-Geschwindigkeit, Kanalanzahl und Board-Footprint abwägen – Einschränkungen, die nun durch moderne integrierte Lösungen durchbrochen werden.
Zum Vergrößern klicken
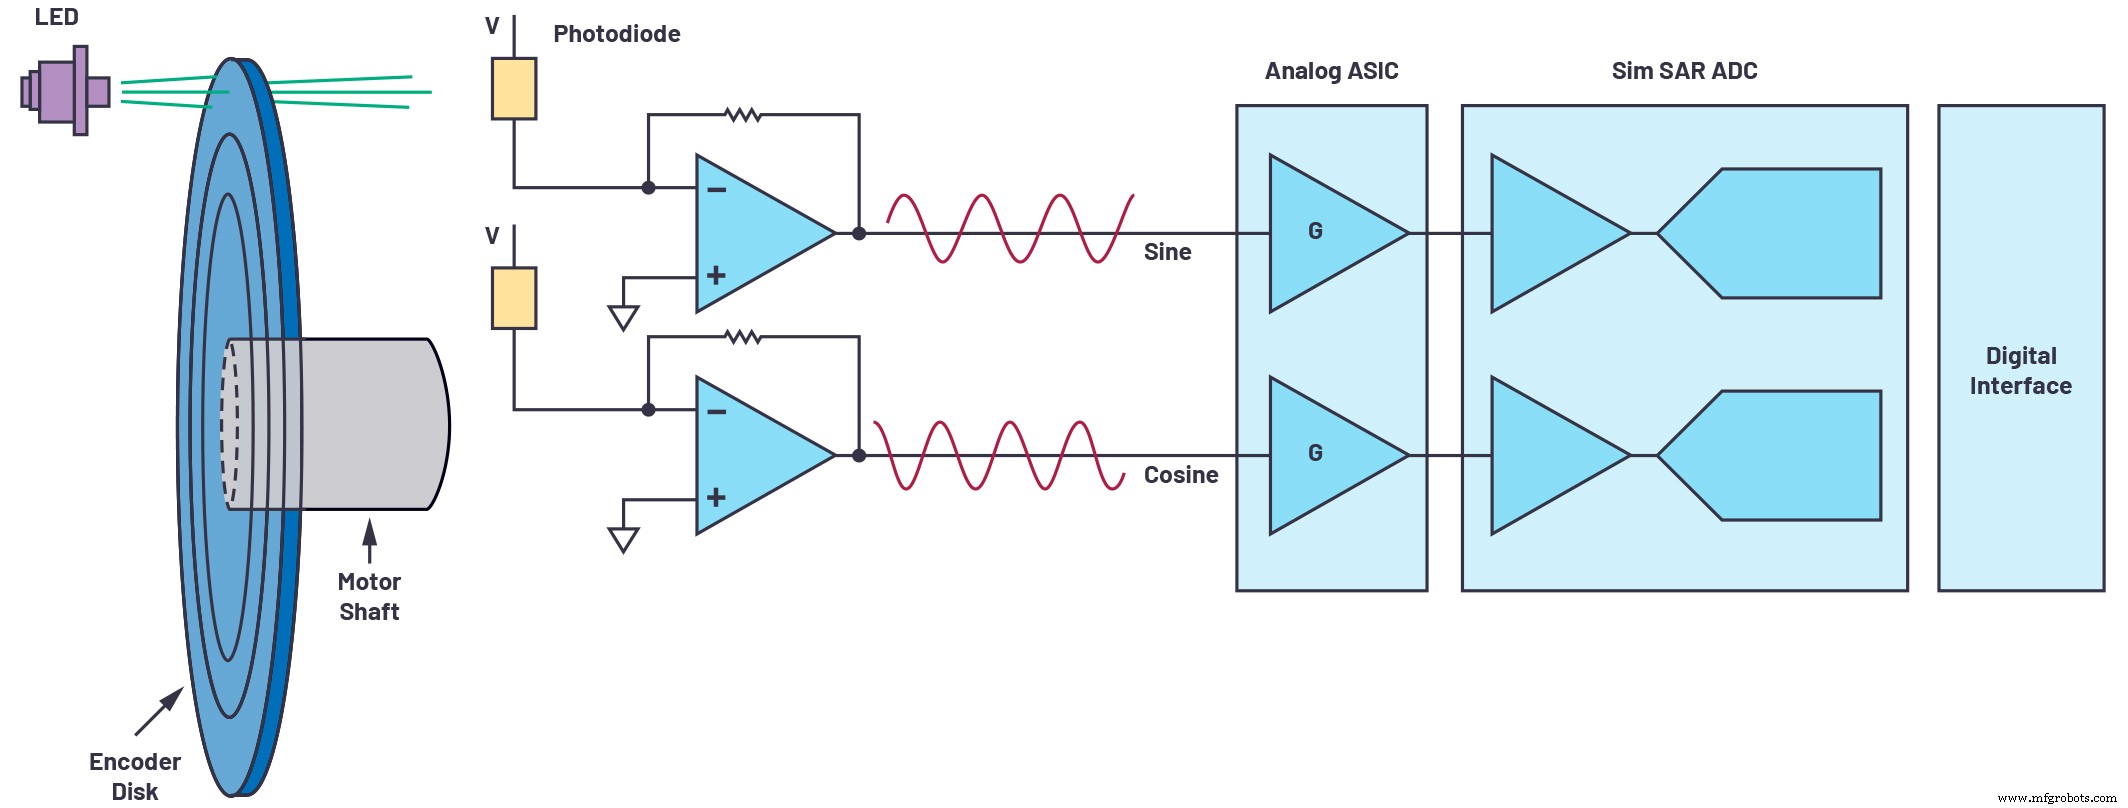
Abbildung 2. Position Feedback System. (Quelle: Analog Devices, Inc.)
Optimierung des Position-Feedbacks
Moderne Motorsteuerungsanwendungen pushen die Grenzen der Encoder-Auflösung. Moderne optische Encoder können Hunderte oder Tausende von Schlitzen aufweisen, die durch feine Lithografie in die Scheibe geätzt sind und beispiellose Präzision ermöglichen.
Durch Abtasten der Sinus- und Cosinus-Signale mit höherer Rate mittels eines High-Performance-ADCs können Designer zwischen Samples interpolieren und die Encoder-Auflösung effektiv erhöhen, ohne die Scheibe neu zu designen. Abbildung 3 zeigt, wie eine langsamere Abtastrate die Genauigkeit der Positionsschätzung begrenzt, während eine schnellere Rate mehr Details erfasst und eine genauere Wellenposition liefert.
Zum Vergrößern klicken
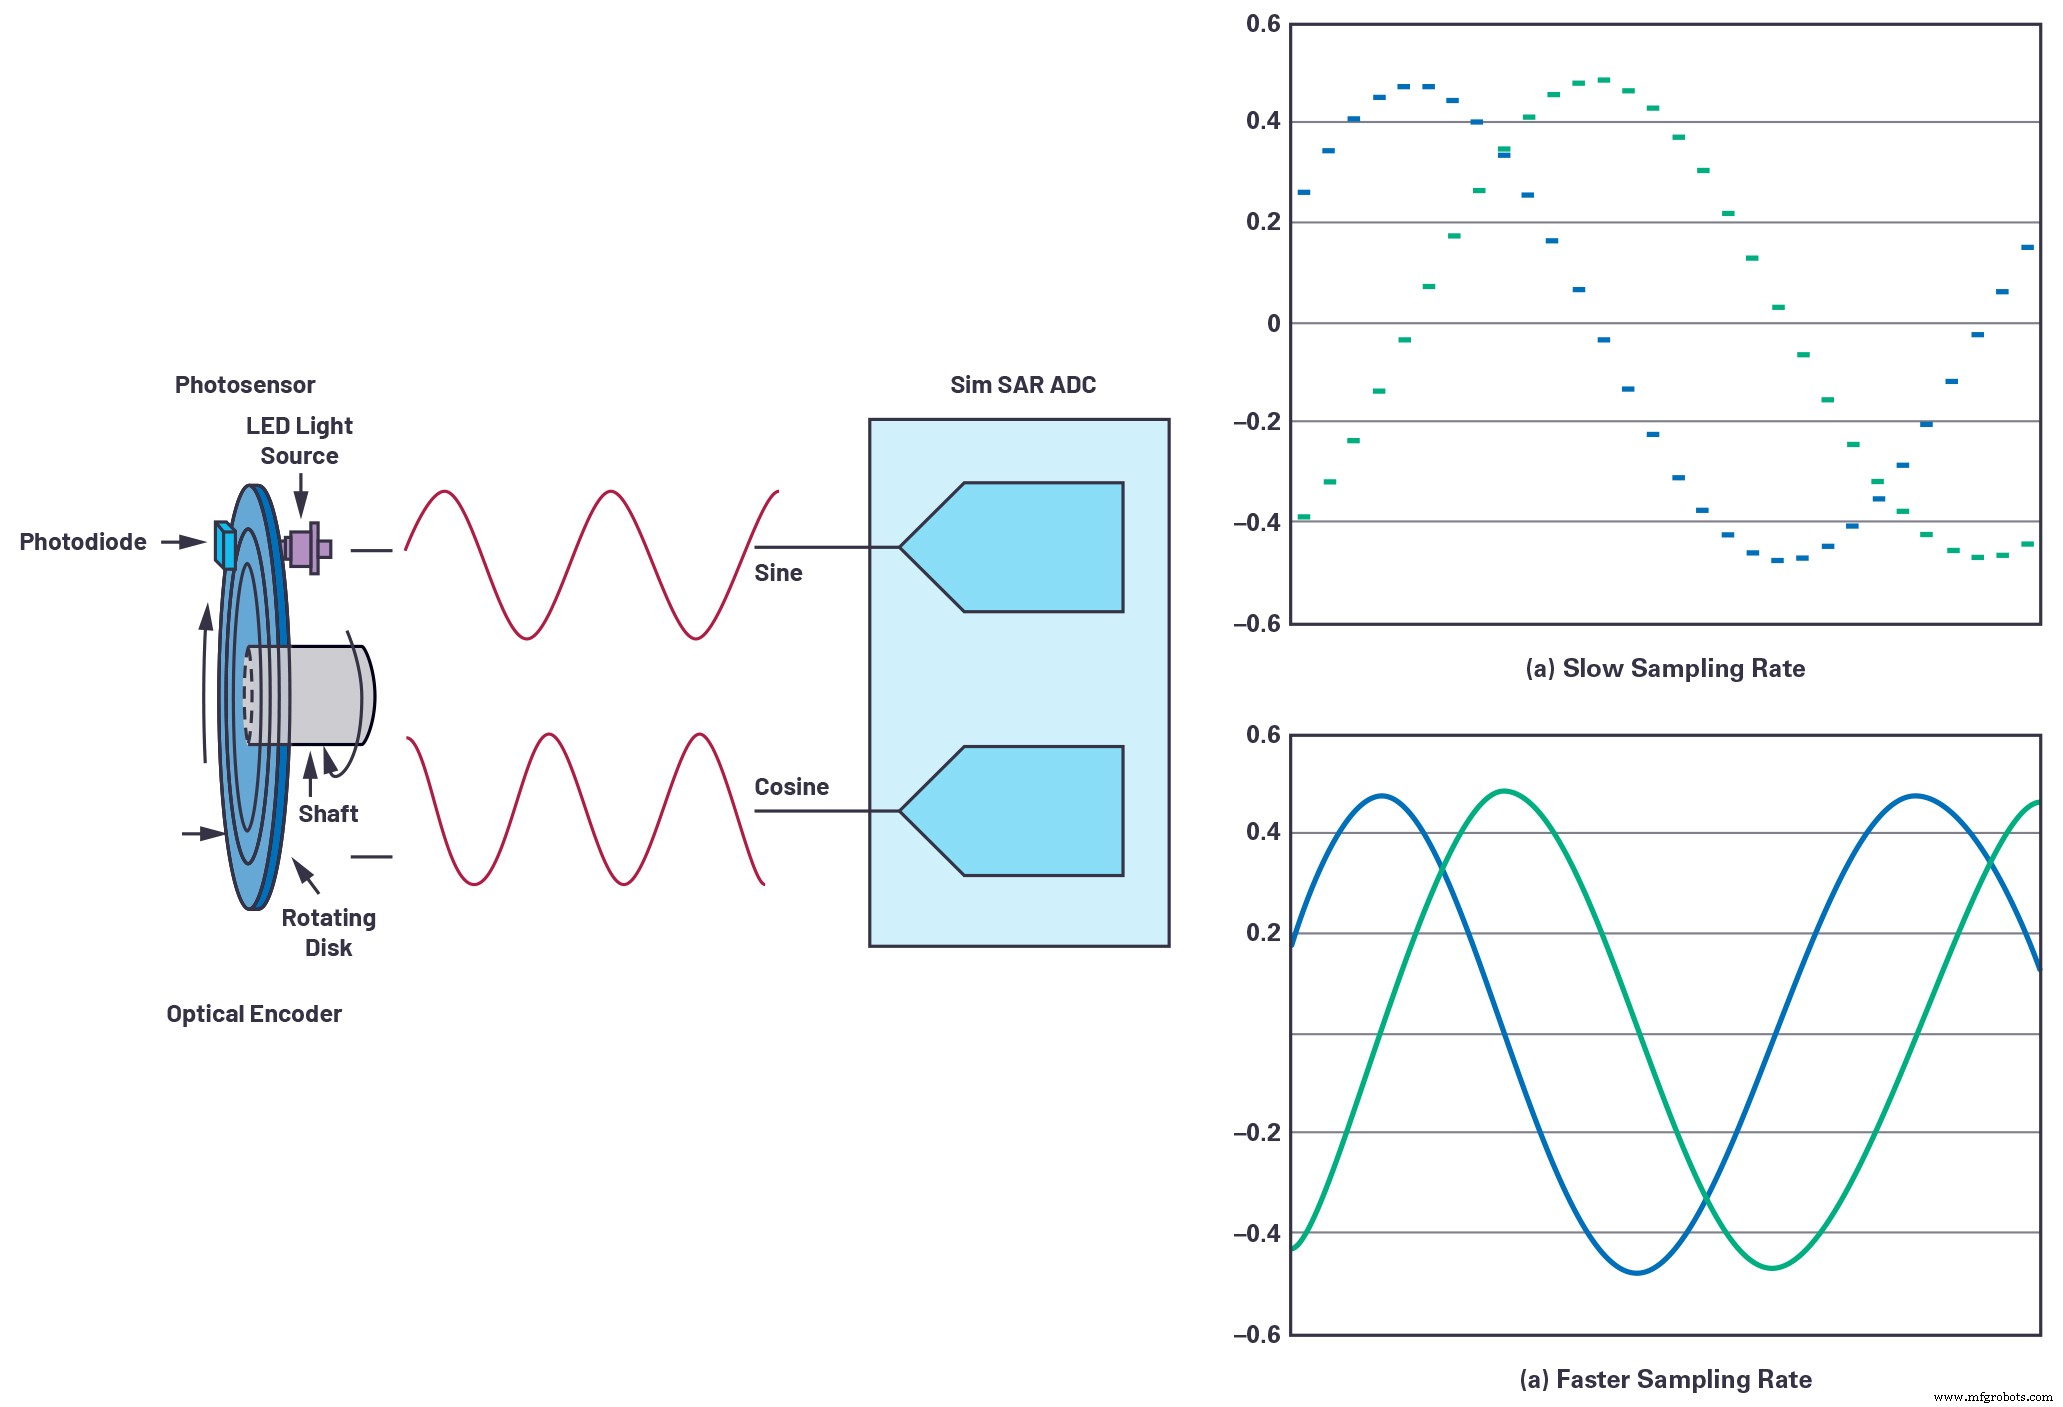
Abbildung 3. Abtastrate. (Quelle: Analog Devices, Inc.)
High-Speed-Sampling erhöht nicht nur die Auflösung durch Oversampling, sondern entspannt auch die Anforderungen an das nachgelagerte digitale Interface. Ein 4 MSPS ADC kann detaillierte Samples bei niedrigerer serieller Datenrate liefern, was den Kommunikationslink zum Controller vereinfacht.
Designbeispiel: Optischer Encoder Position-Feedback
Das folgende Schema (Abbildung 4) zeigt ein optimiertes optisches Encoder-Interface für einen Absolut-Encoder. Das Frontend nutzt einen ADA4940-2, einen zweikanaligen, voll-differenziellen Verstärker, der einen 16-Bit, 4 MSPS, simultan-sampling SAR ADC (AD7380) in einem 3 mm × 3 mm LFCSP-Gehäuse ansteuert.
Zum Vergrößern klicken
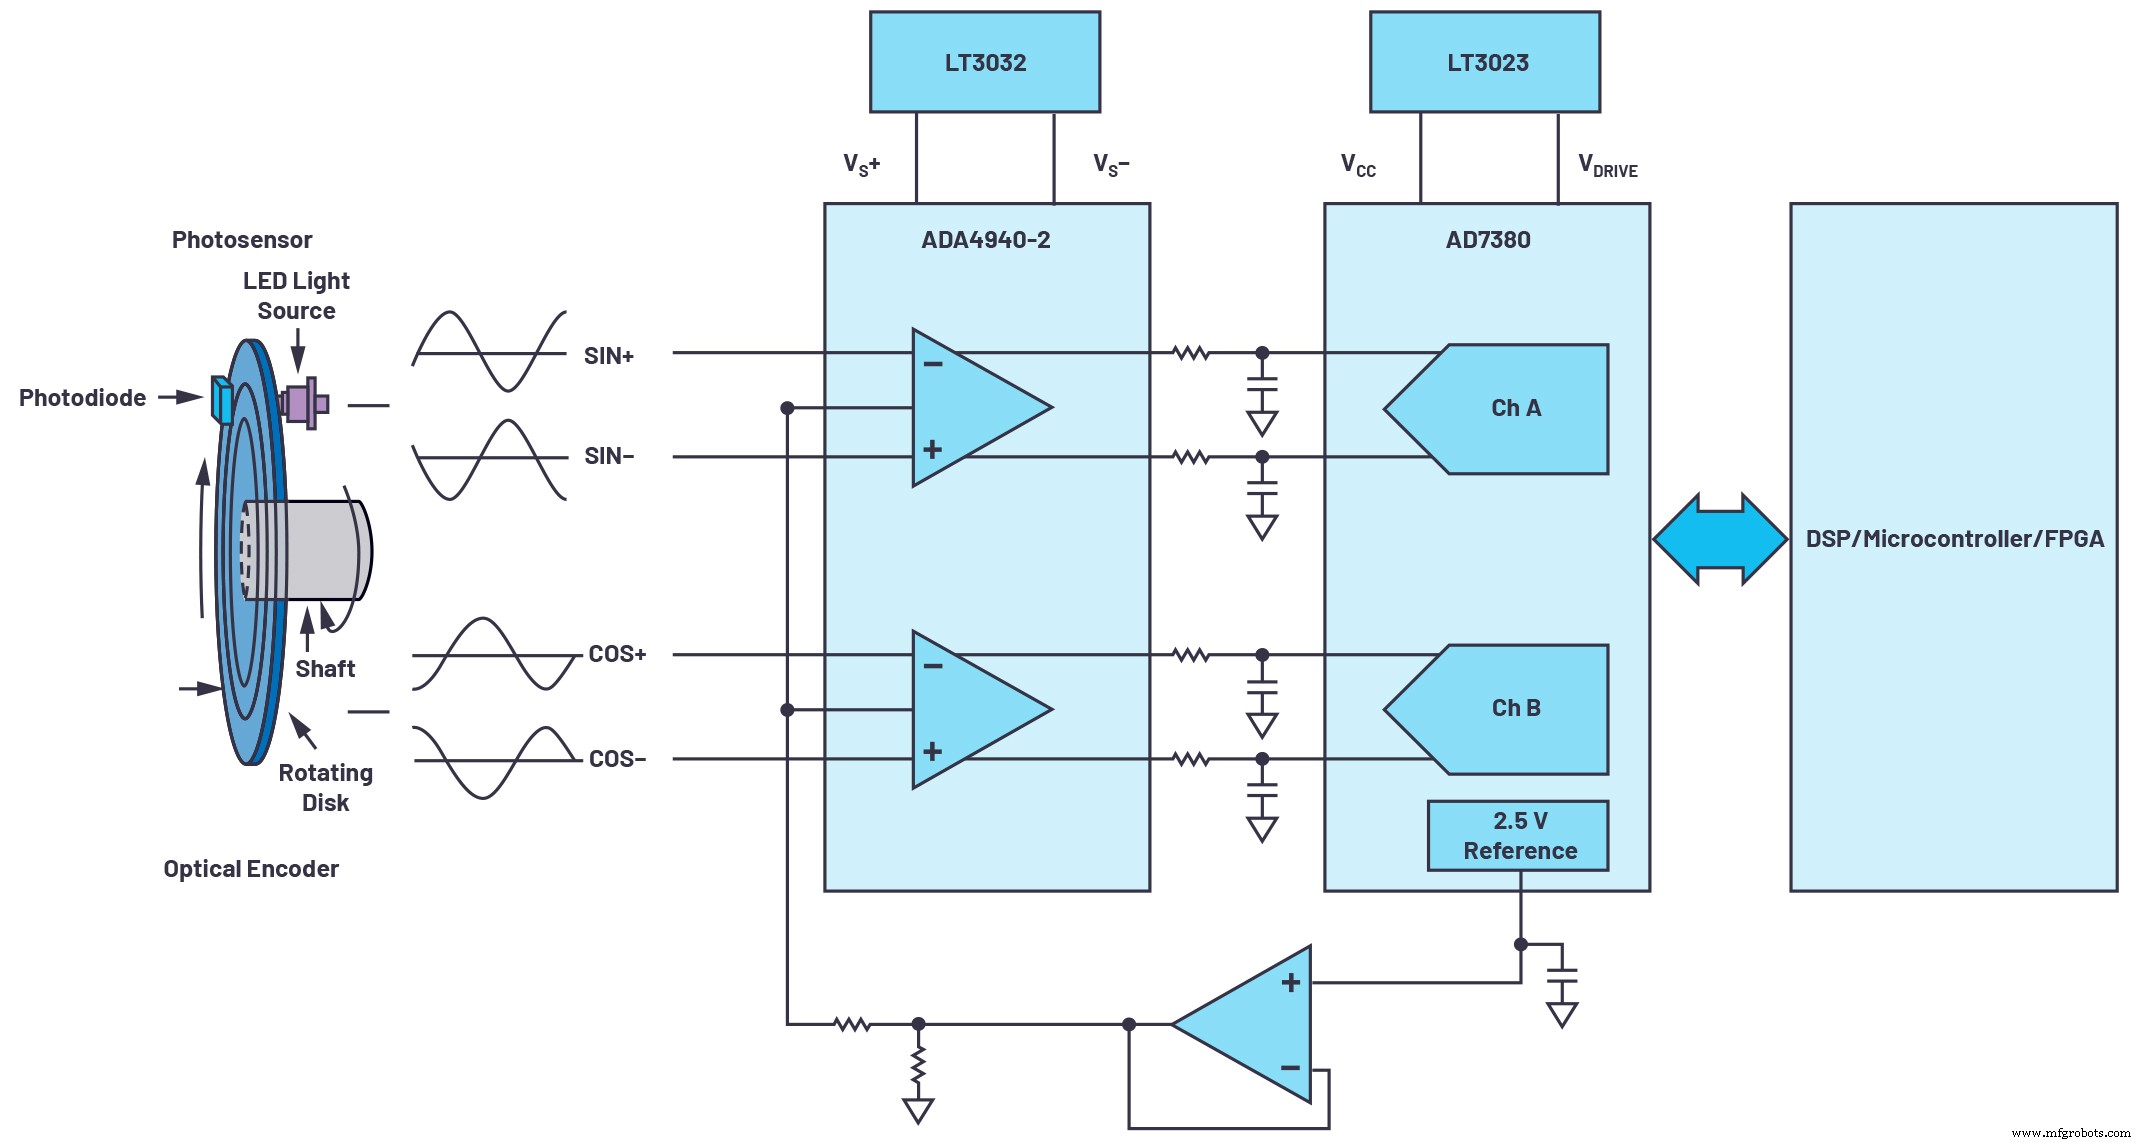
Abbildung 4. Optimiertes Feedback-Systemdesign. (Quelle: Analog Devices, Inc.)
Die on-chip 2,5 V Referenz eliminiert die Notwendigkeit einer externen Referenz und reduziert die Bauteilanzahl. Ein Low-Dropout-Regler wie LT3023 oder LT3032 versorgt sowohl den ADC's VCC/VDRIVE als auch die Verstärker-Schienen.
In Kombination mit einem 1024-Schlitze-Encoder, der 1024 Sinus/Cosinus-Zyklen pro Umdrehung erzeugt, sampelt der 16-Bit AD7380 jeden Schlitz 216-mal, was die Encoder-Auflösung effektiv auf 26 Bit erhöht. Der 4 MSPS Durchsatz ermöglicht zusätzliches On-Chip-Oversampling, das zwei weitere Bits Auflösung hinzufügen kann – bis zu 28 Bit mit der ADC-Auflösungs-Boost-Funktion.
Kurz gesagt: Die Kombination aus High-Speed, Simultansampling-ADC und kompaktem, voll-differenziellem Frontend verwandelt einen Standard-Optischen-Encoder in ein 28-Bit-Präzisionsinstrument – perfekt für hochgeschwindige, miniaturisierte Motorsteuerung.
Über den Autor
Sensor
- Kompakter drahtloser Sauerstoffsensor: Zuverlässiges Remote-Monitoring für Neugeborene
- Smarte Beleuchtungssteuerung senkt Gewächshaus-Energiekosten um bis zu 33 %
- Fortgeschrittene Zündsysteme für zuverlässige CubeSat-Elektrantriebe
- Revolutionäres Hyperschall-Antriebssystem ermöglicht transkontinentale Reisen in <30 Minuten
- Innovative smarte Lösungen für Gasdurchflussgeräte
- Fortschrittliches Kalibriersystem erhöht Präzision bei automatisierter Faserablage
- Fragen & Antworten: Fortschritt im Lithium-Ionen-Batterie-Design für 10-Minuten-Schnellladen
- Entwicklung modernster IR-Optiken für UAVs
- Ultraempfindliches Chemiewaffen-Detektionssystem für Bedrohungen niedriger Konzentration
- Fortschrittliches 3D-Bewegungstracking-System: Next-Gen-Sensor für autonome Technologien