



Automobilnavigation revolutioniert: ACEINNAs leistungsstarke, skalierbare MEMS-IMUs
Um herauszufinden, was für MEMS-Automobilnavigationssysteme in Zukunft ansteht, interviewte ich Yang Zhao, CEO, und Teoman Ustun, VP Marketing und Business Development, ACEINNA, Inc. (Boston, MA).
Tech Briefs: Warum nennen Sie ACEINNA IMUs next generation?
Yang Zhao: Unter idealen Bedingungen können Sie ein Auto mit einer Kamera navigieren. Um jedoch jederzeit Sicherheit und Verfügbarkeit zu erreichen, verlassen sich autonome Fahrzeuge zunehmend auf zusätzliche Sensortechnologien. Doch diese Sensoren wie Vision, Radar, Lidar, GNSS, RTK können alle unter bestimmten Situationen geblendet werden. IMU ist der einzige Sensor, der weiterhin funktioniert, auch wenn alle anderen Sensoren ausfallen. Unsere Herausforderung ist es, die Zeit zu verlängern, für die Dead Reckoning mit der IMU zuverlässig ist. Das aktuelle Produkt ist eher ein High-End-Industrielevel, aber für den Einbau in Personenkraftwagen konzipiert.
Teoman Ustun: Die revolutionäre MEMS-Technologie, die wir entwickeln, wird die Leistung eines Faseroptik-Gyros zum Preis einer Silizium-MEMS-Lösung erreichen. Das ist im Grunde eine bahnbrechende Technologie.
Mit jeder Generation haben wir die Leistung unserer IMU in Bezug auf Angular Random Walk (ARW), Bias-Instabilität und Vibrations-/Stoßimmunität verbessert. Mit dieser neuesten Generation haben wir auch eine dreifach redundante Architektur hinzugefügt, die aus zwei Gründen extrem wichtig ist. Sie verbessert die automobilgerechte Zuverlässigkeit und erhöht auch die Leistung der IMU. Soweit ich weiß, haben wir das einzige ASIL-B ISO 26262 (Automotive Safety Integrity Level) qualifizierte INS (Trägheitsnavigationssystem) mit dreifach redundanter IMU auf dem Markt. Diese Qualifikation gibt Automobilkunden die Gewissheit, dass unser Sensor über die Lebensdauer des Fahrzeugs robust Daten generiert.
Unsere neuesten IMUs verfügen auch über Open-Architecture-Features, die es unseren Kunden ermöglichen, ihr Know-how zu nutzen oder ihre „Secret Sauce“ in unserer Hardware zu implementieren.
Zhao: Luftfahrt-IMUs haben exzellente Stabilität, sind aber groß, schwer und teuer – siehe Abbildung 1 für einen Vergleich der verschiedenen IMU-Grade. Wir zielen darauf ab, ein IMU-System auf den Markt zu bringen, das Navigationsgrad annähert. Heute kann man Navigationsgrad-IMUs erhalten, aber sie alle nutzen Faseroptik-Gyros und liegen im Zehntausende-Dollar-Preissegment. Sie sind groß, schwer und teuer, aber in der Luftfahrt und im Militär ist das kein Dealbreaker.
Aber wenn es um den Einsatz einer IMU in einem Auto geht, würde niemand so viel Geld zahlen. Deshalb versuchen wir, eine neue Generation MEMS-IMU-Technologie zu entwickeln, die Navigationsgrad-Leistung erreichen kann, die sich der Faseroptik-Gyro-Leistung annähert. Im Gegensatz zu anderen, die zunächst Consumer-Grade-IMUs anvisierten und nun versuchen, sie auf höhere Leistungsanwendungen zu verlagern, begannen wir mit High-Performance-Industrieanwendungen im Hinterkopf, um die Anforderungen für unseren Automobilsensor festzulegen.
Die neuesten Automobilprodukte, die wir eingeführt haben, sind kosteneffektiv. Sie sind sehr stark von Grund auf so entworfen und entwickelt, dass sie eine Preis-Leistungs-Optimierung für Hochvolumenanwendungen haben. Wir zielen auf einen Preis von unter 500 Dollar und schließlich sogar weniger.
Tech Briefs: Könnten Sie einige der Funktionen erklären, die die Genauigkeit, Stabilität und Zuverlässigkeit Ihrer neuen IMU verbessern.
Ustun: Zunächst einmal haben unsere IMU-Sensoren dreifache Redundanz – es gibt drei Beschleunigungsmesser und drei Gyros. Wir überwachen alle kritischen Parameter, einschließlich Spannungen, Ströme und Temperaturen, sowie die Leistung der einzelnen IMUs. Diese dreifache Redundanz ermöglicht es uns, kontinuierliche Selbsttests durchzuführen. Wir gewinnen gutes Vertrauen in die Gyro- und Beschleunigungsmesserleistung, indem wir diese dreifachen Datenströme vergleichen und kontrastieren.

Wir haben auch sechs Freiheitsgrade: die drei Beschleunigungsmesser und drei Gyros messen die XYZ-Achsen. Die Gyros messen Drehgeschwindigkeit, die integriert die Änderung der Winkelposition ergibt. Der Beschleunigungsmesser misst Beschleunigung, die integriert Geschwindigkeit und nochmals integriert Position ergibt. Durch Verarbeitung von Gyro- und Beschleunigungsmesserdaten und Verwendung von Filtern und Algorithmen, die für eine gegebene Anwendung optimiert sind, erhalten wir wirklich genaue Winkeldaten für Roll, Nick und Gier (siehe Abbildung 2). Die kritischsten Daten für eine Automobilanwendung ist Gier, die angibt, wie stark das Auto abdriftet. Nick zeigt an, ob Sie einen Berg hinauf oder hinunter fahren. Hoffentlich werden Sie nie einen Roll in Ihrem Auto sehen.
Tech Briefs: Welche Genauigkeit können Sie über welchen Zeitraum aufrechterhalten?
Ustun: Das ist sehr schwer zu sagen, da es von so vielen verschiedenen Szenarien abhängt. Derzeit müssen wir Spurniveau-Genauigkeit erreichen. Eine Spur ist etwa drei Meter breit, ein Pkw etwa zwei Meter. Da Sie sicherstellen wollen, dass Sie nicht über die Spur hinausfahren, haben Sie etwa plus/minus einen halben Meter Spielraum, bevor Sie zu weit abweichen. Bei typischen Autobahngeschwindigkeiten könnte eine Korrektur von einem halben Meter in weniger als einer Sekunde erreicht werden. Da Sie unter Dead Reckoning die erforderliche Genauigkeit für 60 bis 90 Sekunden halten können, kann unsere IMU ein Auto problemlos in seiner Spur halten.
Tech Briefs: Eine IMU gibt Ihnen relative Genauigkeit. Was ist mit absoluter Genauigkeit?
Ustun: Absolute Positionsdaten werden allgemein aus einem GNSS-Signal abgeleitet. Historisch lag die Positionsgenauigkeit von GNSS-Empfängern bei einem Meter oder mehr. Also ist GNSS allein nicht gut genug für die erforderliche automobilere Spurniveau-Genauigkeit von bis zu 2 cm.
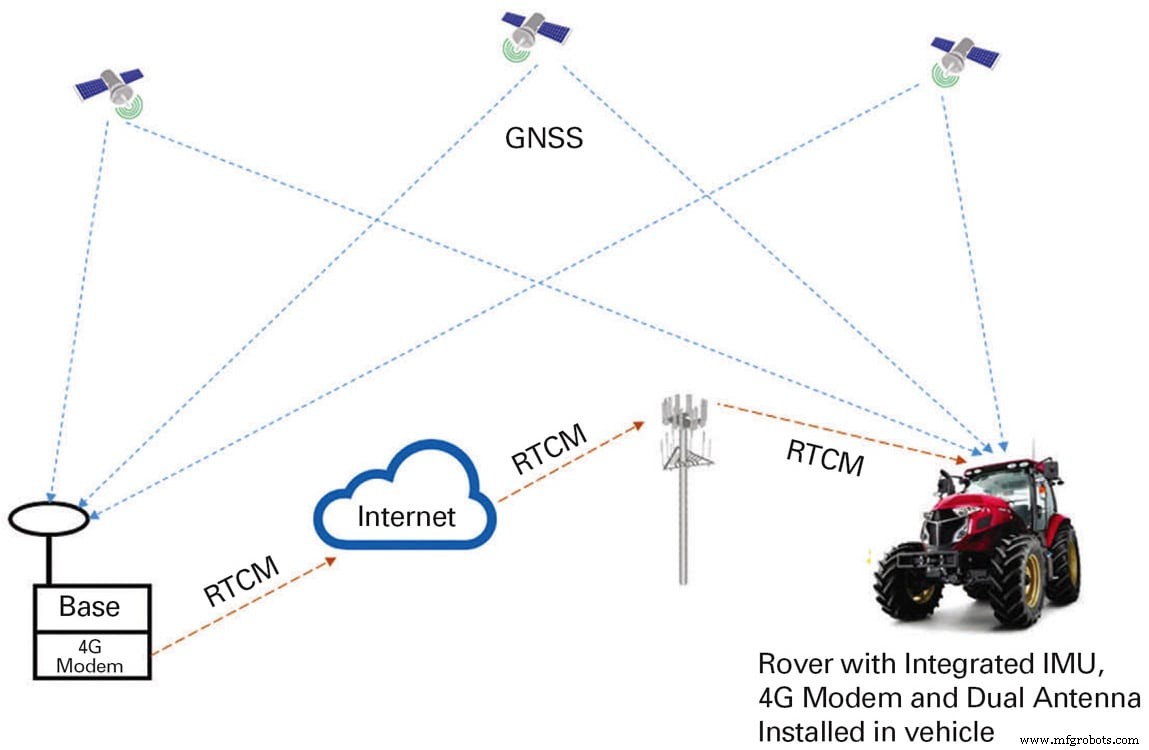
Real-Time Kinematics (RTK) ist eine Technik zur Verbesserung der Positionsgenauigkeit eines GNSS-Empfängers. Sie nutzt ein Netzwerk von Basisstationen, die Korrekturen an unser fahrzeugeigenes RTK-Positionierungsmodul senden, welches diese verwendet, um seine Position genauer neu zu berechnen.
RTK ist ein Dienst, den Sie von vielen Quellen kaufen oder abonnieren können. Was wir immer mehr sehen, ist Kommunikationsinfrastruktur – sogar Telekommunikationsanbieter wie Verizon, Softbank oder China Mobile – die begonnen haben, RTK-Dienste anzubieten. Aus Produktperspektive sind wir agnostisch gegenüber dem Dienstanbieter – wir beabsichtigen, jeden einzelnen dieser RTK-Dienstanbieter zu unterstützen, um unseren Kunden zu helfen, die Genauigkeitsgrenzen zu erreichen, die sie suchen. Wir bieten eine Lösung, die sowohl Hardware als auch Software ist.
Obwohl wir den Dienst nicht bereitstellen, ermöglichen wir unseren Kunden, den für sie am besten geeigneten zu wählen. Wir qualifizieren diese Dienste jedoch zuerst. Wir stellen sicher, dass sie mit unserer Hardware und Software kompatibel sind. Und dann stellen wir sie auf unsere Website, um Kunden die Flexibilität zu geben, aus einer Liste von Dienstanbietern zu wählen. Am häufigsten kommt RTK als Dienst über ein 4G-LTE-Netzwerk. Wenn keine 4G-LTE-Empfang besteht, gibt es alternative Wege, Korrektursignale zu empfangen, wie satellitengestützte Kommunikation.
Für RTK platzieren Sie Basisstationen über ein Netzwerk: Es gibt eine Faustregel, dass man Basisstationen normalerweise in einem 50-Meilen-Radius platziert. Diese Basisstationen sind so positioniert, dass ihre Standorte sehr genau bekannt sind. Korrekturen werden erzeugt, indem der Fehler zwischen dem GNSS-Signal und dem genau bekannten Standort einer Basisstation gemessen wird.
So haben wir eine umfassende Lösung: Ein Trägheitsnavigationssystem, das unsere dreifach redundante Hochleistungs-6-DoF-IMU mit einem Dual-Frequenz-GNSS-Empfänger in zwei verschiedenen Formfaktoren kombiniert. Einer ist ein Modul-Formfaktor. Wenn der Kunde dies in sein eigenes Engine Control Unit (ECU) reflowen möchte, kann er das tun, ansonsten kann er unsere verpackte Plug-and-Play-Lösung verwenden. Im Grunde verbinden Sie einfach die GPS/GNSS-Antenne, und das System läuft auf CAN-Bus oder Ethernet.
Dieser Artikel wurde von Ed Brown, Editor of Sensor Technology, verfasst. Für weitere Informationen besuchen Sie hier .
Sensor
- VersaLogic bringt Eagle: Kompaktes Xeon-basiertes Embedded Computer für Edge Processing
- Lanxess macht High Performance Materials rechtlich selbstständig für Wachstum
- Nova Chemicals bringt Surpass HPs267-AB: Fortschrittliches HDPE-Harz für überlegene Feuchtigkeitsbarriere und Kreislaufverpackungen
- In-Mold-Labeling: 20–30 % Kosteneinsparung ohne Leistungseinbußen
- Hochleistungs-Sprühgeformte Aluminiumlegierung DISPAL S220F – Ultraleichte Dichte & Außergewöhnliche Festigkeit
- DISPAL S220-O: Die Ultimative Sprühgeformte Aluminiumlegierung für Höchste Leistung
- Hochleistungs-Sprühgeformte Aluminiumlegierung DISPAL S225 F – Niedrige Wärmeausdehnung, Vielseitige Formen
- DISPAL S232 T6: Hochleistungs-Sprühgeschmiedete Aluminiumlegierung für Festigkeit & Haltbarkeit
- DISPAL S232 T6x – Premium Sprühgeformte Aluminiumlegierung mit Überlegener Festigkeit und Verschleißfestigkeit
- DISPAL S250 F: Hochleistungs-Sprühgeformte Aluminiumlegierung – Überlegene Hochtemperaturfestigkeit & Vielseitige Formate