



Motorschutz: Fehlertypen erkennen & passende Schutzeinrichtungen auswählen
Arten von Motorfehlern und Schutzeinrichtungen
Häufige Motorausfälle und Fehler
Es ist wichtig, Motorausfälle und Fehler zu kennen und zu verstehen, um für jeden Fall die geeignetsten Schutzeinrichtungen zu definieren. Zudem müssen Sie wichtige Begriffe der Motorsteuerung und des Motorschutzes kennen.
Da Motoren nicht-statische Maschinen sind, unterliegen sie elektrischen und mechanischen Belastungen.
Motorausfälle lassen sich in drei Grundtypen unterteilen: elektrische, mechanische und mechanische, die in elektrische übergehen.
Häufige Arten von Motorausfällen und Fehlern sind:
- Lagerausfall
- Isolationsdurchschlag
- Blockierter Rotor (Locked Rotor)
- Überhitzung
- Überlastung (elektrisch und mechanisch)
- Phasenunsymmetrie – jede Spannungsunsymmetrie führt zu einer noch höheren Stromunsymmetrie
- Rückwärtslauf
- Wellenfluchtfehler
- Vibrationen
Überhitzung kann durch Unterdimensionierung des Motors, unzureichende Kühlung bei niedriger Drehzahl bei Frequenzumrichtern (VSD), Laständerungen am Motor (z. B. blockierte Anlagen) und heiße Umgebungsbedingungen entstehen.
Isolationsdurchschlag, der zu durchgebrannten Wicklungen führt, bedeutet einen Kurzschluss – entweder im Motor selbst oder in der Zuleitung – und kann durch Überhitzung, Überlastung und Überspannung verursacht werden.
Etwa 80 % der elektrischen Motorausfälle resultieren aus Wicklungsschäden im Stator und Lagerfehlern.
Lagerausfälle können auf falsche Lager für die jeweilige Anwendung hinweisen.
Ein vertikal montierter Motor benötigt andere Lager als ein horizontal montierter Motor. Ein Motor, der einen großen oder mehrsträngigen Riemenantrieb antreibt, erfordert Lager, die hohe Radiallasten aufnehmen. Ein auf verzogener Grundplatte verschraubter Motor wird verdreht.
Lager sind meist klein im Vergleich zu anderen Hauptkomponenten, was sie besonders anfällig für Beschädigung und Verschleiß macht; Studien führen mehr als die Hälfte aller Motorausfälle auf Lagermängel zurück, die meist auf zu wenig oder zu viel Schmierung zurückgehen. Eine weitere bedeutende Ursache für Lagerausfall ist Fluchtfehler.
Wellenfluchtfehler zerstören Lager weit vor Erreichen ihrer vollen Lebensdauer. Die Motorwelle muss exakt in Linie mit der angetriebenen Welle stehen, was nur durch Präzisionsausrichtungsverfahren wie Laser erreicht werden kann.
Weitere Probleme, die an Motoren auftreten können:
- Wasser- und Staubeintritt in Statorwicklungen oder Klemmengehäuse mit Kurzschlussfolge
- Weicher Fuß – Motor Befestigungsschrauben nicht im Lot
- Falsche Motormontage oder Gehäuseart
- Elektrische oder mechanische Unwucht
Geräusche deuten auf Motorprobleme hin, verursachen aber normalerweise keinen Schaden. Geräusche sind jedoch meist von Vibrationen begleitet.
Vibrationen können auf verschiedene Weise Schäden verursachen. Sie lockern Wicklungen und beschädigen die Isolierung mechanisch durch Rissbildung, Abblättern oder Abrieb des Materials. Versprödung der Anschlussleitungen durch übermäßige Bewegung und Bürstenfeuerung an Kommutatoren oder Stromabnehmerringen resultieren ebenfalls aus Vibrationen.
Schließlich können Vibrationen Lagerausfälle beschleunigen, indem sie Kugeln „eindrücken“ (Brinnell-Effekt), Gleitlager aus der Form pressen oder die Lagergehäuse in den Schalen lockern.
Wann immer Geräusche oder Vibrationen an einem laufenden Motor festgestellt werden, sollte die Quelle schnell isoliert und behoben werden.
Was wie eine offensichtliche Geräusch- oder Vibrationsquelle erscheint, kann das Symptom eines verborgenen Problems sein. Daher ist oft eine gründliche Untersuchung erforderlich.
Geräusche und Vibrationen können durch eine fehlausgerichtete Motorwelle verursacht werden oder von der angetriebenen Maschine oder dem Kraftübertragungssystem auf den Motor übertragen werden. Sie können auch Folge von elektrischer oder mechanischer Unwucht im Motor sein.
Elektrische Unwucht tritt auf, wenn die magnetische Anziehung zwischen Stator und Rotor ungleichmäßig um den Motorumfang verteilt ist. Dies bewirkt, dass sich die Welle beim Drehen durchbiegt und eine mechanische Unwucht entsteht. Elektrische Unwucht deutet meist auf einen elektrischen Defekt hin, wie einen offenen Stator- oder Rotorwicklungsdraht, einen offenen Stab oder Ring bei Käfigläufermotoren oder kurzgeschlossene Erregerwicklungen bei Synchronmotoren. Ein ungleichmäßiger Luftspalt, meist durch stark verschlissene Gleitlager, erzeugt ebenfalls elektrische Unwucht.
Hauptursachen für mechanische Unwucht sind verzogene Montage, verbogene Welle, schlecht gewuchteter Rotor, lose Teile am Rotor oder defekte Lager. Geräusche können auch vom Lüfter stammen, der gegen Gehäuse, Haube oder Fremdkörper in der Haube schlägt. Zeigen Lager durch übermäßige Lagergeräusche Defekte, muss erforscht werden, warum die Lager versagt haben.
Ein weiteres Problem ist lange Anlaufzeit. Werden Motoren häufig nacheinander gestartet, können sich Läuferwicklungen oder Läuferstäbe so weit aufheizen, dass die elektrischen Verbindungen zwischen Läuferstäben und Endringen beschädigt werden.
Motorschutzeinrichtungen
Unabhängig von Nennspannung und Größe werden Motoren gegen Überströme (Kurzschluss) und Überlastungen geschützt.
Kleine und mittelgroße Niederspannungsmotoren werden meist nur gegen Überlastungen und Kurzschlüsse geschützt, während große Niederspannungsmotoren und Mittelspannungsmotoren zusätzliche Schutzfunktionen erhalten.
Überlast- und Überstromschutz müssen so ausgelegt sein, dass sie unempfindlich gegenüber Einschaltströmen beim Anlauf sind, um unzeitgemäße Stromunterbrechungen zu vermeiden.
Bei Niederspannungsmotoren kann der Schutz gegen Überströme und Kurzschlüsse durch Sicherungen, in Kombination mit Lastschaltern oder momentan auslösenden Leistungsschaltern realisiert werden, die auf sofortige (fast augenblickliche) Stromwerte bei Kurzschluss, Erdschluss oder blockiertem Rotorstrom reagieren.
Inverse Zeit-Leistungsschalter verfügen über sowohl thermische als auch momentane Auslöseeigenschaften und sind voreingestellt auf genormte Auslösewerte.
Dies ist der am häufigsten verwendete Leistungsschaltertyp im Bauwesen für Wohn-, Gewerbe- und Schwerbau.
Die thermische Wirkung dieses Leistungsschalters reagiert auf Wärme. Sind die Belüftungsöffnungen des Motors nicht ausreichend, um die Wärme aus den Wicklungen abzuleiten, wird die Wärme von der thermischen Auslösung des Leistungsschalters erfasst.
Tritt ein Kurzschluss auf, erkennt die magnetische Auslösung des Leistungsschalters die sofortigen Stromwerte und löst den Schalter aus.
Sicherungen sind in der Regel nicht für den Überlastschutz geeignet, da sie, wenn sie für Überlastschutz dimensioniert sind, beim Motorstart aufgrund des hohen Anlaufstroms auslösen würden, obwohl sie als Überlast-Rückfallsicherung dienen können.
Schutz mit Sicherungen birgt das Risiko von Einphasenschäden am Motor, wenn nur eine Sicherung auslöst, es sei denn, Einphasenschutz wird bereitgestellt; dieses Thema wird später in diesem Kapitel behandelt.
Große Niederspannungsmotoren und Mittelspannungsmotoren werden gegen Kurzschlüsse (Phasen-Phasen und Phasen-Erde) durch Überstromrelais (50; 50N; 51; 51N) geschützt, die an Wandler angeschlossen sind.
Der Überlastschutz wird normalerweise durch thermische Überlastrelais gewährleistet. Diese Relais können folgende Typen aufweisen:
Bimetallstreifen
Ein thermischer Überlastschutz verträgt den kurzzeitigen hohen Anlaufstrom eines Motors, während er ihn präzise vor einem Betriebsstrom-Überlast schützt. Die Heizspule und die Wirkung des Bimetallstreifens führen eine Zeitverzögerung ein, die dem Motor Zeit zum Anlaufen und Einpendeln auf normalen Betriebsstrom gibt, ohne dass der thermische Überlastschutz auslöst. Thermische Überlastschutzeinrichtungen können manuell oder automatisch rücksetzbar sein, je nach Anwendung, und verfügen über einen Einsteller, der eine genaue Anpassung an den Motorbetriebsstrom ermöglicht.
Die Umgebungstemperatur, in der sich Anlasser und Motor befinden, muss bei der Auswahl von Bimetallstreifen-Relais berücksichtigt werden, da eine hohe Umgebungstemperatur die Überlastauslösezeit verkürzt.
Verkürzte Überlastauslösezeit kann zu Störauslösungen führen, wenn der Motor in einer kühleren Umgebungstemperatur als der Anlasser steht, und zu Motorschäden durch Überhitzung, wenn der Motor in einer wärmeren Umgebung als der Anlasser betrieben wird.
Die meisten thermischen Überlasteinrichtungen sind für eine maximale Temperatur von 40 °C ausgelegt, und eine Herabstufung des Relais kann erforderlich sein.
Die meisten Relais sind in einem Bereich von 85 % bis 115 % ihres Nennwerts einstellbar.
Einige Modelle bieten Umgebungstemperaturkompensation. Bei umgebungskompensierten Geräten wird der Auslöspunkt nicht von der Umgebungstemperatur beeinflusst und arbeitet konsistent beim gleichen Stromwert.
Diese Relaisart wird häufig bei kleinen und mittelgroßen Niederspannungsmotoren eingesetzt.
Normen und Herstellerdaten geben meist empfohlene Einstellwerte dieser Relais in Abhängigkeit von der Nennleistung des Motors an; dieselben Tabellen zeigen auch empfohlene Nennströme von Sicherungen (aM- oder gG-Typ – siehe Abschnitt 2.4) und momentan auslösende Leistungsschalter, die in Verbindung mit den Relais für den Überstromschutz stehen, wie in Tabelle 3 dargestellt.
Tabelle 3 – Nennsicherungsströme für Motorschutz 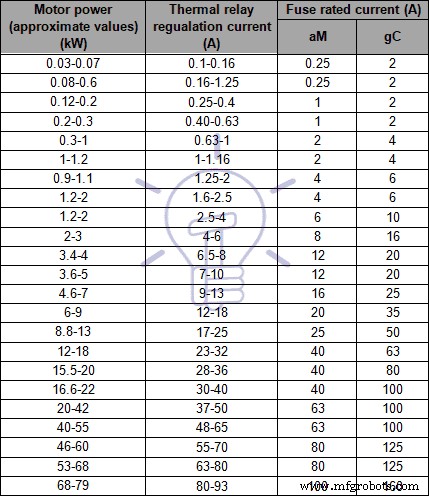
Elektronische Digitale Überlastrelais
Diese Schutzart wird für große Niederspannungsmotoren und Hochspannungsmotoren verwendet und enthält einen Mikroprozessor. Diese Geräte können die Erwärmung der Motorwicklungen modellieren, indem sie den Motorstrom überwachen, und können auch Mess- und Kommunikationsfunktionen umfassen.
Der gängige Schutz für große Niederspannungsmotoren und Mittelspannungsmotoren erfolgt üblicherweise durch folgende Schutzeinrichtungen:
- Überlastschutz: 49
- Momentaner Phasen-Überstrom: 50
- Momentaner Erd-Überstrom: 50N/50G
- Zeitverzögerter Phasen-Überstrom: 51
- Zeitverzögerter Erd-Überstrom: 51N/51G
In manchen Situationen ist es nicht empfehlenswert, Motoren gegen Überlastungen zu schützen; dies gilt für Löschwasserpumpen und Rauchabzugslüfter.
Sehr große Niederspannungsmotoren und Mittelspannungsmotoren sind teuer, daher ist es meist ratsam, umfassendere Schutzkonzepte vorzusehen. Solche Konzepte umfassen:
- Lagertemperatur-Überwachung und -Schutz (38)
- Differenzschutz (87M)
- Unvollständige Anlaufsequenz / Lange Anlaufzeit-Schutz (66)
- Negative Phasensequenz (Phasenumkehrschutz)
- Überhitzungsschutz
- Phasenunsymmetrie- oder Phasenausfallschutz (47)
- Stillstand- oder blockierter Rotor-Schutz
- Unter- und Überspannungsschutz (27 und 59)
- Vibrationsüberwachung und -Schutz (39)
- Wicklungstemperatur-Überwachung und -Schutzeinrichtungen
Differenzschutz für Niederspannungs- & Hochspannungsmotoren
Differenzschutz wird oft für mittelgroße und große Motoren mit Versorgungsspannungen über ca. 4 kV und elektrisch betätigten (Shunt-Trip) Leistungsschaltern bereitgestellt. Der Differenzschutz ermöglicht schnelle Richtungsentscheidung und Fehlerbeseitigung an den Statorwicklungen des Motors.
- Weiterlesen: Berechnung der Kabellänge für Niederspannungs- & Hochspannungsmotoren
Bei fest geerdetem Versorgungsnetz erkennt der Differenzschutz sowohl Phasen-Phasen- als auch Phasen-Erde-Fehler.
Beim Differenzschutz wird der Strom an jedem Ende jeder Wicklung verglichen, um festzustellen, wann ein Fehler vorliegt.
Diese Funktion erfordert zwei Sätze von Stromwandlern, einen am Anfang des Motorzulaufs und den anderen am Sternpunkt.
Die Differenzschutzfunktion kann nur angewendet werden, wenn beide Seiten jeder Statorphase für externe Anschlüsse aus dem Motor geführt sind, sodass der Phasenstrom, der in jede Phase ein- und austritt, gemessen werden kann. Das Differenzelement subtrahiert den aus jeder Phase austretenden Strom vom in jede Phase eintretenden Strom und vergleicht das Ergebnis oder die Differenz mit dem Differenz-Ansprechwert.
Ist diese Differenz gleich oder größer als der Ansprechwert, erfolgt eine Auslösung.
Abbildung 19 zeigt ein Beispiel für diesen Schutz. 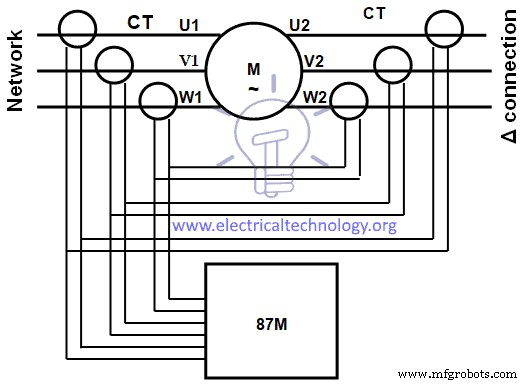
Abbildung 19 – Motordifferenzschutz
Bei Verwendung von sechs Stromwandlern in Summierkonfiguration können während des Motoranlaufs die Werte der beiden Wandler pro Phase ungleich sein, da die Wandler nicht perfekt identisch sind und asymmetrische Ströme dazu führen können, dass die Wandler jeder Phase unterschiedliche Ausgangswerte liefern.
Um Störauslösungen in dieser Konfiguration zu vermeiden, muss der Differenz-Ansprechwert möglicherweise weniger empfindlich eingestellt werden, oder die Differenz-Zeitverzögerung muss verlängert werden, um die Problemphase während des Motoranlaufs zu überbrücken.
Die Lauf-Differenzverzögerung kann dann feinjustiert werden, sodass sie sehr schnell anspricht und empfindlich auf niedrige Differenzströme reagiert.
Wicklungsüberhitzungsschutz erfolgt üblicherweise mit Widerstandstemperaturfühlern (RTD) und Thermistoren, und automatische Abschalteinrichtungen können installiert werden. Das Anbringen eines separaten Booster-Lüfters zur Unterstützung des Motors Lüfters löst das Überhitzungsproblem, wenn ein Frequenzumrichter zur Drehzahlregelung eingesetzt wird.
Unvollständige Anlaufsequenz / Lange Anlaufzeit verursacht Rotorüberhitzung.
Da es nicht möglich ist, die Rotortemperatur bei Käfigläufermotoren physisch zu messen, muss die Wärme durch Messung des Stroms bestimmt werden, den der Rotor über den Stator zieht, um den Rotor zu erregen. Ein thermisches Abbild des Rotors wird mittels einer I²t Kennlinie erstellt.
Der Wiederanlaufsperre blockiert den Benutzer am Starten des Motors, wenn das Relais feststellt, dass der Rotor eine Temperatur erreicht hat, die den Rotor beschädigen würde, sollte ein Start versucht werden. Das Relais erlaubt einen Neustart nur dann, wenn der Rotor über ausreichend thermische Reserve für den Start verfügt.
Lagerschutz wird üblicherweise durch RTD und Thermistoren zur Temperaturüberwachung realisiert.
Vibrationsschutz nutzt Sensoren/Beschleunigungsmesser, die typischerweise an Schlüsselstellen am Motor und den Lagern angebracht werden.
Da die Lager das lasttragende Element des mechanischen Antriebsstrangs sind, sollten Beschleunigungsmesser an Ein- und Ausgang platziert werden.
Abbildung 20 zeigt ein Beispiel für Vibrationssensoren und empfohlene Positionen. 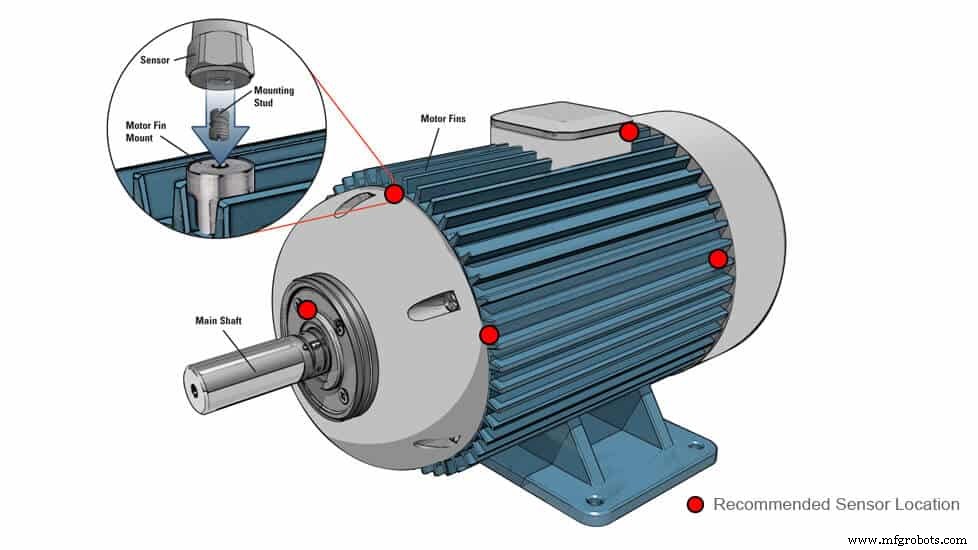
Abbildung 20 – Motorvibrationssensoren
Heutzutage werden IEDs (siehe Abschnitt 2.1), die alle erforderlichen Schutzfunktionen bündeln, häufig für große Niederspannungsmotoren und Mittelspannungsmotoren eingesetzt.
Über den Autor: Manuel Bolotinha
- Lizentiatsabschluss in Elektrotechnik – Energie- und Kraftwerkssysteme (1974 – Instituto Superior Técnico/Universität Lissabon)
- Masterabschluss in Elektrotechnik und Informatik (2017 – Faculdade de Ciências e Tecnologia/Universität Nova de Lissabon)
- Senior Consultant für Umspannwerke und Energiesysteme; Professioneller Ausbilder
Industrietechnik
- Rapid Prototyping erklärt: Verfahren, Prozesse und Vorteile
- Additive Fertigung (3D-Druck) erklärt: Verfahren, Materialien & Anwendungen
- Löten erklärt: Verfahren, Lote, Schritt-für-Schritt-Anleitung & Entlöten
- Walzwerke verstehen: Typen, Prozesse & Anwendungen
- Widerstandsschweißen erklärt: Arten, Prozesse & Vorteile
- FormSand erklärt: Arten, Eigenschaften und Einsatz im Gießereiwesen
- Thermisches Spritzen erklärt: Arten, Anwendungen & Vorteile
- Elektroerosionsmaschinen (EDM): Typen, Vor- und Nachteile erklärt
- Drehmaschinen-Operationen & Schneidwerkzeuge: Präzisionsbearbeitung meistern
- Fertigungsprozesse verstehen: Definitionen, Typen und Kernkomponenten