



Squid Game Puppe mit Arduino UNO bauen – Interaktives DIY-Projekt
Komponenten und Zubehör
| Komponente | Menge | Verwendungszweck |
|---|---|---|
| RGB-LED (Common Cathode, diffus) | 2 | Augen der Puppe |
| SparkFun 7-Segment Serial Display (Rot) | 1 | Timer-Anzeige |
| Texas Instruments 74HC165N Shift Register (Parallel zu Serial) | 1 | Ansteuerung 4-stelliges 7-Segment-Display |
| Alphanumerisches LCD, 16 × 2 (mit I2C-Adapter empfohlen) | 1 | Menüanzeige |
| IR-Empfänger | 1 | Fernbedienung |
| Arduino UNO | 1 | Hauptsteuerung |
| SG90 Mikro-Servomotor | 1 | Kopfdrehung (0° / 180°) |
| PIR-Bewegungssensor | 1 | Bewegungserkennung (Rotlicht-Phase) |
| Ultraschallsensor HC-SR04 | 1 | Distanzmessung (Gewinn/Verlust-Erkennung) |
| DFRobot DFPlayer Mini MP3-Player | 1 | Sprachausgabe |
| Taster (Momentan) | 3 | Menü- und Starttasten |
Benötigte Werkzeuge
- 3D-Drucker (für Gehäuse und Bauteile)
Apps und Online-Dienste
- Arduino IDE
Projektbeschreibung
Eine voll funktionsfähige „Squid Game“-Puppe, die das „Rotlicht-Grünlicht“-Spiel mit dir spielt. Sie verfügt über einen drehbaren Kopf, farbige Augen, Sprachausgabe und nutzt Ultraschall- sowie Bewegungserkennung, um zu entscheiden, ob du gewinnst oder verlierst. Verlierst du, fragt sie lediglich, ob du noch einmal spielen möchtest.

Bauzeit
- 3 Wochen Gesamtbauzeit
- 1 Woche reiner 3D-Druck (ca. 6 Tage Druckzeit)
- 1 Woche Aufbau
- 1 Woche Videobearbeitung
Das Projekt nutzt jeden Pin des Arduino UNO – eine Premiere für den Ersteller. Gesponsert von ELEGOO (kostenloses UNO-Kit gegen Video).
Schritt-für-Schritt-Anleitung
1. 3D-Druck starten
Das Modell basiert auf einem Thingiverse-Remix: ausgehöhlt, mit Zugangsöffnungen für Elektronik und modifizierter Brustplatte für Servo- und Ultraschall-Montage. Unterschiedliche Filamentfarben reduzieren Lackieraufwand.
2. Lackieren
Innenseite des Kopfes schwarz lackieren (Augen abkleben), damit nur die Augen leuchten, nicht das ganze Gesicht.
3. Gliedmaßen befestigen
Magnete in Kunststoff einschmelzen (demontierbar) oder kleben (stabiler). Kopf vorerst nicht befestigen.
4. Augen einbauen
RGB-LEDs (Common Cathode) mit 220-Ω-Vorwiderständen pro Farbe. Längster Pin = Ground. Per Heißkleber nahe Augenmitte auf Rückseite montieren. Kabel lang genug für Durchführung durch Hals.
5. LCD-Menü (I2C-Adapter empfohlen)
Reduziert I/O von 6 auf 2 Pins. Startmeldung: „Welcome to the Squid Games!“. Halterung: 1-mm-Kreis, per Heißluftföhn an Rückenform angepasst, mit Gewindeeinsätzen verschraubt.
6. Servo für Kopfdrehung (ohne Servo-Bibliothek)
Timer1 wird für 4-stelliges Display benötigt (2000 Hz). Servo nutzt nur 0° (1 High-Count) und 180° (4 High-Counts) bei 20 ms Periode. Montage auf Brustplatte per Epoxid (verstärkt zugleich die Platte).
7. Ultraschallsensor (HC-SR04)
Alle 250 ms Aktualisierung. Auf Brustplatte per Epoxid montiert. Nur 2 Leitungen.
8. IR-Empfänger (optional)
In Haarklammer versteckt. Nachteil: Empfang gestört, wenn Kopf wegdreht. Automatik-Modus funktioniert auch ohne Fernbedienung.
9. 4-stelliges 7-Segment-Display (Timer)
Multiplexing über 74HC595 Shift-Register, 2 ms Refresh-Rate (flimmerfrei). In Gürtel integriert (Ausschnitt per Dremel, Übergang mit Epoxidkitt). 74HC595 auf Protoshield gelötet.
10. PIR-Bewegungssensor
Benötigt 1 Min. Aufwärmzeit → 1 Min. Startverzögerung der Puppe. Max. Aktualisierung ca. 5 s. Sehr empfindlich → „Pferdeblende“ (7-mm-Loch) gedruckt, innen montiert, per Gewindeeinsatz fixiert. Verhindert Fehlauslösungen und versteckt den Sensor.
11. Taster (3 Stück, 1 analoger Eingang)
Widerstandsnetzwerk (1 kΩ, 2 kΩ, 5 kΩ) + 220 Ω Pull-down. Auf LCD-Halterungsplatte montiert. Löten und Durchführung durch kleine Bohrungen erfordert Geduld.
12. DFPlayer Mini (Sound)
Nutzt Hardware-Serial → 1-kΩ-Widerstände an TX/RX nötig, sonst Programmierblockade. „Busy“-Pin auswerten für nahtlose Wiedergabe. Auf Protoshield montiert, 8-Ω-Lautsprecher (3 W) im Sockel verklebt, Schalllöcher gebohrt.
13. Arduino UNO einbauen
UNO auf Plattform, Protoshield aufgesteckt. Alle Kabel beschriften! Per Gewindeeinsätze im Puppensockel fixieren.
14. Testen & Debuggen
Software auf GitHub funktionsgeprüft. Dennoch: Hardware testen, Fehler suchen.
15. Spielablauf
- Start: Kopf nach vorne, 1 Min. Aufwärmen (PIR). Bei 30 s: Kichern, Kopf dreht sich weg. Bei 10 s: Ansage „Bereit“.
- Warte-Modus: Auto → „Drück Start-Taste“. Remote → „Drück Power an Fernbedienung, dann Play für Rot/Grün“.
- Bereit-Phase (10 s): „Position einnehmen“, Augen weiß.
- Grünlicht: Augen grün, Motorengeräusch, Kopf dreht zum Baum. Gewinn: < 50 cm (Ultraschall). „Näher dran“ bei < 100 cm. Zeitlimit (Standard 300 s). Warnung bei 5 s Restzeit.
- Rotlicht: Augen rot, „Rotlicht“ (Englisch/Koreanisch wählbar), Kopf dreht zu Spieler. Aktuelle Distanz speichern. Bewegung (PIR) oder Vorwärtsbewegung (> 10 cm) → Verlust. Zeitablauf → Verlust.
- Gewinn/Verlust: Entsprechender Sound, Augen weiß/lila, „Noch mal spielen?“ → zurück zu Warte-Modus.
16. Video
YouTube-Video (ca. 30 h Schnittarbeit).
Code
Squid Game Doll Sketch (C/C++)
Steuert alle Sensoren und Spiellogik. Vollständiger Code auf GitHub: https://github.com/CodeMakesItGo/SquidGamesDoll
Code anzeigen (gekürzt)
/// CodeMakesItGo Dez 2021
#include <DFPlayerMini_Fast.h>
#include <FireTimer.h>
#include <IRremote.h>
#include <LiquidCrystal_I2C.h>
#include <SoftwareSerial.h>
#include <SR04.h>
#include <Wire.h>

// Pin-Definitionen (Analog/Digital), Timer1-Setup (2000 Hz),
// Zustandsautomat (WARMUP, WAIT, READY, GREENLIGHT, REDLIGHT, WIN, LOSE),
// Menü (Sprache, Spielzeit, Modus), IR-Decoder, Servo-Pulssteuerung,
// Multiplexing 7-Segment, DFPlayer-Steuerung, Spiel-Logik.

void setup() {
  // Pin-Modes, DFPlayer, LCD, Timer1-ISR, Welcome-Screen
}
void loop() {
  // 50 ms: IR, Taster | 250 ms: Sonar, PIR, LEDs, Spiel-Logik
}
Schaltplan
Verdrahtung aller Komponenten am UNO:
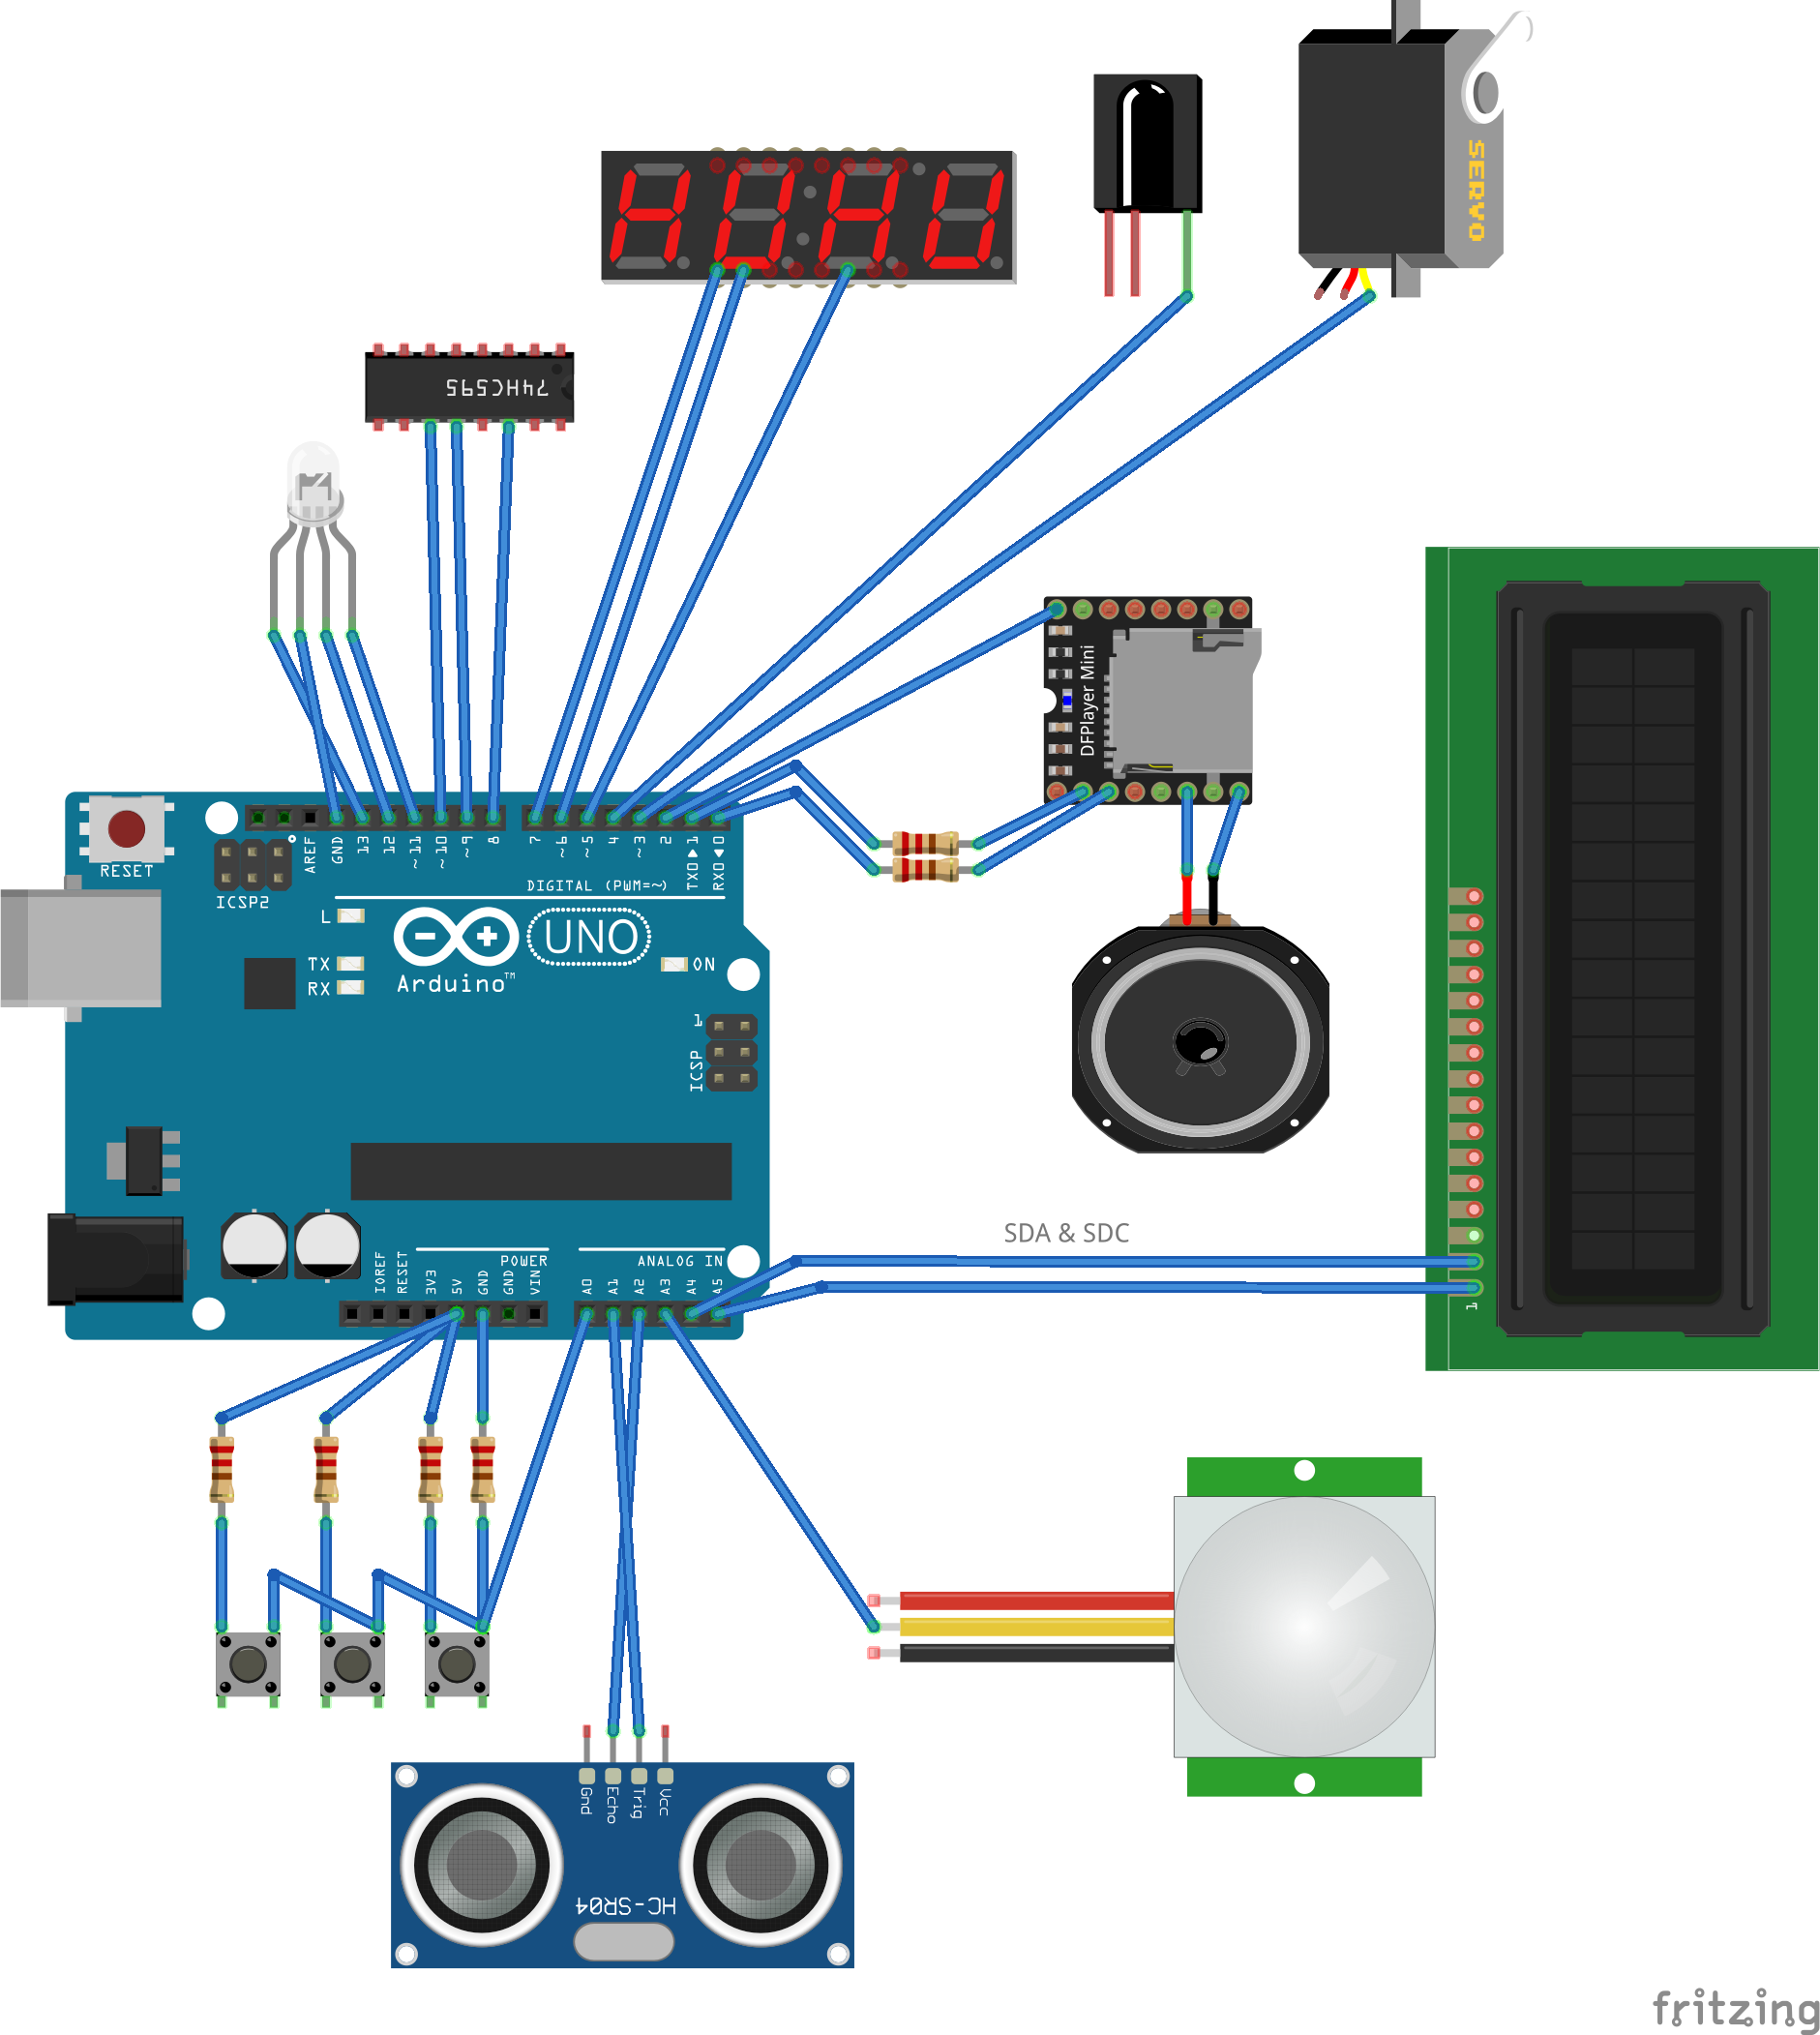
Projekt-Repository: GitHub
Herstellungsprozess
- Monitor-Ambilight selbst bauen mit Arduino Nano & WS2812B LEDs
- Klassisches Pong-Spiel auf Arduino UNO mit OLED-Display bauen – Schritt-für-Schritt-Tutorial
- Arduino-Uno-Roboter zur Personenerkennung – Sensorintegration Schritt für Schritt
- Intelligentes Voltmeter mit Arduino & Smartphone bauen – Einfaches DIY-Projekt
- Echtzeit-IoT-Herzfrequenzmonitor mit Arduino & MAX30100
- Arduino UNO WiFi Webserver: LED per Browser steuern
- Einfacher Taschenrechner mit Arduino UNO – Einsteigerprojekt
- Echtzeit-Entfernungsmessung mit Arduino Sonar & Processing-Visualisierung
- Tragbares Persistence-of-Vision-Display mit Arduino UNO und ATtiny85 bauen
- Umfassendes Arduino-Trainingskit mit Mega 2560, Sensoren, Motoren & Custom PCB