



Reverse Vending Machine (RVM): DIY Smart Recycling System Kit
Komponenten und Zubehör
| Komponente | Menge |
|---|---|
| Arduino Mega 2560 | 1 |
| NodeMCU ESP8266 Breakout Board | 1 |
| Induktiver Näherungssensor, 15 mm | 2 |
| Kapazitiver Näherungssensor, 12 mm | 1 |
| SG90 Mikro-Servomotor | 2 |
| Alphanumerisches LCD, 16×2 | 1 |
| Ultraschallsensor HC-SR04 (generisch) | 2 |
| GPS-Modul (generisch) | 1 |
| Piezo-Summer | 1 |
| Einstellwiderstand 100 kΩ | 1 |
| Taster (Feder-Rückstellung) | 1 |
| LED 5 mm, rot | 2 |
| Jumper-Kabel (generisch) | 1 |
| Batterie 12 V | 1 |
| 9-V-Blockbatterie | 1 |
| Breadboard (generisch) | 2 |
Benötigte Werkzeuge und Maschinen
- Lötkolben (generisch)
- Digitalmultimeter (z. B. Mastech MS8217)
- Abisolierzange / Seitenschneider (0,75–4 mm²)
Apps und Onlinedienste
- Arduino IDE
- Blynk (IoT-Plattform)
- ThingSpeak API (Datenlogging)
Projektbeschreibung
Motivation
Plastikflaschen landen auf Deponien, in Ozeanen, Flüssen und auf Gehwegen. Schätzungsweise treiben 46.000 Plastikteile pro Quadratmeile im Meer. Sie töten Tiere, geben Giftstoffe ab und stören Ökosysteme. Eine Flasche braucht bis zu 1000 Jahre zur Zersetzung, wobei krebserregende und fortpflanzungsschädliche Chemikalien freigesetzt werden. Verbrennung erzeugt giftige Emissionen (Kohlenmonoxid, Chlor, Salzsäure, Furane, Nitrite). Recycling hilft nur bedingt: Nur 12 % der 35 Milliarden jährlich verwendeten Flaschen werden recycelt – und nur die Hälfte dessen, was in die Recyclingtonne wandert, wird tatsächlich verarbeitet.
Idee
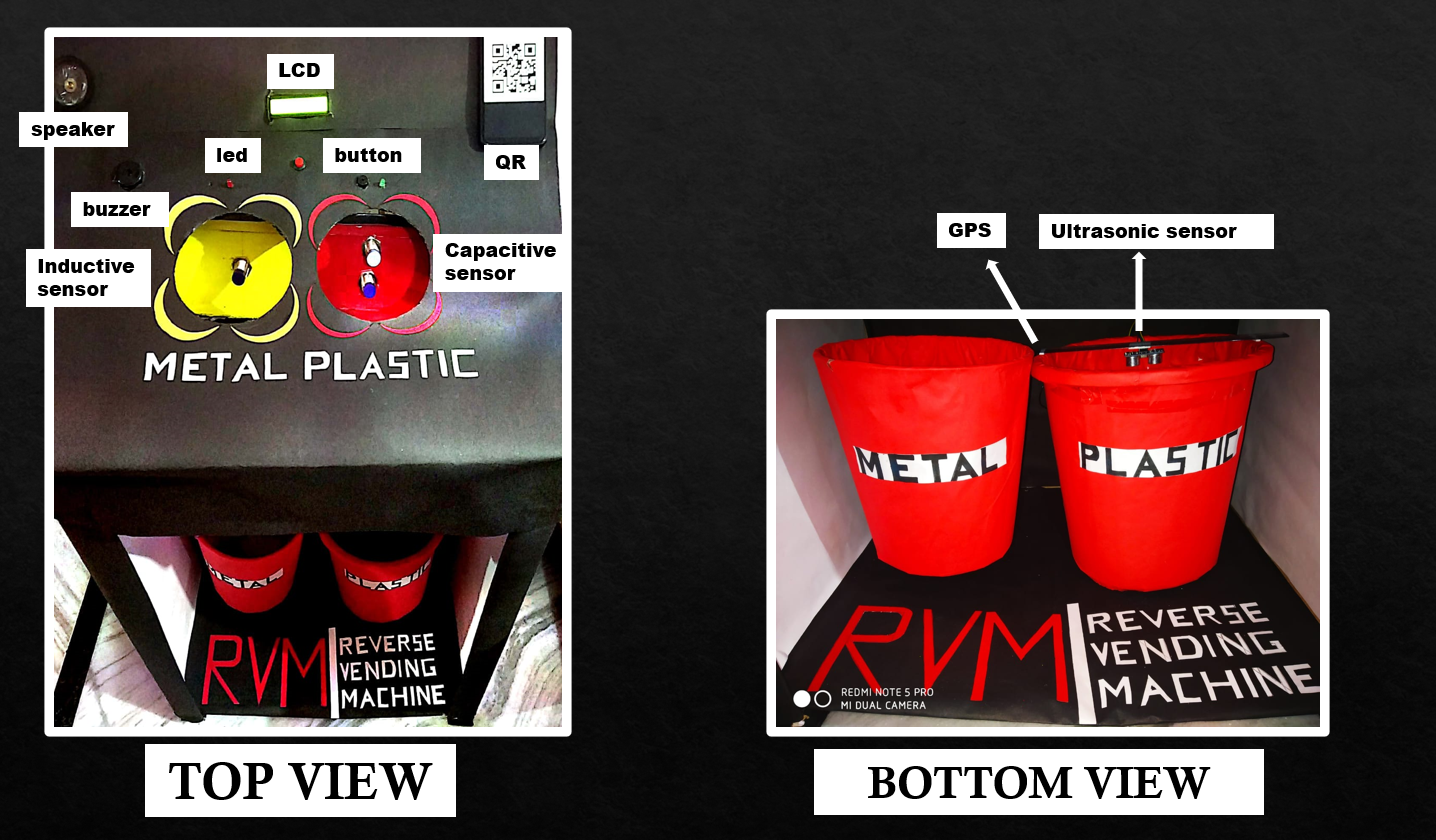
Ein intelligenter Automat für Plastik- und Metallabfall nimmt Flaschen und Dosen an und vergibt Punkte auf einem Benutzerkonto. Nahbereichssensoren unterscheiden Materialien. Der Nutzer scannt einen QR-Code am Automaten, loggt sich auf der Webseite ein und gibt den auf dem LCD angezeigten Code ein, um Punkte gutzuschreiben. Das System reduziert Papierverbrauch (keine Gutscheine) und fördert Recyclingbereitschaft.
Funktionsweise
Der Nutzer wirft leere Flasche/Dose in die Einwurföffnung. Ein horizontales Zuführsystem nimmt einzelne Behälter auf. Induktive und kapazitive Näherungsscanner identifizieren das Material:
- Induktiver Sensor = 1 → Metall
- Induktiver Sensor = 0 UND kapazitiver Sensor = 1 → Plastik
Bei Erkennung erscheint ein verschlüsselter Code auf dem LCD. Der Nutzer scannt den QR-Code am Automaten, wird zur Webseite geleitet und gibt den Code ein, um Punkte zu erhalten.

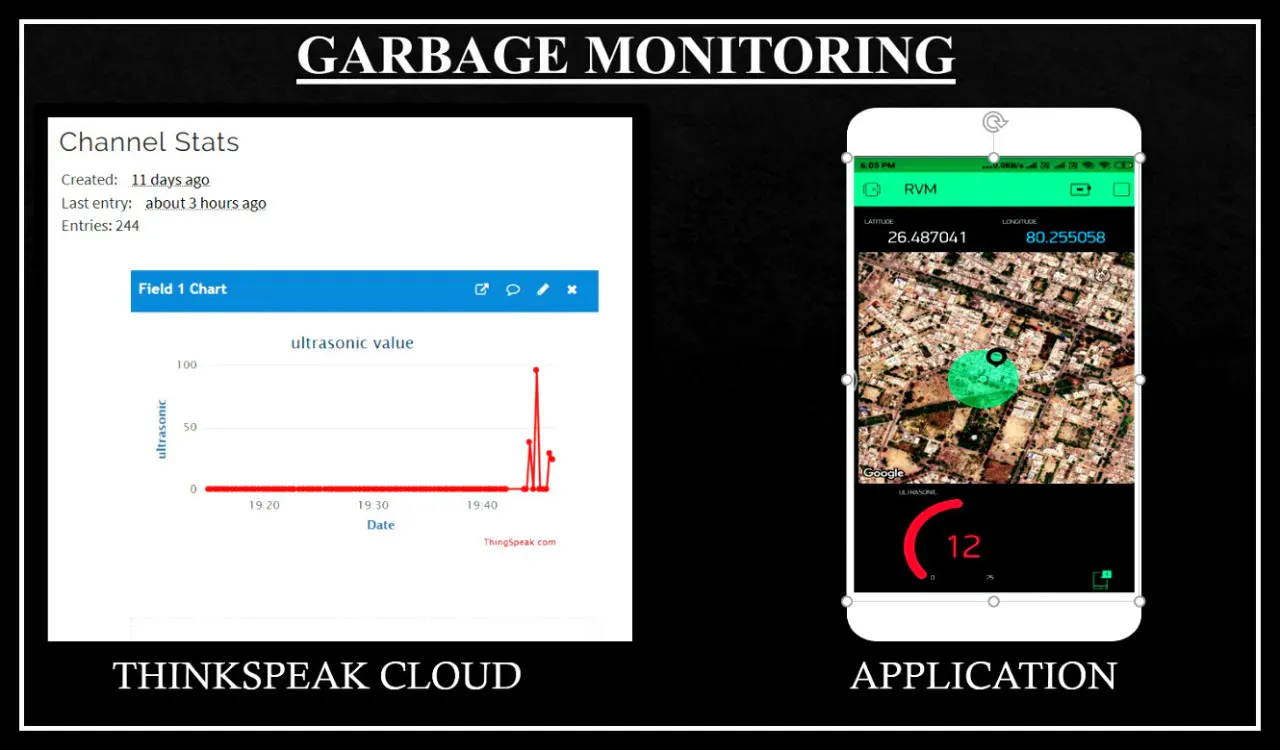
Ein Benutzerkonto auf der Webseite ist Voraussetzung. Ist der Automat voll, melden Ultraschallsensoren (über NodeMCU) den Füllstand an die Entsorger-App. Ein GPS-Modul sendet den genauen Standort.

Code
1. Mülltrennung (Arduino Mega)
#include <LiquidCrystal.h>
#include <Servo.h>

LiquidCrystal lcd(1, 2, 4, 5, 6, 7);
const int buttonPin = 3;
int buttonState = 0, oldButtonState = 0;
const int ledPin1 = 10, ledPin2 = 11;
const int buzz1 = 12, buzz2 = 13;
const int plasticSensor = A0;
int metalSensor = A1, metalSensorM = A2;

Servo myservo, myservoM;
int pos = 90, posM = 360;

void setup() {
  pinMode(buttonPin, INPUT); digitalWrite(buttonPin, LOW);
  lcd.begin(16, 2); lcd.clear();
  myservo.attach(9); myservoM.attach(8);
  pinMode(plasticSensor, INPUT_PULLUP);
  pinMode(metalSensor, INPUT_PULLUP);
  pinMode(metalSensorM, INPUT_PULLUP);
  pinMode(ledPin1, OUTPUT); pinMode(ledPin2, OUTPUT);
  pinMode(buzz1, OUTPUT); pinMode(buzz2, OUTPUT);
  Serial.begin(9600);
}

void loop() {
  lcd.setCursor(0,0); lcd.print("METALL RECHTS");
  lcd.setCursor(0,1); lcd.print(" EINWERFEN "); delay(6000); lcd.clear();

  int plastic = digitalRead(plasticSensor);
  int metal1 = digitalRead(metalSensor);
  int metal2 = digitalRead(metalSensorM);
  Serial.println("Plastic: " + String(plastic));
  Serial.println("Metal1: " + String(metal1));
  Serial.println("Metal2: " + String(metal2));

  // Plastik erkannt, kein Metall
  if (plastic == 1 && metal1 != 1) {
    for (pos = 90; pos <= 240; pos++) { myservo.write(pos); delay(5); digitalWrite(ledPin1, HIGH); digitalWrite(buzz1, HIGH); }
    for (pos = 240; pos >= 90; pos--) { myservo.write(pos); delay(5); }
  } else { myservo.write(pos); digitalWrite(ledPin1, LOW); digitalWrite(buzz1, LOW); }

  // Metall erkannt, kein Plastik
  if (metal2 == 1 && plastic == 0) {
    for (posM = 360; posM >= 50; posM--) { myservoM.write(posM); delay(5); digitalWrite(ledPin2, HIGH); digitalWrite(buzz2, HIGH); }
    for (posM = 50; posM <= 360; posM++) { myservoM.write(posM); delay(5); }
  } else { myservoM.write(posM); digitalWrite(ledPin2, LOW); digitalWrite(buzz2, LOW); }
}
2. Füllstandsmonitoring (NodeMCU ESP8266)
#include <ThingSpeak.h>
#include <ESP8266WiFi.h>
#include <BlynkSimpleEsp8266.h>
#include <TinyGPS++.h>
#include <SoftwareSerial.h>

#define BLYNK_PRINT Serial
#define TRIGGER2 5
#define ECHO2 4

WiFiClient client;
static const int RXPin = 4, TXPin = 5;
static const uint32_t GPSBaud = 9600;
unsigned long myChannelField = 1067056;
const int ChannelField = 1;
const char *myWriteAPIKey = "FMV95MD2A1J7Y8SP";

TinyGPSPlus gps;
WidgetMap myMap(V0);
SoftwareSerial ss(RXPin, TXPin);
BlynkTimer timer;

char auth[] = "YVvgHBx9fIM1-yR_2XrGXXkKdIuEmrYL";
char ssid[] = "diksha";
char pass[] = "diksha19";
unsigned int move_index = 1;

void setup() {
  Serial.begin(115200);
  ss.begin(GPSBaud);
  Blynk.begin(auth, ssid, pass);
  pinMode(TRIGGER2, OUTPUT); pinMode(ECHO2, INPUT);
  pinMode(BUILTIN_LED, OUTPUT);
  WiFi.mode(WIFI_STA);
  ThingSpeak.begin(client);
}

void loop() {
  if (WiFi.status() != WL_CONNECTED) {
    Serial.print("Verbinde mit "); Serial.println(ssid);
    while (WiFi.status() != WL_CONNECTED) { WiFi.begin(ssid, pass); Serial.print("."); delay(100); }
    Serial.println("\nVerbunden.");
  }

  while (ss.available() > 0) {
    if (gps.encode(ss.read())) {
      if (gps.location.isValid()) {
        float lat = gps.location.lat();
        float lon = gps.location.lng();
        Serial.print("LAT: "); Serial.println(lat, 6);
        Serial.print("LONG: "); Serial.println(lon, 6);
        ThingSpeak.setField(3, lat); ThingSpeak.setField(4, lon);
        ThingSpeak.writeFields(myChannelField, myWriteAPIKey);
        Blynk.virtualWrite(V1, String(lat, 6));
        Blynk.virtualWrite(V2, String(lon, 6));
        myMap.location(move_index, lat, lon, "GPS_Location");
      }
    }
  }

  long duration2, distance2;
  digitalWrite(TRIGGER2, LOW); delayMicroseconds(2);
  digitalWrite(TRIGGER2, HIGH); delayMicroseconds(10);
  digitalWrite(TRIGGER2, LOW);
  duration2 = pulseIn(ECHO2, HIGH);
  distance2 = (duration2 / 2) / 29.1;

  if (distance2 <= 5) { Blynk.notify("Bitte Mülleimer leeren!"); }
  Serial.println("Distanz: " + String(distance2) + " cm");
  Blynk.virtualWrite(V6, distance2);
  ThingSpeak.writeField(myChannelField, ChannelField, distance2, myWriteAPIKey);
  delay(100);
  Blynk.run(); timer.run();
}
Schaltplan
Herstellungsprozess
- Die Entwicklung und Fertigung von Nähmaschinen: Von der Innovation des 19. Jahrhunderts zur modernen Automatisierung
- Smartes Auto-Lock-Türschloss per Smartphone-Bluetooth-Nähe bauen
- Pommes-Frites-Automaten: Funktionsweise & Hintergründe
- Frischmilch-Automaten (Milch-Tankstellen): Komfortabel, Günstig, Ökologisch
- Wie Chip-Automaten heiße, frische Pommes frites auf Knopfdruck liefern
- Nudel-Automaten entdecken: Funktionsweise und Angebot
- Heißgetränke-Automaten (Tee, Kaffee, Suppe): Technik, Hygiene & Wirtschaftlichkeit
- Frische, gesunde Mahlzeiten jederzeit: Unser Meal-Prep-Automat
- Alles, was Sie über Getränkeautomaten wissen müssen
- Gewinnpotenzial von Eis-am-Stiel-Automaten: Geschäftschancen erschließen