



Fanuc erweitert Industrieroboter um Kraftsensorik und Vision für taktile Intelligenz
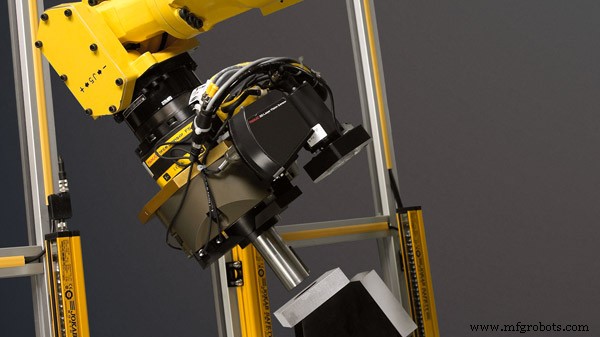
Industrieroboter kombinieren heute Kraftsensorik und Robotervision zu taktiler Intelligenz. Diese beiden Techniken wurden in die Industrie eingeführt, um die bewährte Effektivität von Robotern in der Fertigung zu steigern. Während wir im Zeitalter der Automatisierung voranschreiten, erhalten Industrieroboter kontinuierlich Upgrades und Erweiterungen, da sich die Technologie exponentiell verbessert.
Infolgedessen wird die Fertigung täglich anspruchsvoller, da Roboter mit diesen Fortschritten präzisere, fehlerfreiere und effizientere Anwendungen meistern. Hersteller verbessern diese Prozesse stetig, steigern die Produktionsqualität und senken gleichzeitig die Kosten.
Fanuc-Kraftsensoren
Fanucs Kraftsensoren verleihen einen fast menschenähnlichen Tastsinn und ermöglichen die Erkennung von Kraft und Drehmoment am EOAT (End-of-Arm-Tooling) in allen 6 Freiheitsgraden. Sie bieten handwerksähnliche Präzision und befähigen Roboter mit einem „Gefühl“, was bei anspruchsvollsten mechanischen Montage- oder Materialabtragsoperationen wie Konturieren, Messen oder Schleifen hilft. Zudem können robotergestützte Schleifer mit 2 % Genauigkeit arbeiten, da direkte Toleranzmessungen für eine konsistente und wiederholbare Umgebung eingestellt werden können.
Diese Kraftsensoren verbessern Produktqualität und Prozessintegrität maßgeblich, da sie die Kontrolle von Geschwindigkeit und Kraft beim Fügen, Ausrichten, Polieren, Trimmen oder Montieren unterstützen. Wie erwähnt, erfassen sie Kraft und Moment (x, y, z, Gier, Nick, Roll) von externen Quellen.
Anwendungen, die von Kraftregelung und Vision profitieren
Es gibt diverse Anwendungen, die mit Fanucs Kraftregelungssensoren und Vision zusammenarbeiten: präzises Fügen von Maschinenteilen, Zahneingriff von Zahnrädern, Drücken unter konstanter Kraft und Produkttests (Autotürbetrieb, Schaltvorgänge, Anwendungen mit konstanter Kraft), Ausrichten ebener Werkstückflächen, Schleifen oder flexibles Teilezuführen.
Kraftsensor-Optionen
Der Kraftsensor von Fanuc Robotics besteht aus Sensorkopf, Sensoradapter und Sensorkabel. Es gibt zwei Aufbauoptionen: einen Remote- oder Aufbausensor und einen Flanschmontierten Sensor.
- Flanschmontierter Sensor: Wird am Roboterflansch befestigt, wo der Roboter den Sensor hält und zum Werkstück führt.
- Remote-/Aufbau-Sensor: Wird an einer Vorrichtung oder an einem vom Roboter entfernten Ort montiert. Der Roboter hält dann das Werkstück und führt es zum Kraftsensor. Die Montage an einem anderen Ort reduziert das Gewicht des Endeffectors und ermöglicht dem Roboter, verschiedene Werkzeuge zu führen. Zudem gibt es fünf verschiedene Sensorgrößen für 6-Achs-Roboter, die Traglastklassen bis 250 kg (15, 40, 100 und 250 kg) unterstützen. Zur weiteren Verbesserung der Kraftsensorik stehen diverse Algorithmen und intelligente Funktionen zur Verfügung, die die Gesamtleistung steigern.
- Constant Push (Konstantes Drücken): Ermöglicht dem Roboter, für eine bestimmte Zeit einen weichen, konstanten Druck in eine Richtung auszuüben.
- Face Match (Flächenabgleich): Befähigt den Roboter, die Fläche des im Roboterhand gehaltenen Werkstücks mit der Fläche des Gegenstands auszurichten und abzugleichen. Dies sorgt für einheitliche Ausrichtung zwischen robotergehaltenem Bauteil und Kontaktfläche einer Baugruppe.
- Shaft Insert/Bearing Insert/Groove Insert/Square Insert/Clutch Insert (Wellen-/Lager-/Nut-/Vierkant-/Kupplungseinsatz): Ermöglicht lose Passung durch Ausrichten von Winkel und Position einer Welle mit einer Bohrung für das Einfügen verschiedener Formen.
- Phase Match Insert (Phasenabgleich-Einsatz): Führt Phasenabgleich von Zähnen durch, z. B. Keilwelleneinsatz und Zahneingriff, durch Drehen und Verrasten vor dem endgültigen Einfügen.
- Hole Search (Bohrungssuche): Gibt dem Roboter die Fähigkeit, eine Bohrung zu suchen, indem Welle oder einzufügendes Objekt im rechten Winkel zur Bohrung bewegt wird, gefolgt vom Einfügen.
- Contouring Function (Konturfunktion): Verfolgt die Oberfläche eines Werkstücks bei konstanter Krafteinwirkung mit einem Werkzeug wie Schleifer. Bei unebenen oder unregelmäßigen Oberflächen misst diese Funktion und appliziert konstante Kraft auf Werkzeug und Oberfläche, folgt der unebenen Fläche auch wenn sie von der ursprünglich gelehrten Linie abweicht. Ist das zu bearbeitende Werkstück zu schwer oder groß, wird es auf einem Tisch gespannt und der Schleifer am Roboter befestigt. Ist es zu klein, wird das Werkzeug auf einem Tisch gespannt und der Roboter hält das Werkstück. Beide Fälle erfolgen unter gesetzter Krafteinstellung.
- TP Program Auto Generation On (TP-Programm-Autogenerierung): Für Prozesse mit präzisen Konturkanten zeichnet diese Funktion den Werkstückpfad auf und generiert automatisch ein TP-Programm.
- Two-Direction Push On (Zweirichtungsdrücken): Ermöglicht dem Roboter, gleichzeitig nach unten und vorwärts zu drücken.
- Search Function (Suchfunktion): Minimiert Positions- und Orientierungsfehler der Anfahrposition vor einem Einfügevorgang.
iRVision mit Kraftregelung
iRVision ist ebenfalls integriert, um Teilelokalisierung und -bewertung weiter zu verbessern. Integrierte Roboter-Maschinenvision ist die Integration einer Kameraschnittstelle direkt in den Robotercontroller. Kameras können am Roboter befestigt oder an entfernten Orten platziert werden. iRVision eliminiert die Notwendigkeit, jedes Werkstück immer exakt gleich zu positionieren. Es ist ein visuelles Sensorsystem, das die Position jedes Werkstücks per Kamera misst und die Roboterbewegung entsprechend anpasst.
iRVision ist eine wertvolle Ergänzung für jeden automatisierten Prozess. Weitere Vorteile: gleichzeitiges Handling mehrerer Teile, Reduzierung der Stellfläche, vereinfachte Teilewechsel, Erkennung von Teilen in verschiedenen Orientierungen, 2D- oder 3D-Teilelokalisierung, Fehlersicherung beim Eintritt in die Montage, Durchsatzsteigerung und Reduzierung oder Eliminierung von Vorrichtungskosten.
Zusätzliche verfügbare Funktionen
Um sicherzustellen, dass alle Sensoren einwandfrei funktionieren, verfügt Fanuc über eine integrierte Kraftsensor-Diagnose, die per Instruktion jeden Kraftsensor prüft. Ebenfalls verfügbar sind diverse Softwarefunktionen, die mit der Kraftsensorik zusammenarbeiten, um die Kraftregelungsleistung zu bestimmen. Die Echtzeit-Anzeige der Kraftsensor-Daten ist ein klarer Indikator für die Leistungsauswirkung bei Anpassung der Kraftregelungsparameter. Dies reduziert die Gesamt-Lehrzeit und liefert sofortiges Feedback für Produktionsläufe, sodass Probleme leicht diagnostizierbar sind.
Es gibt eine „Teach Pendant Program Auto Generation“ zur Wiedergabe der überwachten Werkstückkanten im Konturprozess mit Kraftregelung. Dieses Programm hilft, Geschwindigkeiten und Druckkraft konstant zu halten, wenn Fahrgeschwindigkeiten niedrig sind oder der Roboter die Richtung umkehrt. Es generiert ein automatisiertes TP-Programm mit Positionsinformationen mittels Fanuc iRVisions „Image to Points“-Funktion. Das iPendant-Benutzeroberflächen-Gerät ermöglicht die permanente Anzeige tatsächlicher Kraftschwankungen während des Kraftregelungsbetriebs.
ROBOGUIDE, Fanuc Robotics' Offline-Programmiersoftware, unterstützt die Entwicklung Ihrer Anwendung durch 3D-Modelle von tatsächlichem Werkzeug, Robotern und Arbeitszellen-Komponenten – für Genauigkeit, Zeit- und Kosteneinsparung.
Empfohlene Roboter für Kraftregelung
Die meisten Kraftsensoren haben Schutzart IP67 und können an diversen Robotermodellen eingesetzt werden, z. B. LR Mate 200iC, M-10iA, M-20iA, M-710iC und R-2000iB.
Fanuc-Kraftsensoren und iRVision jetzt erhalten!
Es ist evident, warum Kraftsensoren und iRVision heute auf der Produktionslinie unverzichtbar sind. Ob für Montage oder Schleifen – die Kombination steigert Produktivität und Präzision. Ebenso vorteilhaft: vollständige Integration in den Roboter für schnellere Verarbeitung, Unterstützung bewährter Standardfunktionen, robuste Hardware und intelligente Software für kürzere Zykluszeiten. Zudem sind Setups schnell und einfach dank leichter Integration und weniger Bauteile für maximale Verfügbarkeit.
Industrieroboter
- Taktile Sensoren: Funktionsweise, Typen und Anwendungen
- Induktiver Näherungssensor: Schaltungsdesign, Funktionsweise und praktische Anwendungen
- Neue Technologien revolutionieren Maschinenbild und Imaging für fortschrittliche Automatisierung
- Vision & Imaging Technologies treiben Innovation jenseits traditioneller Fertigung
- Maschinenbild & Imaging-Technologien: Der Eckpfeiler moderner Automatisierung
- Integriertes QR-, RFID- und Temperatur-Verifikations-Zugangskontrollsystem
- Raspberry Pi Sensor & Aktuator Steuerung meistern: Beschleunigungsmesser, Servo und Datenstreaming
- Automatisiertes Aeroponik-System mit Raspberry Pi und Feuchtigkeitssensor bauen
- Robotergreifer mit hautähnlichem weichem Tastsensor für präzises Handling
- Präzise Werkzeugversatz-Techniken für CNC-Drehmaschinen mit Fanuc-Steuerung