



LVDT-Demodulation erklärt: Gleichrichter-Typ vs. Synchrone Techniken
Erfahren Sie, wie zwei Demodulationsmethoden verglichen werden: synchrone Demodulation und Gleichrichter-Typ-Demodulation. Hier diskutieren wir die Vor- und Nachteile jeder Methode und geeignete Anwendungen.
In einem früheren Artikel haben wir den Betrieb und die Herausforderungen eines Dioden-Gleichrichter-Demodulators diskutiert. In diesem Artikel schauen wir uns zunächst die Limitationen von Gleichrichter-Typ-Demodulatoren im Allgemeinen an. Dann sehen wir, dass ein synchroner Demodulator einige dieser Probleme adressieren kann. Schließlich betrachten wir die Nachteile der synchronen Demodulation in LVDT-Anwendungen.
Limitationen von Gleichrichter-Typ-Demodulatoren
Obwohl ein Präzisionsgleichrichter die Herausforderungen eines einfachen Diodengleichrichters beheben kann, haben Gleichrichter-Typ-Demodulatoren generell mehrere Nachteile. Mit einem Gleichrichter-Typ-Demodulator benötigen wir Zugriff auf den Mitteltap des LVDT-Sekundärwicklers, um die Spannung über jedem der Sekundärwicklungen zu gleichrichten. Daher ist diese Art der Demodulation nur auf 5-Draht-LVDTs anwendbar (Abbildung 1(b)).
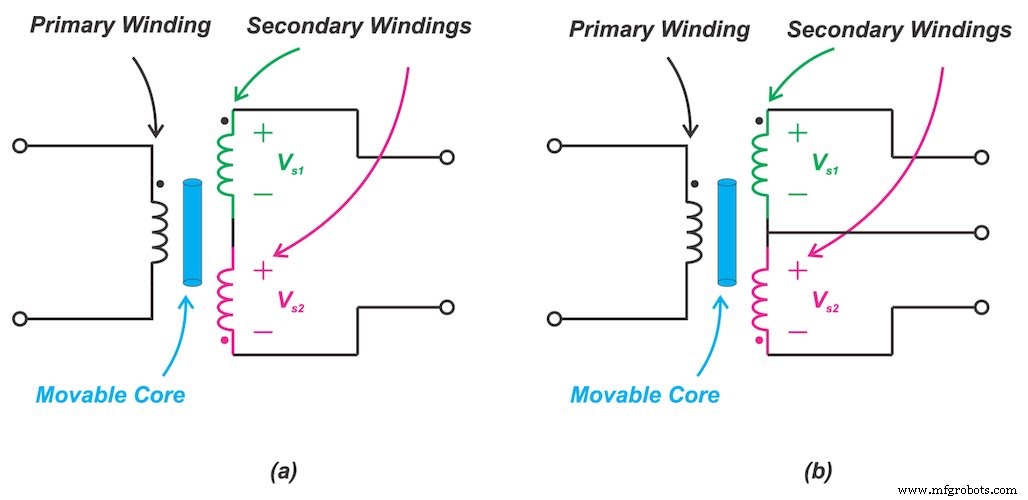
Abbildung 1. (a) 4-Draht und (b) 5-Draht LVDTs.
Es gibt andere Demodulationsmethoden, die keinen Zugriff auf den Mitteltap benötigen und die Kernposition durch Verarbeitung der Spannungsdifferenz zwischen den beiden Sekundärwicklungen bestimmen können. Diese Demodulatoren erlauben uns, einen 4-Draht-LVDT einzusetzen, wie in Abbildung 1(a) dargestellt.
Ist es wirklich wichtig, die minimale Anzahl elektrischer Verbindungen zu haben?
Es gibt viele Anwendungen, wo die Konditionierungs-Schaltung weit vom Sensor entfernt ist. Ein gutes Beispiel sind Messungen in rauen Umgebungen radioaktiver Anwendungen, wo die Konditionierungs-Schaltung in sicheren Bereichen platziert werden sollte, sogar bis zu mehreren hundert Metern vom LVDT entfernt. In diesen Fällen kann es herausfordernd sein, die beiden Sekundärspannungen über eine lange Distanz durch eine 5-Draht-Konfiguration zu übertragen. Mit dem Konditionierungsmodul fern vom LVDT ist es notwendig, eine gut ausbalancierte Verkabelung mit niedriger verteilter Kapazität zu haben. Dies bedeutet eine erhebliche Erhöhung der Verkabelungskosten.
Ein weiterer Nachteil eines Gleichrichter-Typ-Demodulators ist seine begrenzte Rauschunterdrückung. Betrachten Sie einen LVDT-Sensor mit Kernverschiebung, die einer sinusförmigen Wellenform bei 250 Hz folgt. Die rote Kurve in Abbildung 2 zeigt den demodulierten Output dieses LVDT, erhalten mit einem typischen Diodengleichrichter.
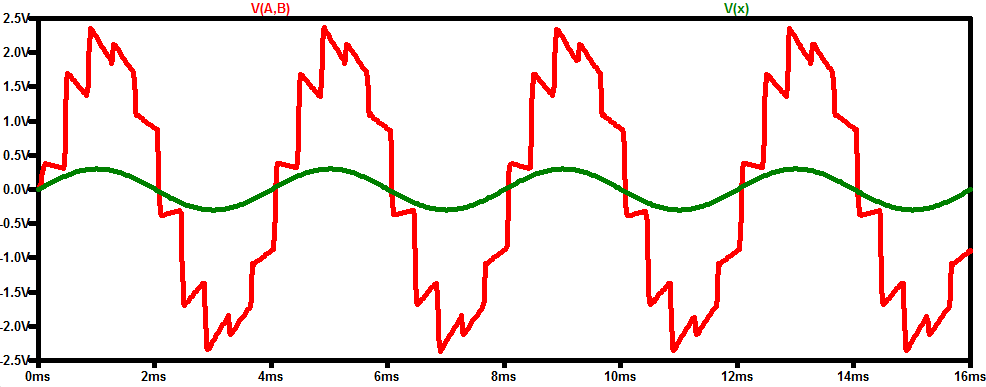
Abbildung 2.
In dieser Abbildung zeigt die grüne Kurve die Kernverschiebung x. Wie Sie sehen können, sieht das Output-Signal wie die verstärkte Version von x aus, außer dass es einige abrupte Änderungen hat, die einigen Hochfrequenzkomponenten entsprechen.
Um diese unerwünschten Hochfrequenzkomponenten loszuwerden, können wir einen Tiefpassfilter mit einer Grenzfrequenz leicht über der mechanischen Bandbreite des Systems (250 Hz) verwenden. Daher werden selbst mit einem idealen Tiefpassfilter alle Frequenzkomponenten bis 250 Hz ohne Dämpfung passieren. Daher wird jede Rauschkomponente unter 250 Hz, die an den Sensoroutput koppelt, auch am Demodulatoroutput erscheinen.
Schlechte Rauschperformance ist ein großer Nachteil der Gleichrichter-Typ-Demodulatoren. Diese Limitation wird mit langen Kabeln noch ausgeprägter. Die Rauschperformance zusammen mit der 5-Draht-Konfigurationsanforderung machen diese Schaltung ungeeignet für lange Kabelstrecken zu entfernten Standorten. Synchrone Demodulation, die unten diskutiert wird, kann diese beiden Probleme adressieren.
Synchrone Demodulation
Betrachten Sie den in Abbildung 3 gezeigten LVDT. Angenommen, wir haben \[V_{EXC} = A_p\cos(2\pi \times f_p \times t)\].
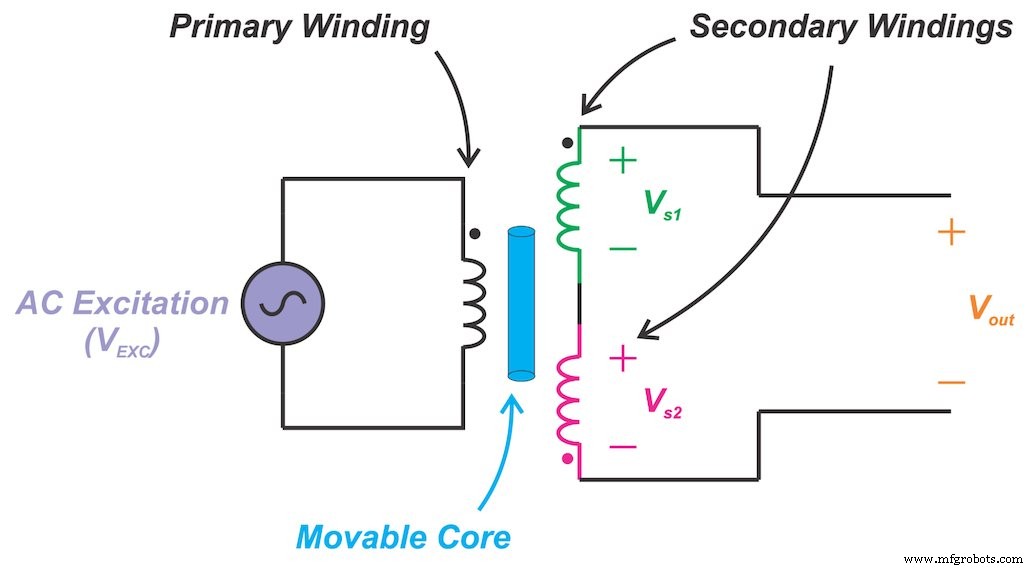
Abbildung 3. Ein Beispiel LVDT
Der differentielle Output (\[V_{out}\]) ist ein amplitudenmoduliertes Signal und kann ausgedrückt werden als:
\[V_{out} = A_s \times x \times \cos(2\pi \times f_p \times t + \phi)\]
Gleichung 1.
wo x die Kernverschiebung ist und \[A_s\] ein Skalierungsfaktor, der die Gesamtausgangsamplitude für ein gegebenes x gibt. Der Phasenterm \[\phi\] ist die Phasendifferenz, die durch den LVDT zwischen Primär- und Sekundärspannungen verursacht wird. Diese Phasenverschiebung sollte idealerweise sehr klein sein, besonders um eine bestimmte Frequenz, die vom Hersteller gegeben wird. Allerdings müssen wir diese Phasenverschiebung normalerweise berücksichtigen.
Die synchrone Demodulationstechnik multipliziert den LVDT-Differentialoutput mit dem Erregersignal (oder einem Signal, das allgemein synchron zum Erregersignal ist). Dies gibt:
\[V_{demod} = V_{out} \times V_{EXC} = A_s \times x \times \cos(2\pi \times f_p \times t + \phi) \times A_p\cos(2\pi \times f_p \times t)\]
Gleichung 2.
das sich vereinfacht zu:
\[V_{demod} = \frac{1}{2} \times A_s \times x \times A_p [\cos(\phi) + \cos(2\pi \times 2f_p \times t + \phi)]\]
Der erste Term in den Klammern ist DC, der zweite Term liegt bei der doppelten Erregerfrequenz. Daher kann ein schmaler Tiefpassfilter den zweiten Term entfernen und wir haben:
\[V_{filtered} = \frac{1}{2} \times A_s \times x \times A_p\cos(\phi)\]
Gleichung 3.
Dies gibt uns eine DC-Spannung proportional zur Kernverschiebung x.
Synchrone Demodulation durch Multiplikation mit einer Rechteckwelle
Wir können einen analogen Multiplikator verwenden, um den LVDT-Output mit der Erreger-Sinuswelle zu multiplizieren (Gleichung 2); jedoch sind analoge Multiplikatoren teuer und haben Linearitätslimitationen. Stattdessen der Multiplikation mit einer Sinuswelle können wir das Signal mit einer Rechteckwelle multiplizieren, die synchron zum Erregereingang ist.
Sie fragen sich vielleicht, wie eine Rechteckwelle anstelle einer Sinusoide verwendet werden kann. Eine Rechteckwelle, die zwischen ±1 toggelt, kann als unendliche Summe von Sinusoiden an den ungeraden Harmonischen der Rechteckwellenfrequenz ausgedrückt werden. Daher kann eine Rechteckwelle der Frequenz \[f_p\] ausgedrückt werden als:
\[v_{squarewave}(t) = \sum_{n=1, 3, 5}^{\infty}\frac{4}{n\pi}\sin(2\pi \times nf_p \times t)\]
Wenn der LVDT-Output (eine Sinusoide bei \[f_p\]) mit der Rechteckwelle multipliziert wird, produziert die Fundamentalkomponente der Rechteckwelle \[(\frac{4}{\pi}\sin(2\pi \times f_p \times t))\] eine DC-Komponente sowie eine Hochfrequenzkomponente bei \[2f_p\]. Die Hochfrequenzkomponente wird durch einen Tiefpassfilter unterdrückt, wie im vorherigen Abschnitt erklärt, und die DC-Komponente, die die gewünschte ist, erscheint am Output.
Multiplikation mit den höherwertigen Harmonischen der Rechteckwelle wird Hochfrequenzkomponenten an geraden Vielfachen von \[f_p\] produzieren. Daher ist die DC-Komponente die einzige, die am Filteroutput erscheint, genau wie im Fall der Multiplikation des Signals mit einer Sinusoide. Der Hauptvorteil der Multiplikation mit einer Rechteckwelle ist, dass sie die Schaltungsimplementierung des Demodulators erheblich vereinfachen kann.
Schaltungsimplementierung eines synchronen Demodulators
Der auf Rechteckwellen basierende synchrone Demodulator ist in Abbildung 4 gezeigt.
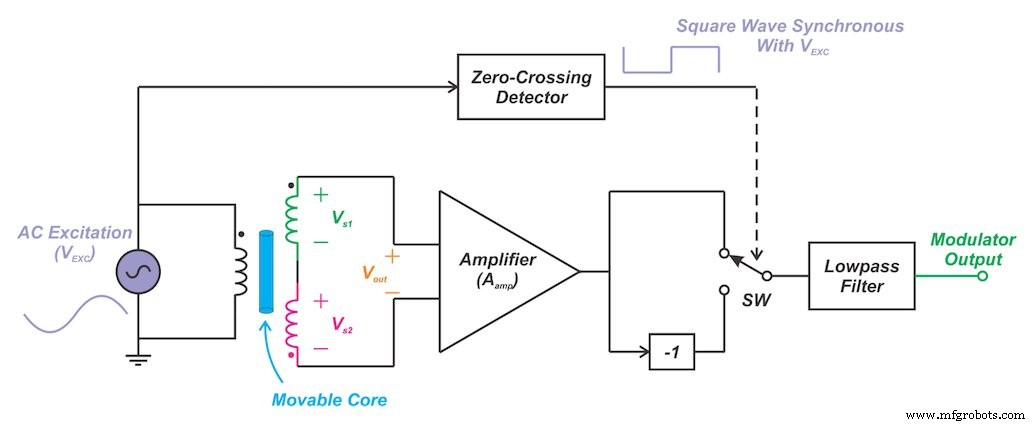
Abbildung 4. Ein rechteckwellen-basierter synchroner Demodulator
In diesem Fall wird die verstärkte Version des LVDT-Outputs mit einer Rechteckwelle multipliziert anstatt mit der Erreger-Sinusoide. Die Rechteckwelle ist synchron zum Erregereingang und wird durch einen "Zero-Crossing Detector" wie im obigen Blockdiagramm gezeigt erhalten.
Um Multiplikation mit einer Rechteckwelle durchzuführen, wird der Gain des Signalpfads periodisch zwischen \[±A_{amp}\] geändert (\[A_{amp}\] ist der Verstärkungsfaktor). Beachten Sie, dass der untere Pfad einen Gain von -1 einbezieht. Dies wird erreicht, indem die Rechteckwelle den Schalter SW antreibt, der den Signalpfad zwischen oberem und unterem Pfad ändert. Dies ist effektiv äquivalent zur Multiplikation des Verstärkeroutputs mit der Rechteckwelle.
Schließlich wird ein Tiefpassfilter verwendet, um den DC-Term des Outputs zu behalten und die Hochfrequenzkomponenten zu unterdrücken.
Die Vorteile der LVDT-Synchronen Demodulatoren
Der Hauptvorteil der synchronen Demodulation ist ihre Rauschperformance. Wie oben diskutiert, verschiebt synchrone Demodulation den LVDT-Output auf DC und verwendet einen Tiefpassfilter, um diese DC-Komponente zu behalten. Der Tiefpassfilter wird alle Rauschkomponenten außerhalb seines Passbands unterdrücken.
Da unser gewünschtes Signal bei DC liegt, können wir einen schmalen Tiefpassfilter verwenden. Dies begrenzt die Systembandbreite und erlaubt dem Demodulator, einen großen Teil des Rauschens, das an den LVDT-Output koppelt, signifikant zu unterdrücken. Zudem können wir mit synchroner Demodulation einen 4-Draht-LVDT verwenden.
Die Nachteile der LVDT-Synchronen Demodulatoren
Obwohl synchrone Demodulation höhere Rauschimmunität im Vergleich zu Gleichrichter-Typ-Demodulatoren bieten kann, hängt ihr Output von der Amplitude der Erregerspannung ab (\[A_p\] in Gleichung 3). Daher ist mit synchroner Demodulation die Amplitudenstabilität des Erregereingangs kritisch.
Ein weiteres Problem ist, dass der Demodulatoroutput von der Phasenverschiebung der LVDT-Transferfunktion abhängt (\[\cos(\phi)\] in Gleichung 3). Diese Phasenverschiebung sollte idealerweise sehr klein sein; jedoch ist sie nicht konstant und kann sich mit dem Betriebspunkt ändern. Praktische Demodulatorschaltungen verwenden häufig ein Phasenkompensationsnetzwerk, um die Phase der erzeugten Rechteckwelle anzupassen. Das Kompensationsnetzwerk kann die Komplexität des Demodulators erhöhen.
Diese erhöhte Komplexität macht die Schaltung jedoch für relativ längere Kabel geeignet im Vergleich zu Gleichrichter-Typ-Demodulatoren. Dies liegt daran, dass der Phasenverschiebungsterm \[\phi\] verwendet werden kann, um die durch die Verkabelung verursachte Verzögerung zu berücksichtigen. Daher kann die Phasenkompensationsschaltung auch verwendet werden, um die Kabelverzögerung zu kompensieren und die Schaltung für längere Drähte geeignet zu machen.
Andere Demodulationstechniken
Synchrone Demodulation bietet höhere Rauschimmunität und erfordert nur vier elektrische Verbindungen; jedoch hat sie ihre eigenen Limitationen wie Abhängigkeit von der Amplitude des Erregereingangs sowie das Phasenverschiebungsproblem. Um diese Probleme zu adressieren, gibt es mehrere andere Demodulationstechniken. Diese Techniken verwenden meist ratiometrische Messkonzepte und DSP-basierte Methoden, um die Limitationen synchroner Demodulatoren zu umgehen.
Für eine detailliertere Diskussion der synchronen Demodulation bei anderen Sensortypen verweisen Sie bitte auf die folgenden Artikel:
- Einführung in die synchrone Demodulation
- Synchrone Demodulation mit analogen Multiplikatoren vs. Schalter-basierten Multiplikatoren
- Analoge und digitale Implementierung eines synchronen Demodulators
Um eine vollständige Liste meiner Artikel zu sehen, besuchen Sie bitte diese Seite.
Internet der Dinge-Technologie
- OpenDDS vs. RTI Connext DDS: Die richtige Data Distribution Service Lösung wählen
- Vom Prototyp zur Produktion: Aufbau der autonomen Fahrzeuge von morgen
- DDS mit Intel SGX absichern: Teil 3 – Gehärtete DDS-Services
- DDS mit SGX absichern: Verschlüsselte Applikationen mit SCONE & Micro DDS erstellen
- Industrial IoT mit Intel SGX absichern: Überblick über DDS-Sicherheit
- MQTT vs. DDS: Das richtige M2M-Protokoll für IoT wählen
- Industrial Internet of Things (IIoT): Was es ist, warum es wichtig ist und wie es die industrielle Transformation vorantreibt
- Strenge Softwaretests bei RTI: Zuverlässigkeit über Connext DDS sicherstellen
- Robustes Time-Series Monitoring bauen: RTI Connext DDS mit Telegraf und InfluxDB integrieren
- Präzisions-CNC-Drehmaschinen mit fortschrittlicher Synchron-Spindeltechnologie