



Fortgeschrittene 3D-Scanner für präzises Reverse Engineering
Ein großer Fortschritt im industriellen Engineering: Entwicklung von Reverse-Engineering-Prozessen – Informationsextraktion aus physischem System → digitales Modell.
Reverse Engineering bietet Vorteile bei Modellierung/Simulation: direkte, zuverlässigere, qualitativ hochwertigere Information aus dem Modell, Arbeitszeiten verkürzen/beschleunigen. Komplexe Systeme zuverlässiger, schneller modellierbar.
Erfolgreichste Anwendung: Metrologie mit Digitalisierung komplexer Geometrien.
3D-Scanner
3D-Scannen = physische Oberfläche in digitales Modell umwandeln. Extraktion relativer Positionen vieler Punkte (Punktwolke) + digitale Interpolation der sie enthaltenden Oberfläche → Geometrierekonstruktion.
Hauptparameter der Punktwolke: Auflösung (minimaler auflösbarer Punktabstand) und Genauigkeit (Fehler bei Realposition-Bestimmung). Höhere Auflösung = feinere Details erfassbar. Höhere Genauigkeit = modellierte Dimensionen näher an Realität → engere Toleranzen.
Geräte dafür = 3D-Scanner. Viele Typen je nach Technologie, zwei Hauptgruppen: taktil und berührungslos.
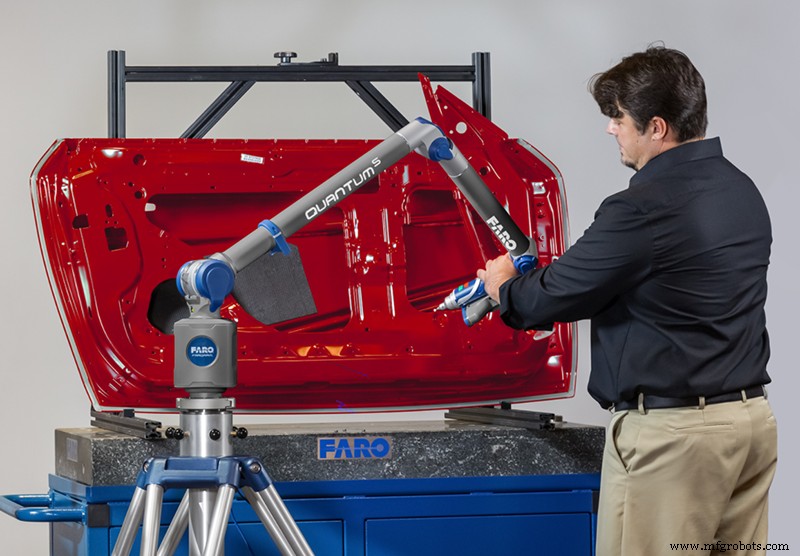
Taktil 3D-Scanner – seltener, aber zu den präzisesten gehörend. Gelenkarm (meist 6 DOF) mit Taststift. Operator fährt Oberfläche ab, Sensoren erfassen Position mit definierter Frequenz. Nachteil: manueller Full-Scan sehr langsam. Stiftreibung kann Oberfläche beschädigen – problematisch bei archäologischen Artefakten/Kunstwerken.
Berührungslose Scanner – optische Technologien, zwei Kategorien: passive und aktive Systeme.
Passive Systeme – geometrische Info aus Fotos aus zwei definierten Blickwinkeln (Stereoskopie, Parallaxeeffekt). Vorteil:
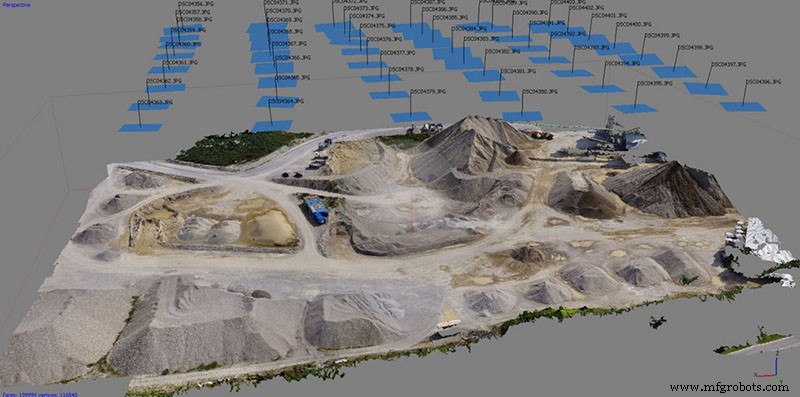
Bekannteste passive Technologie: Photogrammetrie – Topografie, Bauwesen. Meist ergänzt durch Satellitenpositionierung für Dimensionsgenauigkeit.
Aktive berührungslose 3D-Scanner – größte, am weitesten verbreitete Gruppe (Industrie, Kunst, Medizin, Entertainment).
Prinzip: Messung eines auf die Oberfläche emittierten Signals. Jedes signal, das mit Oberfläche interagiert, nutzbar (Ultraschall etc.), aber optische Systeme dominieren.
Viele Technologien, vier gängigste:
- Time-of-Flight (ToF) 3D-Scanner
- Triangulations-/Laser-3D-Scanner
- Phasendifferenz-3D-Scanner
- Strukturlicht-3D-Scanner
Time-of-Flight (ToF): Distanzberechnung via Laufzeit eines Laserlichtpulses hin/zurück. Große Reichweite + hohe Punkterfassungsfrequenz. Hauptanwendung: Vermessung großer Strukturen, metrologisches Werkzeug für Verformungsanalyse an Tragwerken. Heute non-professionell verbreitet (iPhones mit LiDAR).
Triangulations-/Laser-Scanner: Laseremitter + Photodiodenarray-Sensor unter Winkel. Reflektierter Laserstrahl trifft sensorposition abhängig von Distanz → Triangulation des Punkts. Eines der präzisesten Systeme, aber winkelabhängig → sehr kurze Arbeitsdistanzen nötig. Geeignet: kleine/medium Objekte, hohe Auflösung/Genauigkeit.
Phasendifferenz-Scanner: Mittelweg zwischen ToF und Triangulation. Modulierter Laseremitter + Detektor – Distanz via Phasenvergleich emittierter/empfangener Licht. Gute Arbeitsdistanz, mittlere Genauigkeit – große Objekte mit guter Genauigkeit.
Strukturlicht-Scanner: Wahrscheinlich heute am häufigsten. Vielseitigste Scanner: exzellente Auflösung, hohe Genauigkeit, hohe Erfassungsgeschwindigkeit, niedrige Kosten. Aufbau: kalibrierte Kamera + Projektor für Lichtmuster auf Oberfläche. Kamera erfasst Verformungen der Muster → komplexe Algorithmen generieren Punktwolke. Hunderte Punkte pro Aufnahme → hohe Geschwindigkeit. Arbeitsdistanz, Präzision, Auflösung via Objektiv einstellbar. Viele Modelle (z. B. Thor3D) handheld nutzbar – kein Stativ nötig. Nachteil: empfindlich gegen Umgebungslicht und Oberflächenfinish – kontrollierte Beleuchtung nötig, bei spiegelnden/transparenten Oberflächen oft Mattierung erforderlich.
Punktwolken-Nachbearbeitung
3D-Scanner erfassen keine kontinuierlichen Daten, sondern diskrete Positionen = Punktwolke. Punktwolke nicht direkt nutzbar – mehrere Nachbearbeitungsschritte für digitales Replikat nötig.
Endmodellqualität hängt ab von Qualität der Punktwolke UND ihrer korrekten Verarbeitung. Erfordert Software mit guten Rekonstruktionsalgorithmen und Punktwolken-Know-how.
- Ausrichtung & Fusion: Bei Multi-Scan verschiedene Punktwolken ausrichten & zusammenführen → einzelne Wolke für ganzes Modell. Ausrichtungsgenauigkeit hängt von Tracking-Fähigkeiten des Scanners ab. Markertracking einfachste Ausrichtung, aber Marker nicht immer möglich (Kunstwerke). Scanner wie Calibry/Calibry Mini bieten Alternativen: Texturtracking.
- Bereinigung: Punkte entfernen, die nicht zur Oberfläche gehören (Umgebungsobjekte, Scannerfehler). Qualitativer Scanner + guter Scanprozess → saubere Wolke, wenige/keine Ausreißer.
- Mesh-Rekonstruktion: Punktwolke → Polygonnetz. Parameterwahl → genaue, korrekt angepasste Meshes.
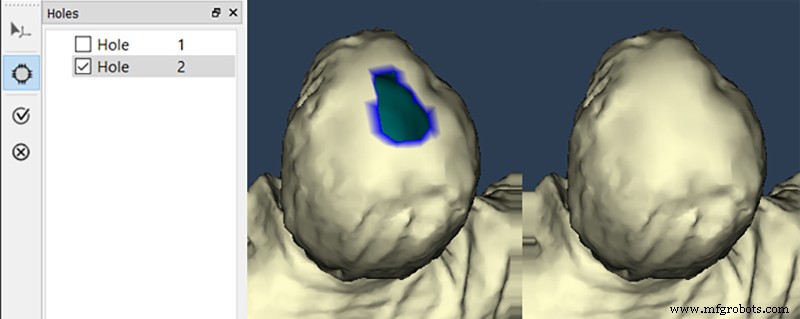
- Prüfung & Reparatur: Häufigster Defekt: Lücken durch fehlende Scandaten. Reparatur nur via Interpolations-Patch. Qualität der Interpolationsalgorithmen → Rekonstruktionsqualität.
- Mesh-Optimierung: Art der Optimierung hängt von Endanwendung ab. Vereinfachung (Auflösung opfern für kleinere Datei) – oft korrigiert kleine Defekte, einfachere/homogenere Geometrien. Auflösungserhöhung via Interpolation – erhöht nicht Erfassungsauflösung, aber kann Kontinuität/Glattheit gekrümmter Flächen verbessern.
Manche Scanner (z. B. Strukturlicht) erfassen simultan Textur/Farbe per Foto – ermöglicht Texture-Mapping auf Mesh. Besonders interessant für Kunst/Entertainment.
Anwendungen in vielen Industriesektoren: Medizin/Orthopädie (patientenspezifische Orthesen), Entertainment (digitale Zwillinge von Schauspielern für Film/Games), Kunst/Archäologie (digitale Repliken für weltweite Forschung), Engineering (Pläne komplexer Teile, Zeitersparnis, höhere Genauigkeit), Inspektion (Geometrievergleich über Zeit → Verformungserkennung → Ausfallprävention).
3D-Scanner sind heute unverzichtbare Werkzeuge in vielen Sektoren. Neue Techniken (Strukturlicht) → neue Scanner mit hoher Auflösung/Genauigkeit + hoher Erfassungsgeschwindigkeit + wirtschaftlichem Preis. Beispiele: Calibry, Calibry Mini, EinScan-Serie (Shining).
3d Drucken
- JIS H4120 Güte 6061-O Aluminium – Hervorragende Korrosionsbeständigkeit & Schweißbarkeit
- JIS H4100 6061-O Aluminiumlegierung – Hochfest, Korrosionsbeständig, Seewasserbeständig
- JIS H4120 6061 T6 Aluminiumlegierung – Hochleistung, Korrosionsbeständig, Seewasserfest
- 6061‑T6 Aluminium (JIS H4140) – Hochfest, Korrosionsbeständig
- JIS H4180 6061‑T6 Aluminium: Hochleistungsfähig, Korrosionsbeständig
- JIS H4040 Güte 6061 T4 Aluminium: Überlegene Korrosionsbeständigkeit & Schweißbarkeit
- JIS H4040 Güte 6061 T6 Aluminiumlegierung – Hohe Festigkeit & Korrosionsbeständigkeit
- JIS H4080 Güte 6061 O: Premium Aluminiumlegierung für Langlebigkeit
- EN 573-3 AW-6061 O3 – Premium-Aluminiumlegierung für Korrosionsbeständigkeit
- EN 573-3 AW-6061 F Aluminiumlegierung – Korrosionsbeständig, Schweißbar