



PID-Regler verstehen: Arten, Funktionsweise & industrielle Anwendungen
PID-Regler – Was sind sie und wie funktionieren sie?
PID-Regler sind der häufigste Regelalgorithmus in der industriellen Automatisierung – über 95 % der industriellen Regler sind PID-Typ. Sie dienen der präzisen und genauen Regelung diverser Parameter.
Häufige Anwendungen: Temperatur-, Druck-, Drehzahl-, Durchflussregelung und andere Prozessgrößen. Aufgrund robuster Leistung und funktionaler Einfachheit haben sie sich in enormen industriellen Anwendungen etabliert, wo präzise Regelung oberste Priorität hat. Sehen wir uns an, wie der PID-Regler funktioniert?
- Verwandter Beitrag: Was ist ein Leitsystem (DCS)?
Was ist ein PID-Regler?
Die Kombination aus proportionaler, integraler und ableitender Wirkung wird als PID-Wirkung bezeichnet – daher der Name PID (Proportional-Integral-Derivative) Regler. Diese drei Grundkoeffizienten werden in jedem PID-Regler anwendungsspezifisch variiert, um optimales Ansprechverhalten zu erzielen.
Der Regler erhält den Eingangsparameter vom Sensor – die Ist-Prozessgröße (Actual Process Variable). Er nimmt auch den gewünschten Stellgrößen-Ausgang (Set Variable) entgegen, berechnet und kombiniert die proportionalen, integralen und ableitenden Anteile zum Stellgrößen-Ausgang für den Aktor.
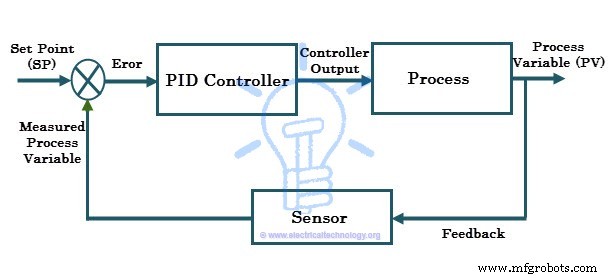
Betrachten wir das typische Regelsystem in der obigen Abbildung, in dem die Prozessgröße auf einem bestimmten Niveau gehalten werden soll. Angenommen, die Prozessgröße ist Temperatur (in °C). Zur Messung wird ein Sensor verwendet (z. B. ein RTD).
Ein Sollwert (Setpoint) ist die gewünschte Prozessantwort. Soll der Prozess auf 80 °C gehalten werden, ist der Sollwert 80 °C. Angenommen, der Sensor misst 50 °C (Ist-Wert / Process Variable), der Sollwert aber 80 °C.
Diese Abweichung des Istwerts vom Sollwert im PID-Regelalgorithmus bewirkt die Ausgabe an den Aktor (hier: Heizung) in Abhängigkeit von der Kombination aus proportionaler, integraler und ableitender Wirkung. Der PID-Regler variiert den Ausgang kontinuierlich, bis sich die Prozessgröße auf den Sollwert einpendelt. Dies wird als geschlossener Regelkreis (Closed-Loop-Feedback-Regelsystem) bezeichnet.
Verwandte Beiträge:
- Was ist ein Frequenzumrichter (AC Drive)? Funktionsweise & Typen elektrischer Antriebe & VFD
- Was ist ein Gleichstromantrieb (DC Drive)? Betrieb & Klassifikation
Funktionsweise des PID-Reglers
Bei manueller Regelung liest der Bediener periodisch die Prozessgröße (Temperatur, Durchfluss, Drehzahl etc.) und justiert die Stellgröße (Heizelement, Durchflussventil, Motoreingang etc.), um die Prozessgröße in den vorgegebenen Bereich zu bringen. Bei automatischer Regelung erfolgen Messung und Justierung automatisch und kontinuierlich.
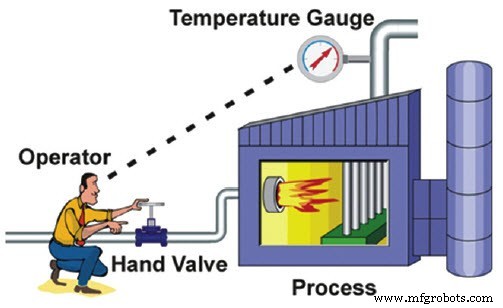
Alle modernen industriellen Regler sind automatischer Typ (bzw. Closed-Loop-Regler), die meist eine oder eine Kombination von Regelwirkungen erzeugen. Diese Regelwirkungen umfassen:
- Ein/Aus-Regler (ON-OFF Controller)
- Proportionalregler (P-Regler)
- Proportional-Integral-Regler (PI-Regler)
- Proportional-Differential-Regler (PD-Regler)
- Proportional-Integral-Differential-Regler (PID-Regler)
Beim Ein/Aus-Regler sind zwei Zustände möglich: voll EIN (Istwert < Sollwert) oder voll AUS (Istwert > Sollwert). Die Ausgabe oszilliert. Für präzise Regelung nutzen die meisten Industrien PID-Regler (oder PI/PD je nach Anwendung). Betrachten wir diese Regelwirkungen.
P-Regler
Proportionalwirkung oder P-Regler erzeugt einen Stellgrößenanteil proportional zum aktuellen Regelabweichung. Die Regelabweichung ist die Differenz zwischen Sollwert und Istwert (e = SP – PV). Dieser Fehlerwert multipliziert mit der proportionalen Verstärkung (Kc) bestimmt die Stellgrößenantwort – Kc entscheidet über das Verhältnis von proportionaler Antwort zum Fehlerwert.
Beispiel: Fehlerbetrag 20, Kc = 4 → proportionale Antwort = 80. Ist Fehler null, ist Reglerausgang null. Die Ansprechgeschwindigkeit (Sprunghaftigkeit) steigt mit Kc. Wird Kc jedoch über den Normalbereich erhöht, beginnt die Prozessgröße mit höherer Rate zu oszillieren → Systeminstabilität.
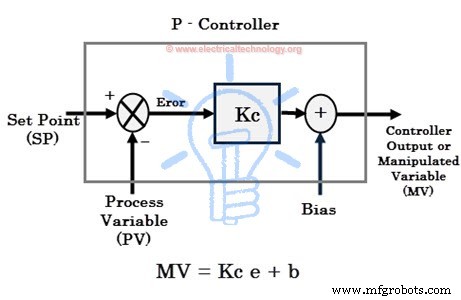
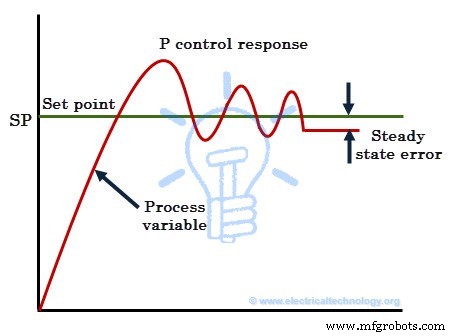
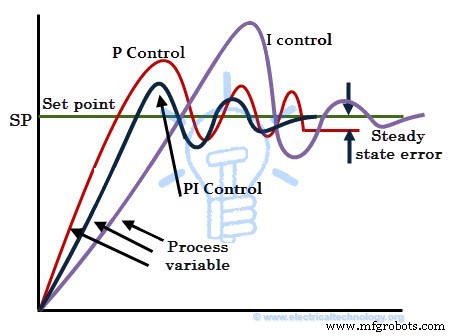
Zwar bietet der P-Regler Stabilität der Prozessgröße mit guter Ansprechgeschwindigkeit, es verbleibt jedoch immer eine Regelabweichung zwischen Soll- und Istwert. Meist wird dieser Regler mit manuellem Reset oder Vorspannung (Bias) ausgestattet, um den Fehler im Alleinbetrieb zu reduzieren. Einen nulldifferenzfreien Zustand kann der P-Regler nicht erreichen – es verbleibt immer ein stationärer Fehler (Steady-State-Error), wie in der Abbildung gezeigt.
Verwandte Beiträge:
- Was ist industrielle Automatisierung | Arten der industriellen Automatisierung
- Smart Home Automatisierungssystem – Schaltung & Quellcode
I-Regler
- Integralregler oder I-Regler dient hauptsächlich zur Reduzierung des stationären Fehlers. Die Integralkomponente integriert den Fehler über einen Zeitraum, bis dieser null wird. Selbst ein kleiner Fehler bewirkt dadurch eine hohe Integralsantwort. Bei null Fehler hält er den Ausgang am Endstellglied auf dem letzten Wert, um null stationären Fehler zu gewährleisten – im Gegensatz zum P-Regler, wo der Ausgang bei null Fehler null ist.
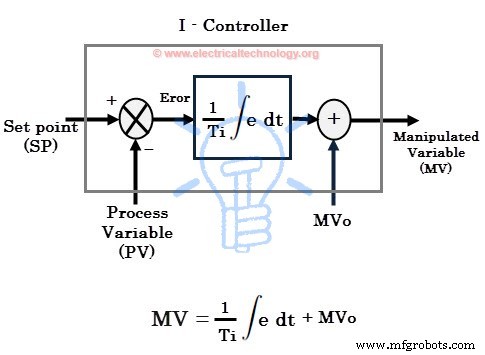
Ist der Fehler negativ, verringert sich die Integralsantwort. Die Ansprechgeschwindigkeit ist langsam (langsames Ansprechen) beim alleinigen I-Regler, verbessert aber das stationäre Verhalten. Durch Verringerung der Integralsverstärkung Ki wird die Ansprechgeschwindigkeit erhöht.
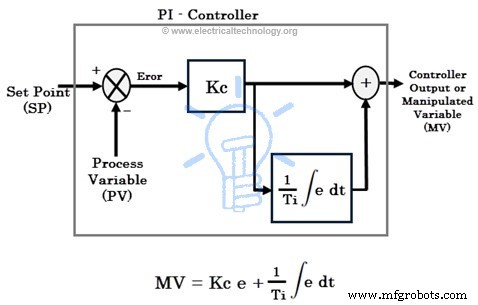
Für viele Anwendungen werden proportionaler und integraler Anteil kombiniert, um gute Ansprechgeschwindigkeit (P-Regler) und besseres stationäres Verhalten (I-Regler) zu erzielen. Oft werden PI-Regler in industriellen Prozessen eingesetzt, um Transienten- und Stationärverhalten zu verbessern. Die Antworten von rein I-, rein P- und PI-Regelung sind in der unteren Abbildung dargestellt.
D-Regler Antwort
Ein Differentialregler (D-Regler) erfasst, wie schnell sich die Prozessgröße pro Zeiteinheit ändert, und erzeugt eine Ausgabe proportional zur Änderungsrate. Die Differentialausgabe gleich Änderungsrate des Fehlers multipliziert mit einer Differentialkonstanten. Der D-Regler wird eingesetzt, wenn die Prozessgröße sich mit hoher Geschwindigkeit ändert.
In diesem Fall bewegt der D-Regler das Endstellglied (Steuerventil, Motor) in Richtung, die der rasanten Änderung der Prozessgröße entgegenwirkt. Zu beachten: Ein D-Regler allein kann für keine Regelanwendung verwendet werden.
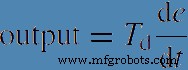
Die Differentialwirkung erhöht die Ansprechgeschwindigkeit, da sie einen „Kick-Start“ für die Ausgabe gibt und das zukünftige Fehlerverhalten antizipiert. Je schneller der D-Regler auf Prozessgrößenänderungen reagiert, desto größer der Differentialterm (erreicht durch Erhöhung der Differentialkonstanten oder Zeit Td).
Bei den meisten PID-Reglern hängt die D-Antwort nur von der Prozessgröße ab, nicht vom Fehler. Dies vermeidet Ausgabespitzen (plötzliche Ausgangserhöhung) bei plötzlichen Sollwertänderungen durch den Bediener. Auch nutzen die meisten Regelsysteme wenig Differentialzeit Td, da die Differentialantwort sehr empfindlich auf Rauschen in der Prozessgröße reagiert – selbst kleine Rauschen erzeugen extrem hohe Ausgaben.
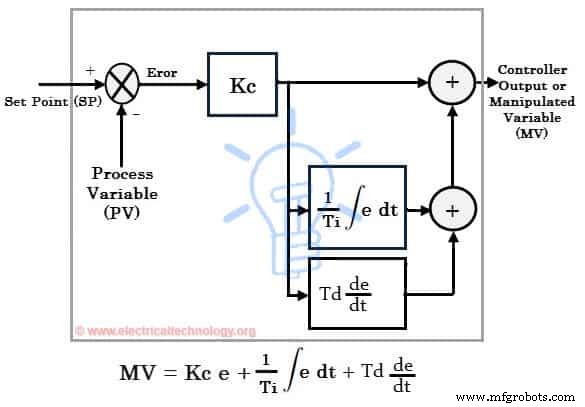
Durch Kombination von proportionaler, integraler und differenzieller Regelantwort entsteht der PID-Regler. Er findet universelle Anwendung; man muss jedoch die PID-Einstellungen kennen und ihn richtig abstimmen (tunen), um die gewünschte Ausgabe zu erzeugen. Tuning = Prozess der Einstellung optimaler Verstärkungen für proportionalen, integralen und differentiellen Anteil.
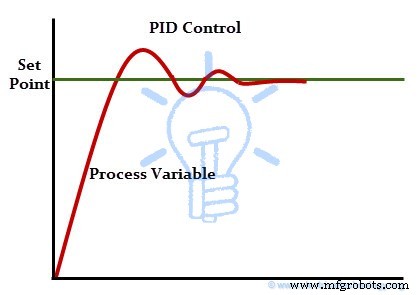
Es gibt verschiedene Tuning-Methoden: Trial-and-Error, Prozessreaktionskurven-Verfahren, Ziegler-Nichols-Methode. Am häufigsten werden Ziegler-Nichols und Trial-and-Error verwendet.
Dies war der Überblick über PID-Regler und ihre Funktionsweise. Aufgrund der einfachen Reglerstruktur sind PID-Regler für vielfältige Prozesse anwendbar und können für jeden Prozess abgestimmt werden – selbst ohne detailliertes mathematisches Prozessmodell. Anwendungen: PID-basierte Drehzahlregelung, Temperaturregelung, Druckregelung, Durchflussregelung, Füllstandsregelung etc.
Echtzeit-PID-Regler
Heute gibt es verschiedene PID-Reglertypen am Markt für alle industriellen Regelbedarfe: Füllstand, Durchfluss, Temperatur, Druck. Bei der Entscheidung für PID-Regelung solcher Parameter: Wahl zwischen SPS (PLC) oder eigenständigem PID-Regler.
Eigenständige PID-Regler werden eingesetzt, wo ein oder zwei Regelkreise überwacht/regelt werden müssen oder wo der Zugriff auf größere Systeme schwierig ist. Diese dedizierten Reglergeräte bieten Optionen für Einzel- und Doppelkreisregelung, mehrfache Sollwertkonfigurationen und erzeugen unabhängige Mehrfachalarme.
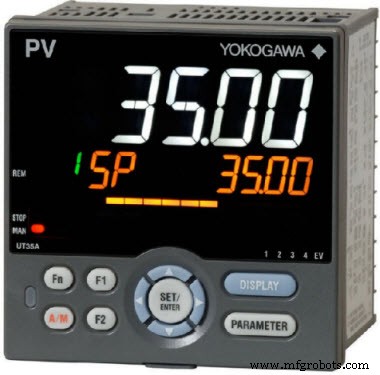
Beispiele: Yokogawa-Temperaturregler, Honeywell-PID-Regler, OMEGA-Auto-Tune-PID-Regler, ABB-PID-Regler, Siemens-PID-Regler.
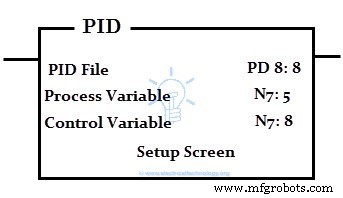
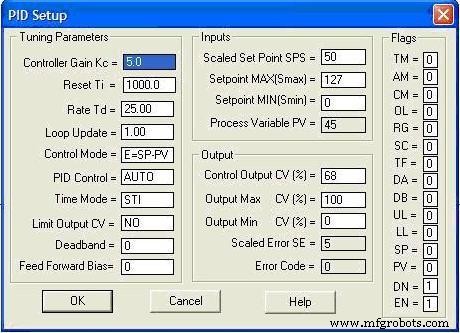
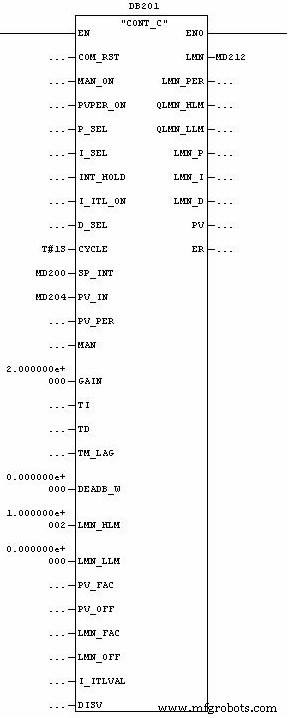
Bei den meisten Regelanwendungen werden SPS als PID-Regler eingesetzt. PID-Bausteine sind in SPS/Prozessleitsystemen (PACs) integriert und bieten erweiterte Optionen für präzise Regelung. SPS sind intelligenter und leistungsfähiger als eigenständige Regler und erleichtern die Arbeit. Jede SPS enthält den PID-Baustein in ihrer Programmiersoftware – ob Siemens, ABB, Allen-Bradley, Delta, Emerson oder Yokogawa.
Die folgende Abbildung zeigt den Allen-Bradley (AB) PID-Baustein und sein Einstellfenster.
Die folgende Abbildung zeigt den Siemens PID-Baustein.
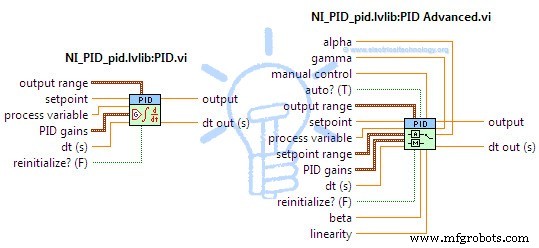
Die folgende Abbildung zeigt PID-Regler VIs des LabVIEW PID-Toolsets.
Industrietechnik
- Funktionsweise und Hauptanwendungen von Distanzsensoren
- 3D-Druck verstehen: Prinzipien, Verfahren und zentrale Anwendungen
- Laserstrahlbearbeitung (LBM): Verfahren, Typen & industrielle Anwendungen
- Rapid Prototyping erklärt: Verfahren, Prozesse und Vorteile
- Additive Fertigung (3D-Druck) erklärt: Verfahren, Materialien & Anwendungen
- Zahnstangenstoßen (Broaching) erklärt: Prozess, Funktionsweise & Typen
- Laserschweißen erklärt: Techniken, Arten & industrielle Anwendungen
- Widerstandsschweißen erklärt: Arten, Prozesse & Vorteile
- Koordinatenbohrwerke (Jig Boring Machines): Typen, Funktionen & Vorteile
- Strangpressen erklärt: Prozess, Arten und praktische Anwendungen