



Automatischer Wasserstandsregler mit SRF04, L293D & PIC16F84A für Haus & Gewerbe
Vollautomatischer Wasserstandsregler mit SRF04, L293D & PIC16F84A
Einführung in den automatischen Wasserstandsregler
Überwachung und Regelung des Wasserstands in Tanks ist in vielen Wohn- und Gewerbebereichen eine der wichtigsten Aufgaben. Ohne automatische Mittel (besonders in Wohngebäuden) ist häufiges manuelles Prüfen mühsam und unpraktisch. In wasserarmen Regionen ist Überlauf teuer.
Lösung: Automatische Überwachung und Regelung. Techniken: Distanzsensoren, Stromsonden, Ultraschall-Sensoren. Hier Fokus auf Ultraschall-Entfernungsmesser.
Weiteres Projekt: Regenalarm-Schaltung – Schnee-, Wasser- & Regendetektor
Systemüberblick
Ultraschall-Sensor oben auf dem Tank montiert. Nach Auslösung sendet er Ultraschallimpuls. Wasseroberfläche reflektiert. Sensor empfängt Echo. Zeitdifferenz zwischen Senden und Empfangen gibt Wegstrecke an → Wasserstand von oben.
Mikrocontroller sendet Triggersignal an Ultraschall-Sensor. Bei Echoempfang wird Zeitdifferenz berechnet (direkt proportional zum Wasserstand). Zeitmessung per Timer, dessen Zählimpulse die Distanz/Wasserstand anzeigen.
Da Sensor oben sitzt, wird Wasserzufluss basierend auf Abstand von oben geregelt. Beispiel:
- Messbereich 0–1 cm → Tank überläuft → Mikrocontroller steuert Motor rückwärts (Wasser ablassen)
- 2–5 cm → Tank voll → Motor AUS
- > 5 cm → Tank fast leer → Motor VORWÄRTS (Wasser zuführen)
Schaltplan
Bild anklicken zum Vergrößern
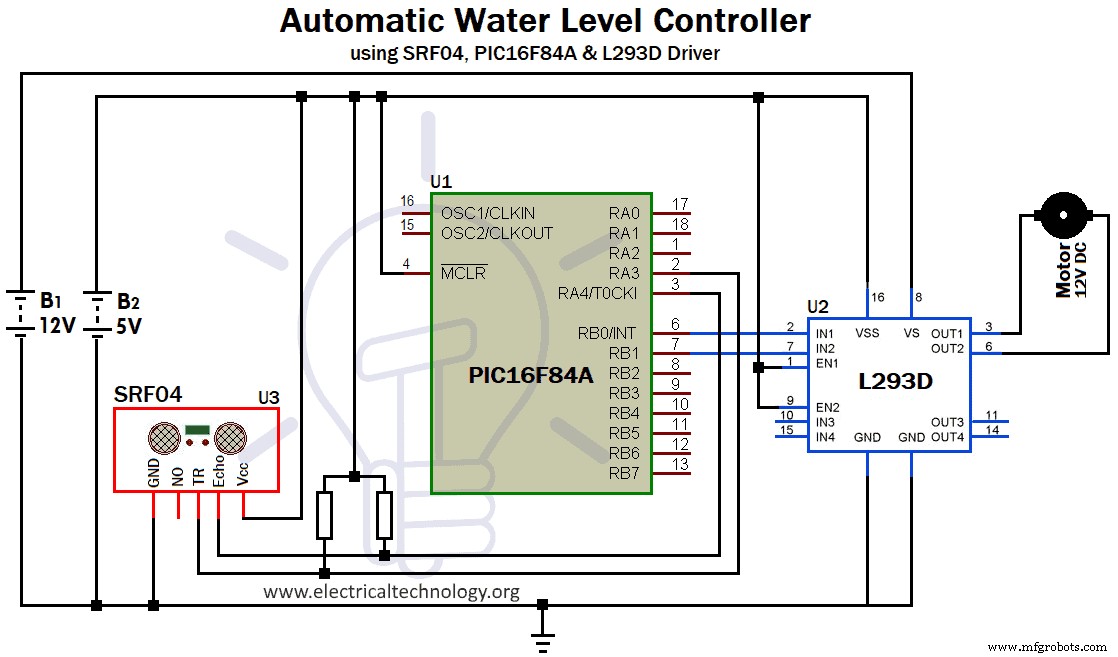
Abb. 1: Wasserstandsregler
Bauteile
- Ultraschall-Entfernungsmesser SRF04
- PIC-Mikrocontroller PIC16F84A
- Motortreiber L293D
- Gleichstrommotor
- Zwei 1 kΩ Widerstände
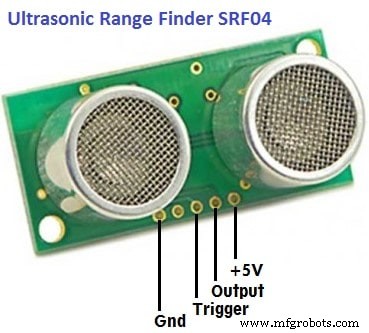
Ultraschall-Entfernungsmesser SRF04:
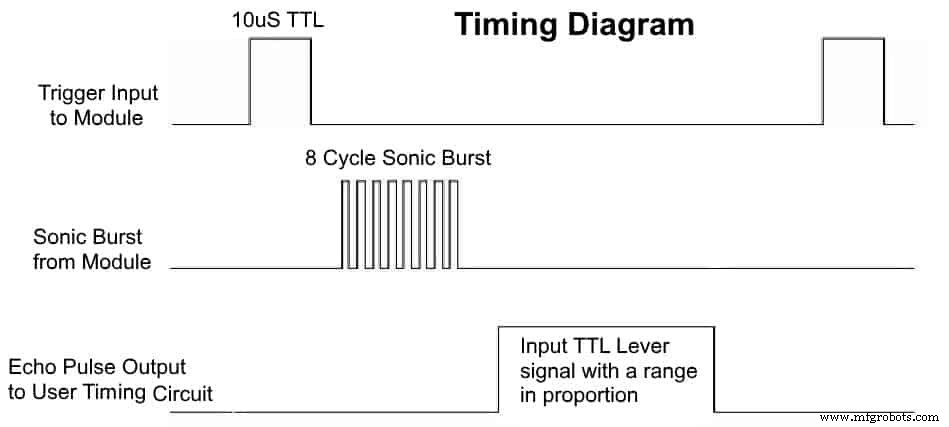
Hochwertiger Ultraschall-Sensor für Robotik (Hinderniserkennung). Benötigt 10 µs Triggersignal.
Nach Trigger: 8 Ultraschallimpulse à 40 kHz, gleichzeitig Echo-Leitung auf HIGH. Bei Empfang des reflektierten Signals Echo auf LOW. Pulsbreite des Echo-Signals ∝ Distanz. Bei 1 cm → 58 µs Pulsbreite.
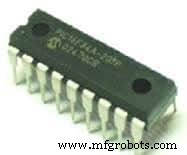
PIC-Mikrocontroller PIC16F84A:
CMOS-kompatibel, 8-Bit, 18 Pin, Flash, einzelner 8-Bit-Timer (mit 8-Bit programmierbarem Vorteiler). Timer-Steuerung via Register: OPTION_REG, TMR0, INTCON. OPTION_REG Bit 5 (T0CS) wählt Timer/Counter: 1 = Counter, 0 = Timer. TMR0 = Timerregister, INTCON Bit 5 (T0IE) = Timer-Überlauf-Flag.
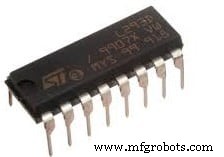
Motortreiber L293D:
16 Pin, H-Brücke, treibt zwei Motoren bidirektional. Zwei Enable-Pins (1, 9) aktivieren bei HIGH. Schnittstelle Mikrocontroller ↔ DC-Motor. Vier Eingänge (zwei pro H-Brücke). Motorsteuerung:
| IN1 (Pin 2) | IN2 (Pin 7) | EN1 (Pin 1) | Motorbetrieb |
|---|---|---|---|
| HIGH | HIGH | HIGH | AUS |
| LOW | LOW | HIGH | AUS |
| HIGH | LOW | HIGH | EIN (Uhrzeigersinn) |
| LOW | HIGH | HIGH | EIN (Gegen-Uhrzeigersinn) |
| X | X | LOW | AUS |
Hinweis: SRF04 = TTL, PIC16F84A = CMOS → 1 kΩ Pull-up-Widerstand für Pegelanpassung.
Funktionsweise & Betrieb
Programm sendet 10 µs Impuls vom Mikrocontroller an SRF04 (Delay-Funktion). Timerregister TMR0 mit Dezimalwert 200 geladen → 55 Zählimpulse.
Echo-Signal vom SRF04 an Pin RA4 (Timer-Takteingang → externer Takt für Timer). Bei HIGH→LOW-Flanke wird Timer aktiviert. Während Zählung wird Interrupt-Flag T0IE überwacht. Bei Setzen Timer deaktivieren.
Vorgang für jeden Echopuls wiederholen. Anzahl Timerläufe = Anzahl Echopulse. Jeder Echopuls = 58 µs = 1 cm. 5 Pulse = 5 cm. Zählerwert (Integer) steuert DC-Motor.
- Wert 2–5 → RB0, RB1 HIGH (an IN1, IN2 von L293D) → Motor AUS
- Wert 5–20 → IN1 HIGH, IN2 LOW → Motor EIN, Uhrzeigersinn
- Wert 0–1 → IN1 LOW, IN2 HIGH → Motor EIN, Gegen-Uhrzeigersinn
Vorteile
- Einfaches, komfortables System
- Kostengünstig durch preiswerte Bauteile
- Automatisierung beseitigt manuelle Hürden
- Keine mechanischen Teile → kein Verschleiß, keine Korrosion
Nachteile
- SRF04 durch viele Elektronikbauteile dämpfungsanfällig → gute Isolierung nötig
- Sensor und Aktuator müssen räumlich nah beieinander sein (Tank nahe Pumpe). Bei Tauchpumpen mit Dachbehältern nicht direkt einsetzbar. Erweitbar durch Kommunikationsschaltung.
Industrietechnik
- High-Tech wasserlose Färbetechnologien: Nachhaltigkeit steigern & Abfall in Textilien reduzieren
- Top 4 Vorteile smarter Leckageerkennung für Gebäudesicherheit & Kosteneinsparung
- Warum Biz4Intellia IoT-Wasserleckageerkennung industrielle Effizienz steigert – 5 Schlüsselvorteile
- Fortgeschrittenes intelligentes Wasser-Füllstand-Monitoring & -Control: Effizienz & Nachhaltigkeit im industriellen Wassermanagement
- 7 Schlüsselvorteile von Biz4Intellias smarter Füllstandüberwachungslösung
- Intelligentes IoT-Flussüberwachungssystem optimiert Wassermanagement & Hochwasserschutz
- Kann Polyurethan wirklich wasserdicht sein? Wasserabsorption verstehen
- Manuelle vs. automatisierte Stücklisten: Warum Automatisierung Effizienz treibt
- 7 Schlüsselvorteile voll- und teilautomatisierter Küchen für Cloud Dining
- Automatische Wasserpumpen: Funktionsweise & Bedeutung