



Automatisierter Gaming-Assistent: Servo drückt Controller-Tasten (Arduino)
Komponenten
| Bauteil | Anzahl | |
|---|---|---|
| Arduino UNO | 1 | |
| SG90 Mikro-Servo | 1 | Drückt die Taste |
| Xbox-Controller (oder anderer Gamepad) | 1 | Wird mechanisch fixiert |
| Karton / Schaumstoff / Holzreste | nach Bedarf | Für Halterung & Gehäuse |
| Styrol-Rohr + Gummipuffer | 1 | Als „künstlicher Daumen“ |
| Acrylplatte / Schrauben / Heißkleber | nach Bedarf | Befestigung |
Werkzeuge
- Heißklebepistole
- Schraubenzieher, Schere / Cutter
Projektidee
Inspiriert von Nintendos R.O.B. (1985) automatisiert dieses Gerät repetitive Tastendrücke in Spielen (hier: „Filleting fish“ in The Elder Scrolls Online). Ein Servo mit einem Gummipuffer („Daumen“) drückt im festen Rhythmus eine Taste (z. B. „O“ / „A“) auf dem Controller. Keine KI, keine Bildverarbeitung – nur ein simpler Timer.
Mechanischer Aufbau
- Controller in einer Karton/Schaumstoff-Halterung fixieren (nicht verrutschen).
- Servo-Halterung aus Balsaholz/Acryl bauen, sodass der Servoarm genau über der Zieltaste positioniert ist.
- Servoarm: Styrolrohr mit Gummipuffer an der Spitze (schont die Taste, erhöht Reibung).
- Acrylplatte als Führung, damit der „Daumen“ senkrecht nach unten drückt.
Hinweis: Der Autor merkt an, dass er heute (mit 3D-Drucker) eine sauberere Halterung drucken würde.
Arduino-Code (Minimal)
#include <Servo.h>

Servo servoMain;

void setup() {
  servoMain.attach(9); // Servo-Signal an Pin 9
}

void loop() {
  servoMain.write(45);  // Drücken (ca. 45°)
  delay(1500);          // 1,5 s gedrückt halten
  servoMain.write(0);   // Loslassen (0°)
  delay(750);           // 0,75 s Pause
}
Funktionsweise
write(45)→ Servoarm schwenkt nach vorne → Taste wird gedrückt.delay(1500)→ Taste bleibt gedrückt (Spiel registriert langen Druck).write(0)→ Arm fährt zurück → Taste losgelassen.delay(750)→ Pause vor nächstem Zyklus.
Die Timings (Winkel, Delays) müssen empirisch für den jeweiligen Controller & das Spiel angepasst werden.
Erweiterungsideen (Future Versions)
- 3D-gedruckte Controller-Halterung mit integriertem Servo-Mount.
- Mehrere Servos für mehrere Tasten (Kreuz, Viereck, Dreieck, Kreis, Schultertasten).
- Sensorik: Fotowiderstand / Kamera → Bildschirminhalt auswerten (z. B. „Fisch an der Angel?“ → dann drücken).
- Controller-Vibration auswerten (Force Feedback) als Trigger.
- Autonomes Rennspiel-Bot (Lenkung + Gas/Bremse per Servos).
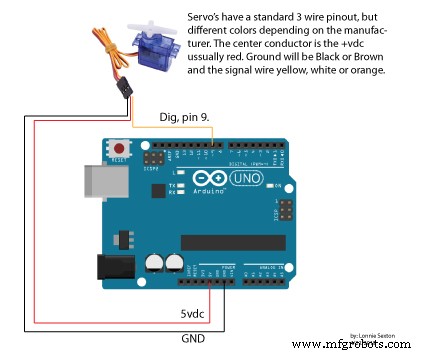
Schaltplan
Einfacher Servo-Anschluss:
Servo Rot (VCC) → 5 V (Arduino)
Servo Braun/Schwarz (GND) → GND
Servo Orange/Gelb (Signal) → Pin 9 (Arduino)
Fazit
Ein Wochenend-Projekt aus Spaß an der Freude – funktional, aber „quick & dirty“. Zeigt, wie einfach sich mit Arduino & Servo physische Interaktionen automatisieren lassen. Nicht als Cheat-Tool für kompetitive Spiele gedacht, sondern als Hilfsmittel für grindige PvE-Aufgaben.
Herstellungsprozess
- Umfassender Leitfaden zu modernen Epilationsgeräten: Design, Geschichte und Zukunft
- Schach: Von antiken Ursprüngen zur modernen Fertigung – Ein Expertenüberblick
- Flipper: Geschichte, Design und Fertigung eines klassischen Arcade-Spiels
- Renesas lanciert ersten 4-Lane MIPI-CSI2 LCD Video Controller für Automotive Full-HD Displays
- Outdoor-Wetterstation mit Raspberry Pi 2 & ADS-WS1 bauen
- Raspberry Pi Home Automation System für Fernsteuerung bauen
- Den richtigen industriellen Automatisierungscontroller auswählen: Ein umfassender Leitfaden
- Wie Robotik Hochleistungsproduktion an VMCs antreibt – Video
- Pressenautomation meistern: Techniken, Sicherheit & Effizienz
- PLCnext Control-Geräte mit SNMP optimieren: Praktischer Leitfaden