



Automatischen LEGO Star Wars Shooter mit Arduino Uno bauen
Komponenten und Zubehör
| Arduino UNO | 1 |
| SG90 Mikro-Servomotor | 4 |
| Jumper-Kabel (allgemein) | 1 |
| LEGO Star Wars Schießkanone | 4 |
| Steckplatine (allgemein) | 1 |
Benötigte Werkzeuge und Maschinen
- Klebeband, Elektroband (jedes Band funktioniert)
Apps und Online-Dienste
- Arduino IDE
Über dieses Projekt
Dieses Projekt bringt LEGO-Kanonen zum automatischen Schießen. Ich spiele gerne mit LEGO und nutze gerne Arduinos – also habe ich das in meiner Freizeit kombiniert. Die Servomotoren mit ihren Hebeln drehen sich und treffen den Auslöser der Kanone, sodass sie schießt. Ein tolles erstes, zweites oder drittes Projekt für Einsteiger!
Hier ist die Schritt-für-Schritt-Anleitung.
Schritt 1: Die Hardware
Teil 1: Hardware-Grundlagen
Beginnen Sie mit 5V an die positiv geladene Reihe und GND an die negativ geladene Reihe. Das sieht so aus:

Teil 2: Servo #1 anschließen
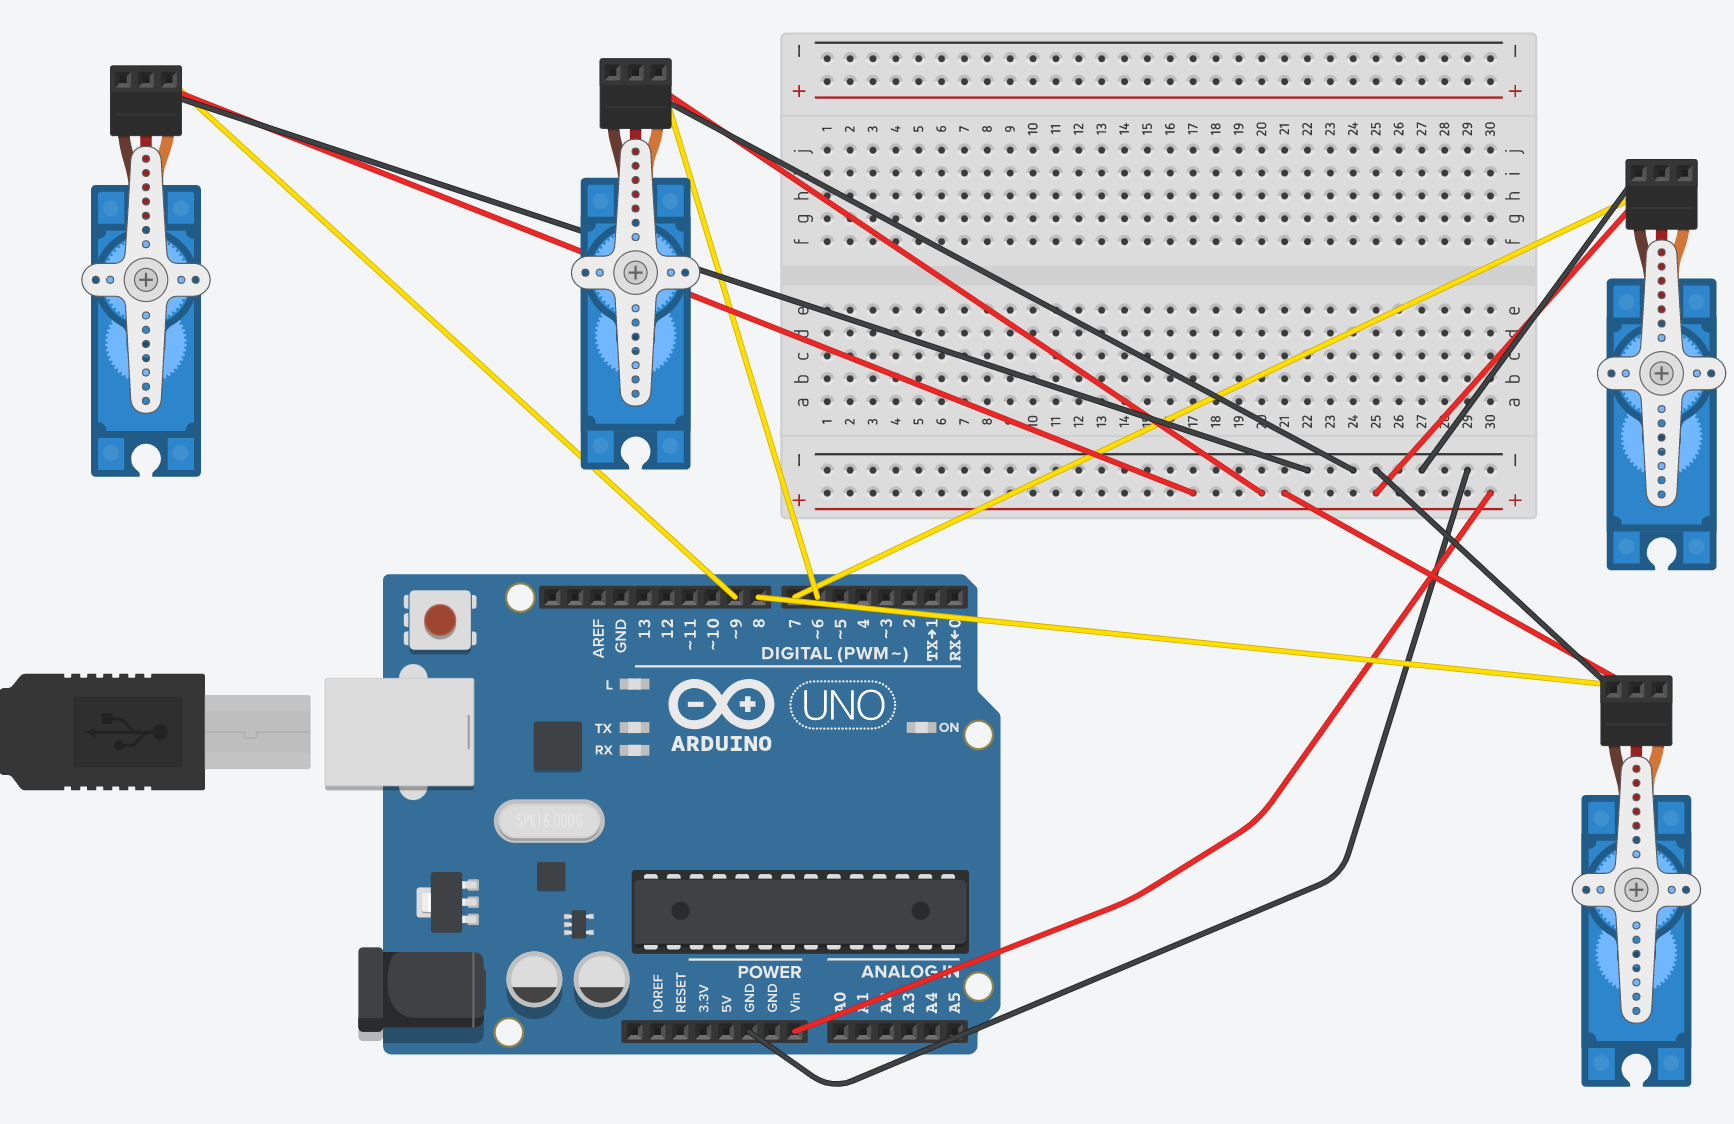
Der Servo hat drei Kabel: Orange/Gelb (Signal) kommt an einen digitalen PWM-Pin, Rot (Strom) an VIN (jeder Pin in der positiven Reihe), Schwarz/Braun (Masse) an die negative Reihe, die mit GND am Uno verbunden ist. Ich nutze für den ersten Servo digitalen Pin 7. So sieht der Schaltplan mit dem ersten Servo aus:

Teil 3: Die restlichen Servos verdrahten
Wenn man den Dreh raus hat, geht der Rest leicht. Wichtig: Die digitalen Pins im Code und in der Hardware müssen konsistent sein.
Der Code (unten) sagt z. B.:
secondCannon.attach(8);Also muss der zweite Servo an digitalen Pin 8. Der dritte an Pin 6, der vierte an Pin 9. Das kann man ändern, solange Hard- und Software zusammenpassen.
Für den mitgelieferten Code sollte der Schaltplan so aussehen:

Glückwunsch! Der Hardware-Teil ist fertig.
Schritt 2: Die Software
Kopieren Sie den Code unten in einen Arduino-Sketch und laden Sie ihn hoch. Stellen Sie sicher, dass die Servo.h-Bibliothek installiert ist, sonst funktioniert es nicht! Unten erklärt der Code Schritt für Schritt.
#include <Servo.h> // Bibliothek für Servos
Servo firstCannon;  // Ersten Kanone als Servo definieren
Servo secondCannon; // Zweite Kanone als Servo definieren
Servo thirdCannon;  // Dritte Kanone als Servo definieren
Servo fourthCannon; // Vierte Kanone als Servo definieren
Der Code bindet die Servo.h-Bibliothek ein, die fundamental für die Steuerung ist. Die folgenden Zeilen definieren vier Kanonen als Servos – Motoren, die sich um 180 Grad drehen können.
void setup() {
  Serial.begin(9600); // Serielle Kommunikation starten
  Serial.println("Defend the Clones! Set up the defenses!"); // Ausgabe im Serial Monitor
  firstCannon.attach(7);   // Digital Pin 7 an erste Kanone
  secondCannon.attach(8);  // Digital Pin 8 an zweite Kanone
  thirdCannon.attach(6);   // Digital Pin 6 an dritte Kanone
  fourthCannon.attach(9);  // Digital Pin 9 an vierte Kanone
}
void setup() läuft einmal beim Start. Wir starten die serielle Kommunikation mit 9600 Baud, geben Text im Serial Monitor aus und verbinden die Servo-Objekte mit ihren digitalen Pins via .attach().
void loop() {
  Serial.println("Beginning firing sequence");
  firstCannon.write(180);  // Ersten Servo 180° drehen → Kanone feuert
  delay(100);              // 0,1 Sekunde warten
  firstCannon.write(0);    // Zurück in Startposition zum Nachladen
  delay(1000);             // 1 Sekunde warten
  secondCannon.write(180);
  delay(100);
  secondCannon.write(0);
  delay(1000);
  thirdCannon.write(180);
  delay(100);
  thirdCannon.write(0);
  delay(1000);
  fourthCannon.write(180);
  delay(100);
  fourthCannon.write(0);
  delay(1000);
  Serial.println("All cannons fired");
  Serial.println("Prepare for reload");
  delay(10000);            // 10 Sekunden Nachladezeit
  Serial.println("Reloading Complete. Preparing to fire again");
}
void loop() läuft endlos. Jeder Servo dreht nacheinander 180°, feuert die Kanone, kehrt zurück, wartet 1 Sekunde. Nach allen vier folgt 10 Sekunden Pause (Nachladen), dann Wiederholung.
Bei Problemen beim Hochladen: Kommentieren Sie unten, ich antworte so schnell wie möglich. Wenn es klappt, weiter zum nächsten Schritt.
Schritt 3: Installation
Der letzte Schritt braucht die LEGO-Kanonen und normales Klebeband. Die Kanone sieht so aus:

Code laufen lassen. Beobachten, in welche Richtung der Servo dreht. Servo so auf die Kanone kleben, dass seine Bewegung auf Kollisionskurs mit dem Hebel oben auf der Kanone geht (siehe Bild oben).
Fertig! Sie haben das Projekt offiziell abgeschlossen. Bei Fragen: Unten kommentieren.
Wenn Ihnen das Projekt gefällt, schauen Sie auch hier:
Code
- LEGO Gun Shooter Code (C/C++)
#include <Servo.h>
Servo firstCannon;
Servo secondCannon;
Servo thirdCannon;
Servo fourthCannon;

void setup() {
  Serial.begin(9600);
  Serial.println("Defend the Clones! Set up the defenses!");
  firstCannon.attach(7);
  secondCannon.attach(8);
  thirdCannon.attach(6);
  fourthCannon.attach(9);
}

void loop() {
  Serial.println("Beginning firing sequence");
  firstCannon.write(180);
  delay(100);
  firstCannon.write(0);
  delay(1000);
  secondCannon.write(180);
  delay(100);
  secondCannon.write(0);
  delay(1000);
  thirdCannon.write(180);
  delay(100);
  thirdCannon.write(0);
  delay(1000);
  fourthCannon.write(180);
  delay(100);
  fourthCannon.write(0);
  delay(1000);
  Serial.println("All cannons fired");
  Serial.println("Prepare for reload");
  delay(10000);
  Serial.println("Reloading Complete. Preparing to fire again");
}
Schaltplan
Herstellungsprozess
- Vielseitiges Gewebeband (Duct Tape): Stärke, Flexibilität und Alltagsanwendungen
- Tesafilm: Geschichte, Produktion und Umweltauswirkungen
- Bluetooth-gesteuerter Arduino-Spybot bauen – Überwachungsroboter mit IP-Kamera
- FlickMote: Gestensteuerung per Ultraschall & IR für Smart Home (Arduino 101)
- DIY Arduino TV-B-Gone: Universelle TV-Aus-Fernbedienung
- Einen eigenen LED-Master-Clock mit Alarm bauen – aus 12 Metern Entfernung ablesbar
- Riesige Lego-Minifigur als Animatronic-Operation-Game mit Arduino bauen
- Find Me: Smarter Gegenstands-Finder mit Arduino und Bluetooth
- SunGlass-BOT: Smarte Sonnenbrille mit automatischer Tönung
- Optimierte Stromversorgungslösungen für Arduino-Projekte