



Fortgeschrittener GPS-Datenlogger: Echtzeit-Flugverfolgung, Höchsthöhe & Geschwindigkeitsüberwachung
Komponenten und Zubehör
| Komponente | Menge | Hinweise |
|---|---|---|
| Arduino UNO | 1 | Arduino Uno R3 |
| Jumper (Sammelschiene), Jumper-Kabel-Set | 1 | |
| Arduino Proto Shield | 1 | |
| 1,8" TFT SPI LCD-Bildschirm mit MicroSD-Sockel | 1 | oder ein anderer Bildschirm mit SD-Kartensteckplatz |
| u-blox GPS NEO-6M | 1 |
Benötigte Werkzeuge und Maschinen
- Lötkolben (Standard)
- Lötzinn, bleifrei
- Abisolierzange & Seitenschneider, 18-10 AWG / 0,75-4mm²
Über dieses Projekt
Einführung
Ich betreibe Flugmodellbau und möchte die Geschwindigkeit und Höhe meiner Flugzeuge kennen. Leider sind kommerzielle GPS-Datenlogger sehr teuer.
Deshalb entschied ich mich, einen GPS-Datenlogger auf Arduino-Basis für unter 50 € zu bauen.
Mein erster Prototyp basiert auf einem Arduino Uno R3 mit einem Sainsmart ST7735-Bildschirm mit integrierter SD-Karte und einem NEO-6M-V2-GPS-Modul.
Im zweiten Projekt möchte ich einen Arduino Nano mit einem SSD1306-OLED-Display, dem gleichen GPS-Modul und einer Micro-SD-Karte verwenden. Das Gewicht mit Gehäuse soll ca. 40 g betragen und sich leicht in ein mittelgroßes Flugzeug integrieren lassen (Größe ca. 50 mm × 30 mm × 22 mm). Dies wird mein nächstes Projekt (ich warte noch auf die Bauteile).
Test
Einen Arduino-Bildschirm im Auto zu filmen ist nicht einfach, aber ich habe es geschafft – das Ergebnis ist im Video zu sehen.
Der nächste Test erfolgt mit dem neuen, kleineren und leichteren Prototyp an einem ferngesteuerten Flugzeug. Fortsetzung folgt!
Code
GPS-Datenlogger (nur Anzeige)
#include <SPI.h>
#include <Adafruit_GFX.h>
#include <Adafruit_ST7735.h>
#define cs 10
#define dc 9
#define rst 8
#include <TinyGPS++.h>
#include <SoftwareSerial.h>

Adafruit_ST7735 tft = Adafruit_ST7735(cs, dc, rst);
static const int RXPin = 4, TXPin = 3; // GPS-Kommunikation
static const uint32_t GPSBaud = 9600;
#define OLED_RESET 5

TinyGPSPlus gps;
SoftwareSerial ss(RXPin, TXPin);

int x = 80;
int xh = 80;
int maxhigh = 0;
int maxspeed = 0, speed1 = 0;
int high1 = 0;

void setup() {
  Serial.begin(9600);
  ss.begin(GPSBaud);
  tft.initR(INITR_GREENTAB);
  tft.fillScreen(ST7735_BLACK);
  tft.setCursor(5, 58);
  tft.setTextSize(1);
  tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
  tft.print("Initialisierung");
}

void loop() {
  tft.setTextSize(1);
  tft.setTextColor(ST7735_GREEN, ST7735_BLACK);

  while (ss.available() > 0) {
    gps.encode(ss.read());
    if (gps.location.isUpdated()) {
      drawFrame();
      // Position
      tft.setCursor(5, 44);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      tft.print("Breite: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(gps.location.lat(), 6);
      tft.setCursor(5, 58);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      tft.print("Länge: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(gps.location.lng(), 6);

      // Datum
      tft.setCursor(5, 7);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      tft.print("Datum: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(gps.date.day());
      tft.print(" ");
      tft.print(gps.date.month());
      tft.print(" ");
      tft.print(gps.date.year());

      // Uhrzeit
      tft.setCursor(5, 20);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      tft.print("Uhrzeit: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(gps.time.hour() + 1);
      tft.print(" ");
      tft.print(gps.time.minute());
      tft.print(" ");
      tft.print(gps.time.second());

      // Aktuelle Höhe
      tft.setCursor(5, 80);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      tft.print("H m: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(gps.altitude.meters(), 0);
      tft.print(" ");
      // Max. Höhe
      tft.setCursor(5, 95);
      updateMaxHeight();
      tft.print("Hmax: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(maxhigh);
      tft.print(" ");
      drawHeightGraph();

      // Aktuelle Geschwindigkeit
      tft.setCursor(5, 115);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      tft.print("V akt: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(gps.speed.kmph(), 0);
      tft.print(" ");
      // Max. Geschwindigkeit
      tft.setCursor(5, 130);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      updateMaxSpeed();
      tft.print("Vmax: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(maxspeed);
      tft.print(" ");
      drawSpeedGraph();

      // Satellitenanzahl
      tft.setCursor(5, 147);
      tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
      tft.print("Satelliten: ");
      tft.setTextColor(ST7735_CYAN, ST7735_BLACK);
      tft.print(gps.satellites.value());

      // HDOP seriell ausgeben
      Serial.print("HDOP = ");
      Serial.println(gps.hdop.value());

      smartDelay(400);
    }
  }
}

static void smartDelay(unsigned long ms) {
  unsigned long start = millis();
  do {
    while (ss.available()) gps.encode(ss.read());
  } while (millis() - start < ms);
}

void drawFrame() {
  // Rahmen zeichnen
  tft.drawLine(0, 0, 130, 0, ST7735_RED);
  tft.drawLine(0, 1, 130, 1, ST7735_RED);
  tft.drawLine(0, 158, 130, 158, ST7735_RED);
  tft.drawLine(0, 142, 130, 142, ST7735_RED);
  tft.drawLine(0, 141, 130, 141, ST7735_RED);
  tft.drawLine(0, 107, 130, 107, ST7735_RED);
  tft.drawLine(0, 108, 130, 108, ST7735_RED);
  tft.drawLine(80, 108, 80, 140, ST7735_RED);
  tft.drawLine(81, 109, 81, 140, ST7735_RED);
  tft.drawLine(80, 70, 80, 108, ST7735_RED);
  tft.drawLine(81, 70, 81, 108, ST7735_RED);
  tft.drawLine(0, 159, 130, 159, ST7735_RED);
  tft.drawLine(0, 0, 0, 156, ST7735_RED);
  tft.drawLine(1, 1, 1, 157, ST7735_RED);
  tft.drawLine(127, 0, 127, 156, ST7735_RED);
  tft.drawLine(126, 0, 126, 156, ST7735_RED);
  tft.drawLine(0, 35, 130, 35, ST7735_RED);
  tft.drawLine(0, 36, 130, 36, ST7735_RED);
  tft.drawLine(0, 70, 130, 70, ST7735_RED);
  tft.drawLine(0, 71, 130, 71, ST7735_RED);
}

void drawSpeedGraph() {
  int neueWert = map(gps.speed.kmph(), 0, 150, 137, 110);
  x++;
  tft.drawPixel(x, neueWert, ST7735_CYAN);
  if (x > 123) {
    x = 80;
    tft.fillRect(82, 110, 43, 30, ST7735_BLACK);
  }
}

void drawHeightGraph() {
  int neueWertH = map(gps.altitude.meters(), 0, 1000, 104, 72);
  xh++;
  tft.drawPixel(xh, neueWertH, ST7735_CYAN);
  if (xh > 123) {
    xh = 80;
    tft.fillRect(82, 72, 43, 35, ST7735_BLACK);
  }
}

void updateMaxSpeed() {
  speed1 = gps.speed.kmph();
  if (speed1 > maxspeed) maxspeed = speed1;
}

void updateMaxHeight() {
  high1 = gps.altitude.meters();
  if (high1 > maxhigh) maxhigh = high1;
}
GPS-Datenlogger mit SD-Karten-Logging
#include <SPI.h>
#include <SD.h>
#include <Adafruit_GFX.h>
#include <Adafruit_ST7735.h>
#define cs 10
#define dc 9
#define rst 8
#include <TinyGPS++.h>
#include <SoftwareSerial.h>

Adafruit_ST7735 tft = Adafruit_ST7735(cs, dc, rst);
static const int RXPin = 4, TXPin = 3;
static const uint32_t GPSBaud = 9600;
const int cs_sd = 4;
#define OLED_RESET 5

TinyGPSPlus gps;
SoftwareSerial ss(RXPin, TXPin);

int x = 80, xh = 80;
int maxhigh = 0, maxspeed = 0, speed1 = 0, high1 = 0;

void setup() {
  Serial.begin(9600);
  ss.begin(GPSBaud);
  tft.initR(INITR_GREENTAB);
  tft.fillScreen(ST7735_BLACK);
  tft.setCursor(5, 58);
  tft.setTextSize(1);
  tft.setTextColor(ST7735_GREEN, ST7735_BLACK);
  tft.print("Initialisierung");
  tft.setCursor(5, 70);
  tft.print("SD init");
  delay(1000);

  if (!SD.begin(cs_sd)) {
    tft.setCursor(5, 82);
    tft.print("SD Fehler");
    return;
  }
  tft.setCursor(5, 82);
  tft.print("SD OK");
  delay(1000);
  tft.fillScreen(ST7735_BLACK);

  File data = SD.open("daten.txt", FILE_WRITE);
  data.println("");
  data.println("Aufnahme gestartet");
  data.close();
}

void loop() {
  tft.setTextSize(1);
  tft.setTextColor(ST7735_GREEN, ST7735_BLACK);

  while (ss.available() > 0) {
    gps.encode(ss.read());
    if (gps.location.isUpdated()) {
      drawFrame();
      // ... (Anzeigecode wie oben, identisch) ...

      // Daten auf SD-Karte schreiben
      String datum = String(gps.date.day()) + " " + gps.date.month() + " " + gps.date.year();
      String zeit = String(gps.time.hour() + 1) + " " + gps.time.minute() + " " + gps.time.second();

      File data = SD.open("daten.txt", FILE_WRITE);
      data.println(datum + " " + zeit + " " +
                   String(gps.location.lat(), 6) + " " +
                   String(gps.location.lng(), 6) + " " +
                   String(gps.altitude.meters(), 0) + " " +
                   String(maxhigh) + " " +
                   String(gps.speed.kmph(), 0) + " " +
                   String(maxspeed));
      data.close();

      smartDelay(400);
    }
  }
}

// Hilfsfunktionen (smartDelay, drawFrame, drawSpeedGraph, drawHeightGraph, updateMaxSpeed, updateMaxHeight)
// sind identisch mit der ersten Version.
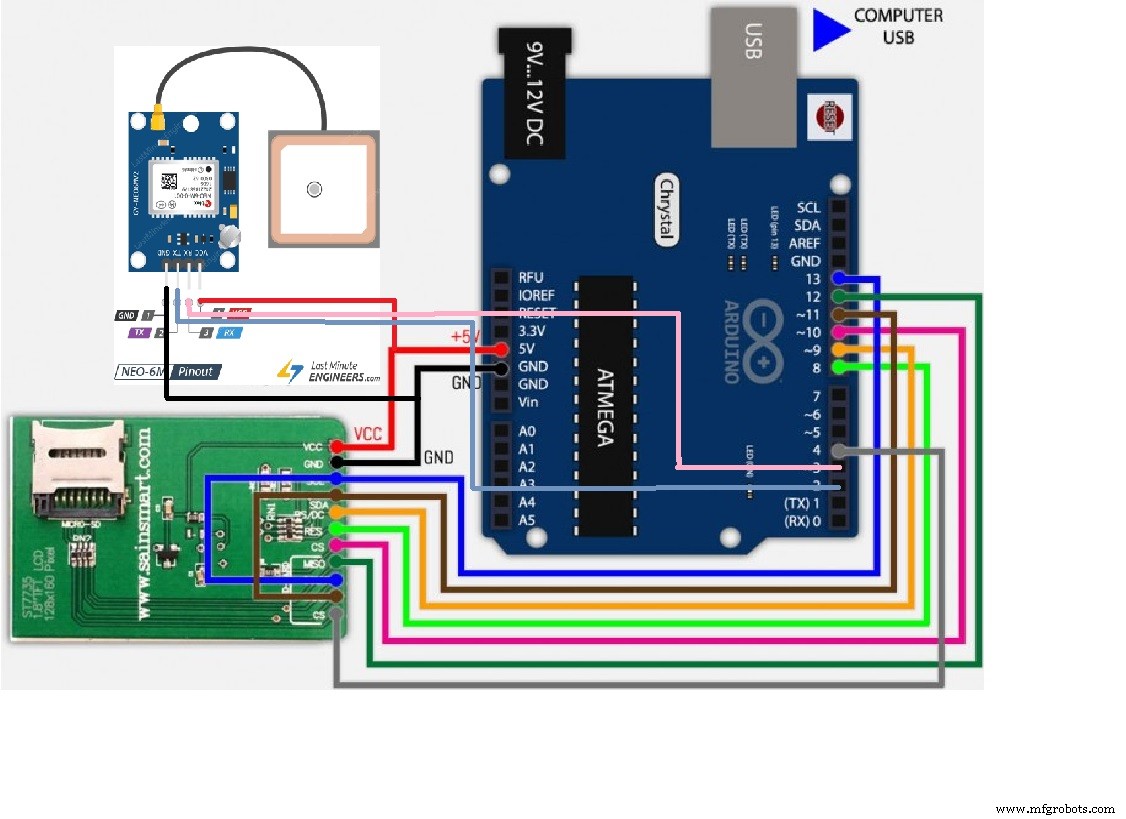
Schaltplan
Herstellungsprozess
- Schnelles, zuverlässiges Branderkennungssystem mit Samsung SAMI, Arduino UNO & Raspberry Pi
- Echtzeit-Solarmonitoring mit Arduino: Low-Cost Datenerfassungssystem
- Arduino Energiemonitor & Datenlogger (Dr. Wattson, MCP39F521) – Schritt-für-Schritt
- LCD-Animationen & Spiele mit Arduino UNO erstellen
- Arduino Temperatur- & Feuchtelogger mit DHT11 & Ethernet Shield
- Einfacher Taschenrechner mit Arduino UNO – Einsteigerprojekt
- Tragbares Persistence-of-Vision-Display mit Arduino UNO und ATtiny85 bauen
- u-blox LEA-6H 02 GPS-Modul: Arduino & Python Integrationsanleitung
- 4x4x4 LED-Würfel mit Arduino Uno & 1Sheeld bauen – Interaktives LED-Projekt
- Python 3 zu Arduino UNO: Einfache Steuerung & LED-Demo