



Kompakter 5-stöckiger Arduino-gesteuerter Mini-Aufzug
Komponenten und Zubehör
| Arduino Mega 2560 | × | 1 |
Benötigte Werkzeuge
- Stichsäge
Apps und Online-Dienste
- Arduino IDE
Über dieses Projekt
Ein funktionsfähiger 5-stöckiger Aufzug, 3 Fuß (ca. 90 cm) hoch. Viel Arbeit gesteckt – hier die Funktionsweise!
Quicklinks: Code | Schaltplan (coming soon)
Inspiration
Jahrelang Arduino/IoT-Projekte, aber meist einfach. Suche nach etwas „Echtem“. Sommercamp „Project Ember“ (SF Bay Area): Kinder bauen große Holzstrukturen mit Elektrowerkzeugen. Kombination aus physischem Bau & Arduino → dieses Projekt.
Ansatz
Herausforderung: Motor & Etagenerkennung. Echter Aufzug: großer AC-Motor + Sensoren pro Etage. Wir: Stepper-Motor mit präziser Positionierung, aber Positionswissen nötig. Lösung aus früherem „Fancy Calendar“-Projekt: Stepper-Positionen im EEPROM (nicht-flüchtig) speichern → keine Etagensensoren nötig, nur Schrittzählen.
Aufzugstasten: Beleuchtete Taster mit separater LED-Ansteuerung (auf eBay gefunden).
Materialien
- Taster mit separaten LEDs (rot=ab, grün=auf; oberstes nur rot, unterstes nur grün)
- Arduino Mega 2560 (viele GPIOs) – Original empfohlen
- 8×8 LED Matrix (Pfeil-Anzeige)
- 7-Segment-Display (Etage)
- Stepper-Motor + Treiberplatine (5er Pack Elegoo – 1 genutzt, Rest Reserve)
- Mega 2560 Protoshield (Löten statt Stecken – sicherer bei vielen Kabeln)
- Schraubklemmen (10×2) – 4 Stück nötig
- Fadenspule (Garnrolle)
- Hartfaserplatte & 3/4″ Leisten für Schacht & Kabine
- Alu-Winkel für Motorhalterung
- Schrauben, Schlauch als Buchse in Spule, strapazierfähige Nylon-Schnur (Drachenleine)
Mechanischer Aufbau
- Schacht: 3× Hartfaser 36″×8″ (Seiten + Rückwand), vorne offen. 4× Leisten 36″ als Eckverstärkung verschrauben. Deckel/Boden aus Hartfaser für Rechtwinkligkeit.
- Kabine: Gleiche Bauweise, fast schachtbreit, fährt zwischen vorderen/hinteren Leisten. Öse oben für Seilaufhängung.
- Boden nicht zu früh montieren – Kabine muss ein-/ausbaubar bleiben!

- Motor oben: Garnrolle auf Motorwelle. Welle hat Abflachung, Rolle rundes Loch → Loch in Rolle bohren, Gewinde schneiden, Schraube gegen Abflachung spannen. Buchse aus Gummischlauch für Passung.
- Motor auf Alu-Winkel, dieser auf Schacht. Zweiter Alu-Winkel mit Schraube stützt anderes Spulenende – Gewicht der Kabine zieht Spule nicht von Welle.


- Tastenpanels: Links Schacht-hoch für Ruftasten (rot/grün alternierend). Rechts Kabinen-Panel mit LED-Matrix, 7-Segment, 5 Etagentasten. 4 Schraubklemmenkästen (2 pro Panel) montiert.


Verkabelung
Viele Kabel! Protoshield zum direkten Auflöten (weniger Wackelkontakte). Widerstände für 7-Segment direkt auf Shield.

Alles steckbar gehalten: Schraubklemmen zwischen Panels & Arduino, 7-Segment/Matrix mit Quick-Disconnect-Pins.

Tasten: Eigene Kabelbäume mit Crimp-Flachsteckern (passen perfekt auf Tastenanschlüsse). Jede Taste: 2× Ground (Taste + LED separat) → alle Grounds als Daisy-Chain per Kabelbaum zusammengefasst. Signalpins (Taste + LED) einzeln zu Schraubklemmen.


Schraubklemmen ermöglichen auch Übergang Massivdraht (Shield) ↔ Litzen (Tasten) ohne Löten.
Programmierung
Komplexeste Teile:
- Fahrlogik: Auf Etage 2, innen Ziel 3, außen ruft Etage 4 runter & Etage 1 rauf – wohin zuerst?
- Non-blocking Stepper: Standard-Library blockiert
loop()während Fahrt. Tastendrücke während Fahrt müssen erkannt werden → Schrittweise Bewegung mit Button-Check dazwischen.
Sketch Download: Google Drive Link (aktualisiert sich automatisch).
Benötigte Libraries: LEDControlMS, SevenSeg.
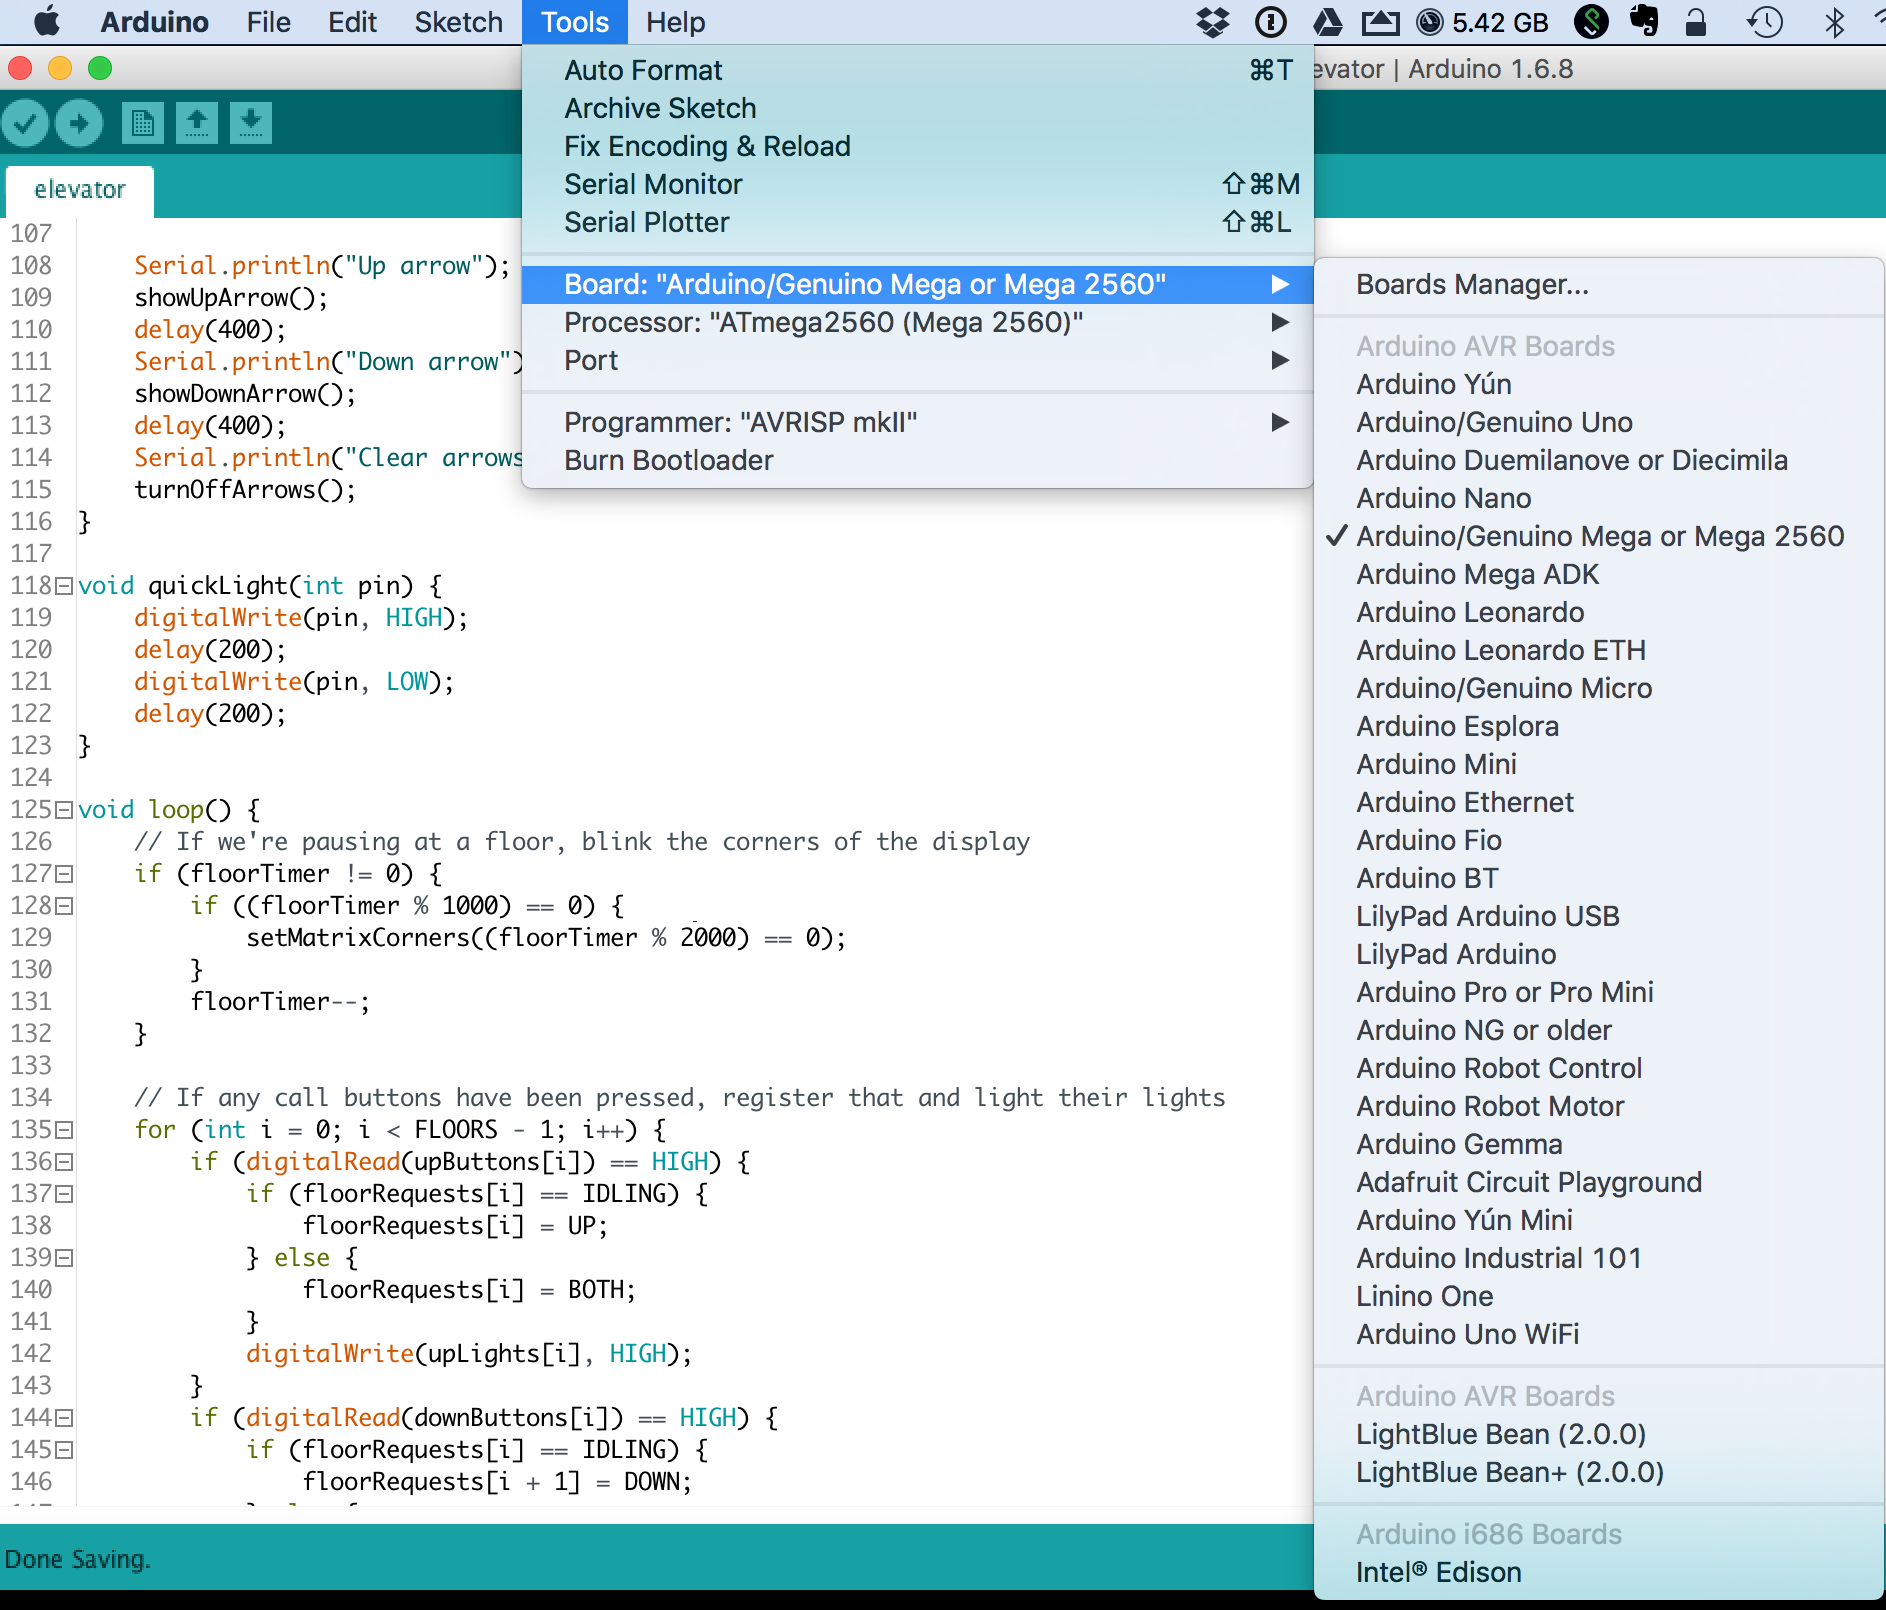
Upload: Board „Arduino Mega 2560“ wählen, Port (macOS: /dev/cu.usbmodem…, Windows: COMx), Upload.
Selbsttest beim Start: Ruftasten leuchten nacheinander, Kabinentasten, 7-Segment zählt, Matrix zeigt Pfeile. Dann letzte bekannte Etage anzeigen.
Testen & Kalibrieren
Stepper muss exakte Positionen pro Etage lernen (einmalig, im EEPROM gespeichert).
- Oberste & unterste Taste rechts gedrückt halten → Matrix zeigt „C“ (Calibrate).
- Mit diesen Tasten Kabine manuell zur angezeigten Etage fahren → mittlere Taste bestätigen.
- Für alle 5 Etagen wiederholen → Matrix erlischt = fertig.
Nächste Schritte
- Struktur lasercutten (Hand-Stichsäge → ungenaue Schnitte → Reibungsprobleme)
- Bessere Motorhalterung & schnellerer Motor
- Glocken-/Klingelton bei „Tür öffnen“ (wie bei echten Aufzügen)
Versionshistorie
Google Drive Link aktualisiert sich automatisch.
Version 2: Bugfix – Ruftaste auf aktueller Etage konnte Software hängen lassen (Reset nötig).
Code & Libraries
- Arduino LED Matrix Library
- SevenSeg Library
- Arduino Sketch: Gist
Herstellungsprozess
- Aufzüge: Design, Geschichte und zukünftige Innovationen
- Arduino Mini Boss-Battle-Spiel – Retro-RPG auf 16×2 LCD
- Bluetooth-gesteuerter Arduino-Spybot bauen – Überwachungsroboter mit IP-Kamera
- FlickMote: Gestensteuerung per Ultraschall & IR für Smart Home (Arduino 101)
- DIY Arduino TV-B-Gone: Universelle TV-Aus-Fernbedienung
- Einen eigenen LED-Master-Clock mit Alarm bauen – aus 12 Metern Entfernung ablesbar
- Find Me: Smarter Gegenstands-Finder mit Arduino und Bluetooth
- Optimierte Stromversorgungslösungen für Arduino-Projekte
- Arduino Tic Tac Toe mit MAX7219 LED-Matrix und Karton-Gehäuse
- Intelligenten Arduino-Vierbeiner-Roboter bauen: Schritt-für-Schritt-Anleitung