



CNC-Bewegungssteuerungssysteme: Einfach erklärt
Ich wurde kürzlich gebeten, das Bewegungssteuerungssystem von CNC-Werkzeugmaschinen einem Familienmitglied zu erklären. Da dieser keinerlei Fertigungshintergrund hatte – und sicher keine Erfahrung mit so komplexer, technischer Materie –, musste ich die Erklärung auf etwas Alltägliches, Einfaches beziehen, das leicht zu visualisieren ist… wie Autofahren.
Zwar ist das Thema von Natur aus sehr komplex und technisch, aber diese Analogie vereinfacht es gut, ohne dass Interessierte auf ein angemessenes Grundverständnis verzichten müssen. Offensichtlich könnte ein solches High-Tech-Thema ein ganzes Semester Studium füllen – für uns Normalsterbliche reicht die Fahr-Analogie. Aber vorher Grundlagen: Wie ein Befehl, der in unserem Gehirn beginnt, durch die CNC-Steuerung wandert und schließlich als Bewegung einer der linearen Maschinenachsen manifestiert wird.
Betrachten wir unser Teileprogramm (dialogorientiert oder G-Code) als bloße Befehlsliste. Diese Befehle werden von der CNC-Steuerung organisiert, in Kategorien für jede einzelne Maschinenachse sortiert und an die entsprechende Achse weitergeleitet. Einmal beim Servoantrieb einer bestimmten Achse angekommen, wird der Befehl in eine einfache Spannungsanforderung zerlegt, die nötig ist, um die Achse wie befohlen zu bewegen – diese Spannung wird an den Motor angelegt… Motor dreht sich, Achse bewegt sich. Während die Achse sich bewegt, wird ihre aktuelle Position kontinuierlich von einem Encoder am Motorende oder einem Glasmessstab entlang der Achsenlänge überwacht. Dieses Rückführsystem liefert Feedback an den Servoantrieb, damit Spannungsbefehle bei Bedarf angepasst werden können… mehr Spannung = Motor dreht schneller, Achse holt auf wenn nachführend; weniger Spannung = Motor langsamer, Achse bremst wenn sie dem Befehl vorauseilt.
Fahr-Analogie
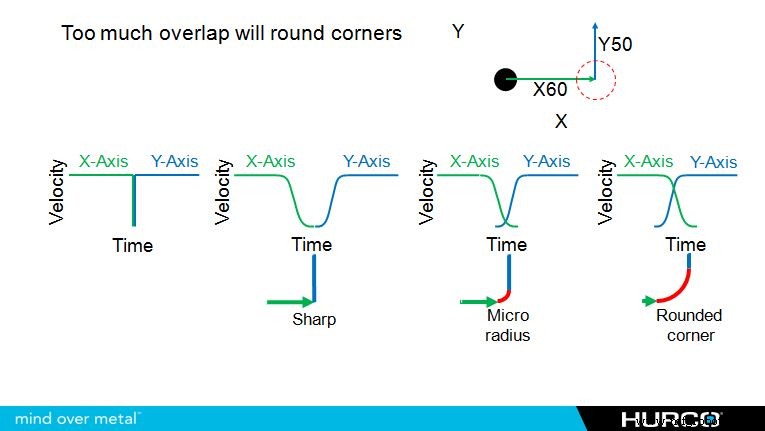
Befehle: Unsere Route zum Endziel = Fräser-Werkzeugbahn, Tempolimits = programmierte Vorschubgeschwindigkeit. Gehirn = CNC-Steuerung, Muskeln = Servoantriebe, Extremitäten = Servomotoren für Achsen. Augen und Tacho = Feedback. Da nichts perfekt/exakt ist: Akzeptable Toleranz = gesamte Straßenbreite – solange wir auf dem Asphalt bleiben, alles gut!
Analogie 1: Gerade Autobahn
Stellen Sie sich vor: Auf verlassener Autobahn, mittendrin, Straße kerzengerade. Befehl: 1 Meile entlang Mittellinie fahren, Tempolimit 100 mph. Gehirn sagt Fußmuskeln: Gaspedal drücken → Auto bewegt sich. Mittellinie folgen: Gehirn nutzt visuelles Feedback (Augen) → kontrolliert Armmuskeln → Fahrzeug gerade halten. Tacho-Feedback → Gehirn kontrolliert Fußgelenkmuskeln → Gaspedaldruck anpassen → 100 mph halten. Positionstoleranz hier kein Problem. Extrem vereinfacht, aber zeigt Anwendung der Analogie.
Analogie 2: Kurvige, hügelige Strecke
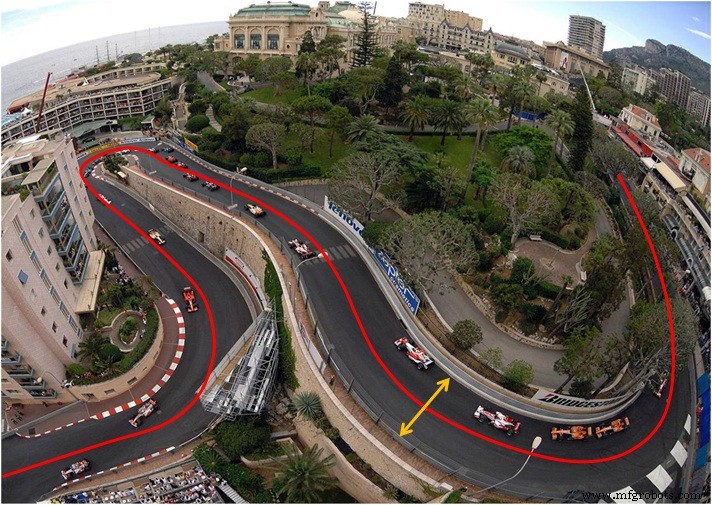
Gleiche Befehle (Mittellinie, 1 Meile, 100 mph, Straßenbreite = Toleranz). Wir sitzen am Ende des letzten geraden Stücks für die nächste Meile. Vor uns: kurvig, hügelig – innerhalb der Befehle zu bleiben, anspruchsvoller. Beschleunigen auf 100 mph, aber erstes Hindernis: volle 90° Rechtskurve. Erkenntnis: Bei 100 mph nicht sicher durch Kurve. Geschwindigkeit reduzieren. Glatte Trajektorie finden, die Geschwindigkeit so nah wie möglich an 100 mph hält, aber nicht von der Straße abkommen lässt. Reaktion auf visuelles Feedback → Gehirn sendet Befehle für notwendige Bewegungen/Geschwindigkeitsanpassungen für glatteste, schnellste Kurvenfahrt.
Kaum das geschafft, nächstes Hindernis: „S“-Kurve, erste Hälfte bergauf, zweite bergab. Handhabung ähnlich wie 90° Kurve – Geschwindigkeit/Trajektorie für glatteste/schnellste Route kontrollieren, sicher auf Straße – aber jetzt auch Höhenänderungen reagieren: Gasdruck erhöhen beim Anstieg der ersten Kurvenhälfte, aber Druck verringern, notfalls bremsen in zweiter Hälfte, damit 100 mph nicht überschritten werden, wenn Gravitation übernimmt. Diese Aktion/Reaktion wiederholt sich bei JEDEM Hindernis bis zum Endziel… Programmende!
Block Lookahead
Bei Bewegungssteuerung muss man auch „Block Lookahead“ besprechen – meist gemessen an Anzahl Blöcke, die Steuerung im Voraus verarbeiten kann – damit sie sich besser auf kommende Hindernisse vorbereiten kann. In unserer Fahr-Analogie: LCD-Display im Armaturenbrett mit Streckenkarte, damit wir aktuelle Hindernis-Trajektorie so anpassen, dass wir für ZUKÜNFTIGES Hindernis besser positioniert sind. Je komplexer die Werkzeugbahn, desto mehr Lookahead nötig für glatteste/schnellste Route zum Ziel. Jeder Maschinenbauer handhabt Lookahead ähnlich, aber manche effektiver.
Hurcos WinMax Steuerung hat UltiMotion… patentiertes softwarebasiertes Bewegungssteuerungssystem mit VARIABLEM Block-Lookahead: Sieht bis zu 10.000 Blöcke in die Zukunft bei Bedarf, erzeugt Zykluszeitreduktionen bis 30 % – besonders bei komplexen Werkzeugbahnen wo mehr Lookahead nötig. Bei einfachen Bahnen (wie Analogie 1&2) braucht Steuerung weit weniger Lookahead → mehr RAM-Speicher frei für andere Dinge. Steuerungen ohne diese adaptive Fähigkeit können verfügbaren RAM nicht umnutzen und profitieren nicht von solcher Variabilität.
CNC-Maschine
- Top CNC-Maschinenmarken für Präzision und Zuverlässigkeit
- Siemens 808D CNC-Steuerung: Ebenenwahl (G17–G19) verstehen
- Ägyptischer Kunde: 3-Achs-CNC an MDF live erleben
- Mittelmeer-Kunde: Schulung an 1325-4 CNC mit Drehachse
- Norwegische Kunden: Werksbesuch bei Nacht – Königlicher Empfang
- Vertrauenswürdige Kundenbewertungen unserer CNC-Router
- Präzise CNC-Prototyping-Dienstleistungen für innovative Lösungen
- CNC-Bearbeitung: Präzisionslösungen für die Automobilindustrie
- Qualitätssicherung in der CNC-Fertigung: Strategien für Präzision und Kundenzufriedenheit
- CNC-Bearbeitungskosten verstehen: Schlüsselfaktoren & Optimierung