



10 bewährte Wege, RoboDKs Oberfläche für optimalen Workflow anzupassen
Jeder Roboter-Nutzer hat andere Programmiervorlieben. Hier sind 10 großartige Wege, RoboDKs Oberfläche an Sie anzupassen.
Haben Sie schon mal versucht, in fremder Küche Frühstück zu machen?
Albtraum, oder?
Besteck unauffindbar, Toaster mit verwirrenden Knöpfen, Kühlschrank schwerer zu navigieren als Mordor-Gebirge.
Genau so fühlt sich fremde Programmiersoftware an. Oberfläche passt nicht, Eingewöhnung dauert.
Mit RoboDK: Kein Kompromiss nötig. Oberfläche extrem anpassbar. Optionen für beeindruckende Vielfalt an Aspekten.
10 ultra-hilfreiche Wege, RoboDKs Interface für Ihre Präferenzen zu customizen.
1. Dark Mode aktivieren
Jahrelang zurück, Uni: Kollege schwärmte von „Dark Mode“ beim Programmieren.
Meiste Software: weißer Hintergrund, schwarzer Text. Dark Mode invertiert alles – heller Text auf dunklem Hintergrund. Viele sagen: Reduziert Augenbelastung (Belege für weniger Flackern bei alten CRT-Monitoren).
Konfliktende Theorien ob Dark Mode heute bei modernen Screens wirklich besser für Augen – aber fest steht: Regelmäßige Augenpausen beim Programmieren sind viel besser. Aber eines ist sicher: Manche lieben Dark Mode.
RoboDK aktiviert Dark Mode automatisch bei OS-Dark-Mode-Einstellung. Anpassbar in Anzeigeoptionen (Werkzeuge > Optionen > Anzeige).
Bei OLED-Displays (nicht LCD): Dark Mode reduziert Stromverbrauch – super für RoboDK auf Akku.
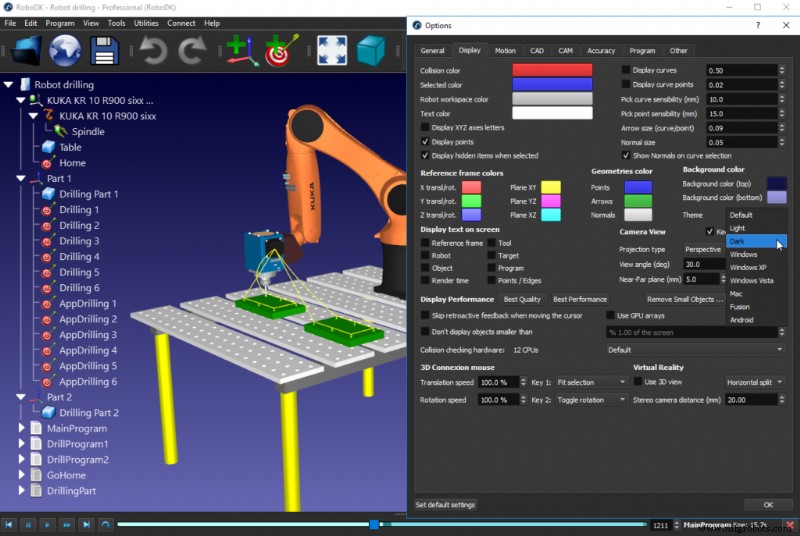
2. Alle Farben selbst wählen
Auch ohne Dark Mode: Fast alle Farben in RoboDK anpassbar.
Änderbare Farben: Kollisionsfarbe, Textfarbe, Punktfarbe, Hintergrundfarbe, Referenzrahmenfarben, Farbe des selektierten Elements.
Alles über Werkzeuge > Optionen > Anzeige.
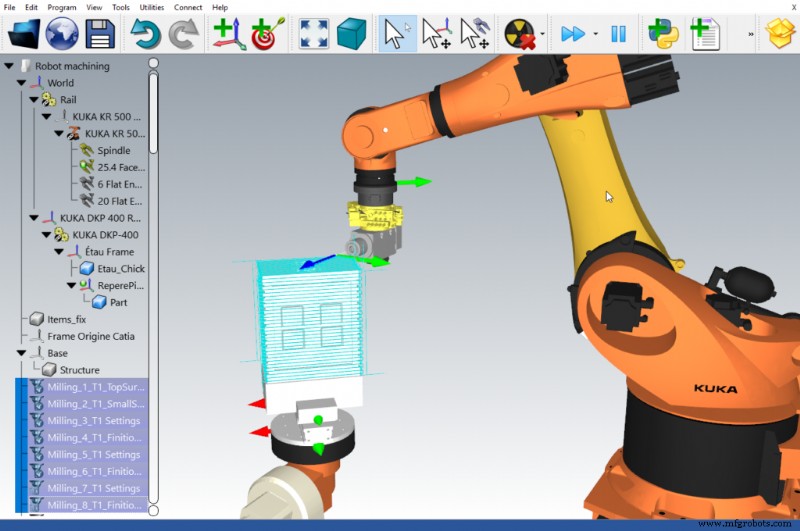
3. Lieblings-Mausmodus einstellen
Als Nutzer diverser 3D-Grafikprogramme: Nervig, wenn neues Programm anderen Mausmodus hat. Plötzlich: oben=unten, Scrollrad-Funktion ändert sich, Tasten vertauscht.
RoboDK: Mausmodus nach Wunsch ändern über Werkzeuge > Optionen > Allgemein.
4. CAD/CAM-Paket automatisch angleichen
Bei Integration Ihres Lieblings-CAD/CAM via Plugin: RoboDK passt visuellen Stil und Mausmodus automatisch an.
Beispiel: SolidWorks-Plugin → „SolidWorks-Theme“ über Plugin-Menü setzen.
5. Sprache ändern
Native Sprache in Menüs = leichtere Navigation neuer Software.
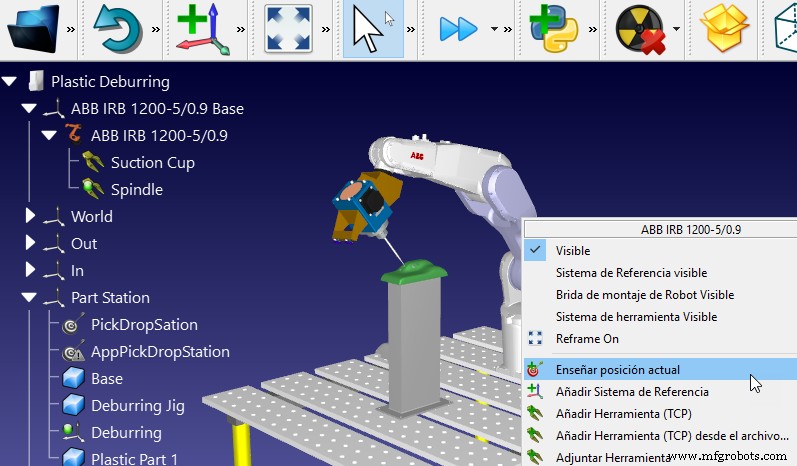
In RoboDK: Sprache einfach ändern über Werkzeuge-Menü > Sprache.
Zum Schreibzeitpunkt: 16 gängigste Sprachen unterstützt. Nicht alle vollständig übersetzt, aber Kernfunktionen abgedeckt.
6. Perspektive umschalten
3D-Grafik-Programme haben interessantes Problem. Mal will man Objekte wie in Realität sehen (realistischer Perspektiveffekt). Mal dimensionsgenaue Ansicht, auch wenn Modell weniger realistisch wirkt.
Umschalten zwischen Perspektive und Orthografisch über Werkzeuge > Optionen > Anzeige.
7. Zahlenformat umschalten
Weltländer in zwei Gruppen: Dezimaltrennung mit Punkt (.) oder Komma (,).
Beispiele:
- Japan: 1,234,567.89 – ~41 % der Länder.
- Schweden: 1.234.567,89 – ~55 % der Länder.
- Kanada: Beide Formen kontextabhängig – ~4 % der Länder.
RoboDKs Zahlen-Locale ändern über Werkzeuge > Optionen > Allgemein.
8. Baumgröße und -stil einstellen
Programmbaum links im RoboDK-Fenster. Enthält alle Objekte und Programm-Instruktionen der aktuellen Simulation.
Mal Baum herauszoomen für Gesamtüberblick. Mal wieder hineinzoomen.
Baumgröße ändern: Strg gedrückt halten + Mausrad drehen.
Hintergrund: transparent ↔ angedockt umschalten über Ansicht > Baum im Fenster anzeigen.
9. Für Speed oder Performance optimieren
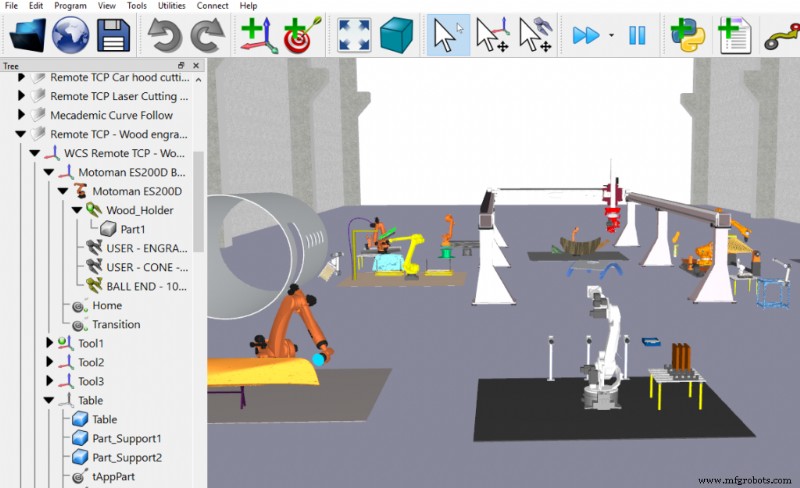
RoboDK läuft gut auf Low-Performance-Rechnern. Aber: Anzeigeeinstellungen ändern zur Rechenlastreduzierung möglich.
3 Display-Performance-Optionen über Werkzeuge > Optionen > Anzeige: Best Quality, Best Performance, oder Simplify Object (Reduzierung 3D-Modell-Vertices).
10. Euler-Winkel-Modus wählen
Euler-Winkel = Robotik-Methode für Positionen/Orientierungen im Raum. Ärgerlich: Jeder Roboterhersteller und CAD/CAM-Paket nutzt leicht andere Konvention für Euler-Winkel zur Darstellung einer Koordinatensystem-Lage (Pose) bezüglich eines anderen.
RoboDK unterstützt Euler-Winkel-Konventionen aller großen Roboterhersteller. Änderung pro Koordinatensystem über dessen Einstellungen oder Defaults in Werkzeuge > Optionen > Allgemein.
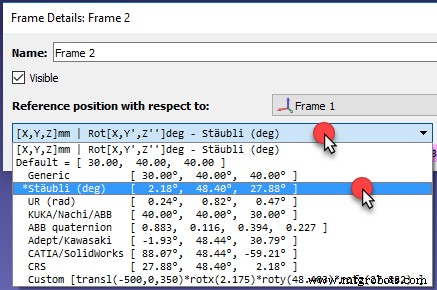
Vollständige Euler-Winkel-Einführung: Artikel „Roboter-Euler-Winkel: Der essenzielle Primer“.
Was auch immer Sie bevorzugen – RoboDK hat die Option!
Wie würden Sie RoboDK anpassen? Kommentieren Sie unten oder diskutieren Sie auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK-Forum.
Industrieroboter
- C#-Interfaces meistern: Definition, Implementierung und praktische Anwendungsfälle
- Java-Schnittstellen meistern: Konzepte, Implementierung und Best Practices
- Java Collections Framework: Kern-Interfaces, Implementierungen und praktische Nutzung
- Java Collection Interface: Kernkonzepte & essenzielle Methoden
- Java Queue-Interface meistern: Methoden, Implementierungen und Praxis
- Java Deque-Interface meistern: Funktionen, Methoden und Praxisbeispiele
- Java Map-Interface – Umfassender Leitfaden zu Map, Implementierungen und Schlüsselmethoden
- C# Interfaces: Verträge für robuste objektorientierte Programmierung
- Effektive Maschineninspektion: Sicherheit & Compliance in der Praxis
- Einsteigerleitfaden: RoboDK auf Raspberry Pi einrichten