



FANUC-Roboter programmieren: 5 bewährte Experten-Techniken
Sie haben sich für einen FANUC-Roboter entschieden. Doch wie programmieren Sie ihn am besten?
Haben Sie echte Wahlmöglichkeiten oder sind Sie auf die Standardmethode des Herstellers angewiesen?
Mit ihren markanten gelben Robotern ist der japanische Hersteller FANUC eine beliebte Wahl für Automatisierung.
Um das Maximum aus Ihrem Roboter herauszuholen, kommt es auf die richtige Programmiermethode an.
Warum die Standardprogrammierung bei FANUC einschränkt
Viele glauben, sie müssten die Standardmethode nutzen. Tatsächlich nutzen viele die Standardwege.
Es gibt zwei Standardmethoden:
- TP (Teach Pendant) – Die Sprache der FANUC-Handbediengeräte. Editierbar am Teach Pendant, als Binärdatei gespeichert.
- Karel – Eine Pascal-abgeleitete Sprache (wie viele Industrierobotersprachen). Programmierbar per Texteditor.
Wenn Sie oder Teammitglieder Karel-Erfahrung oder Teach-Pendant-Kenntnisse haben, können diese Methoden passen.
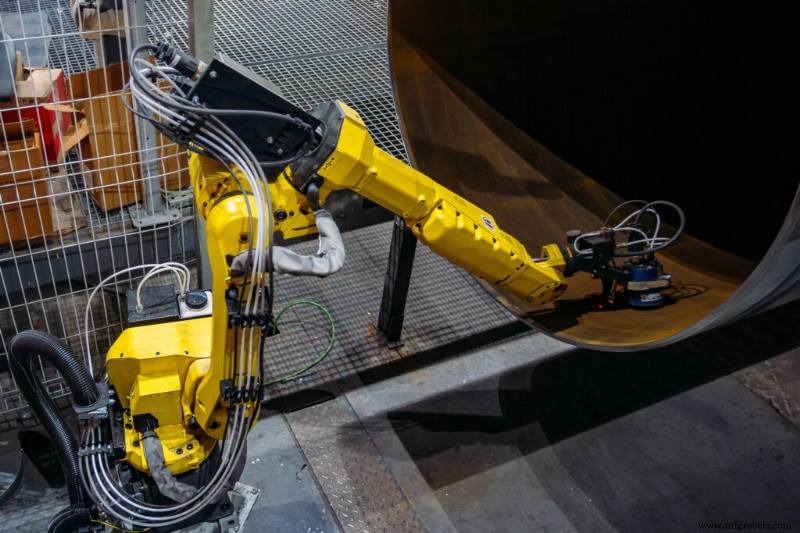
Doch Standardmethoden sind oft schwerer zu bedienen als nötig und bieten nicht die leistungsstarken Funktionen alternativer Ansätze.
Wer nur die Standardoption wählt, verschenkt intuitivere, mächtigere Programmierung.
5 Experten-Wege, einen FANUC-Roboter zu programmieren
Der beste Weg nutzt Ihre vorhandenen Skills voll aus und erschließt alle Roboterfähigkeiten.
Hier sind 5 hervorragende Methoden:
1. Mit dem Teach Pendant
Die Standardmethode wird von FANUC-Experten intensiv genutzt. Der mitgelieferte Teach Pendant gibt Zugriff auf viele Kernfunktionen.
Teach-Pendant-Programmierung bedeutet viel Tastendruck, Menünavigation und manuelles „Joggen“ des Roboters per Auge. Programme von vernünftiger Größe und Komplexität dauern lange. Änderungen später sind ebenso mühsam.
In erfahrenen Händen leistungsstark, aber: Es ist eine Online-Methode, die lange dauert. Der Roboter muss für Neuprogrammierung aus der Produktion genommen werden – Produktivitätsverlust.
2. Mit textbasierter Offline-Programmierung
Offline-Programmierung reduziert Negativeffekte der Online-Programmierung. Das Programm wird am PC erstellt und fertig auf den Controller geladen.
Die einfachste Form: Code in einem Texteditor mit FANUCs Karel-Sprache. Erfordert tiefe FANUC-Programmiererfahrung. Fehlende Debug-Möglichkeiten während der Erstellung verlängern die Debug-Phase am echten Roboter – ähnliche Verzögerungen wie bei Online-Programmierung.
3. Mit grafischer Offline-Programmierung
Besser: Dedizierte Offline-Programmiersoftware. Damit erstellen und debuggen Sie das Roboterprogramm im grafischen Simulator, bevor der Roboter aus der Produktion genommen wird.
Nicht alle Tools sind gleich einfach. RoboDK ist eine Offline-Programmier- und Simulationssoftware, die auch ohne Robotik-Erfahrung bedienbar ist.
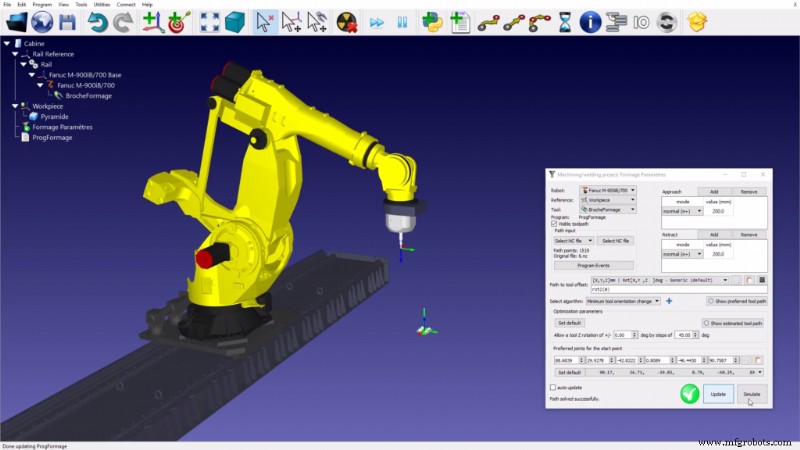
RoboDK bietet eine intuitive grafische Oberfläche und zusätzliche Fähigkeiten, die konventionelle Methoden nicht haben: z. B. dedizierte Bearbeitungs-Assistenten, 3D-Druck-Funktionen u. v. m.
4. Mit Ihrer Lieblingsprogrammiersprache
Erfahrene Programmierer ohne spezifische FANUC/Robotik-Erfahrung fragen sich oft, ob sie ihre bevorzugte Sprache nutzen können.
Früher schwierig: Wrapper-Bibliotheken und Netzwerkkommunikation zum Controller waren nötig. Heute ist es einfach und möglich.
Mit RoboDK können Sie eine von mehreren Hochsprachen (Python, C++, C#, MATLAB…) nutzen, um Ihren FANUC zu programmieren. Testen im Offline-Simulator vor dem Download auf den Roboter.
5. Mit einer Handheld-Sonde (TwinTrack)
Alle vier vorherigen Methoden erfordern zumindest Grundverständnis von Geometrie und Robotikprogrammierung. Selbst bei grafischer Offline-Software muss man Simulationsumgebung und Realität gedanklich verbinden.
Es gibt einen noch einfacheren Expertenweg: RoboDK TwinTrack. Damit erstellen Sie das Programm, indem Sie die gewünschte Roboterbewegung mit einer Handsonde nachfahren. Der Roboter wiederholt exakt diese Bewegung. TwinTrack ist auch mit Offline-Programmierung kompatibel – keine Produktionsunterbrechung.
Was ist der beste Weg für Ihren FANUC-Roboter?
Welche Methode passt zu Ihnen?
Wie gesagt: Die beste Methode nutzt Ihre vorhandenen Programmier-Skills optimal und erschließt maximale Roboterfähigkeiten.
Die Standardmethode kann diese Kriterien erfüllen.
Mit den hier vorgestellten Alternativen erreichen Sie mächtigere Funktionen leichter – ohne endloses Tastendrücken am Teach Pendant oder Verknotung in der Karel-Sprache.
Möchten Sie Ihren FANUC mit RoboDK programmieren testen? Holen Sie sich die kostenlose Testversion auf der RoboDK-Downloadseite.
Für detaillierte Anleitungen: siehe unsere dedizierte Dokumentationsseite.
Welche Schwierigkeiten haben Sie bei der FANUC-Programmierung? Kommentieren Sie unten oder diskutieren Sie auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK-Forum.
Industrieroboter
- Mikroprozessor-Programmiergrundlagen
- 5 wesentliche Schritte für effizientes Offline-Programmieren von FANUC-Robotern
- CNC-Roboterprogrammierung meistern: 7 einfache Schritte für mehr Effizienz
- Top 11 Robot-Programmier-Grundlagen, die jeder Einsteiger beherrschen sollte
- Industrieroboter programmieren: Einsteiger-Leitfaden für den schnellen Start
- Robotik-Trends 2022: Innovative Automatisierungsstrategien für Hersteller
- Fanuc Robotics: Innovationsführer in der industriellen Automatisierung
- Fanuc P-250iA Beschichtungsroboter: Unübertroffene Abdeckung, Präzision & Effizienz
- Fanuc M-430iA/2F: Hochgeschwindigkeits-Pick-&-Pack-Roboter für Lebensmittelindustrie
- Fanuc P-50iB: Konsistenter, vielseitiger Lackierroboter für fehlerfreie, effiziente Lackierarbeiten