



Baseline-Performance für hochpräzise MEMS-Beschleunigungssensoren etablieren
Im ersten Teil dieser Serie untersuchten wir die interne Architektur des 3-Achsen-MEMS-Beschleunigungssensors ADXL355. Dieser Artikel erläutert, wie man einen zuverlässigen Basisdatenbestand erfasst, der das Rauschen des Sensors bestätigt und Erwartungen für nachfolgende Signalverarbeitungsexperimente validiert.
Testaufbau und Datenerfassung
Obwohl der analoge Ausgang des Beschleunigungssensors an jedes DAQ-System angeschlossen werden kann, liefert Analog Devices mit dem EVAL‑ADXL35x eine kompakte Evaluierungsplatine, die für die schnelle Integration in eingebettete Prototypen konzipiert ist. Für diese Studie wurde die Platine auf einem SDP‑K1-Mikrocontroller montiert und über die kostenlose, ARM-basierte Mbed-Umgebung programmiert. Der SDP‑K1 wird beim Anschluss an einen PC als externes Laufwerk erkannt, sodass das kompilierte Binary einfach per Drag-and-Drop auf das Laufwerk geflasht werden kann.
Nach dem Start der Mbed-Firmware wurden die Daten über UART an ein Terminal gestreamt und mit 2 Hz protokolliert. Zwar kann der ADXL355 Daten bei deutlich höheren Raten ausgeben, doch dieser Beitrag konzentriert sich auf die Niedrigfrequenz-Protokollierung, die für die Etablierung einer Basislinie ausreichend ist.
Mechanische Befestigung
Um eine stabile Messoberfläche zu gewährleisten, wurde der Sensor mit einem PanaVise-Gelenkarm mit Saugnapfhalterung an einer Glasplatte befestigt. Obwohl die Schraubzwinge ein geringes Kipp-Risiko birgt, stellt sie eine kosteneffiziente Methode dar, den Sensor relativ zur Schwerkraft zu drehen, ohne die gesamte Platte bewegen zu müssen. Der ADXL355 wurde wie in Abbildung 1 gezeigt positioniert und ein 60-sekündiger Datenstrom zur Erstanalyse aufgezeichnet.
Zum Vergrößern klicken
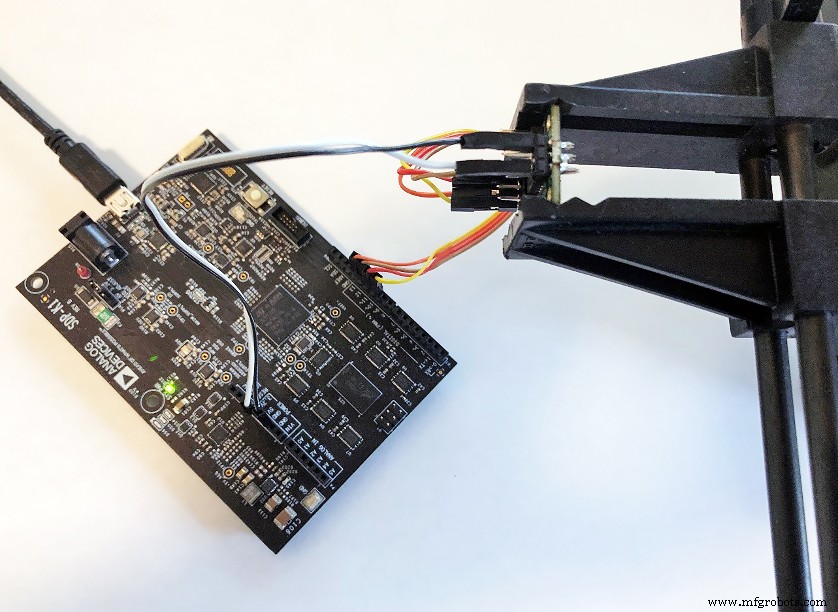
Abbildung 2. Testaufbau mit EVAL‑ADXL35x, SDP‑K1 und PanaVise-Halterung. (Quelle: Analog Devices)
Rauschanalyse ohne Tiefpassfilter
Zum Vergrößern klicken
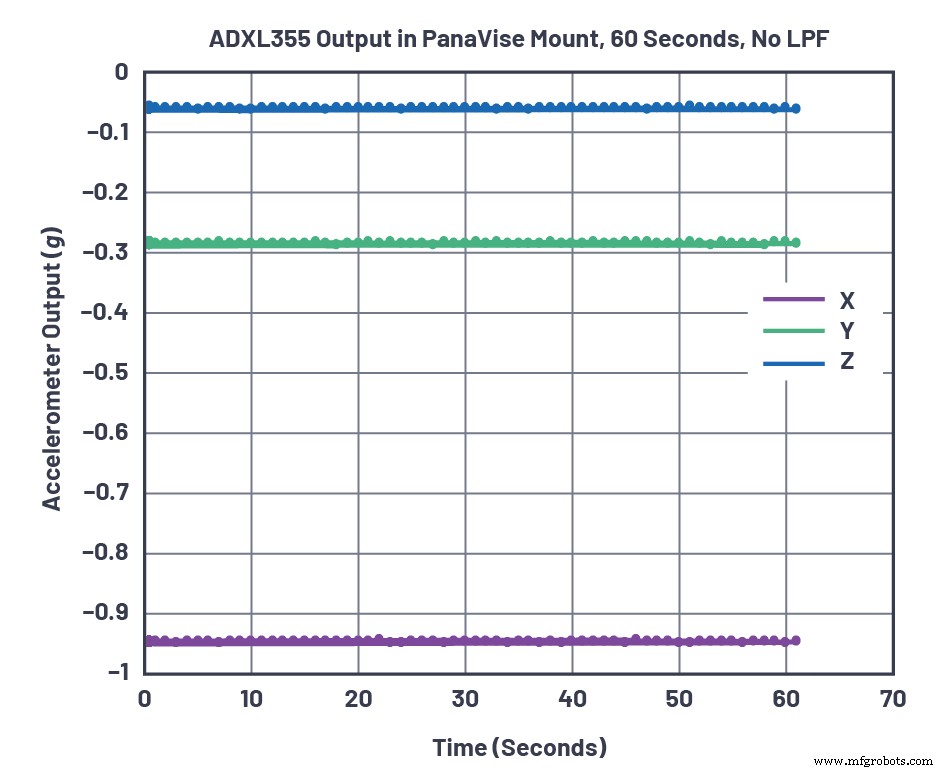
Abbildung 3. ADXL355-Daten ohne Tiefpassfilter (Register 0x28=0x00), aufgenommen über 1 Minute. (Quelle: Analog Devices)
Aus den 120 Samples lag die Standardabweichung zwischen 800 µg und 1,1 mg. Das Datenblatt des ADXL355 gibt eine Rauschdichte von 25 µg/√Hz an. Mit der Standard-Bandbreite von 1 kHz (LPF aktiviert) ergibt sich theoretisch 25 µg/√Hz × √1000 Hz ≈ 791 µg rms, unter Annahme eines idealen Ziegelfilters. Die gemessenen Werte liegen komfortabel in diesem theoretischen Bereich und bestätigen die Rauschleistung des Sensors.
Rauschanalyse mit 4-Hz-Tiefpassfilter
Die meisten Präzisionsanwendungen benötigen keine 1-kHz-Bandbreite. Durch Konfiguration des integrierten digitalen Tiefpassfilters (LPF) auf 4 Hz sollte das effektive Rauschen um den Faktor √1000/√4 ≈ 16 sinken. Die Mbed-Firmware-Anpassung ist in Abbildung 4 dargestellt, die resultierenden Daten in Abbildung 5. Tabelle 1 fasst das gemessene und theoretische Rauschen für jede Achse mit und ohne LPF zusammen.
Zum Vergrößern klicken
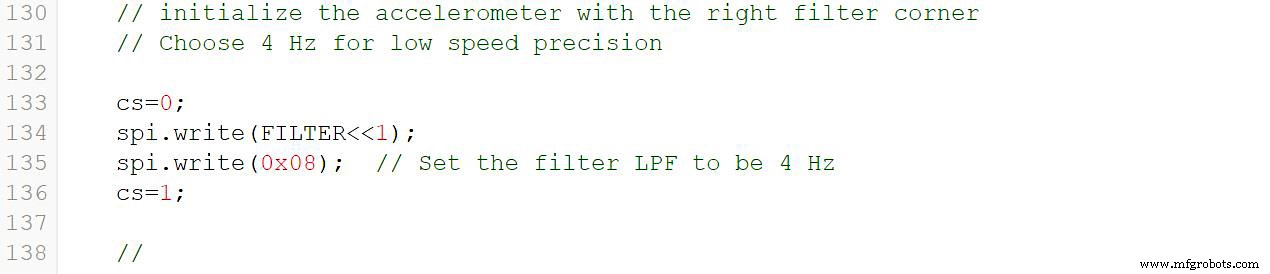
Abbildung 4. Mbed-Code zur Registerkonfiguration. (Quelle: Analog Devices)
Zum Vergrößern klicken
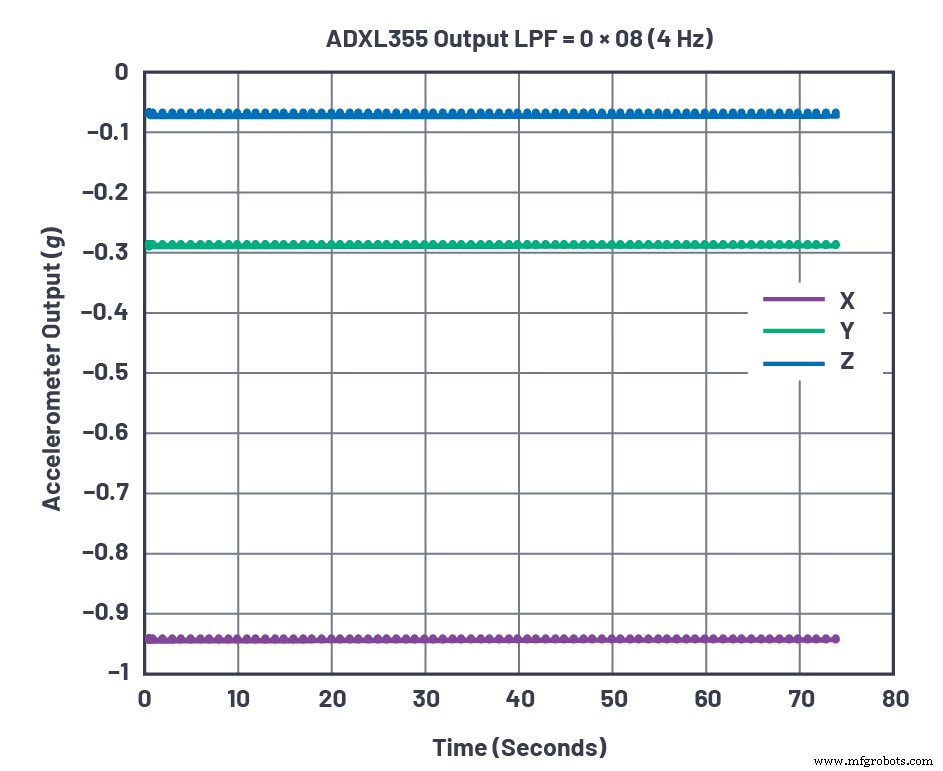
Abbildung 5. ADXL355-Daten mit LPF auf 4 Hz (Register 0x28=0x08), aufgenommen über 1 Minute. (Quelle: Analog Devices)
| X-Achse | Y-Achse | Z-Achse | ||||
|---|---|---|---|---|---|---|
| Theoretisch (µg) | Gemessen (µg) | Theoretisch (µg) | Gemessen (µg) | Theoretisch (µg) | Gemessen (µg) | |
| Kein Filter | 791 | 923 | 791 | 1139 | 791 | 805 |
| 4-Hz-Filter | 50 | 58 | 50 | 185 | 50 | 63 |
Deutlich wird, dass das Y-Achsen-Rauschen die theoretische Vorhersage übersteigt. Eine systematische Untersuchung ergab, dass der Laptop im Labor und andere Gerätelüfter Vibrationen vorwiegend in Y-Richtung einbrachten. Durch Drehen des Sensors, sodass die X-Achse mit der Vibrationsquelle ausgerichtet war, verlagerte sich das überschüssige Rauschen auf die X-Achse – ein Beleg dafür, dass die Abweichung auf externe mechanische Störungen und nicht auf inhärente Sensorvarianz zurückzuführen ist.
Thermischer Schock-Test
Um die Reaktion des Sensors auf schnelle thermische Störungen zu bewerten, wurde eine Weller 6966C Heißluftpistole im „Cool“-Modus (≈ 40 °C Anstieg) betrieben. Der integrierte Temperatursensor des ADXL355 protokollierte die Umgebungstemperatur, während die Pistole Warmluft auf das hermetisch versiegelte Keramikgehäuse blies. Abbildung 6 zeigt den ausgeprägten 1,5-mg-Versatz in der Z-Achse und die deutlich kleineren Verschiebungen in X und Y. Beim Abschalten der Pistole kehrte die Z-Achse fast augenblicklich zum Basiswert zurück, wie Abbildung 7 zeigt.
Zum Vergrößern klicken
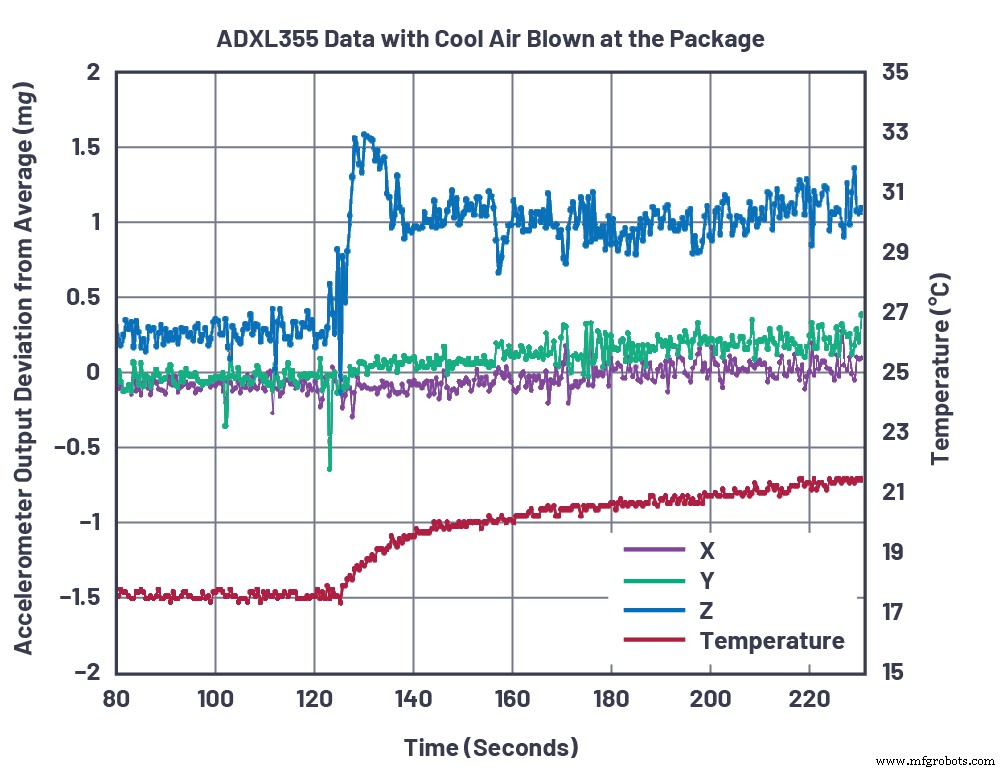
Abbildung 6. ADXL355-Thermoschock-Daten mit Heißluftpistole im Cool-Modus. (Quelle: Analog Devices)
Zum Vergrößern klicken
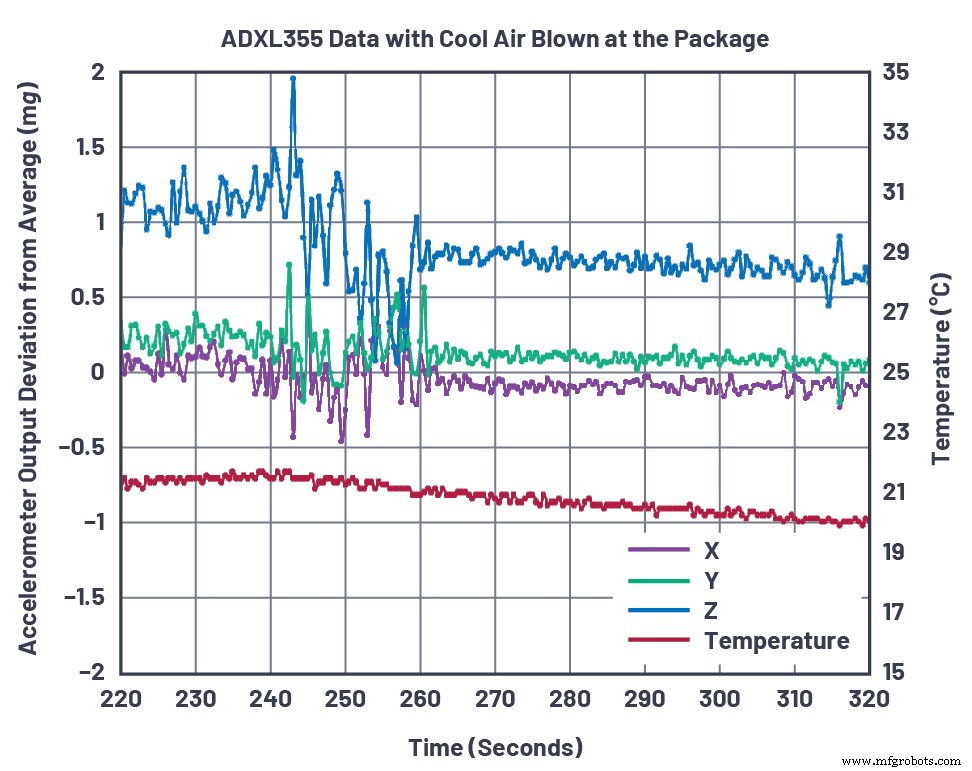
Abbildung 7. ADXL355-Thermoschock mit Abschalten der Heißluftpistole bei t = 240 Sekunden. (Quelle: Analog Devices)
Der schnelle Z-Achsen-Versatz (≈ 10 mg) übersteigt bei weitem den im Datenblatt angegebenen Offset-Temperaturkoeffizienten von 100 µg/°C. Dieses Verhalten wird auf differentielle thermomechanische Spannungen über den Silizium-Die zurückgeführt, die die Proof-Mass in Z-Richtung stärker beeinflussen. Im Gegensatz dazu würde der 40-°C-Temperaturanstieg basierend auf dem Offset-Koeffizienten nur eine 4-mg-Verschiebung vorhersagen – was verdeutlicht, dass der beobachtete Effekt mechanischer und nicht thermischer Natur ist.
Eine ofenbasierte Temperaturcharakterisierung (Abbildung 8) bestätigt den Offset-Temperaturkoeffizienten von etwa 100 µg/°C über den Bereich von –45 °C bis +120 °C bei langsamer Rampe von 5 °C/min ohne Einsoak. Ein 15-minütiges Einsoaken bei 120 °C reduziert den effektiven Koeffizienten auf ≈ 60 µg/°C, da sich die differentiellen Spannungen ausgleichen.
Zum Vergrößern klicken
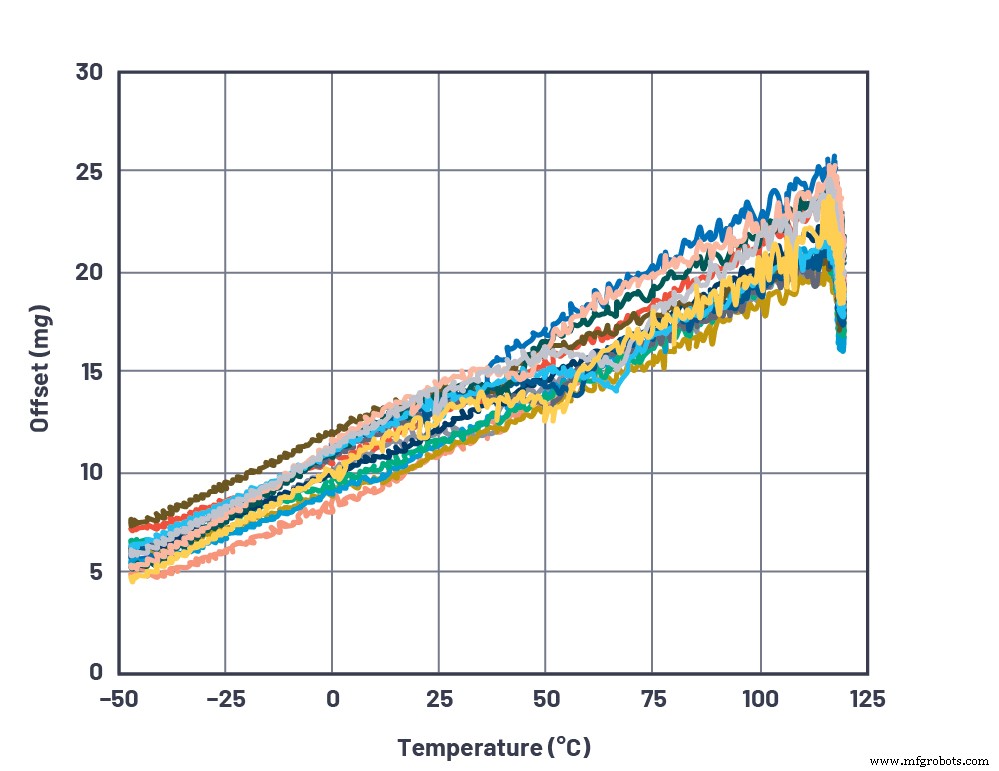
Abbildung 8. Ofenbasierte Temperaturcharakterisierung des ADXL355. (Quelle: Analog Devices)
Fazit
Diese Basismessungen bestätigen, dass der ADXL355 die beworbene Niedrigrauschleistung liefert, wenn er mit dem geeigneten digitalen Tiefpassfilter betrieben wird, und dass schnelle Thermoschocks signifikante Offset-Transienten auslösen können, die im Design gemildert werden müssen.
Im dritten Teil dieser Serie werden wir zusätzliche Faktoren untersuchen, die die Langzeitstabilität beeinflussen, und mechanische Designrichtlinien bereitstellen, um die Sensorleistung weiter zu optimieren.
Referenzen
- 1 Chris Murphy, „Choosing the Most Suitable MEMS Accelerometer for Your Application—Part 1“, Analog Dialogue, Vol. 51, No. 4, Okt. 2017.
- 2 Chris Murphy, „Accelerometer Tilt Measure Over Temperature and in the Presence of Vibration“, Analog Dialogue, Aug. 2017.
- 3 SDP‑K1 Evaluierungssystem.
- 4 Mbed User Guide für SDP‑K1.
- 5 PanaVise Gelenkarm-Halterung.
- 6 Mbed-Codebeispiel.
- 7 Weller 6966C Heiz-/Kühlluftpistole.
- 8 Parylene.
Eingebettet
- Cloud-Infrastruktur für Spitzenleistung und Effizienz optimieren
- VersaLogic bringt Eagle: Kompaktes Xeon-basiertes Embedded Computer für Edge Processing
- IoT Daten treiben Precision Agriculture: Erträge steigern, Kosten senken
- DATA MODUL bringt ultra-helle 21,5" & 31,5" Open-Frame Monitore mit EasyTouch für Outdoor & Indoor
- Sechs Schlüsselinnovationen steigern die Leistung kryptografischer Hardware
- TECHWAY präsentiert PFP-KX7+ PCIe Gen2 x4 Plattform: 12 HSS Links, FMC+ Modularität & Xilinx Kintex-7
- Abaco launcht Rugged NVP2102 XMC: 2,3 TFLOPS Peak, CUDA & OpenCL Ready
- Lanxess macht High Performance Materials rechtlich selbstständig für Wachstum
- Industrielle Leistung steigern: Überwachungsherausforderungen mit IoT & Analytics meistern
- Robuste Präzisions-CNC-Drehzentren für leistungsstarke Jobshops