



ROS2 Bouncy Bolson fügt kostenloses RTI Connext DDS hinzu: Konnektivität & Diagnostik boosten
Der zweite Release von ROS2, codename „Bouncy Bolson“, ist jetzt zum Download von der offiziellen ROS2 Website für Intel Linux, Windows und iOS verfügbar.
ROS (Robot Operating System) ist ein Open-Source-Framework für den Bau robotischer Systeme. ROS2 baut auf der ursprünglichen Plattform auf und liefert höhere Performance durch Nutzung des Data Distribution Service (DDS) für Kommunikation.
Über ROS2 Bouncy Bolson
Der „Bouncy“ Release ist bemerkenswert, weil er RTI Connext DDS unter einer non-commercial Lizenz bündelt. Dies macht professionelles DDS zu einer kostenlosen Option für Forscher, Evaluatoren und Akademiker, die ROS2 nutzen.
Dank DDS' standard-basierter Interoperabilität gewinnt jeder ROS2 Nutzer Zugriff auf ein reiches Ökosystem an Tools und Services, einschließlich:
- RTI Admin Console – das Go-to Tool für Diagnose von Konnektivitätsproblemen.
- RTI System Monitor – die Premier-Lösung für Tuning und Optimierung von Systemperformance.
- RTI Recording Service – High-Bandwidth, Long-Duration Recording und Playback von Topic Data.
- RTI Routing Service – ein Out-of-the-Box Bridge, das Cross-Network-Kommunikation ermöglicht.
Unten ein reales Beispiel, wie RTI Admin Console Troubleshooting vereinfacht. Ich fügte eine LiDAR Datenquelle zu einem ROS2 Deployment hinzu und versuchte zunächst, die Daten in RViz anzuzeigen, erhielt aber keinen Output.
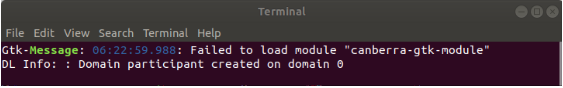
ROS2s diagnostische Kommandos halfen, das Problem einzugrenzen. Zum Beispiel zeigt ros2 topic list aktive Topics:
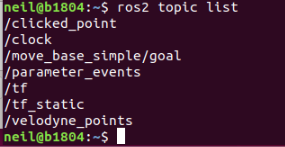
Ich fokussierte auf das Topic „/velodyne_points“:
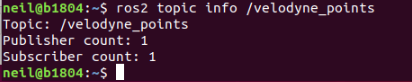
Bestätigung, dass der Publisher aktiv war:
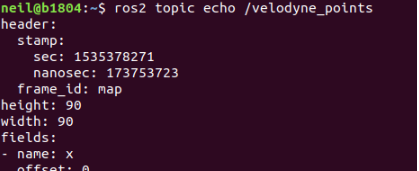
Doch RViz zeigte immer noch keine Daten.
Admin Console
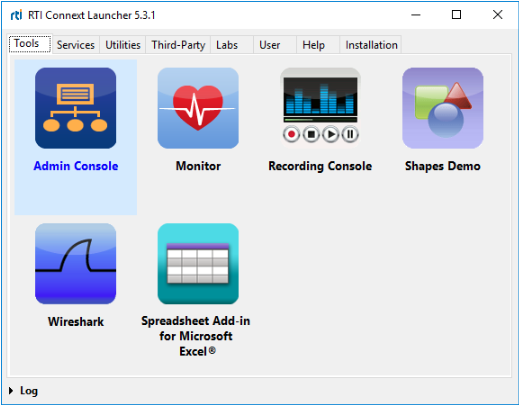
Starten der RTI Admin Console via RTI Launcher hebt Netzwerkprobleme sofort hervor. Die Console zeigt ein rotes X Indikator, wenn Participants nicht connecten können.
Erweitern von Domain 0 und Selektieren von „/velodyne_points“ offenbarte einen QoS Mismatch:
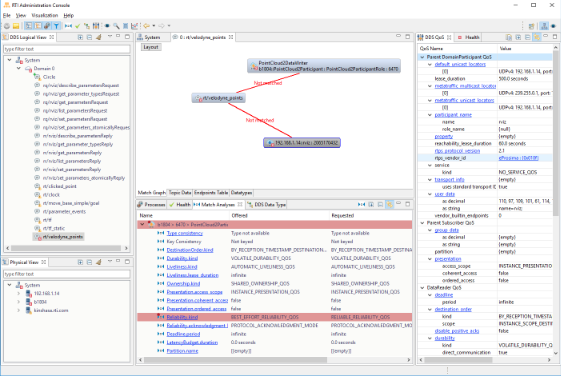
Der Publisher bot „Best Effort“ Reliability, aber der RViz Subscriber erforderte eine „Reliable“ Connection. DDS blockt die Connection, um unbemerkte Mismatches zu verhindern.
Admin Console zeigt auch jeden Participant, inklusive versteckter ROS2 interner Topics. Wichtige Beobachtungen umfassen:
- Logged Errors, die später untersucht werden können.
- Writer-only und Reader-only Topics, die unpaired Publisher oder Subscriber anzeigen.
- Support für multiple RMW Layer von verschiedenen DDS Vendors, demonstrierend wahre Multi-Vendor Interoperabilität.
- Bei Nutzung des Connext RMW Layer erscheint Type Code Information im Discovery Traffic und kann in Admin Console inspiziert werden.
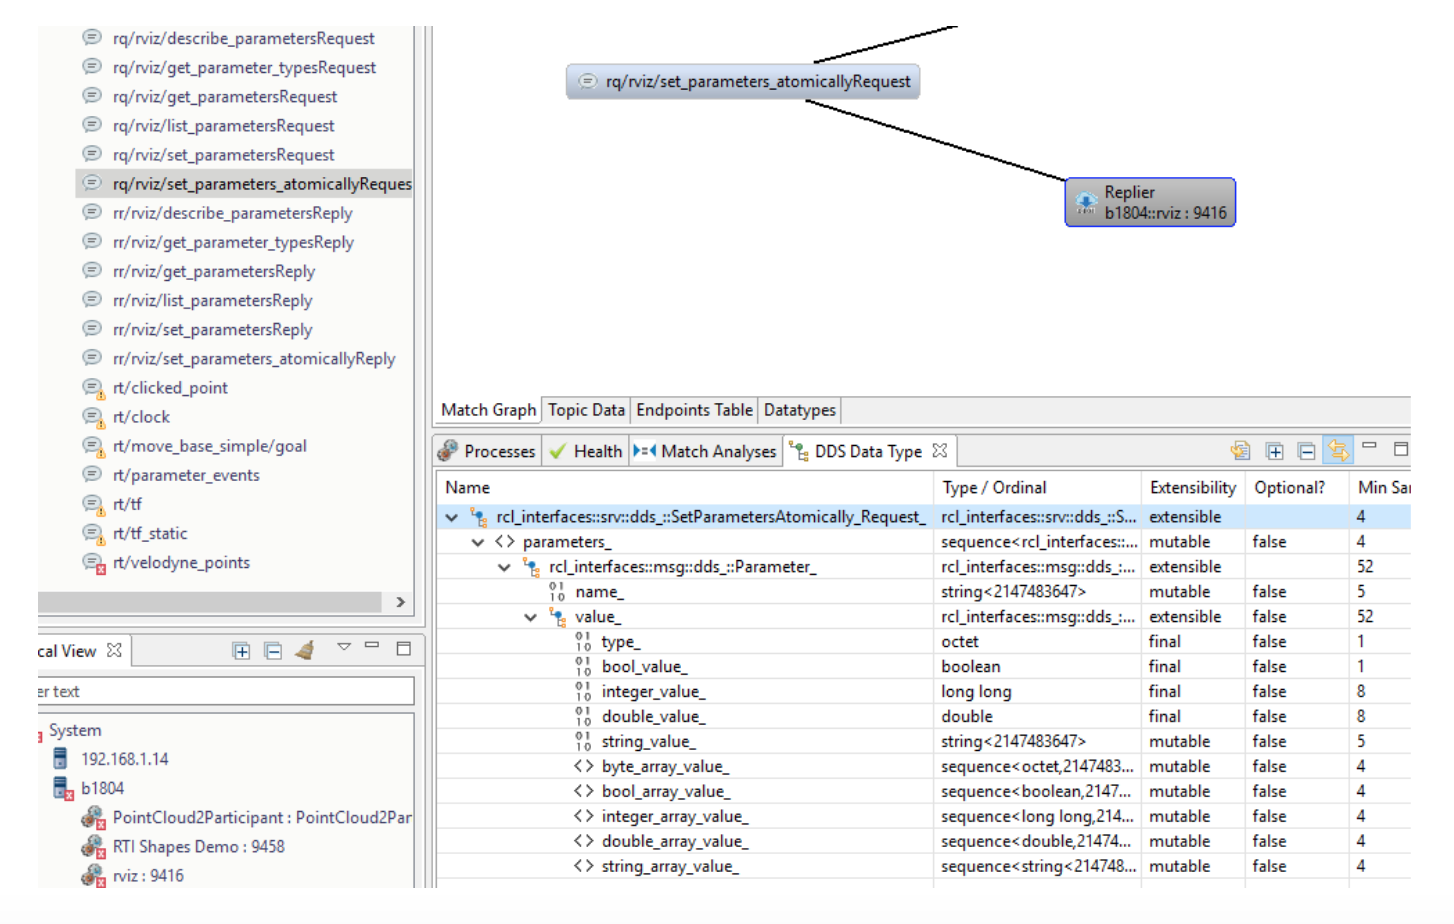
Andere RMW Layer unterdrücken diese Information.
Admin Console kann auch Data Topics subscriben und deren Werte visualisieren:
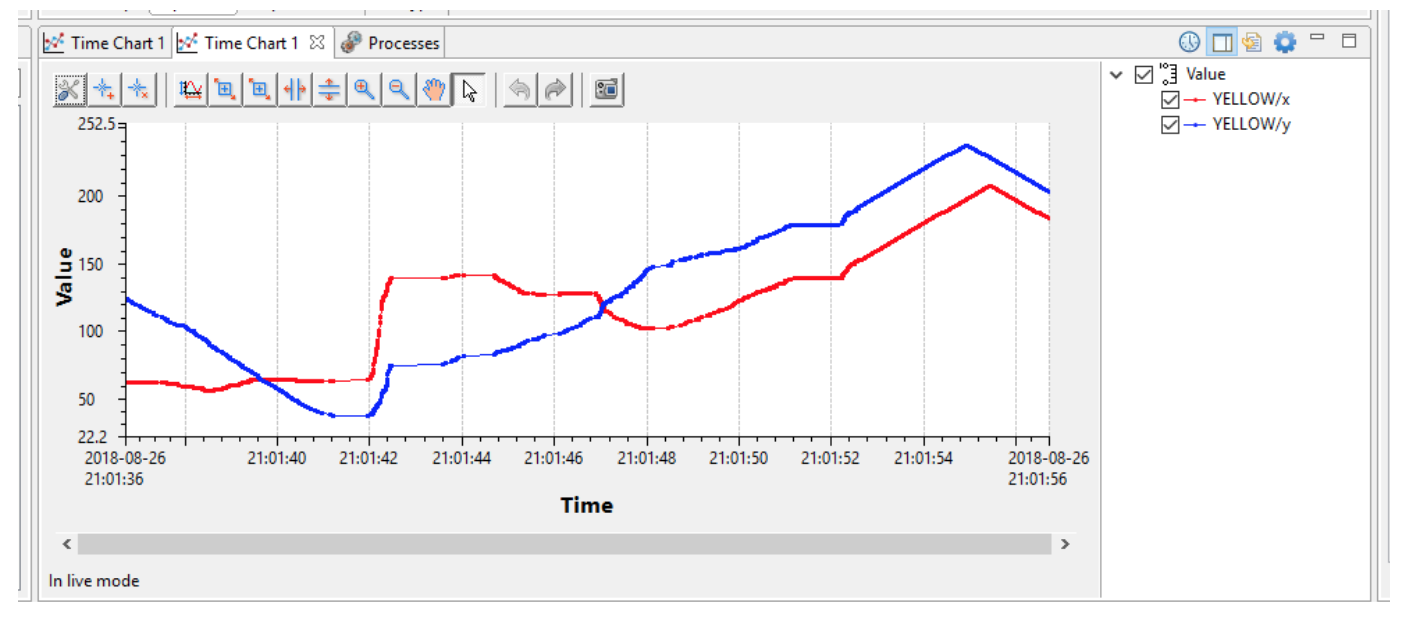
Mit Admin Console identifizierte ich den QoS Mismatch und löste das Problem in Minuten.
Erkunden Sie zusätzliche Posts, die die Macht des ROS2/DDS Ökosystems für Extension, Diagnose und Optimierung robotischer Systeme zeigen, und für Enhanced 3D Visualisierung in reinen DDS Umgebungen:
- ROS2 + DDS: A Field Guide to Interoperability
- ROS2 + DDS Play It Again
- ROS 2 and DDS: Interoperability Drives Next-Generation Robotics
Internet der Dinge-Technologie
- OpenDDS vs. RTI Connext DDS: Die richtige Data Distribution Service Lösung wählen
- Strenge Softwaretests bei RTI: Zuverlässigkeit über Connext DDS sicherstellen
- RTI Connext 6 jetzt verfügbar: Verbesserte Performance, Sicherheit und vereinheitlichte Konnektivität
- ROS2 LiDAR-Daten mit RTI Recording Service und DDS wiedergeben
- ROS 2 und DDS Interoperabilität: Praktischer Leitfaden für nahtlose Integration
- RTI Perftest 2.4 veröffentlicht: Verbessertes Performance-Testing für Connext DDS
- Qt mit DDS integrieren: Skalierbare IoT-Anwendungen bauen
- AUTOSAR Adaptive Platform 18.03 startet DDS-Unterstützung – Game-Changer für autonome Fahrzeuge
- Warum RTI Connext DDS die Middleware der Wahl für autonome Fahrzeuge ist
- Wie 5G-fähiges IIoT die Einführung von Industry 4.0 beschleunigt