



Drahtloses IR-Sensor-gesteuertes Roboterfahrzeug bauen
Ein Roboterfahrzeug kombiniert elektromechanisches Design mit intelligenter Steuerung und ermöglicht autonomen oder semi-autonomen Betrieb. Diese Anleitung konzentriert sich auf ein drahtloses System, das von Infrarot (IR)-Sensoren und Funkfrequenz (RF)-Kommunikation angetrieben wird.
Was ist ein drahtloses Roboterfahrzeug?
Drahtlose Roboterfahrzeuge sind automatisierte Maschinen, die ferngesteuert werden können, oft über RF- oder IR-Verbindungen. Sie finden zunehmend Einsatz in gefährlichen Umgebungen, industrieller Automatisierung und Bildungsprojekten. Durch die Integration von Sensoren und Mikrocontrollern können diese Roboter navigieren, Hindernissen ausweichen und Aufgaben ohne direkten menschlichen Eingriff ausführen.
Funktionsweise von IR-Sensoren
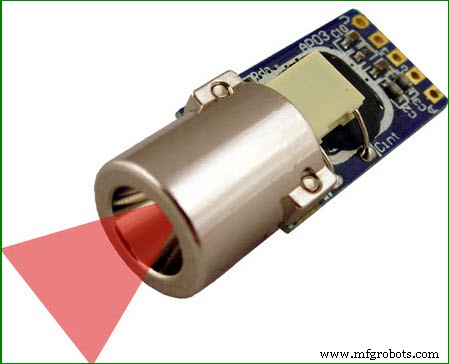
Ein IR-Sensor sendet Infrarotlicht von einer LED aus und detektiert reflektierte Strahlung mit einer Photodiode. Die Ausgangsspannung des Sensors variiert mit der Menge des empfangenen IR-Lichts, was die Erkennung von Nähe, Liniengrenzen oder Hindernissen ermöglicht. Gängige Varianten sind Liniensensoren, Annäherungssensoren und Hinderniszähler.
RF-Fernbedienung für drahtlosen Roboter
Der Kern des drahtlosen Systems ist ein 433 MHz RF-Sender-Empfänger-Paar. Beide Module sind kompakt, arbeiten mit 3 V–12 V und ziehen minimalen Strom (4,5 mA im aktiven Betrieb).
RF-Sender
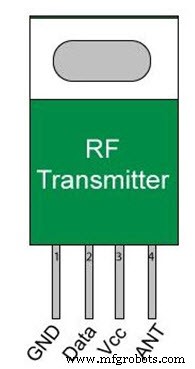
Der Sender wird durch Tasten gesteuert, die Logik-High-Signale zur Richtungssteuerung (vorwärts, rückwärts, links, rechts) senden. Er wird mit 3 V–6 V betrieben und kann bis zu 12 V ausgeben. Die Schaltung unten veranschaulicht die Tastenverbindungen.
RF-Empfänger
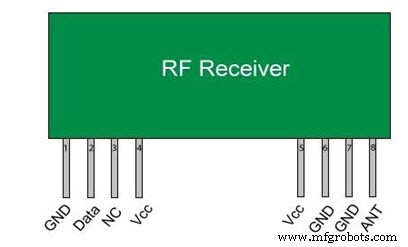
Bei 5 V Betriebsspannung verbraucht der Empfänger 3,5 mA. Er decodiert das RF-Signal und leitet den Befehl an einen 8051-Mikrocontroller weiter, der dann die Motoren ansteuert.
Systemarchitektur
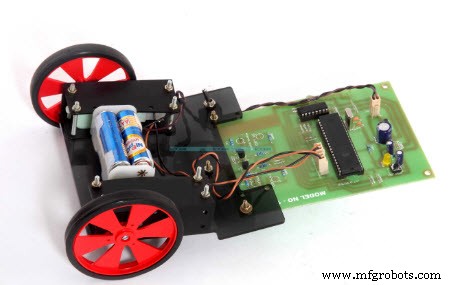
Die Steuerungslogik des Roboters liegt in einem 8051-Mikrocontroller. Ein IR-Empfänger decodiert die RC5-Signale der TV-Fernbedienung, während der RF-Empfänger Befehle vom Sender interpretiert. Motortreiber wandeln diese Signale in Gleichstrommotor-Aktionen um und ermöglichen Bewegung in vier Richtungen.
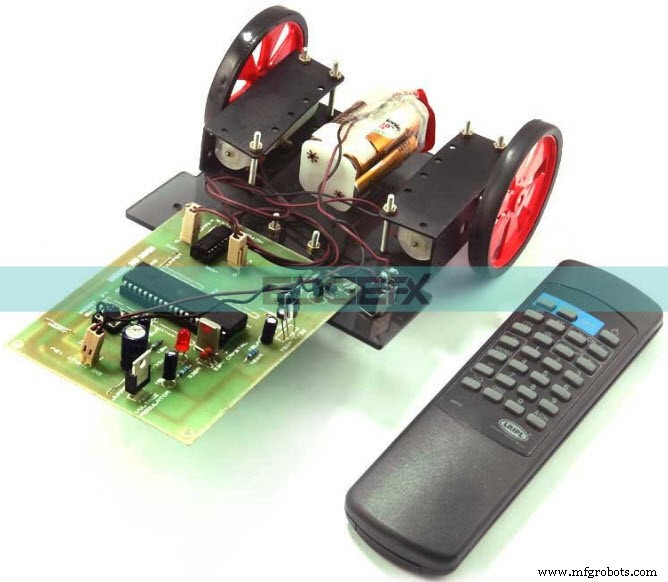
Die RF-Fernbedienung bietet eine praktische Reichweite von bis zu 200 m mit geeigneter Antenne und übertrifft typische IR-Distanzen. Für längere Steuerwege können DTMF- oder zellulare RF-Module die Fähigkeiten weiter erweitern.
Mit dieser Grundlage können Sie mit erweiterten Funktionen experimentieren, wie autonomer Navigation, Hindernisvermeidung oder sogar Smartphone-basierter Steuerung.
Haben Sie Fragen zum Design oder zur Fehlersuche dieses Systems? Teilen Sie Ihre Gedanken in den Kommentaren. Übrigens: Was ist die primäre Rolle des IR-Sensors in diesem Aufbau?
Sensor
- Tag 2 auf IoT World: DDS nutzen, um Smart Window Shades smarter zu machen
- Interaktiven Laser-Projektor mit Zigbee-Sensoren & Gravio Edge Platform bauen
- MCP3008 ADC zum Auslesen analoger Sensoren mit Raspberry Pi nutzen
- Intelligente Sensorintegration für Roboterschweißen: Wann sich die Investition lohnt
- Studierende bauen fortschrittliches B&R-gestütztes Robotik-Mülltrennungssystem
- Nebelsichere Fortbewegung voranbringen: Sandia Labs testet Sensoren für autonome Fahrzeuge
- Bio-inspirierte elektronische Hautsensoren für präzise Bewegungserfassung
- Revolutionäre ultradünne MXene-Dehnungssensoren verbessern Roboterarm-Präzision und -Sicherheit
- Ultra-dünne, batterielose MXene-Dehnungssensoren revolutionieren industrielle Roboterarme
- Inkjet-gedrucktes Graphen: Die Zukunft 3D-gedruckter Elektronik