



High-Precision Continuous-Wave ToF Systeme designen: Umfassender Überblick
Continuous-Wave (CW) Time-of-Flight (ToF) Kameras liefern unvergleichliche Depth Accuracy, making sie essenziell für Modern Machine Vision, Automotive Safety und Consumer Applikationen. Dieser Artikel introduces die Core Architecture von CW CMOS ToF Camera Systemen und erklärt, warum sie Traditional 3D Imaging Solutions outperform. Zukünftige Posts werden tiefer in das Illumination Subsystem, Optics, Power Management und Depth-Processing Algorithmen eintauchen, die hier diskutiert werden.
Introduction
High-Resolution 3D Depth Imaging ist jetzt Prerequisite für Safety-Critical Machine Vision. Reliable Depth Data stellt sicher, dass Robotic Workcells und Collaborative Robots sicher nahe Menschen operieren, sogar in großen, reflektiven Spaces oder amid Moving Objects. Traditionelle Low-Resolution Range Finder können diese Demands nicht treffen. Im Gegensatz dazu bieten CW CMOS ToF Kameras die höchste Performance auf dem Markt, enabling Applikationen wie Video Bokeh, Facial Authentication, Driver-Alertness Monitoring und In-Cabin Configuration.
Tabelle 1. Continuous-Wave Time-of-Flight System Features
| System Feature | Enablers |
|---|---|
| Depth Precision & Accuracy | Modulation Frequency; Modulation Schemes; Depth Processing |
| Dynamic Range | Readout Noise; Raw Frame Rate |
| Ease of Use | Calibration Procedure; Temperature Compensation; Eye-Safety Monitoring |
| Outdoor Operation | Sensitivity at 940 nm; Illumination Power & Efficiency |
| 2D/3D Fusion | Pixel Size; Depth & 2D IR Images |
| Multisystem Operation | In-Pixel Cancellation of Interfering Light; Camera Synchronization |
Continuous-Wave CMOS Time-of-Flight Camera Überblick
Eine Depth Camera misst Distanz durch Timing des Round-Trip von Licht von einer On-Board Source zur Scene und zurück. Die Sensor Pixel recorden das Return Signal, und ein Phase-Based Algorithmus konvertiert dies in eine Depth Map.
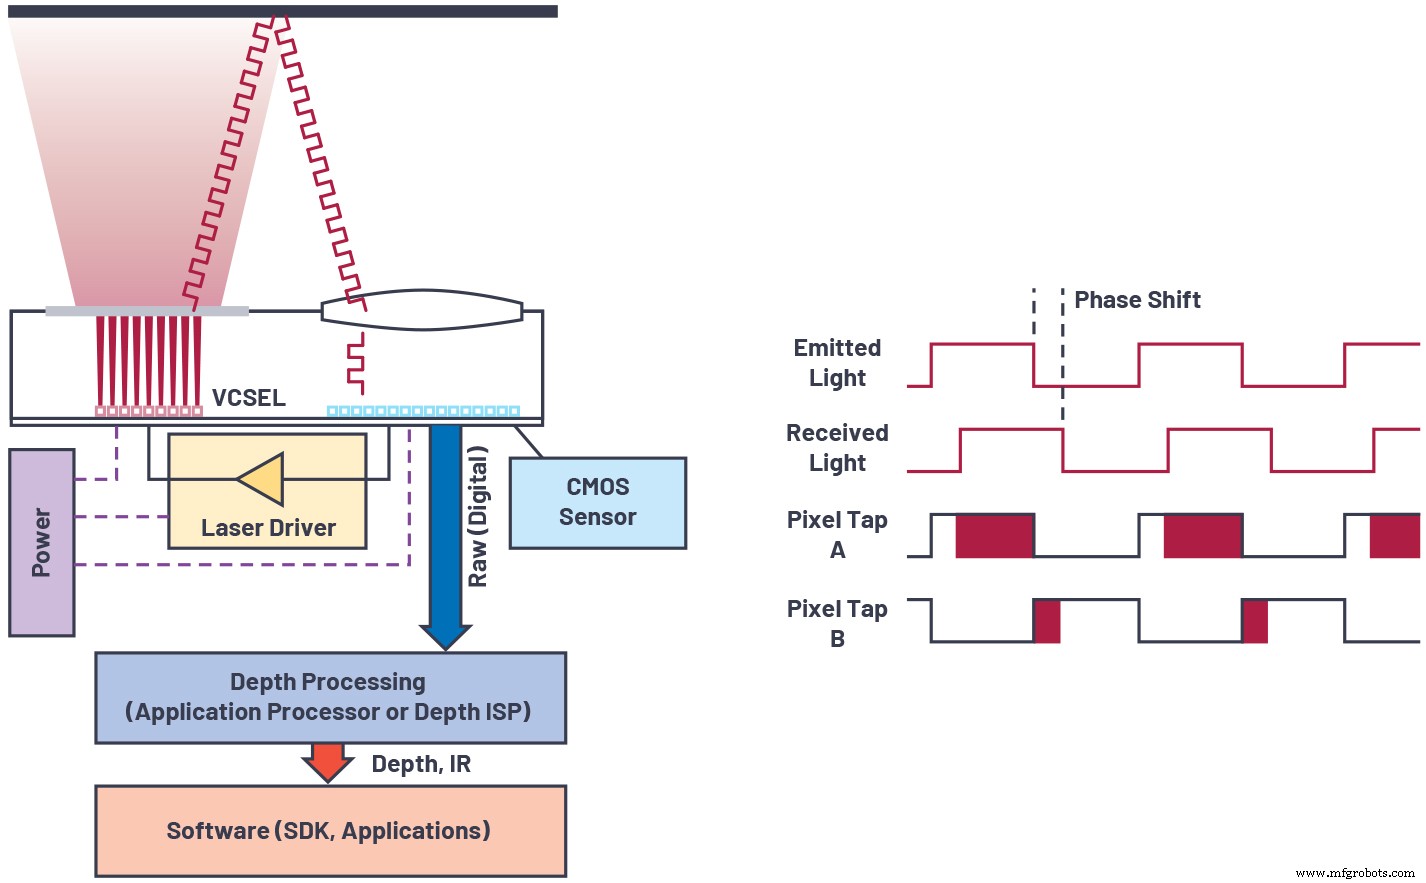
Ein typisches CW ToF System umfasst:
- Eine Near-Infrared Light Source (VCSEL oder Edge-Emitting Laser Diode) bei 850 nm oder 940 nm, usually Flood-Illuminated.
- Ein Laser Driver, der die Source bei High Frequencies moduliert.
- Einen CMOS Sensor mit Pixel Array, das das Return Signal demoduliert.
- Eine Linse und einen Narrowband Filter um Ambient Light zu rejecten.
- Processing Logic, die Depth aus den Raw Frames extrahiert.
Modulation kann Continuous-Wave sein, oft approximierend eine Square Wave mit 50 % Duty Cycle. Während Square Waves Signal-to-Noise Ratio verbessern, introduzieren sie High-Frequency Harmonics, die Depth Bias können. Die Camera misst den Phase Offset φ zwischen Transmitted und Received Signals, dann berechnet Depth als:

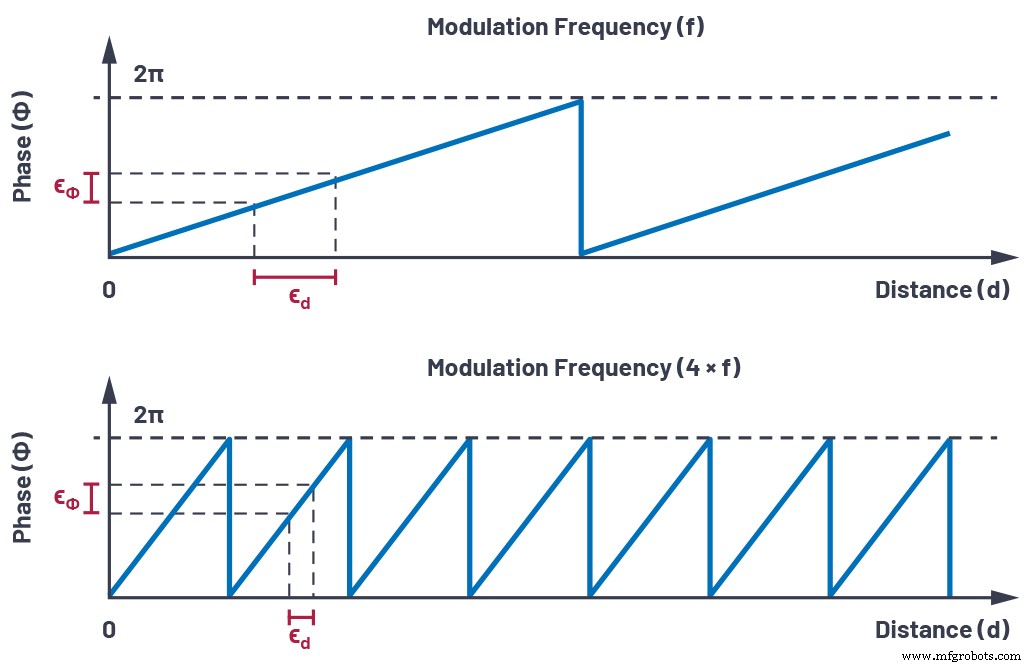
High Modulation Frequencies reduzieren den Impact von Photon Shot Noise, Readout Noise und Multipath Interference, thereby lowering Depth Error (siehe Abbildung 2). Allerdings shorten sie auch den Unambiguous Range, weil der Phase schneller wrapt. Multi-Frequency Phase Unwrapping – using One Low-Frequency Wave für Large Range und Several High-Frequency Waves für Precision – überwindet diesen Trade-off (Abbildung 3).
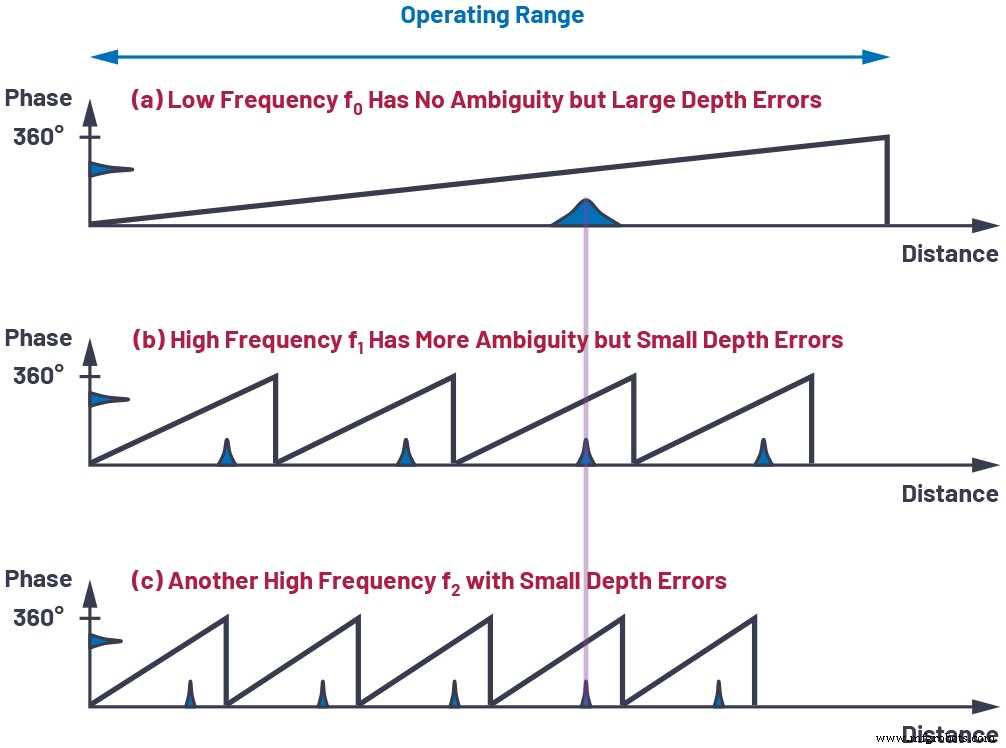
Optimale Weights für jede Frequenz zu wählen macht Depth Noise invers proportional zum Root-Mean-Square der gewählten Modulationsfrequenzen, allowing Reduced Integration Time oder Illumination Power für ein gegebenes Noise Budget.
Weitere System-Aspekte Kritisch für Performance
Image Sensor
High Demodulation Contrast bei hunderten MHz, High Quantum Efficiency bei 850/940 nm, und Low Readout Noise sind essenziell für Depth Precision.
Illumination
Fast Rise/Fall Times, Clean Waveforms, und Class-1 Eye-Safety Controls ensure Maximum Usable Signal und Compliance mit Safety Standards.
Optics
Ein Low Chief-Ray-Angle, High-Aperture Lens gepaart mit einem Narrowband Filter maximiert Light Collection und suppresses Ambient Light, Critical für Outdoor Use.
Power Management
Regulators mit Low Noise und Good Transient Response liefern die High Peak Currents required für Laser und Pixel Modulation ohne Battery Life zu kompromittieren.
Depth Processing Algorithm
Robust Noise Filtering, Phase Unwrapping und Geometric Calibration konvertieren Raw Pixel Data in akkurate Depth Maps, Point Clouds und Auxiliary Images (Amplitude, Confidence). Diese Algorithmen können On-Module oder auf einem External Processor laufen.
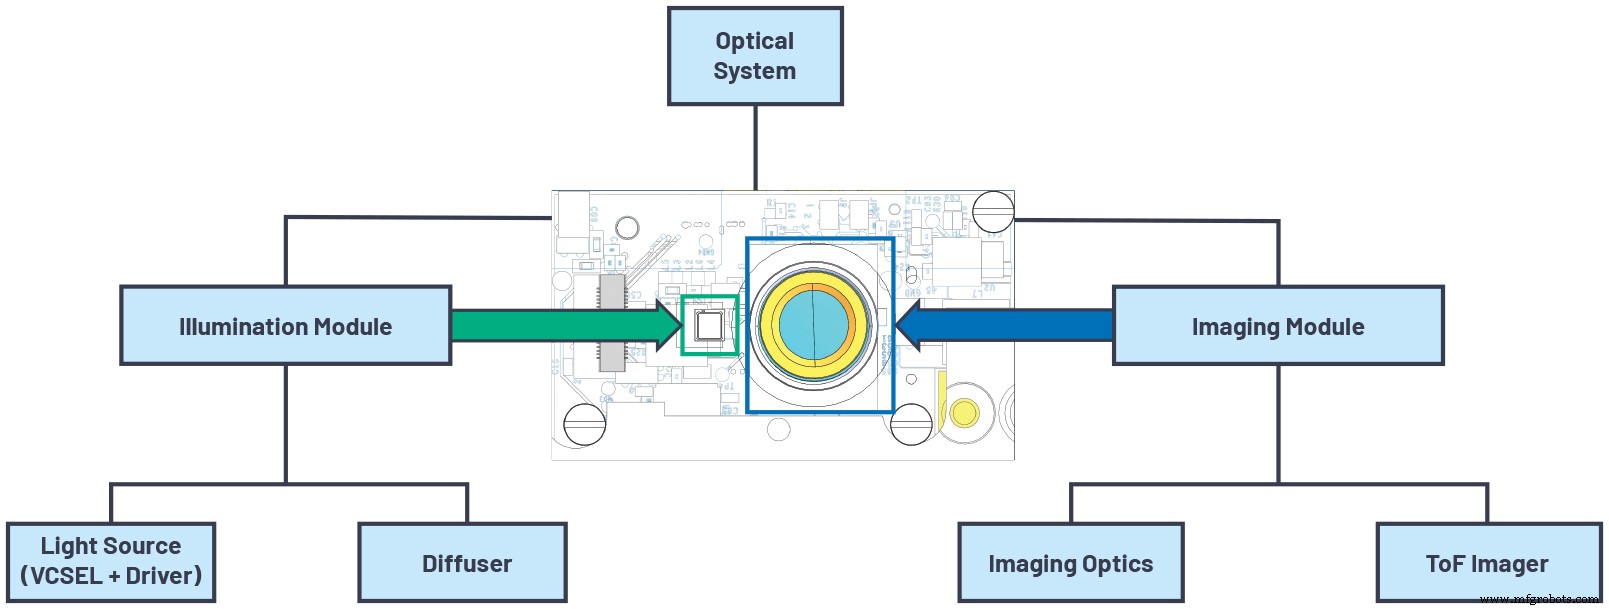
System-Level Component Summary
Tabelle 2. System-Level Components von 3D Time-of-Flight Kameras
| Component | Key Features |
|---|---|
| ToF Imager | High Resolution, High Demodulation Contrast, High QE, High Modulation Frequency, Low Readout Noise |
| Illumination Source | High Optical Power, High Modulation Frequency, Eye-Safety Features |
| Optics | High Light-Collection Efficiency, Minimal Stray Light, Narrow Bandwidth |
| Power Management | Low Noise, Good Transient Response, High Efficiency, Delivers High Peak Power |
| Depth Processing | Low Power, Supports Multiple Output Formats (Depth Map, Point Cloud, Confidence) |
Fazit
Continuous-Wave ToF Kameras sind die Premier Lösung für High-Accuracy Depth Imaging. Durch Optimierung von Modulation Frequency, Sensor Demodulation Contrast, Quantum Efficiency und Readout Noise können Designer Exceptional Precision erreichen. System-Level Choices – Illumination, Optics, Power und Algorithms – müssen equally meticulous sein, um das volle Potenzial von CW ToF Technology zu unlocken. Für detaillierte Produktinformationen besuchen Sie analog.com/tof.
Autoren
Verwandte Inhalte
- Tools Move up the Value Chain to Take the Mystery Out of Vision AI
- Building Effective IoT Applications mit TinyML und Automated Machine Learning
- Time-of-Flight Technologie verspricht Enhanced Accuracy
- Near-Infrared Time-of-Flight Sensor reduziert Sunlight Interference
- LiDAR Platform unterstützt Occupancy Detection, Social Distancing
- ToF Sensor bietet Fast 3D Detection
- Ultrasonic Time-of-Flight Sensor bietet 1 Meter Range
Für mehr Embedded abonnieren Sie Embedded's wöchentlichen E-Mail-Newsletter.
Sensor
- Typische Fallstricke bei Neuanlagen: Frühe Ausfälle vermeiden
- Winziger 3D Bildsensor nutzt Time-of-Flight Technologie
- Experten-Design Mikrofluidischer Kartuschen für Schnelle IVD-Lösungen
- Single Point of Failure verstehen: Klarer, professioneller Leitfaden
- Expertenleitfaden zur Konstruktion von Angussystemen für den Metallguss
- Microcut Palettenwechsler: Rüstzeit -30 %+, Produktivität & Präzision steigern
- ToF vs. FMCW LiDAR: Technische Aufschlüsselung für fundierte Entscheidungen
- Revolutionäres Hyperschall-Antriebssystem ermöglicht transkontinentale Reisen in <30 Minuten
- Optimierung des Beleuchtungsdesigns für robotergestützte Chirurgie-Visionssysteme
- Photorezeptor-gesteuerte Melatonin-Regulation & Lichtttherapie: Zirkadiane Gesundheit entschlüsseln