



Roboter gewinnen fortschrittliche Fähigkeiten: Fertigungseffizienz steigern
Automatisierung bleibt Fertigungsfokus – aus offensichtlichen Gründen – und Roboterhersteller führen beeindruckende neue Fähigkeiten ein. Viele stimmen Zach Spencer, Robotics Automation Manager bei Methods Machine Tools Inc. (Sudbury, Mass.), zu: „Großes, aufregendes Thema: Cobots. Innovative Automatisierungssysteme, die neue Zerspanungsoptionen eröffnen und ROI erhöhen. Manche Kunden amortisierten Cobots in <3 Monaten.“
Spencer: Cobots beliebt wegen intuitiver Programmierung. „Statt Teach Pendant für Roboterbewegung zu spezifischem Punkt: Roboter manuell ziehen, Setpunkt im Teach Pendant erstellen. Nächste Position ziehen, Setpunkt 2 definieren. Eine der besseren Technologien bei Cobots.“
Cobot-Hersteller revolutionierten Automatisierung durch Drittanbieter-Zubehör-Integration: Spezialgreifer, Vision-Systeme, Schweißköpfe, Operational Software. Universal Robots (Ann Arbor, Mich.) führend: 300+ Produkte in UR+-Programm, hunderte in Pipeline. Joe Campbell, Senior Manager Applications: UR+ = „App Store für Universal Robots. Entwicklern tiefen OS-Zugang für Softwareentwicklung. Wir validieren, testen, zertifizieren.“
Advanced Bin Picking
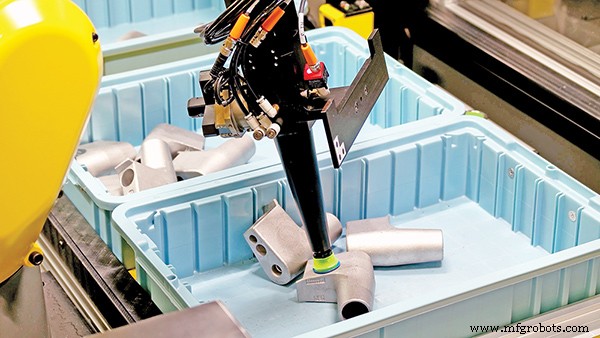
Roboterteile aus Bin greifen, auch zufällig orientiert – nicht neu. Aber Universal Robots macht solche Systeme einfacher implementierbar. Historisch: Wochen Code für alle Szenarien. UR's ActiNav integriert „großen Code-Chunk, über lange Zeit entwickelt, der traditionelle Programmierung für Pickup-to-Put-Down-Pfad wegnimmt. Mit ActiNav: Teil lehren → Ablageort lehren → Bin definieren (4 Punkte antippen) → Barrieren definieren. System plant eigenen Roboterpfad/Trajektorie von identifiziertem Pickup-Punkt zu Placement-Punkt – ohne Custom-Programmierung.“
Campbell: „Teil lehren“ an ActiNav = CAD-Datei importieren, Greifflächen designieren. Teil nicht simpel nötig – nur „Flächen für accurate pick“. „Jungs nehmen brandneues Teil, System nie gesehen, setup in ~2 Stunden.“ ActiNav präzise genug für Auto-Maschinenbeladung – nicht nur E-Commerce-Zufallsgreifen.
ActiNav braucht 3D-Vision für Cobot-Orientierung pro Pick. Sensor von UR+-Partner Photoneo (Bratislava, Slowakei). Unit über Bin montiert, generiert detailliertes Bild fast instant – 3,2 Mio. 3D-Punkte/Scan. Decision/Load-Time ebenfalls schnell. Campbell: ~30 Sek. Zykluszeit ideal. Zu schnell für Operator-Multi-Machine-Tending, aber in ActiNav-Verarbeitungszeit. Deutlich schneller → ActiNav bremst Maschine. Natürlich: Nachtschicht-Automatisierung, sonst unproduktiv – langsamerer Zyklus akzeptabel.
Smart Bin Picking nicht auf Cobots begrenzt. Spencer (Methods) Beispiel: FANUC-Roboter greifen geschmiedete Aluminium-Brennerkörper aus Bin, laden in FANUC RoboDrill. Schlüssel: FANUCs iRVision – 3D-Punktwolke der Bin-Objekte. „Info an Roboter → weiß Anwinkel für accurates Picken.“
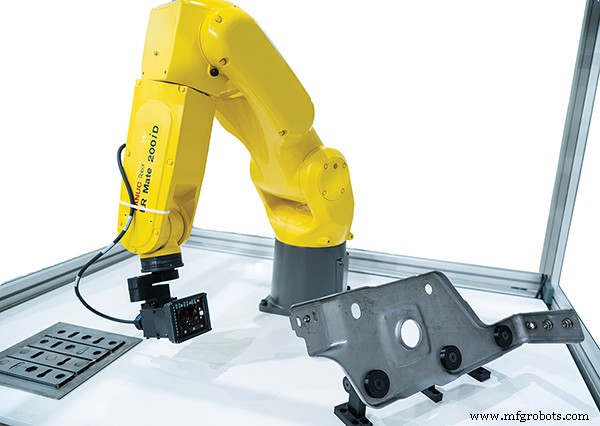
Spencer: Schmieden erzeugt Parting Line (Zwei-Formen-Treffen) – nicht immer gleicher Spot. Komplexe Konturen weitere Challenge. Wie ActiNav: „3D-Modell in Software laden, sagen: Das ist gesuchte Form. FANUC Software berücksichtigt Größenvariationen, exzellent bei Limitsetzung für Variationen.“ Midwest-Hersteller: Von Handbeladung riesiger Drehtransfermaschinen → automatisierte Zelle 4 RoboDrills + 2 Roboter. Ergebnis: „Verbesserter Durchsatz, mehr Uptime, deutlich niedrigere Ausschussrate als Transfermaschinen.“
Neueres Beispiel: Auto-Laden großer Achsen für Baumaschinen von Holzskids in Härteanlage → Maschine. Achsen variieren Länge, Durchmesser, Gewicht (200–500 lbs), kleine Losgrößen. Sogar Skidhöhe variiert. Methods: Operator schiebt 4×4' (1,22×1,22 m) Palette diverser Achsen – alle stehend, Flansch unten – per Gabelstapler in Zelle. FANUC Software + 2D-Vision-Kameras (Seitenansicht) bestimmen Greifertiefe, Overhead-Kamera Position am Boden (X/Y). Spencer: „Vertikale Positionierung = große Tech-Verbesserung. Bild mit Roboter aufnehmen, Messung davon ableiten.“
Weitere Vision-System-Verbesserungen
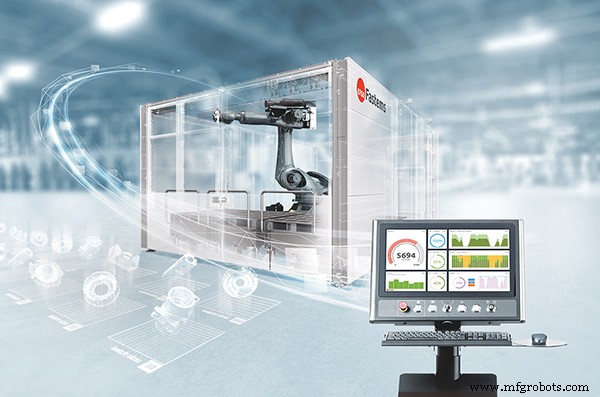
Campbell: ActiNav Beispiel dafür, wie heutige Robotik „unglaublich komplexe“ Tech vor User verbirgt. Ähnlich: Mika Laitinen, Solution Sales Director Fastems Oy AB (Tampere, Finnland / West Chester, Ohio): X/Y-Koordinaten per Kamera erfassen – scheinbar simpel, aber erfordert fortgeschrittene Imaging-Algorithmen. Beispiel: US-Kamera-Hersteller Cognex – neueste Smart Camera nutzt „Neural Network Calculation für bestimmte Imaging-Algorithmen“. Solche Systeme wandeln ehemals schwierige Aufgaben (OCR) in generische, robuste Fähigkeit. Rechenkapazität verbessert sich: „KI nicht separates Thema von Robotik. KI zunehmend embedded in smarte Sensoren/Kameras.“
David Bruce, Engineering Manager General Industry & Automotive, FANUC America (Rochester Hills, Mich.): iRVision hat built-in KI Error Proofing „ohne zusätzliche Hardware“. iRVision: Roboterführung via 2D/3D Machine Vision, „FANUCs hochzuverlässiger Robotercontroller handhabt Roboterbewegung UND Vision Processing inkl. KI Error Proofing.“
„Da iRVision keinen PC/Smart Camera nutzt, beeinträchtigt es Workcell-Zuverlässigkeit nicht.“ Mehrere Good/Bad-Part-Beispiele → KI differenziert während Produktion. Setup: Operator präsentiert Werkstückbeispiele, klassifiziert Good/Bad. KI Error Proofing klassifiziert automatisch während Produktion.
Fastems' Laitinen: LiDAR (Light Detection and Ranging) wird Stereo-Vision (mehrere Kameras für X/Y/Z) Eventually ablösen. „2D-Kameras klein, handy, überall platzierbar. In Roboterhandgelenk versteckbar – alle Infos. Für 3D-Vision: Equipment größer, evtl. Laser-Profil-Scanner für 3. Koordinate.“
Umgekehrt: LiDAR-Einheiten sehen aus wie 2D-Kameras, erfassen aber 3D-Daten. (Laitinen: Sensoren von SICK AG, Waldkirch/Minneapolis). „LiDAR für X/Y/Z mit nur einer Kamera = eine Art Revolution.“ Fastems noch nicht im Feld, aber Machbarkeitsstudien mit Kunden.
Neue Roboter-Metrologie-Fähigkeiten
Roboter CMM/Messstation tendieren – nicht neu/überraschend. Aber Roboter-Greifer für Messung nutzen – neu. Campbell: New Scale Robotics (Victor, N.Y.), UR+-Vendor, entwickelte Greifer als Hochpräzisionsmessschieber zusätzlich zu Pick-and-Place. Genauigkeit: 2,5 µm.
Campbell: „Teil greifen & Messung während Gegriffen aufzeichnen, ODER Greifer über Teil micen, multiple Locations testen vor Greifen/Aufnehmen/Bewegen. Tolles Beispiel: Metrologieprozess mitten in Fertigungsprozess embedden.“
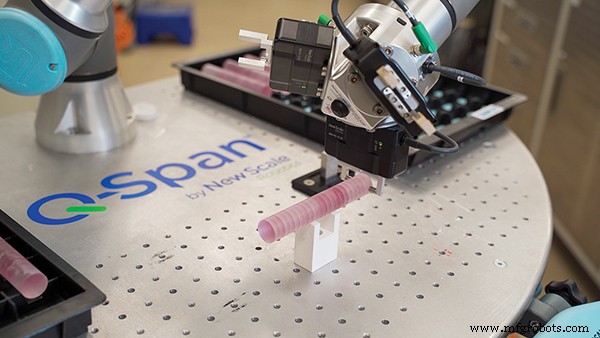
New Scale Robotics (Division von New Scale Technologies) paart Hochpräzisionsgreifer mit UR3e Cobot → Q-Span Workstation. Kunde OptiPro Systems (Ontario, N.Y.): Q-Span für 100% In-Prozess-Inspektion optischer Glaszylinder aus OptiSonic-Schleifmaschine. Teile bestehen → CMM für finale Validierung. Eliminiert manuelle Checks, Q-Span 4x präziser als Handmessschieber → engere Prozesskontrolle, weniger Ausschuss. New Scale Greifer: 1 Zyklus vs. 6 menschliche Schritte. OptiPro handhabt diverse Teile mit gleichen Greifern.
Daten vom Roboter
Laitinen: Servodaten zu Roboterbewegung/Gesundheit sammeln → zwei Vorteile. 1. Trendstudie für Predictive Maintenance – FANUCs ZDT (Zero Down Time) Programm. 2. QC-bezogen: „Applikationsspezifische Prozessdaten sammeln und an übergeordnete Control-Software verteilen.“ Gilt für Anwendungen, wo Roboter auf Werkstück einwirkt (nicht andere Maschine tendiert).
Laitinen: Luftfahrtindustrie gute Beispiele für beides – Roboter für Finishing/Linishing (Glätten/Ebnen von Metall) Turbinenkomponenten UND Roboter-Servodaten für Prozesssteuerung. „Luftfahrt versteht: Statt Teile machen & Qualität prüfen → besser: Prozess kontrollieren.“ Führt zu Verständnis: Wie Teil gefertigt wird, Key Performance Variables, wie Werte während Fertigung variieren. Richtig gemacht: Echtzeitkorrekturen oder Roboter automatisch offline + Umlenkung auf andere Einheiten vor Schlechtteilen.
„Erfolgsgeschichte Fastems in Luftfahrt. Control Software adaptiert Produktionslinienänderungen ohne Produktionsstopp.“ COVID-19 zwang Fastems, Kunden außerhalb Commercial Aviation zu finden – bringt Philosophie „Prozess messen, nicht Teil“ zu neuen Kunden.
Kooperative Roboter
Lange: Automatisierte Linien erfordern Roboter-Handover. Schweißen: Ein Multi-Achs-Roboter hält Teil, anderer bewegt Brenner – beide unter Single Control. Selten: Mehrere Roboter bewegen dasselbe Teil. Fastems installierte kürzlich solches System in USA. Teile: Riesige Ringe bis 2,4 m Durchmesser, variierende Dicke/Gewicht. Laitinen: Ein-Roboter-Hebung bräuchte sehr großen/teuren 3-Punkt-Greifer, sehr großen Roboter – „Zugänglichkeit sehr schwierig.“
„Stattdessen: Zwei Roboter auf gleicher langer Linearachse [parallel zur Produktionslinie Maschinen, Waschstationen etc.]. Roboter bewegen sich wie ein zweiarmiger Roboter.“ Einzelner Robotercontroller, beide Roboter aus einem Programm instruiert. Alle Pick-and-Place: Einfache 2-Finger-Greifer greifen beide Enden, heben simultan, bewegen.
Automatisierungssteuerung System
- Yaskawas Motoman bringt HC10 Cobot; Rethink Robotics verbessert Sawyer mit Intera 5.2
- Wittmann Group stellt fortschrittliche Linearroboter auf der Fakuma 2023 vor
- Wittmann Battenfeld präsentiert neue X-Serie und Primus 14 Roboter
- Yushin bringt fortschrittliche FRA-Serie Servoroboter mit Industrie-4.0-Konnektivität
- Wittmann Battenfeld erweitert Primus-Roboterlinie auf 1,5–10 kg Modelle für 400 t Spritzpressen
- Wemo präsentiert neue Automatisierungslösungen für Spritzgießen auf Fakuma 2018
- Wittmann Battenfeld stellt Hochgeschwindigkeitsroboter auf der K 2019 vor
- Low-Cost-Roboterplattformen mit neuer 7. Achse und kostenloser Digital-Twin-Programmiersoftware aufwerten
- Verpackungsroboter: Hauptvorteile & Fähigkeiten für die industrielle Automatisierung
- RIA veröffentlicht aktualisierten Technical Report zu Cobot-Druck- & Kraftprüfung