



Leistungsfaktor in AC-Schaltungen berechnen: Theorie, Auswirkungen und praktische Korrektur
Der Phasenwinkel im klassischen Leistungsdreieck ist der Schlüssel zum Verständnis, wie effizient ein AC-Kreis elektrische Energie nutzt. Er stellt das Verhältnis zwischen der realen (oder wahren) Leistung, die nützliche Arbeit verrichtet, und der aus der Versorgung gezogenen Scheinleistung dar.
In Polardarstellung beschreibt derselbe Winkel die Schaltungsimpedanz. Wenn die Wirkleistung als Bruchteil der Scheinleistung ausgedrückt wird, erhalten wir den Leistungsfaktor (PF) – eine dimensionslose Kennzahl von 0 bis 1.
Da die Wirkleistung (Ankathete) und Scheinleistung (Hypotenuse) ein rechtwinkliges Dreieck bilden, ist der Leistungsfaktor einfach der Kosinus des Phasenwinkels:
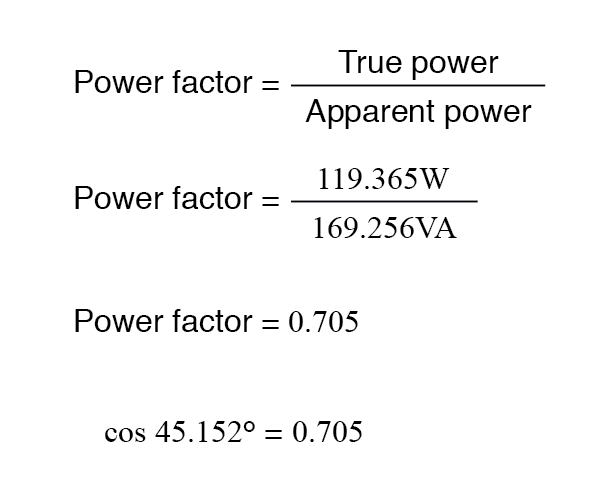
Beachten Sie, dass PF einheitenlos ist; es ist eine reine Zahl.
Typische Leistungsfaktorwerte
- Rein ohmsche Last: PF = 1. Das Leistungsdreieck kollabiert zu einer horizontalen Linie; Blindleistung ist null.
- Rein induktive Last: PF = 0. Das Dreieck wird vertikal; Wirkleistung ist null und alle Leistung ist blind.
- Rein kapazitive Last: PF = 0 ebenfalls, mit einem nach unten zeigenden vertikalen Dreieck.
Warum der Leistungsfaktor wichtig ist
Wenn PF < 1, muss die Versorgung mehr Strom führen, als für dieselbe Wirkleistung nötig wäre, wenn die Last rein ohmsch wäre. Beispielsweise liefert ein Kreis, der 169,256 W mit 1,410 A bereitstellt, einen PF von 0,705, während eine rein ohmsche Last dieselbe Leistung mit demselben Strom, aber ohne Blindanteil liefern würde.
Niedriger PF führt zu höheren Leitungsverlusten, größeren Transformator- und Leiterdimensionen und potenziellen Strafen von Versorgern.
Korrektur eines schlechten Leistungsfaktors
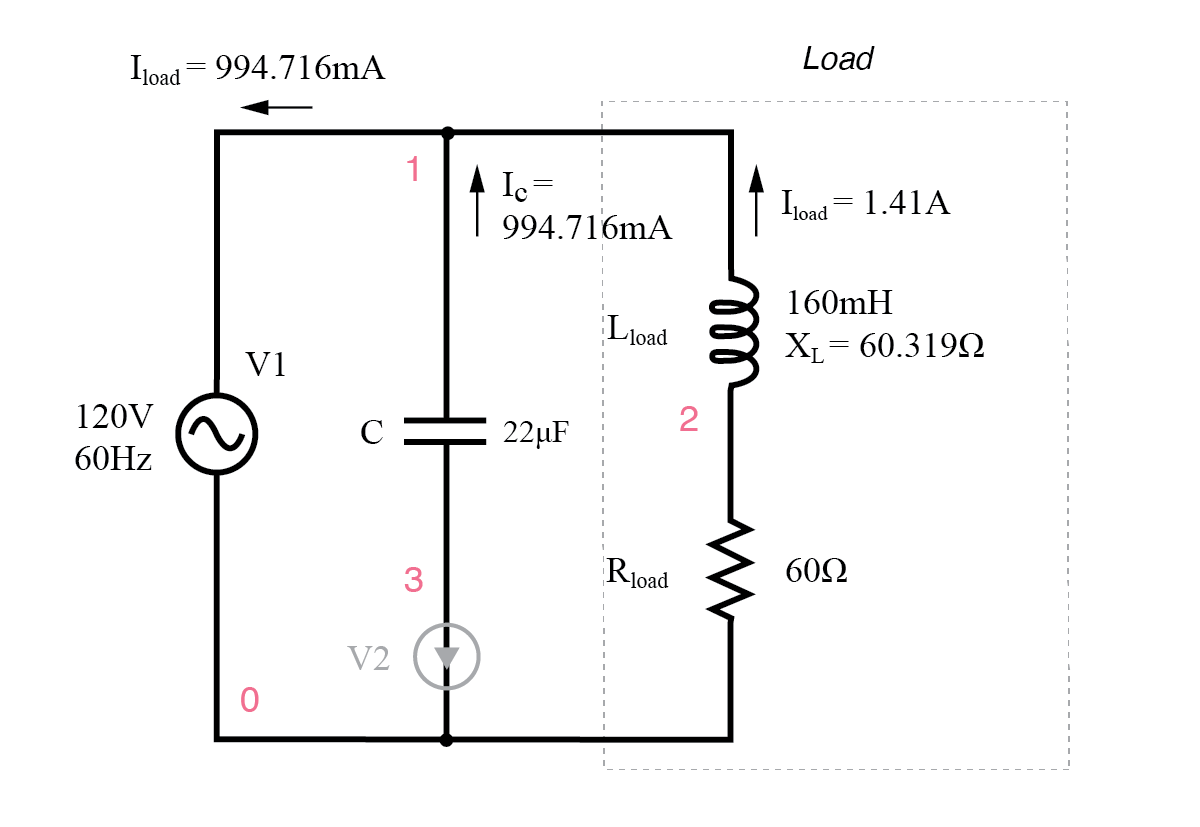
Um den PF nahe 1 zu bringen, fügen wir ein reaktives Element hinzu, das der Lastreaktanz entgegenwirkt. Induktive Lasten werden mit kapazitiver Reaktanz kompensiert. In unserem Beispiel neutralisiert ein 22-µF-Kondensator parallel zur Quelle die 119,998 VAR induktive Blindleistung.
Der korrigierte Schaltkreis ist unten gezeigt:
Ergebnisse:
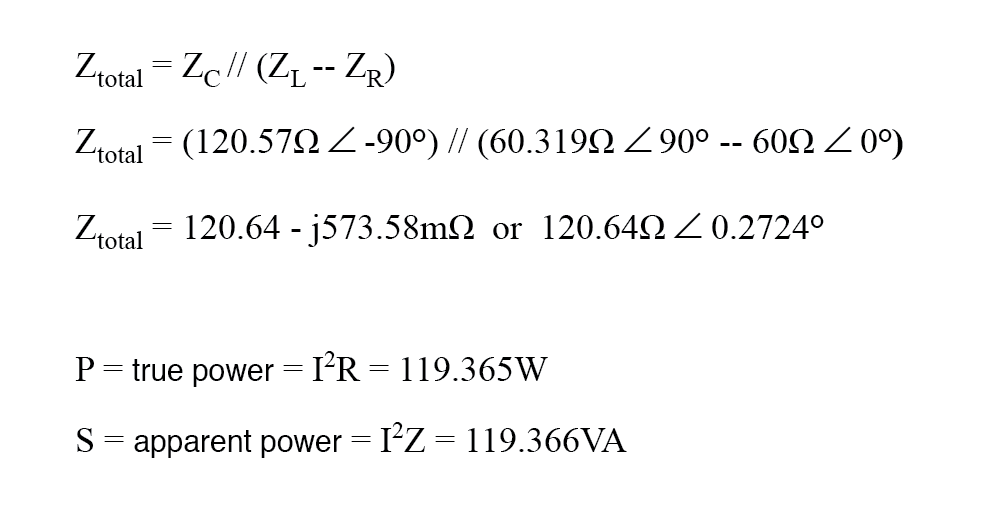
Der Gesamtstrom fällt von 1,410 A auf 0,995 A, während die ohmsche Last weiterhin 119,365 W dissipiert. Der PF steigt von 0,705 nachlaufend auf 0,999 nachlaufend, nahe an Einheit.
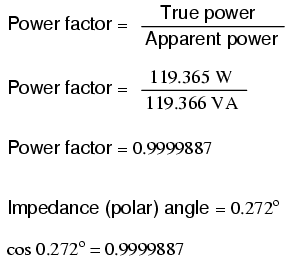
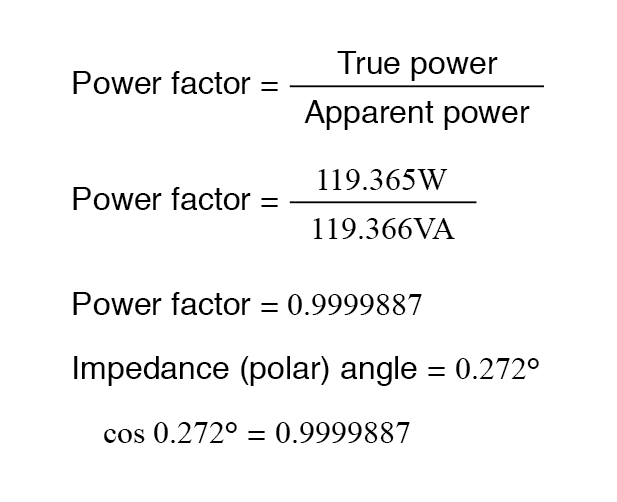
Obwohl der korrigierte Impedanzwinkel leicht positiv bleibt, was einen residualen induktiven Charakter anzeigt, würde perfekte Korrektur den Winkel auf null setzen. Überkompensation würde das Vorzeichen umkehren und einen führenden PF ergeben.
Simulation und praktische Beobachtungen
Die folgende SPICE-Netzliste demonstriert das Verhalten des korrigierten Kreises. Eine Nullspannungsquelle (V2) wird in Reihe mit dem Kondensator eingefügt, um dessen Strom zu messen. Die Transientenanalyse startet bei 200 ms, um DC-Stationärbedingungen abwarten zu lassen.
Pf.cir V1 1 0 sin(0 170 60) C1 1 3 22uF v2 3 0 0 L1 1 2 160mH R1 2 0 60 .tran 1m 200m 160m .end
Die Nutmeg-Plots zeigen, dass der Gesamtstrom (Itotal) nun in Phase mit der angelegten Spannung (Vtotal) ist, was einen nahezu null Phasenwinkel bestätigt. Der nachlaufende Spulenstrom wird genau durch den führenden Kondensatorstrom ausgeglichen.
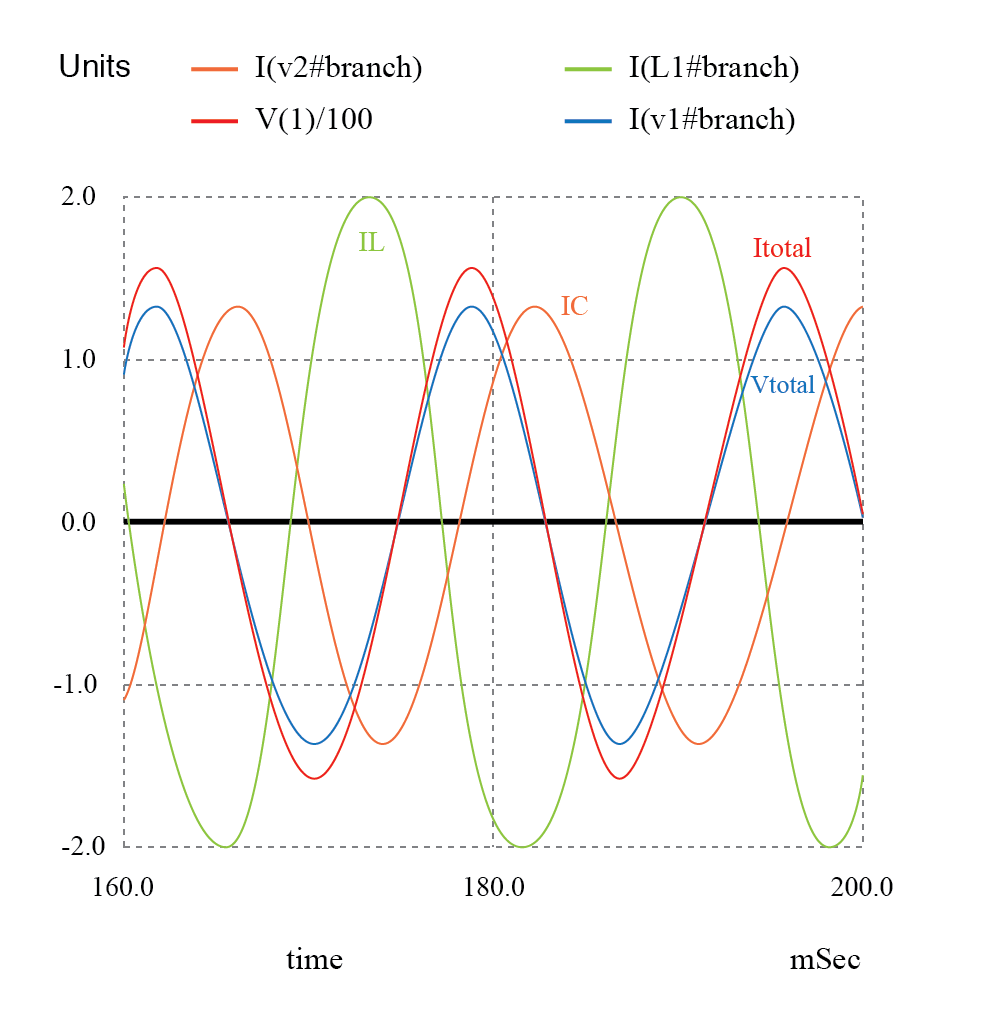
Mit Spannung und Strom in Phase ist das Momentanleistungsprodukt immer positiv, was jede Rückspeisung zur Quelle eliminiert. Die Reduktion der Leitungsverluste ist signifikant, besonders wenn der Korrekturkondensator nahe an der induktiven Last platziert wird, wie einem Induktionsmotor.
Jedoch ist Vorsicht geboten: Zu viel Kapazität kann den PF wieder verschlechtern, und der Kondensator muss für die Systemspannung, potenzielle Überspannungen und kontinuierlichen AC-Betrieb ausgelegt sein.
Zusammenfassend:
- Ein nachlaufender PF zeigt induktive Dominanz; ein führender PF kapazitive Dominanz.
- PF-Korrektur wird durch Einfügen eines Kondensators erreicht, der eine gleich große, aber entgegengesetzte Blindleistung zur induktiven Last liefert.
- Das Ziel ist, den Phasenwinkel nahe null zu bringen, was einen PF nahe 1 und effizientere Leistungslieferung ergibt.
Zusammenfassung
- Niedriger PF kann durch Hinzufügen einer parallel geschalteten Reaktanz behoben werden, die der reaktiven Komponente der Last entgegenwirkt.
- Induktive Lasten werden mit Kondensatoren korrigiert; der Kondensator muss dimensioniert sein, um dieselbe Blindleistungsmagnitude zu erzeugen.
- Richtige Auswahl und Platzierung des Kondensators minimieren Zirkelströme und Leitungsverluste.
Verwandtes Arbeitsblatt
Für mehr zu Leistungsfaktorkorrektur konsultieren Sie IEEE Standard 1155 und IEC 60034 Serie.
Industrietechnik
- Schaltung mit Schalter: Praktischer Leitfaden zu grundlegenden elektrischen Schaltungen
- Wechselstromkreise verstehen: Einsteiger-Leitfaden
- Zuverlässiges Niederspannungs-AC/DC-Netzteil bauen: Brückengleichrichter & Kapazitiver Filter
- AC-Schaltungsgleichungen meistern: Impedanz, Blindwiderstand & Resonanz
- Spannungsquellen: AC und DC erklärt
- Sanftes Herunterfahren & Schlafmodus für Raspberry Pi – DIY Strommanagement-Schaltung
- Niedriger Leistungsfaktor erklärt: Hauptursachen und Lösungen
- Präzise Leistungsfaktorkorrektur: Kondensatorbank-Rechner (kVAR & µF)
- Leistungsfaktorkorrektur-Rechner: Kondensatorgröße in µF & kVAR schnell finden
- Duales ±12-VDC-Netzteil aus 230-VAC – Schaltplan & Anleitung