



Funktionaler 3D-gedruckter Roboterarm mit Arduino – Schritt-für-Schritt-Anleitung
Komponenten und Materialien
| Arduino UNO | 1 |
| SG90 Mikro-Servomotor | 4 |
| Drehpotentiometer | 1 |
Benötigte Werkzeuge und Maschinen
- 3D-Drucker
- Lötkolben
Apps und Online-Dienste
- Arduino IDE
Über dieses Projekt
Dieses Projekt nutzt 4 günstige SG90-Servomotoren, die direkt vom Arduino Board gespeist werden. Die STL-Dateien für den 3D-Druck finden Sie unten oder direkt auf Thingiverse – dort gibt es detailliertere Bauanleitungen.
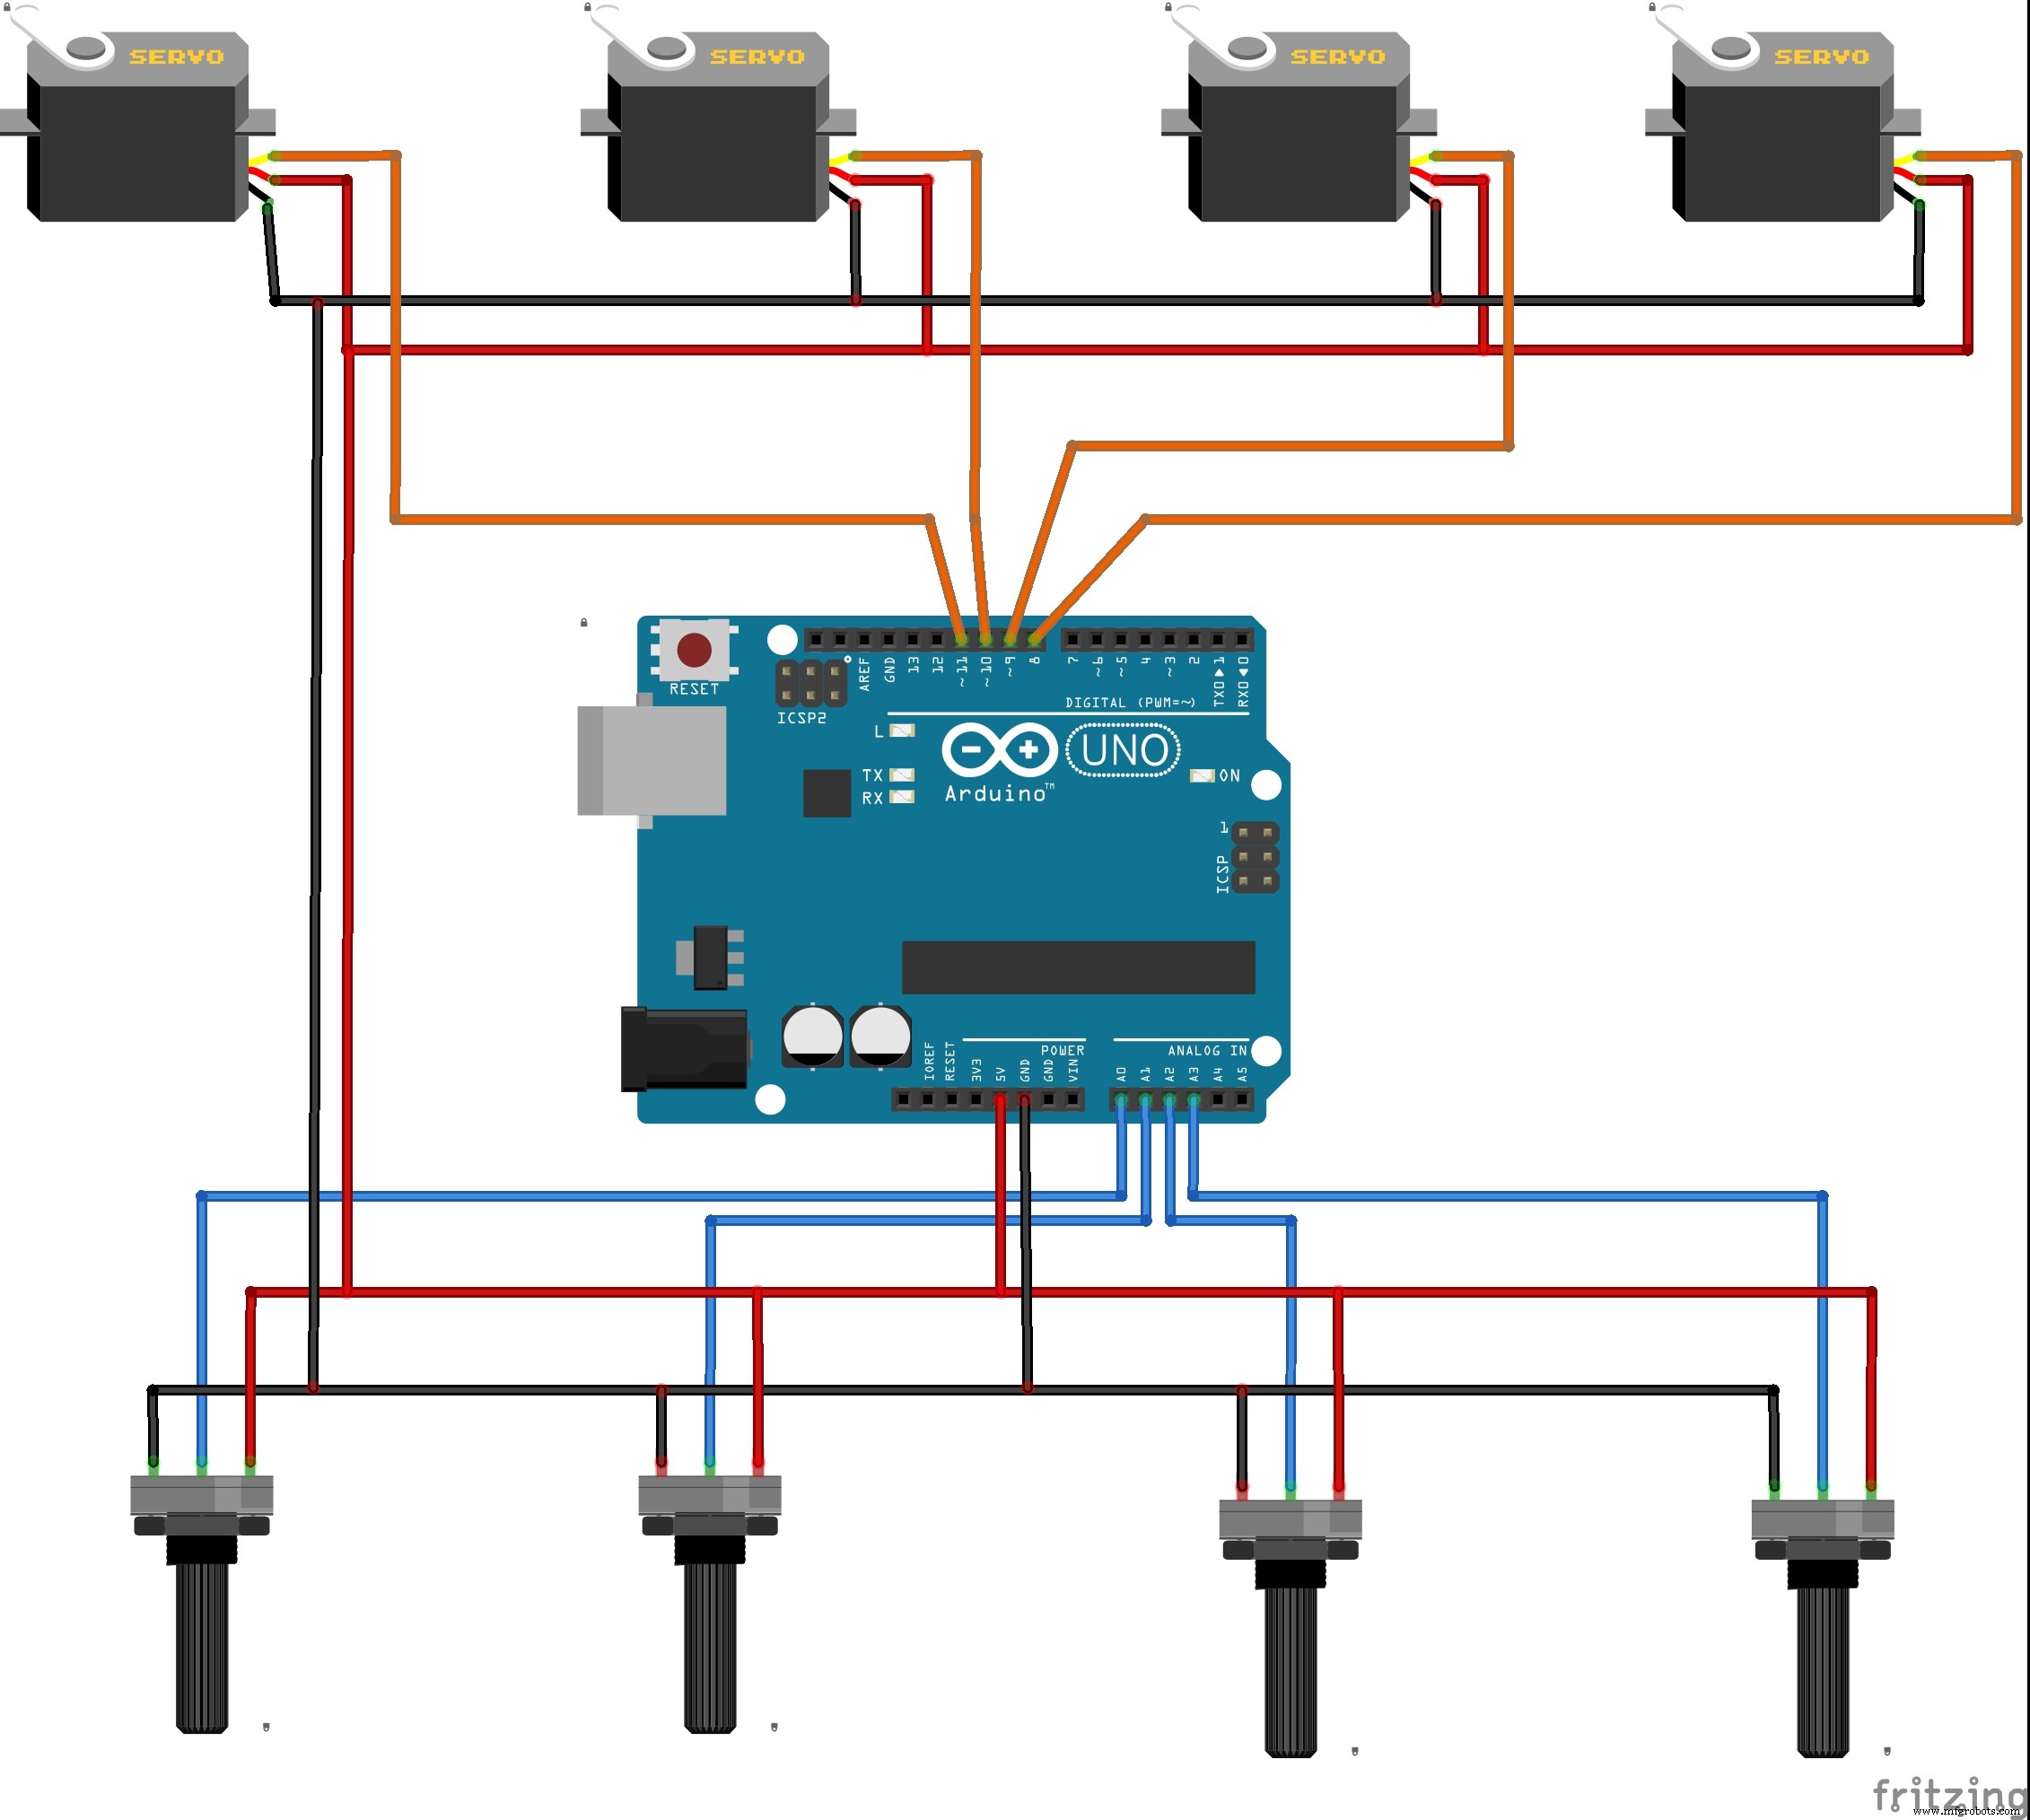
Die Servos werden vom Arduino angesteuert. Ich habe einen einfachen Code geschrieben, sodass jeder Servo über ein passendes Potentiometer gesteuert wird. Nach kurzer Übung wird die Bedienung per Potentiometer sehr einfach und macht Spaß – wie im Video zu sehen.
Zukünftig plane ich, den Code um die Aufzeichnung und automatische Wiedergabe von Servobewegungen zu erweitern – für einen vollständigen Industrieroboter.
Der Schaltplan ist im Bild unten zu sehen.
Code
Roboterarm-Steuerung
#include <Servo.h>
Servo myservo;
Servo myservo1;
Servo myservo2;
Servo myservo3;

int potpin = 0;
int potpin1 = 1;
int potpin2 = 2;
int potpin3 = 3;
int val, val1, val2, val3;

void setup() {
  myservo.attach(8);
  myservo1.attach(9);
  myservo2.attach(10);
  myservo3.attach(11);
}

void loop() {
  val = analogRead(potpin);
  val = map(val, 0, 1023, 0, 180);
  myservo.write(val);
  delay(15);

  val1 = analogRead(potpin1);
  val1 = map(val1, 0, 1023, 0, 180);
  myservo1.write(val1);
  delay(15);

  val2 = analogRead(potpin2);
  val2 = map(val2, 0, 1023, 0, 180);
  myservo2.write(val2);
  delay(15);

  val3 = analogRead(potpin3);
  val3 = map(val3, 0, 1023, 0, 180);
  myservo3.write(val3);
  delay(15);
}
Hinweis: Im Originalcode war ein Fehler: `myservo.attach(8);` wurde viermal aufgerufen statt der vier verschiedenen Servo-Objekte. Der korrigierte Code oben verwendet `myservo`, `myservo1`, `myservo2`, `myservo3` korrekt.
Benutzerdefinierte Teile und Gehäuse
eezybotarm_uVD6bjbxQi.zip
Schaltpläne
Herstellungsprozess
- Arduino Digitaler Würfel: LCD-Würfel mit Zufallszahlen (1–6)
- Fernsteuerung eines Roboterarms per IoT: Eigenbau mit Arduino MKR1000
- Arduino Iron Man bauen: Komponenten, Sensoren & Schritt-für-Schritt-Anleitung
- Find Me: Smarter Gegenstands-Finder mit Arduino und Bluetooth
- DIY Arduino Luftbefeuchter-Steuerung mit Relais – Sichere Hochspannungs-Installation
- Arduino-basierter 6-DoF Roboterarm mit Nunchuk-Steuerung
- Intelligenter Arduino-Roboterarm bauen: Einfaches DIY-Tutorial
- NeoPixel-Matrix Pong auf Arduino Nano: Neon-Pong selbst bauen
- DIY Arduino Lenkrad / Joystick für Rennspiele – USB-HID-Umbau
- Leistungsstarker FM-Radio-Empfänger mit Arduino & TEA5767