



MobBob: Eigenen Arduino-Roboter bauen, per Android-Smartphone steuern
Komponenten und Zubehör
| Komponente | Menge |
|---|---|
| Arduino Nano R3 | 1 |
| HC-05 Bluetooth-Modul | 1 |
| SG90 Mikro-Servomotor | 4 |
| 4×AA-Batteriehalter | 1 |
| AA-Batterien | 4 |
Benötigte Werkzeuge
- Lötkolben
- 3D-Drucker (für Gehäuseteile)
Apps und Onlinedienste
- Arduino IDE
Projektbeschreibung
MobBob ist ein Smartphone-gesteuerter Roboter. Er nutzt die Rechenleistung, Sensoren (Kamera, Mikrofon) und Konnektivität des Smartphones für Spracherkennung, Computer Vision und Bewegung. Die 3D-Druckdateien stammen von Thingiverse, die Android-App als APK.
- 3D-Druckteile: Thingiverse #715688
- Android APK: MobBob auf APKPure
Wichtige Einstellungen im Code
- Pin-Belegung an eigene Hardware anpassen
- Servo-Mittelpunkt, Min/Max-Werte kalibrieren
FRONT_JOINT_HIPSauf1oder-1setzen, je nach Einbaurichtung der Hüft-Servos (1 = Welle nach vorne, wie bei MobBob).
Code (Auszug: Hauptprogramm)
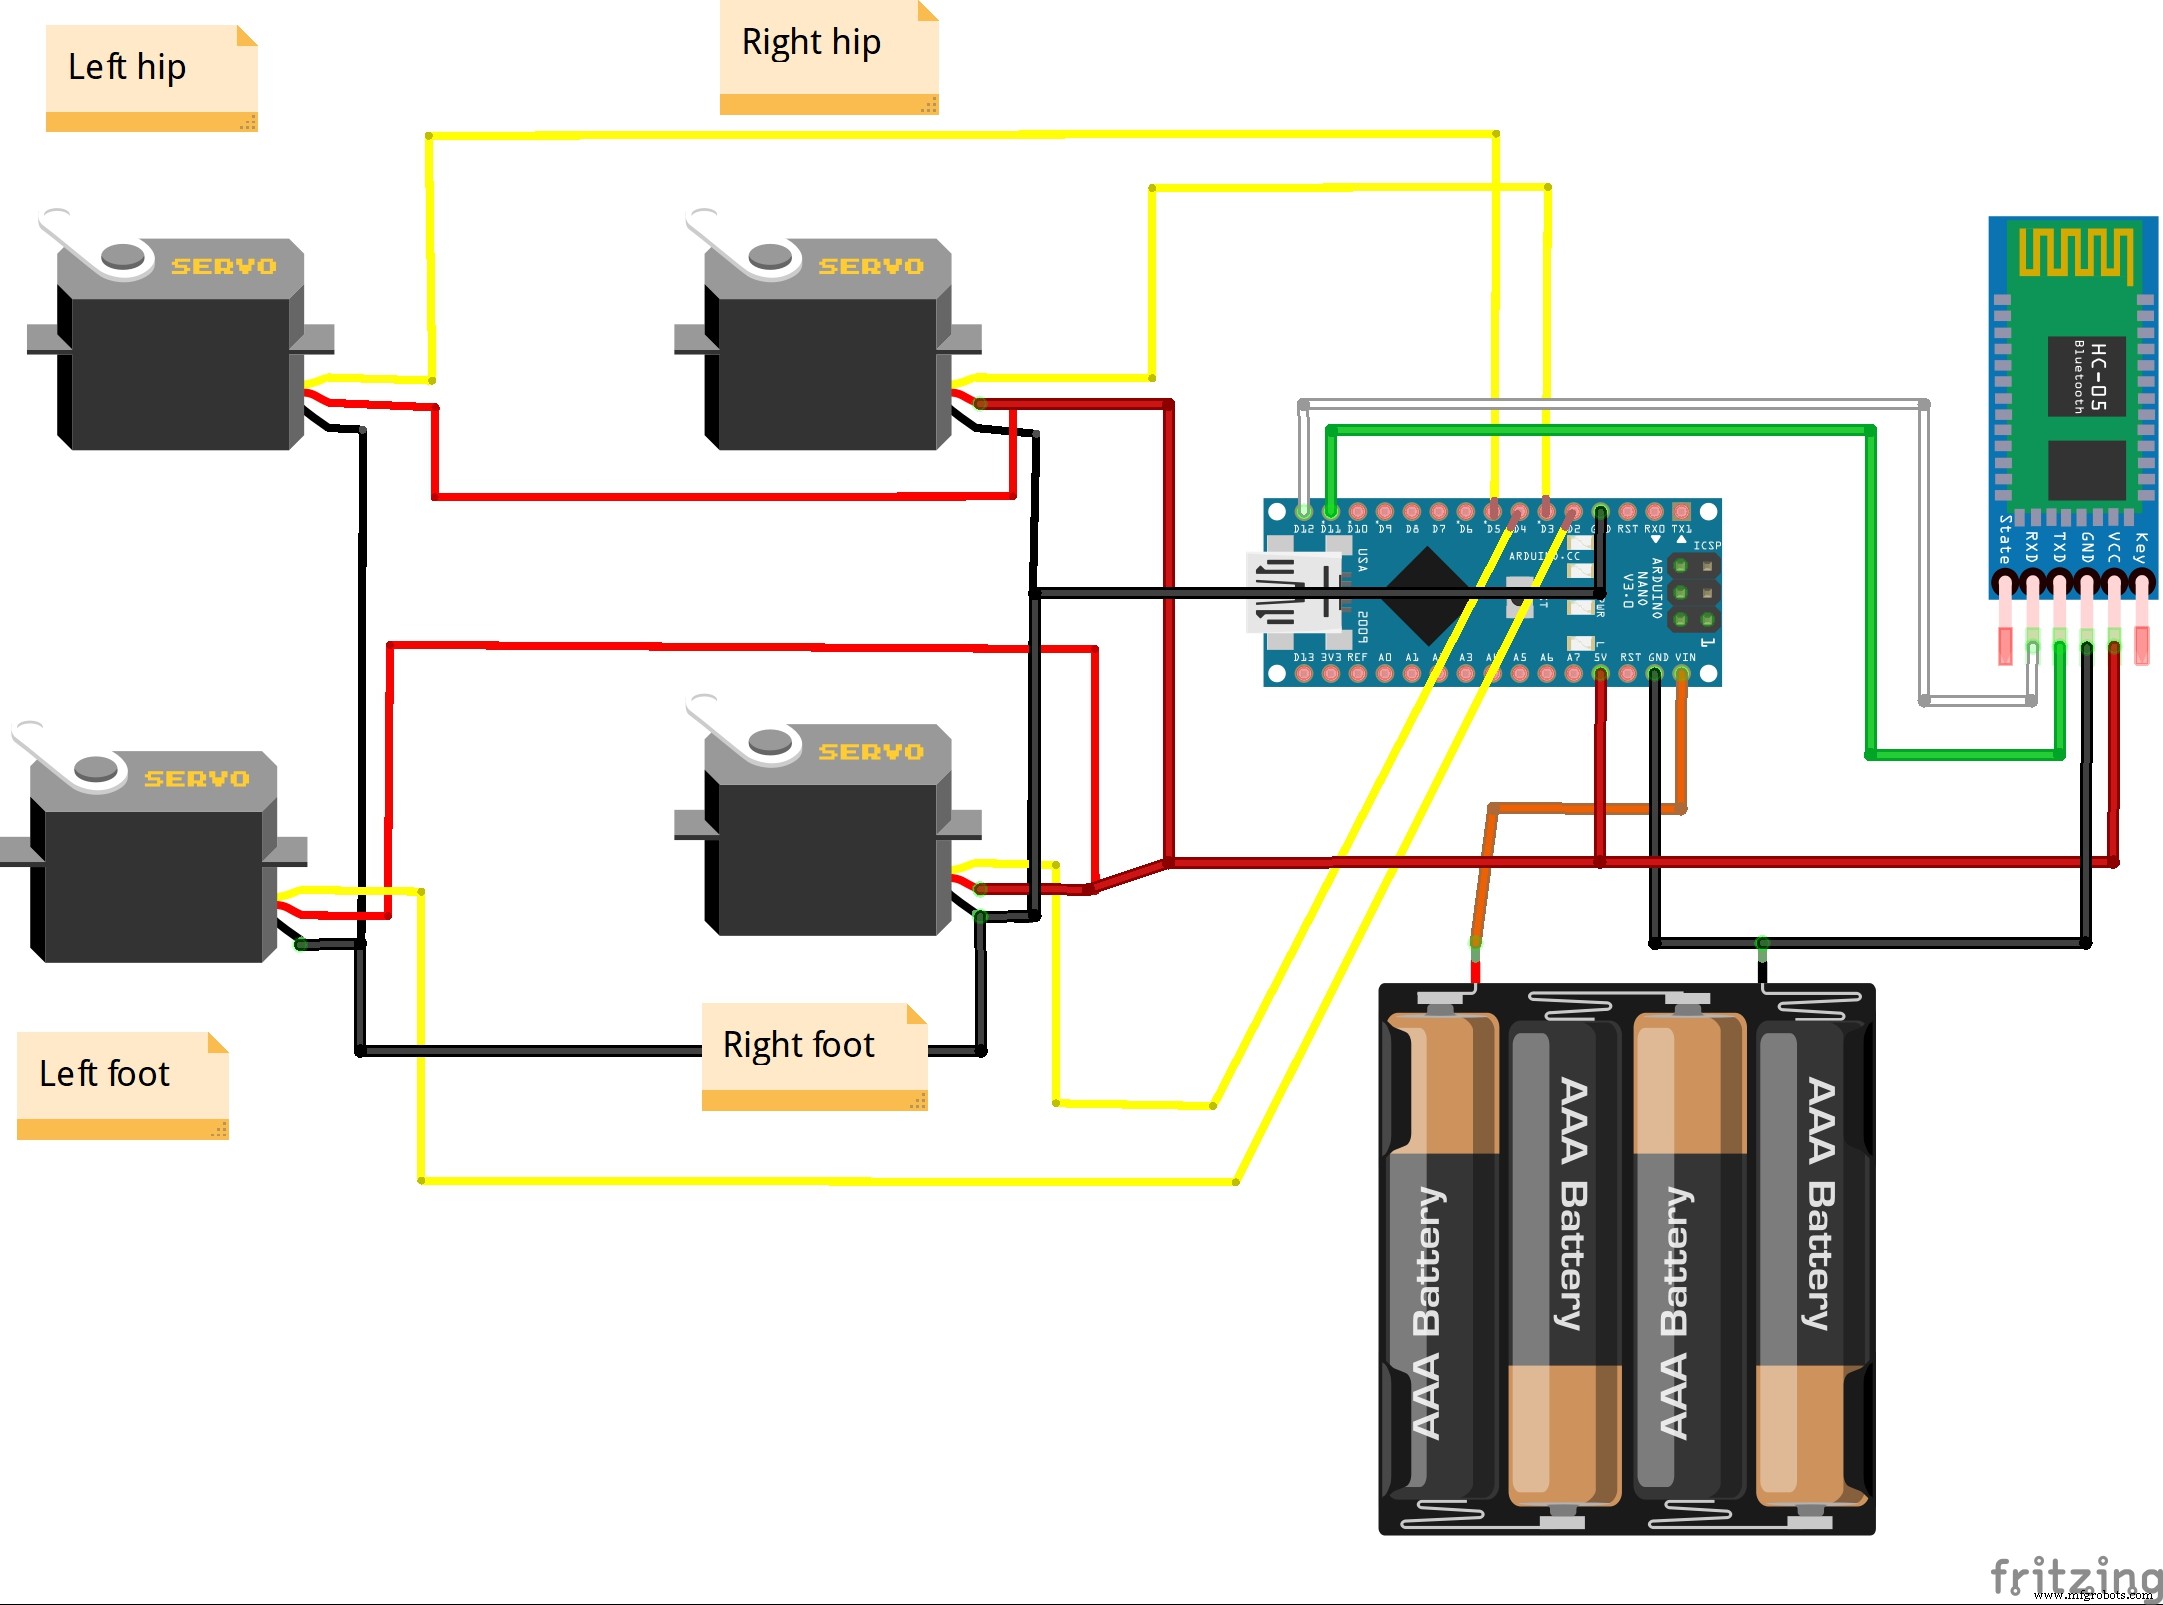
Das Programm implementiert ein Animationssystem für flüssige Servobewegungen und einen seriellen Kommando-Parser für Bluetooth-Befehle. Es unterstützt vordefinierte Gänge (Vorwärts, Rückwärts, Drehen) und Animationen (Kopfwackeln, Wippen, Beineschütteln). Befehle werden über SoftwareSerial (Pins 11/12) empfangen.
/* MobBob Control Program - Software Serial Bluetooth Version
* by Kevin Chan (Cevinius)
* ... (langer Code, siehe Original) ...
*/
#include <Servo.h>
#include <SoftwareSerial.h>
#define SERIAL_SPEED 115200
const int rxPin = 11, txPin = 12;
SoftwareSerial softwareSerial(rxPin, txPin);
// Servo-Pins
const int SERVO_LEFT_HIP = 5, SERVO_LEFT_FOOT = 2;
const int SERVO_RIGHT_HIP = 3, SERVO_RIGHT_FOOT = 4;
#define FRONT_JOINT_HIPS 1
// Servo-Endlagen (µs)
const int LEFT_HIP_CENTRE = 1580, LEFT_HIP_MIN = 1080, LEFT_HIP_MAX = 2080;
const int LEFT_FOOT_CENTRE = 1410, LEFT_FOOT_MIN = 910, LEFT_FOOT_MAX = 1910;
const int RIGHT_HIP_CENTRE = 1500, RIGHT_HIP_MIN = 1000, RIGHT_HIP_MAX = 2000;
const int RIGHT_FOOT_CENTRE = 1465, RIGHT_FOOT_MIN = 965, RIGHT_FOOT_MAX = 1965;
// ... Keyframe-Animationen für Walk, Turn, Shake, Bounce, Wobble, Tap ...
// ... Parser für Befehle: , , , Der vollständige Code ist im Originalprojekt enthalten. Er ist modular aufgebaut und gut kommentiert.
Schaltplan
Kabellose Datenübertragung per LED (Li-Fi) – Arduino-Projekt
Intelligenter Parkplatzzähler: Echtzeit-Fahrzeugverfolgung mit Arduino, Processing & PHP
Herstellungsprozess
- Bluetooth-gesteuerter Raspberry Pi Roboter mit Audio-Feedback bauen
- Eigenen LUMAZOID bauen: DIY Arduino Musik-Visualisierer
- Arduino Digitaler Würfel: LCD-Würfel mit Zufallszahlen (1–6)
- 37-LED-Roulette-Spiel mit Arduino Nano bauen – Europäisches Layout
- Intelligentes Voltmeter mit Arduino & Smartphone bauen – Einfaches DIY-Projekt
- Sprachgesteuerter Roboter mit Arduino Nano bauen
- PiBot: Arduino-gesteuerter Klavierroboter für präzise Musikwiedergabe
- NeoPixel-Matrix Pong auf Arduino Nano: Neon-Pong selbst bauen
- DIY Roboterarm mit Gestensteuerung (Hand-Tracking) – Arduino & 3D-Druck
- 4-Rad Arduino Roboter per Dabble App steuern