



Intelligente automatisierte Modelleisenbahn-Anlage mit Überholgleis – Arduino-gesteuert
Komponenten und Materialien
| Arduino UNO | × | 1 |
| SparkFun Dual H-Brücke L298 | × | 1 |
| Male/Male Jumper Wires | × | 6 |
| Male/Female Jumper Wires | × | 7 |
| IR-Näherungssensor (beliebiger Typ, unter Gleis einbaubar) | × | 1 |
| Netzteil 12V DC 1A (für kleine Anlagen) | × | 1 |
| Netzteil 12V DC 5A (für große Anlagen) | × | 1 |
Apps und Online-Dienste
- Arduino IDE
Über dieses Projekt
Modelleisenbahn-Anlagen zu bauen ist ein tolles Hobby – Automatisierung macht es noch besser! Vorteile der Automatisierung:
- Geringe Betriebskosten: Die gesamte Anlage wird von einem Arduino-Mikrocontroller mit L298N-Motortreiber gesteuert – Kosten sind minimal im Vergleich zu herkömmlichen Fahrreglern und Trafo.
- Ideal für Ausstellungen: Keine menschliche Bedienung nötig; die Anlage läuft autonom, auch wenn man nicht vor Ort ist.
- Perfekt für Mikrocontroller-Hobbyisten: Einsteigerfreundliches Arduino-Projekt zum Üben von Programmierung und Hardware.
Eine einfachere Vorversion dieses Projekts existiert ebenfalls.
Schritt 1: Projekt in Aktion sehen
(Video-Link im Original)
Schritt 2: Alle Teile besorgen

- Arduino Mikrocontroller (UNO empfohlen)
- L298N Dual H-Brücken Motortreiber
- 6 Male-Male Jumper Kabel
- 7 Male-Female Jumper Kabel
- Schraubendreher
- 12V DC Netzteil
- Gleisstück mit IR-Näherungssensor an der Unterseite (z. B. Kato S62)
Schritt 3: Programm auf den Arduino laden

Arduino IDE herunterladen, die Datei Model_train_layout_with_automated_track_switching.ino öffnen und hochladen.
Schritt 4: Gleise verlegen und Anlage bauen

Einen Ovalkurs mit Überholgleis bauen. Der Abstand zwischen Sensorgleis und der ersten Weiche, die der Zug nach dem Sensorgleis passiert, muss größer als die Zuglänge sein, damit kein Teil des Zuges mehr auf dem Sensorgleis steht, wenn die Weiche erreicht wird.
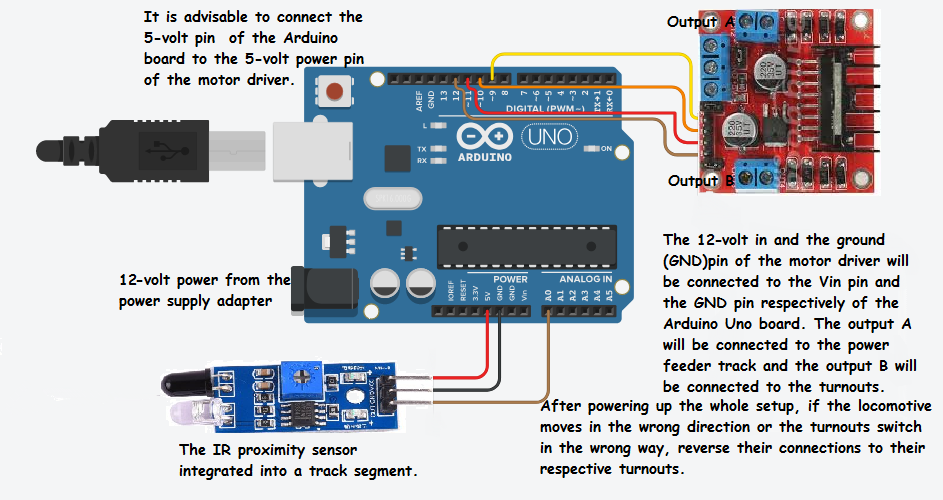
Schritt 5: Schaltplan studieren

Den kompletten Schaltplan und alle Details vor dem Weiterbauen prüfen.
Schritt 6: Weichen an L298N-Ausgänge anschließen


Die roten und schwarzen Drähte beider Weichen jeweils parallel verbinden (rot an rot, schwarz an schwarz). Dann die roten Drähte an OUT4 und die schwarzen an OUT3 des Motortreibers anschließen.
Schritt 7: Stromzufuhr-Gleis an den verbleibenden L298N-Ausgang anschließen

Weißes Kabel des Stromeinspeisegleises an OUT1, blaues Kabel an OUT2 des Motortreibers.
Schritt 8: L298N an Arduino-Stromversorgung anschließen

12V-Pin des L298N an VIN des Arduino, GND an GND, und vorzugsweise 5V-Pin des L298N an 5V-Pin des Arduino.
Schritt 9: Sensor an Arduino anschließen

Sensor VCC an 5V Arduino, GND an GND, OUT an A0 des Arduino.
Schritt 10: L298N-Eingänge an Arduino anschließen

- D9 → IN1
- D10 → IN2
- D11 → IN3
- D12 → IN4
Schritt 11: Zug auf die Gleise stellen

Nach Prüfung aller Verbindungen den Zug auf das Überholgleis stellen.
Schritt 12: Anlage einschalten

Strom einschalten. Die Weichen müssen auf das Überholgleis stellen; falls nicht, Weichenanschlüsse am Motortreiber vertauschen. Der Zug muss vorwärts fahren; andernfalls Stromeinspeisung am Motortreiber vertauschen.
Schritt 13: Fertig!
Das Projekt ist vorerst abgeschlossen. Der Arduino-Code kann angepasst werden, um Funktionen zu ändern, weitere Überholgleise hinzuzufügen etc. – alles anpassbar! Über Modifikationen in den Kommentaren freue ich mich. Viel Erfolg!
Code
Model_train_layout_with_automated_track_switching.ino (Arduino)
Keine Vorschau verfügbar (nur Download).
Schaltpläne
Den Schaltplan sorgfältig prüfen.
Herstellungsprozess
- Die Geschichte, das Design und die Zukunft von Modellbaukästen: Von antiken Ursprüngen zur modernen Fertigung
- Automatische Pflanzenbewässerung mit Raspberry Pi und Web-Dashboard
- Smart Hotel & Home Monitoring: Cloud-basierte Automatisierung und Überwachung
- Recycling-Sortierroboter mit Google Coral Edge TPU
- Ein präzises Modell-Uhrwerk mit CNC-Fräser für meine Tochter gefertigt
- UK Engineering Skills Gap mit automatisierten Engineering-Lösungen schließen
- Industriemaschinen-Kühlung optimieren mit Cloud-basierter Simulation
- Bahnen transformieren: IoT-gesteuerte vernetzte Transportsysteme
- FANUC America ehrt Precision Automated Technology mit Sales Growth Award
- Fahrgestell-Layout: Motorposition & Antriebskonfigurationen erklärt