



Intelligenter Tierfutterautomat selbst bauen mit Arduino Nano
Komponenten und Zubehör
 |
Arduino Nano R3
Am besten für kompaktes Gehäuse
|
× | 1 | |
|
Adafruit Real Time Clock (DS3231)
|
× | 1 | ||
|
Dauerdreh-Servo (Continuous Rotation)
|
× | 1 | ||
|
Müsli-Spender (Cereal Dispenser)
|
× | 1 | ||
|
Hall-Sensor UNIPOLAR (Honeywell SS443R)
|
× | 1 | ||
|
Stabmagnete 3mm Ø, 5mm Länge
|
× | 6 | ||
 |
Adafruit RGB Backlight LCD - 16x2
|
× | 1 | |
|
LCD I2C Backpack
|
× | 1 | ||
|
Apem Drucktaster momentan IP67
|
× | 1 | ||
|
Kleine Drucktaster momentan
|
× | 1 | ||
 |
LED (generisch)
|
× | 6 | |
|
Hammond ABS-Gehäuse mit Flansch
|
× | 1 |
Apps und Online-Dienste
|
LCD Character Generator
|
Über dieses Projekt
Update 2018-09-06
Meine zwei Futterautomaten laufen seit 7 Monaten fehlerfrei. Wir versorgen unsere Tiere tagsüber selbst, aber jetzt erhalten sie zu festen Zeiten ihr Futter. Sehr zufrieden mit dem System!
Warum noch ein Tierfutterautomat?
Meine Version basiert auf einem Arduino-Mikrocontroller. Die Materialien sind relativ günstig und der Bau einfach. Zwar gibt es viele Versionen, aber ich fand kein komplettes Projekt mit den von mir gewünschten Features – also startete ich von Grund auf.
Features:
- Exakt portioniertes Futter jedes Mal! (durch Hall-Sensor)
- Zwei Fütterungszeiten pro Tag
- Extrem präzise Echtzeituhr (nur mit echtem DS3231-Chip)
- Anstehende Fütterung individuell für beide Timer per Display und LED abbrechen. Abbruch wird nach Ablauf der Zeit automatisch zurückgesetzt.
- Manuelle Fütterungsfunktion (eine Portion pro Tastendruck)
- Einstellbare Portionen für jede Fütterungszeit (1–9 Portionen)
- Übersicht aller eingestellten Parameter im Hauptbildschirm
- Einfach zu navigierendes Menüsystem
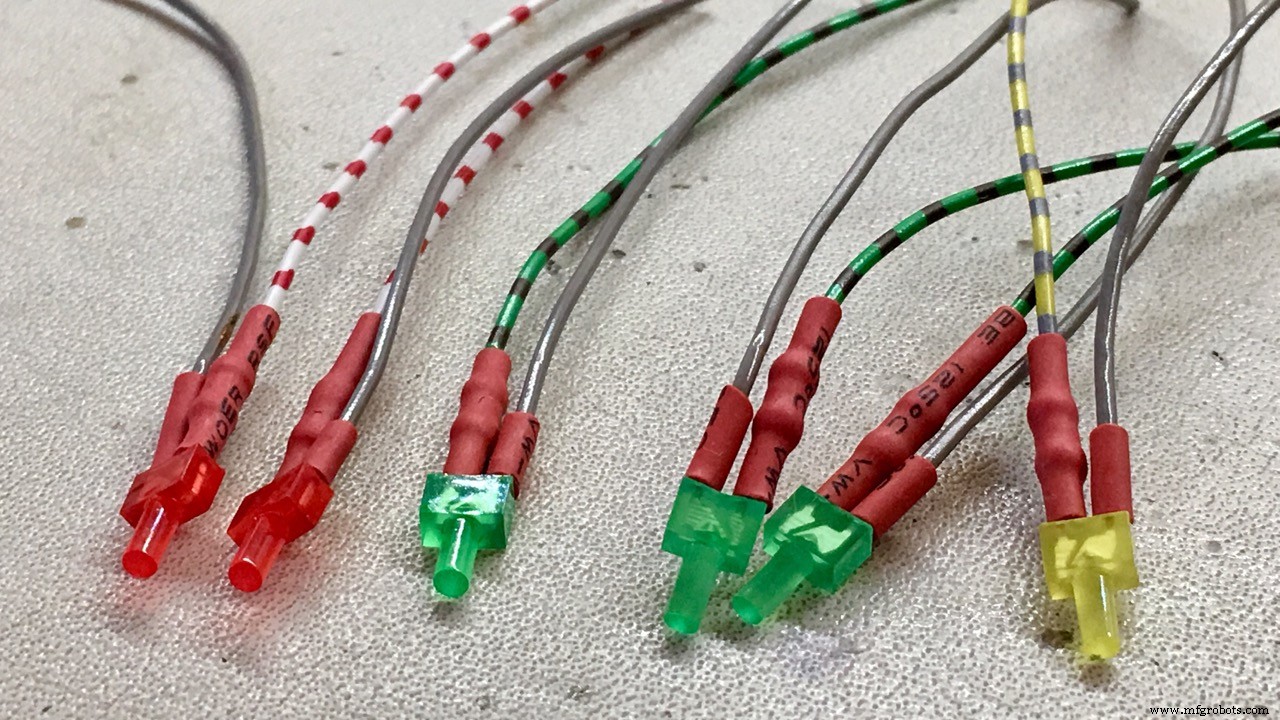
- LED-Anzeige für erfolgreiche Fütterung
- LCD-Hintergrundbeleuchtung Timer (aus nach 30 Sek, an bei jedem Tastendruck)
- Zeit und Einstellungen sicher im EEPROM gespeichert
Demo-Videos
- Video: Hier klicken
- Detailliertes Erklärvideo: Hier klicken
- Slow-Motion-Aktion: Hier klicken
Fotos

Benötigte Teile
- 1x Müsli-Spender (günstig bei eBay)
- etwas (Rest-)Holz für Spender-Halterung
- 1x Arduino Uno (oder Nano für kompaktes Gehäuse)
- 1x I2C DS3231 (extrem präzise) oder DS1307 RTC
- 1x LCD-Display 16 Zeichen / 2 Zeilen
- 1x I2C-Backpack für LCD
- 1x Dauerdreh-Servo (gute Qualität kaufen!)
- 1x Honeywell SS443R Unipolarer Hall-Sensor
- 1x 12V/1A Netzteil (Steckernetzteil)
- 7x Taster (momentan)
- 6x LED (2x Rot, 3x Grün, 1x Gelb)
- 2x Widerstand 1 kΩ (für rote LEDs)
- 4x Widerstand 560 Ω (für grüne/gelbe LEDs)
- 1x Gehäuse für Elektronik
- Strombuchse weiblich und Verbinder für externen Servo und Hall-Sensor
- VIEL Heißkleber.
Für höhere Servo-Spannung (mehr Power): Mein HSR-2645CRH verträgt 7,4 V. Dazu brauchst du:
- Lochrasterplatine
- LM317T einstellbarer Spannungsregler
- 3 Widerstände für Ausgangsspannung (1 kΩ, 150 kΩ, 4,7 kΩ)
- 2 Elkos (220 µF, 10 µF)
- Kühlkörper nicht nötig (Servo läuft nur 1–2 Sek. pro Tag)

Online gibt es viele LM317-Rechner.
Der Futterbehälter
Günstigste und einfachste Lösung: Müsli-Spender (viele Geschäfte, eBay). Ich kaufte einen Doppelspender für 15 € inkl. Versand (UK → NL).
Herausforderung: Halterung bauen. Internet half wenig, also schaute ich in meinen Schuppen und fand schönes Zedernholz.
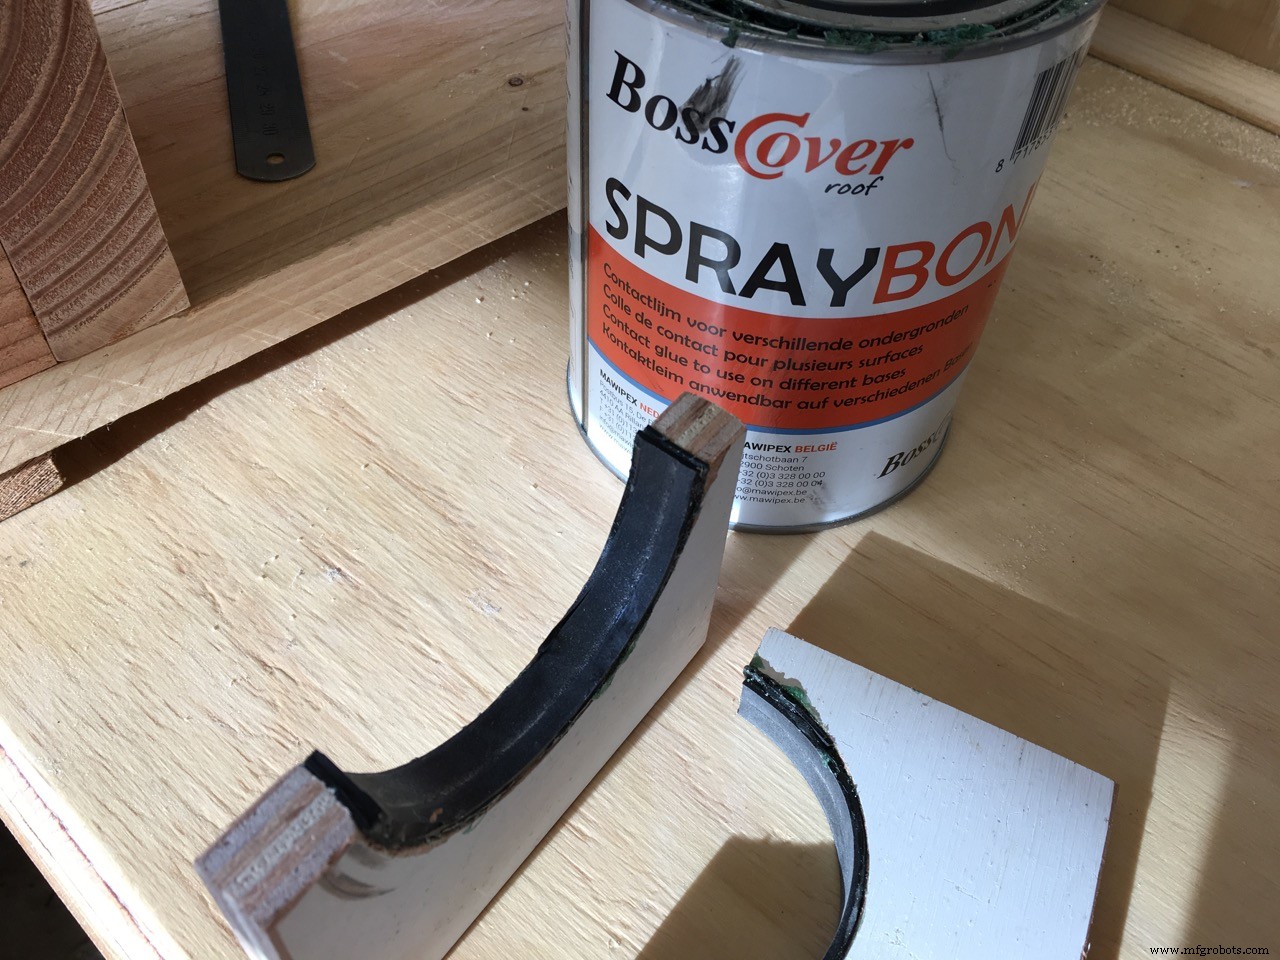
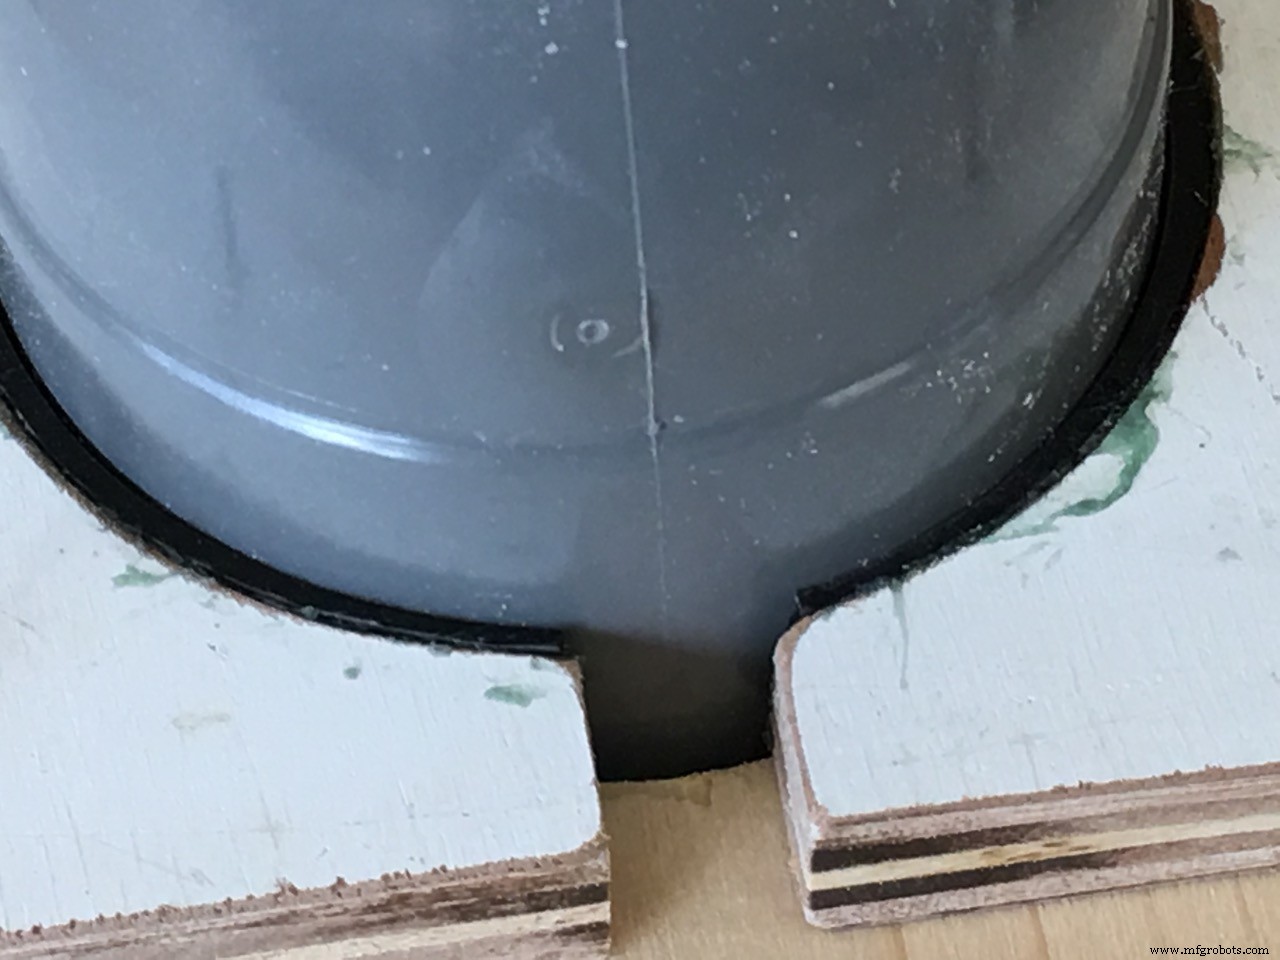
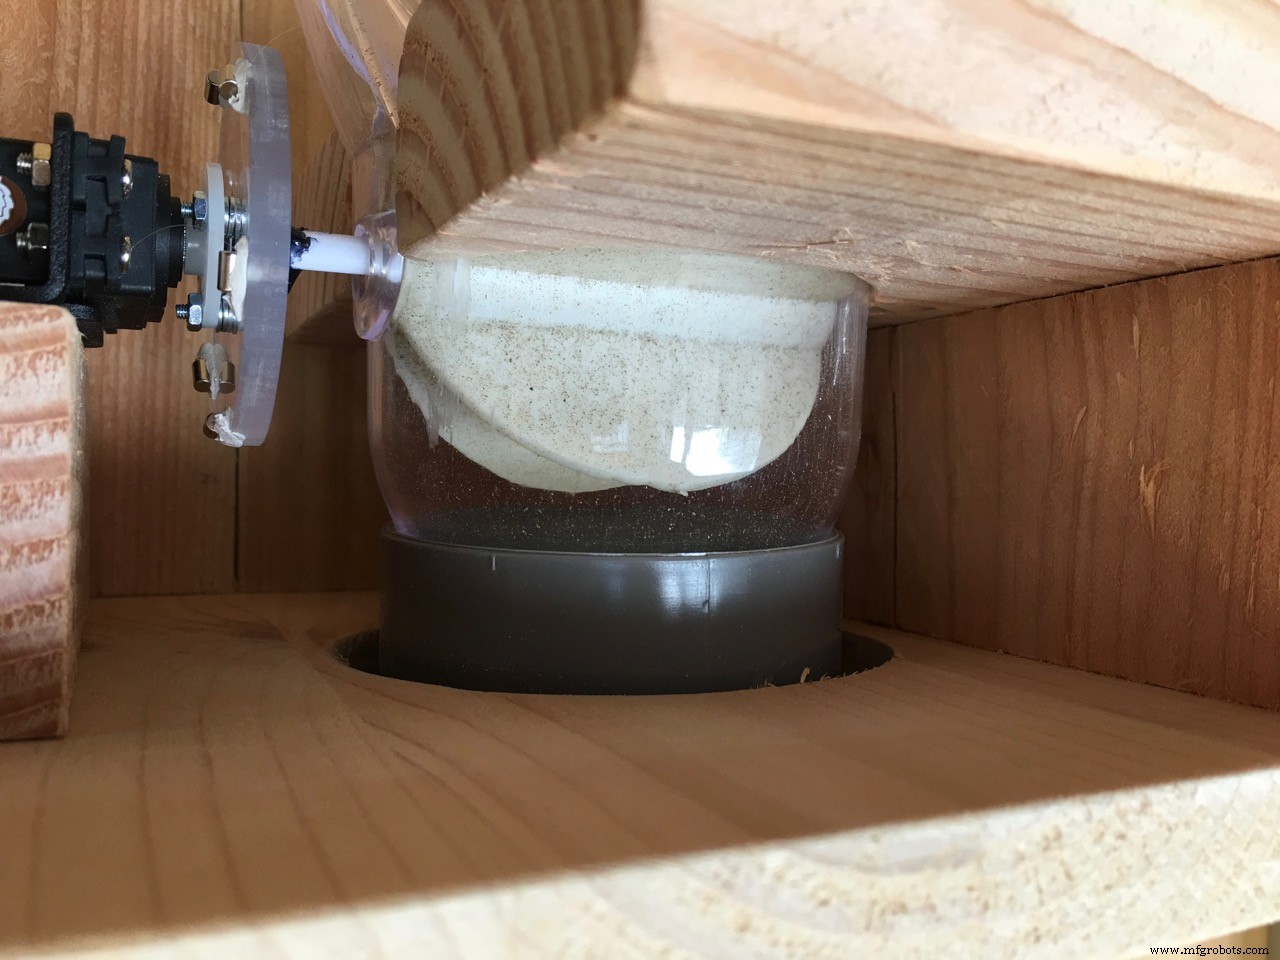
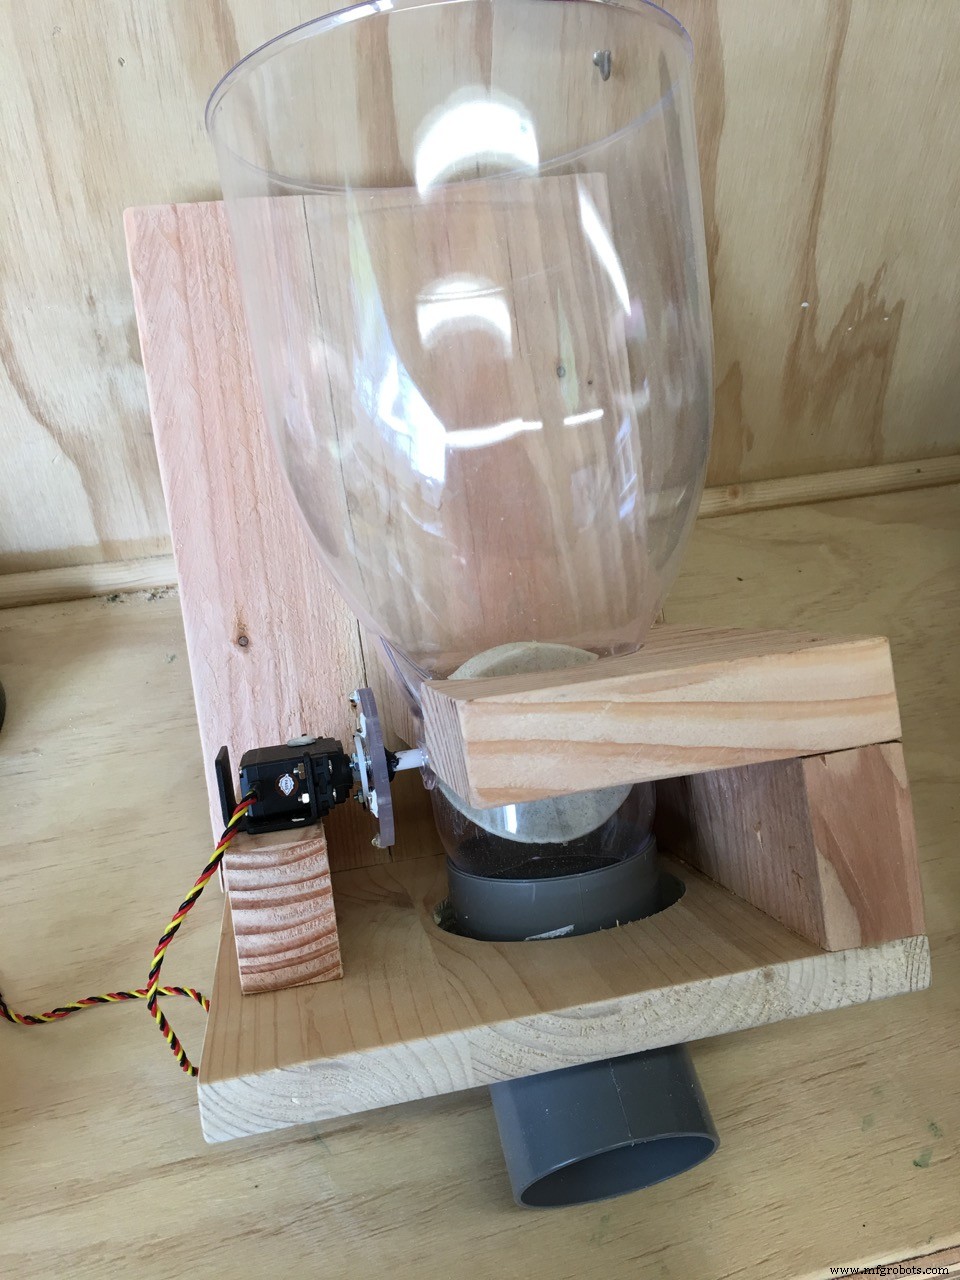
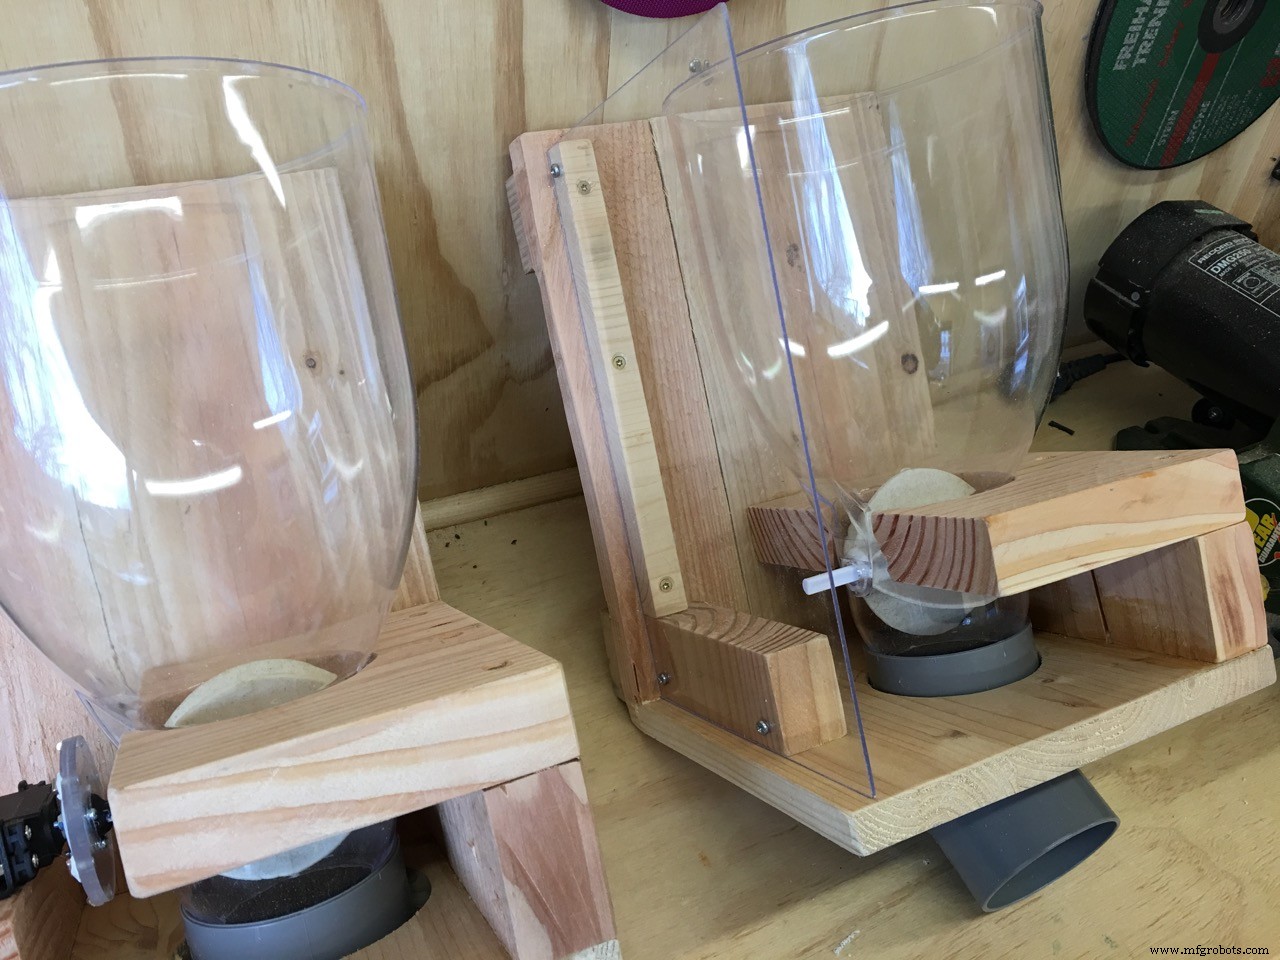
Holz für Spenderhalterung 3 cm dick → kein Wackeln! Loch (meine Spenderbasis 86 mm) muss passgenau sein – vor Bohren messen! Lieber kleiner bohren und nachfeilen als zu groß.
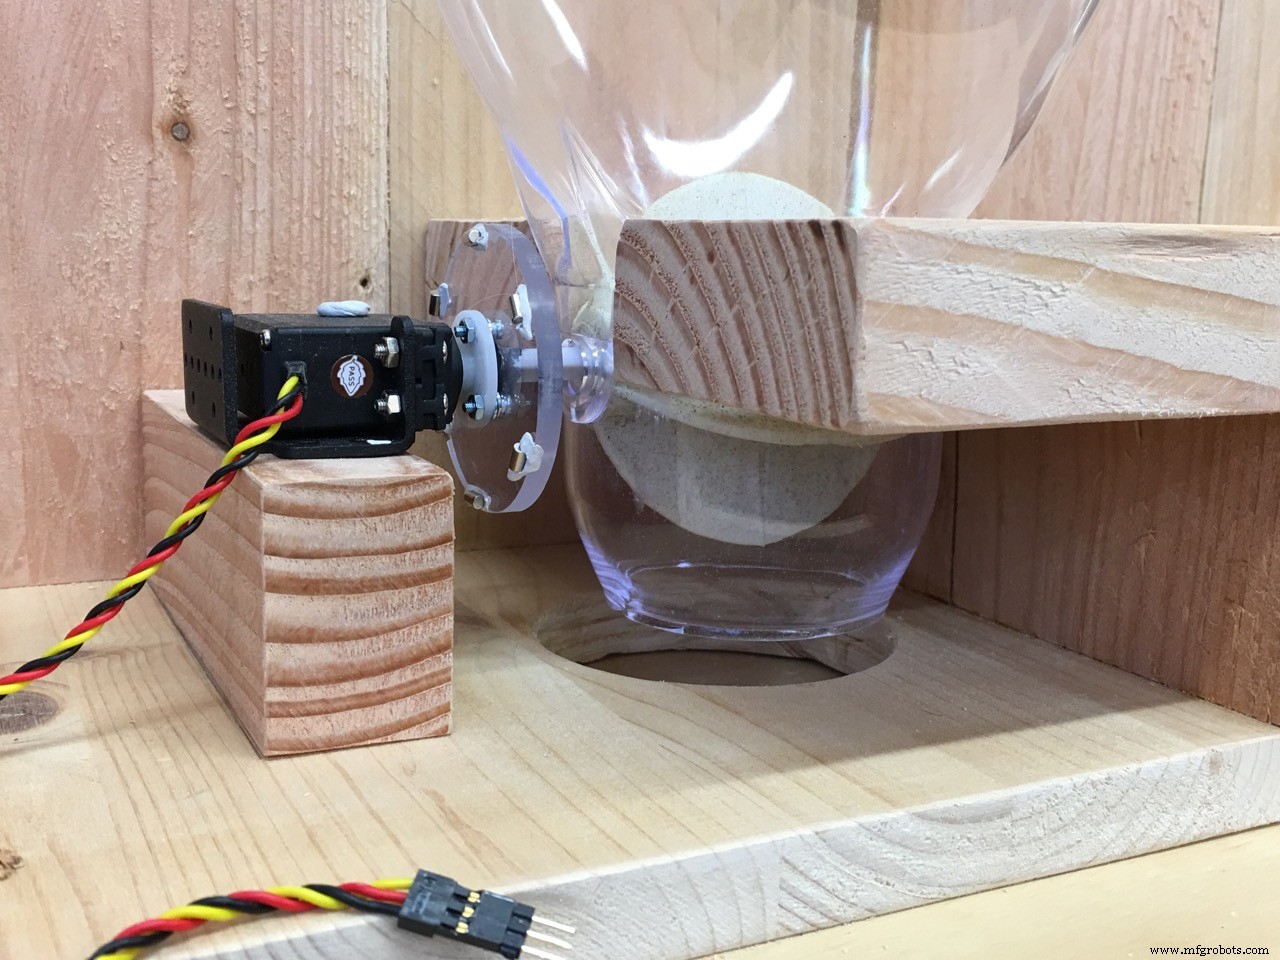
Fotos zeigen Aufbau und Passform.











Servo und Anbindung an Spender-Schaufelrad
Guten Servo kaufen! Erst kaufte ich MG996R und modifizierte ihn für Dauerdrehung – Geldverschwendung. Dann Qualitäts-Servo: HSR-2645CRH. Muss Dauerdreh-Modell sein! Normale Servos umzubauen funktioniert nicht gut (Stoppen nicht sofort).
Video Servo-Test: Hier klicken
Servo-Verbindung zum Schaufelrad:
Stück 5 mm Polycarbonat, mit Laubsäge runder Scheibe ~6 cm ausgeschnitten. Mittig 8 mm Bohrung (Dicke der Spenderachse, die aus dem Schaufelrad entnehmbar ist).

Am Rand 6 Bohrungen 3 mm für Magnete (Schaufelrad hat 6 Gummischaufeln → 6 Magnete, 360°/6 = 60° Teilung). Stablmagnete passen stramm.

Hall-Sensor erkennt jeden der 6 Magnete → präzise Positionierung und Stopp des Schaufelrads. Variable FEEDER_STOP_DELAY fügt Verzögerung nach Fütterung vor Stopp ein → exakte Position einstellbar. Wichtig: Wenn Stopp-Position falsch, verlässt Futter das Schaufelrad nicht vollständig. Auch Hall-Sensor-Position kann variieren – Verzögerung löst das.

Schaufelrad-Achse in Polycarbonat-Scheibe einkleben.
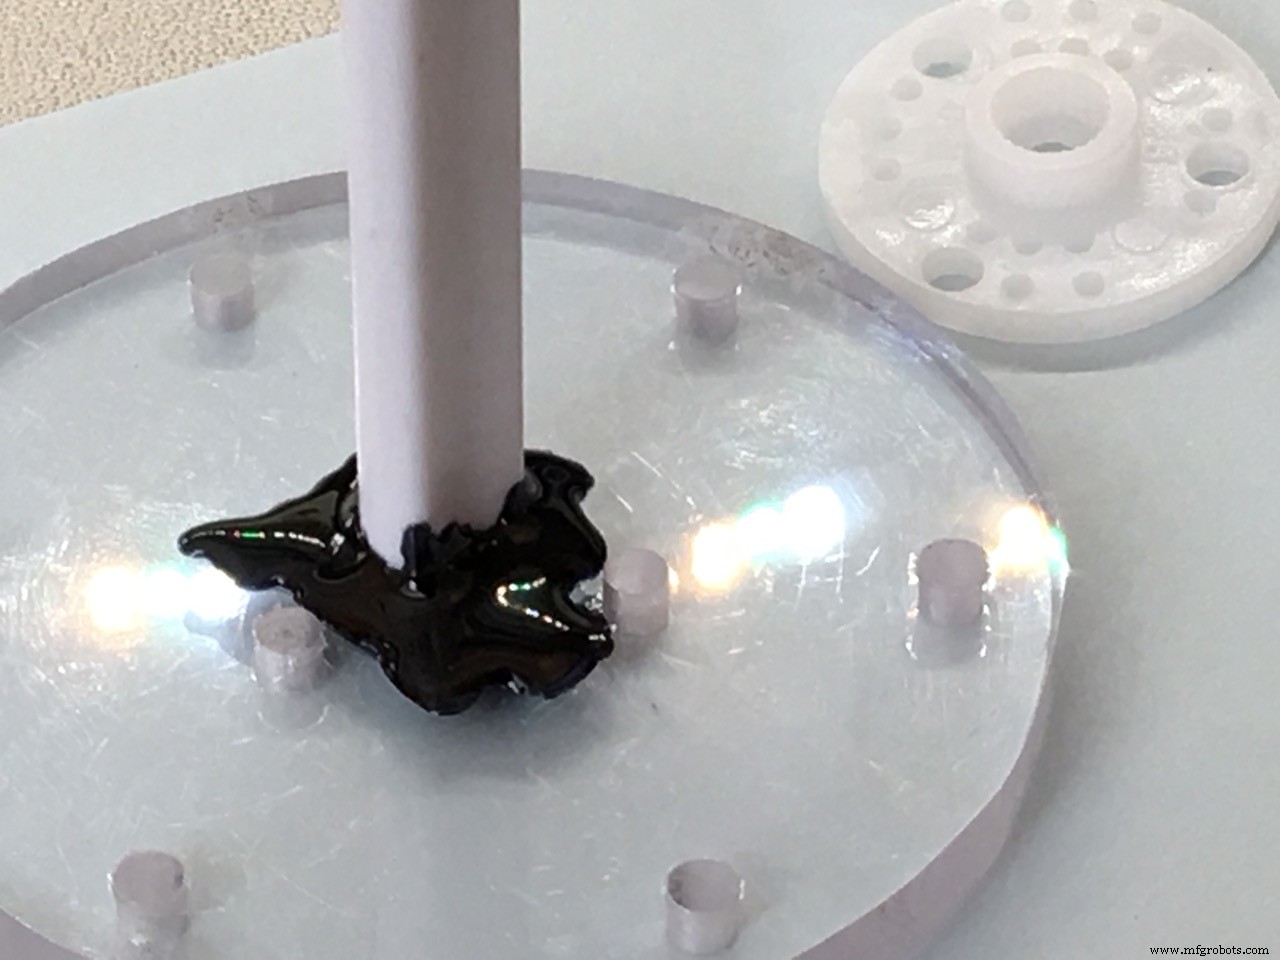


Weißer Servo-Horn mit 3 M3-Schrauben an Scheibe befestigen. Extra Muttern als Distanzhülsen, nicht zu fest anziehen!
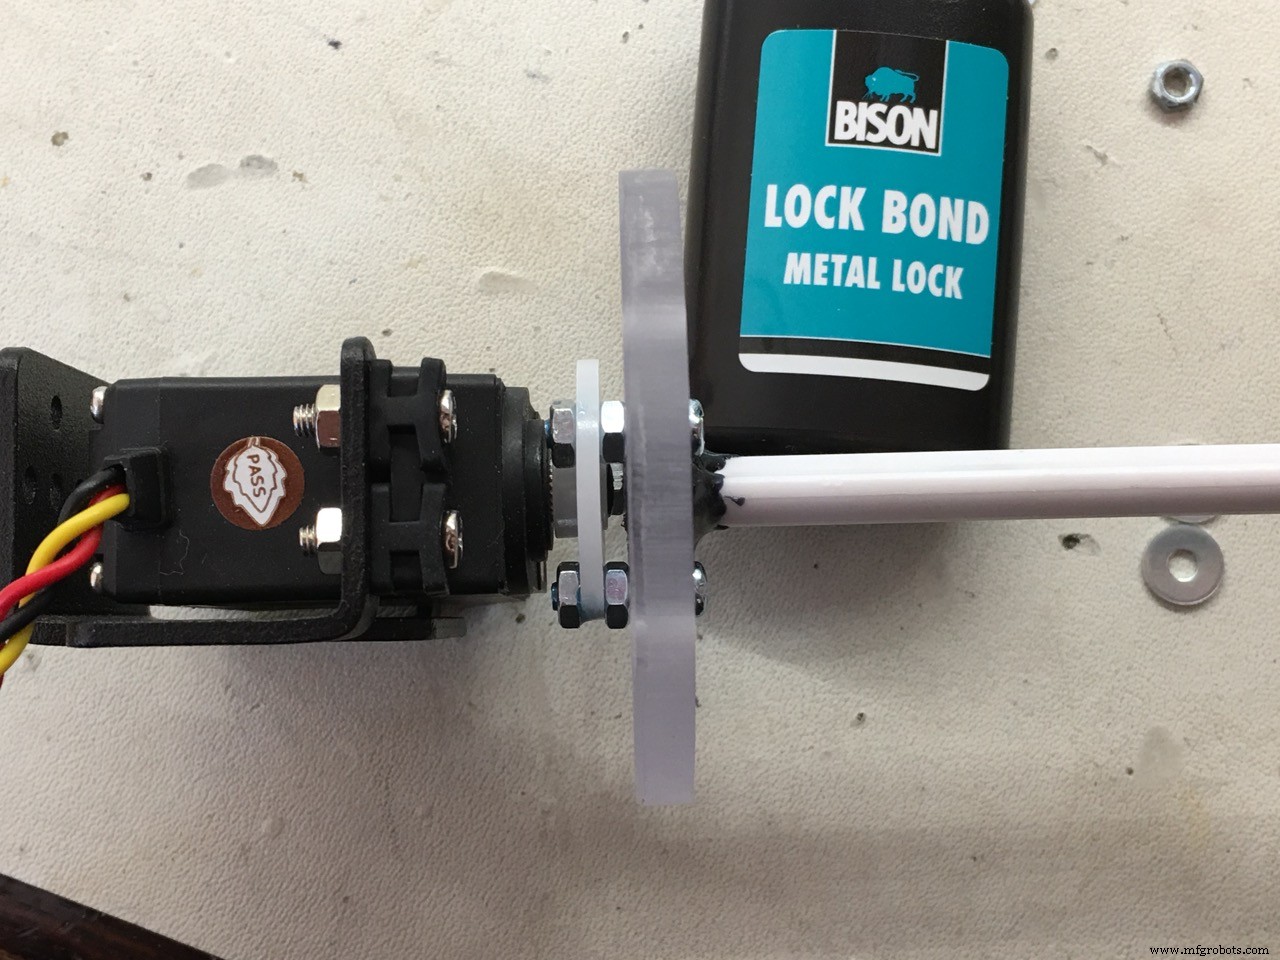

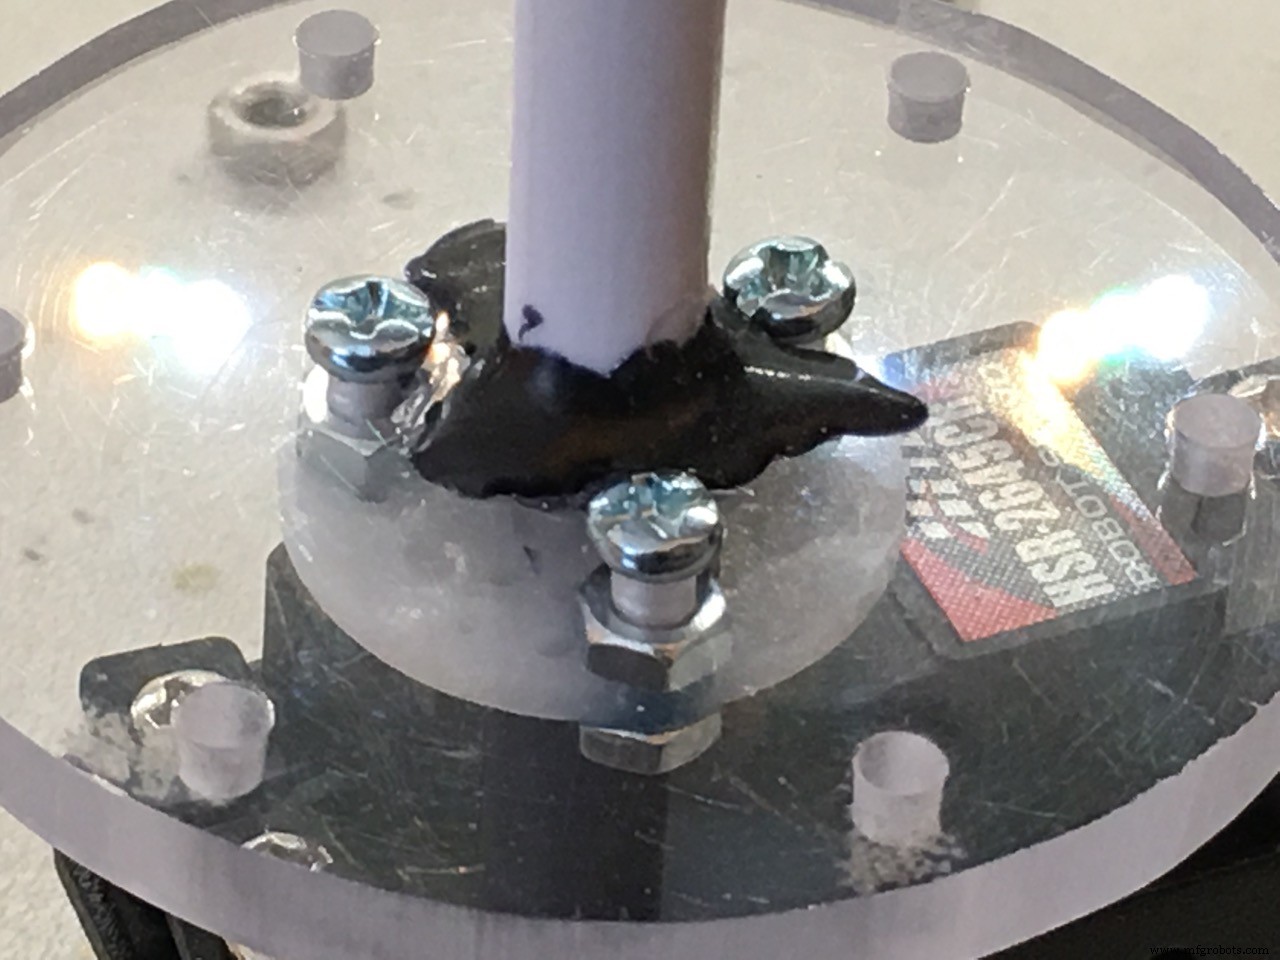
Servo nun Teil der Fütterungsmechanik – in Holzhalterung einbauen und Höhe des Holzstücks unter Servo messen.


Der Hall-Sensor
Verwendeter Typ: UNIPOLAR. Gibt LOW aus, wenn Magnet nah ist, und braucht nicht umgekehrte Polarität zum Zurücksetzen auf HIGH. Einfacher! Wichtig: 10 kΩ Pull-Up-Widerstand am Hall-Sensor. Ich nutzte 0805 SMD direkt auf dem Sensor – mach es wie du willst, aber vergiss den Widerstand nicht!
Alter Kugelschreiber als Halter für Sensor genutzt.


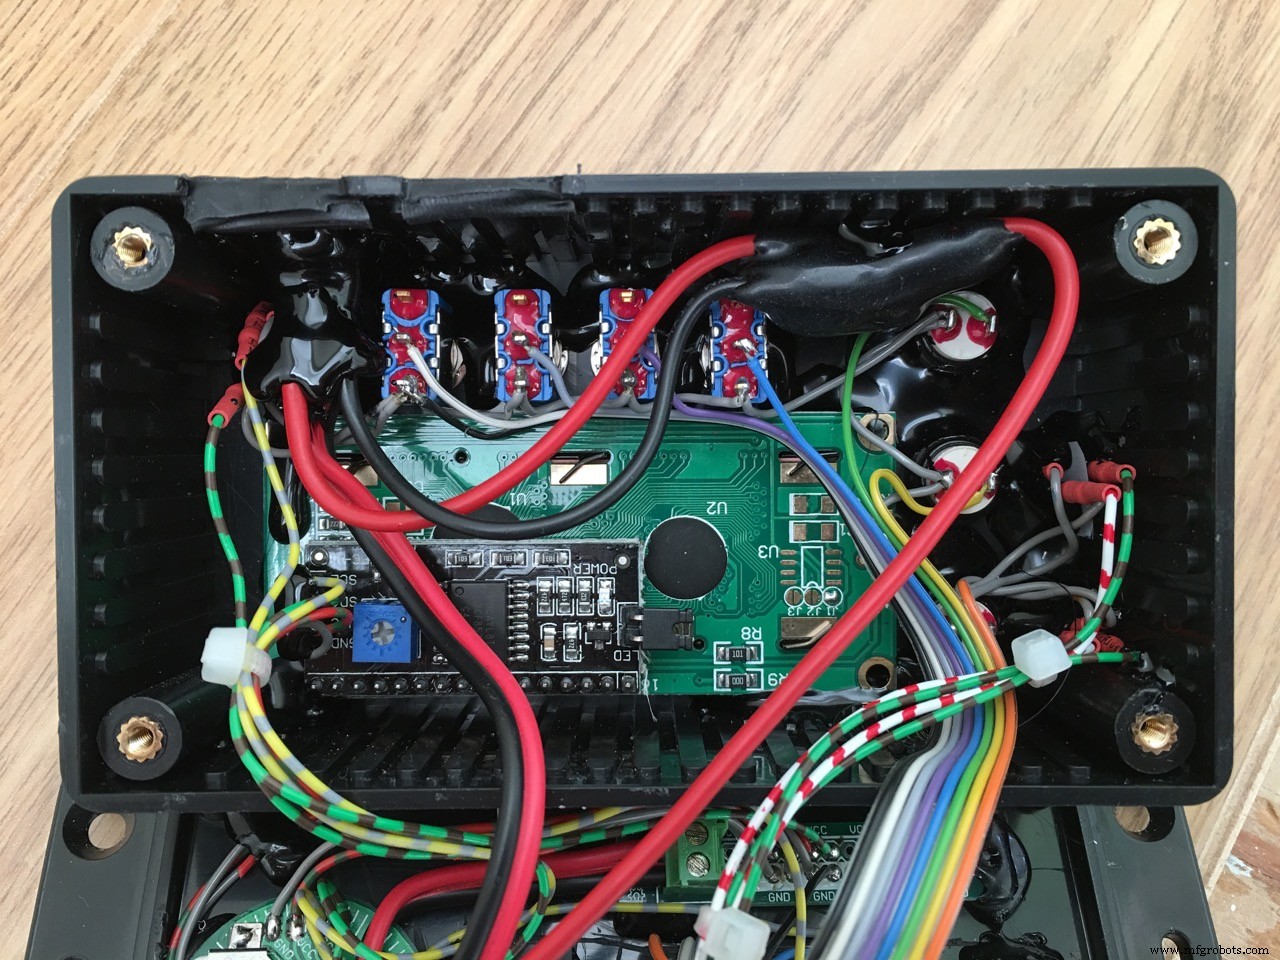
Elektronik-Gehäuse
Hammond ABS-Gehäuse mit Flansch, 120 × 65 × 40 mm.
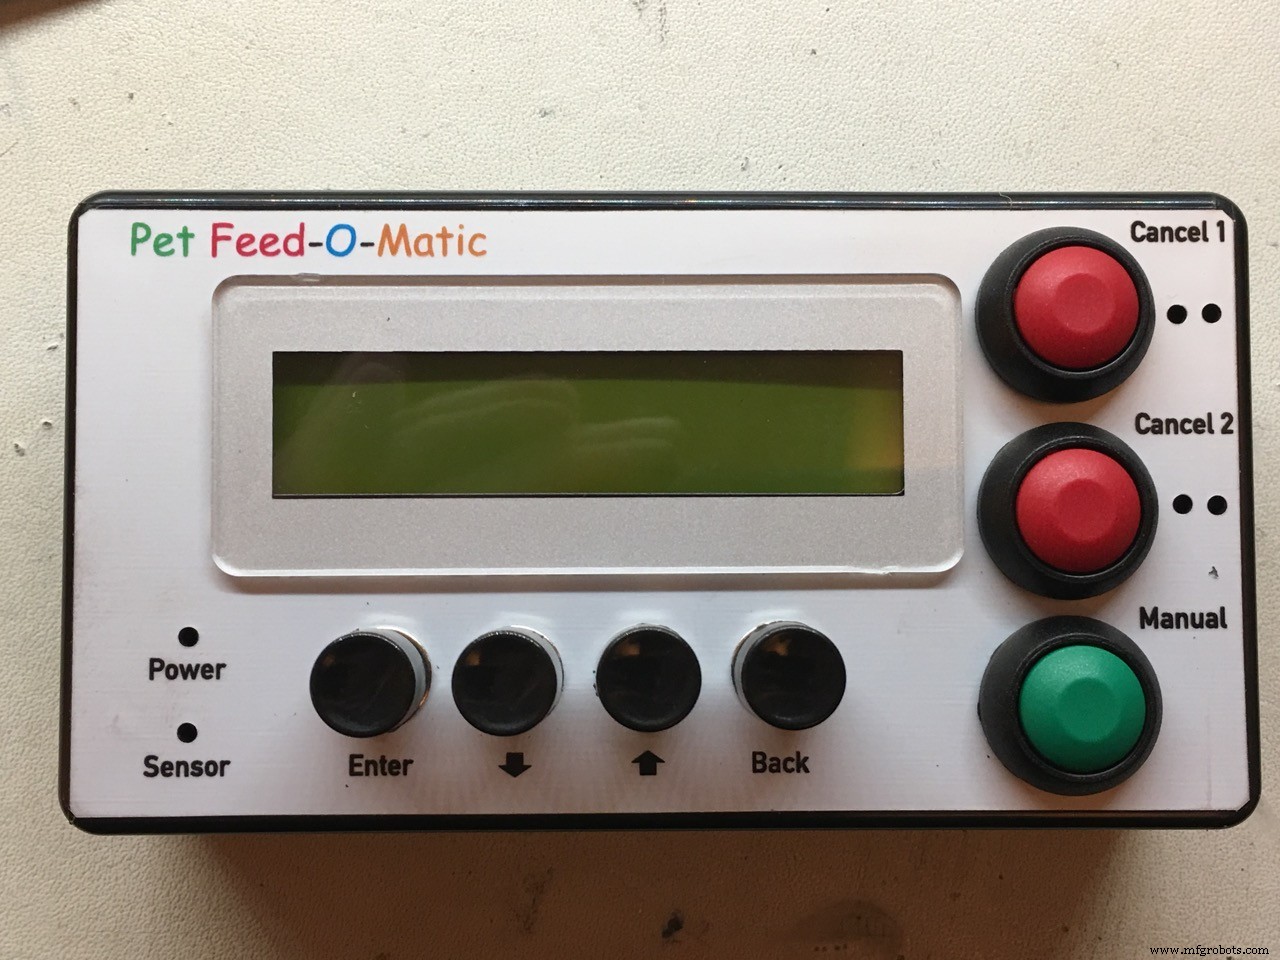
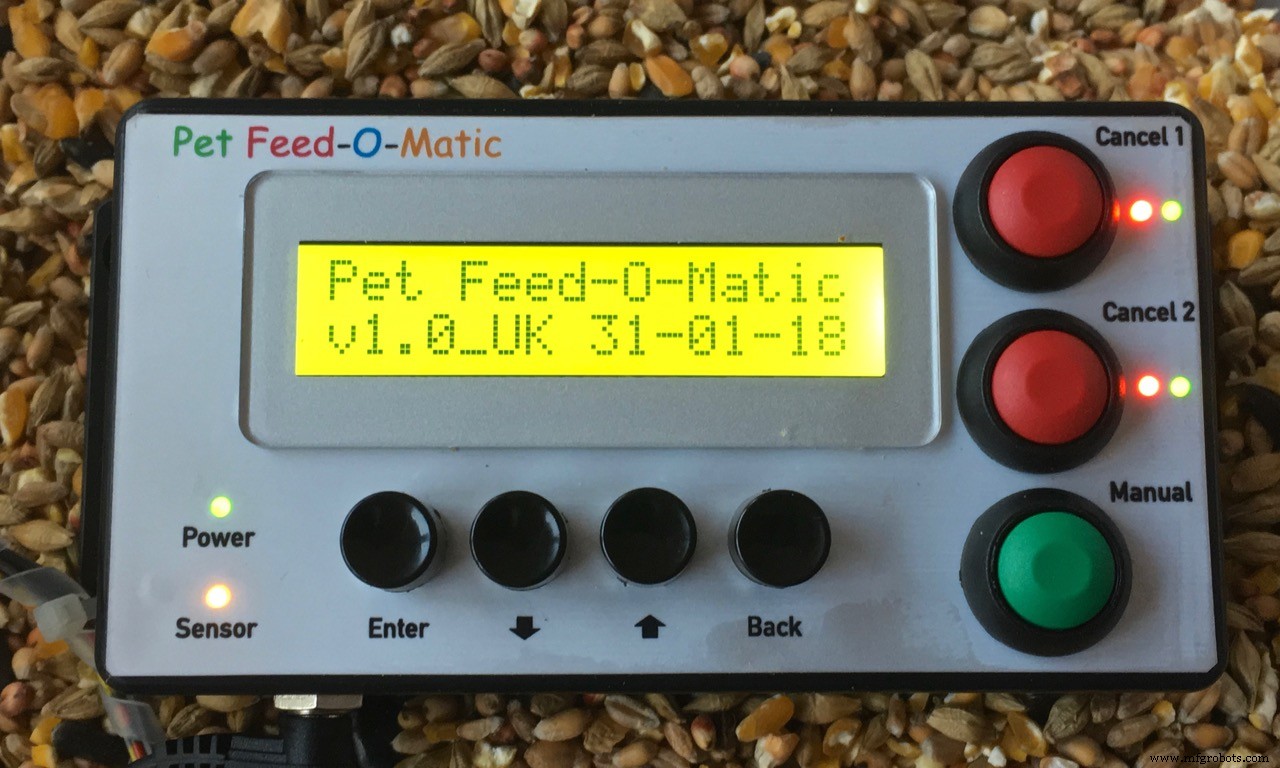


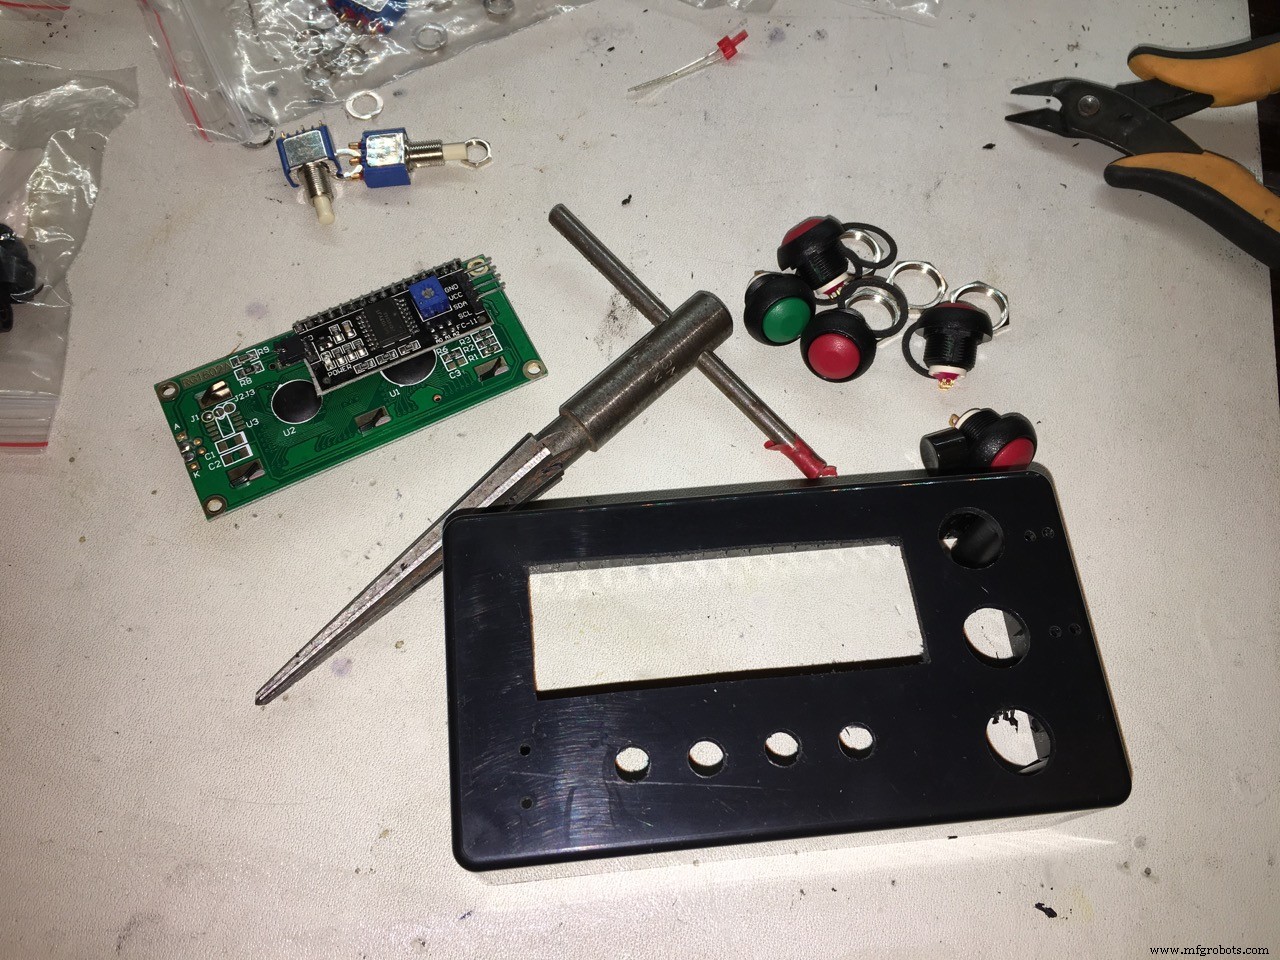
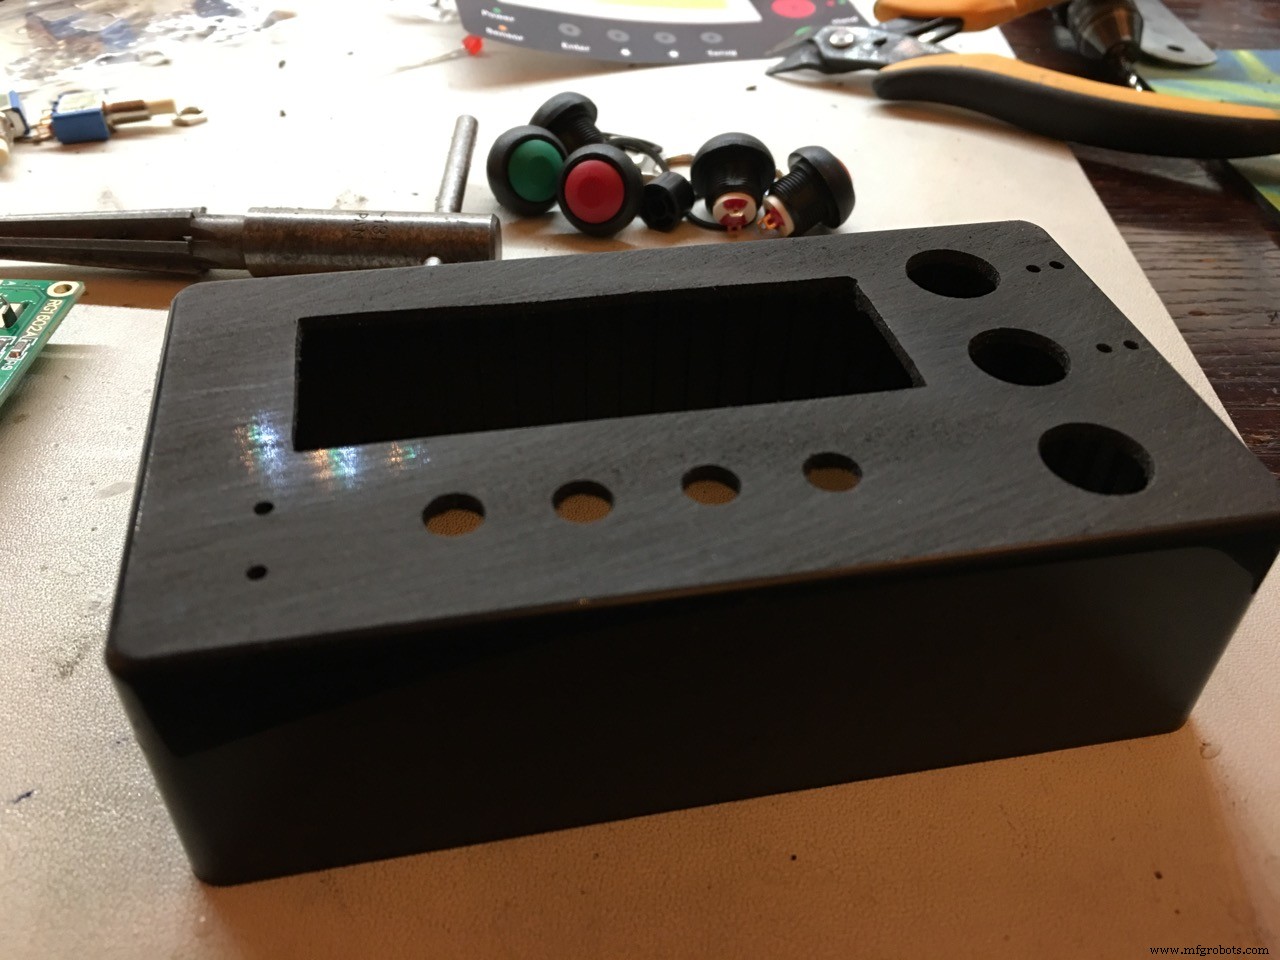
Externe Anschlüsse: hochwertige Präzisions-Buchsenleisten (keine billigen China-Teile – schlechte Kontakte = schwer zu findende Fehler).




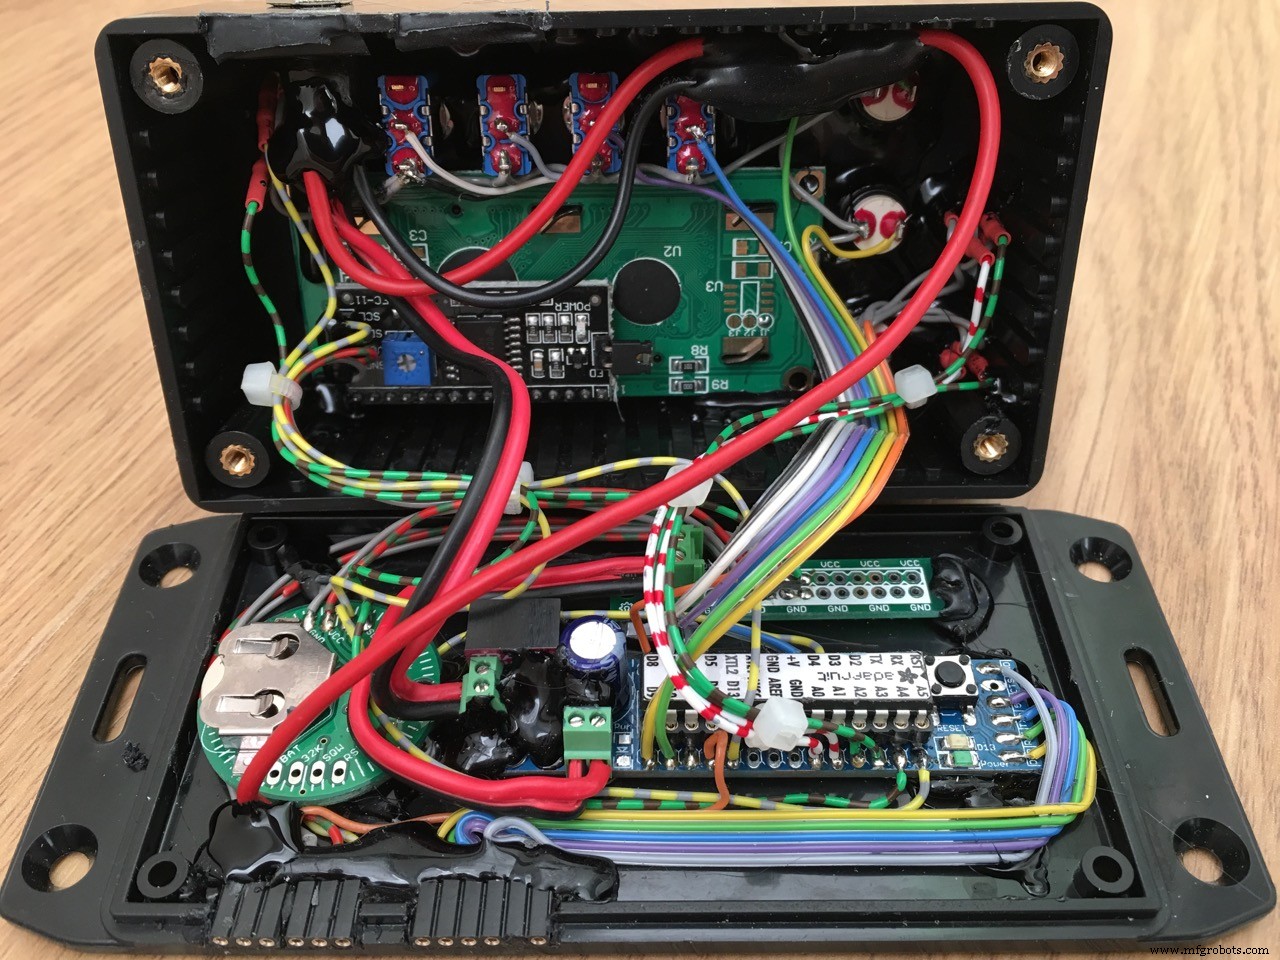
Für einfaches Programmieren: externer FTDI-Anschluss.
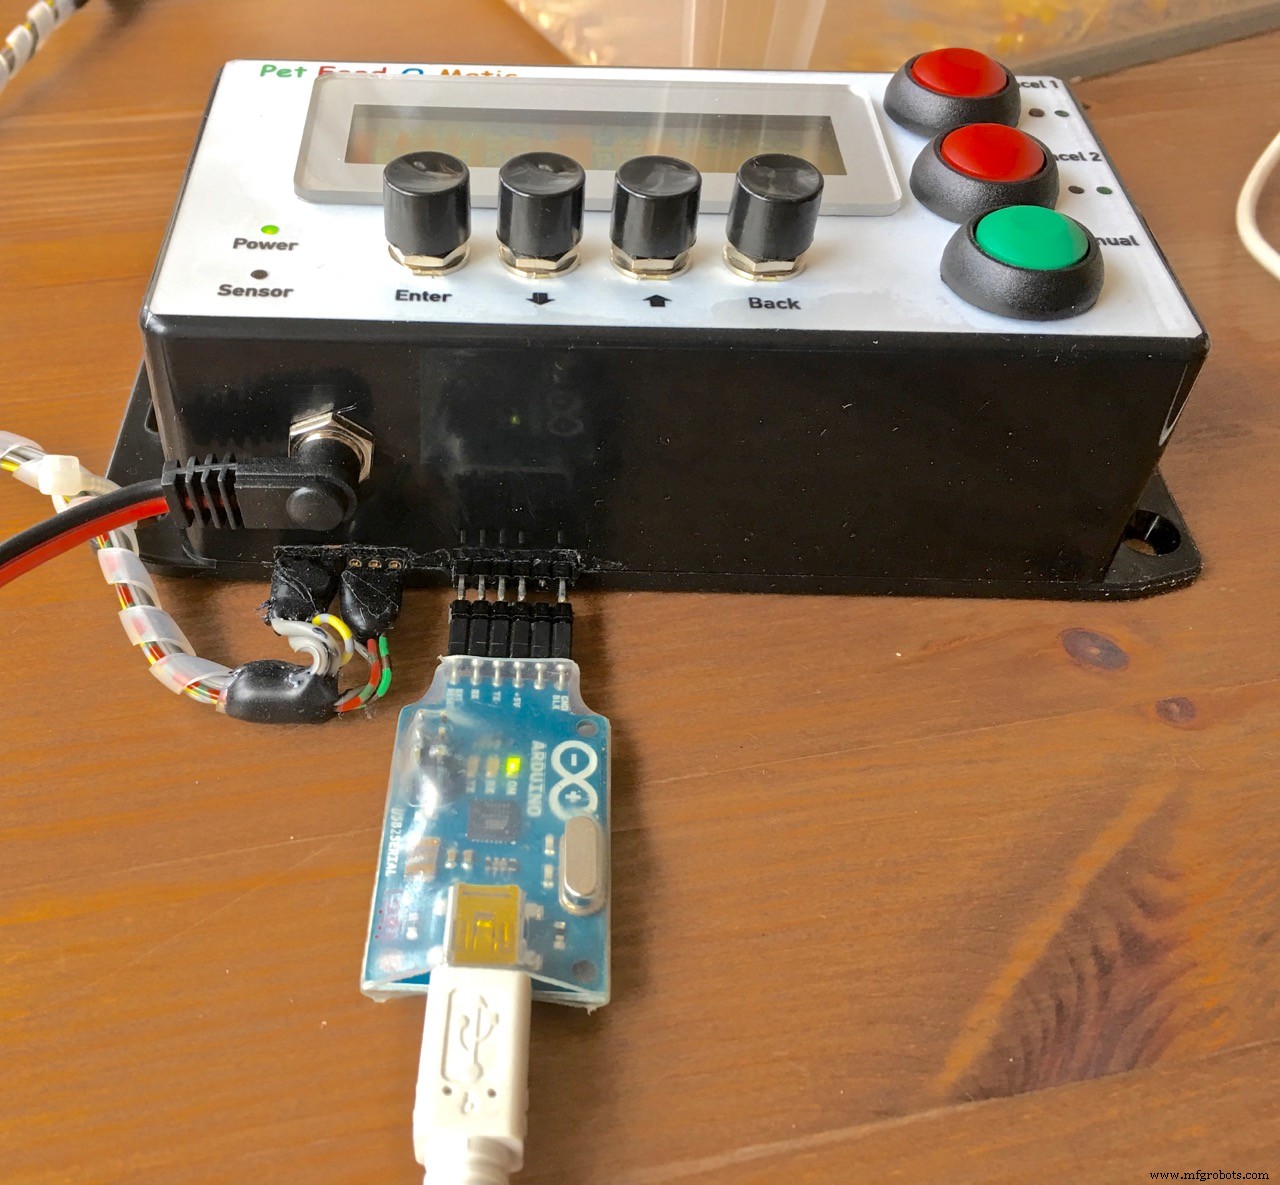

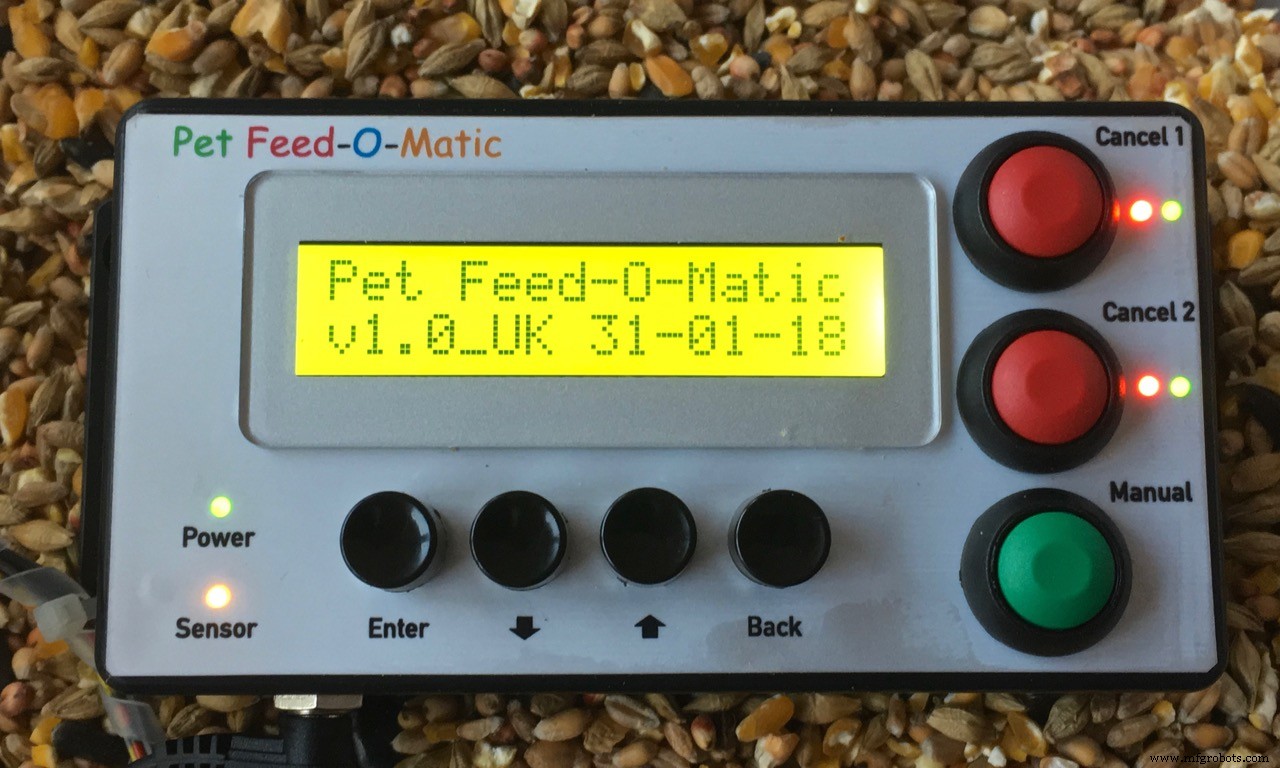
Frontplatten-Design
Viele Versuche für günstige, gute Frontplatte...
- Mod Podge: Laserdruck auf Papier, aufkleben, überstreichen → FEHLGESCHLAGEN
- Klarlack (Polyurethan-Acrylat-Dispersion): Papier gut aufgeklebt, Lackieren sah super aus, aber Haftung auf Lasertoner fehlte → FEHLGESCHLAGEN
- Nur oberes Laminat (PVC) auf Laserdruck, dann mit Lack aufkleben. Idee: Lack dringt in Papier ein → wasserfest. Aber dickes Papier wellte sich beim Nässetest ab → TEILWEISE FEHLGESCHLAGEN
- Spezial-Alufolie für Laserdruck (2,25 €/Bogen). Ergebnis super, aber Schutzfolie über Toner ließ sich nicht blasenfrei anbringen → FEHLGESCHLAGEN
- Klarlack auf Alufolie: Hochglanz! Aber wieder keine Haftung auf Toner → Lack endgültig aufgegeben.

ENDLICH: Alufolien-Druck ohne Schutz genutzt. Zeigt Fingerabdrücke bei häufiger Berührung (siehe Foto oben unter BACK-Button), aber für mich gut genug.
Das war's, Leute... Viel Spaß!
Code
Pet Feed-O-Matic v 1.1 - 20-02-2018 (Arduino)
// c++ stuff...
#include <Arduino.h>
// ... (umfangreicher Code, im Original vollständig)
// Hauptfeatures im Code:
// - Hall-Sensor für exakte Portionierung (Interrupt)
// - DS3231 RTC über I2C
// - Menü-FSM mit 7 Tastern
// - EEPROM-Speicherung aller Einstellungen
// - LCD 16x2 I2C mit Custom Chars
// - Servo-Steuerung mit Stop-Verzögerung
// - Manuelle Fütterung, Cancel-Funktion, Backlight-Timer
// Code wurde gekürzt – vollständige Version im Anhang (ZIP).
Schaltpläne
Arduino-basierter Tierfutterautomat: 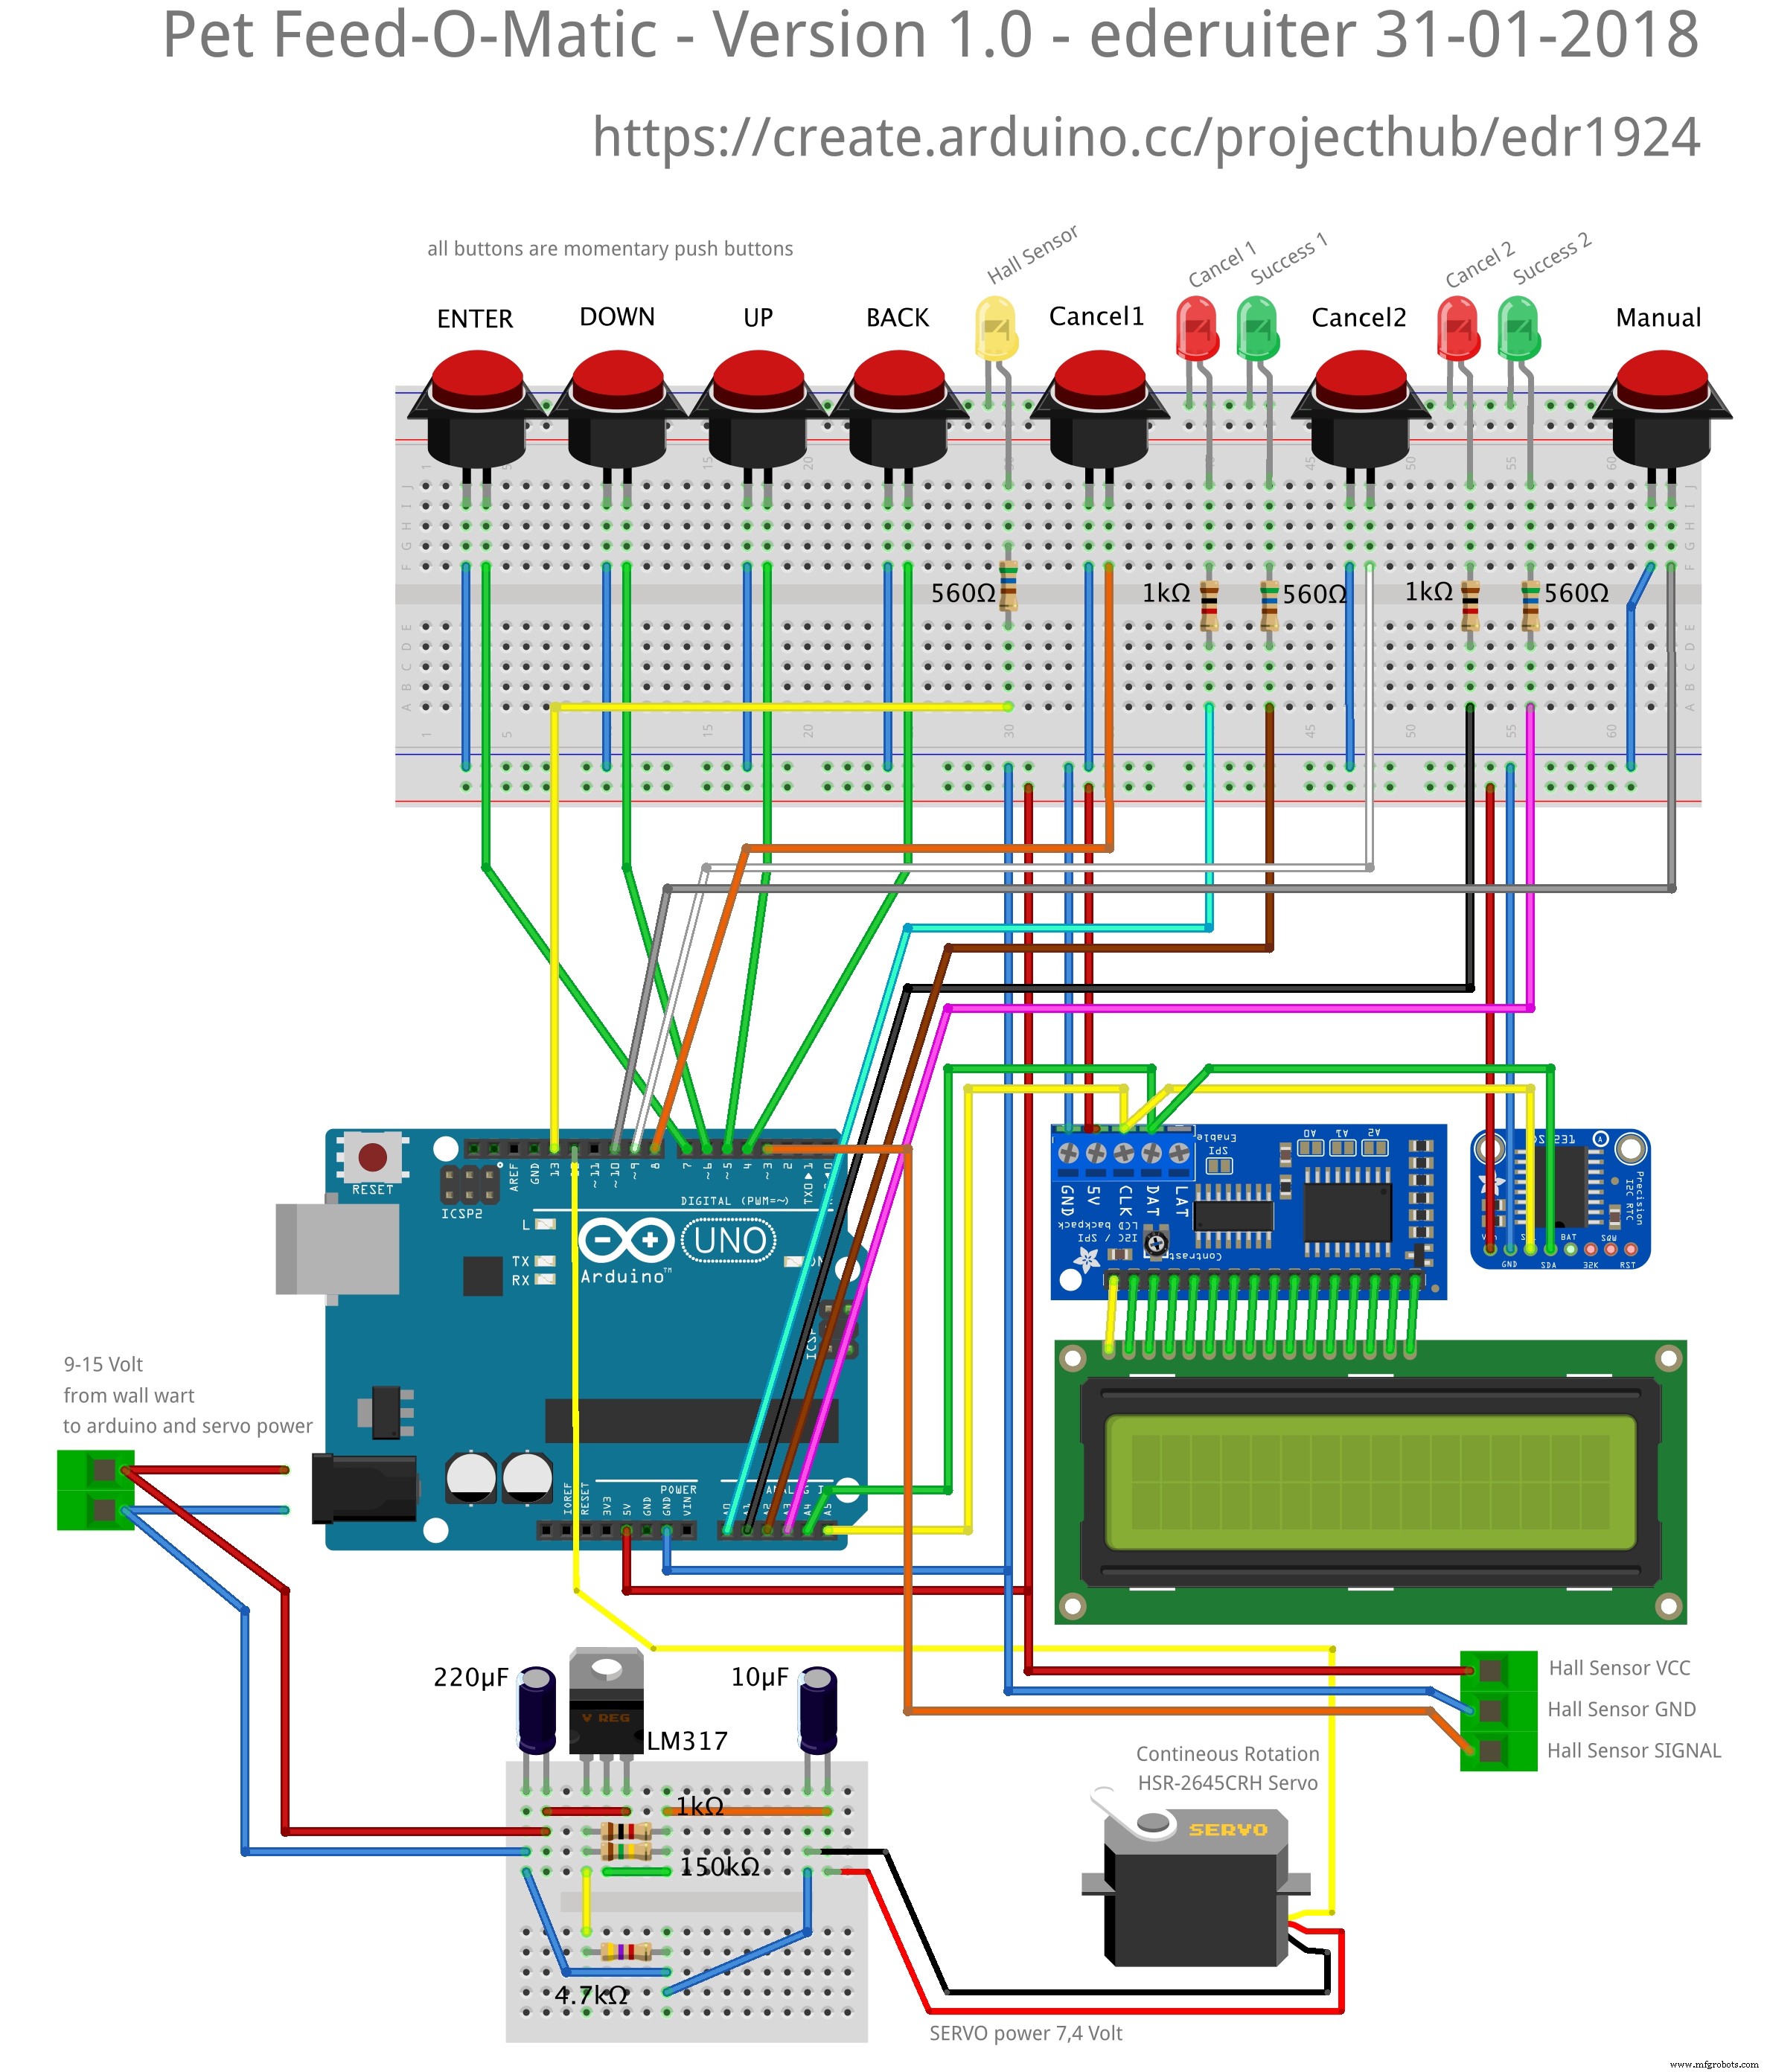
Verwendete Arduino IDE 1.8.2. ACHTUNG: Nicht zwei Versionen derselben Bibliotheken im Libraries-Ordner haben!
arduino_pet_feeder_final_eng_v1_0-ino_hex_libraries_dsoo0HscCr.zip
Herstellungsprozess
- Tierfutterproduktion: Von Zutaten bis Regulierung – Der komplette Leitfaden
- DIY Photoshop-Steuerkonsole mit Arduino Nano RP2040 bauen
- Bluetooth-gesteuerter Arduino-Spybot bauen – Überwachungsroboter mit IP-Kamera
- Arduino Nano Bundle: CrazyCircuits, DFRobot Sensoren & Werkzeuge – Projekte mit Vertrauen umsetzen
- Tetris-Spiel mit Arduino Nano auf selbstgebauter 16×8 LED-Matrix
- Selbstbau-Tamagotchi: Digitales Haustier mit Arduino
- Zwei Schrittmotoren mit Arduino Nano & Joystick steuern – Einfaches Tutorial
- Arduino-basierter, fernsteuerbarer Tierfutterautomat: DIY-Set & Bauanleitung
- Handheld Geigerzähler mit Arduino Nano selbst bauen
- 2,8″ TFT-Shield für Arduino Nano – 320×240 SPI-Display mit Touch