



5-Achsen-CNC-Programmierung mit Werkzeugvektoren meistern: Praktischer Leitfaden
Bei 5-Achsen-Programmierung gibt es zwei Optionen für Drehbewegungen und -positionen: Drehwinkel (A, B, C) oder Werkzeugvektoren (IJK). Obwohl beide Vor-/Nachteile haben, würde ich einen Postprozessor bevorzugt so konfigurieren, dass er Drehbefehle als IJK-Werkzeugvektoren ausgibt – statt der üblichen ABC-Drehwinkel.
IJK-Werkzeugvektoren machen das Programm unabhängig von der Maschinenkonfiguration. Da keine spezifische Achsenadresse (A, B, C) vorgegeben wird, kann die Maschine nutzen, was sie hat, um das Werkzeug in die befohlene Position und Neigung zu bringen. Diese Freiheit erlaubt, dass dasselbe Teileprogramm auf mehreren verschiedenen Maschinen im Shop geteilt wird – unabhängig von Konfiguration – und bietet enorme Flexibilität bei der Auftragsplanung.
Werkzeugvektoren vereinfachen auch die Postprozessor-Erstellung. CAM-Software berechnet 5-Achsen-Werkzeugbahnen intern mit Werkzeugvektoren. Ein Postprozessor, der diese berechneten Bewegungen direkt ausgibt, ohne sie in A/B/C-Befehle übersetzen zu müssen, ist simpler zu erstellen. Würde man jeden Move in A/B/C übersetzen, müsste der Post mehr leisten – komplexer, mehr Konfigurations- und Testaufwand.
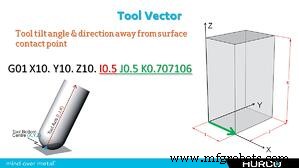
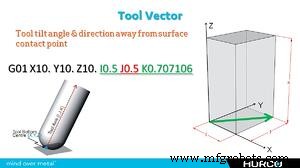
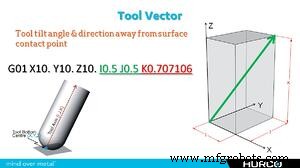
Was ist ein Werkzeugvektor? Einfach IJK-Werte am Ende einer XYZ-Position im Programm, die bestimmen, in welchem Winkel und Richtung das Werkzeug vom befohlenen XYZ-Punkt abkippt. Beispiel: G01 X10. Y10. Z10. I0.5 J0.5 K0.707106 entspricht G01 X10. Y10. Z10. B45. C45… ohne spezifische Achsenbefehle. Der zweite Befehl funktioniert NUR auf Maschine mit BC-Konfiguration.
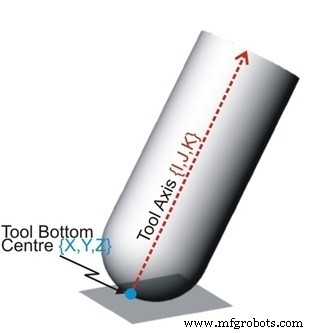
Obwohl IJK-Datenpunkte KEINE gemessenen Distanzen sind und keine Maßeinheit haben, hilft mir diese Visualisierung: Die drei Buchstaben entsprechen den drei Maschinenachsen – I für X, J für Y, K für Z. Im Beispiel (nur zur Visualisierung) sei jeder IJK-Wert ein Maß in Zoll. Vom XYZ-Werkzeugkontaktpunkt aus: Punkt im Raum bei +0,5″ X, +0,5″ Y, +0,70716″ Z. Stellen Sie sich eine Linie vor, die am Werkzeugspitzenmittelpunkt beginnt und durch diesen Raumpunkt nach oben verläuft. Das ist der befohlene Kippwinkel und -richtung. So einfach!
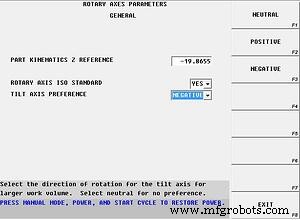
Ein letzter Punkt: Wenn die Maschine selbst bestimmt, wie sie ihre verfügbaren Drehachsen nutzt, um das Werkzeug in den befohlenen Kippwinkel zu bringen, und wir wissen, dass es für jede 5-Achsen-Kombination mindestens zwei zulässige Lösungen gibt, müssen wir der Steuerung vorschreiben, die für ihre individuelle Konfiguration beste zu wählen. Das machen wir über „Tilt Axis Preference“ – eine Einstellung in den Steuerparametern jeder Maschinensteuerung, die Werkzeugvektoreingabe unterstützt.
Tilt Axis Preference erzwingt die Lösung des aktuellen 5-Achsen-Befehls, die am besten zur Drehrichtung der Maschine passt. Beispiel: Trunion-Maschine, wo A-Achse 110° negativ, aber nur 30° positiv kippen kann (wie alle Hurco 5-Achsen-Trunions) – wir müssen die Steuerung „zwingen“, wann immer möglich negativ zu kippen, um ausreichend Achsenweg zu haben.
CNC-Maschine
- Funktionszeiger in C: Praktische Beispiele und Best Practices
- Python Extension Programming mit C: Schnelle, native Module erstellen
- ATtiny85 effizient mit Arduino Uno programmieren: Günstige Multi-Sensor-Lösung
- 5-Achsen-CNC-Programmierung: Transform Planes mit IJK & UVW Vektoren definieren
- 5-Achsen-Programmierung meistern: Werkzeugachse, Kollisionskontrolle & Best Practices
- 5-Achs-Programmierung optimieren mit Hurcos ASR-Funktion
- SNK GT-27 Gangwerkzeug-Drehmaschine – Polymerbasis, 1° Indexierung, 6.000 U/min
- PrimeTurning: Das erste All-in-One-Werkzeug für Vorwärts- und Rückwärtsdrehen
- Produktion optimieren mit Y-Achsen-Bearbeitung: Rüstzeiten und Kosten reduzieren
- Präzise Werkzeugversatz-Techniken für CNC-Drehmaschinen mit Fanuc-Steuerung