



Roboter-Förderband-Programmierung meistern: Schritt-für-Schritt-Anleitung
Roboter-Förderband zu programmieren ist trickreicher, als viele denken. Gute Simulation ist der Schlüssel zum Erfolg – aber wie macht man das ohne wahnsinnig zu werden?
Förderbänder sind ein einfacher Weg, Produkte zum Roboter zu bewegen, oder?
Nun… nicht wirklich. Wir denken oft, Förderbänder seien eine simple Lösung, aber tatsächlich sind sie eine der komplizierteren Methoden der Werkstückzuführung. Der Roboter muss Objekte auf dem bewegten Band erkennen und tracken. Das Band muss über das Roboterprogramm gesteuert werden. Über ihre Lebenszeit leiden sie unter mechanischen Problemen: schlechtes Tracking, Bandverschleiß, Rutschen. Alles treibt einen ein bisschen in den Wahnsinn.
Statt einfach zu sein, können sie knifflig sein.
Wir können die mechanischen Probleme Ihrer Förderbänder nicht lösen – dafür brauchen Sie einen guten Wartungsplan wie diese Checkliste von Cisco-Eagle. Aber wir können Ihnen helfen, das Förderband einfach zu simulieren, damit Sie es testen und in Ihre Roboterprogrammierung integrieren können.
So programmieren Sie Ihr Roboter-Förderband ohne Wahnsinn.
Die 5 kniffligen beweglichen Teile eines Roboter-Förderbands
Wichtig: Verstehen, warum Förderband-Programmierung herausfordernd ist.
Es gibt 5 „bewegliche Teile“, die die Integration von Roboterprogrammierung und Förderbändern erschweren.
1. Steuerung des Förderbands selbst
Förderbandsteuerung sieht nach simplen „An/Aus“ aus, ist aber meist komplexer. Förderbänder haben diverse Steueroptionen je nach Modell: feste Geschwindigkeit, variable Geschwindigkeit, Rückwärtsmodus, aktives Bremsen, schnelles Umschalten. Drei gängigste Steuerungsarten: Impulssteuerung, Geschwindigkeitssteuerung, verteilte Steuerung.
Sie müssen das Förderband vielleicht im Roboterprogramm selbst steuern. Wenn nicht, müssen Sie über ein Netzwerk interfacen. Beide Optionen erhöhen Programmierkomplexität.
2. Objektverfolgung und -erkennung
Um Objekte vom bewegten Band zu greifen, muss der Roboter sie zuverlässig lokalisieren. Sie brauchen einen Sensor, der erkennt, wann ein Objekt vor dem Roboter ankommt. Zudem muss der Roboter Objekte tracken können, während das Band läuft.
Häufigste Sensoren: Visionssensoren (2D/3D-Kameras) und Teilerkennungssensoren (Lichtschranken, Magnet-, Induktivsensoren etc.). Manche sind simpler zu integrieren, aber alle erhöhen Programmkomplexität.
3. Handling bewegter Objekte
Ein bewegtes Ziel ist immer schwerer zu handhaben als ein statisches. Das bringt Komplexität beim Greifen vom Förderband. Der Roboter muss in Position fahren, Objekt fest greifen und wegbewegen, während neue Objekte ankommen.
Bandgeschwindigkeit muss präzise auf Roboter-Geschwindigkeit abgestimmt sein, sonst werden Objekte verfehlt. Kennen Sie die berühmte „Schokoladen-Szene“ aus der 1950er-Komödie „I Love Lucy“? Wissen Sie, was ich meine (hier der Link, falls nicht).
4. Greiferwahl (End Effector)
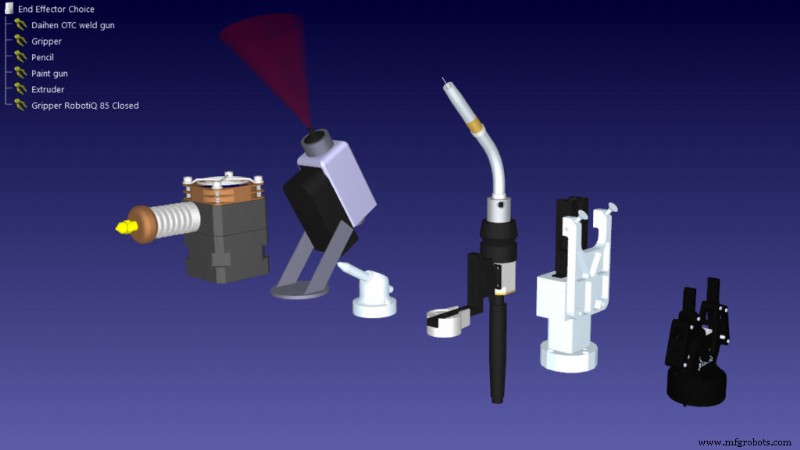
Nicht nur der Roboterarm muss mithalten. Der Greifer hat signifikanten Einfluss auf Zykluszeit und damit Bandgeschwindigkeit. Manche Greifertypen sind schneller als andere.
Jetzt müssen wir 3 unabhängige Geschwindigkeiten simultan steuern und koordinieren: Bandgeschwindigkeit, Roboterarm-Geschwindigkeit, Greifer-Greifgeschwindigkeit.
5. Einsatz von Vorrichtungen (Fixtures)
Der letzte „bewegliche Teil“ ist eigentlich gar keiner. Fixtures sind statische mechanische Teile, am Band befestigt, um Objekte in Position zu bringen. Sie sind ein verlässlicher Weg, Objekte auf dem Band zu ordnen – ohne Sensoren.
Beispiel: Statt Visionssensor nutzen Sie speziell geformtes Blech, um Objekte in eine statische Warteschlange zu leiten. Roboter greift sie ohne Extra-Sensoren. Programmierung wird simpler, aber mechanisches Design komplexer.
Förderband mit RoboDK simulieren
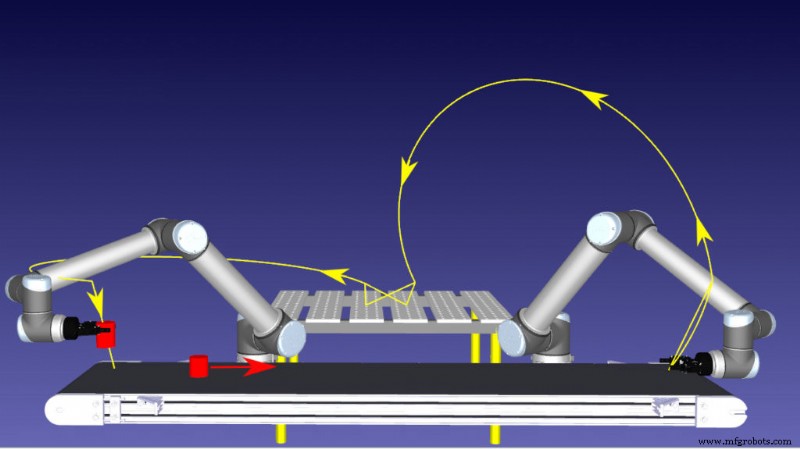
Die fünf Herausforderungen oben meistern Sie durch Simulation Ihres Robotersystems und gründliches Testen vor physischem Einsatz. Nicht immer einfach mit Roboter-Simulatoren, viele haben keine einfache Förderband-Funktion.
Zum Glück sind Förderbänder in RoboDK ziemlich einfach. Es gibt sogar zwei Optionen, je nach benötigter Kontrolle.
Die zwei Förderband-Typen in RoboDK:
Option 1: Python-Programmierung
Die flexibelste Methode: Förderband in Python programmieren. In Aktion im Beispielvideo „Conveyor Simulation with RoboDK“.
Vorteile:
- Sehr flexibel. Bandbewegung nur durch Ihre Programmierkenntnisse begrenzt. Sie können das simulierte Band an Ihr reales anpassen.
- Vollständig anpassbar. Band bewegt sich, wie Sie wollen. Volle Kontrolle über Bewegungen und Objekt-Handling.
- Erlaubt komplexere Förderbänder. Fortgeschrittene Steuerungsmodi im Python-Code abbildbar. Auch Fixtures, die Objekte zur Bandseite bewegen, programmierbar.
Nachteile:
- Erfordert Programmierkenntnisse. Sie müssen Python können. Eine der leichteren Sprachen, aber trotzdem Lernkurve, wenn Sie bisher nur RoboDKs grafische Oberfläche nutzten.
- Dauert länger. Im Vergleich zur Linearmechanismus-Option braucht Python-Programmierung Zeit. Je komplexer das Band, desto länger.
Option 2: Linearer Mechanismus
Alternative: Linearen Mechanismus über den „Model Mechanism“-Wizard erstellen. Erlaubt einfaches Förderband mit einzelner Linearachse.
Vorteile:
- Schnell. Linearen Mechanismus in Minuten erstellen und Förderband zur Simulation hinzufügen.
- Nutzt grafischen Wizard. Erstellung nur mit Bezugssystemen und Targets.
- Wenig bis keine Programmierung. Kein Python für Förderband-Erstellung nötig. Aber: Wahrscheinlich Programmierung für Objekterkennung auf Band nötig.
Nachteile:
- Begrenzt. Einfache Natur: nur Ein-Achsen-Förderband modellierbar.
- Unflexibel. Fortgeschrittene Steuerungsoptionen schwer abbildbar. Auch Objekterkennung bei Herunterfallen schwer.
Loslegen
Welche Option Sie wählen, hängt davon ab, wie sehr Sie Python-Programmierung vermeiden wollen. Ohne guten Grund für den Linearen Mechanismus empfehlen wir meist Python. Weit flexibler – und ich finde (als Programmierer) – einfacher zu verstehen und umzusetzen.
Egal welche Option: Sie müssen das Förderband nicht von Grund auf neu erstellen.
Beide Optionen stehen in unserer Roboterbibliothek zum Download. Wählen Sie „Object“ im „Type“-Menü: „Model Python“ für Python-Option; „Model Mechanism“ für Linearen Mechanismus.
Falls Sie feststecken: Posten Sie einen Kommentar im RoboDK-Forum – wir helfen gerne!
Industrieroboter
- Konsistenzsteigerung mit autonomen Sprührobotern
- Lackierroboter: Weniger Nacharbeit, mehr Konsistenz, geringere Kosten
- Wie Roboter volle Autonomie erreichen: Vom Wahrnehmen zum Handeln
- Experten-Tipps zur Förderbandwartung: Ausfälle vorbeugen
- Whitepaper: Ihr Automatisierungspotenzial freisetzen – 7 bewährte Schritte zu Low-Risk, High-Reward Roboterprojekten
- Den idealen SCARA-Roboter wählen: Umfassender Leitfaden für Hersteller
- Robotergestütztes Machine Tending: Definition, Funktionsweise und industrielle Vorteile
- Roboterschweiß-Training beschleunigen: Zeit sparen, Effizienz steigern
- Roboter-Förderband-Simulation meistern: 10 bewährte Best Practices
- Die optimale Förderstruktur für Ihre Branche auswählen