



Inverse Kinematik in der Robotik: Praktischer Komplett-Leitfaden
Was ist inverse Kinematik?
Wie viel müssen Sie darüber wissen, um das Beste aus Ihrem Roboter herauszuholen?
Inverse Kinematik für Robotik ist ein riesiges, oft komplexes Thema. Je nach Projekt brauchen Sie tiefes Detailwissen oder kommen mit Grundlagen aus.
Hier sind die essenziellen Informationen, die Sie über inverse Kinematik für Robotik wissen müssen.
Was ist inverse Kinematik?
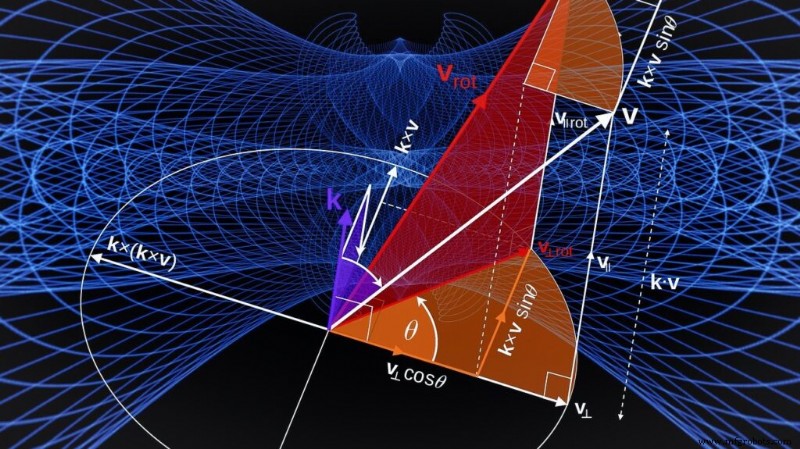
Inverse Kinematik ist ein mathematischer Prozess zur Berechnung der Gelenkpositionen, die nötig sind, um den Endeffektor eines Roboters an eine bestimmte Position und Orientierung (die „Pose“) zu bringen. Eine zuverlässige inverse kinematische Lösung ist Voraussetzung für die Roboterprogrammierung.
Wichtig: Unterschied zur Vorwärtskinematik.
- Vorwärtskinematik: Bestimmt die Endeffektor-Position bei gegebenen Gelenkwinkeln. Für gegebene Gelenkwerte gibt es exakt eine Lösung.
- Inverse Kinematik: Oft mehrere verschiedene Lösungen und Berechnungsansätze für dieselbe Ziel-Pose.
Warum wir inverse Kinematik in der Robotik brauchen
Ohne inverse Kinematik wäre Roboterprogrammierung extrem schwierig – wenn nicht unmöglich.
Wenn Sie wollen, dass der Endeffektor an eine bestimmte Stelle im Arbeitsraum fährt, ist es naheliegend, die gewünschte Pose in das Programm einzugeben.
Aber: Sie können einem Roboter nicht einfach „fahre zu X, Y, Z“ sagen und erwarten, dass er es versteht – nicht ohne inverse Kinematik.
Die meisten Industrieroboter bestehen aus mehreren unabhängig steuerbaren Gelenken in komplexer kinematischer Kette. Der Endeffektor sitzt am Ende dieser Kette. Bewegt man ein Gelenk, beeinflusst das die Endeffektor-Pose auf vielfältige Weise.
Es gibt keine einfache, direkte Beziehung zwischen Endeffektor-Position und einem einzelnen Gelenk.
Beispiel: Für eine 1 mm lineare Z-Bewegung des Endeffektors müssen oft alle Gelenke um unterschiedliche Beträge bewegt werden.
Inverse-Kinematik-Algorithmen berechnen die exakten Gelenkpositionen für Ihre gewünschte Endeffektor-Pose.
Wie man die inverse Kinematik eines Roboterarms findet
Recherchiert man zur inversen Kinematik, findet man Seiten voller Gleichungen, Formeln, Algorithmen. Es ist ein etabliertes Forschungsfeld. Außerhalb der Forschung (und bei 3D-Animatoren) spricht kaum jemand darüber.
Für industrielle Anwendungen gibt es zwei Basiswege:
- Selbst entwickeln: Mathematische und Programmierarbeit für einen eigenen Solver für Ihren spezifischen Roboter.
- Bestehenden Solver nutzen: „Out of the box“ funktionierender inverser Kinematik-Solver für Ihren Roboter.
Die Wahl hängt von Ihrer Situation ab.
- Roboter selbst gebaut (Motoren + mechanische Glieder) → meist Option 1 nötig.
- Industrieroboter vom Hersteller → Option 2 fast immer schneller und einfacher.
Der schwere Weg: Eigenen Inversen-Kinematik-Solver erstellen
Wer einen eigenen Solver baut, hat ernsthafte Programmierarbeit vor sich.
Zwei fundamentale Ansätze:
1. Analytische inverse kinematische Lösungen
Ein analytischer Solver liefert für eine gewünschte Endeffektor-Pose (fast) sofort die benötigten Gelenkwerte. „Unter der Haube“ liegt eine closed-form-Formel vor: Für jede Pose gibt es eine mathematische Definition der Gelenkpositionen.
Die closed-form-Formel manuell herzuleiten ist heute meist unnötig. Die IKFast-Bibliothek erleichtert dies enorm.
2. Numerisch/iterative Kinematik-Solver
Nicht alle Roboter haben eine analytische Lösung. Bei komplexer/ungewöhnlicher Kinematik bleibt nur der numerische Solver.
Keine closed-form-Formel. Stattdessen: Iterativer Algorithmus, der das Problem als Optimierung löst.
- Iteration: Gewisse Gelenkwerte in Vorwärtskinematik einsetzen → Endeffektor-Pose prüfen.
- Nächste Iteration: Gelenkwerte anpassen, um Ziel-Pose anzunähern.
- Schrittweise Annäherung an gewünschte Pose.
Numerische Lösungen sind langsamer als analytische.
Der einfache Weg: Bewährten inversen Kinematik-Solver nutzen
Eigenen Solver zu bauen ist eine gute Übung an der Uni oder beim Selbstbau-Roboter.
Für Produktionseinsatz: Meist unnötig. Weit einfacher und schneller: Vorhandenen Solver nutzen, der bereits in Ihrer Programmierumgebung integriert ist.
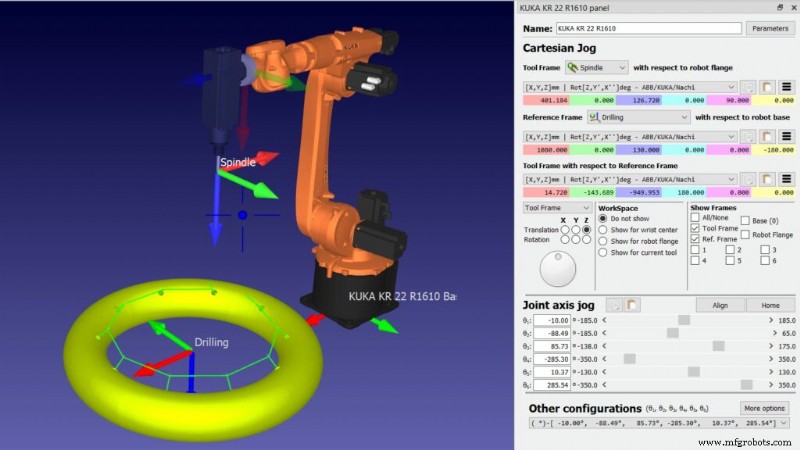
Alle Roboter in der RoboDK-Roboterbibliothek bringen eigene inverse Kinematik-Solver mit. Sofort programmierbar, ohne darüber nachzudenken.
Die meisten Solver sind vorgenerierte analytische Lösungen im Roboterfile. Bei komplexeren Robotern nutzt RoboDK numerische Solver. Da Sie offline programmieren, ist die geringere Berechnungsgeschwindigkeit irrelevant.
Erstellen Sie nur dann einen eigenen Solver, wenn Sie wirklich müssen.
Ihre Zeit ist besser investiert in das eigentliche Roboterprogramm für Ihre Aufgabe – schneller in Produktion.
Welche Fragen haben Sie zur inversen Kinematik in der Robotik? Kommentieren Sie unten oder diskutieren Sie auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK-Forum.
Industrieroboter
- Predictive Maintenance: Effizienz und Risikoreduktion durch datengetriebene Einblicke
- CMMC-Zertifizierung: Wesentliche Erkenntnisse für Verteidigungsauftragnehmer
- PCB-Bestückung: Der komplette Leitfaden von Design bis Produktion
- Präzision in der Metallbearbeitung meistern: Wesentliche Einblicke für Präzisionsteile
- Überformen meistern: Wichtige Einblicke, Materialien und Anwendungen
- Maschinenexport: Wichtige Tipps und Best Practices für den internationalen Versand
- AC- vs. DC-Motoren: Wichtige Unterschiede & Auswahlhilfe
- Dynamisches Bremsen in Zügen: Wesentliche Einblicke für effizienten Betrieb
- Hydraulische Bremskraftverstärker: Funktionsweise, Geschichte & Einsatzgebiete
- Wesentlicher Leitfaden zu Industriellen Reibmaterialien: Anwendungen, Typen & Leistung