



Den richtigen Roboter wählen mit Arbeitsraum-Visualisierung: Praktischer Leitfaden
Wie erkennen Sie vor dem Kauf, ob ein Roboter die Platzanforderungen Ihrer Aufgabe erfüllt?
Auch nach Auswahl nach üblichen Spezifikationen und Kennzahlen bleiben oft Zweifel.
Passt der Roboter in den verfügbaren Raum? Reicht ein kleinerer Roboter, um alle needed Bereiche zu erreichen? Lässt sich die Robotergröße für maximale Effizienz optimieren?
Vor dem Kauf ist schwer vorstellbar, wie der Roboter in Ihrer Anlage wirkt. Videos, Datenblätter, fremde Anlagen helfen nur bedingt.
Ohne Visualisierung der konkreten Aufgabe wird es zum Ratespiel. Man rechnet, hofft – oder verschenkt großzügig Fläche an einen Roboter, der sie nicht braucht.
Vielleicht haben Sie schon unseren „Guide to Choosing a Robot for Manufacturing“ durchgearbeitet: Roboterart, Endeffektor, Zubehör festgelegt, Payload und Wiederholbarkeit eingegrenzt, Reichweite grob passend gewählt.
Doch den vollen Raum, den jeder Roboter einnimmt, können Sie noch nicht visualisieren.
Warum der Platzbedarf eines Roboters schwer vorstellbar ist
Roboter sind dynamisch.
Bei einer CNC-Maschine sehen Sie auf der Messe exakt ihren Platzbedarf – im Grunde ein Quader.
Beim Roboter ist der beanspruchte Raum komplexer. Neben den physischen Abmessungen belegt er einen erweiterten Raum aller Positionen, die der Endeffektor bei Bewegung erreicht. Das ist der Arbeitsraum (Workspace).
Die meisten 6-DoF-Industrieroboter haben einen kugelförmigen Arbeitsraum. Delta-Roboter: komplexer 3D-Bogen. SCARA-Roboter: zylindrischer Arbeitsraum.
Nur vom Ansehen des Roboters lässt sich sein Arbeitsraum schwer abschätzen.
Arbeitsraum-Visualisierung hilft bei besseren Entscheidungen
Es gibt einen Weg, den Arbeitsraum vor der Kaufentscheidung einfach zu sehen und auf Ihre Aufgabe zu prüfen.
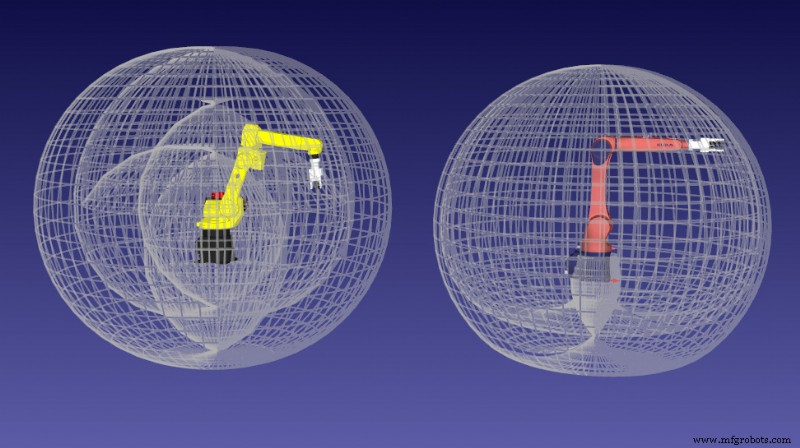
Arbeitsraum-Visualisierung zeigt die äußeren Grenzen des Roboters als 3D-Form. In RoboDK als grauer Umriss um das simulierte Robotermodell.
Damit können Sie entscheiden, welcher Roboter am besten passt.
Erstellen Sie einen virtuellen Mock-up Ihrer Anwendung, wechseln Sie schnell zwischen Robotermodellen (ohne die Aufgabe selbst zu programmieren) und prüfen Sie per Arbeitsraum-Visualisierung, ob der jeweilige Roboter Ihren Bedarf deckt.
Haben Sie einen passenden Roboter gefunden (basierend auf Arbeitsraum), programmieren Sie die Anwendung in der Simulation, um sicherzugehen, dass er den Job wirklich schafft.
Wie Arbeitsraum-Visualisierung funktioniert
Datenblätter zeigen meist nur eine Seiten- und eine Draufsicht des Arbeitsraums – hilfreich, aber nicht genug.
Arbeitsraum-Visualisierung ist im Grunde die 3D-Version solcher Bilder. Algorithmisch werden alle Gelenke durch alle möglichen Positionen gefahren und die resultierenden Endeffektor-Positionen in eine 3D-Form gemappt.
Die 3D-Berechnung gibt einen ganzheitlicheren Blick auf die Fähigkeiten eines Roboters als das Datenblatt.
Auswirkung des Hinzufügens eines Endeffektors
Änderungen am Roboter beeinflussen manchmal auch den Arbeitsraum. Ein Endeffektor ändert durch seine Abmessungen Größe und manchmal Form des Arbeitsraums. In RoboDK können Sie den Arbeitsraum mit und ohne aktuellem Werkzeug anzeigen.
Gute Praxis: Nach Hinzufügen eines Endeffektors immer die Arbeitsraum-Visualisierung prüfen.
Loslegen mit Arbeitsraum-Visualisierung
Mit RoboDK sehr einfach:
- Roboter-Modell aus der umfangreichen Roboterbibliothek laden.
- Eigenschaften-Panel öffnen (Rechtsklick im Programmbaum).
- Bereich „WorkSpace“: Wählen Sie Arbeitsraum des Roboters (ab Flansch) oder mit aktuellem Werkzeug.
- Arbeitsraum wird um den Roboter visualisiert.
Nicht auf einen Roboter beschränkt: Laden Sie mehrere Roboter und vergleichen Sie deren Arbeitsräume nebeneinander.
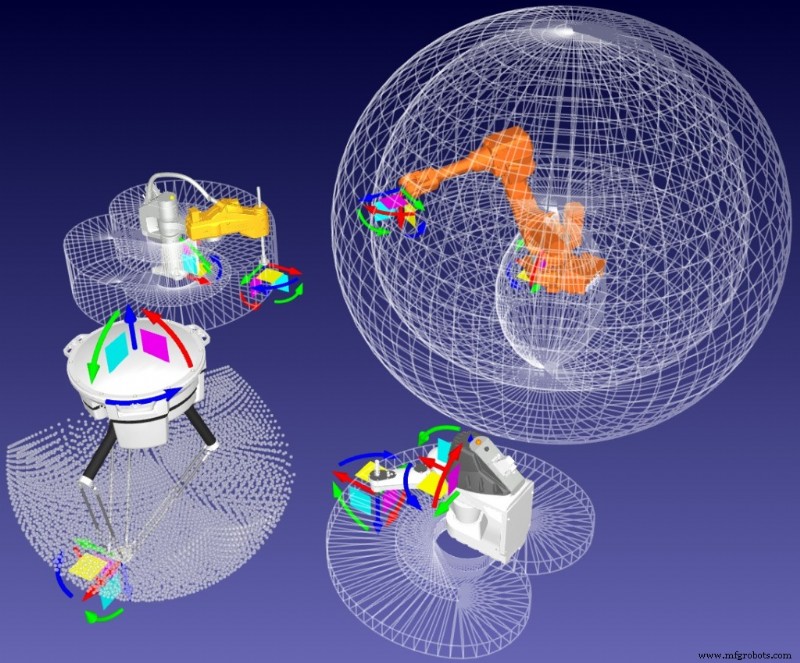
Nützlich bei Entscheidung zwischen zwei Modellen – oder bei Mehrroboter-Aufgaben, um Überlappungen der Arbeitsräume zu sehen.
Wie könnte Arbeitsraum-Visualisierung Ihren Roboter-Einsatz helfen? Kommentieren Sie unten oder diskutieren Sie auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK-Forum.
Industrieroboter
- Die besten Industrielackierroboter für optimale Qualität und Effizienz auswählen
- Top 10 SCARA-Roboter-Hersteller: Effizienz steigern & Kosten senken
- Das richtige Ingenieurbüro in Singapur wählen: Praktischer Leitfaden
- Roboterprogrammierung meistern mit RoboDK – Kostenloses umfassendes Training
- Roboter-Bohrsystem einsetzen: Praktischer Leitfaden für Erfolg
- Hollywoods Roboterfräsen: Realistische Requisiten & Animatronics erschaffen
- 10 bewährte Strategien für maximale Effizienz & Konsistenz beim Roboterschweißen
- Management von Robotik-Bearbeitung überzeugen: So gelingt der Business Case
- Einsteiger-Leitfaden zur Yaskawa Motoman Roboterprogrammierung: Geschwindigkeit & Präzision steigern
- Roboter-Kalibrierung: Wesentliche Komponenten und Feinabstimmung