



Hochpräzises Neigungssensing optimieren: Grundlagen von Beschleunigungssensoren
Beschleunigungssensoren sind das Rückgrat moderner Positionierungs- und Überwachungssysteme – sie erfassen sowohl statische Orientierungen relativ zur Schwerkraft als auch subtile dynamische Bewegungen wie frühes Brückenversagen. Von Low-Cost-Sensoren, die Ihr Smartphone-Display drehen, bis hin zu exportkontrollierten taktischen Einheiten, die Militärfahrzeuge und Raumfahrzeuge steuern: Ihre Laborleistung muss in zuverlässigen Feldeinsatz unter unvorhersehbaren Umwelt- und TemperatursBelastungen übersetzt werden.
Für hochgenaue Neigungssysteme zielt die Kalibrierung typischerweise auf Sub-Grad-Präzision ab. Marktführende, ultraniedrig-rauschende Geräte wie der ADXL354 und ADXL355 von Analog Devices können Neigungsgenauigkeiten von 0,005° erreichen, wenn beobachtbare Fehlerquellen – Offsets, Temperaturschrift, Vibrationsrektifikation und Querachsenempfindlichkeit – ordnungsgemäß kalibriert werden. Allerdings können Spannungen am Sensor Offsets von bis zu 20 mg hervorrufen, die in Neigungsfehler von über 1° übersetzt werden, was die Wichtigkeit sorgfältiger Spannungsminderung unterstreicht.
Diese Serie erforscht die Performance-Metriken hochpräziser Winkel-/Neigungssensing-Systeme mit MEMS-Beschleunigungssensoren. In dieser ersten Ausgabe sezieren wir das mikroskopische Design des Sensors, um zu beleuchten, wie Spannungen und Dehnungen auf Mikron-Ebene die Genauigkeit beeinflussen. Folgende Beiträge werden überraschende Ausfallmodi untersuchen, die entstehen, wenn mechanisches und physikalisches Design übersehen werden, und mit umsetzbaren Strategien für Designer schließen, um Performance in den anspruchsvollsten Anwendungen zu maximieren.
Grundlagen des Sensordesigns
MEMS-Beschleunigungssensoren decken ein breites Spektrum ab – von Consumer-Gadgets bis zu militärisch-qualifizierten Geräten. Die leistungsstärksten niedrig-rauschenden Varianten ermöglichen nun Präzisions-Neigungssensing, seismisches Imaging, Robotik und Plattformstabilisierung. Schlüsselleistungsmerkmale für solche Anwendungen umfassen außergewöhnliche Rauschperformance, minimalen Offset, hohe Wiederholbarkeit, niedrigen Temperaturschrift und vernachlässigbare Zweitordnungs-Effekte wie Vibrationsrektifikation und Querachsenempfindlichkeit.
Um zu verstehen, warum sich ein 3-Achsen-MEMS-Beschleunigungssensor entlang jeder Achse unterschiedlich verhält, ist es lehrreich, seine interne Architektur zu untersuchen. Abbildung 1 unten zeigt das Feder-Masse-System des ADXL355: Eine Proof-Masse bewegt sich unter Beschleunigung, und ihre Verschiebung wird über einen Transduktionsmechanismus erfasst. Die X/Y-Achsen nutzen differentielle in-plane kapazitive Finger, während die Z-Achse einen out-of-plane Parallelplattenkondensator verwendet.
Zum Vergrößern klicken
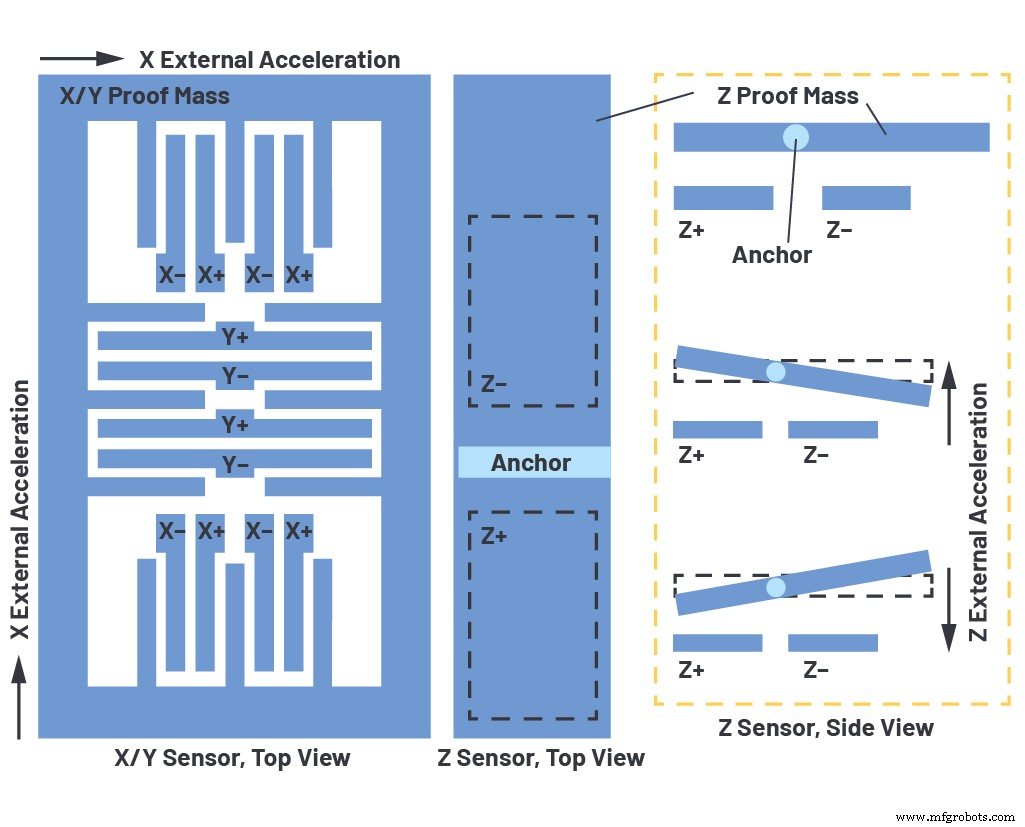
Abbildung 1. Sensorarchitektur des 3-Achsen-ADXL355 von Analog Devices. Die X/Y-Proof-Masse bewegt sich lateral, wodurch die Kapazität zwischen verankerten und beweglichen Fingern ändert. Die Z-Achse erfasst Out-of-Plane-Bewegung über einen Parallelplattenkondensator.
Wenn Druck- oder Zugspannung den Die verformt, folgt die suspendierte Proof-Masse nicht dem Substrat. Dies ändert den Spalt zwischen Masse und Substrat. Bei X/Y-Sensoren wird der in-plane Spalt weitgehend durch Randfelder kompensiert, sodass der Effekt moderat ist. Der Z-Sensor jedoch basiert direkt auf diesem Spalt; Verformung erzeugt daher einen direkten Offset in der Z-Messung. Die zentrale Lage des Z-Sensors auf dem Die verstärkt dessen Anfälligkeit für Verformung zusätzlich.
Temperaturgradienten über die Z-Achse sind ebenfalls häufig, resultierend aus asymmetrischem Wärmetransfer: Leitung durch Lötverbindungen unten versus Konvektion oben. Dieser differentielle Resttemperaturunterschied führt zu einem Offset, der nicht beschleunigungsbedingt ist und die Neigungsgenauigkeit weiter kompromittiert, wenn er unkorrigiert bleibt.
Im nächsten Artikel dieser Serie werden wir behandeln, wie man einen robusten Basisdatensatz erfasst, erwartete Rauschpegel validiert und die Bühne für fortgeschrittene Kalibrierungstechniken bereitet.
Referenzen
[1] Chris Murphy. „Choosing the Most Suitable MEMs Accelerometer for Your Application—Part 1.“ Analog Dialogue, Vol. 51, No. 4, Oktober 2017.
[2] Chris Murphy. „Accelerometer Tilt Measure Over Temperature and in the Presence of Vibration.“ Analog Dialogue, August 2017.
Eingebettet
- Mouser präsentiert fortschrittliche Sensortechnologien auf der Sensors Expo 2019
- Digitale Magnetische Hall-Sensoren: Grundlagen, Design und Automotive Applikationen
- ON Semiconductor lanciert Low-Power, High-Frame-Rate ARX3A0 Image Sensor für Intelligent Vision
- Melexis bringt ASIL-bereiten Hall-Effekt-Sensor für sicherheitskritische Automobilsysteme
- Texas Instruments bringt Null-Drift-Hall-Effekt-Stromsensoren mit unübertroffener Genauigkeit
- Robuste Präzisions-CNC-Drehzentren für leistungsstarke Jobshops
- Digitale Sensoren in Industriemaschinen: Funktion, Typen & Best Practices
- NASA-entwickelter induktiver berührungsloser Positionssensor für präzise Bewegungssteuerung
- Induktiver berührungsloser Positionssensor: NASAs präzise Bewegungskontroll-Technologie
- Hochpräzisionskomponenten: Was sie sind & warum sie wichtig sind