



Feldorientierte Steuerung: Der Schlüssel zu sanfter, effizienter EV-Motorleistung
Hochleistungs-Elektrofahrzeug (EV)-Motoren verlangen eine Steuerungsstrategie, die Sanftheit, Zuverlässigkeit und Effizienz garantiert. Feldorientierte Steuerung (FOC) ist die Industriestandard-Lösung, die präzise Drehmoment- und Flussregelung über einen weiten Geschwindigkeitsbereich ermöglicht.
Damit ein EV nahtlos beschleunigen und ausrollen kann, muss der Controller Drehmoment und magnetischen Fluss so managen, dass der Motor maximales Drehmoment bei niedrigen Geschwindigkeiten liefert, während er optimale Effizienz beibehält. Dies erfordert präzise Stromsteuerung, getrieben durch exaktes Rotorpositionswissen.
In einer rotierenden Maschine erzeugt der Stator ein Magnetfeld, indem er seine Wicklungen mit Wechselstrom energisiert. Der Schlüssel zum sanften Betrieb liegt im Wissen über den Rotorwinkel relativ zur magnetischen Achse des Stators. Sobald dieser Winkel bekannt ist, kann der Statorstrom mit der Drehmomentachse des Rotors ausgerichtet werden, sodass der Statorfluss senkrecht zum Rotorfluss bleibt für maximale Effizienz.
FOC-basierte Motorsteuerung
Auf dem Papier sieht ein typisches FOC-System wie Abbildung 1 aus, das Hardware- und Softwarekomponenten kombiniert, die zusammenarbeiten, um einen Permanentmagnet-Synchronmotor (PMSM) oder bürstenlosen DC (BLDC) Motor anzutreiben.
Zum Vergrößern klicken
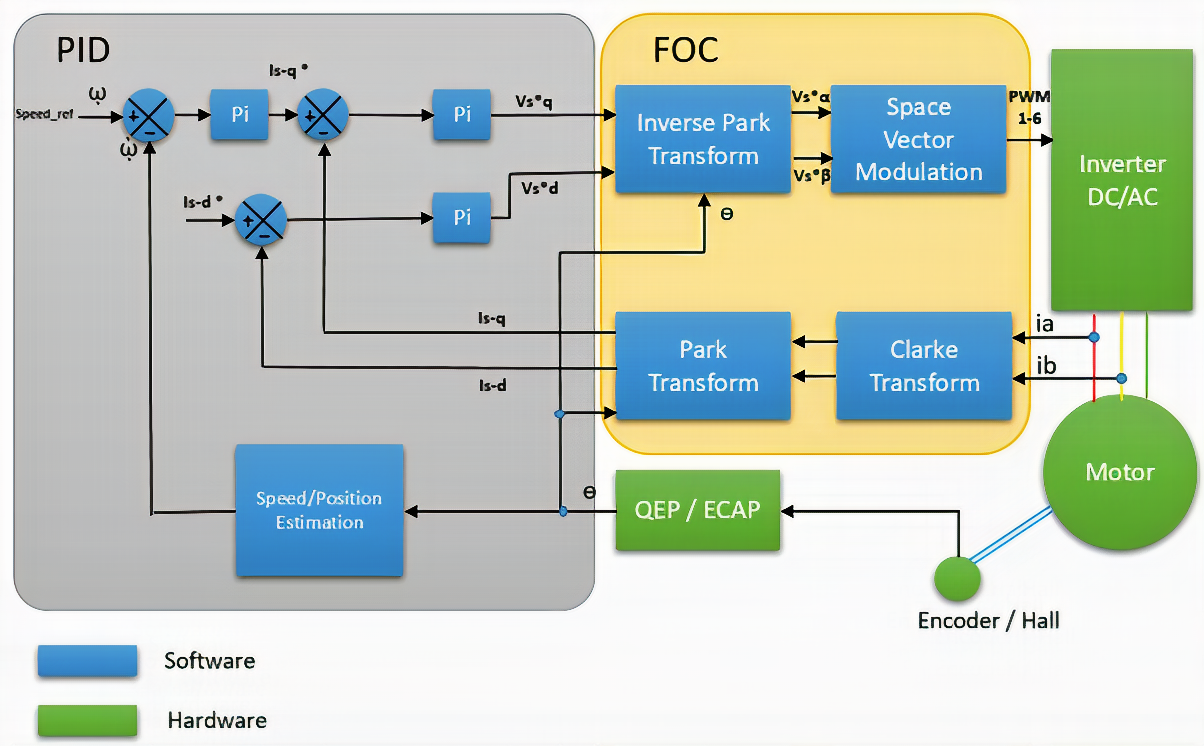
Abbildung 1: Hardware- und Softwarekomponenten eines FOC-basierten Motorsteuerungssystems. Quelle: Texas Instruments
Lassen Sie uns die Schlüsselkomponenten aufschlüsseln:
- Dreiphasen-Wechselrichter: Wandelt DC in dreiphasige AC-Spannung für den Motor um, angetrieben durch Pulsweitenmodulations- (PWM-) Signale vom Space Vector Modulation (SVM) Block.
- QEP-Schnittstelle: Liest Rotorposition von einem Encoder und liefert sie an nachgeschaltete Blöcke.
- Geschwindigkeits-/Positionsabschätzung: Berechnet Rotorgeschwindigkeit und -position, verfeinert die rohen Encoder-Daten.
- PID-Regler: Nutzt Drehmoment-Rückführung, um das elektrische Drehmoment des Motors anzupassen und den Regelkreis zu schließen.
- Clarke-Transformation: Wandelt dreiphasige Statorströme (Ia, Ib) in ein zweiachsiges stationäres Bezugssystem (iα, iβ) um.
- Park-Transformation & inverse Park-Transformation: Abbildung zwischen stationärem (α-β) und rotierendem (d-q) Bezugssystem, isoliert drehmomenterzeugende (Id) und flusserzeugende (Iq) Komponenten.
- Space Vector Modulation: Erzeugt die PWM-Signale, die den Wechselrichter antreiben, und übersetzt den gewünschten Statorspannungsvektor in diskrete Transistorschaltzustände.
Nachfolgend ein knapper Überblick über den FOC-Workflow, der veranschaulicht, wie diese Blöcke in Echtzeit interagieren.
FOC-Workflow
Um einen dreiphasigen Motor zu steuern, muss der Controller den korrekten Spannungsvektor liefern. Dies wird erreicht, indem Phasenströme (Ia, Ib, Ic) gemessen werden. Ohne Stromregelung kann der Statorflussvektor nicht 90° zum Rotorflussvektor positioniert werden.
FOC transformiert die sinusförmigen Phasenströme in d-q-Komponenten, die unabhängig gesteuert werden können. Der Prozess beginnt mit dem Encoder (oder Hall-Sensor), der die Rotorposition an die Park-Transformation liefert. Gleichzeitig wandelt die Clarke-Transformation Ia und Ib in iα und iβ um, die die Park-Transformation dann in DC Id und Iq umwandelt. Der PID-Regler vergleicht das gewünschte Drehmoment (abgeleitet vom Fahrpedal-Eingang) mit dem tatsächlichen Drehmoment und erzeugt Spannungsbefehle Vd und Vq. Diese Spannungen durchlaufen die inverse Park- und inverse Clarke-Transformation zurück in den α-β stationären Rahmen, wo SVM die PWM-Signale für den Wechselrichter erzeugt.
Zum Vergrößern klicken
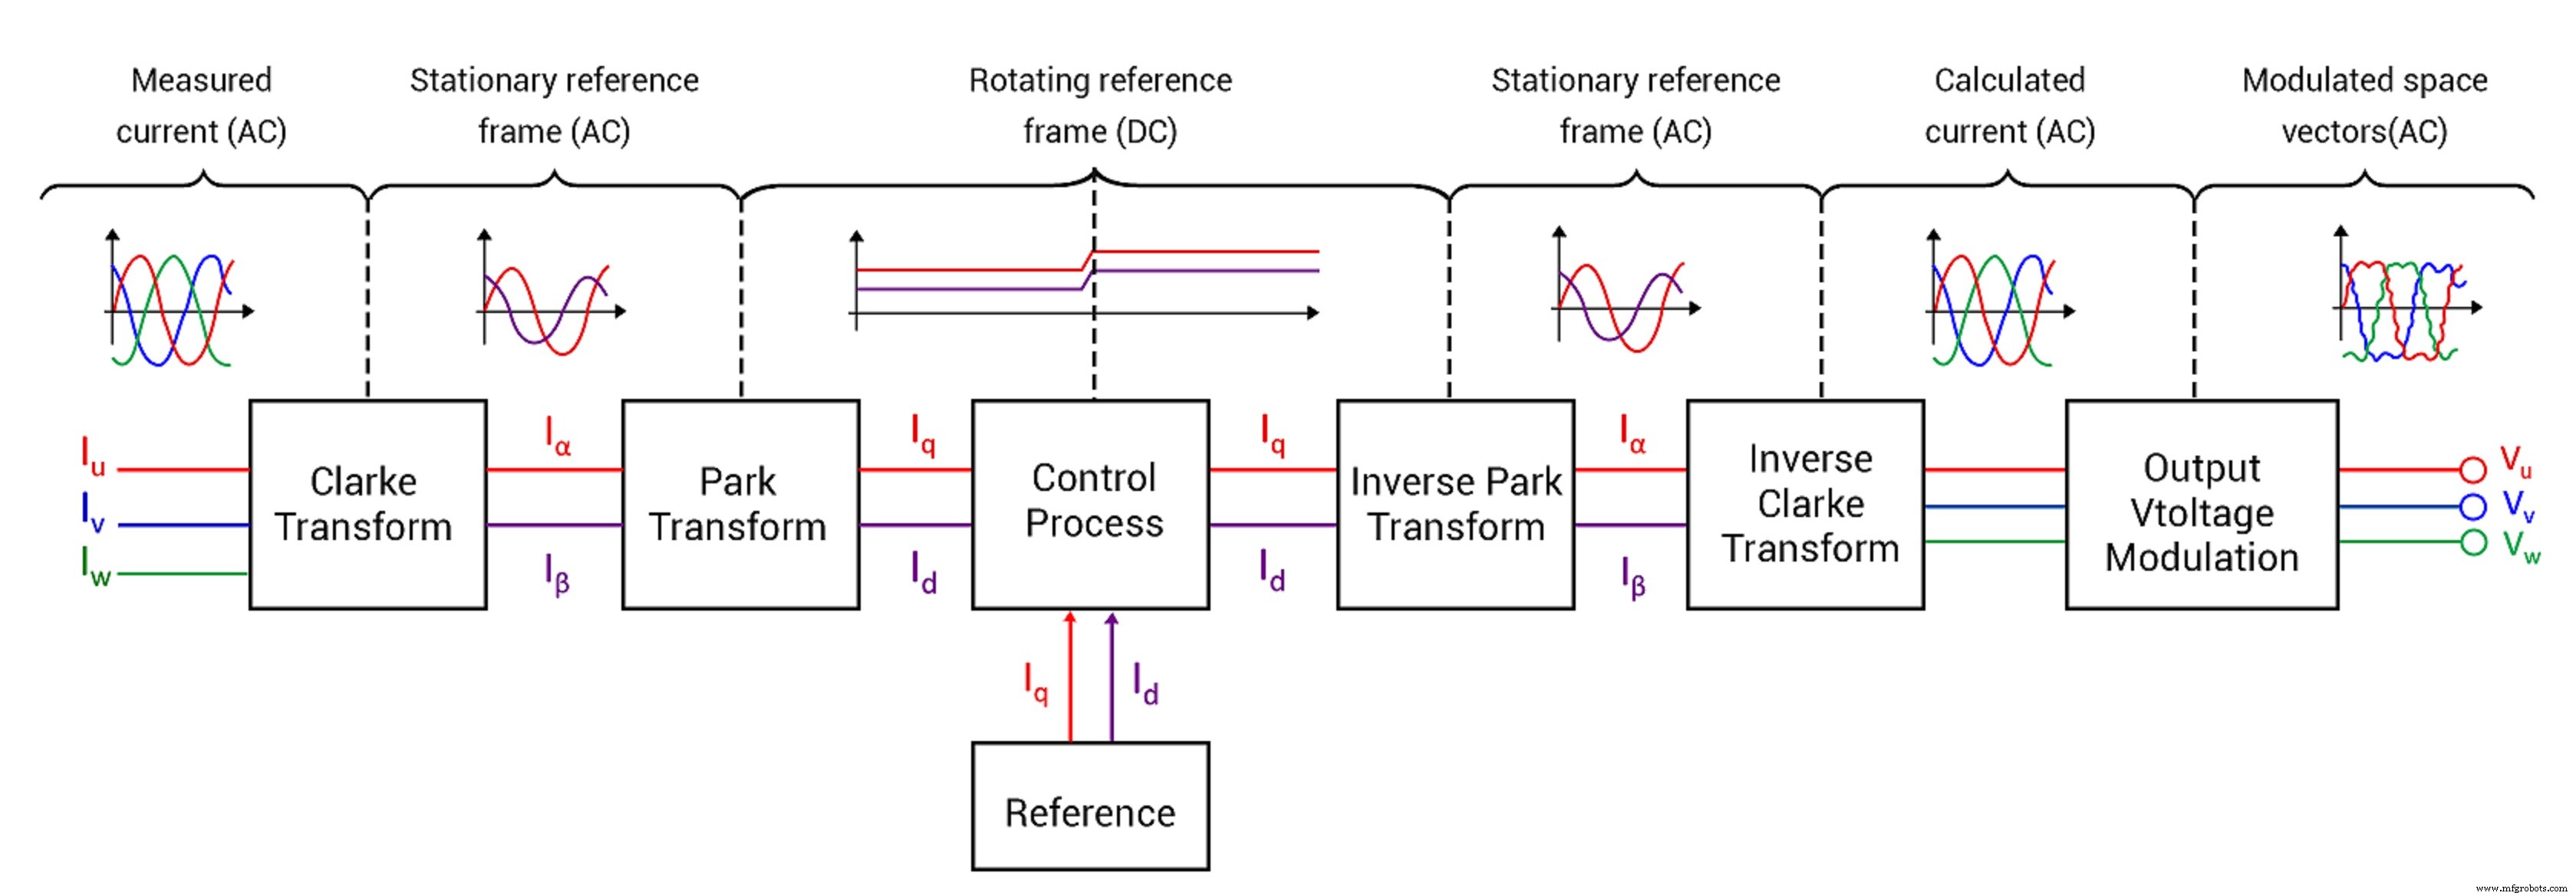
Abbildung 2: Signalfluss vom PID durch inverse Transformationen zum SVM. Quelle: Texas Instruments
Im finalen Schritt berechnet SVM den mittleren Spannungsvektor, der der gewünschten Statorspannung entspricht. Dies geschieht durch Auswahl unter acht diskreten Schaltzuständen (2³), die auf ein sechseckiges Sterndiagramm abgebildet sind. Jeder benachbarte Vektor ist 60° voneinander entfernt, was präzise Spannungssynthese ermöglicht.
FOC in realen EVs
FOC ist unverzichtbar für moderne EVs, die sanften, leisen Betrieb und hohe Effizienz verlangen. OEMs passen den Basisalgorithmus oft an – justieren Estimator-Parameter, fügen sensorlose Techniken hinzu oder integrieren erweiterte Drehmomentregler-Abstimmung –, um spezifische Leistungsziele zu erreichen. Neuere automobilqualifizierte Mikrocontroller, wie Microchips PIC18Fxx39-Serie oder TIs C2000-Familie, bieten die Rechenleistung und integrierten Peripheriegeräte, um robustes FOC kosteneffizient zu implementieren.
>> Dieser Artikel wurde ursprünglich auf unserer Schwesterseite EDN veröffentlicht.
 Vaibhav Anand ist Digital Marketing Executive bei Embitel.
 Saurabh S. Khobe ist Embedded Engineer bei Embitel.
Verwandte Inhalte:
- Lösung deterministischer Mehrfach-Achsen-Motorsteuerungs-Design-Herausforderungen
- Sichere Steuerung eines EV-Traktionsumrichters
- Neue Lösungen verbessern Elektrofahrzeug-Energiemanagement
- Identifizierung von Anforderungen für E/E-Entwicklung
- Motorcontroller integriert Arm Cortex‑M0 Kern
Für weitere Embedded-Inhalte abonnieren Sie den wöchentlichen E-Mail-Newsletter von Embedded.
Eingebettet
- Freigabe- (Permissive) und Verriegelungsschaltungen (Interlock) in industriellen Steuerungssystemen
- Fortgeschrittene Motorkontrollschaltungen: Selbsthaltung, Stopp und Zeitverzögerung
- STMicroelectronics stellt ST-MC-SUITE vor: One-Stop Digital Platform für STM32/STM8 Motor-Control Design
- DATA MODUL bringt 23,1″ Ultra-Slim TFT Display mit Smart Wi-Fi Control
- Maxim MAX40056: Bidirektionaler Strommessverstärker mit überlegener PWM-Unterdrückung
- Infineon stellt IMC300 Motor Controller mit integriertem Arm Cortex-M0 für erhöhte Flexibilität vor
- Lanner NCA-4020: High-Performance, Virtualization-Optimized Multi-Core uCPE Lösung
- Hochleistungs-Medizinische Wearables Von Hochuen Medical – Präzision, Compliance & Transformative Pflege
- Millport SmartLathez 1740 CNC-Drehmaschine – Präzision & Power
- SEW-Eurodrive: Ihr vertrauenswürdiger Partner für fortschrittliche Antriebslösungen