



Hybrid-Aktuator-Konzept erhöht Zuverlässigkeit der Unterwasser-Ventilsteuerung
In Unterwasser-Fördersystemen der Öl- und Gasindustrie wird ein unterseeischer „Weihnachtsbaum“ auf den Bohrlochköpfen montiert. Jeder Baum steuert die Öl- und Gasförderung seines jeweiligen Bohrlochs über mehrere Prozessventile. Jedes Prozessventil wird von einem Unterwasser-Ventilaktuator (SVA) betätigt, der in jedem Betriebszustand, auch bei Stromausfall, das Ventil sicher schließen muss.
Die Anforderungen an Unterwasser-Fördersysteme sind extrem hoch. Betriebsverfügbarkeit und Sicherheit sind besonders wichtig für Unterwassersysteme, die Öl und Gas fördern, um Menschen und Umwelt zu schützen. Zudem wird der Schutz der Meere vor Verschmutzung durch die Entsorgung von Hydraulikflüssigkeit, die in konventionellen SVAs verwendet wird, zunehmend zur Priorität.
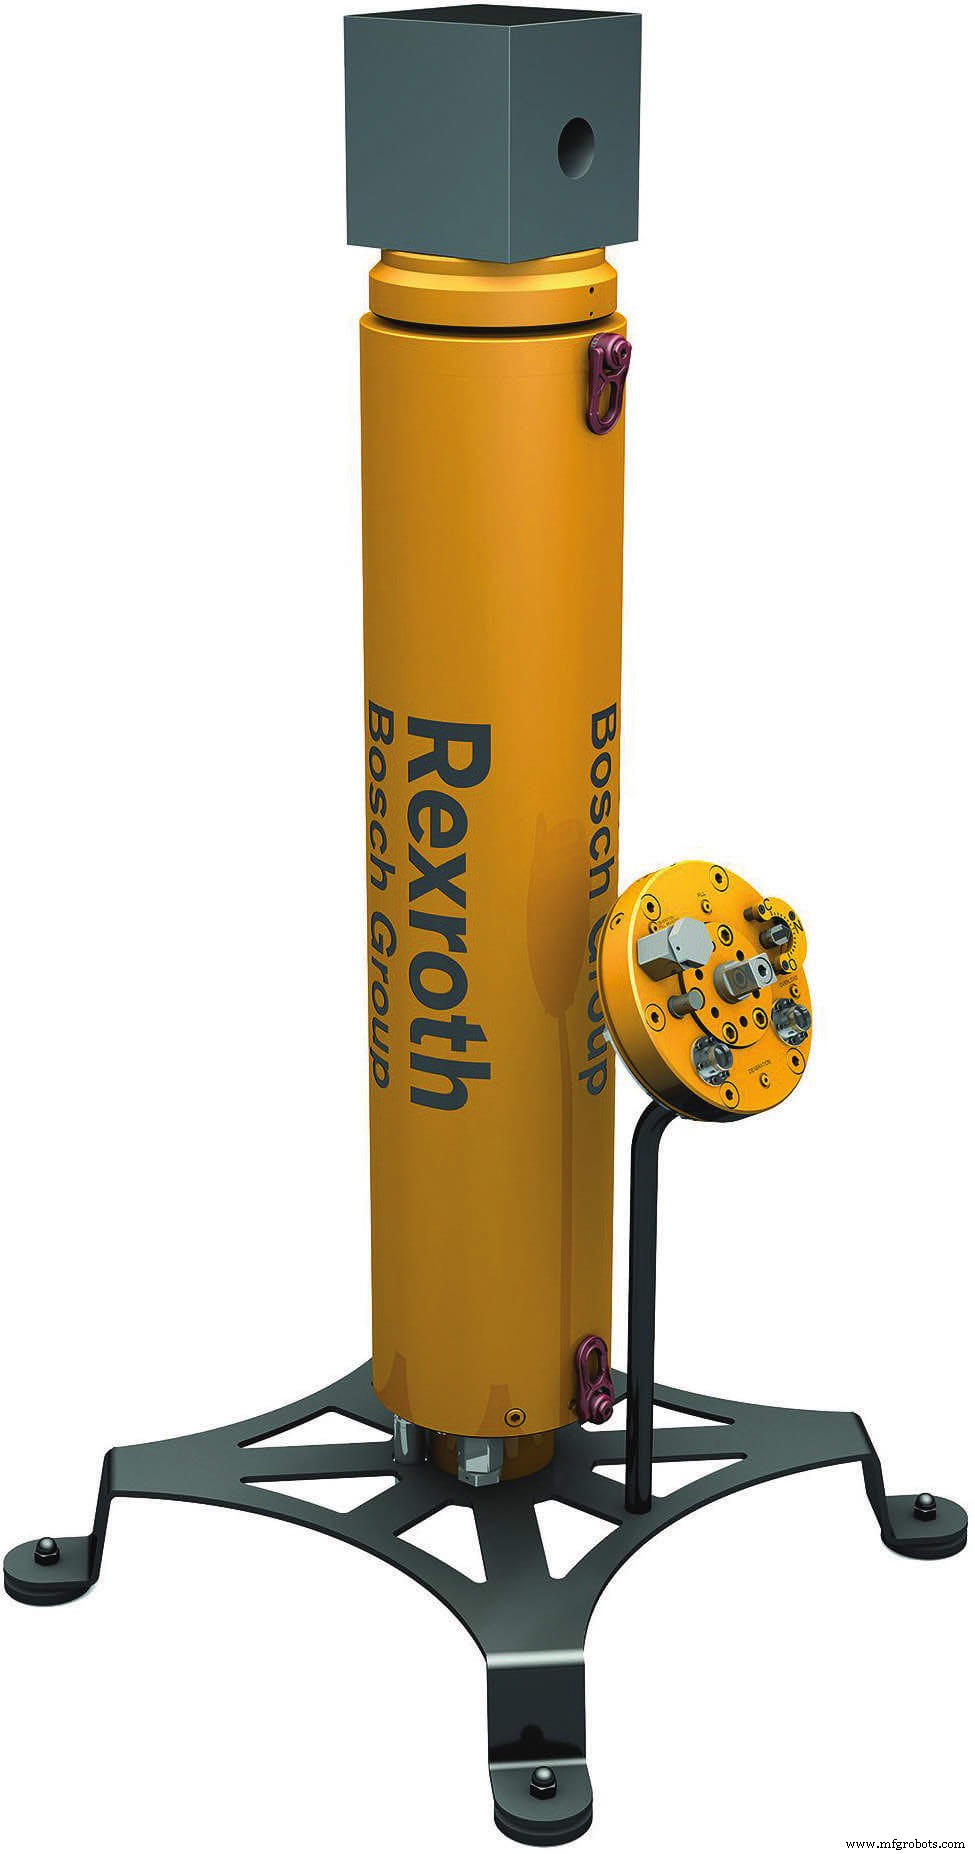
Ein neues Konzept für einen hybriden SVA kombiniert Elektromechanik und Elektrohydraulik in einer kompakten Einheit für Tiefseeanwendungen wie den Betrieb von 2-Zoll-Schiebern (Abbildung 1). Dieser hybride SVA ist darauf ausgelegt, Sicherheitsanforderungen bis SIL3 zu erfüllen, einem Außendruck von bis zu 300 bar in Salzwasserumgebung standzuhalten, bis zu 75 Prozent weniger Energie zu verbrauchen und 24 Stunden pro Tag über eine 25-jährige Lebensdauer mit begrenzten Wartungsmöglichkeiten zu arbeiten.
Selbstcontained Achsen mit hydrostatischem Antrieb
Der kürzlich entwickelte SVA bietet eine energieeffiziente und sichere Alternative zu den bisher verwendeten traditionellen hydraulischen oder elektromechanischen Aktuatoren, die das Schieberventil öffnen und schließen (Abbildung 2). Hybrid-SVAs sind selbstcontained Module mit eigenem geschlossenem Flüssigkeitskreislauf, der nur wenige Liter umweltfreundliche Hydraulikflüssigkeit enthält. Ein drehzahlvariabler Elektromotor treibt eine langlebige Hydraulikpumpe an, die den für die Betätigung eines Hydraulikzylinders erforderlichen Durchfluss erzeugt. Der Zylinderstift ist mechanisch mit dem Ventilstiel des Bohrlochs gekoppelt, um ihn nach Bedarf zu öffnen oder zu schließen.

Ein Sicherheitsventil mit einer mechanischen Feder im SVA stellt sicher, dass der Zylinder auch bei Stromausfall sicher in die Fail-safe-Position zurückfährt, ohne externe Stromversorgung oder Batterien. Zudem kann der Zylinder extern von einem Unterwasserroboter über einen Override betätigt werden. Alle Schlüsselkomponenten des Antriebsstrangs sind redundant ausgelegt. Insgesamt bieten SVAs Sicherheit auf verschiedenen Ebenen durch redundante Steuerungen, die Fail-safe-Feder und externe Eingriffsmöglichkeiten.
Die Vorteile eines hybriden SVAs werden deutlich, wenn die Lösung mit dem aktuellen Stand der Aktuatortechnik verglichen wird. Die überwiegende Mehrheit der weltweit eingesetzten Unterwasseraktuatoren basiert noch auf konventioneller Hydraulik. Diese gängige Struktur hat ihre Langlebigkeit und langfristige Sicherheit über die letzten 50 Jahre bewiesen. Betreiber möchten jedoch den Aufwand für die Verwaltung des Bohrlochventils reduzieren, da konventionelle Hydraulik typischerweise große, zentrale hydraulische Leistungseinheiten (HPUs) an der Oberfläche erfordert. Diese versorgen die Bohrlochventilaktuatoren über Leitungen, sogenannte Nabelschnüre, und Sprungstücke, die Kilometer lang sein können. In einer Wassertiefe von 3.000 Metern können sich mehrere hundert Liter Flüssigkeit in den Leitungen allein ansammeln. Darüber hinaus erfordert dieses konventionelle Setup zusätzliche hydraulische Akkumulatoren und Wegeventile zur Steuerung und Ansteuerung der Betätigung.
Als Alternative versuchen Gerätelieferanten, rein elektromechanische Lösungen zu entwerfen. Diese müssen nur über Stromkabel versorgt und über eine Datenleitung an ein Aktuatorkontrollmodul (ACM) angebunden werden, das sich entweder an der Oberfläche oder am Meeresboden befindet. Da sie jedoch keine Optionen für externe mechanische Eingriffe zur Justierung bieten, haben elektromechanische Lösungen sicherheitsrelevante Nachteile. Und aufgrund ihrer geringeren Leistungsdichte im Vergleich zu hydraulischen Systemen benötigen sie auch größere Gehäuse und elektrische Batterien. Das Design führt zu hoher Reibung, was mechanischen Verschleiß an der Kraftübertragung verursacht und die erforderliche 25-jährige Betriebsdauer verringert. Aus diesen Gründen sind elektromechanische Lösungen für Unterwasseranwendungen, wenn ein fail-safe Notverschluss erforderlich ist, entscheidend benachteiligt.
Bis zu 75 Prozent weniger Energieverbrauch
Der hybride SVA kombiniert die Vorteile sowohl hydraulischer als auch elektromechanischer Lösungen und eliminiert bestehende Nachteile. Der dezentrale, selbstcontained Flüssigkeitskreislauf bedeutet, dass die oberseitige HPU, das unterseeische Hydrauliksteuermodul und kilometerlange Nabelschnüre für die Flüssigkeit nicht mehr erforderlich sind. Der SVA benötigt eine Stromversorgung und Datenleitung gemäß dem Subsea Instrumentation Interface Standardization (SIIS) – ähnlich wie elektromechanische Aktuatoren.
Während des Betriebs erzeugt eine hocheffiziente Festverdrängungs-/drehzahlvariable Hydraulikpumpe den Durchfluss, um den reibungsarmen Zylinder anzutreiben. Das Hydrauliksystem wird vereinfacht, da Proportionalventile nicht erforderlich sind, was die Energieeffizienz erheblich erhöht. Im Vergleich zu rein elektromechanischen Aktuatoren verbrauchen SVAs bis zu 75 Prozent weniger Leistung bei Spitzenleistung.
Berücksichtigt man alle Aktuatoren, die zum Betrieb eines Unterwasserfeldes verwendet werden, kann ein enormer Kosteneinsparer für die elektrische Infrastruktur allein (Stromkabel, Transformator, Frequenzumrichter etc.) gegenüber dem Einsatz elektromechanischer Aktuatoren erzielt werden (Abbildung 3). Der Elektromotor, der die Hydraulikpumpe antreibt, kann dann deutlich kleiner konfiguriert werden, bei gleicher Verstellkraft der Aktuatoren, was wiederum Installationsplatz und Kosten spart. Weitere Kosteneinsparungen ergeben sich durch den Ersatz des hydraulischen Nabelschnurs durch einen elektrischen, und es entfällt die Entsorgung von Hydraulikflüssigkeit, die für konventionelle hydraulische Aktuatoren erforderlich ist.

Zusätzlich bietet der SVA Condition-Monitoring-Fähigkeiten mit integrierter Sensortechnik, die kontinuierlich die Betriebszustände im Aktuator aufzeichnet und an die übergeordnete Master-Steuerung meldet. Trends können dann analysiert werden, um Abweichungen frühzeitig zu erkennen und zu beheben.
Bewährte Technologie aus industriellen Anwendungen
Das Funktionsprinzip für den SVA stammt aus der anerkannten Nutzung selbstcontained Achsen, die häufig in industriellen Anwendungen vorkommen. Einzelkomponenten für den SVA werden in Großserien unter Qualitätsmanagementsystemen wie denen für Industriemaschinen gefertigt. Diese Standardisierung senkt Kosten und schafft langfristige Verfügbarkeit für die Produktion. Zudem haben die im SVA verwendeten Sensoren und Elektroniken ihre Zuverlässigkeit aus dem Einsatz in automobilen Anwendungen bewiesen. Wo erforderlich, wurden Modifikationen an den Komponenten vorgenommen, um sie für den Tiefsee-Einsatz in Tiefen bis 6.000 Metern zu qualifizieren. Das System und die Kernkomponenten erfüllen auch spezielle Anforderungen der verschiedenen Klassifikationsgesellschaften für marine, offshore und unterseeische Nutzung.
Innerhalb des SVA herrschen bei jeder Tiefe zwei Bar Überdruck aufgrund des redundanten Druckausgleichssystems. Dies verhindert das Eindringen von Salzwasser und die Notwendigkeit großer Gehäuse mit druckneutralem Design. Neben den Standardanforderungen werden innerhalb der Achse nur unterseeetaugliche Verkabelung und Verbindungen verwendet. Alle elektrischen Komponenten, die nicht unterseeetauglich sind, werden auch mechanisch und elektrisch mit druckfesten Teilen gekapselt.
In enger Zusammenarbeit mit führenden Gerätelieferanten und Betreibern wurde neueste Simulationstechnologie genutzt, um Proof-of-Concept und Prototypen für Feldversuche zu erstellen. Diese innovative Antriebstechnologie kombiniert das Beste aus Elektromechanik und Hydraulik, um sichere und zuverlässige Bewegungssteuerung am Meeresboden zu gewährleisten und die Vision einer „All-Subsea-Factory“ Wirklichkeit werden zu lassen.
Dieser Artikel wurde von Dr. Alexandre Orth, Leiter Marine & Subsea Technologies, und Amadeu Placido Neto, Testingenieur, bei Bosch Rexroth Corp. (Plymouth, MI) verfasst. Für weitere Informationen besuchen Sie hier .
Sensor
- AeroLas präsentiert innovatives luftgeführtes Spinnen für thermoplastische Hybridgarne
- Neueste Fortschritte bei MEMS-Sensoren für Wearable-Technologie
- Fortschrittliche pneumatische Ventile treiben intelligentere Automatisierung voran
- Fortschritte bei Greif-unterstützenden Handschuhen für NASA-Weltraummissionen
- Pionierarbeit: Elektronenstrahl-3D-Druck von Mikrogel-Strukturen in flüssigen Umgebungen
- Vier Schlüsselanwendungen hydraulischer Spannvorrichtungen in der Schwerlastmaschinenproduktion
- Schnellentleerungsventil (Dump Valve): Funktion, Anwendungen & Wichtigkeit
- Motorisierte Kugelhähne: Funktion, Vorteile und Anwendungen
- Ventilsteuerung (Valvetrain): Funktionen, Aufbau & Komponenten
- Hydraulische Durchflussregelventile: Funktion, Typen und Anwendungen verstehen