



Den richtigen Motorsprung wählen: Leitfaden für präzises Feedback
In vielen Bewegungssteuerungsanwendungen ist es notwendig, die Position, Geschwindigkeit und möglicherweise sogar die Beschleunigung des Rotors eines Motors oder seiner Last zu kennen. Je nach Anwendung und Designspezifikationen muss der Motorcontroller diese Parameter genau, annähernd oder vielleicht gar nicht kennen. Durch Kenntnis der Motort 상황 und des Rotorstatus hat der Motorcontroller ein geschlossenes Regelkreisszenario (Abbildung 1).
Natürlich sind die Drehzahl, Position und Beschleunigung eines Motors eng miteinander verknüpft. Da die Geschwindigkeit die Ableitung (zeitliche Änderungsrate) der Position und die Beschleunigung die Ableitung der Geschwindigkeit ist, ist es möglich, alle drei Faktoren zu bestimmen, auch wenn nur einer von ihnen bekannt ist (beachten Sie auch das Komplement: Geschwindigkeit ist das Integral der Beschleunigung und Position das Integral der Geschwindigkeit).

In der Praxis ist diese Methode zur Bestimmung zugeordneter Parameter jedoch oft (aber nicht immer) unzureichend aufgrund von Auflösung und Rauschen. Beispielsweise sagt Ihnen die Kenntnis, dass der Rotor eine weitere Umdrehung vollendet hat, etwas über alle drei Variablen, aber mit sehr niedriger und meist unakzeptabler Auflösung. Je nach Anwendung können die benötigte Auflösung und Genauigkeit von grob bis moderat bis präzise reichen. Eine CNC-Werkzeugmaschine benötigt präzise Rotorinformationen, ein Automobil-Fensterheber-Controller kann approximative Daten akzeptieren, und eine Waschmaschine oder ein Trockner wird mit nur groben Informationen zufrieden sein.
Den Regelkreis schließen
Für das Erfassen der Rotorposition oder -bewegung sind die gängigsten Optionen Resolver, optische oder kapazitive Encoder und Hall-Effekt-Geräte, in ungefähr absteigender Reihenfolge von Präzision, Auflösung und Kosten. Diese Sensoren unterscheiden sich stark in ihrem physikalischen Design, ihrer Implementierung und ihrem elektrischen Interface, sodass Anwender verstehen müssen, was benötigt wird, was die beste Wahl in einer gegebenen Anwendung ist und wie sie den Sensor an die Schaltung des Controllers anbinden.
Inkrementelle Encoder – verwendet, wenn nur relative Position benötigt wird oder Kosten ein Problem sind – werden typischerweise mit AC-Asynchronmotoren eingesetzt. Im Gegensatz dazu werden absolute Encoder – die an jeder Position einen unterschiedlichen Binärcode ausgeben, sodass die Wellenposition absolut bestimmt ist – oft mit Permanentmagnet-Bürstenlosmotoren in Servoanwendungen kombiniert. Die Anwendung ist natürlich der primäre Faktor, der bestimmt, ob inkrementelle oder absolute Informationen benötigt werden.
Obwohl die meisten Motorsteuerungen heute über einen digitalen Regelkreis erfolgen, ist das Sensorsignal entweder rein analog und muss digitalisiert werden, oder es ist ein digitales Signal, aber mit Spannungen und anderen Attributen, die es inkompatibel mit standardmäßiger digitaler Schaltung machen. Obwohl einige der Feedback-Sensoren mit Rohausgängen angeboten werden, die nach Belieben angepasst werden können, haben viele auch konditionierte, sofort anschlussfertige Ausgänge, die mit standardmäßigen I/O-Ports, Formaten und Protokollen kompatibel sind.
Obwohl mehr Auflösung wie eine gute Idee erscheinen mag, ist dies in der Praxis nicht immer der Fall. Zu viel eines scheinbar guten Dings – Auflösung – kann ein System verlangsamen, indem es zusätzliche Verarbeitung von Informationen erfordert, die nicht benötigt oder nützlich sind, daher ist die Begrenzung der Auflösung auf das Minimum eine gute Idee.
Resolver
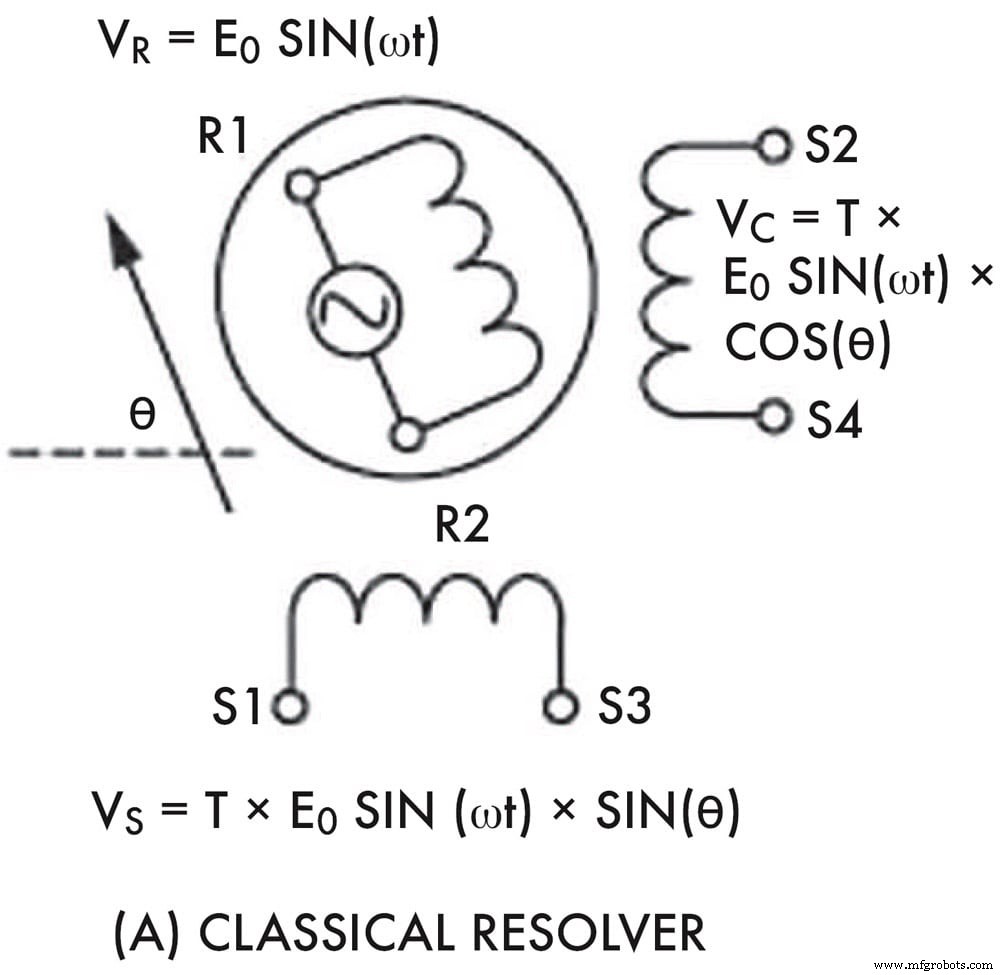
Resolver sind extrem präzise, robuste, absolute Positionstransducer. Sie basieren auf grundlegenden Transformatorprinzipien, mit einer Primärwicklung und zwei Sekundärwicklungen, die im Quadraturwinkel (90°) zueinander orientiert sind (Abbildung 2). Das effektive Windungsverhältnis und die Polarität zwischen Primär- und Sekundärwicklung variieren je nach Wellenwinkel. Die Primärwicklung wird mit einer Referenz-Wechselstromwelle konstanter Frequenz erregt, die von 50 Hz/60 Hz bis zu mehreren hundert kHz reichen kann, und die Ausgänge der Sekundärwicklungen werden aufgrund ihrer physikalischen Anordnung aus der Phase sein. Die Spitzenwerte der Sekundärwicklungen variieren mit der Drehung der Welle und sind proportional zum Wellenwinkel. Durch Demodulation dieser Ausgänge mit dem Primärsignal als Referenz kann die Resolver-Schaltung einen hochauflösenden Auslesewert des Wellenwinkels liefern.
Der Resolver ist nicht nur präzise, sondern auch robust. Resolver haben keinen physischen Kontakt zwischen Primär- und Sekundärseite, keine separaten Bürsten oder Lager zusätzlich zu denen am Motor selbst, keine Reibungspunkte, die Teile verschleißen lassen, und keine Möglichkeit für Verunreinigungen (wie Öl), die den Betrieb stören könnten. Resolver werden in extrem anspruchsvollen Situationen wie Winkelmessung in Militärgeschützen aufgrund ihrer mechanischen Robustheit und Leistung umfangreich eingesetzt.
Allerdings neigen Resolver dazu, groß und im Vergleich zu Alternativen relativ kostspielig zu sein und einen relativ großen Strombedarf zu haben, was in Niedrigleistungsanwendungen oft inakzeptabel ist. Sie erfordern auch relativ komplexe Schaltungen für die Erzeugung und Demodulation der Wechselstromwellenformen, obwohl dies mit modernen ICs viel weniger hinderlich ist. Sie liefern eine absolute Positionsanzeige beim Einschalten und erfordern keine Bewegung, um den Anfangswinkel zu indexieren oder zu bestimmen. Diese Eigenschaft ist in manchen Situationen ein Muss, in anderen uninteressant.
Codierung für Position, nicht für Daten

Ein optischer Encoder (der Begriff Encoder hier hat nichts mit der Kodierung digitaler Daten zu tun) in einer inkrementellen Positionsauslesung verwendet eine Lichtquelle (LED), zwei Fotosensoren im Quadraturwinkel und eine Glas- oder Kunststoffscheibe dazwischen (Abbildung 3). Die Scheibe hat fein geätzte Linien, die von ihrem Zentrum ausgehen, und während sie sich dreht, sehen die Sensoren Muster aus Licht und Dunkelheit.
Die Anzahl der Linien auf der Scheibe und einige andere Techniken bestimmen die Auflösung, die typischerweise 1.024, 2.048 oder sogar bis zu 4.096 Impulse pro Umdrehung beträgt. Im Gegensatz zum transformatorähnlichen Resolver war der optische Encoder kein Massenmarktgerät, bis die Entwicklung langlebiger LEDs und effizienter Fotosensoren erfolgte.
Die physische Anordnung der Sensoren ermöglicht es dem Encoder, die Drehrichtung zu bestimmen. Eine Basisschaltung übersetzt die Impulszüge der beiden Sensoren (genannt A/B-Ausgänge) in ein Paar Bitstreams, die sowohl Bewegung als auch Richtung anzeigen (Abbildung 4).

Der Encoder ist ein inkrementeller, kein absoluter Bewegungsanzeiger. Um die absolute Position zu bestimmen, fügen die meisten Encoder eine dritte Spur und einen Fotosensor als Nullreferenzspur hinzu; die Welle muss sich weit genug drehen, um die Nullreferenzposition zu passieren, damit dies signalisiert wird. Ein echter relativer Positionsauslesung kann einem optischen Encoder hinzugefügt werden, aber diese erhöhen die Komplexität der Einheit.
Optische Encoder bieten sehr gute Auflösung, sind aber nicht so robust wie Resolver. Schmutz kann den optischen Pfad stören und die Encoderscheibe verschmutzen. Ihre Leistung ist jedoch für viele Anwendungen mehr als ausreichend, und sie sind klein, leicht, stromsparend, einfach anzuschließen und kostengünstig.
Typische optische Encoder für Motor- und Drehapplikationen sind die ähnlichen HEDS-9000 und HEDS-9100 Zwei-Kanal-Module von Avago Technologies (Broadcom). Diese Hochleistungs-, kostengünstigen Module bestehen aus einer LED-Quelle mit Linse und einem Detektor-Integrierten Schaltkreis in einem kleinen, C-förmigen Kunststoffgehäuse, zusammen mit Ansteuer- und Interface-Elektronik (Abbildung 5). Sie haben eine hochkollimierte Lichtquelle und eine spezielle Fotodetektor-Physische Anordnung, sodass sie sehr tolerant gegenüber Montagefehlausrichtungen sind. (Die Scheibe, Code Wheel genannt, wird separat erworben, mit Auflösungen von 500 CPR und 1.000 CPR für den HEDS-9000 und zwischen 96 CPR und 512 CPR für den HEDS-9100. Die Module liefern zwei Kanäle TTL-kompatibler A- und B-Digitalausgänge und benötigen eine einzelne 5-V-Versorgung.)

CUI AMT10 Serie ist eine Alternative zum optischen Encoder, basierend auf kapazitiven Prinzipien statt optischen (Abbildung 6). Diese Encoder bieten eine Reihe robuster, hochpräziser, modularer Einheiten in inkrementellen und absoluten Versionen, mit bis zu 12-Bit (4.096-Zähl)-Auflösung, wählbar vom Benutzer aus 16 Werten über einen vierstelligen Dual-Inline-Package (DIP)-Schalter. Die CMOS-kompatiblen A/B-Quadraturausgänge dieser Einheiten werden über eine Standard-Serial-Peripheral-Interface (SPI) gemeldet.

Im Gegensatz zu optischen Encodern verwenden CUI AMT-Geräte ein sich wiederholendes, geätztes Leitermuster auf den beweglichen und nicht beweglichen Teilen des Encoders. Während sich der Encoder dreht, nimmt die relative Kapazität zwischen den beiden Teilen zu und ab, und diese Kapazitätsänderung wird erfasst, etwas analog zu den Ausgängen der Phototransistoren in einem optischen Encoder. Schmutz und andere Verunreinigungen haben hier wenig nachteilige Auswirkungen.
Beachten Sie, dass ein Resolver oder Encoder auch ein mechanisches Gerät mit Montageaspekten sowie elektrischen Kompatibilitätsanforderungen ist. Um Lager- und Bestandsprobleme zu minimieren, bietet CUI die AMT10-Serie mit einer breiten Palette an Hülsen, Abdeckungen und Montagebasen an, sodass der gleiche grundlegende Encoder über eine breite Palette von Wellendurchmessern und Installationen verwendet werden kann.
Resolver und Encoder können grundlegende Auslesungen mit einer Auflösung von bis zu 1/100 Grad (0,6 Bogenminuten) oder besser erzeugen, aber Genauigkeit ist nicht dasselbe wie Auflösung (wiederum sind einige Anwendungen mehr mit einem als dem anderen beschäftigt). Unabhängig davon, ob das Design einen Resolver oder Encoder verwendet, treten Fehlerquellen aufgrund von Temperatur, Nachführgeschwindigkeit von Änderungen, unerwünschten Phasenverschiebungen und anderen Faktoren auf. Anbieter dieser Geräte haben jedoch Wege entwickelt, viele dieser Mängel zu eliminieren, zu kompensieren oder auszugleichen, oft durch IC-basierte Schaltungen zwischen dem rohen Sensorausgang und dem konditionierten Ausgang, der an den Systemcontroller geht.
Hall-Effekt-Geräte kommen stark auf
Eine weitere Klasse von Kodier- oder Sensorgeberäten basiert ebenfalls auf einem bewährten Prinzip, das moderne Halbleiterelektronik und -verpackung erfordert, um breit erschwinglich, verfügbar und effektiv zu werden. Darüber hinaus ist die kritische Interface-Schaltung, die die winzige Spannung nutzen und an ein System anbinden kann, nun on-chip verfügbar, was die Nutzung dieser Technologie weiter vereinfacht. Hall-Effekt-Geräte können verwendet werden, um Stromfluss durch einen Leiter zu erfassen, der Teil des Sensors ist, oder die Anwesenheit oder Abwesenheit eines nahen Magnetfelds.

Was wir als Hall-Effekt kennen, wurde 1879 von Edwin Hall entdeckt; eine Potenzialdifferenz – die Hall-Spannung – wird über einen elektrischen Leiter senkrecht zu einem elektrischen Strom im Leiter und einem senkrecht zum Strom stehenden Magnetfeld erzeugt (Abbildung 7).
Einige Hall-Effekt-Sensoren gehen weit über die bloße Einbindung des Sensorelements hinaus. Der Melexis MLX90367 Triaxis-Positionsensor ist ein monolithischer absoluter Sensor-IC, empfindlich für die orthogonal und parallel zur IC-Oberfläche angewendete Flussdichte. Er ist empfindlich für die drei Komponenten der Flussdichte, was dem MLX90367 (mit dem korrekten Magnetkreis) ermöglicht, die absolute Position jedes beweglichen Magneten (wie eine Drehposition von 0 bis 360°) zu dekodieren.

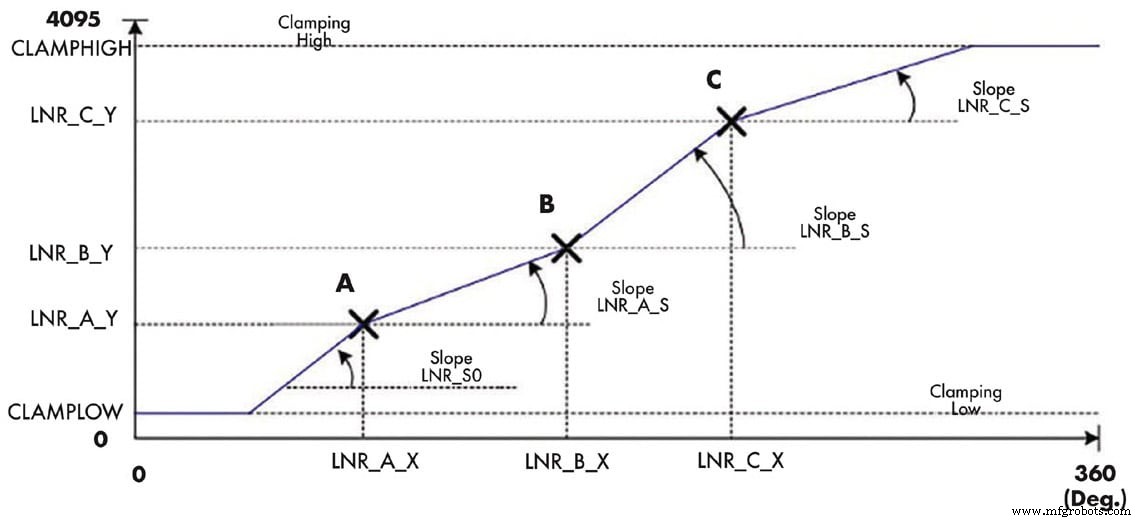
Intern enthält dieses 12-Bit-Auflösungsgerät On-Chip-Signalverarbeitung mit einem Mikrocontroller und DSP (Abbildung 8), sodass es benötigte Berechnungen plus Korrekturen für inhärente Nichtlinearitäten und mehr durchführen kann (Abbildung 9). Es unterstützt auch eine breite Palette benutzerwählbarer Funktionen, Merkmale und verschiedener Ausgabeformate einschließlich eines fortschrittlichen Formats mit integrierter Fehlerkorrektur namens SENT (SAE J2716-2010), das in Automobilanwendungen weit verbreitet ist.
Die meisten Hall-Effekt-Magnetencoder verwenden ein an der Motorwelle befestigtes Rad, das einen Satz magnetisierter Nord- und Südpole um seinen Umfang hat; es ist das magnetische Analogon zum optischen Encoder-Schlitzrad. Das Rad besteht meist aus injektionsgeformtem Ferrit, das mit dem Polarray eingebettet ist. Ein typisches Rad ist mit 32 Polen (16 Nord und 16 Süd) magnetisiert, sodass die Auflösung weit geringer ist als bei einem optischen Encoder oder Resolver, aber oft für viele Situationen ausreichend. Eine typische Installation hat drei Hall-Effekt-Sensoren, elektrisch 120° voneinander entfernt, um die Kommutierung des Rads zu erfassen.
Zusammenfassung
Designer, die Motorposition, -geschwindigkeit oder -beschleunigung erfassen müssen, haben eine breite Palette von Optionen, die die vielen Schlüsselfparameter und Leistungsattribute abdecken. Resolver, optische und kapazitive Encoder sowie Hall-Effekt-Geräte haben alle lange und bewährte Erfolgsbilanzen sowie umfangreiche Unterstützung durch Anwendungs-Know-how.
Die Wahl kann durch einen übergeordneten Faktor getrieben werden – wie Robustheit oder niedriger Stromverbrauch – oder durch traditionelle und übliche Verwendung in einer gegebenen Situation. Sobald die grundlegende Technologie entschieden ist, sind viele viable Anbieter und Teile von jedem verfügbar, sodass die Entscheidung für ein spezifisches Gerät etwas Recherche erfordern kann, um die Trade-offs besser zu verstehen.
Dieser Artikel wurde von Bill Schweber für Mouser Electronics, Mansfield, TX verfasst. Für weitere Informationen besuchen Sie hier .
Sensor
- Renesas bringt RX72T Mikrocontroller für fortschrittliche Servo-Steuerung in Industrierobotern
- IPS2200: High-Speed, High-Accuracy Induktiver Positionssensor für Industriemotoren
- 5 Schlüsselfragen zur Materialauswahl für moderne Produkte
- Revolutionärer ultraempfindlicher, langlebiger Dehnungssensor für Smart Textiles
- Fortschrittlicher selbstheizender Wearable-Gassensor für präzises Gesundheits- und Umweltmonitoring
- Kompakter drahtloser Sauerstoffsensor: Zuverlässiges Remote-Monitoring für Neugeborene
- Insight: Weicher haptischer Sensor verbessert robotische Tastempfindlichkeit
- Revolutionärer ultra-dünner Sensor verbessert Smart-Contact-Lens-Funktionalität
- NASA-entwickelter induktiver berührungsloser Positionssensor für präzise Bewegungssteuerung
- Fortgeschrittene TOMOPLEX-Sensorfolie für Echtzeit-Luft- und Raumfahrtüberwachung