



Produktionseffizienz steigern: Wie Roboter und Mensch-Teams sicher und synergisch zusammenarbeiten
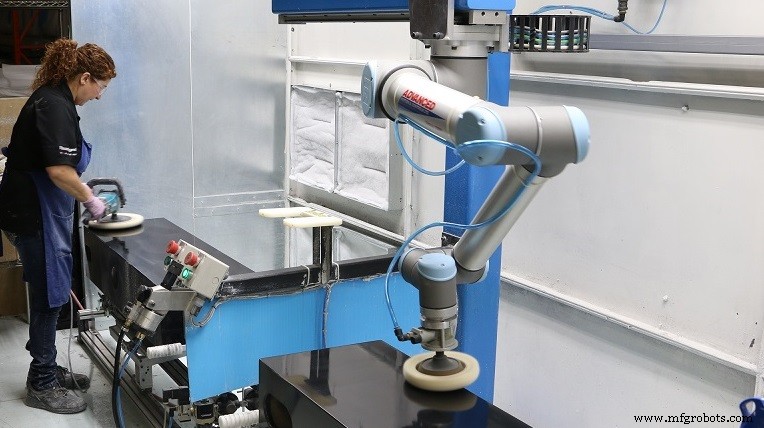
Effiziente Fertigung erfordert koordinierte Systeme aus Shop-Personal, Ausrüstung und Software. Diese Systeme beinhalten zunehmend Robotertechnologie, da Hersteller die Zuverlässigkeit, Wiederholbarkeit und Flexibilität erkennen, die Roboter bieten. Laut der International Federation of Robotics wird die Anzahl der weltweit eingesetzten Industrieroboter bis 2019 auf rund 2,6 Millionen steigen, etwa eine Million mehr als 2015. Etwa 70 % der Industrieroboter werden in der Automobil-, Elektro-/Elektronik- und Metall- und Maschinenindustrie eingesetzt.
Sicherheit ist die erste Überlegung in jedem Fertigungsbetrieb; der sichere Einsatz von Industrierobotern erforderte traditionell das Einhalten festgelegter Abstände zwischen Shopfloor-Personal und Robotern sowie das Anbringen von Schutzvorrichtungen und Käfigen um die Roboter, um Arbeitsverletzungen zu verhindern. Eine wachsende Vielfalt an Robotern, Software und Implementierungsstrategien zielt auf engere und produktivere Interaktion zwischen Mensch und Roboter ab.
Die Steuerung dieser Beziehung reicht von sensorgesteuerter Unterbrechung der Roboterbewegung, wenn Arbeiter in potenziell gefährliche Bereiche gelangen, bis hin zur Anwendung voll „kollaborativer“ Roboter, auch Cobots genannt, die dafür ausgelegt sind, sicher Seite an Seite mit menschlichen Arbeitern zu operieren. Unterschiedliche Kollaborationsmodi ermöglichen es Herstellern, die vollen Fähigkeiten robotischer Systeme und Shop-Personals zu nutzen.
Das Langweilige, Gefährliche & Schmutzige
Der aktuelle Fachkräftemangel in den USA treibt einen Großteil der Nachfrage nach kollaborativen Robotern an. Der Ruhestand erfahrener Shop-Personals und nicht genug jüngere Arbeitskräfte, die in die Fertigungsbelegschaft eintreten, haben Shop-Besitzer mit Personalengpässen zurückgelassen.
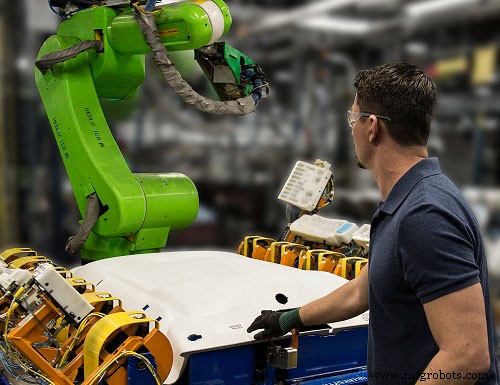
Um diese Qualifikationslücke zu schließen, setzen Hersteller Roboter für repetitive und/oder gefährliche Operationen ein und versetzen Arbeiter in Jobs, die mehr Denken und Geschick erfordern. „Wir sehen, dass Menschen umverteilt werden“, sagte Craig Tomita, Sales Manager, Western Region, für Universal Robots USA Inc. (Ann Arbor, MI), einen Hersteller voll kollaborativer Roboter.
Tomita sagte, die Implementierung kollaborativer Roboter sei relativ einfach, da sie in einer menschenmaßstäblichen Hülle arbeiten und nicht die Absperrungen benötigen, die bei traditionellen Industrierobotern nötig sind. Es ist keine Neuanordnung des Shopfloors nötig und die Flächennutzung ändert sich nicht. „Man stellt kollaborative Roboter einfach dort hin, wo menschliche Bediener derzeit die Arbeit machen“, sagte er und fügte hinzu, dass zwar kollaborative Roboter sicher sind, Risikobewertung – die Bestimmung aller potenziellen Gefahren in einem System und das Finden von Wegen, sie zu mindern – entscheidend ist.
Benutzerfreundlichkeit ist ein Schlüsselmerkmal voll kollaborativer Roboter. Obwohl die Fähigkeiten kleiner kollaborativer Roboter denen kleiner traditioneller Roboter ebenbürtig sind, sind die Schulungs- und Programmiervoraussetzungen für kollaborative Roboter minimal. „Die Einfachheit der Programmierung im UR-System ist ein Gamechanger“, sagte Tomita. „Wenn ein Roboter beispielsweise in ein größeres Fertigungssystem integriert werden muss, können Universals Einheiten mit einem handgehaltenen Touchscreen programmiert und betrieben werden. Falls nötig, können fortgeschrittene Anwender den Roboter auch mit seiner Python-ähnlichen Skriptsprache programmieren.“
Kollaborative Roboter können leicht von kleineren Betrieben genutzt werden, wo Integrationskosten eine Eintrittsbarriere darstellten. „Wenn man es wie einen Eisberg betrachtet, ragt der Roboterteil über das Wasser“, sagte Tomita. „Der Integrationsprozess ist das, was darunter liegt. Nimmt man den Eisberg als Ganzes, wird es wirklich teuer. Ein kollaborativer Roboter kostet etwa das Gleiche wie ein standardmäßiger Industrieroboter, aber die Integrationskosten sind viel niedriger“, sagte er.
Die Nutzung von Robotern kann auch helfen, Arbeitskosten zu senken, sagte Tomita: „Unternehmen, die kollaborative Roboter einsetzen, können oft Jobs anbieten, die sie vorher nicht konnten, weil ihre Arbeitskosten außerirdisch waren.“
Potenzielle Anwendungen sind weit offen. „Die Anzahl und Art der Anwendungen für unsere kollaborativen Roboter sind noch nicht einmal erdacht“, sagte Tomita. „Menschen sind so gewohnt zu denken, dass der Roboter hinter einem Käfig dort drüben ist, die Menschen sind hier, und die beiden sollen sich nie treffen. Das ändert sich.“
Universal Robots bietet drei Modelle sechsachsiger kollaborativer Roboter an, von UR3-Einheiten, die Nutzlasten bis 3,3 kg (7,26 lb) handhaben und einen Arbeitsradius von 500 mm (19,7 Zoll) haben, bis zu UR10-Robotern mit 10 kg (22 lb) Nutzlast und 1300 mm (51,2 Zoll) Arbeitsradius.
Ein typischer Universal-Robots-Kunde ist CleanLogix LLC (Santa Clarita, CA), das Produkte entwickelt, die CO2 in Reinigung, Kühlung und anderen Anwendungen nutzen. CleanLogix-Präsident David Jackson sagte: „Wir können Sprühstrahl in eine Schneidzone senden und ein sehr sauberes und grünes Mittel zur Kühlung eines Schneidwerkzeugs in einem Prozess bereitstellen.“ Er merkte an, dass ein einzelner Roboter verschiedene Aufgaben ausführen kann; zum Beispiel ein Teil in ein Bearbeitungszentrum legen und dann das Endeffektor-Werkzeug wechseln, um Kühlmittel bereitzustellen. „So hat man einen multitaskingfähigen Roboter und eine totale grüne, schlanke Lösung. Wir sind sehr begeistert von diesen Kleinformfaktor-Robotern.“
Die Fähigkeit kollaborativer Roboter, sicher mit Menschen zu arbeiten, ermöglicht es, Operationen zu organisieren, um Synergie zu maximieren; zum Beispiel kann ein Roboter eine Reihe von Komponenten montieren, während ein menschlicher Arbeiter das Einfügen winziger Drähte durchführt, die Geschicklichkeit und kognitive Wahrnehmung erfordern. Roboter sind ideal für Operationen, die Wiederholung, Zuverlässigkeit und Genauigkeit erfordern, einschließlich Verpacken, Palettieren, Montieren und Pick-and-Place-Operationen.
Wiederholbarkeit und Genauigkeit sind separate, aber verwandte Messungen der Roboterleistung. Wiederholbarkeit misst die Fähigkeit eines Roboters, immer wieder zu einer gegebenen Position zurückzukehren. Behauptete Wiederholbarkeit verschiedener kollaborativer Roboter liegt im Bereich von etwa ±0,02 bis ±0,1 mm (0,0008 bis 0,004 Zoll) oder niedriger.
Genauigkeit hingegen misst, wie nahe ein Roboter einer gewünschten Position oder Bahn kommen kann, und kann als Positionsgenauigkeit und Bahngenauigkeit kategorisiert werden. Aufgaben wie Bohren, bei denen der Roboter zu einer Position fährt und stoppt, während das Loch gebohrt wird, erfordern Positionsgenauigkeit. Bahngenauigkeit ist für Prozesse wie Laserschneiden oder Lackieren erforderlich, bei denen der Prozess stattfindet, während der Roboter zwischen Punkten bewegt.
Anwendung bestimmt Kollaboration
Im Allgemeinen wird side-by-side-Aktivität von Shop-Personal und Robotern mit kollaborativen Robotern erreicht, die kleine Nutzlasten bei langsamen Geschwindigkeiten handhaben – typischerweise im Bereich von 1 m/s (39,4 ips). Allerdings, so Nicolas De Keijser, Assembly and Test Business Line Manager für die Robotics and Motion Division von ABB Inc. (Cary, NC), garantieren die Last, die ein Roboter trägt, oder die Geschwindigkeit, mit der er fährt, nicht allein einen sicheren, kollaborativen Betrieb. Eine sehr leichte, aber gefährliche Nutzlast könnte eine Rasierklinge oder eine Hypodermiknadel sein. Eine langsam bewegte, aber schwere Nutzlast könnte eine Quetschgefahr für Shopfloor-Personal darstellen. Ebenso könnte Greiferausfall beim Bewegen einer mittelgroßen Nutzlast bei mäßiger Geschwindigkeit die Nutzlast quer durch den Shop schleudern.
Ein Robotersystem ist nur kollaborativ relativ zu seiner Anwendung. „Wenn der Betrieb gefährlich ist, will man nicht in der Nähe des Roboters sein, egal wie kollaborativ der Roboter ist“, sagte De Keijser und fügte hinzu, dass eine vollständige Sicherheitsbewertung der Lösung in jeder Anwendung erforderlich ist. „Wenn man die Standards liest, diktieren sie immer, dass wir über kollaborativen Betrieb sprechen, nicht über einen kollaborativen Roboter.“
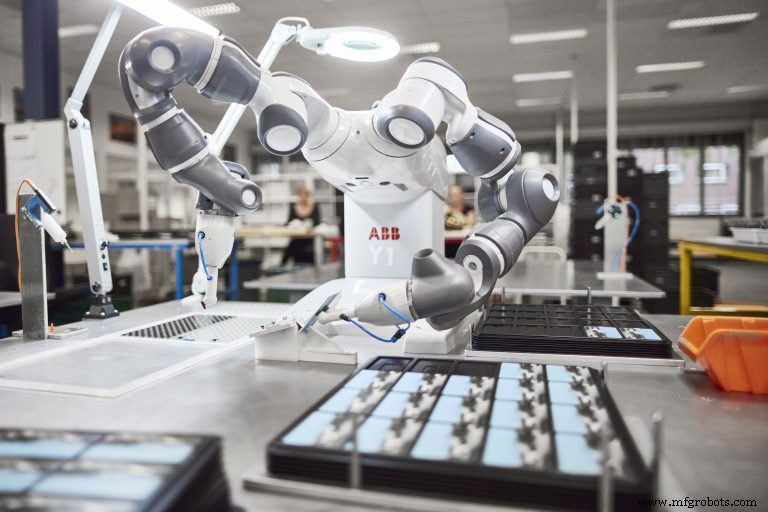
ABB verfolgt zwei Ansätze, um das sichere Zusammenleben von Arbeitern und Robotern zu gewährleisten. Wirklich kollaborative Anwendungen, wie Kleinteilemontage, können im Allgemeinen durch den tischmontierten, dualarmigen YuMi-Roboter des Unternehmens erfüllt werden. Der 38 kg (84 lb) schwere Roboter hat eine Reichweite von 599 mm (24 Zoll) und eine Nutzlast von 500 g (1,1 lb) pro Arm. Er beansprucht einen menschenmaßstäblichen Bereich, während er sicher neben Shop-Personal operiert.
Andererseits erleichtert ABB den sicheren Betrieb großer, standardmäßiger Industrieroboter durch redundante Systeme, die sorgfältige Programmierung und Sicherheitsüberwachungssoftware kombinieren. Nachdem ein Roboter für einen sicheren Betriebsbereich programmiert wurde, bietet ABBs SafeMove2 sicherheitszertifizierte Roboterüberwachungssoftware redundanten Schutz, indem sie Roboteraktivität überwacht, einschließlich sicherer Geschwindigkeitsgrenzen, Stillstandüberwachung und Achsenbereiche sowie Positions- und Orientierungsüberwachung. Die Software ist in den Robotercontroller integriert und kann Einrichtungszeit sparen und größere Produktivität ermöglichen, während sie die Gesamtinvestitionskosten senkt, so De Keijser.
Yaskawa Motomans Kinetiq Teach System ist ein Beispiel für den Handführungsmodus der Mensch/Roboter-Interaktion, der in ISO-Normen 10218-1 und 10218-2 beschrieben wird.
Integrierte adaptive Steuerung
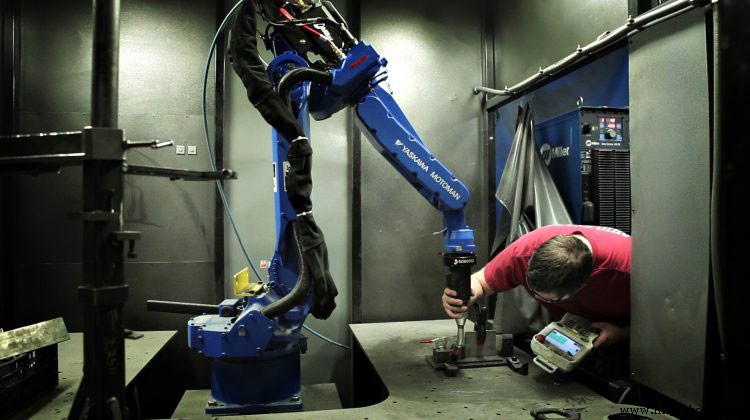
Eine weitere Form robotischer Kollaboration kombiniert die Fähigkeiten und Erfahrung eines Handwerkers mit der Fähigkeit eines Roboters, in gefährlichen Bereichen zu operieren. Schweißen ist im Allgemeinen keine benutzerfreundliche Operation. Laut Zane Michael, Director of Thermal Business Development für Yaskawa America Inc., Motoman Robotics Division (Miamisburg, OH), „bedeutet das Wort kollaborativ im heutigen Markt, dass Sie eine Roboter- und Bedienerzone haben, die sich überlappen. Sie arbeiten eng zusammen. Ich habe das Wort kollaborativ in diesem Sinne nicht auf die Schweißumgebung angewendet gesehen.“
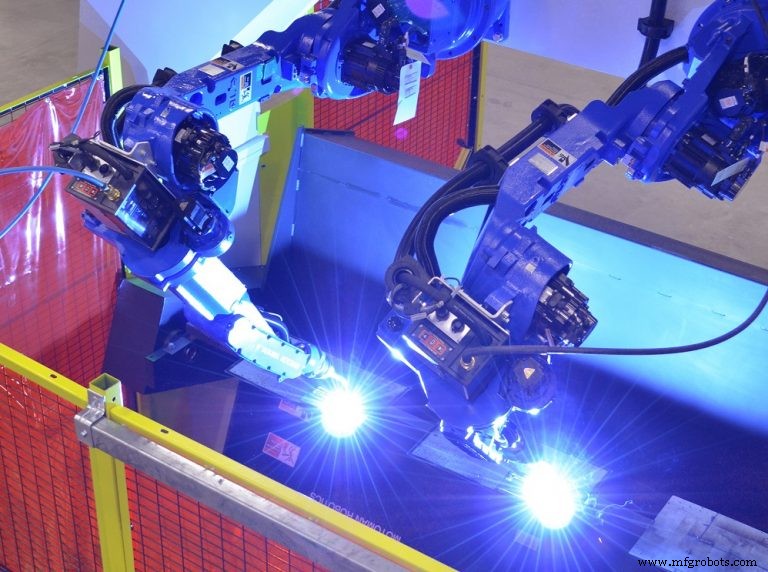
Obwohl robotisches Schweißen nicht streng als kollaborativ bezeichnet werden kann, unterstützt eine Form der Kollaboration zwischen einem erfahrenen Schweißer und einem Roboter konsistente Leistung. Es ist nicht so, dass das Bedienen eines Schweißroboters übermäßig schwierig ist. „Programmieren und Betreiben des Roboters ist einfach“, sagte Michael. „Bei Motoman haben wir ein System namens Kinetiq Teach, bei dem man die Fackel greifen und den Roboter durch den gewünschten Pfad bewegen kann, diesen Pfad aufzeichnen, und man ist startklar.“ Allerdings fügte er hinzu, einen Schweißroboter ohne Schweißkenntnisse zu betreiben, sei „ein bergauf Kampf“, wenn episodische Schweißfehler wie Unterschnitte oder Durchbrennen auftreten.
In solchen Fällen kann ein erfahrener Schweißer die Aktionen des Roboters anpassen, um die Probleme zu überwinden. Adaptive Steuerungssysteme mit Lasern oder anderen Sensoren sind für grundlegende Nahtverfolgung verfügbar, aber die Mehrheit der Schweißsysteme wird ohne solche Systeme ausgeliefert. „Der menschliche Schweißer hat das, was ich eingebaute adaptive Steuerung nenne“, sagte Michael.
Abhängig von operativer Komplexität und Volumenkapazitäten besitzen Roboterzellen unterschiedliche Formen von Automatisierung und Sicherheitssystemen. Motomans ArcWorld Single-Station C30-Zelle ist für niedrigvolumige, Einzelteilbearbeitung kleinerer Teile. Wenn die Zellentür geöffnet wird, um einem Bediener das Laden eines Schweißteils auf den Positionierer in der Zelle zu ermöglichen, befindet sich der Roboter im Notstoppmodus. Nachdem der Bediener die Zelle verlässt, fährt die Tür herunter und das Schweißen findet statt. Andererseits verfügen Motomans High-Volume Large-Part 6000-Serienmaschinen über einen Positionierer, der Teilvorrichtungen wie ein Riesenrad indexiert und von außerhalb der Zelle beladen werden kann, während mehrere Roboter innen eine Baugruppe schweißen.
Schweißunternehmen stehen vor ähnlichen Arbeitskräftemängeln wie andere Fertigungssegmente. Basierend auf US Bureau of Labor Statistics schätzt die American Welding Society einen Schweißermangel von 290.000 in den USA bis 2020. Michael sagte, zukunftsorientierte Schweißzulieferer arbeiten mit Fachschulen und Karrierezentren zusammen, um Lehrpläne für Schweißer zu erstellen. Zum Beispiel hat Motoman ein Schweiß-STEM-Programm und passenden Lehrplan für High-School- und Erwachsenenschweißausbildung entwickelt.
Roboter, das IoT
Cloud Computing und das Internet der Dinge erleichtern die Kollaboration zwischen Robotern, Nutzern und Roboterherstellern. Hersteller überwachen routinemäßig Roboter-Uptime, um Produktivität zu dokumentieren, sagte Mark Scherler, General Manager, Materials Joining Segment, für Roboterlieferant FANUC America Corp. (Rochester Hills, MI). „Aber es steckt mehr dahinter. Wir nutzen das Internet, um Daten von den Robotern zu sammeln und Herstellern zu helfen, Uptime zu verbessern.“
FANUC bietet kollaborative sowie standardmäßige Industrieroboter an. Um die Daten, die die Roboter sammeln, voll auszuschöpfen, hat das Unternehmen eine Zero Downtime (ZDT) Diagnoseanwendung entwickelt, die kritische Informationen zum mechanischen Betrieb und Wartungsstatus eines Roboters erkennt und analysiert. Zum Beispiel kann ZDT, auf Robotern in einer Herstelleranlage installiert, einen Roboter mit steigenden Drehmomentwerten erfassen, die auf ein Problem mit einer bestimmten Achse hindeuten könnten. Über Cloud-Technologie sendet die ZDT-Anwendung die Betriebsinformationen an das FANUC-Rechenzentrum zur Analyse. Kritische Probleme lösen die Übermittlung von Benachrichtigungen an bezeichnete Smart Devices beim Roboteranwender aus.
Gleichzeitig bestätigt FANUC die Verfügbarkeit von Teilen, die zur Behebung des Problems erforderlich sein könnten. Die Daten können auch genutzt werden, um Robotiksysteme zu optimieren in puncto Verbesserung der Zykluszeit, Reduzierung des Energieverbrauchs und Verlängerung der Roboterlebensdauer durch bessere Wartung.
Automatisierungsflexibilität
Jeff Estes, Eastern Regional Sales Manager für die Morris-South Division der Morris Group (Charlotte, NC) und ehemals Director, Partners in THINC für Okuma America Corp., sagte, die hochvolumige Automobilindustrie habe die Einführung von Automatisierung seit Jahrzehnten angeführt. Heute suchen kleinere Volumenhersteller die Zuverlässigkeit und Vorhersagbarkeit, die Automatisierung bietet, wollen aber auch die Flexibilität, um schnelle Wechsel von einem Produktionslos zum nächsten zu ermöglichen. Dazu erlaubt Robotertechnologie einem Shop, Programmierdetails und Endeffektoren schnell zu ändern.
Estes wies darauf hin, dass das robotische Automatisieren einer Werkzeugmaschine nicht einfach Be- und Entladen von Teilen beinhaltet. „Der Schlüssel ist, wie man Low- oder No-Attendance-Betrieb erreicht“, sagte er. In einer vollautomatisierten Zelle werden zahlreiche Elemente, einschließlich Werkzeugmaschine, Roboter, Messgerät, Visionssystem und Materialhandhabungsausrüstung, zusammengebracht, um einen „Closed-Loop-Betrieb zu schaffen, der weiterlaufen und grundlegende Entscheidungen ohne menschliche Interaktion treffen kann“, sagte Estes. Die mehreren Elemente einer Zelle generieren Informationen über einzelne Operationen, aber „bis sie anfangen, miteinander zu arbeiten, sind das nur Informationsstücke.“ Ein Integrator wählt und arrangiert Zellenelemente und koordiniert ihre Funktionen.
Einige Werkzeugmaschinenlieferanten unterhalten interne Integrationsfähigkeiten, um Turnkey-Systeme bereitzustellen. Methods Machine Tools Inc. (Sudbury, MA) hat mehr als 30 Automatisierungsingenieure in den USA sowie Design-, Steuerungs-, Elektro-/Mechanik-, Systemintegrations- und Field-Service/Installationspersonal. Ergänzend zu seinen Aktivitäten als Werkzeugmaschinenanbieter und Systemintegrator fügte Methods kürzlich ein Automatisierungs- und Integrationszentrum zu seiner Charlotte, NC Anlage hinzu. Automatisierungsspezialisten und Systemintegrationsingenieure bieten Kundenberatung zu Ausrüstung und Fähigkeiten, von der Definition und dem Bau von Zellen bis hin zu Abnahmeläufen. Der Fokus der neuen 10.000 ft² (929 m²) Anlage „liegt auf der Bereitstellung einer maßgeschneiderten, umfassenden Lösung für unsere Kunden“, sagte Methods Automation Manager John Lucier.
Ganzheitliche Automatisierung
Technologien wie kollaborative Roboter verändern die Art, wie Hersteller über Automatisierung denken. Estes ermutigt Hersteller, die Macht der von einem Automatisierungssystem generierten und gesammelten Daten zu nutzen.
Datenanalyse kann zu anderen Aspekten der Produktion beitragen, einschließlich Produktqualität, Werkzeugmanagement, Materialfluss und Logistik. Bei der Implementierung robotischer Technologie sollten Hersteller „einen ganzheitlicheren Ansatz wählen“, sagte Estes. „Statt nur einen Menschen vom Be- und Entladen einer Maschine zu befreien, sollte ein Hersteller fragen: ‚Kann ich mit diesem Roboter noch etwas mehr machen, um ihn auch IOT- oder Industry-4.0-bezogener zu machen?‘ Roboter und Automatisierungssysteme haben ungenutzte Fähigkeiten“, sagte er: „Sogar wir als OEM-Anbieter lernen jeden Tag, wie viel fähiger wir sie machen können.“
Was macht einen Roboter kollaborativ?
Der Begriff „kollaborative Robotik“ wird häufig verwendet, um jede Situation zu beschreiben, in der Roboteraktionen gesteuert werden, um menschliche Arbeiter zu berücksichtigen. In Wirklichkeit variieren die möglichen Beziehungen zwischen Arbeitern und Robotern stark je nach Roboter und Anwendung.
ISO-Normen 10218-1 und 10218-2, „Sicherheitsstandards für Anwendungen von Industrierobotern“, wurden 2011 veröffentlicht. Sie listen Anforderungen für sicheres Design, Schutzmaßnahmen und Anwendung von Industrierobotern auf. Die Standards definieren vier verschiedene Modi sicherheitsrelevanter Interaktion zwischen Shop-Personal und Robotern.
Ein Modus ist die Fähigkeit, einen sicherheitsüberwachten Stopp durchzuführen. Sensoren überwachen einen vordefinierten Bereich um einen Roboter, und die Roboterbewegung stoppt, wenn ein Mensch diesen Bereich betritt. Dieses Sicherheitsüberwachungsniveau ist ausreichend, wenn menschliche Intervention minimal ist, obwohl häufige Unterbrechungen die Produktivität verringern können. Ein zweiter Modus beinhaltet Handführung, bei der ein Bediener einen Roboter lehrt, einem gewünschten Pfad zu folgen, indem er den Roboterarm greift und ihn zu gewünschten Punkten auf dem Pfad bewegt, während er die Punkte mit einem Teach Pendant aufzeichnet. Ein Kraft-Drehmoment-Sensor im Roboter erkennt die manuelle Führung des Bedieners. Der Sensor fungiert nicht als Sicherheitssystem und außerhalb des Lehrmodus muss der Roboter andere Geräte oder Systeme haben, um sichere Interaktion mit Menschen zu gewährleisten.
Im Geschwindigkeits- und Trennüberwachungsmodus erkennt ein Visionssystem Menschen in einer festgelegten Sicherheitszone um den Roboter. Je geringer die Trennung zwischen Roboter und Mensch wird, desto mehr verlangsamt der Roboter allmählich; ab einer bestimmten Distanz stoppt die Roboterbewegung. Dann, wenn der Mensch die Sicherheitszone verlässt, nimmt der Roboter wieder normale Geschwindigkeit auf. Dieser abgestufte Sicherheitsmodus hilft, Produktivität auch bei Arbeitereingriffen aufrechtzuerhalten.
Der vierte Kollaborationsmodus ermöglicht side-by-side-Aktivität von Robotern und Menschen und eliminiert die Notwendigkeit von Schutzvorrichtungen und Käfigen. Die beschriebenen Roboter werden als Kraft- und Leistungsbegrenzungsroboter bezeichnet. Wenn Sensoren anormale Kräfte auf dem Roboter erkennen, wie sie durch Kontakt mit einem Arbeiter erzeugt werden, verlangsamt der Roboter sofort, stoppt oder kehrt um. Diese Roboter sind im Allgemeinen kleiner und weniger leistungsstark als traditionelle Industrieroboter und haben auch abgerundete Formen und geschlossene Gelenke, um Quetschverletzungen zu vermeiden.
2016 veröffentlichte ISO die technische Spezifikation ISO/TS 15066, die ISO Standards 10281-1 & 2 detailliert und klärt. TS 15066 definiert kollaborative Roboter als solche, die für direkte Interaktion mit einem Menschen in einem kollaborativen Arbeitsbereich ausgelegt sind, in dem Mensch und Roboter gleichzeitig Aufgaben ausführen können. Die Spezifikation legt die Kraft fest, die ein Roboter auf einen Menschen ausüben kann, ohne Schmerzen oder Verletzungen zu verursachen. Die Kraftwerte wurden durch Aufpralltests an spezifischen Bereichen des menschlichen Körpers bestimmt. Dennoch ist es kritisch, Risikobewertungen der durchgeführten Operation und der beteiligten Teile und Werkzeuge in einer spezifischen Anwendung durchzuführen, um absolute Sicherheit zu gewährleisten.
Automatisierungssteuerung System
- Cobots im Fokus: Yushins OB-7 führt die Kunststoffverarbeitung an
- Wittmann Battenfeld präsentiert neue X-Serie und Primus 14 Roboter
- Wie kollaborative Roboter Fertigungssicherheit und -effizienz revolutionieren
- Kollaborative Roboter: Effizienz und Wachstum für kleine und mittlere Hersteller
- Hochleistungs-Not-Aus-Controller für Anlagensicherheit
- Warum einen Cobot für Ihren Arbeitsplatz wählen?
- Effizienz steigern mit Cobots: 3 bewährte Wege, wie kollaborative Automation Ihre Fertigung transformiert
- Cobots: Die nächste Generation der fortschrittlichen Fertigungsrobotik
- Automatisierung & Cobots: Die Zukunft des industriellen Testens gestalten
- Cobots verstehen: Kollaborative Roboter, die menschliche Belegschaften sicher erweitern