



Bürstenlose DC-Motoren: Design, Konstruktion und fortgeschrittene Anwendungen
Das Aufkommen von Halbleiter-Leistungshalbleitern ermöglichte den Übergang von traditionellen bürstenbehafteten DC-Motoren zu bürstenlosen DC (BLDC) Designs. Obwohl BLDCs DC-Geräte sind, spiegeln ihre Betriebsprinzipien jene von AC-Synchronmotoren wider, was sie für jede Diskussion über AC-Motortechnologie relevant macht.
BLDC-Motoren teilen Kernähnlichkeiten mit AC-Synchronmotoren; der entscheidende Unterschied liegt in der Wellenform der Rück-EMK (Gegenspannung). Während Synchronmotoren eine sinusförmige Rück-EMK erzeugen, weisen BLDC-Motoren ein rechteckiges oder trapezförmiges Rück-EMK-Profil auf.
In beiden Motortypen erzeugt der Stator ein rotierendes Magnetfeld, das mit einem magnetischen Rotor interagiert, um Drehmoment zu produzieren.
Synchronmotoren sind typischerweise große, mehrkilowatt-Maschinen, oft mit Elektromagneten-Rotoren ausgestattet, und arbeiten mit einer einzigen Drehzahl, die ein Teiler der Netzfrequenz ist. Im Gegensatz dazu sind BLDC-Motoren allgemein kompakt, reichen von wenigen Watt bis zu mehreren zehn Watt, und nutzen Permanentmagnetrotoren.
Die Drehzahl eines BLDC-Motors ist inhärent variabel, es sei denn, sie wird durch eine Phasenregelschleife (PLL) an eine Referenzfrequenz gebunden. Die typischen Bauformen sind zylindrisch oder flach (Pancake).
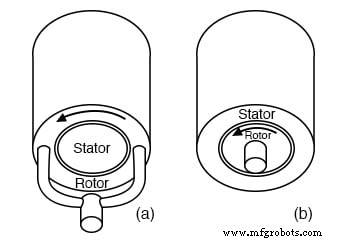
Zylindrische Konstruktion: (a) Außenrotor, (b) Innenrotor
Zylindrische Konstruktion ist am weitesten verbreitet und kommt in zwei Varianten vor (siehe Abbildung). Die häufigste Variante hat einen Innenrotor, wie rechts dargestellt, und wird in Festplattenlaufwerken eingesetzt. Eine seltener Variante platziert den Rotor außerhalb des Stators, ihn umschließend.
Diese Außenrotor-Anordnung ist typisch für BLDC-Lüftermotoren, die oft keine Welle besitzen und kompakt sowie robust sind. In dieser Konfiguration verläuft der magnetische Fluss radial zur Drehachse.
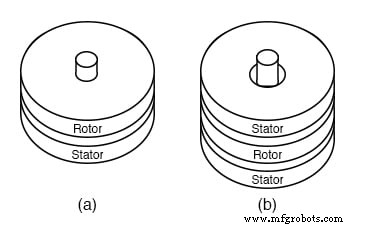
Pancake-Motorkonstruktion: (a) Einseitiger Stator, (b) Doppelseitiger Stator
Hochdrehmoment-Pancake-Motoren haben häufig Statorspulen auf beiden Seiten des Rotors, wie in Abbildung (b) gezeigt.
Niedrigdrehmoment-Geräte wie Diskettenlaufwerksmotoren nutzen typischerweise einseitige Statorspulen (Abbildung a). Hier verläuft der magnetische Fluss axial, parallel zur Drehachse.
Kommutierung kann über verschiedene Wellenpositionssensoren erfolgen, darunter optische Encoder, magnetische Encoder (z. B. Resolver, Synchros) oder Hall-Effekt-Magnetsensoren. Hall-Sensoren sind die bevorzugte Wahl für kleine, kosteneffiziente Motoren.
Ein Hall-Effekt-Sensor ist ein Halbleiterbauelement, bei dem der Elektronenfluss durch ein senkrecht zur Stromrichtung stehendes Magnetfeld beeinflusst wird. Er erscheint als vierpoliges variables Widerstandsnetzwerk; die beiden Ausgangsspannungen sind komplementär.
Wird ein Magnetfeld angelegt, erzeugt der Sensor eine kleine Spannungsverschiebung am Ausgang. Dieses Hall-Signal kann einen Komparator für stabile Ansteuerung der Leistungshalbleiter treiben oder,適当にバイアスされた場合、eine zusammengesetzte Transistorstufe ansteuern.
Moderne Hall-Sensoren integrieren oft Verstärker und digitale Logik, was sie zu 3-Leiter-Bauelementen macht, die den Leistungstransistor, der eine Phasenwicklung erregt, direkt ansteuern können. Für genaue Lagenmessung muss der Sensor in unmittelbarer Nähe des Permanentmagnetrotors montiert werden.

Hall-Effekt-Sensoren kommutieren 3-phasigen bürstenlosen DC-Motor
Der grundlegende zylindrische 3-Phasen-Motor (oben illustriert) wird von einem Hall-Sensor pro Statorphase kommutiert. Während der Permanentmagnetrotor rotiert, detektiert das Hall-Element den Polaritätswechsel des vorbeiziehenden Rotorpols.
Das Hall-Signal wird verstärkt, um sicherzustellen, dass die Statorspulen den korrekten Strom erhalten. In der Praxis können diese Signale durch kombinatorische Logik verarbeitet werden, um effizientere Ansteuerungswellenformen zu erzeugen.
Ausgestattet mit einer Phasenregelschleife (PLL) zur Drehzahlregelung könnte dieser zylindrische Motor ein Festplattenlaufwerk antreiben. Eine ähnliche PLL-basierte Steuerung könnte auch einen Pancake-Diskettenmotor antreiben (siehe Abbildung).
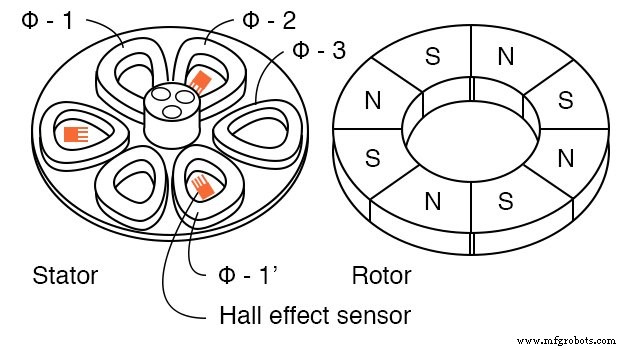
Bürstenloser Pancake-Motor
Der 3-phasige Pancake-Motor umfasst sechs Statorpole und acht Rotorpunkte. Sein Rotor ist ein flacher Ferritring mit acht axial magnetisierten, abwechselnden Polen. Obwohl nicht dargestellt, wird der Rotor von einer Weichstahlplatte gekappt, die im Statorzentrum am Lager befestigt ist.
Die Stahlplatte schließt den magnetischen Kreis, und die Statorpole sind auf einer Stahlplatte oben montiert, was die magnetische Kontinuität weiter gewährleistet.
Die flachen Statorspulen sind trapezförmig, um den Rotorpunkten eng anzupassen; die sechs Statorspulen bilden drei Wicklungsphasen.
Sequentielle Erregung der drei Statorphasen erzeugt ein rotierendes Magnetfeld.
Der Permanentmagnetrotor richtet sich an diesem Feld aus, ähnlich wie ein Synchronmotor. Ein 2-poliger Rotor würde synchron zum Magnetfeld rotieren, während ein 8-poliger Rotor aufgrund der zusätzlichen Pole mit einem Teiler der Feldfrequenz rotiert.
Hauptmerkmale des bürstenlosen DC-Lüftermotors:

Bürstenloser Lüftermotor, 2-phasig
- Der Stator hat 2 Phasen, verteilt auf 4 Pole
- Es gibt 4 hervorstehende Pole ohne Wicklungen, um Null-Drehmoment-Punkte zu eliminieren
- Der Rotor hat 4 Hauptantriebspole
- Der Rotor hat 8 überlagerte Pole, um Null-Drehmoment-Punkte weiter zu eliminieren
- Die Hall-Effekt-Sensoren sind physisch um 45° versetzt
- Das Lüftergehäuse sitzt auf dem Rotor, der über dem Stator liegt
Das primäre Ziel eines BLDC-Lüftermotors ist kosteneffiziente Fertigung, was den Wechsel von 3-Phasen- zu 2-Phasen-Designs für niedrigere Leistungsprodukte fördert. Je nach Ansteuerungsschema kann er auch als 4-Phasen-Motor bezeichnet werden.
Traditionelle bürstenbehaftete DC-Motoren erfordern eine ungerade Anzahl an Ankerpolen (3, 5, 7) für Selbststartfähigkeit; gerade Anzahlen wie 2 oder 4 können zu einem Drehmomentminimum führen, das das Anlaufen aus dem Stillstand behindert.
Die Einführung von vier kleinen hervorstehenden Polen ohne Wicklungen fügt der Drehmoment-Lage-Kurve ein Rastmoment hinzu. Dieses Rastmoment mildert Drehmomentminima und verbessert die Anlaufbarkeit.
Das zusätzliche Rastmoment eliminiert Drehmomentminima weiter; solange diese Minima nicht null erreichen, bleibt der Motor startfähig. Je effektiver die Minima unterdrückt werden, desto einfacher der Startprozess.
Für einen 2-phasigen Stator müssen Hall-Sensoren elektrisch 90° auseinander liegen. Bei einem 2-poligen Rotor entspräche dies 90° physischem Abstand; unser 4-poliger Permanentmagnetrotor erfordert jedoch, dass die Sensoren physisch 45° platziert werden, um die notwendige 90° elektrische Trennung zu erreichen (siehe Hall-Abstand oben).
Der Großteil des Drehmoments stammt aus der Wechselwirkung zwischen den inneren 2-phasigen Statorspulen und dem 4-poligen Rotorabschnitt. Daher muss der 4-polige Abschnitt unten positioniert sein, damit die Hall-Sensoren die korrekten Kommutierungssignale detektieren.
Der zusätzliche 8-polige Abschnitt dient ausschließlich der Verbesserung der Anlaufleistung.

Bürstenloser DC-Motor 2-phasig Push-Pull-Ansteuerung
Das obige Diagramm zeigt eine 2-Phasen Push-Pull- (oder 4-Phasen-) Ansteuerung, die zwei Hall-Sensoren verwendet, um vier Wicklungen zu erregen. Für einen einzelpoligen Rotor sind die Sensoren elektrisch 90° auseinander, was 90° physischem Abstand entspricht.
Da jeder Hall-Sensor zwei komplementäre Ausgänge liefert, kann ein einzelner Sensor zwei gegensätzliche Wicklungen kommutieren.
Industrietechnik
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Nanotec CL4-E: Kompakter High-Performance Motor Controller für BLDC & Stepper Motoren
- Fehlersuche an Schleifringläufer-Motoren: Ein praktischer Leitfaden
- Elektromotor-Zuverlässigkeitstipp: Startzyklen reduzieren zum Schutz Ihrer Ausrüstung
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Elektromotor-Sicherheit: Wesentliche Phasen & Schutzmaßnahmen
- Top 4 Wicklungsfehlertypen bei AC-Elektromotoren & Prävention
- Industriemotoren: Typen, Funktionen & Anwendungen
- BLDC-Motoren (Bürstenlose Gleichstrommotoren) & Automatisierungslösungen
- BLDC-Motoren verstehen: Ein professioneller Leitfaden