



Schrittmotoren: Typen, Eigenschaften und praktische Anwendungen
Schrittmotor vs. Servomotor
Ein Schrittmotor ist ein digitaler Motor, der seinen Rotor in diskreten Schritten bewegt, anstatt kontinuierlich zu drehen. Wenn er unter Strom steht, aber stillsteht, hält er seine Last mit einem zuverlässigen Haltemoment. Die breite Verbreitung von Schrittmotoren in den letzten zwei Jahrzehnten wurde durch Halbleitertreiber ermöglicht, die direkt mit Mikroprozessoren interagieren und eine kostengünstige, wenig komplexe Lösung für präzise Bewegungssteuerung bieten.
Servomotoren, die Vorgänger der Schrittmotoren, kombinieren Motor, Encoder und Fehlerverstärker für hochleistungsfähige Bewegungssteuerung. Ihre zusätzlichen Komponenten erhöhen Kosten und Komplexität und werden typischerweise für Anwendungen reserviert, die die Drehmoment- oder Geschwindigkeitsgrenzen von Schrittmotoren überschreiten. Für die meisten Aufgaben – wo moderate Geschwindigkeit, gute Genauigkeit und Erschwinglichkeit im Vordergrund stehen – ist der Schrittmotor die Standardwahl.
Historisch positionierten Schrittmotoren die Lese-/Schreibköpfe von Diskettenlaufwerken und wurden in frühen Festplatten verwendet. Moderne Festplatten setzen jedoch auf Hochgeschwindigkeits-Spulen-Servos, die Sub-Millisekunden-Positionierung ermöglichen.
Servoverstärker sind lineare Geräte, die sorgfältige Abstimmung von Verstärkung und Phase an die mechanische Last erfordern. Im Gegensatz dazu sind Schrittmotortreiber einfache Ein-/Aus-Schalter, die Strom in die Wicklungen leiten. Dies macht die Steuerelektronik für Schrittmotoren günstiger und einfacher zu entwerfen.
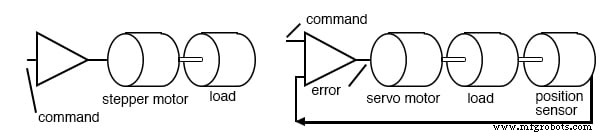
Schrittmotor vs. Servomotor
Eigenschaften
Schrittmotoren sind robust und kostengünstig, da der Rotor ein massiver Zylinder – oft ein Permanentmagnet – ohne Schleifringe oder Kommutator ist. Der Stator ist laminiert und kann zwei bis fünf Wicklungsphasen enthalten. Da sie nicht für kontinuierliche Rotation ausgelegt sind, werden Schrittmotoren typischerweise in Drehmoment statt PS bewertet.
- Drehmoment reicht von wenigen Unzen-Zoll in winzigen „Zehncentstück“-Einheiten bis über 1.000 Unzen-Zoll (≈10 N·m) in größeren 4-kg-Motoren.
- Drehzahl-Drehmoment-Kurven zeigen, dass Haltemoment hoch ist, aber verfügbares Drehmoment mit steigender Geschwindigkeit abfällt, letztlich null bei einer maximalen Betriebsdrehzahl, die durch Motor- und Lastträgheit bestimmt wird.
- Schrittwinkel hängt von der Konstruktion ab: 90° (4 Schritte/Umdrehung) bis 0,75° (500 Schritte/Umdrehung). Treiber können den Schrittwinkel über Halbschritte halbieren.
- Maximale Startfrequenz und Einrastdrehmoment begrenzen, wie schnell ein Motor aus dem Stillstand beschleunigt werden kann; Auszugsdrehmoment regelt die maximale Last, die der Motor ohne Schrittverlust tragen kann.
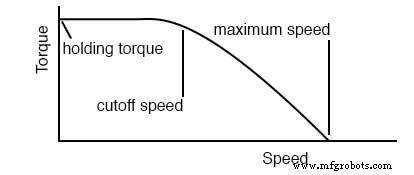
Schrittmotor-Drehzahlcharakteristik
Typen von Schrittmotoren
Variable Reluktanz
Diese Schrittmotoren nutzen magnetischen Fluss, der den Pfad geringster Reluktanz sucht. Der Rotor ist ein Weicheisenzylinder mit hervorstehenden Polen; bei Erregung richtet sich der Rotor zum rotierenden Statorfeld aus, minimiert die Luftspaltlänge. Sie haben große Schrittwinkel und erzeugen wenig Rastmoment im stromlosen Zustand.
Beispiel: Ein dreiphasiger Variabler-Reluktanz-Motor hat einen Schrittwinkel von 30°. Seine Schrittfolge kann mit einem einfachen Ein-/Aus-Schaltmuster veranschaulicht werden, wie unten gezeigt.
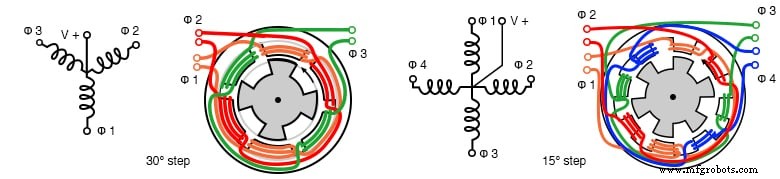
Dreiphasiger Variabler-Reluktanz-Schrittmotor
Schrittwinkelberechnung:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = Anzahl Statorpole, NR = Anzahl Rotorpole
Da der Rotor weniger Pole als der Stator hat, bewegt sich der Rotor pro Statorschritt um einen kleineren Winkel, was eine feinere Schrittauflösung ergibt.
Permanentmagnet
Diese Schrittmotoren verfügen über einen zylindrischen Permanentmagnetrotor. Der Stator hat typischerweise zwei Wicklungen, die für unipolare Ansteuerung mittig abgegriffen oder mit wechselnder Polarität für bipolare Ansteuerung betrieben werden können. Sie zeigen Rastmoment im stromlosen Zustand und haben große Schrittwinkel (oft 7,5°–90°).
Ansteuerungsoptionen:
- Wellen-Ansteuerung erregt jeweils eine Spule – einfach, aber geringeres Drehmoment.
- Vollschritt erregt beide Spulen gleichzeitig – höheres Drehmoment.
- Halbschritt wechselt zwischen Wellen- und Vollschritt – verdoppelt die Auflösung.
Unipolare Verdrahtung (4-, 6-, 5- oder 8-Leiter-Konfigurationen) erlaubt Verwendung einer einpoligen Versorgung, erfordert aber mehr Treiberausgänge. Bipolare Verdrahtung liefert höheres Drehmoment, benötigt aber einen komplexeren Treiber.
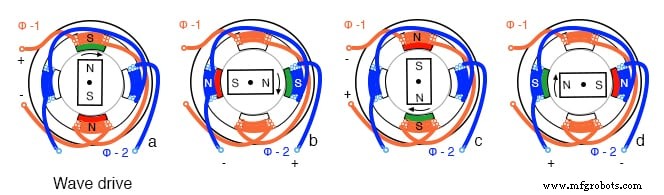
PM Wellen-Ansteuerungssequenz
Typische Konstruktion: 24-poliger Dosenstapel mit 12 verzahnten Fingern pro Phase, ergibt 15° Schrittwinkel.
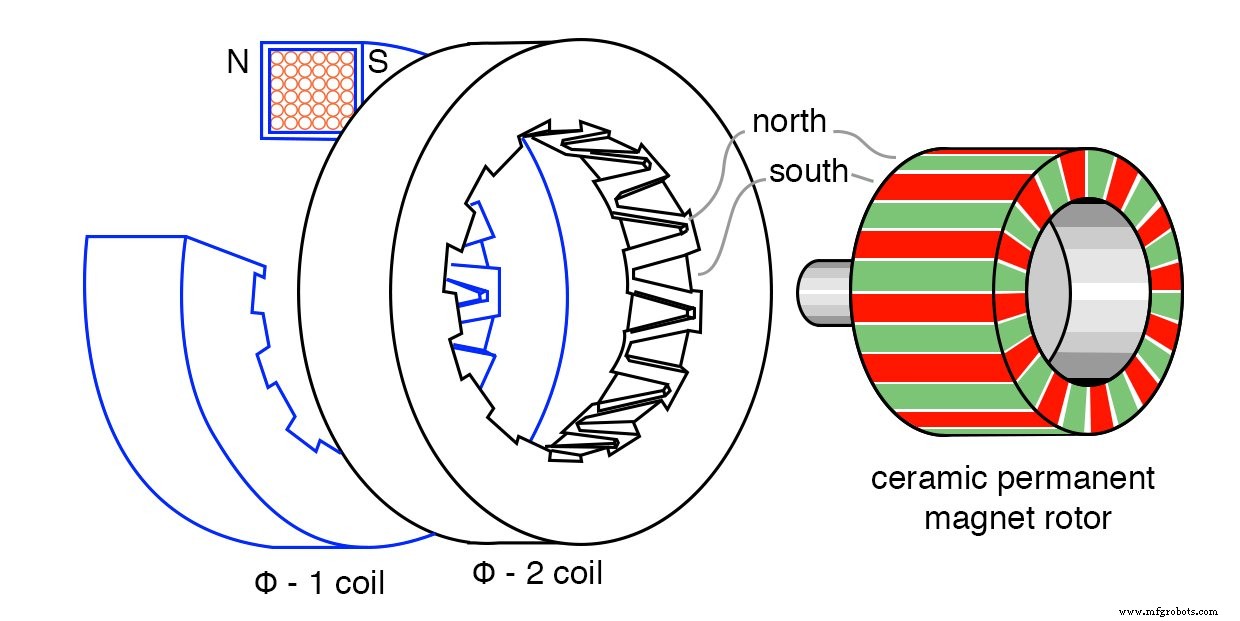
24-poliger Dosenstapel Permanentmagnet-Schrittmotor
Hybrid
Hybrid-Schrittmotoren kombinieren die Weicheisenzähne eines Variabler-Reluktanz-Motors mit dem Permanentmagnetkern eines PM-Motors, was zu einem sehr feinen Schrittwinkel führt. Der Rotor hat radiale Weicheisenzähne, die um einen halben Zahn versetzt sind, während der Stator passende Zähne besitzt. Die zwei Phasen sind um einen Viertelzahn versetzt, sodass der Motor im gezeigten Beispiel in 192 Positionen pro Umdrehung schreitet.
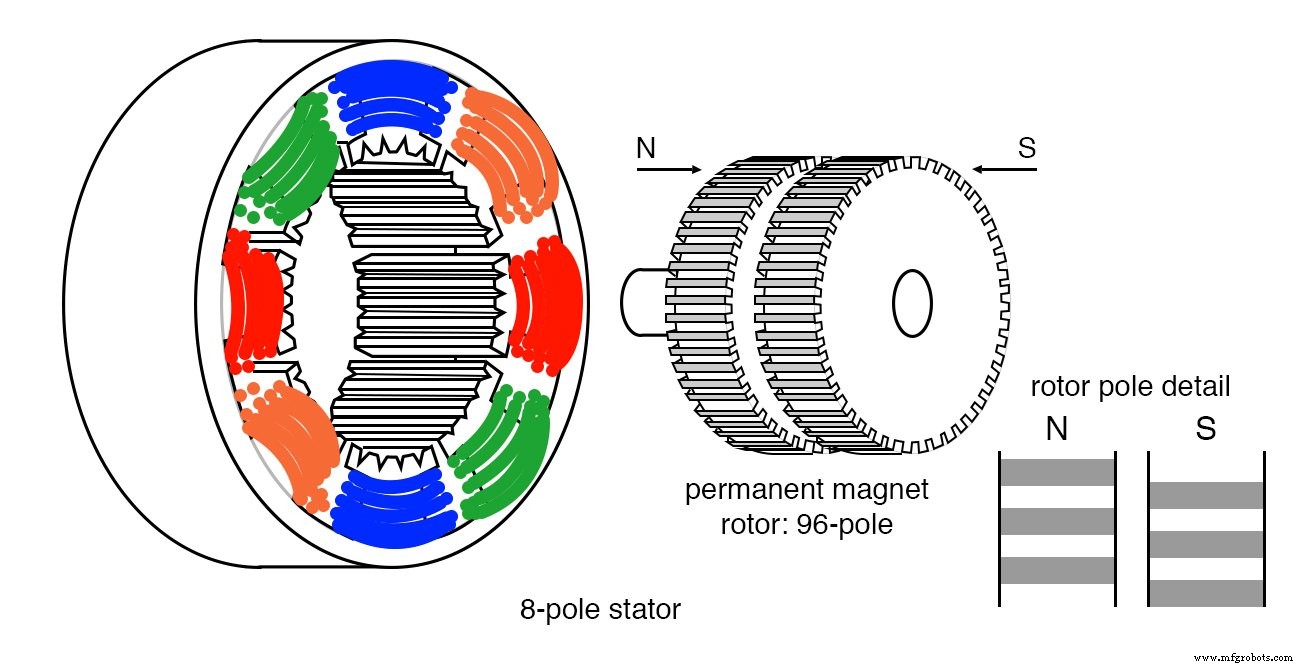
Hybrid-Schrittmotor
Anwendungen
- Diskettenlaufwerke und frühe Festplatten-Kopfpositionierung.
- Drucker und Kopierer (Papiervorschub).
- 3D-Drucker, CNC-Fräsen und Roboterarme, wo präzise Positionierung erforderlich ist.
- Unterhaltungselektronik (z. B. Kamera-Gimbals, Roboter-Spielzeug).
Zusammenfassung
- Variable Reluktanz: Weicheisenrotor, großer Schrittwinkel, kein Rastmoment.
- Permanentmagnet: Ferritrotor, Dosenstapel-Konstruktion, mittlerer Schrittwinkel, Rastmoment vorhanden.
- Hybrid: Feine Zähne und Phasenversätze geben kleinsten Schrittwinkel und höchste Auflösung.
Die Wahl des richtigen Typs hängt von erforderlichem Drehmoment, Geschwindigkeit, Auflösung und Kosten ab.
Verwandtes Arbeitsblatt
Industrietechnik
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Nanotec CL4-E: Kompakter High-Performance Motor Controller für BLDC & Stepper Motoren
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Servo- vs. Schrittmotoren: Die moderne Grauzone verstehen
- Elektromotor-Sicherheit: Wesentliche Phasen & Schutzmaßnahmen
- Top 4 Wicklungsfehlertypen bei AC-Elektromotoren & Prävention
- Industriemotoren: Typen, Funktionen & Anwendungen
- BLDC-Motoren verstehen: Ein professioneller Leitfaden
- Kompressor-Motor-Wartung: Leitfaden für Spitzenleistung