



AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
Nach seiner Ankunft in Amerika bewältigte Charles Proteus Steinmetz die perplexen Herausforderungen beim Design bürstenbehafteter AC-Kommutatormotoren, die vor dem Bau nicht zuverlässig berechenbar waren.
Sein Durchbruch gelang durch Formalisierung der magnetischen Hysterese, die aufdeckte, wie der magnetische Fluss der magnetisierenden Kraft nachhinkt und Verluste erzeugt, die in DC-Maschinen fehlen.
Durch Verwendung niedrig-hysteretischer Legierungen und Zerschneiden des Eisenkerns in dünne isolierte Laminationen konnten Ingenieure das Verhalten von AC-Kommutatormotoren nun vor dem Bau präzise vorhersagen.
Wie ihre DC-Pendants liefern AC-Kommutatormotoren höheres Anlaufdrehmoment und höhere Drehzahl als AC-Asynchronmotoren. Der Reihentyp kann insbesondere weit über der Synchronlaufgeschwindigkeit eines konventionellen AC-Motors arbeiten.
AC-Kommutatormotoren gibt es in einphasigen und polyphasigen Varianten. Einphasige Motoren erleben eine doppelten-Netzfrequenz-Drehmomentpulsation, die im glatteren polyphasigen Design fehlt.
Obwohl ein Kommutatormotor bei viel höherer Drehzahl als ein Asynchronmotor laufen und somit für eine gegebene Größe mehr Leistung abgeben kann, ist er nicht wartungsfrei. Bürsten- und Kommutatorverschleiß erfordern periodische Wartung.
Einphasiger Reihenschlussmotor
Wenn ein DC-Reihenschlussmotor mit laminiertem Feld von AC gespeist wird, verringert die nachlaufende Reaktanz der Feldspule den Feldstrom erheblich. Der Motor läuft, aber seine Leistung ist marginal.
Beim Anlauf ähneln die Ankerwicklungen, die von den Bürsten kurzgeschlossen werden, kurzgeschlossenen Transformatorwindungen im Feld, was erheblichen Lichtbogen und Funkenbildung erzeugt, sobald der Anker zu rotieren beginnt.
Mit steigender Drehzahl verteilen sich Lichtbogen und Funkenbildung auf mehr Kommutatorsegmente, was den Zustand erträglicher macht. Kleine unkompensierte Reihenschluss-AC-Motoren – jene unter der Größe einer Handbohrmaschine oder Küchenmixer – können unter diesen Einschränkungen noch betrieben werden.
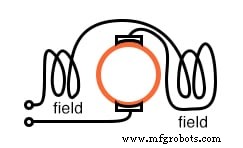
Unkompensierter Reihenschluss-AC-Motor
Kompensierter Reihenschlussmotor
Das Lichtbogenproblem wird durch Hinzufügen einer Kompensationswicklung am Stator gemildert. Diese Wicklung wird in Reihe mit dem Anker geschaltet und so positioniert, dass ihre magnetomotorische Kraft die AC-mmf des Ankers kompensiert.
Die Reduzierung des Luftspalts und der Feldwindungszahl verringert die nachlaufende Reaktanz in Reihe mit dem Anker und verbessert den Leistungsfaktor. Alle bis auf die kleinsten AC-Kommutatormotoren verwenden Kompensationswicklungen; sogar Küchenmixer-große Motoren tun dies.
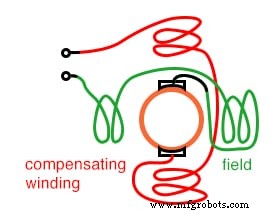
Kompensierter Reihenschluss-AC-Motor
Universal-Motor
Kleine Universalmotoren – typischerweise unter 300 Watt – können sowohl mit DC als auch AC betrieben werden. Sehr kleine Einheiten können unkompensiert sein; größere, hochdrehende Einheiten verwenden fast immer eine Kompensationswicklung.
Bei AC-Betrieb läuft der Motor etwas langsamer als bei DC aufgrund der Reaktanz. Die Spitzen der Sinuswellen sättigen jedoch den magnetischen Pfad, reduzieren den Gesamtfluss und erhöhen die Drehzahl des „Reihen“-Abschnitts. Diese gegensätzlichen Effekte halten die Drehzahl nahezu konstant zwischen DC und 60 Hz.
Universalmotoren treiben gängige Geräte an, die 3.000 bis 10.000 U/min erfordern, wie Bohrmaschinen, Staubsauger und Mixer.
Fortschritte bei Halbleitergleichrichtern und kostengünstigen Permanentmagneten machen DC-Permanentmagnetmotoren zu einer zunehmend attraktiven Alternative.
Abstoßungsmotor
Ein Abstoßungsmotor verbindet das Feld direkt mit der Netzspannung und platziert ein Paar kurzgeschlossener Bürsten, um 15° bis 25° von der Feldachse versetzt. Das Feld induziert einen Strom im kurzgeschlossenen Anker, der ein Magnetfeld erzeugt, das den Feldspulen entgegenwirkt.
Die Drehzahl wird durch Drehen der Bürsten relativ zur Feldachse gesteuert. Der Motor zeigt hervorragende Kommutierung unter Synchronlaufgeschwindigkeit und schlechte darüber. Der niedrige Anlaufstrom liefert hohes Anlaufdrehmoment.
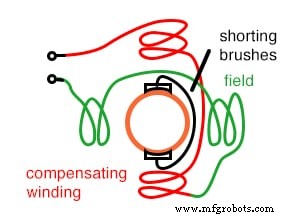
Abstoßungs-AC-Motor
Abstoßungs-Anlauf-Asynchronmotor
Wenn ein Asynchronmotor eine hart anlaufende Last wie einen Kompressor starten muss, ist das hohe Anlaufdrehmoment eines Abstoßungsmotors unschätzbar. Die Induktionsrotorwicklungen werden vorübergehend über kurzgeschlossene Bürsten mit Kommutatorsegmenten verbunden.
Sobald der Motor sich der Nenndrehzahl nähert, kurzschließt ein Fliehkraftschalter alle Kommutatorsegmente und wandelt den Rotor in eine Käfigläufer-Konfiguration um. Die Bürsten können auch angehoben werden, um ihre Lebensdauer zu verlängern.
Das Anlaufdrehmoment kann 300 % bis 600 % des Nenndrehzahl-Werts erreichen – verglichen mit unter 200 % für einen reinen Asynchronmotor.
Zusammenfassung: AC-Kommutatormotoren
- Der einphasige Reihenschlussmotor versucht, einen DC-Kommutatormotor nachzuahmen; er ist nur in sehr kleinen Größen praktikabel.
- Hinzufügen einer Kompensationswicklung ergibt den kompensierten Reihenschlussmotor, der übermäßiges Kommutatorfunken überwindet. Die meisten AC-Kommutatormotoren sind dieses Typs. Sie liefern mehr Leistung bei hoher Drehzahl als ein gleich großer Asynchronmotor, sind aber nicht wartungsfrei.
- Kleine Geräte können Motoren nutzen, die sowohl mit AC als auch DC laufen, bekannt als Universalmotoren.
- Die Netzspannung wird direkt an den Stator eines Abstoßungsmotors angelegt, wobei der Kommutator von den Bürsten kurzgeschlossen ist.
- Einziehbare kurzgeschlossene Bürsten können einen Schleifringläufer-Asynchronmotor starten; dies ist der Abstoßungs-Anlauf-Asynchronmotor.
Industrietechnik
- Grundlagen und Fortschritte der AC-Motortechnologie
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Überdimensionierte Elektromotoren: Wann Austausch die kluge Wahl ist
- Elektromotor-Sicherheit: Wesentliche Phasen & Schutzmaßnahmen
- Top 4 Wicklungsfehlertypen bei AC-Elektromotoren & Prävention
- Industriemotoren: Typen, Funktionen & Anwendungen
- BLDC-Motoren verstehen: Ein professioneller Leitfaden
- 5 Hauptgründe für TEFC-Motorausfälle – und wie man sie verhindert
- Kompressor-Motor-Wartung: Leitfaden für Spitzenleistung