



Tesla-Mehrphasen-Asynchronmotoren: Design, Betrieb und Anwendungen
Asynchronmotoren dominieren die AC-Landschaft und machen etwa 90 % der Industriemaschinen aus. Ihre Robustheit und einfache Konstruktion machen sie zur ersten Wahl für Schwerlastantriebe.
1883 legte Nikola Tesla die Grundlagen des Mehrphasen-Asynchronmotors. 1888 baute er einen 0,5-PS (400 W) Prototyp, den er später für 65.000 $ an George Westinghouse verkaufte – eine Investition, die die breite Einführung von AC-Strom vorantrieb.
Große Industrieantriebe – jene über 1 PS (1 kW) – sind fast immer Mehrphasen-Asynchronmotoren. „Mehrphasig“ bezieht sich auf das Vorhandensein mehrerer Wicklungen pro Motorpol, die von zeitlich phasenversetzten Sinuswellen gespeist werden. In der Praxis sind dies typischerweise zwei oder, häufiger, drei Phasen; die überwiegende Mehrheit kommerzieller Motoren sind Drehstromgeräte.
Im Gegensatz zu einem bürstenbehafteten DC-Motor nutzt ein Asynchronmotor die Statorwicklungen, um ein rotierendes Magnetfeld zu erzeugen, das Ströme in den Rotorleitern induziert und einen transformatorähnlichen Sekundärkreis schafft, der Drehmoment produziert.
AC-Asynchronmotor-Konstruktion
Der Kern eines Asynchronmotors ist eine einfache Zweiteil-Montage: ein Rotor (der Anker) und ein Stator, der die Wicklungen beherbergt. Der Stator ist an eine Mehrphasenversorgung angeschlossen, wie im Diagramm unten dargestellt.
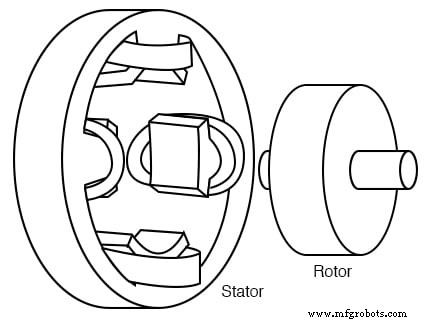
Tesla Mehrphasen-Asynchronmotor
Die Statorwicklungen sind paarweise angeordnet – ein Paar pro Phase. Jedes Paar besteht aus zwei in Reihe geschalteten Spulen, die einen Nord- und einen Südpol darstellen. Bei einem zweiphasigen Motor ist das zweite Paar räumlich um 90° versetzt zum ersten, und die entsprechende AC-Versorgung ist um 90° phasenverschoben. Teslas Originalmotor nutzte einen zweiphasigen Generator als Stromquelle.
Frühe Motoren wiesen hervorstehende Pole auf, ein Design, das noch für sub-fractionale PS-Einheiten (<50 W) verwendet wird. Für größere Motoren reduzieren Wicklungsnuten in den Statorlaminationen Drehmomentwelligkeit und verbessern den Wirkungsgrad.
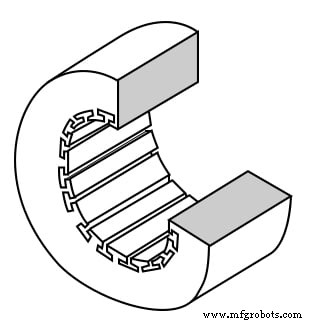
Statorrahmen mit Wicklungsnuten
Die Statorlaminationen sind dünne, isolierte Stahlbleche mit präzise geschnittenen Nuten. Ein Stapel dieser Bleche wird durch Endschrauben gesichert, die auch als Endschilde dienen.
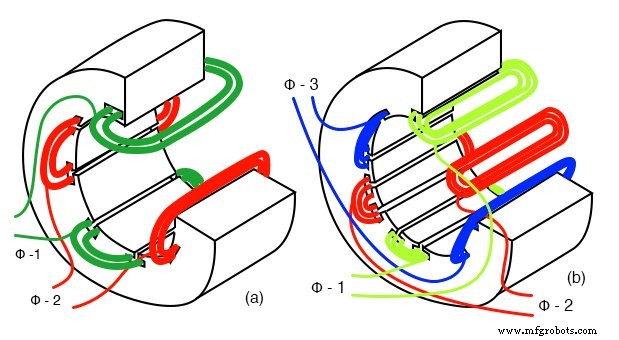
Stator mit 2-phasigen und 3-phasigen Wicklungen
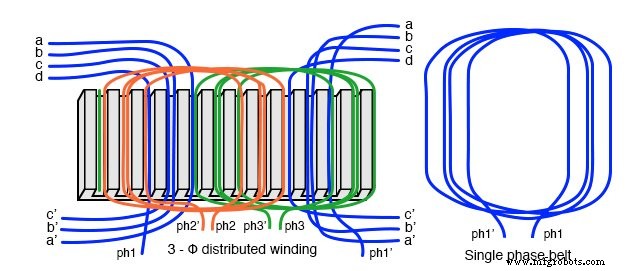
In der Praxis wird jede Polwicklung auf viele kleinere Nuten verteilt – ein Phasenband –, das das Magnetfeld glättet und harmonische Verzerrungen reduziert. Randnuten können Wicklungen von zwei Phasen enthalten, sodass sich die Phasenbänder überlappen.
Die Einfachheit des Rotors ist ein entscheidender Vorteil. Er besteht aus einem Stahl-Laminationskern mit eingebettetem Kupfer- oder Aluminium-Käfigläufer, wie unten gezeigt. Das Fehlen von Bürsten oder Kommutator eliminiert Lichtbogen, Verschleiß und die Notwendigkeit regelmäßiger Wartung.
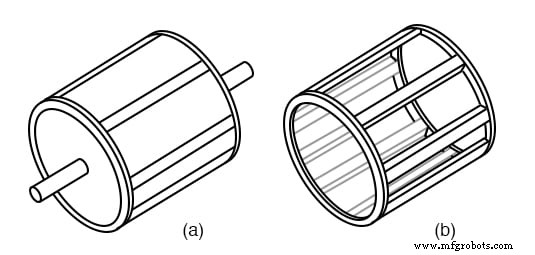
Laminierter Rotor und Käfigläufer
Zur Reduzierung von Drehmomentwelligkeit können die Käfigläuferleiter schräg oder verdreht relativ zur Welle angeordnet sein, sodass das Magnetfeld nicht perfekt mit den Statornuten fluchtet.
Sowohl Rotor- als auch Statorkerne verwenden isolierte Laminationen, die mit Oxid oder Lack beschichtet sind, um Wirbelströme zu begrenzen, während die Stahllegierung für geringe Hystereserverluste gewählt wird.
Betriebstheorie
Ein Asynchronmotor arbeitet nach dem Prinzip eines rotierenden Magnetfelds. Wenn eine zeitlich versetzte sinusförmige Spannung an die Statorwicklungen angelegt wird, entsteht ein Magnetfeld, das mit der Netzfrequenz rotiert. Dieses Feld induziert Ströme in den Rotorleitern, die wiederum ihr eigenes Magnetfeld erzeugen. Die Wechselwirkung zwischen Stator- und Rotorfeld produziert Drehmoment.
In einer einfachen Analogie induziert ein rotierender Permanentmagnet Ströme in einer leitfähigen Scheibe. Nach Lenz'schem Gesetz wirkt das induzierte Magnetfeld der Bewegung des Magneten entgegen, wodurch die Scheibe nachhinkt. Dieser Nachlauf – bekannt als Schlupf – erzeugt das notwendige Drehmoment, um eine Last anzutreiben.
Bei einem zweiphasigen Motor sind die Statorwicklungen um 90° phasenverschoben, was ein kreisförmig rotierendes Feld erzeugt. Drehstrommotoren nutzen Wicklungen mit 120° Versatz für einen noch gleichmäßigeren Lauf.
Wenn der Rotor unbelastet ist, dreht er sich mit Synchronlaufgeschwindigkeit (Geschwindigkeit des rotierenden Feldes). Wird eine Last angelegt, verlangsamt sich der Rotor, der Schlupf nimmt zu, was den induzierten Strom und das Drehmoment erhöht, bis der Motor seinen Betriebspunkt erreicht.
Vollgeschwindigkeit und Synchronlaufgeschwindigkeit
Die Synchronlaufgeschwindigkeit (Ns) berechnet sich als:
Ns = 120·f / P
wobei f die Netzfrequenz (Hz) und P die Gesamtzahl der Pole ist. Bei 60 Hz Versorgung und einem 6-poligen Motor (drei Polpaare) beträgt Ns 3.600 U/min. Halbierung der Polzahl verdoppelt die Geschwindigkeit, Verdopplung der Pole halbiert die Synchronlaufgeschwindigkeit.
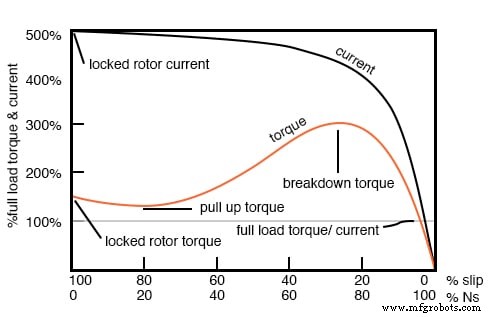
Drehmoment- und Schlupfcharakteristik
Beim Start steht der Rotor still, während das Statorfeld mit Synchronlaufgeschwindigkeit rotiert. Der resultierende maximale induzierte Strom erzeugt das Anlaufdrehmoment (LRT), typischerweise 1,5–3,5-fach des Nenn-Drehmoments (FLT). Der entsprechende Anlaufstrom (LRC) kann das 5- bis 14-fache des Nennstroms (FLC) erreichen.
Während der Rotor beschleunigt, nimmt der Schlupf ab, und die induzierte Rotorfrequenz (fr) beträgt:
fr = s · f
wobei s = (Ns – N) / Ns. Bei 5 % Schlupf an einer 50-Hz-Versorgung beträgt fr nur 2,5 Hz – was den kleinen Unterschied zwischen Feld- und Rotorgeschwindigkeit widerspiegelt.
Drehmoment-über-Schlupf-Kurven zeigen typischerweise das maximale Drehmoment (Knickdrehmoment) bei 80–100 % der Synchronlaufgeschwindigkeit, wobei LRT bei 0 % Schlupf auftritt. Dauerbetrieb ist unterhalb des Nenndrehmoments sicher; dessen Überschreitung über längere Zeiträume kann den Motor beschädigen.
NEMA- und IEC-Motorklassen
Standardmotorklassen sind definiert, um Drehmomentkurven spezifischen Lasttypen zuzuordnen. Die National Electrical Manufacturers Association (NEMA) und die Internationale Elektrotechnische Kommission (IEC) bieten äquivalente Klassen:
- Klasse B / IEC N – Standard für Pumpen, Lüfter und Werkzeugmaschinen; LRT 150–170 % FLT.
- Klasse A – Höheres LRT und Auszugsdrehmoment; geeignet für Spritzgussmaschinen.
- Klasse C / IEC H – LRT 200 % FLT; verwendet für Förderbänder, Brecher und Kompressoren.
- Klasse D – Höchstes Anlaufdrehmoment bei niedrigem Strom durch hohen Schlupf; ideal für variable Drehzahlanwendungen wie Aufzüge.
- Klasse E – Höhereffizienz-Variante von Klasse B.
- Klasse F – Niedriges LRC und Knickdrehmoment; optimal für konstante Drehzahl, leicht anlaufende Lasten.
Mit Ausnahme von Klasse D arbeiten alle Motoren bei Volllast mit 5 % Schlupf oder weniger.
Leistungsfaktor und Wirkungsgrad
Große, voll belastete, hochdrehende Asynchronmotoren können Leistungsfaktoren (PF) bis 0,90 erreichen. Bei ¾ Nennlast kann PF 0,92 erreichen. Kleine, niedrigdrehende Motoren können PF von nur 0,50 haben, mit Anlaufwerten zwischen 0,10 und 0,25.
Wirkungsgradtrends spiegeln die Last wider: große Drehstrommotoren erreichen 95 % bei Volllast, 90 % sind typisch. Der Wirkungsgrad erreicht sein Maximum nahe 75 % des Nenndrehmoments, fällt bei 50 % leicht ab und weiter bei 25 %. Motoren werden oft überdimensioniert, um zuverlässiges Anlaufen und Betrieb über alle Lasten zu garantieren.
Statische Phasenumrichter und selbststartende Designs ermöglichen Drehstrommotoren den Betrieb an Einphasenversorgung, erfordern aber sorgfältige Kondensatordimensionierung und Lastmanagement.
Asynchronmotoren als Generatoren
Wenn sie über Synchronlaufgeschwindigkeit getrieben werden – also mit negativem Schlupf – wird ein Asynchronmotor zum Asynchrongenerator. Der Rotor induziert dann eine Spannung zurück in den Stator und speist Energie ins Netz ein. Dieser Modus ist ideal für Windkraftanlagen und andere variable Drehzahlantriebe, da er inhärenten Schlupfschutz bietet und die Steuerung vereinfacht.
Allerdings benötigen Asynchrongeneratoren eine lebende 50-Hz- oder 60-Hz-Versorgung zur Erregung und eignen sich nicht als eigenständige Notstromquellen.
Anlaufen und Drehzahlsteuerung
Große Motoren können beim Start 500–1400 % des Nennstroms ziehen, was Spannungseinbrüche verursacht. Motorschutzschalter – entweder Autotransformatoren oder Halbleitergeräte – reduzieren die Anfangsspannung und begrenzen den Strom auf 200–500 % der Nennlast. Für Motoren über 50 kW sind phasengesteuerte oder elektronische Starter Standard.
Elektronische Frequenzumrichter passen sowohl Frequenz als auch Spannung an, erhalten das Drehmoment und verhindern magnetische Sättigung. Steuerstrategien umfassen skalare, Vektor- und direkte Drehmomentsteuerung, die unterschiedliche Präzisions- und Komplexitätsgrade bieten.
Mehrere Feldwicklungen und variable Spannung
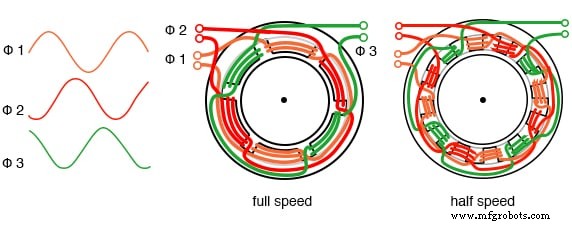
Durch Einbau mehrerer Polwicklungen kann ein einzelner Motor bei verschiedenen Synchronlaufgeschwindigkeiten arbeiten (z. B. 1.800 U/min für 4-polig und 3.600 U/min für 2-polig). Der Wechsel zwischen diesen Konfigurationen erfolgt durch Umverdrahtung der Statorwicklungen.
Für Lüfterantriebe und ähnliche Anwendungen ist die Reduzierung der Netzspannung ein einfacher Weg, die Drehzahl zu senken. Moderne Antriebe nutzen elektronische Modulation, um Frequenz und Spannung gleichzeitig zu variieren, und bieten so eine ruhige Drehzahlregelung ohne Drehmomentverlust.
Lineare Asynchronmotoren
Das Abwickeln von kreisförmigem Rotor und Stator verwandelt einen konventionellen Asynchronmotor in einen linearen Asynchronmotor (LIM). LIMs bieten hohe Beschleunigung und können magnetische Levitation erzeugen, was sie zu Kandidaten für Hochgeschwindigkeitsverkehr und fortschrittliche Startsysteme macht. Obwohl die Kosten hoch bleiben, sollen LIMs dampfgetriebene Katapulte auf zukünftigen Flugzeugträgern ersetzen.
Kernaussagen
- Ein Mehrphasen-Asynchronmotor besitzt laminierte Statorwicklungen und einen Käfigläuferrotor.
- Drehstrommotoren starten selbst und erzeugen Drehmoment durch Rotorschlupf.
- Motorschutzschalter reduzieren den Einschaltstrom bei Erhalt des Anlaufdrehmoments.
- Drehstrommotoren können mit statischem Phasenumrichter an Einphase betrieben werden.
- Mehrere Feldwicklungen ermöglichen diskrete Drehzahlstufen.
- Moderne elektronische Antriebe ermöglichen präzise Drehzahlsteuerung über weiten Bereich.
Verwandte Ressourcen
Industrietechnik
- Dauer-Kondensator-Splitphasen-Asynchronmotor bauen – Schritt-für-Schritt-Anleitung
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Elektromotor-Sicherheit: Wesentliche Phasen & Schutzmaßnahmen
- Top 4 Wicklungsfehlertypen bei AC-Elektromotoren & Prävention
- Industriemotoren: Typen, Funktionen & Anwendungen
- BLDC-Motoren verstehen: Ein professioneller Leitfaden
- 5 Hauptgründe für TEFC-Motorausfälle – und wie man sie verhindert
- Kompressor-Motor-Wartung: Leitfaden für Spitzenleistung