



Zykloidengetriebe verstehen: Design, 3D-Druck & Test eines Hochübersetzungs-Getriebes
In diesem Tutorial lernen wir, was ein Zykloidengetriebe ist, wie es funktioniert, wie man ein eigenes Modell entwirft und 3D-druckt, um es in der Realität zu sehen und besser zu verstehen.
Video ansehen oder schriftliche Anleitung unten lesen.
Was ist ein Zykloidengetriebe?
Ein Zykloidengetriebe ist eine einzigartige Art von Untersetzungsgetriebe, das sehr hohe Übersetzungsverhältnisse bei kompakter, robuster Bauweise bietet. Im Vergleich zu herkömmlichen Getrieben (Stirnrad, Planetenrad) erreicht es bis zu 10-fach höhere Übersetzung im gleichen Bauraum oder Stufe. Zusätzlich besitzt es praktisch null Rückschlag, höhere Tragfähigkeit, Steifigkeit und Wirkungsgrade bis 90 %. Diese Eigenschaften machen Zykloidengetriebe ideal für Anwendungen, bei denen Positioniergenauigkeit und Leistung wichtig sind: Robotik, Werkzeugmaschinen, Fertigungsanlagen etc.
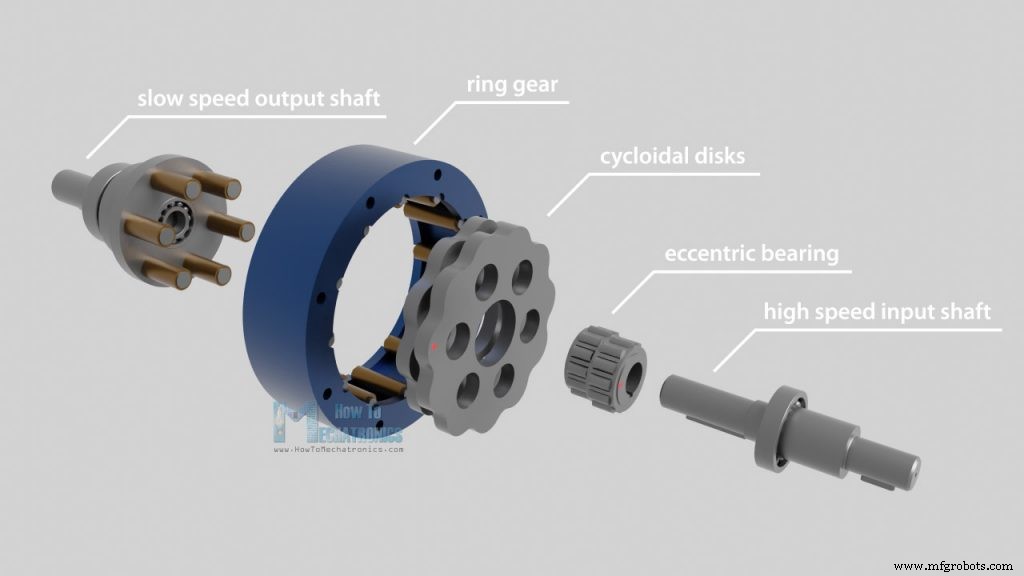
Schauen wir uns den Aufbau an. Ein Zykloidengetriebe besteht aus fünf Hauptkomponenten: schnell laufende Eingangswelle, Exzenterlager/Zykloiden-Nocke, zwei Zykloiden-Scheiben/Nockenfolger, Ringzahnrad mit Stiften/Rollen, langsam laufende Ausgangswelle mit Stiften/Rollen.
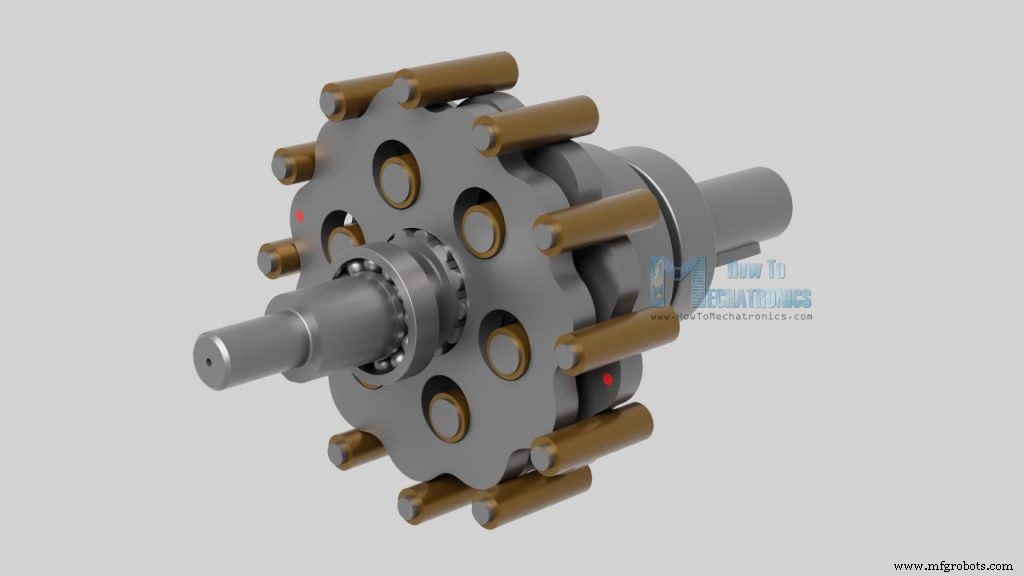
Die Eingangswelle treibt das Exzenterlager an, das die Zykloiden-Scheiben entlang des inneren Umfangs des Ringzahnrads bewegt. Die Exzenterbewegung bewirkt, dass die Scheibenzähne/Lappen mit den Rollen des Ringzahnrads so eingreifen, dass eine逆向 Rotation bei reduzierter Geschwindigkeit entsteht.
Genauer betrachtet: Das Exzenterlager drückt die Zykloiden-Scheibe gegen die Ringzahnradrollen.
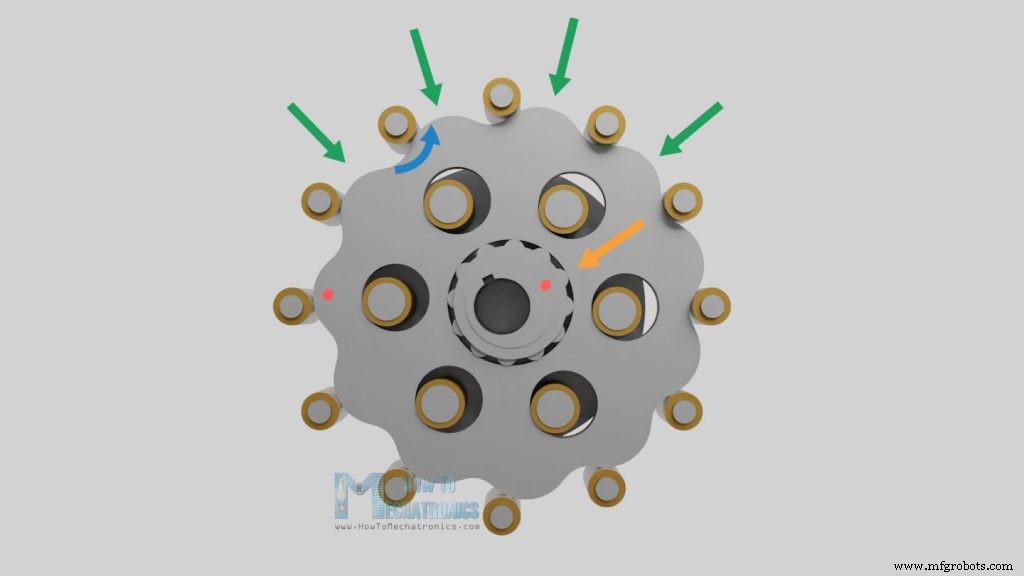
Durch die einzigartige Scheibenform und Position relativ zu den Ringzahnradrollen können die vorderen Lappen den nächsten Ringzahnradroller nicht überspringen, sondern rutschen/rollen rückwärts. Dieses Verhalten verursacht die逆向 Rotation der Scheiben.
Generell hat die Zykloiden-Scheibe einen Lappen weniger als das Ringzahnrad Stifte hat. Bei einer vollen Umdrehung des Exzenterlagers bewegt sich die Scheibe nur um einen Lappen. Das Übersetzungsverhältnis hängt somit ausschließlich von der Stiftanzahl des Ringzahnrads ab.
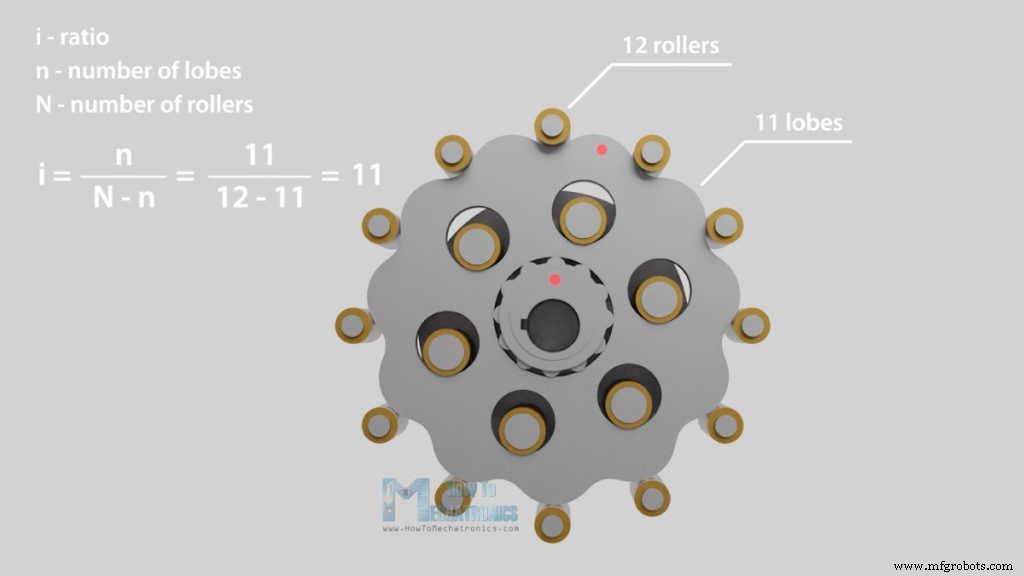
Beispiel: 12 Stifte am Ringzahnrad → 11 Lappen an der Scheibe → Verhältnis 11:1 (11-mal langsamere Ausgangsdrehzahl). Scheibengröße, Rollengröße oder Exzentrizität beeinflussen das Verhältnis nicht.
Die reduzierte Rotation wird über die Löcher in den Zykloiden-Scheiben an die Ausgangswellenstifte übertragen.
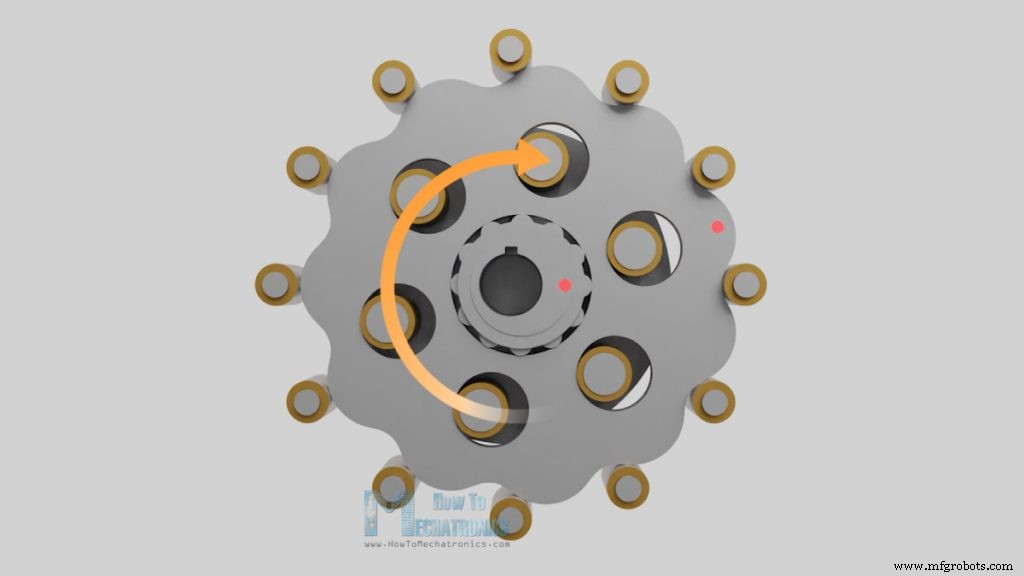
Zwei Zykloiden-Scheiben sind um 180° versetzt, um die Unwuchtkräfte der Exzenterbewegung auszugleichen und einen ruhigeren Lauf bei hohen Drehzahlen zu ermöglichen.
Der Name „Zykloidengetriebe“ leitet sich vom Profil der Scheibe ab, das von einer Zykloide abgeleitet ist – mehr dazu im Design-Abschnitt.
Zykloidengetriebe designen
Nun, da wir die Funktionsweise kennen, entwerfen wir unser eigenes 3D-druckbares Modell. Ein direkt gedrucktes Demomodell würde schnell versagen, da 3D-Druckmaterial (PLA) den Kräften und Reibungen im Getriebe nicht standhält.
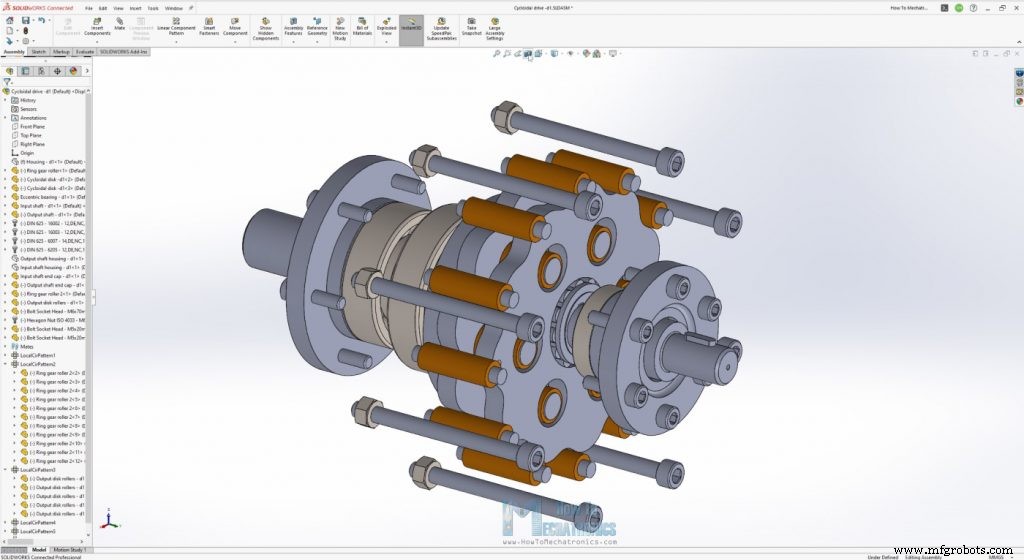
Kritisch sind die Rollen, die normalerweise Gleitlager sind – bei Metall ideal, bei PLA müssen Kugellager verwendet werden.
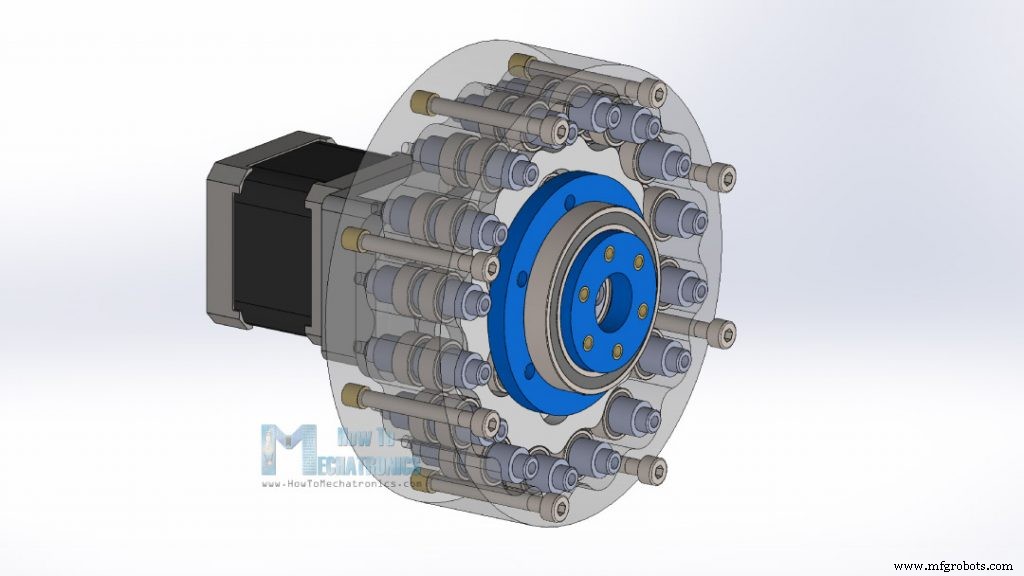
Mein Design verwendet Kugellager für die Rollen:
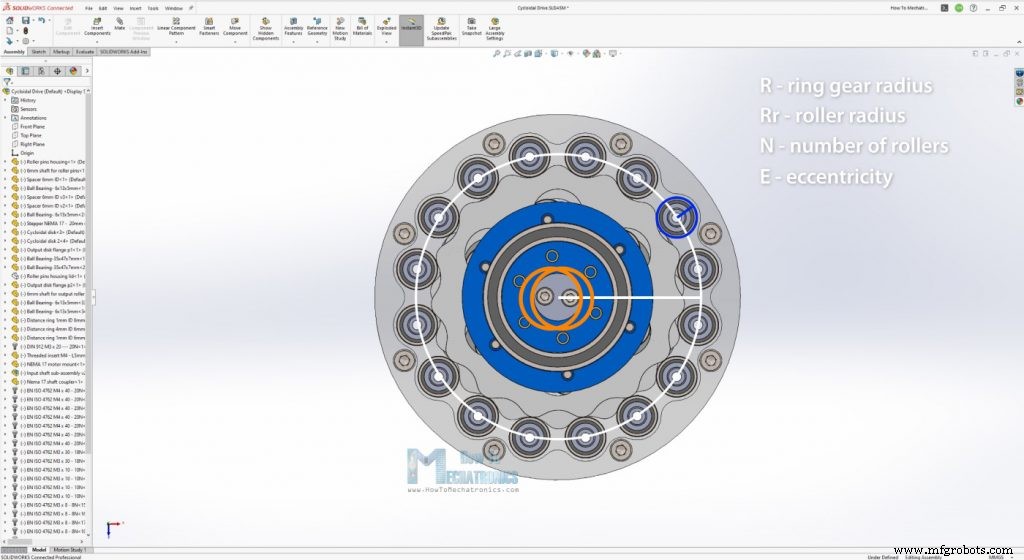
Beim Design gibt es vier Hauptparameter, die Größe und Form der Zykloiden-Scheiben bestimmen: Ringzahnrad-Radius, Rollen-Radius, Anzahl der Rollen, Exzentrizität.
DIY Zykloidengetriebe 3D-Modell
Hier ist mein in SOLIDWORKS entworfenes Zykloidengetriebe mit Kugellagern für die Rollen.
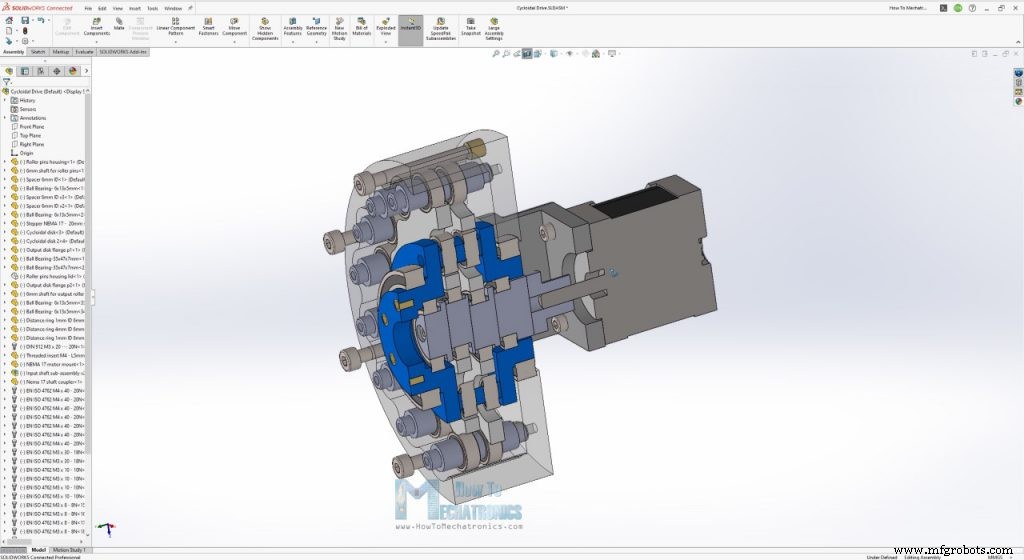
Ein Dank an SOLIDWORKS für das Sponsoring. Kennen Sie 3DEXPERIENCE World? Ein jährliches Event von SOLIDWORKS, bei dem Designer, Ingenieure, Unternehmer und Maker zusammenkommen. Registrieren Sie sich kostenlos unter SOLIDWORKS.COM/3DXW22_HOWTOMECH.
Das 3D-Modell als STEP-Datei sowie zur Browser-Erkundung auf Thangs:
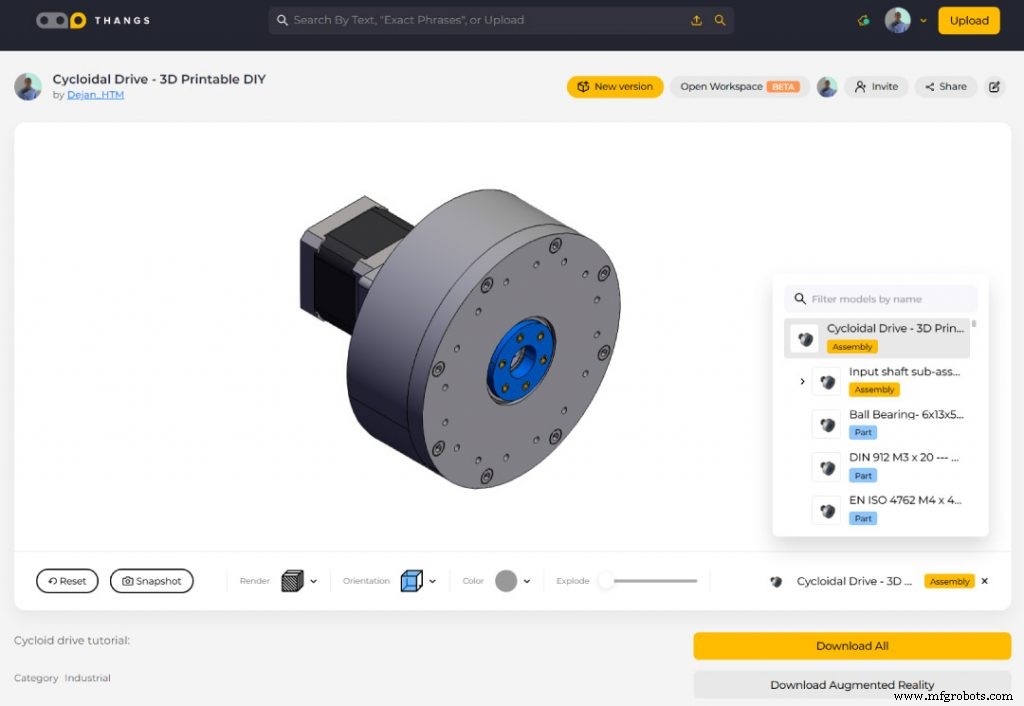
STEP-Datei auf Thangs herunterladen. Danke an Thangs für die Unterstützung.
STL-Dateien für den 3D-Druck:
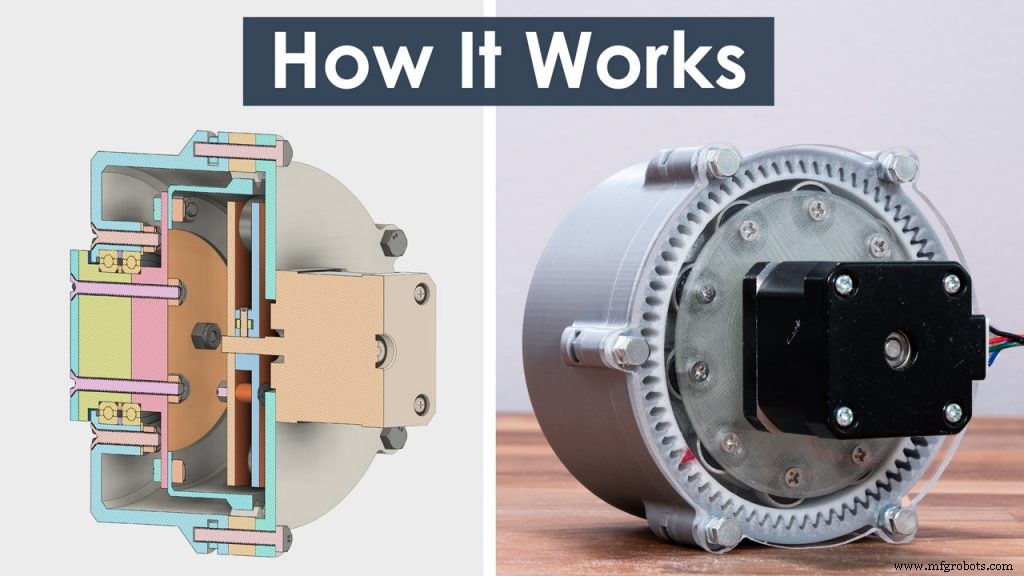
Verwandtes Projekt
Was ist ein Wellengetriebe (Harmonic Drive)? Perfektes Getriebe für Robotik!?
Designprozess
Zuerst definierte ich ein Übersetzungsverhältnis von 15:1 → 16 Ringzahnradrollen. In SOLIDWORKS skizzierte ich 16 Rollen auf einem Kreis.
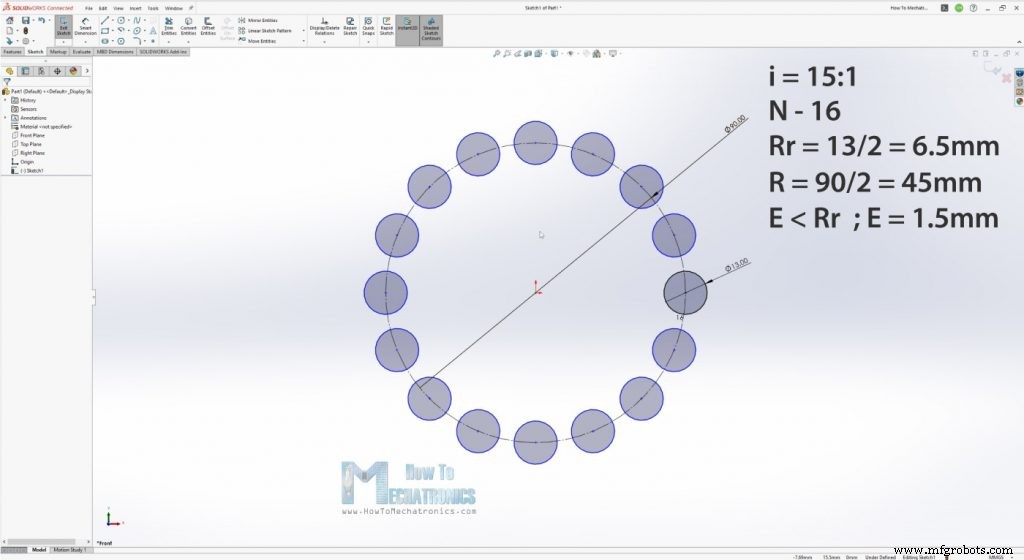
Ich wählte Lager mit 13 mm Außendurchmesser. Daraus ergab sich ein Teilkreisdurchmesser von 90 mm. Exzentrizität < Halbierung Rollendurchmesser → 1,5 mm.
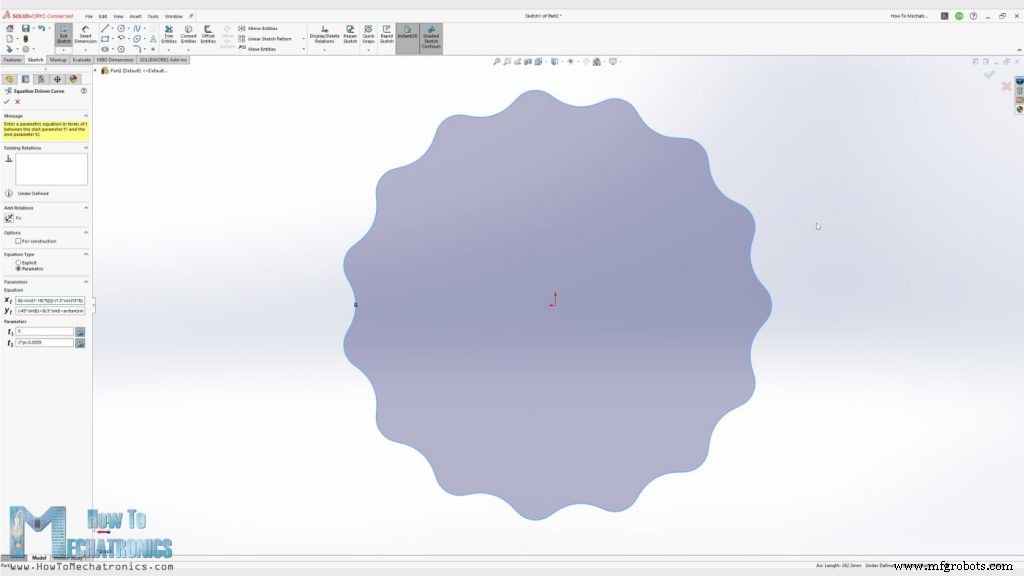
Mit den vier Parametern kann das Scheibenprofil gezeichnet werden. Es basiert auf einer Epitrochoide (Variante der Zykloide, bei der der Spurpunkt außerhalb des rollenden Kreises liegt). Parametrische Gleichungen nach Omar Younis (SOLIDWORKS Education Blog) kombinieren alle Parameter:
N - Anzahl Rollen
Rr - Rollenradius
R - Teilkreisradius
E - Exzentrizität
x = (R*cos(t)) - (Rr*cos(t + arctan(sin((1-N)*t) / ((R/(E*N)) - cos((1-N)*t))))) - (E*cos(N*t))
y = (-R*sin(t)) + (Rr*sin(t + arctan(sin((1-N)*t) / ((R/(E*N)) - cos((1-N)*t))))) + (E*sin(N*t))

Werte für dieses DIY Getriebe:
N = 16, Rr = 6.5, R = 45, E = 1.5
x = (45*cos(t)) - (6.5*cos(t + arctan(sin((1-16)*t) / ((45/(1.5*16)) - cos((1-16)*t))))) - (1.5*cos(16*t))
y = (-45*sin(t)) + (6.5*sin(t + arctan(sin((1-16)*t) / ((45/(1.5*16)) - cos((1-16)*t))))) + (1.5*sin(16*t))
In SOLIDWORKS erzeuge ich mit „Equation Driven Curve“ das Profil. Parameter t nicht von 0 bis 2π, sondern knapp darunter, dann Lücke mit Spline schließen.
Da wir schwaches 3D-Druckmaterial nutzen, sind alle Wellen beidseitig gelagert (Eingang, Ausgang, Rollen).
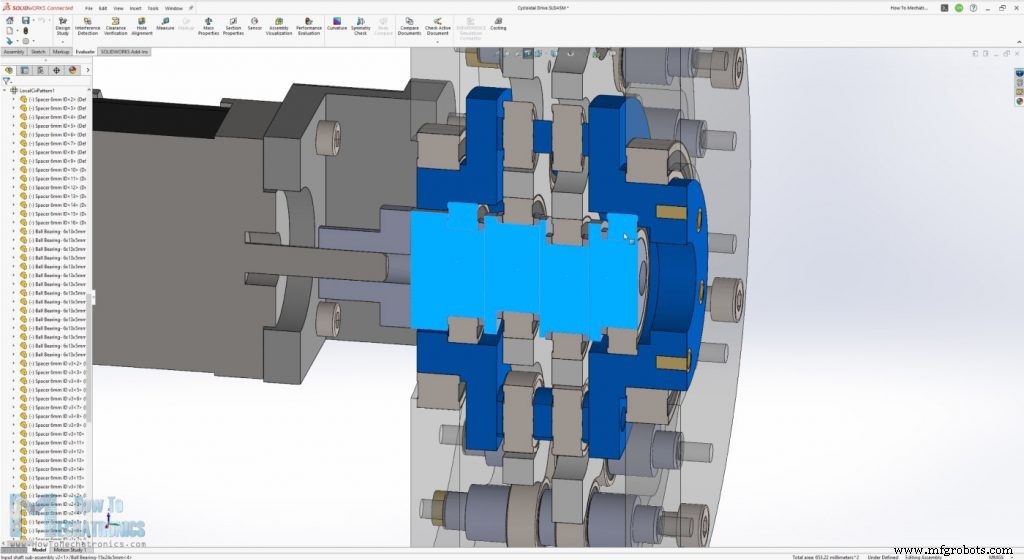
Die Eingangswelle besteht aus mehreren Sektionen, mit zwei Lagern in der Ausgangswelle gelagert. Die Ausgangswelle hat zwei Lager im Gehäuse.
Zusammenfassung: Motoreingang → Exzenterwelle → Zykloiden-Scheiben um Ringzahnrad → Rückwärtsbewegung → Ausgangswelle über Ausgangsrollen. Jetzt 3D-drucken und testen.
3D-Druck
Wichtig: „Hole Horizontal Expansion“ im Slicer nutzen.
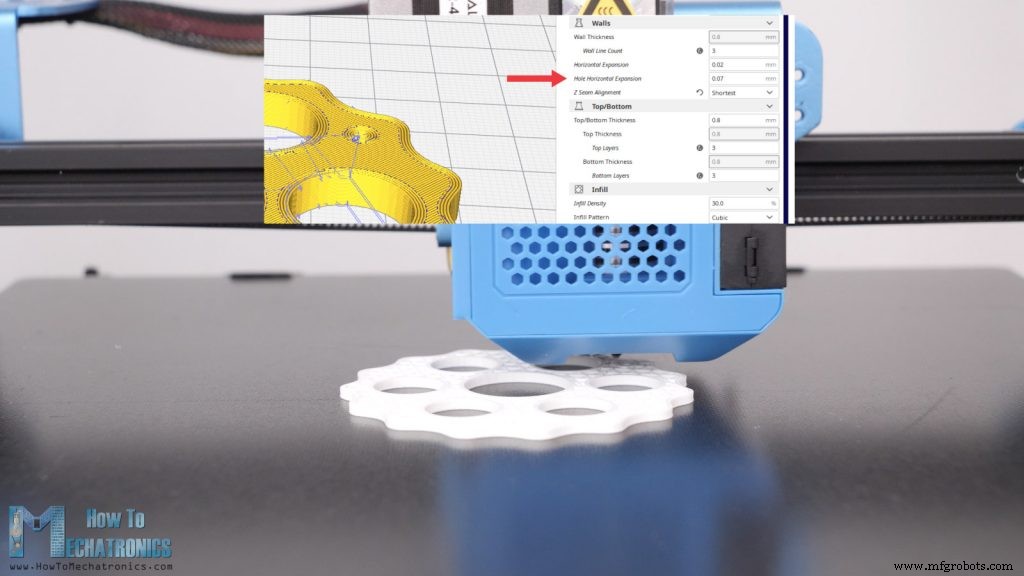
Gedruckte Löcher sind meist kleiner – dieser Feature kompensiert das. Ich nutzte 0,07 mm, Horizontal Expansion 0,02 mm. Testdrucke machen für optimale Werte.
Zykloidengetriebe montieren
Alle 3D-gedruckten Teile, Lager und Schrauben:
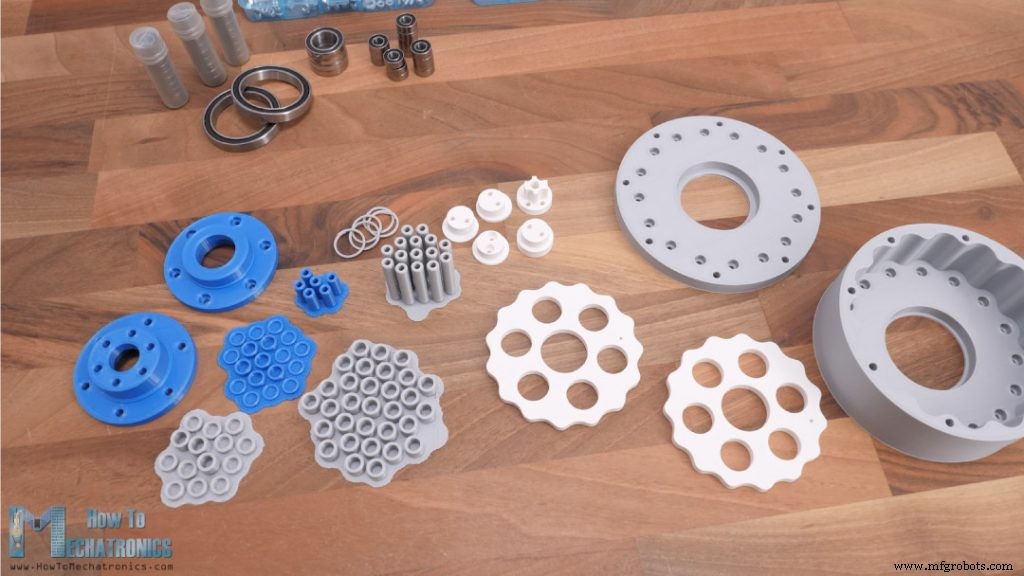
Komponentenliste:
- Kugellager 6×13×5 mm 686-2RS – ×44
- Kugellager 15×24×5 6802-2RS – ×4
- Kugellager 35×47×7 6807-2RS – ×2 Amazon
- 6×35 mm Stahlstangen
- Gewindeeinsätze
- M3 und M4 Schrauben (Baumarkt) – vollständige Liste folgt
Ringzahnradstifte ins Gehäuse einsetzen (6 mm Durchmesser). Zur Verstärkung hohl gedruckt, 3 mm Metallstangen eingeklebt. Alternativ M6-Schrauben (aber etwas unter 6 mm → Lagerspiel). Idealerweise 6 mm Präzisionsstangen.
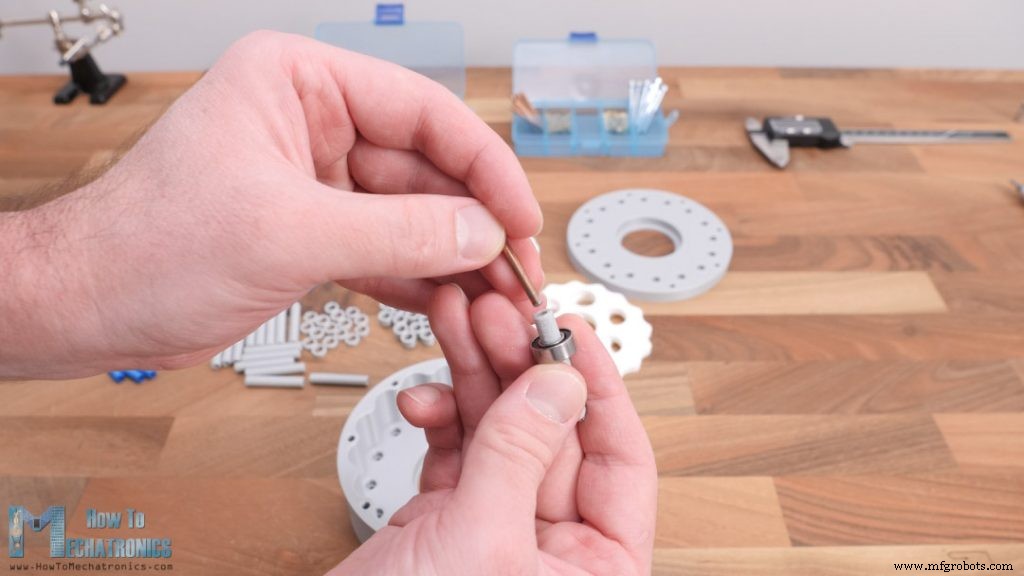
Lagerreihenfolge: 7 mm Distanzring, Lager, 3 mm Distanzring, Lager, 7 mm Distanzring.
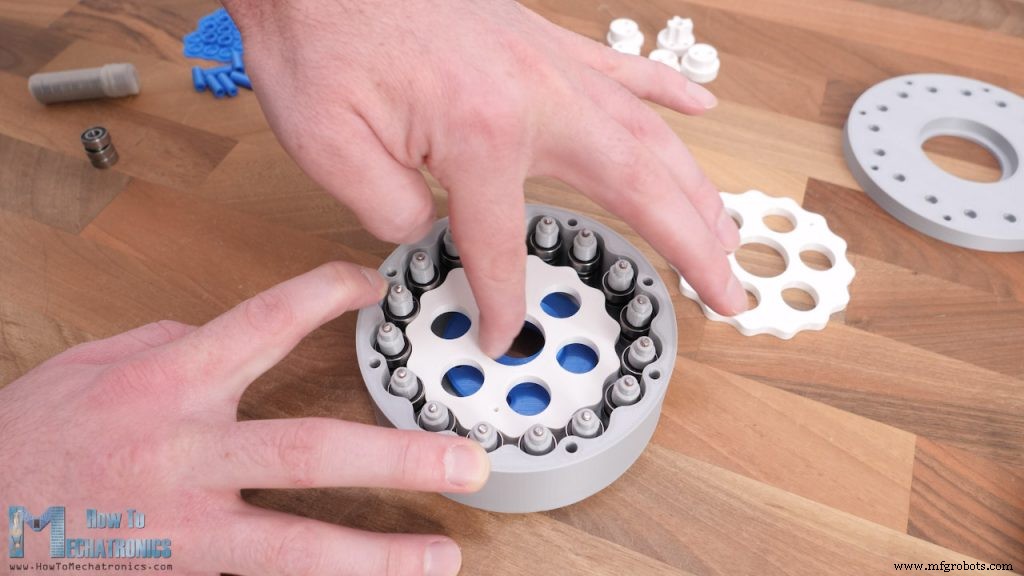
Zykloiden-Scheibe sollte nun passen – bei exzentrischer Drehung (seitlich drücken während Drehen) läuft sie rückwärts.
Eingangswelle (4 Sektionen) montieren: In jede Sektion Lager + Distanzringe. Wegen Exzentrizität in Sektionen gefertigt.
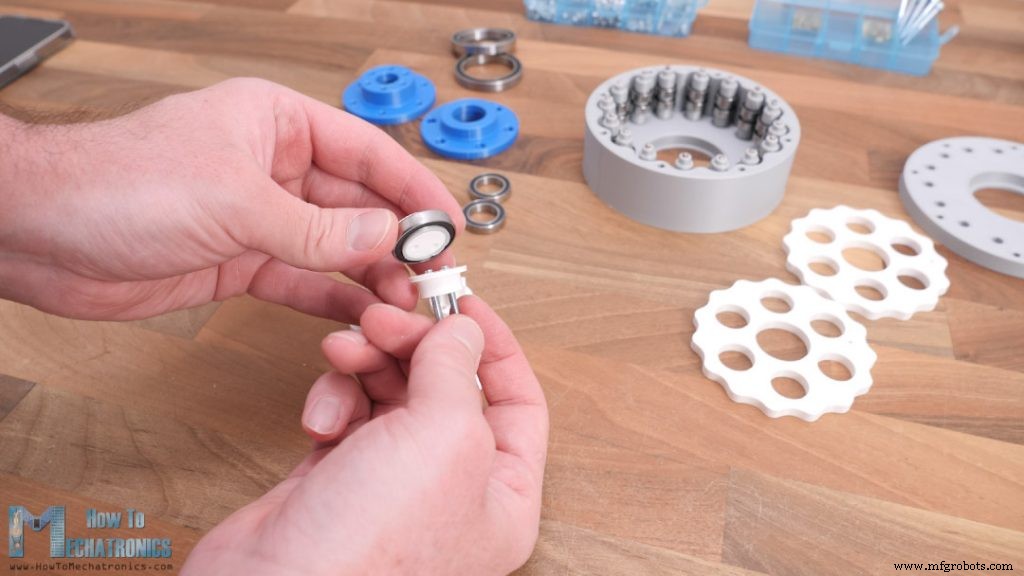
Verbindung per zwei M3-Schrauben durch alle Sektionen. Löcher leicht unter M3 für Selbstgewinde/Sitz.
Zykloiden-Scheiben müssen 180° versetzt sein. Kleine Bohrungen auf beiden Scheiben helfen bei der Ausrichtung.
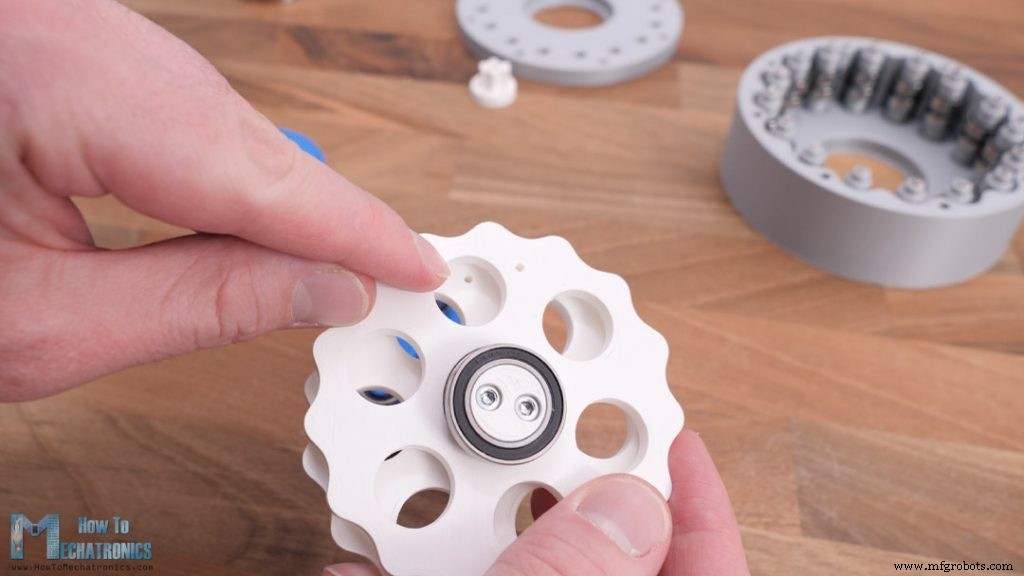
Ausgangswelle: Ausgangsrollen (6 mm Stift, 13 mm Lager, Distanzringe) an 20 mm M3-Schrauben.
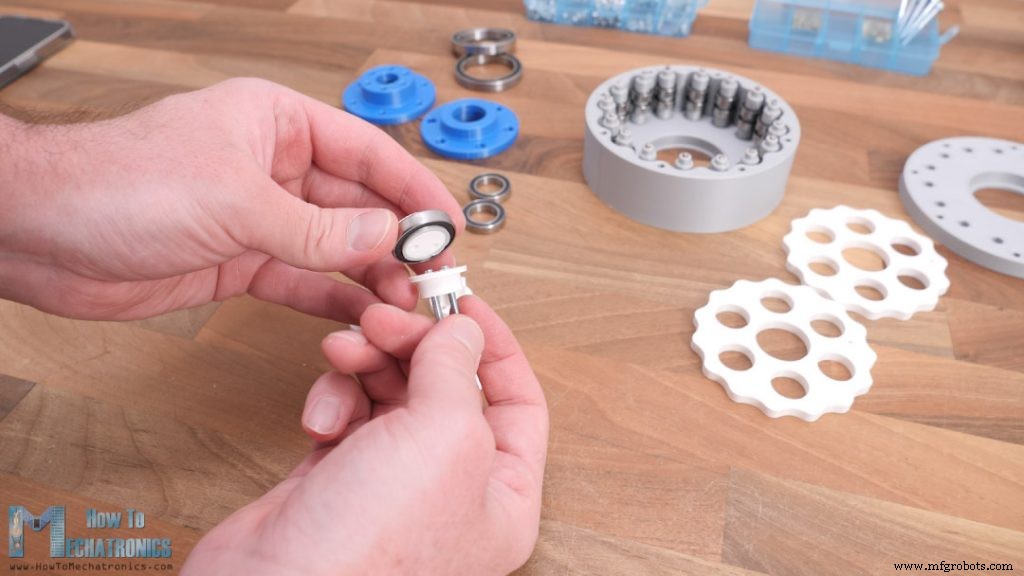
Gewindeeinsätze in Flansch für kompakte Befestigung.
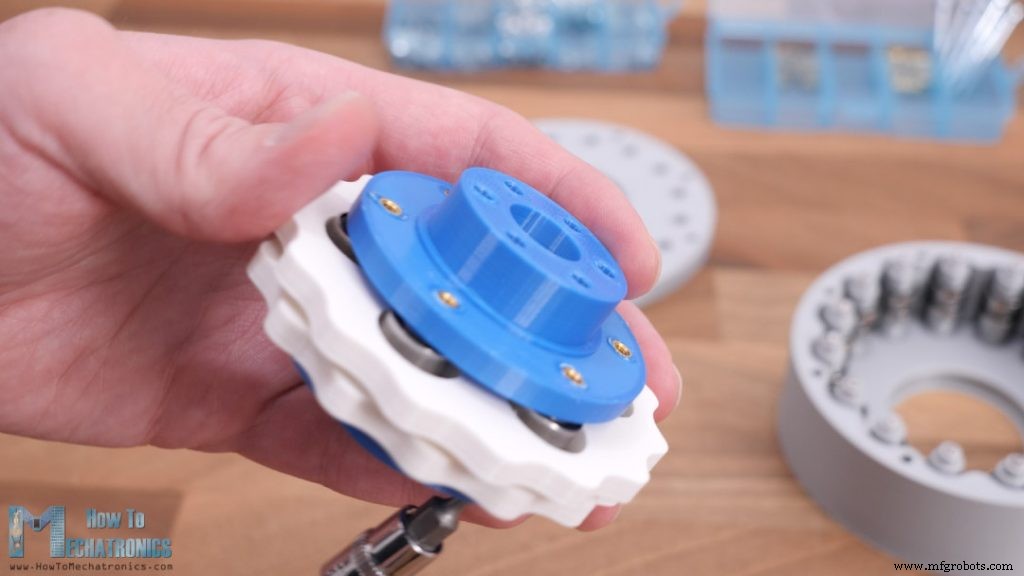
Gesamte Welle in Gehäuse einbauen über 47 mm Lager.
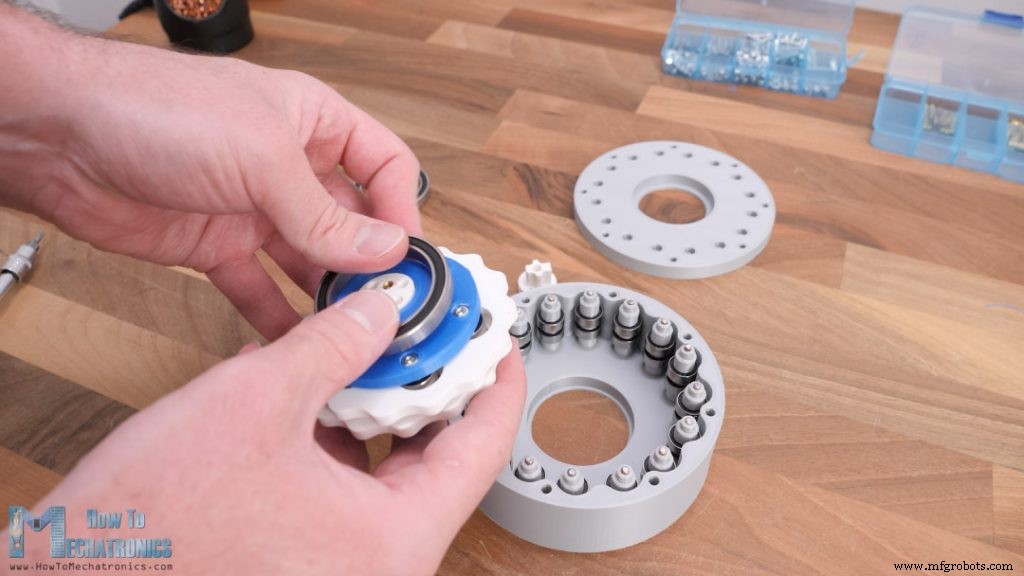
Vorne weiteres Lager, Deckel aufsetzen (Passung für alle 16 Stifte – etwas Kraft nötig).
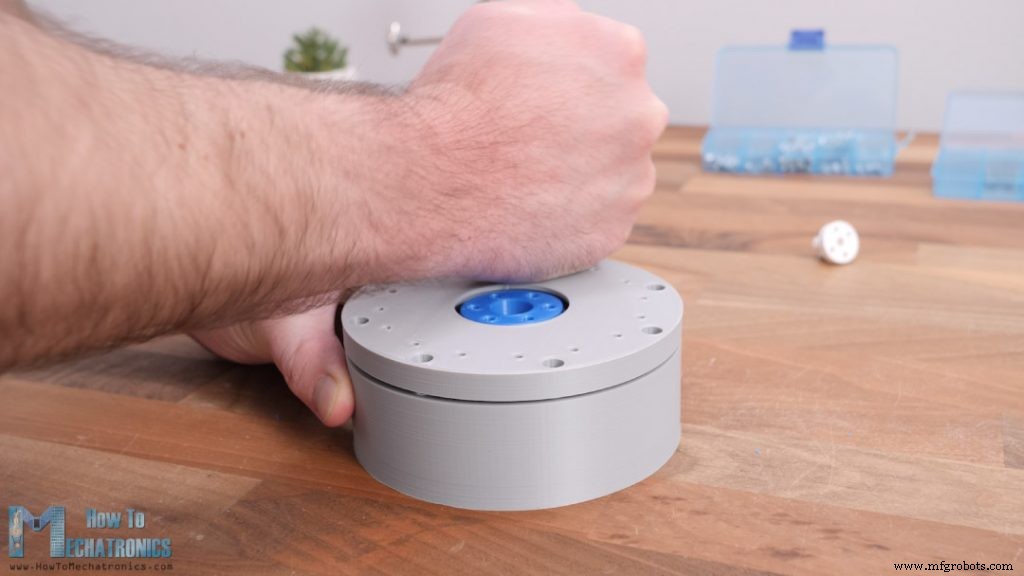
Rückseitig M4-Gewindeeinsätze, Deckel und Gehäuse mit 40 mm M4-Schrauben verbinden.
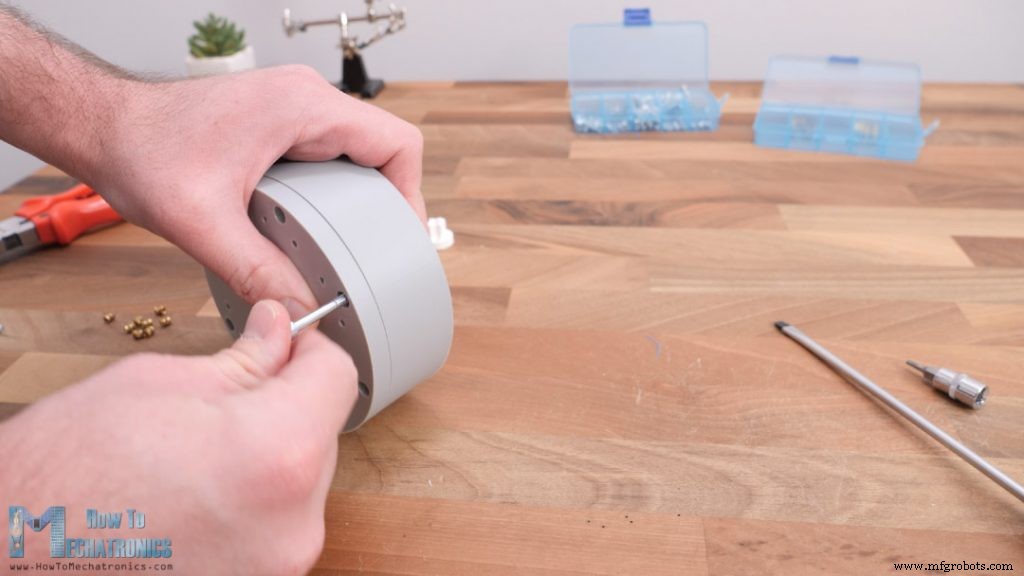
Ergebnis: Sauberes Design, nichts ragt heraus.
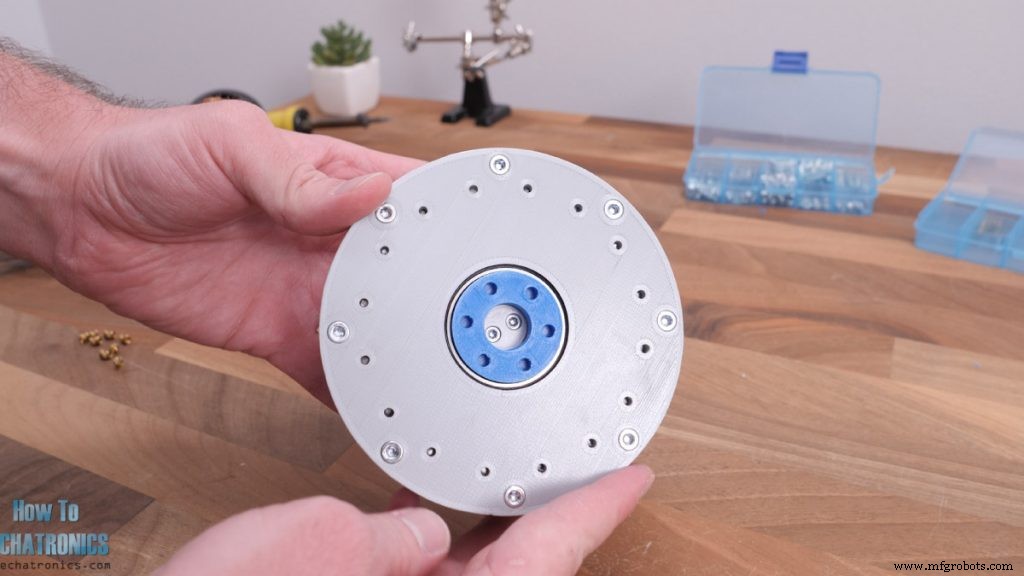
Zykloidengetriebe testen
NEMA 17 Schrittmotor ankuppeln. Gewindeeinsätze an Eingangswelle für Wellenkupplung.
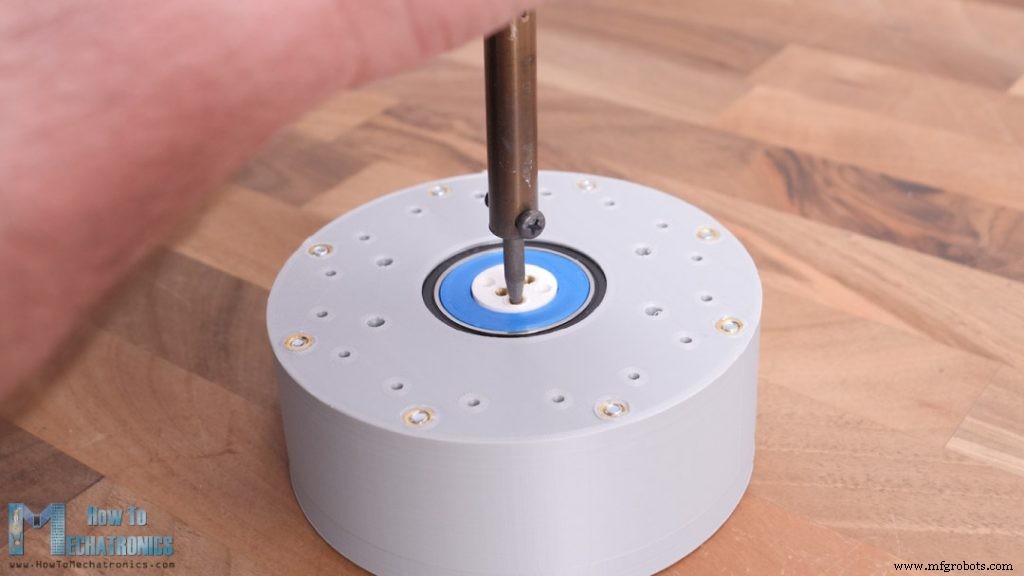
Schrittmotor an 3D-gedrucktem Montagewinkel befestigen, Welle in Kupplung, Winkel ans Gehäuse schrauben.
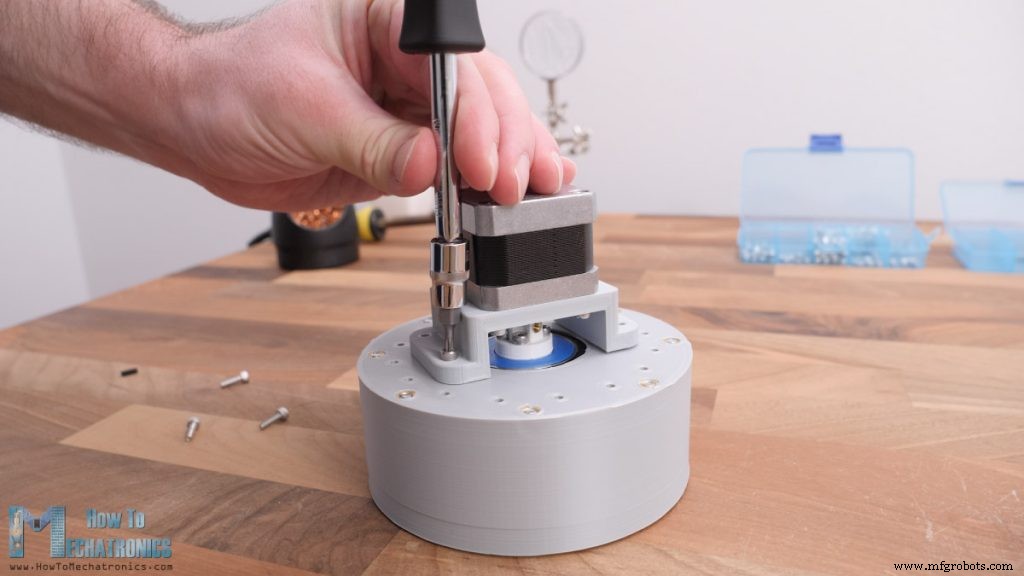
Gewindeeinsätze an Ausgangswelle für Anbauteile. Fertiges Getriebe mit NEMA 17:
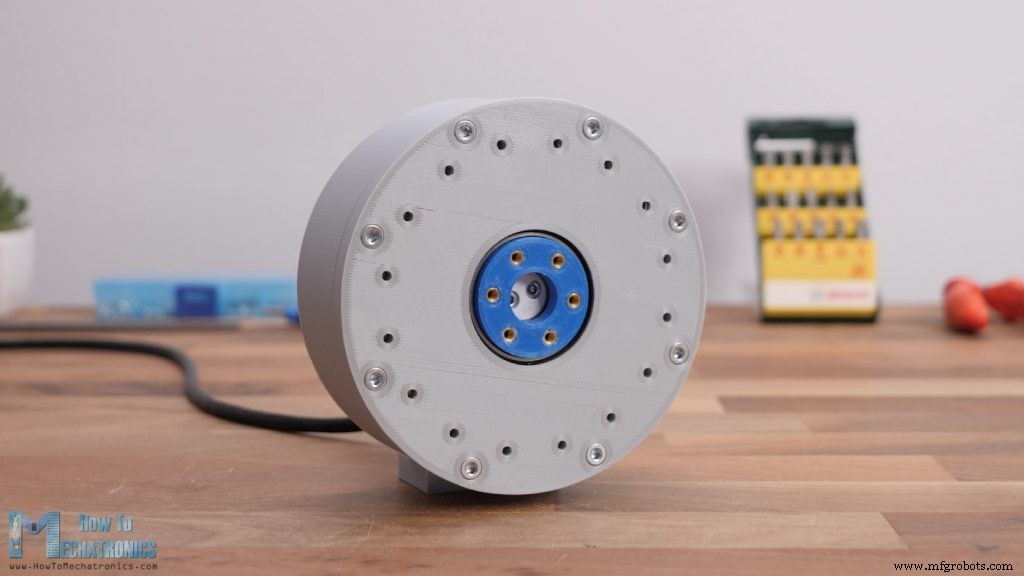
Überraschend ruhiger Lauf! Eingang und Ausgang drehen gegensinnig mit 15:1 Übersetzung. Auch ohne Frontdeckel sichtbar:
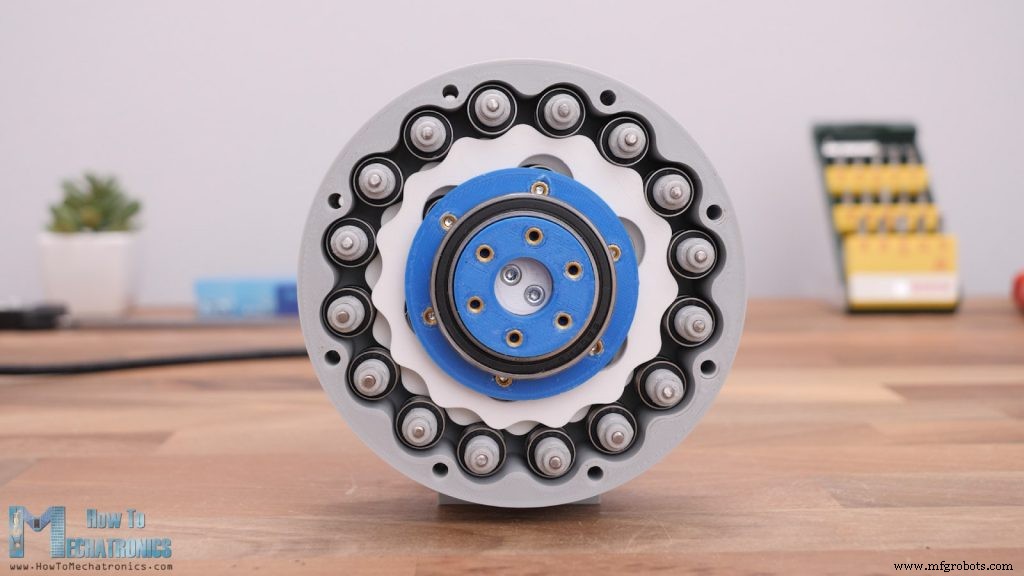
Bewegung ist faszinierend.
Getriebe ist auch rücktreibbar – nützlich für manche Anwendungen.
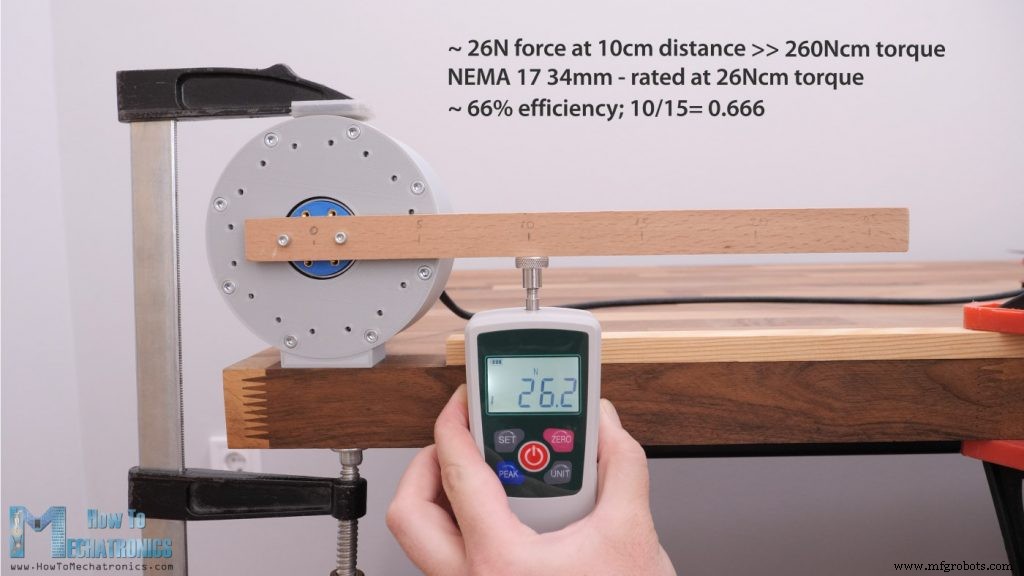
Leistungstest: Kraft bei 10 cm Hebelarm gemessen → ~26 N → ~260 Ncm Drehmoment. NEMA 17 (34 mm) hat 26 Ncm Nennmoment. Drehmomentsteigerung ~10-fach → Wirkungsgrad ~66 % (theoretisch 15-fach bei 15:1). Gutes Ergebnis für 3D-Druck (Budget-Drucker, keine CNC-Präzision).
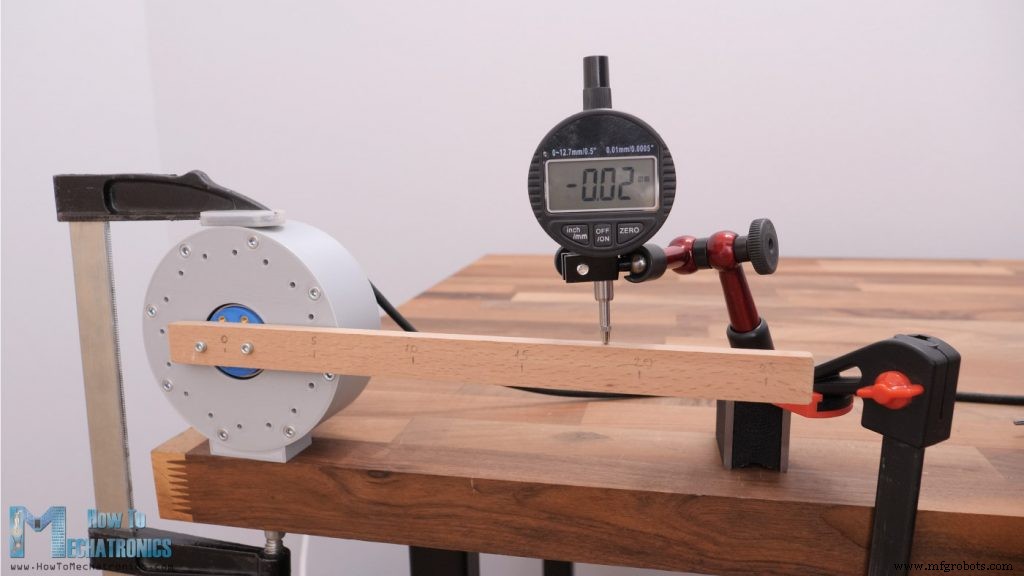
Genauigkeitstests ebenfalls gut.
Ich werde diese Getriebeart in zukünftigen Robotik-Projekten nutzen.
Viel Spaß und Lernen! Fragen in den Kommentaren.
Industrietechnik
- Multi-Material-3D-Druck: Komplexe Designs & schnellere Produktion ermöglichen
- Robocasting 3D-Druck: Prozess, Unterschiede & Hauptvorteile
- Ringing (Ghosting) im 3D-Druck verstehen & beseitigen
- Was ist ein 3D-Druck-Marktplatz? Kompletter Leitfaden zum Kauf & Verkauf von 3D-Modellen
- Bioprinting erklärt: Wie 3D-Druck lebende Gewebe & zukünftige Organe schafft
- 4D-Druck erklärt: Die Zukunft der adaptiven, zeitabhängigen Fertigung
- Bewertung von CNC, 3D-Druck und Hybrid-Prototyping für optimale Funktionalität
- 3D-Druck (Additive Fertigung): Verfahren, Materialien & Anwendungen
- Röntgenprüfung (Radiografie): Arten, Vorteile und Anwendungen
- Wie 3D-Druck Zerspanung und Industriedesign revolutioniert