



Wellengetriebe (Harmonic Drive) verstehen: Kompakte Hochübersetzungs-Lösungen für Robotik
In diesem Tutorial lernen wir, was ein Wellengetriebe (Strain Wave Gear), auch Harmonic Drive genannt, ist. Zuerst erklären wir das Funktionsprinzip, dann designen und 3D-drucken wir ein eigenes Modell, um es in der Realität zu sehen und besser zu verstehen.
Video ansehen oder schriftliche Anleitung unten lesen.
Was ist ein Wellengetriebe?
Ein Wellengetriebe ist ein einzigartiger mechanischer Getriebetyp, der sehr hohe Übersetzungsverhältnisse in kompakter, leichter Bauweise ermöglicht. Im Vergleich zu traditionellen Systemen (Schrägverzahnung, Planetengetriebe) erreicht es bis zu 30-fach höhere Übersetzung im gleichen Bauraum. Dazu kommt: null Rückschlag, hohes Drehmoment, Genauigkeit und Zuverlässigkeit. Einsatzgebiete: Robotik, Luftfahrt, Medizintechnik, Fräsmaschinen, Fertigungsanlagen.
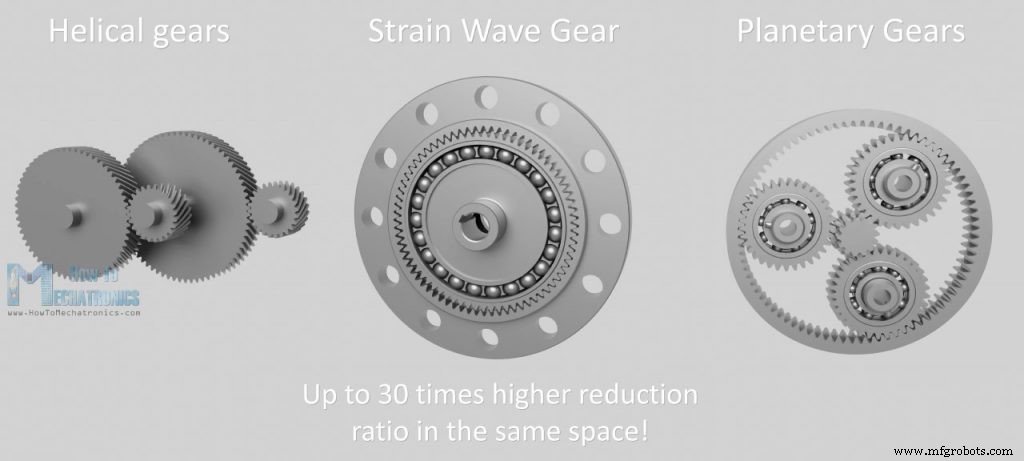
Erfunden 1957 von C. Walton Musser. „Harmonic Drive“ ist ein Markenname der Harmonic Drive AG.
Funktionsweise
Drei Kernkomponenten: Wellengenerator, Flexspline, Circular Spline.
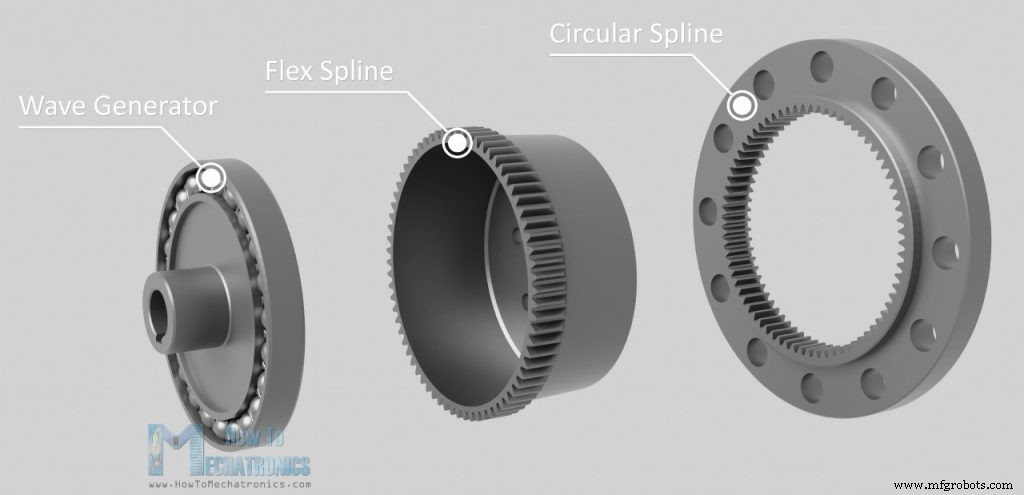
Der Wellengenerator ist elliptisch: elliptischer Hub + dünnwandiges Speziallager, das der Ellipse folgt. Er ist der Eingang, an der Motorwelle befestigt.
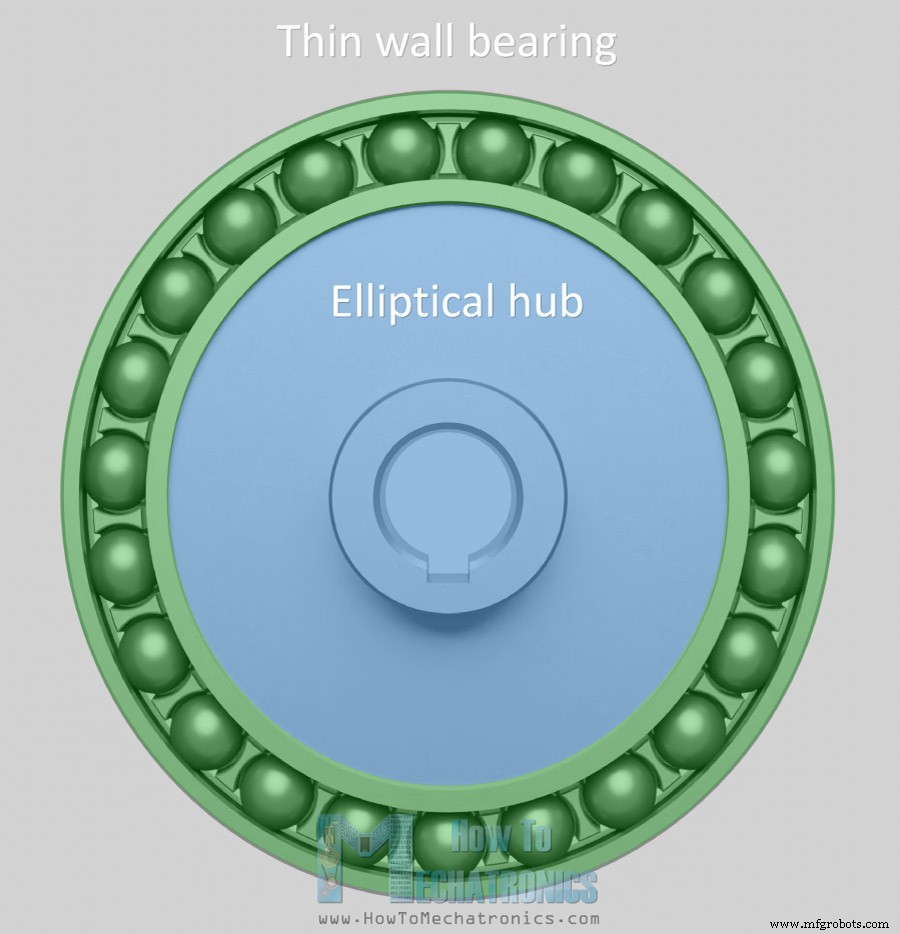
Bei Rotation erzeugt er eine Wellenbewegung.
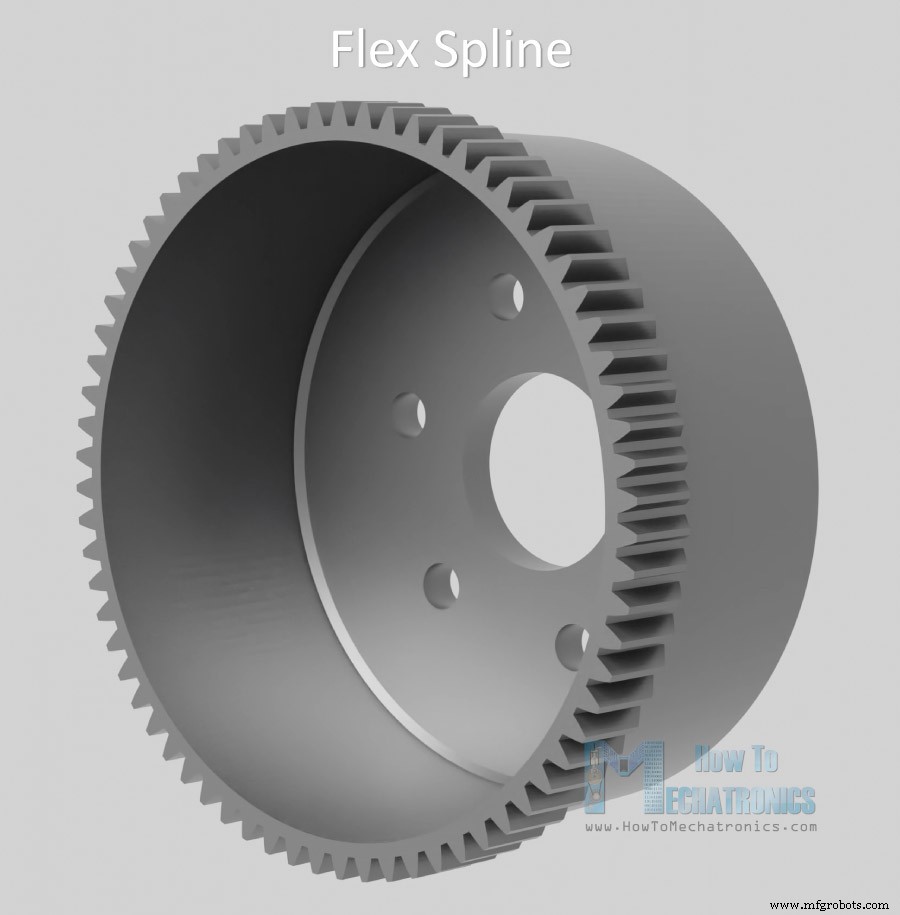
Der Flexspline ist ein zylindrischer Becher aus flexiblem, aber torsionssteifem Legierungsstahl. Wandung dünn, Boden dick/steif. Offenes Ende flexibel, geschlossenes Ende starr → Ausgangsflansch angebbar. Außenverzahnung am offenen Ende.
Der Circular Spline ist ein starrer Ring mit Innenverzahnung. Er hat zwei Zähne mehr als der Flexspline – das ist das Schlüsselmerkmal.
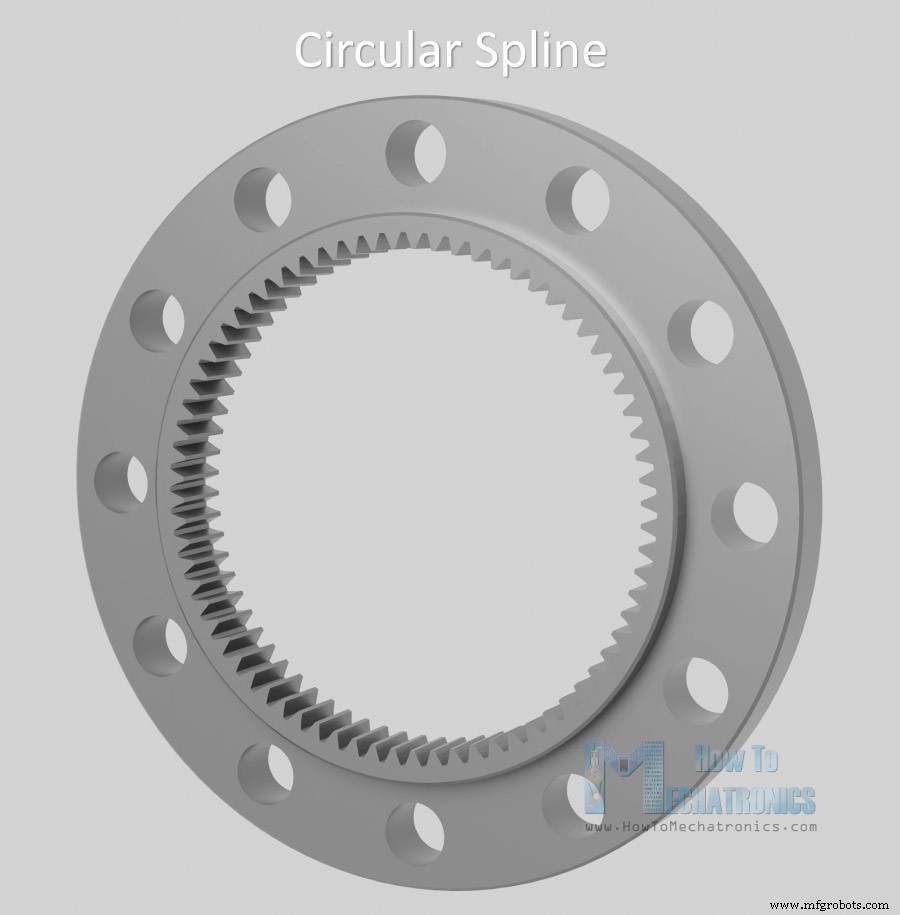
Wellengenerator in Flexspline einsetzen → Flexspline nimmt Ellipsenform an.
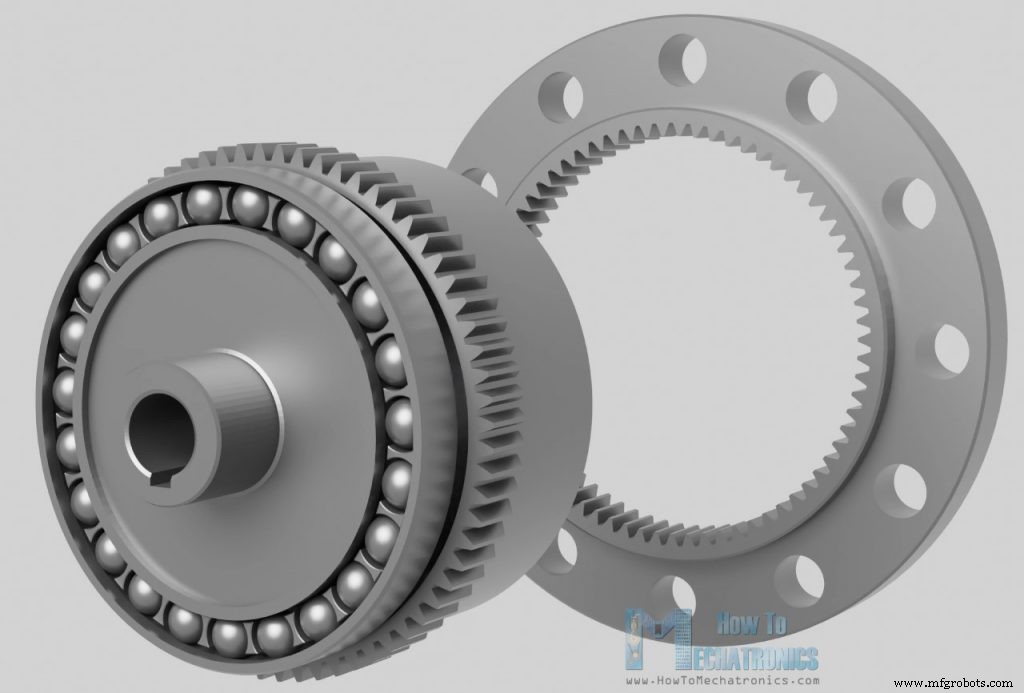
Wellengenerator rotiert → radiale Verformung des offenen Flexspline-Endes. Beide in Circular Spline einsetzen, Verzahnung greift ineinander.
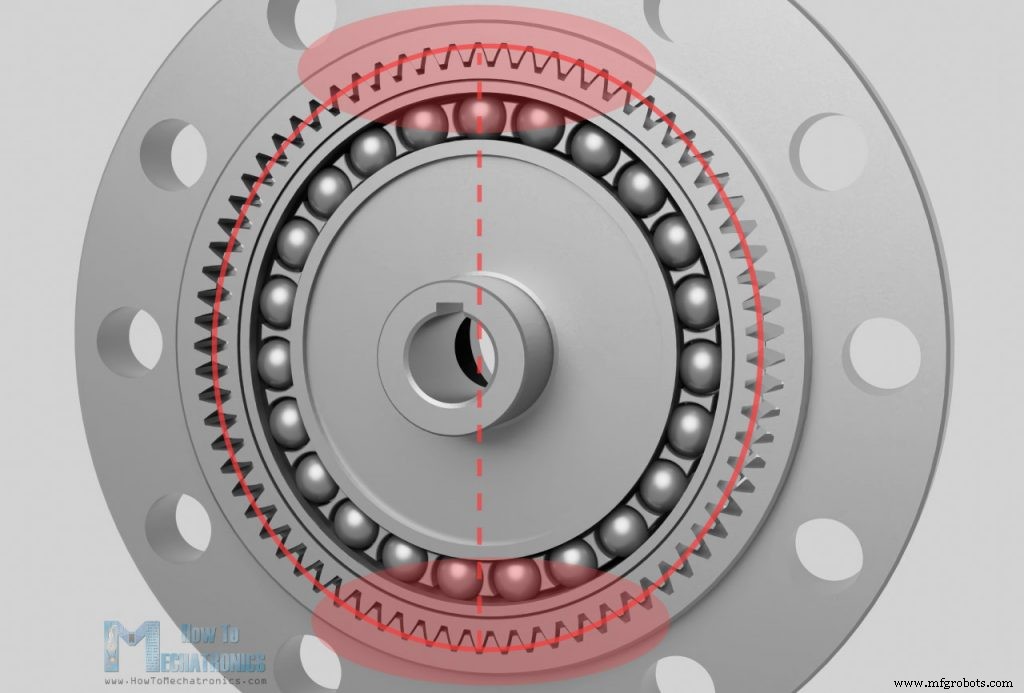
Wegen Ellipsenform greifen Zähne nur in zwei gegenüberliegenden Bereichen (Hauptachse der Ellipse).
Bei Rotation des Wellengenerators verschiebt sich die Verzahnung langsam. Durch Zahnzahldifferenz (Flexspline vs. Circular Spline) dreht sich der Flexspline pro 180° Wellengenerator um einen Zahn rückwärts relativ zum Generator. Pro 360° Wellengenerator → zwei Zähne Versatz.
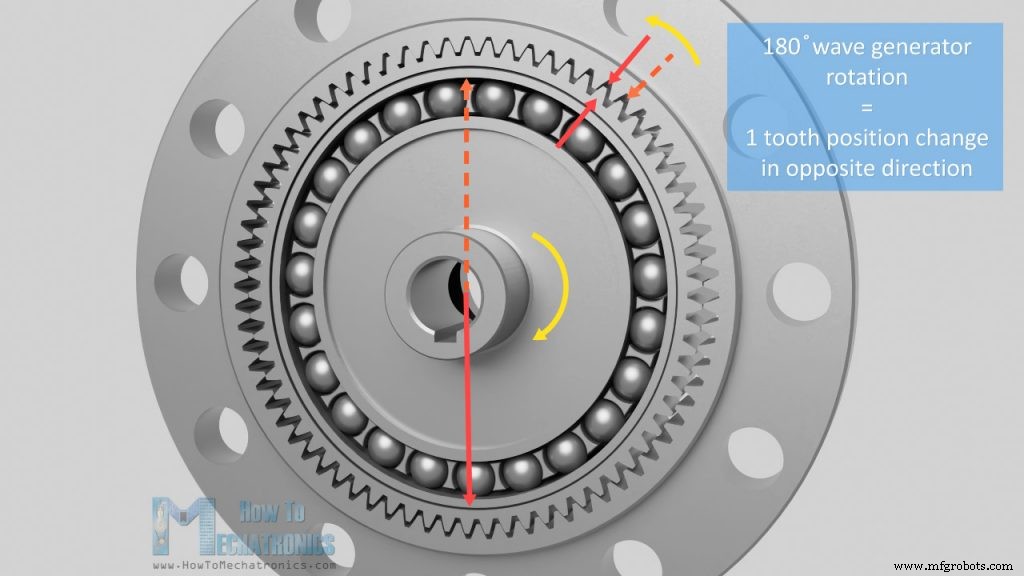
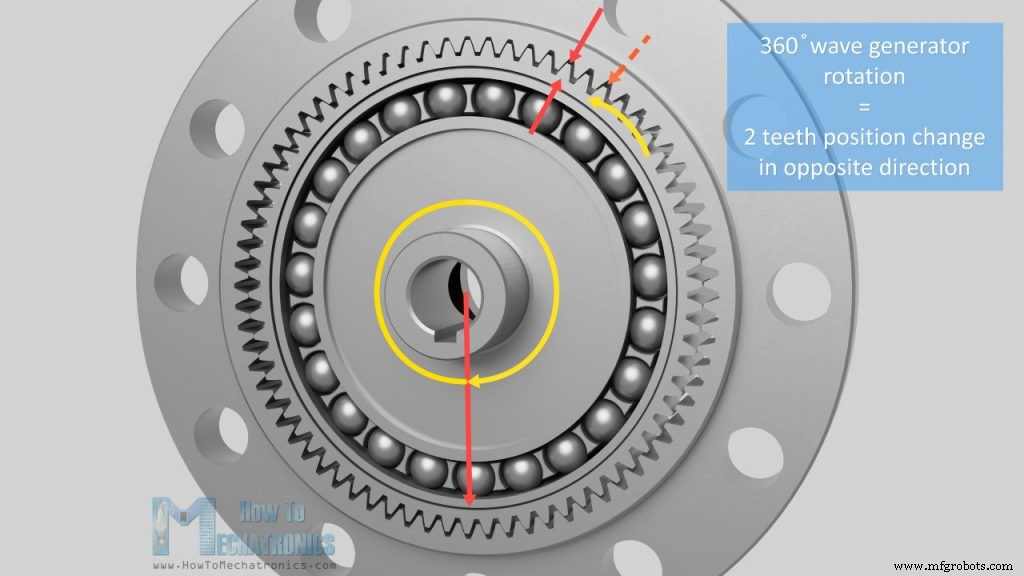
Beispiel: Flexspline 200 Zähne → Wellengenerator 100 Umdrehungen für eine Flexspline-Umdrehung → 100:1. Circular Spline dann 202 Zähne (immer +2).
Übersetzungsverhältnis: (Flexspline-Zähne – Circular-Spline-Zähne) / Flexspline-Zähne.
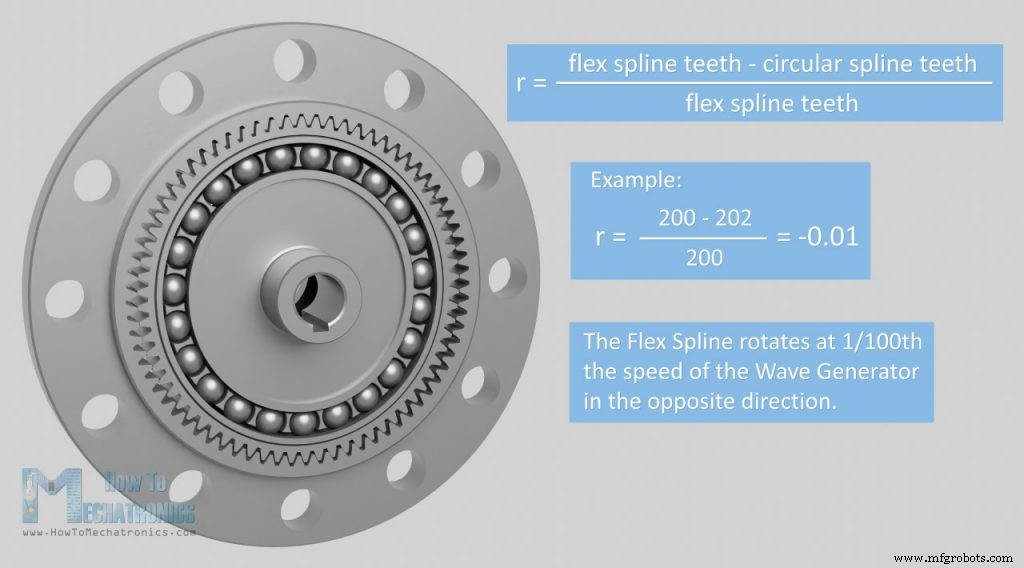
Bei 200/202 Zähnen: -0,01 → 1/100 Geschwindigkeit, Minus = gegenläufig.
Verschiedene Übersetzungen durch Zahnzahländerung: entweder Durchmesser ändern bei gleicher Zahngröße, oder Zahngröße ändern bei gleicher Baugröße/Gewicht.
Wellengetriebe – Harmonic Drive 3D-Modell
Nun designen wir ein 3D-druckbares Modell. Ich nutzte Fusion 360. Alle Teile druckbar, dazu Schrauben, Muttern, Lager. Eingang: NEMA 17 Schrittmotor.
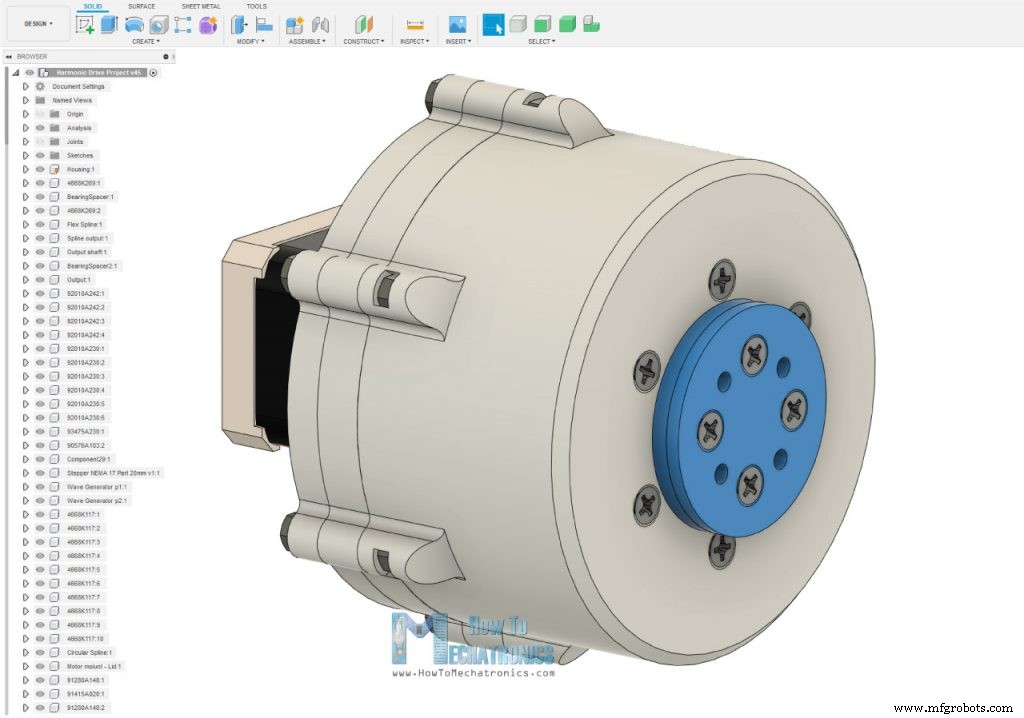
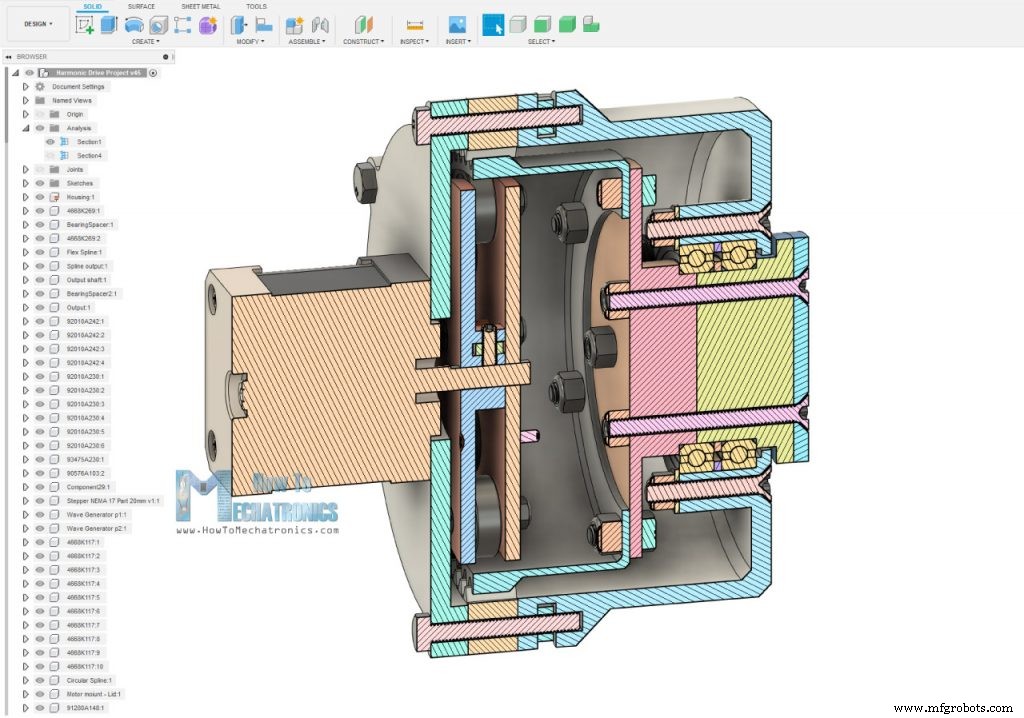
Design der drei Kernelemente: Circular Spline, Flexspline, Wellengenerator. 3D-Drucker haben Limits bei Genauigkeit → Modul (Zahngröße) festlegen. Ich wählte Modul 1,25 und 72 Zähne für Circular Spline.
Flexspline: 70 Zähne (2 weniger) → 35:1 Übersetzung bei kompakter Größe.
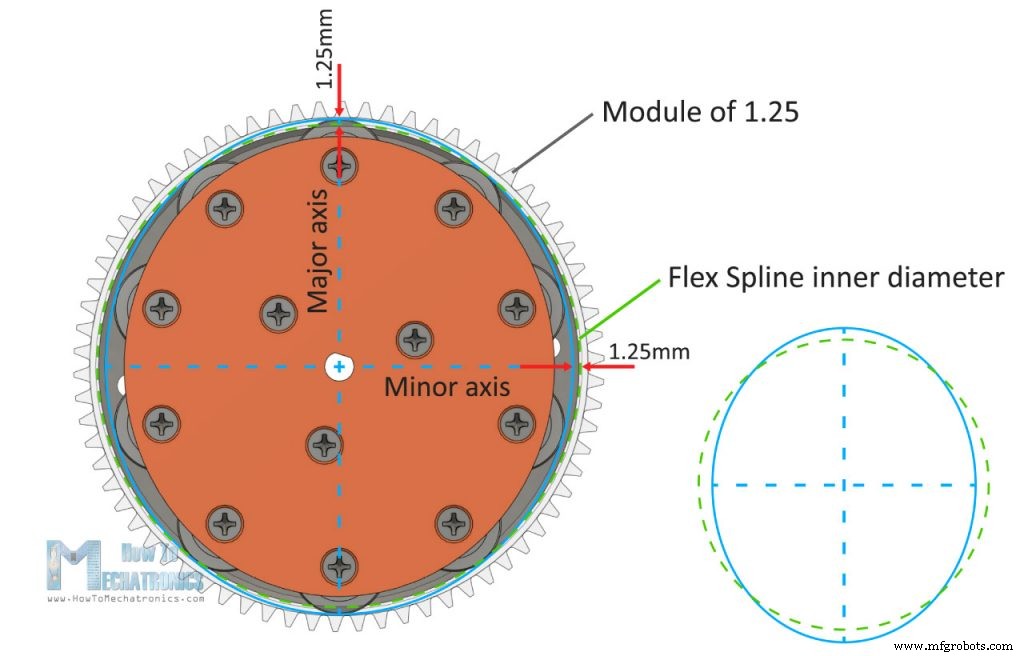
Wellengenerator: Statt Speziallager normale Kugellager auf Ellipsenumfang. Ellipsen-Halbachsen nach Flexspline-Innenwand: Große Halbachse +1,25 mm, kleine Halbachse -1,25 mm zum Innenradius.
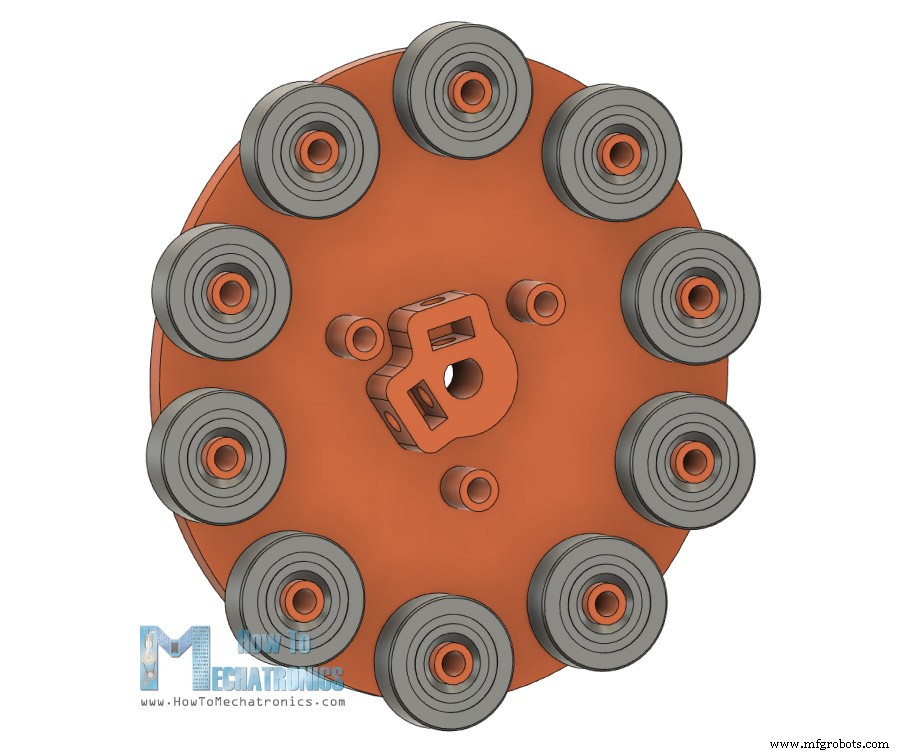
Wellengenerator in zwei Sektionen, 10 Lager aufnehmbar. Eine Sektion mit Wellenkupplung für NEMA 17.
Restliche Teile um diese drei Komponenten herum. Ausgangsseitig zwei 47-mm-Lager im Gehäuse, mit Schrauben/Muttern gesichert. Ausgangsflansch zweiteilig (Schrauben/Muttern) für einfache Montage an den Lagern.
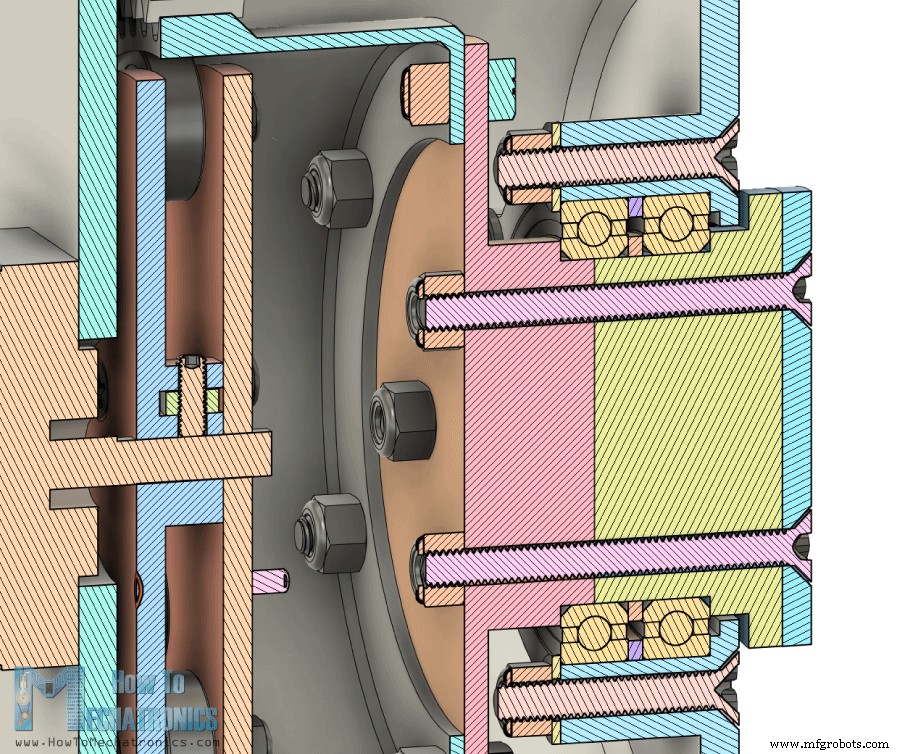
STL-Dateien zum 3D-Druck unten.
Modell auf Thangs zum Download & Browser-Exploration:
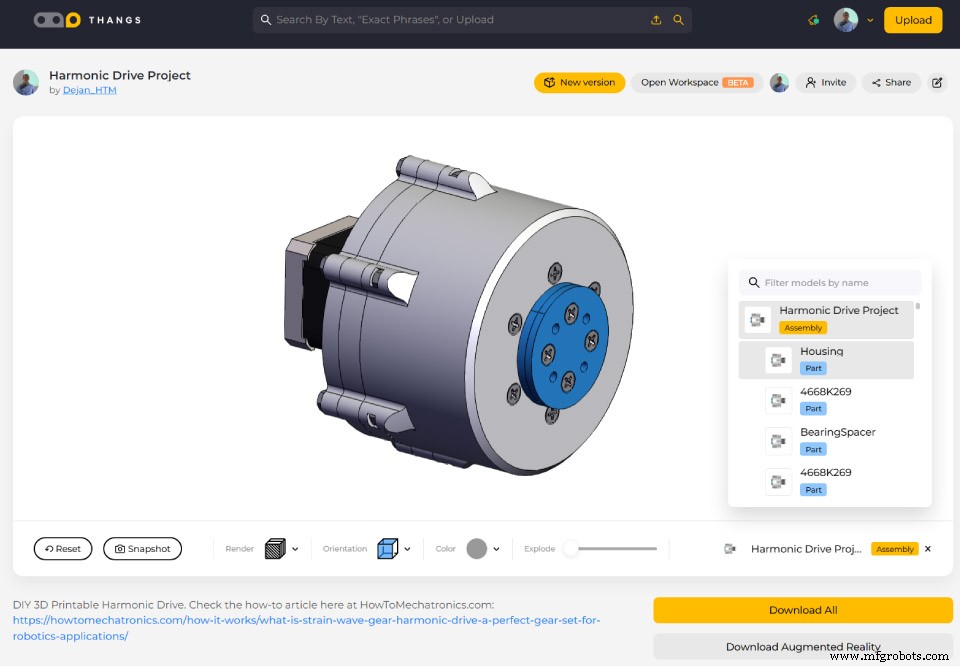
3D-gedrucktes Wellengetriebe – Harmonic Drive
Beim Drucken der Zahnräder: „Horizontal Expansion“ im Slicer nutzen.
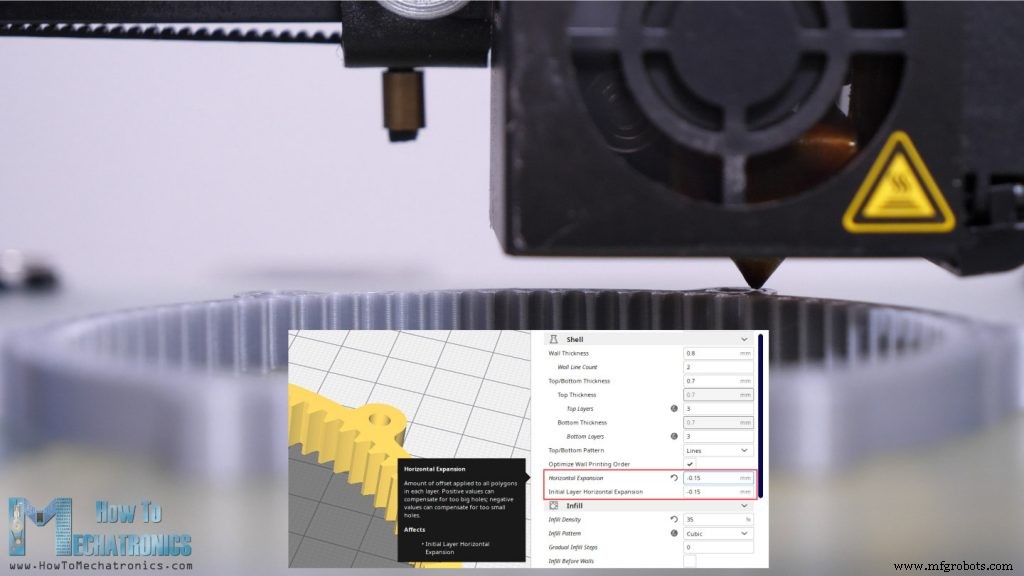
Ich nutzte -0,15 mm → gute Genauigkeit. Ohne Feature sind Drucke etwas größer (Filamentausdehnung) → Verzahnung greift nicht richtig. Gedruckt auf Creality CR-10 – gutes Preis-Leistungs-Verhältnis.
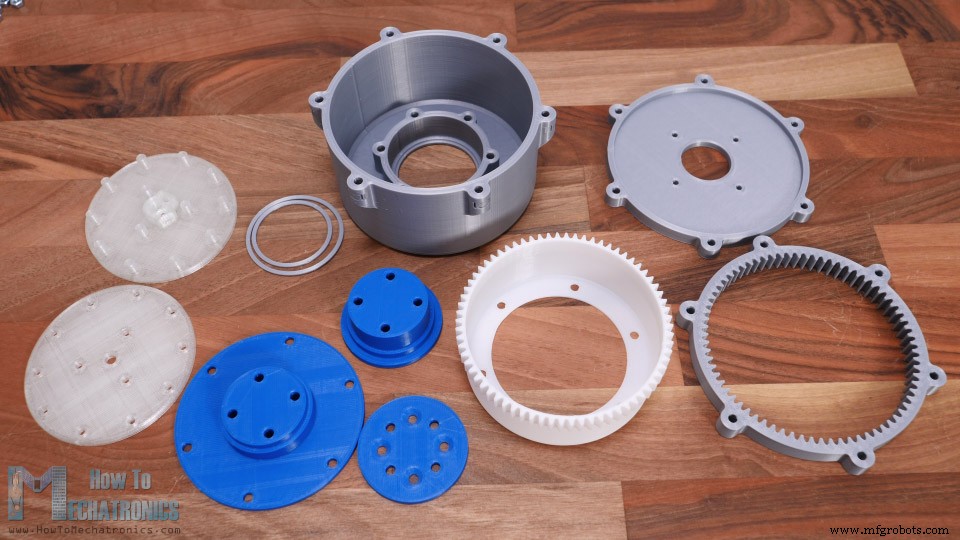
Benötigt: Schrauben, Muttern, Lager.
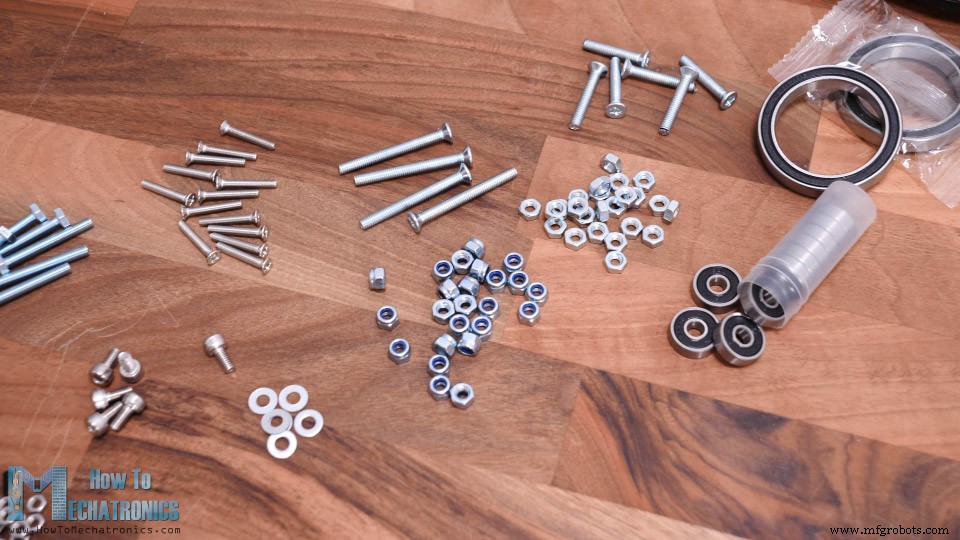
Komplette Stückliste:
- Schrauben: M3×16 (13), M3×12 (4), M4×12 (6), M4×25 (6), M4×30 (6), M4×40 (4)
- Muttern: M3 selbstsichernd (13), M4 selbstsichernd (16), M4 (10)
- Lager: 16×5×5 mm (10) Amazon, 47×35×7 mm (2) Amazon
- Elektronik: NEMA 17 Schrittmotor, A4988 Treiber, Arduino, DC-Netzteil Amazon/Banggood
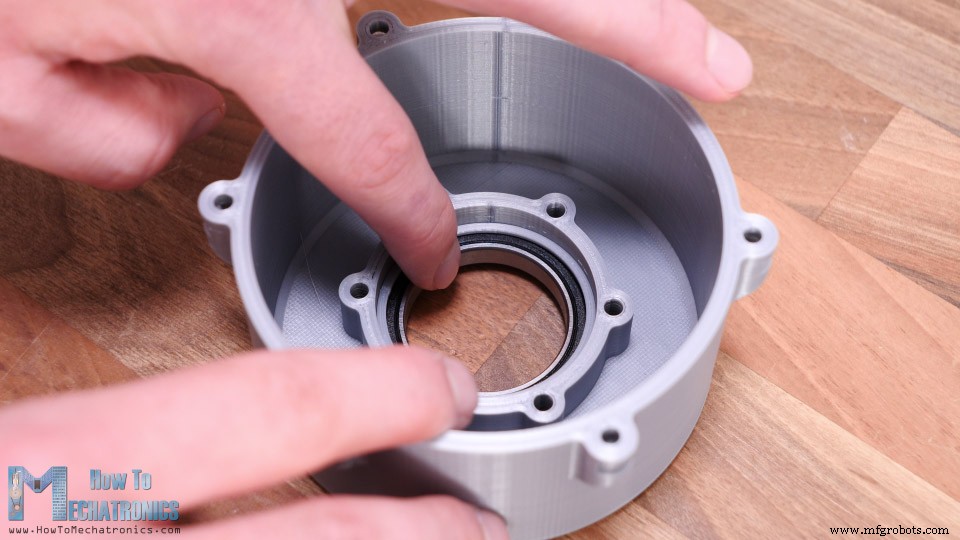
Montage: Zwei Ausgangslager (47 mm) ins Gehäuse. -0,15 mm Expansion → Passsitz. 1,5 mm Distanzringe zwischen Lagern. Sechs M4-Senkschrauben 25 mm + Unterlegscheiben (berühren Außenring) sichern Lager.
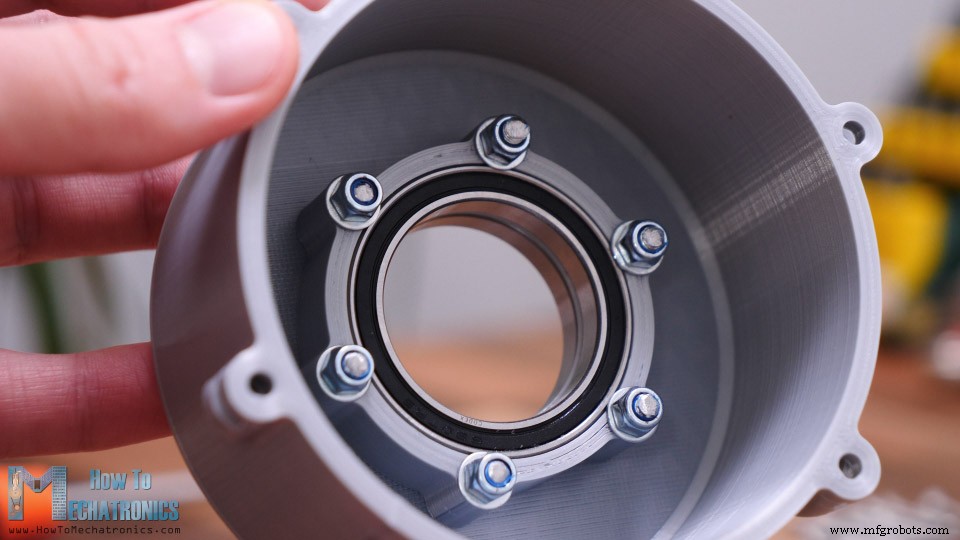
Flexspline: Wände 1,2 mm → offen Ende flexibel trotz PLA. Geschlossenes Ende mit Ausgangsflansch (6× M4) verschrauben → steif.
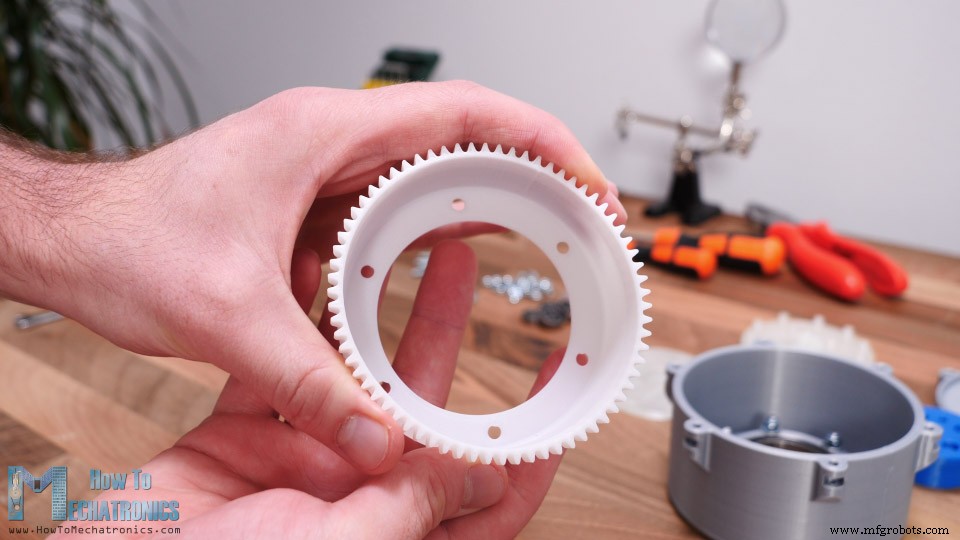
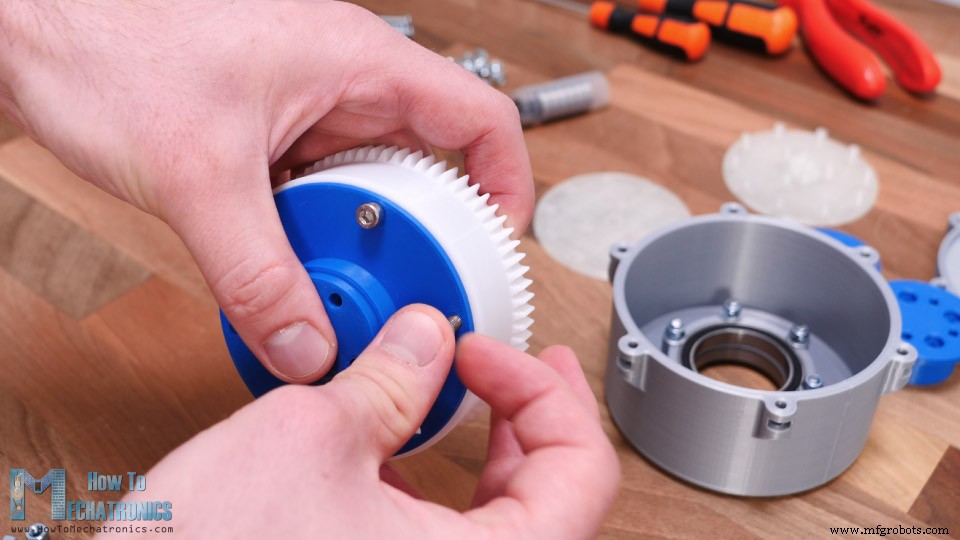
Flexspline durch Lager schieben: Flansch geht halb durch erstes Lager. Andere Flanschhälfte passt genau zwischen beide Lager.
Vier M4-Muttern in Ausgangswellenschlitzen für Anbauteile.
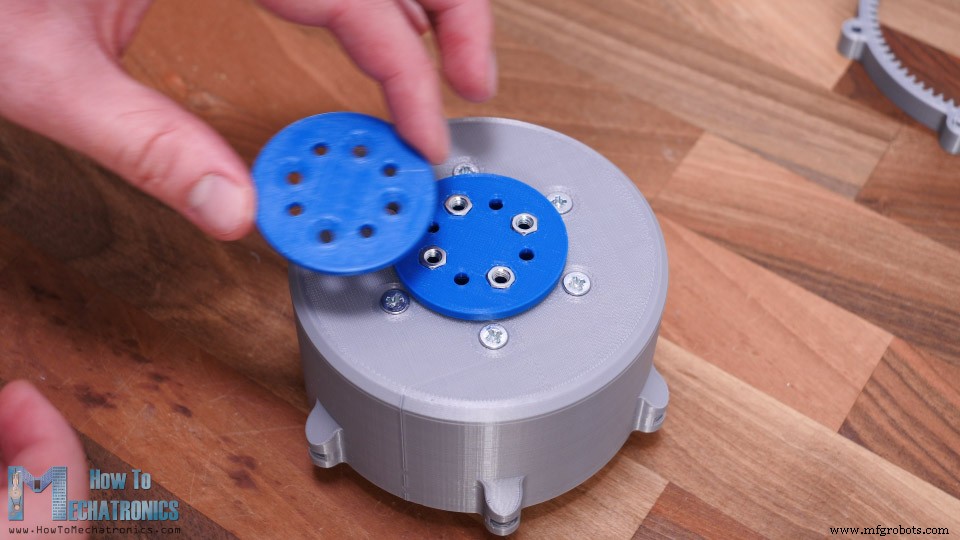
Abdeckteil oben, 4× M4×40 verschrauben → Ausgangswelle dreht frei, aber gesichert.
Circular Spline wird mit Gehäusedeckel und Motorhalterung am Gehäuse befestigt. Vorher Wellengenerator montieren: Zwei M3-Muttern für Madenschrauben (Motorwellenbefestigung).
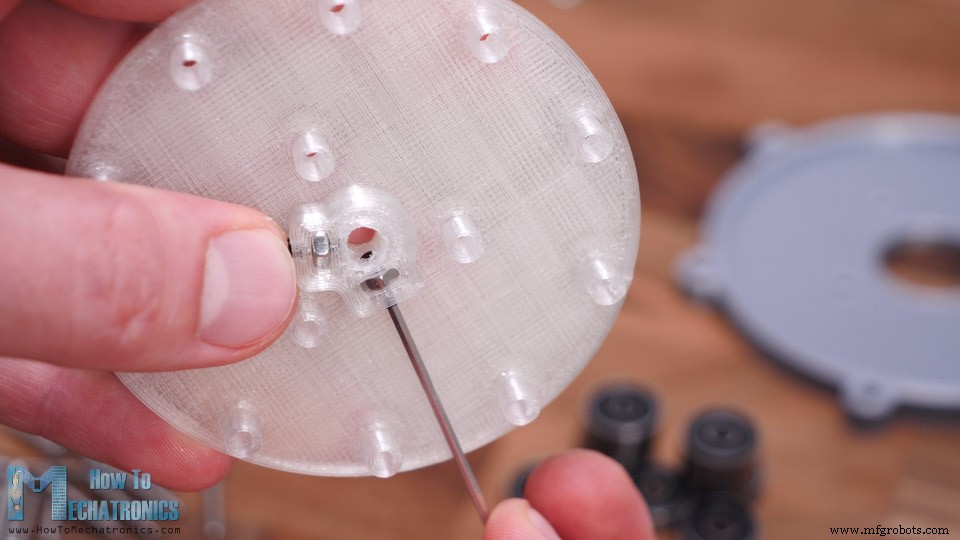
10 Lager einsetzen: Kleine Kanten an den Schäften halten Abstand zu Wänden. Mit M3×16 + Muttern sichern.
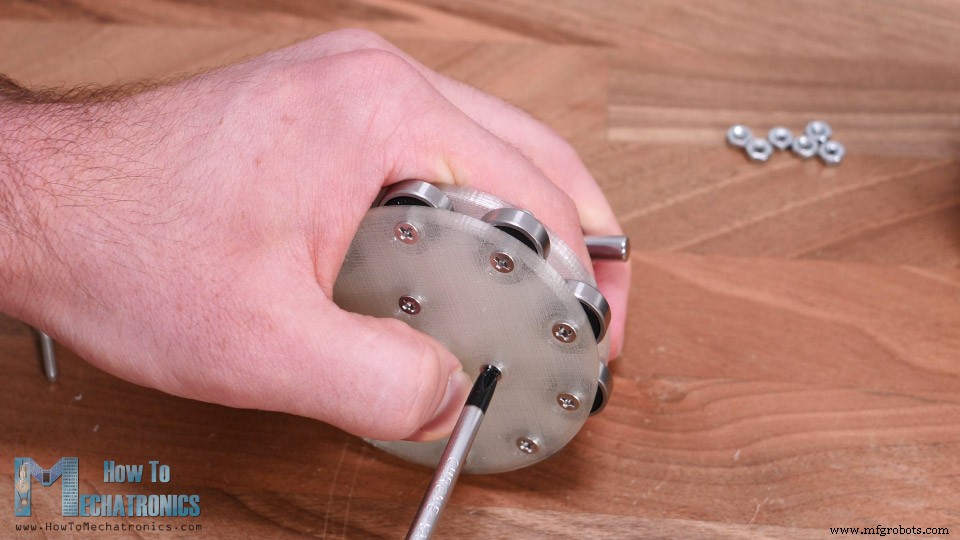
Motor an Motorhalterung/Deckel montieren. Wellengenerator 2 mm vom Motordeckel entfernt → zwei Unterlegscheiben als Distanzhalter. Madenschrauben zwischen Lagern erreichbar anziehen.
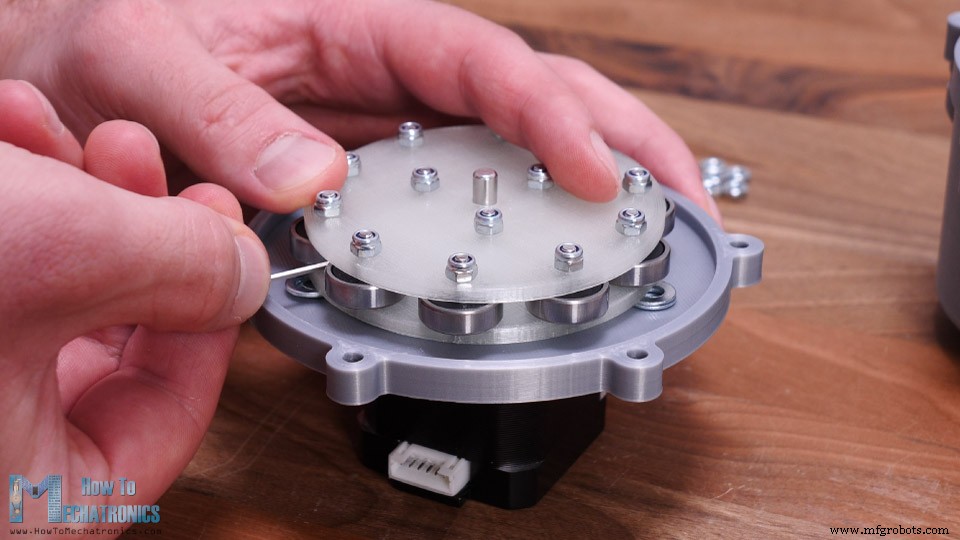
Wellengenerator in Flexspline einsetzen, alles verbinden. Flexspline erst elliptisch an Circular Spline anpassen, dann Wellengenerator in gleicher Richtung einsetzen.
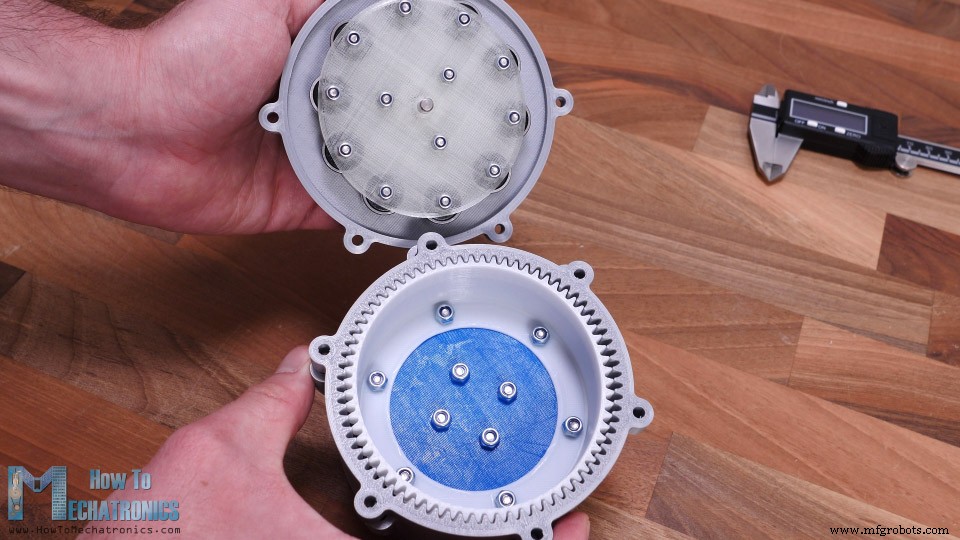
Etwas fummelig, da Flexspline durch Motorhalterung schwer kontrollierbar. Für Demo-Zwecke okay.
M4-Muttern in Gehäuseaufnahmen, Circular Spline & Wellengenerator am Gehäuse sichern.
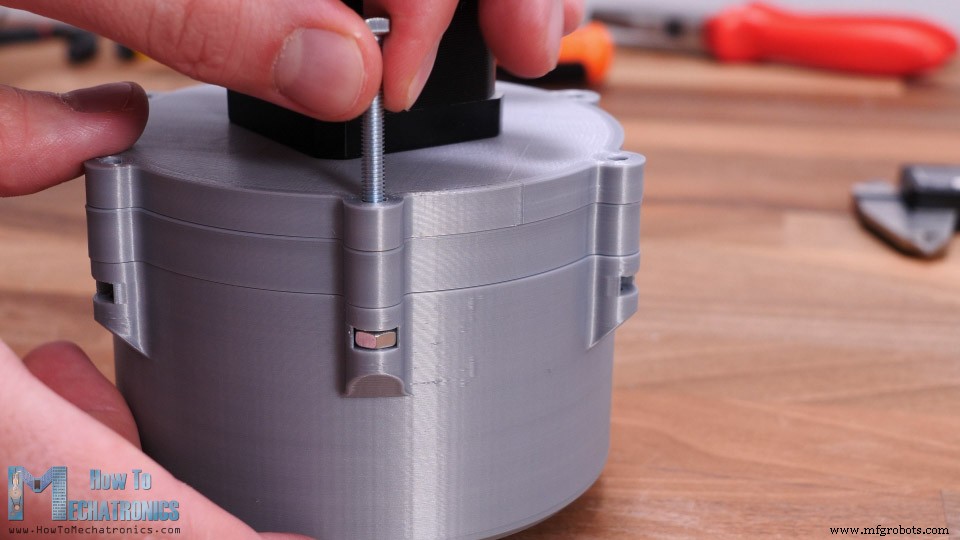
Fertig! Aber nur langsame Ausgangswelle zu sehen → langweilig. Ich ersetzte den 3D-gedruckten Deckel durch Acryl, um Innenleben zu sehen.
4 mm Acrylplatte, Form ausgesägt (Handkreissäge), nachgefeilt (Raspel), Löcher 3 mm, Motorloch 25 mm Forstnerbohrer. Ergebnis ordentlich.
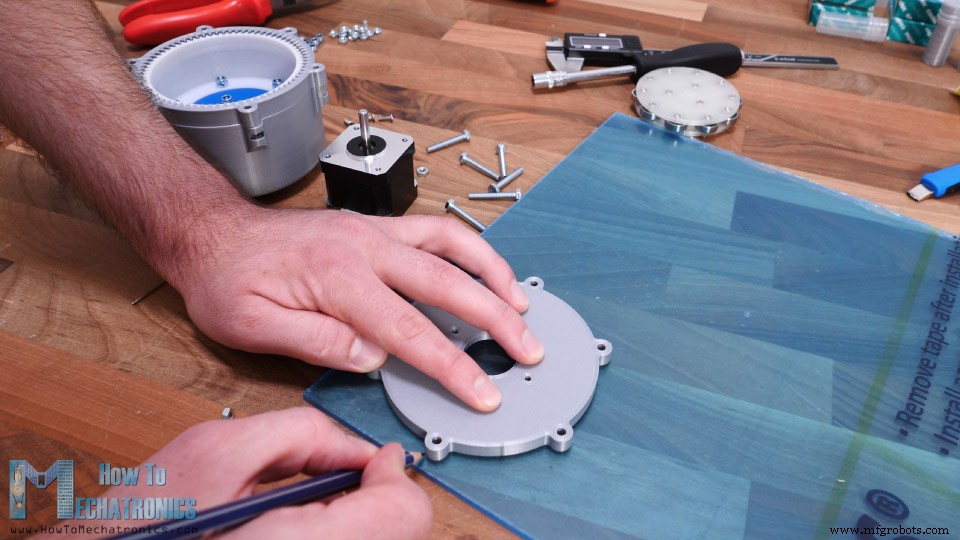
Motor & Wellengenerator wieder montieren, Muttern als Distanzhalter (Acryl dünner als 3D-Druck). Sieht viel cooler aus.
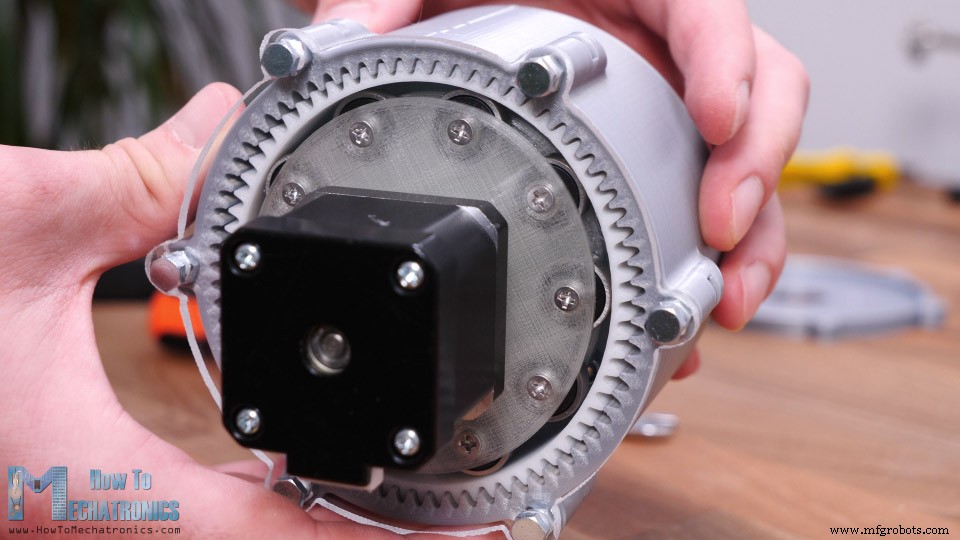
Schrittmotor an Arduino für Geschwindigkeits-/Richtungskontrolle.
Jetzt sieht man die Funktion live: Ausgangswelle 35× langsamer als Eingang.
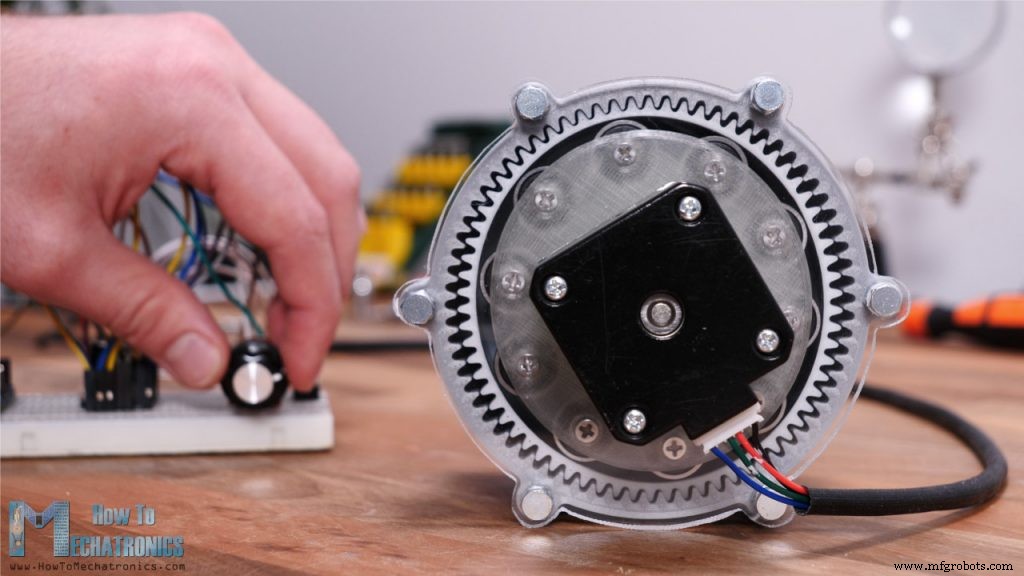
Ein Flexspline-Zahn rot markiert für bessere Verfolgung. Bewegung faszinierend.
Manchmal ruckelt Flexspline. Gründe: Acryl-Motorhalterung handgefertigt → Motor nicht perfekt zentriert. Mit originalem 3D-Druck-Deckel läuft es smoother.
Nicht null Rückschlag – Limits des 3D-Drucks (Zahnprofil, Maßhaltigkeit). Isolierband (0,18 mm) innen am Flexspline brachte Verbesserung.
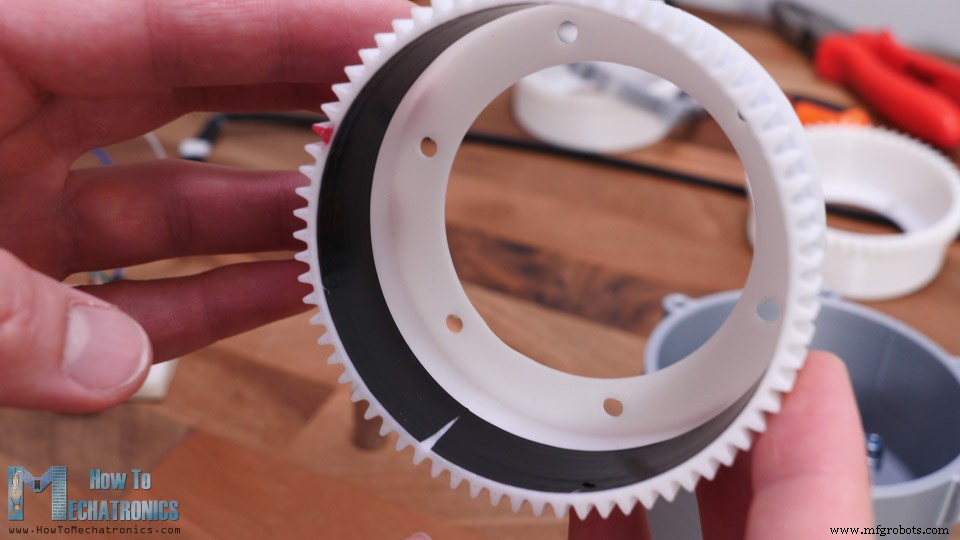
Testen & Tweaken für bessere Ergebnisse. Modul 1,75 brachte keine Verbesserung.
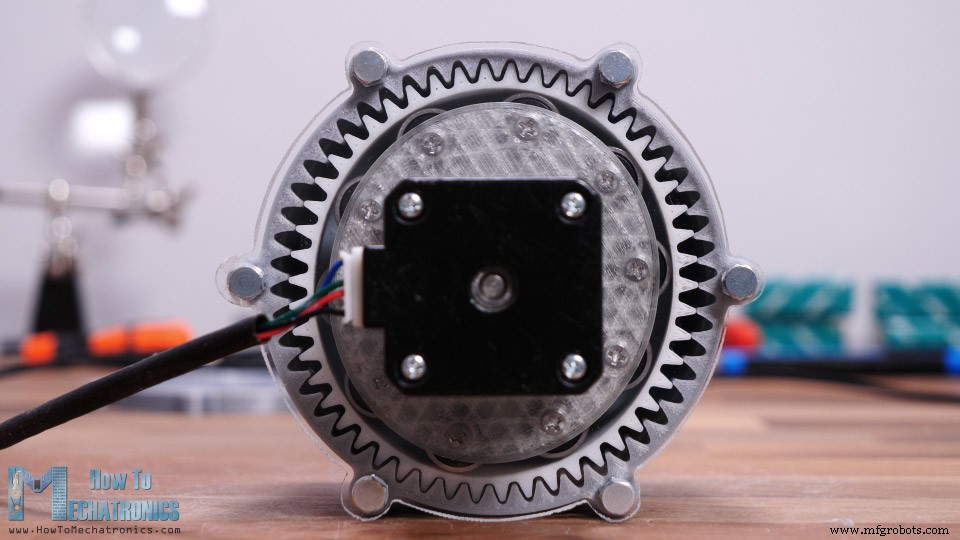
Original 3D-Druck-Deckel: smoother, aber noch nicht gut genug.
Lasttest: Bei 25 cm Hebel 1,25 kg gehoben → ~3 Nm Drehmoment, mind. 10× NEMA-17-Nenndrehmoment.
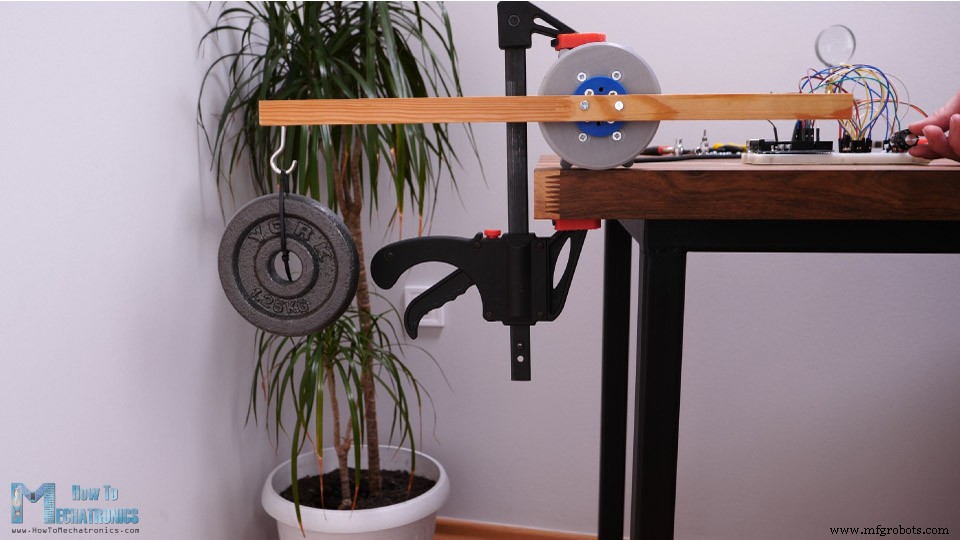
Das Getriebe lässt sich leicht auf Hohlwelle designen – praktisch für Robotik. Ich werde Harmonic Drives in zukünftigen Robotik-Projekten nutzen.
Viel Spaß & Lernen! Abonnieren & mehr Tutorials auf HowToMechatronics.com
Industrietechnik
- Sundance VCS-1: Kompakter, Low-Power Embedded Prozessor für High-Precision Robotics
- 3D-Druck verstehen: Prinzipien, Verfahren und zentrale Anwendungen
- 5 Expertentipps zur Vermeidung von Rohrspannung und teuren Schäden
- Metallfertigung 101: Ein klarer Leitfaden für Einsteiger
- ETSI setzt neue Standards für IoT in der Notfallkommunikation
- Fräsmaschinen verstehen: Funktionen, Anwendungen & Vorteile
- Pneumatische Aktuatoren: Typen, Anwendungen und Einsatzbereiche
- Monel-Legierungen: Top-Anwendungen & Hochtemperatur-Performance
- Wechselstrom (AC) in modernen Energiesystemen: Hauptanwendungen
- Den richtigen Getriebemotor auswählen: Wichtige Auswahlkriterien