



555-Timer PWM DC-Motor-Drehzahlregler – Bauanleitung & PCB-Design
In diesem Tutorial lernen wir, wie man einen PWM-DC-Motor-Drehzahlregler mit dem 555-Timer-IC baut. Wir schauen detailliert, wie der 555-Timer-PWM-Generator funktioniert, wie man ihn zur Motordrehzahlregelung nutzt und wie man eine benutzerdefinierte PCB dafür entwirft.
Video ansehen oder schriftliche Anleitung unten lesen.
Überblick
DC-Motor-Drehzahl lässt sich über die Eingangsspannung steuern. Dafür nutzen wir PWM (Pulsweitenmodulation).
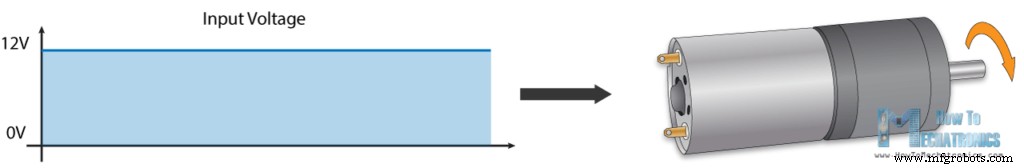
PWM DC-Motor-Drehzahlregelung
PWM erzeugt variable Spannung durch schnelles Ein-/Ausschalten der Leistung. Die Mittelspannung hängt vom Tastverhältnis (Duty Cycle) ab: Verhältnis von EIN-Zeit zu AUS-Zeit in einer Periode.
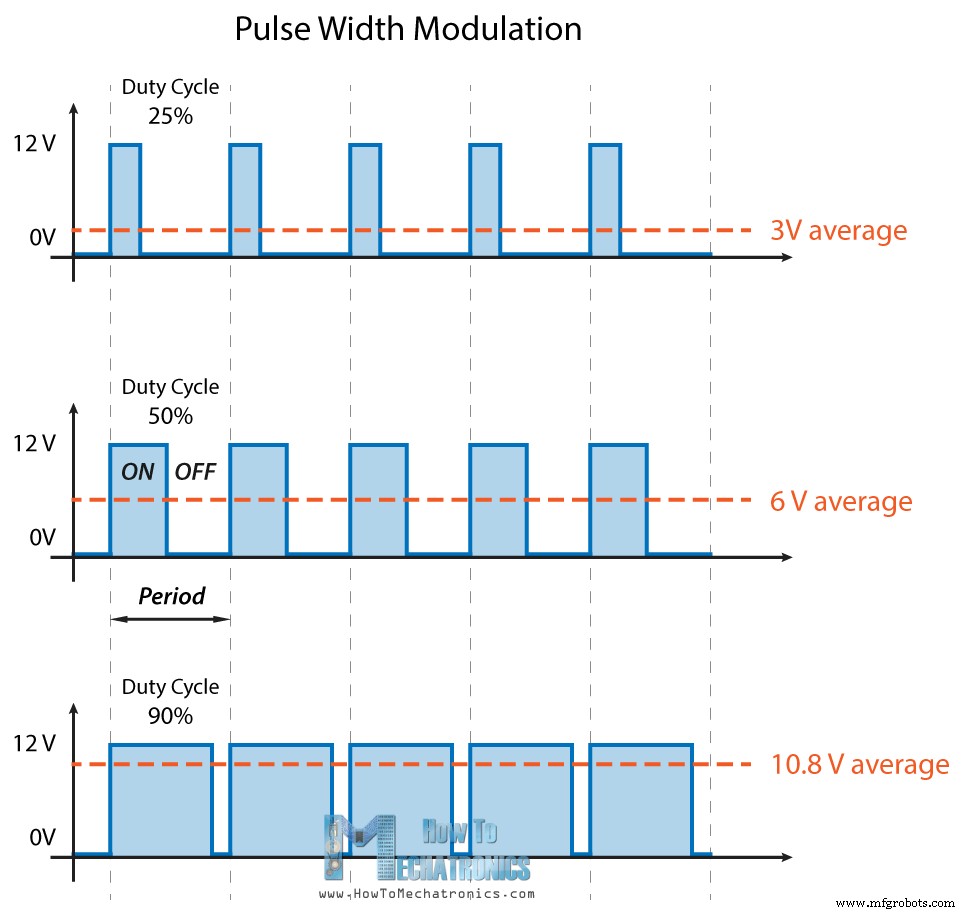
555-Timer PWM-Generatorschaltung
Der 555-Timer erzeugt PWM im astabilen Modus. Falls unbekannt: Mein vorheriges Tutorial erklärt den 555-Timer detailliert.
Grundschaltung im astabilen Modus: Ausgang HIGH während Kondensator C1 über R1 und R2 lädt.
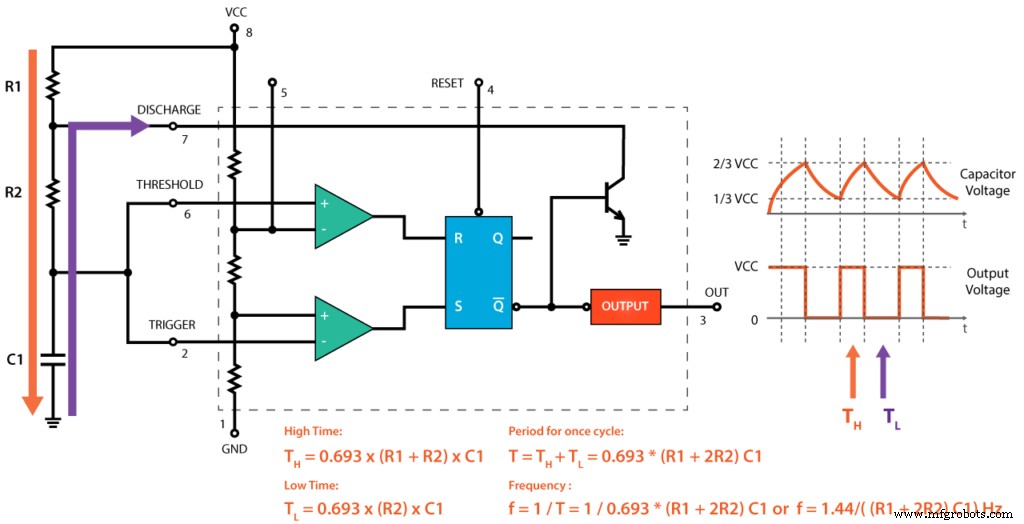
Ausgang LOW während C1 entlädt – aber nur über R2. Ändert man R1, R2 oder C1, ändern sich EIN/AUS-Zeiten (Tastverhältnis). Einfache Lösung: R2 durch Potentiometer ersetzen + zwei Dioden hinzufügen.
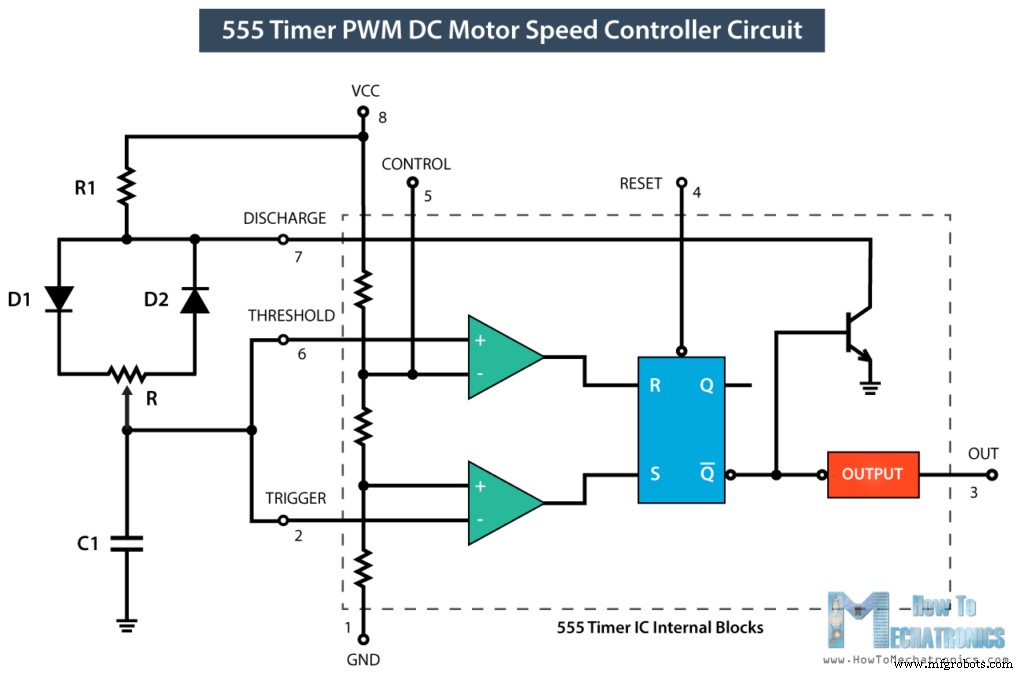
EIN-Zeit hängt von R1, linker Potentiometer-Seite, C1 ab. AUS-Zeit von C1 und rechter Potentiometer-Seite. Periodendauer (Frequenz) bleibt konstant, da Gesamtwiderstand beim Laden/Entladen gleich bleibt.
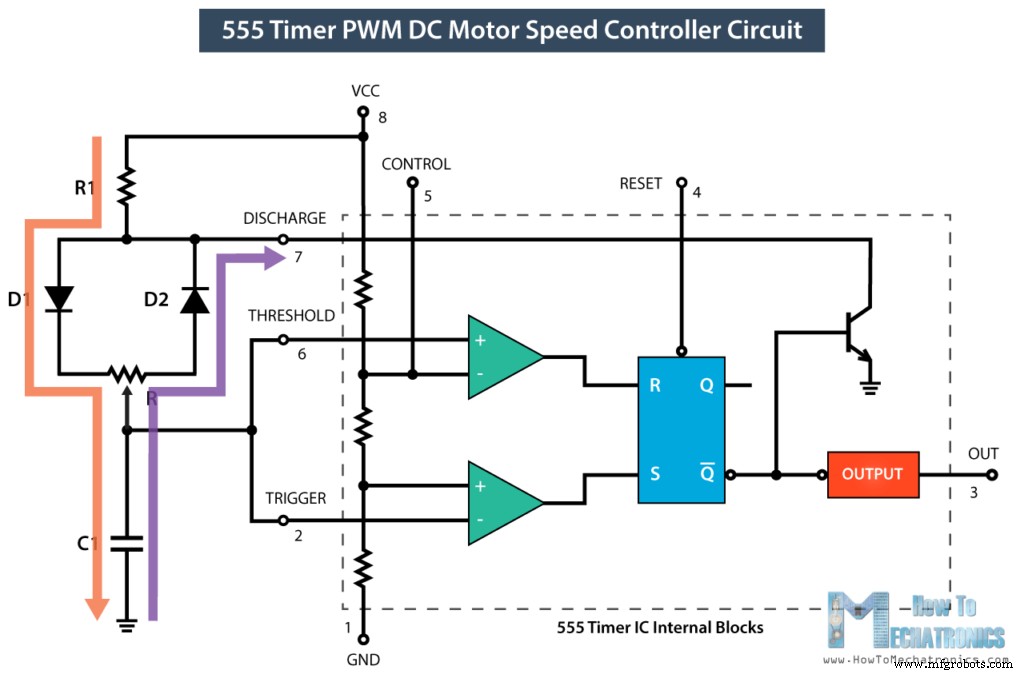
R1 meist viel kleiner als Potentiometer (z. B. 1 kΩ vs. 100 kΩ) → 99 % Kontrolle über Lade-/Entladewiderstand. Control-Pin (Pin 5) ungenutzt, aber mit 100 nF gegen Störungen. Reset (Pin 4) Low-aktiv → an VCC gegen unbeabsichtigtes Reset. 555-Ausgang kann 200 mA sinken/sourcen. Für stärkeren Motor: Transistor/MOSFET als Treiber. Hier: Darlington TIP122 (bis 5 A).
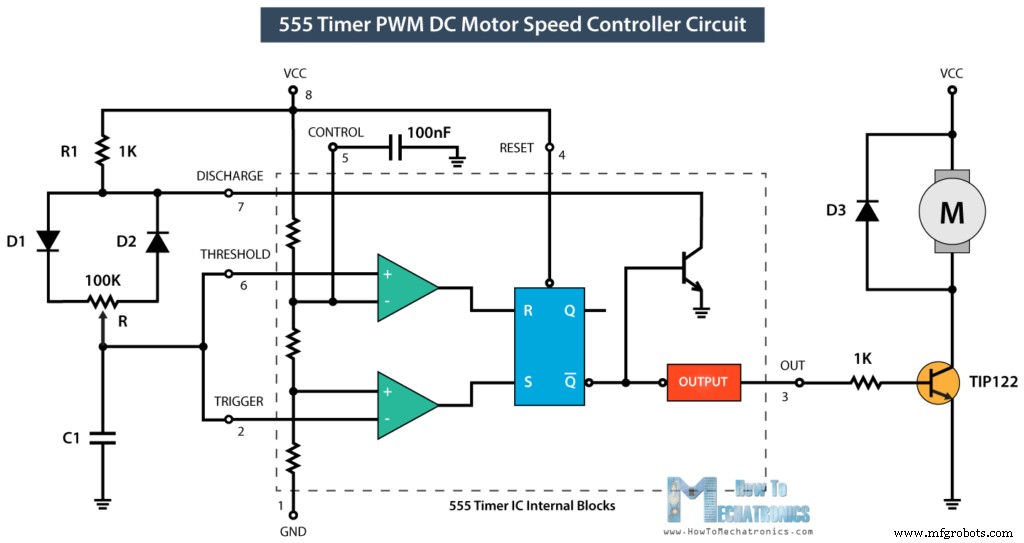
555-Ausgang über Widerstand (hier 1 kΩ) an Transistorbasis. Freilaufdiode parallel zum Motor gegen Spannungsspitzen.
PCB-Design für PWM-DC-Motor-Drehzahlregler
Custom PCB mit EasyEDA (kostenlos online). Komponenten aus Bibliothek (hunderttausende) platzieren.
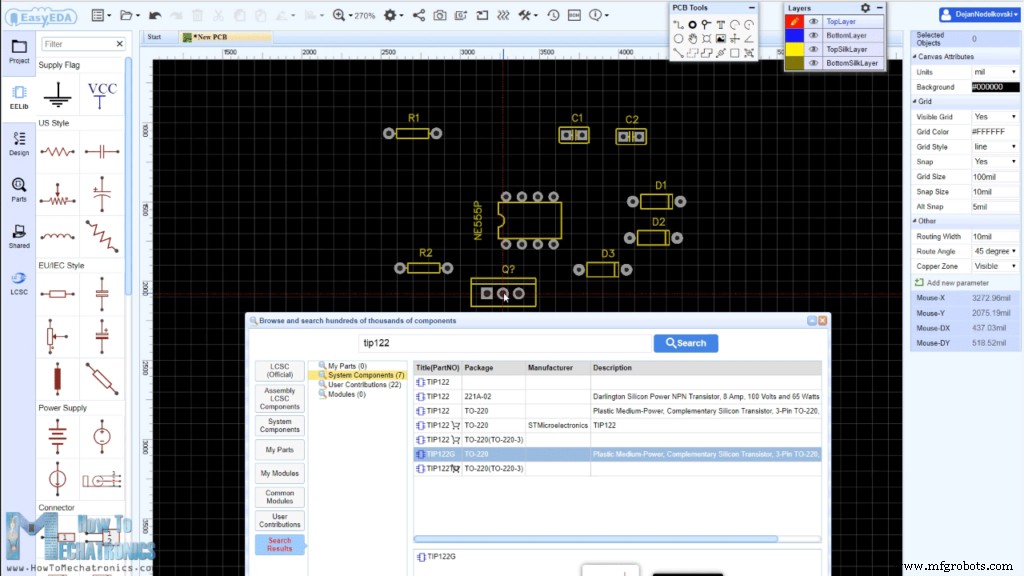
Board-Umriss erstellen, Komponenten anordnen. Kondensatoren nah am 555, Rest logisch zum Schaltplan.
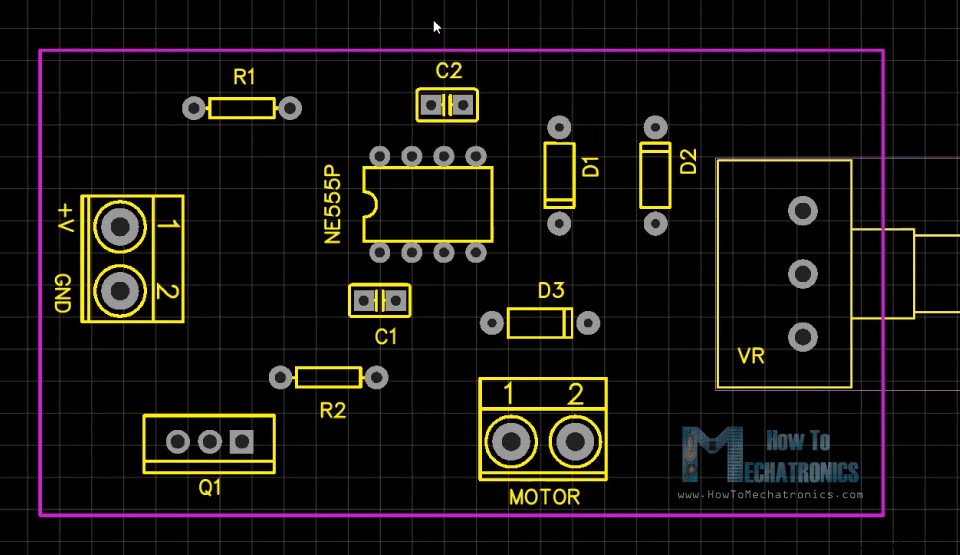
Tracking-Tool verbindet alle Komponenten. Top- & Bottom-Layer für kürzere Wege, keine Kreuzungen.
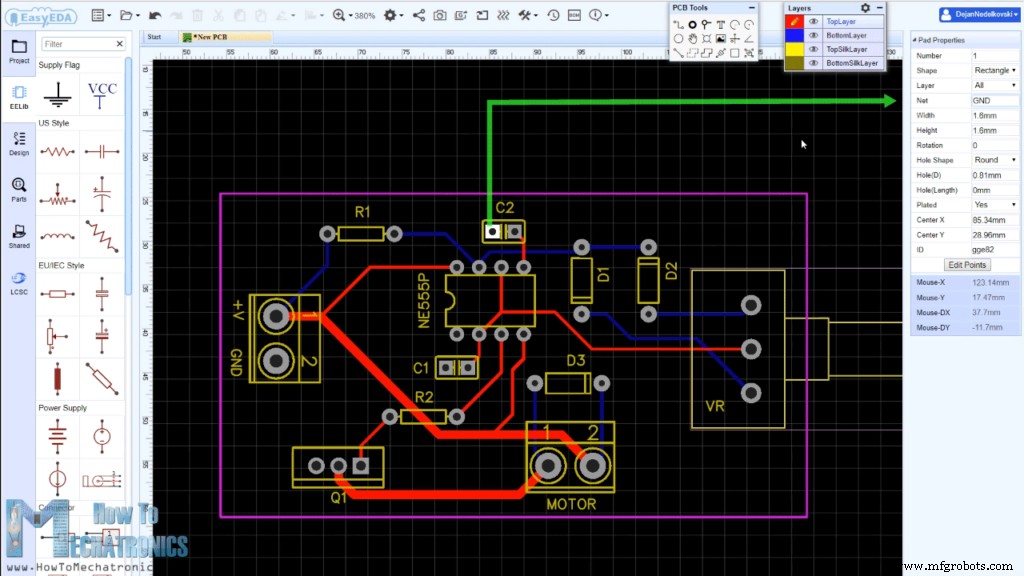
GND-Pads über Pad Properties → Net-Label „GND“. Silk-Layer für Text/Logo. Kupferfläche für GND-Fläche.
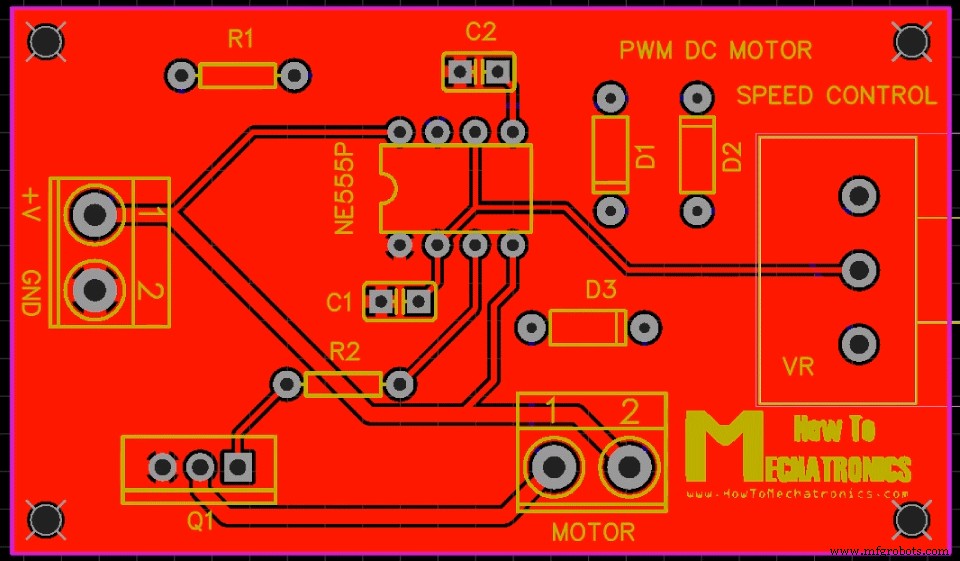
EasyEDA-Projektdateien hier. „Gerber Output“ → Gerber-Dateien für Fertigung. Bestellung bei JLCPCB (EasyEDA-Fertiger, Sponsor).
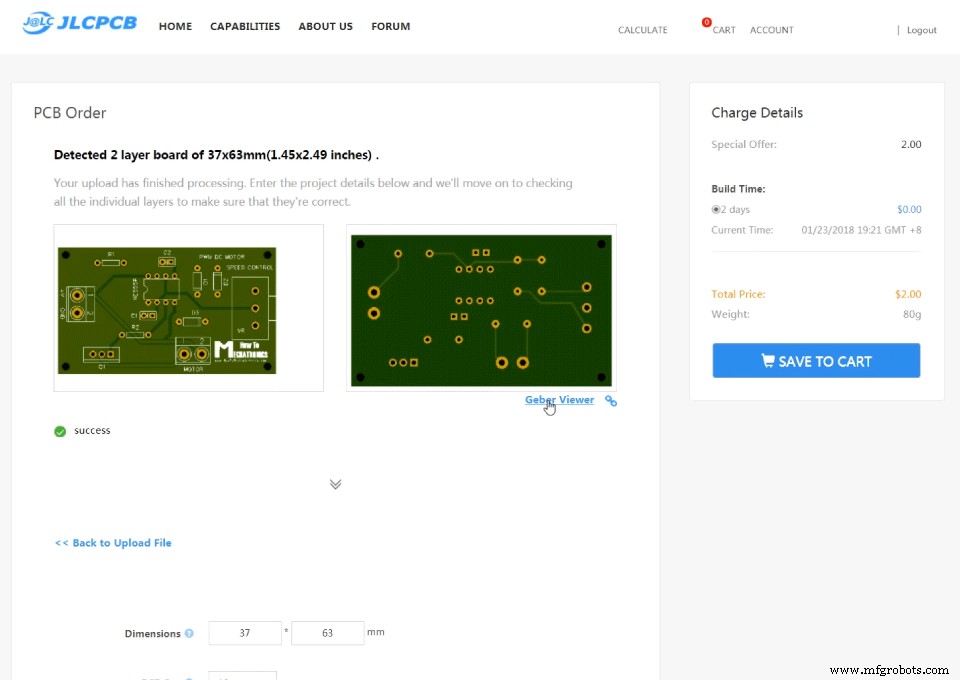
ZIP hochladen, Gerber-Viewer prüfen, bis 10 PCBs für 2 $ bestellen.
PCB bestücken
Nach einer Woche PCBs eingetroffen – tolles Gefühl, eigenes Design in der Hand. Qualität top, exakt wie Design.
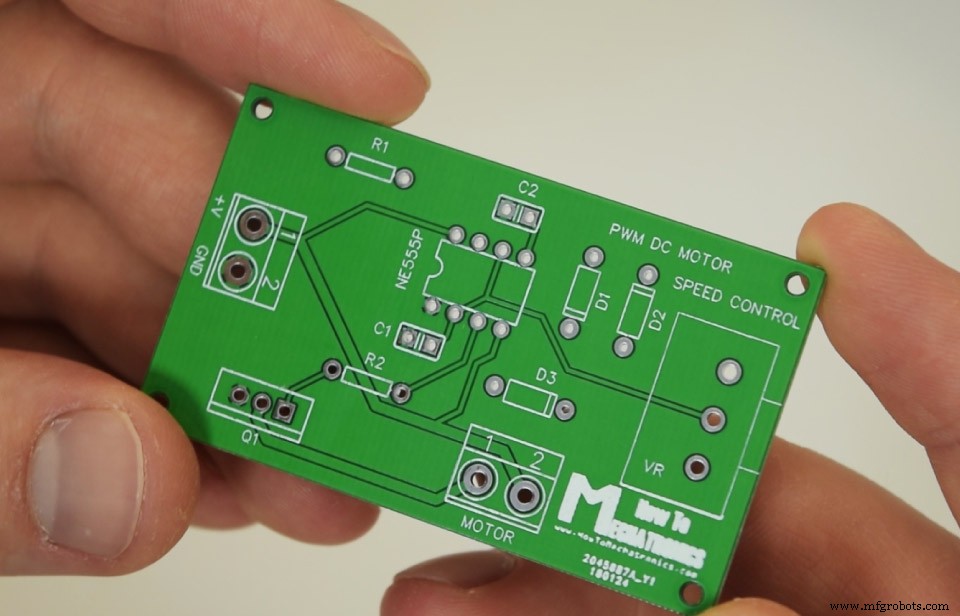
Komponentenbestückung:
- NE555P Timer IC
- R1 = R2 = 1 kΩ
- C1 = C2 = 100 nF
- D1 = D2 = D3 = 1N4004
- Potentiometer = 100 kΩ
- Transistor – Darlington TIP122
- 2 Klemmenblöcke
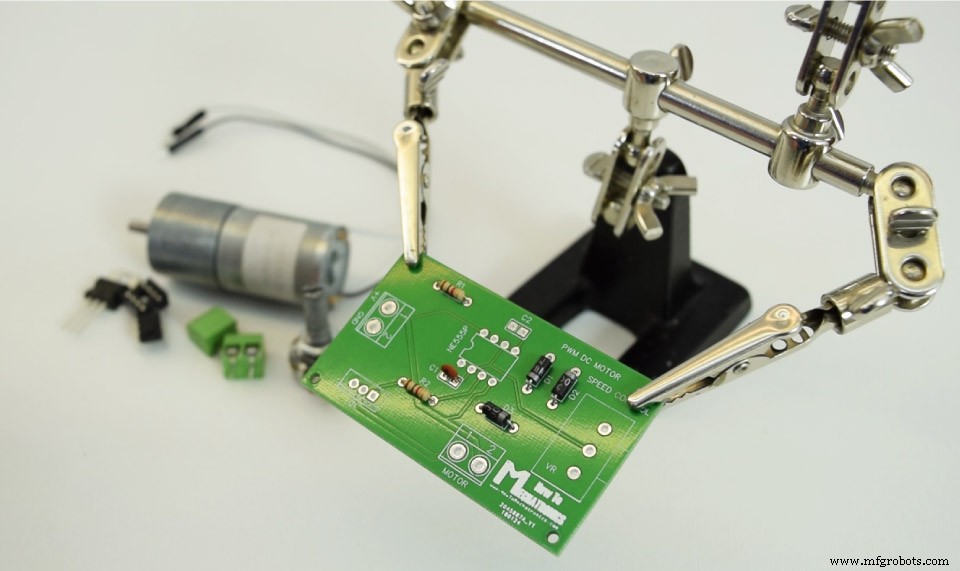
Kleine Bauteile (Widerstände, Dioden, Kondensatoren) zuerst einlöten. Beine auf Rückseite biegen für Halt beim Umdrehen. Große Bauteile mit Malerkrepp fixieren.
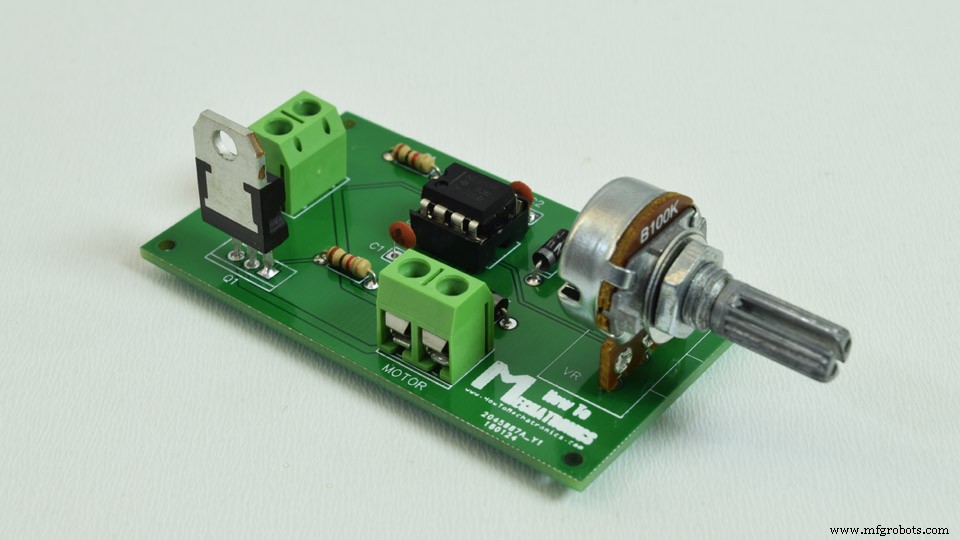
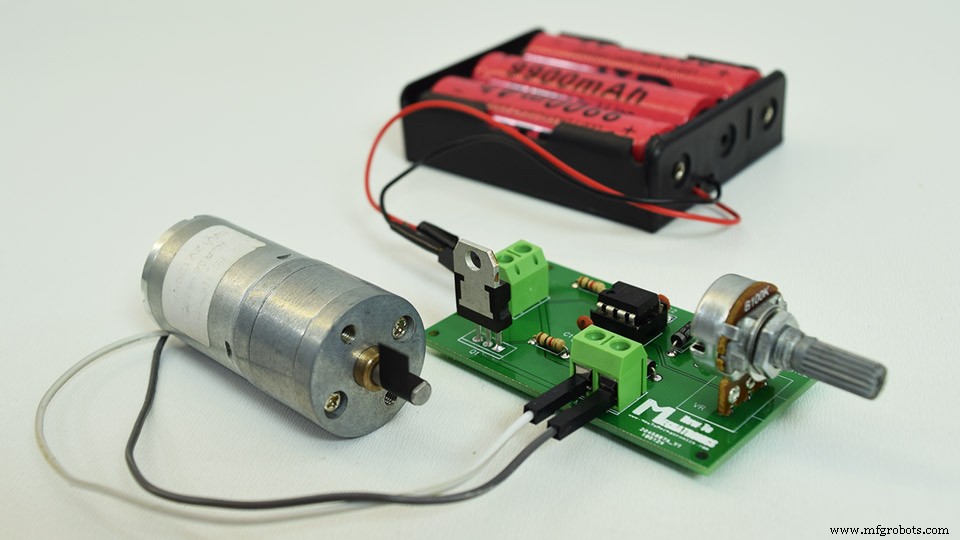
12 V Hochdrehmoment-DC-Motor, Versorgung: 3× 3,7 V Li-Ion in Reihe (~12 V). Per Potentiometer Motordrehzahl / PWM steuerbar.
Viel Spaß & Lernen! Fragen in den Kommentaren.
Industrietechnik
- PWM-Leistungssteller: Pulsweitenmodulierter Lampentreiber bauen
- 555 Monostabiler Multivibrator bauen: Schritt-für-Schritt-Anleitung
- Variabler-Reluktanz-Motoren: Typen, Betrieb und Anwendungen
- FPGA-basierten RC-Servo-Controller mit präzisem PWM entwerfen
- PWM-Controller in VHDL implementieren: Design, Simulation & FPGA-Demo
- Günstigen Windmesser (Anemometer) selbst bauen – Arduino-Projekt
- Auswahl des optimalen Motorkabels für Frequenzumrichter (FU)
- Faktoren, die die Hydraulikmotordrehzahl beeinflussen: Umfassender Leitfaden
- Hydraulikmotor-Drehzahl per PWM & Fernsteuerung regeln: Praxisleitfaden
- Schlüsselfaktoren für die Drehzahl eines Hydraulikmotors