



Motorcontroller: Funktionen, Schutzmechanismen & Auswahlkriterien – Der komplette Leitfaden
Was ist ein Motorcontroller?
Ein Motorcontroller ist eine elektronische Vorrichtung, die Drehmoment, Motordrehzahl und Ausgangsleistung regelt. Er verfügt über manuelle oder automatische Mittel zum Starten und Stoppen des Motors.
Warum sind Motorcontroller unverzichtbar? Ohne sie fehlt dem Motor der Schutz vor Überlast, was zu elektrischen Fehlern und Schäden an der Elektronik führen kann. Die meisten Motoren benötigen mehrere Ampere Betriebsstrom – Mikrocontroller liefern jedoch nur ca. 0,1 A. Ein Motorcontroller schließt diese Lücke.
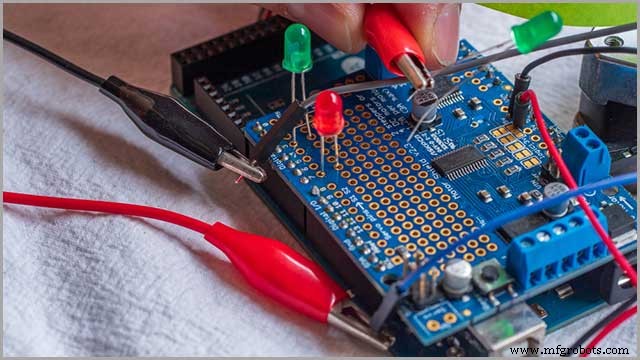
Arten von Motorcontrollern
Es gibt vier Haupttypen:
2.1 AC-Motorcontroller
Sie modifizieren die Eingangsspannung, indem sie die Frequenz der dem Motor zugeführten Energie anpassen. Dadurch regeln sie Drehzahl und Drehmoment. Synonyme: Frequenzumrichter, Variable Speed Drives (VSD), Adjustable Frequency Drives (AFD).
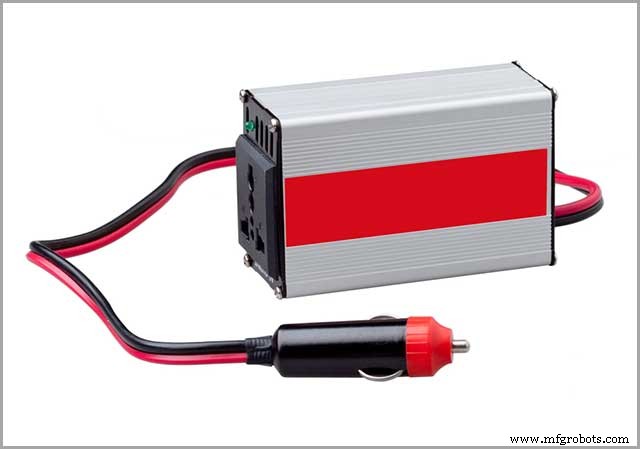
2.2 DC-Motorcontroller
Ähnlich wie AC-Controller passen sie die Eingangsspannung an, jedoch durch Änderung der Stromquelle zur Steuerung von Gleichstrom oder Frequenz. Sie regeln effizient Drehmoment und Geschwindigkeit von Gleichstrommotoren.
2.3 Servomotor-Controller
Diese regeln die Eingangsleistung durch Anpassung der Stromquelle auf die gewünschte Frequenz, Puls- oder Stromausgang. Ideal für Bewegungssteuerung in Fertigung und Bauwesen – sie kontrollieren Position, Drehmoment und Geschwindigkeit.
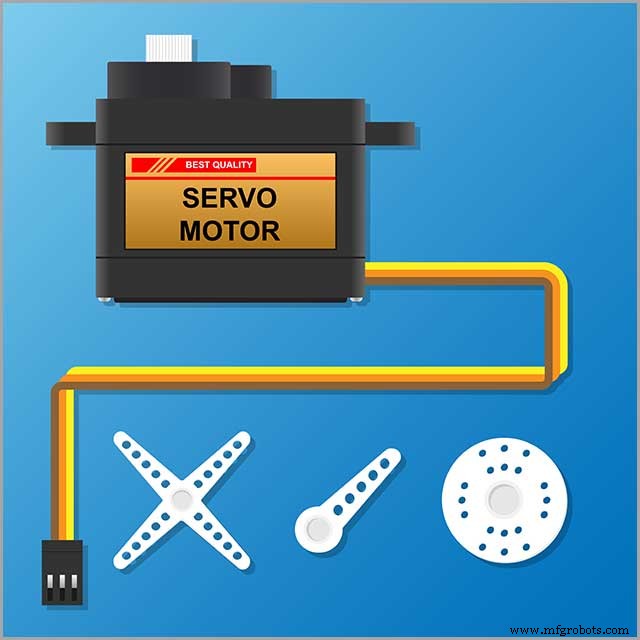
2.4 Schrittmotor-Controller
Sie steuern die Eingangsleistung durch Umwandlung in einen getakteten Stromausgang. Auch als Motor-Indexer bekannt. Einsatz in Fertigung/Bau für präzise Positions-, Drehmoment- und Geschwindigkeitssteuerung.
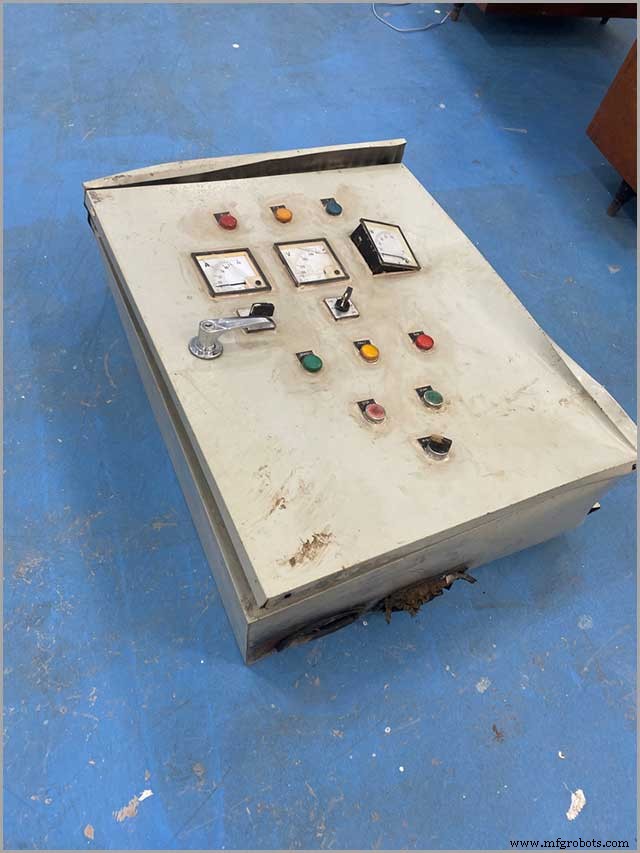
Funktionsweise eines Motorcontrollers
3.1 Richtungssteuerung über H-Brücke
Ein klassischer DC-Motor-Ansatz: Zwei Schalterpaare. Schließt man ein Paar, ist der Stromkreis geschlossen. Durch Umschalten der Polarität dreht der Motor vorwärts/rückwärts. H-Brücken lassen sich in der Größe skalieren.
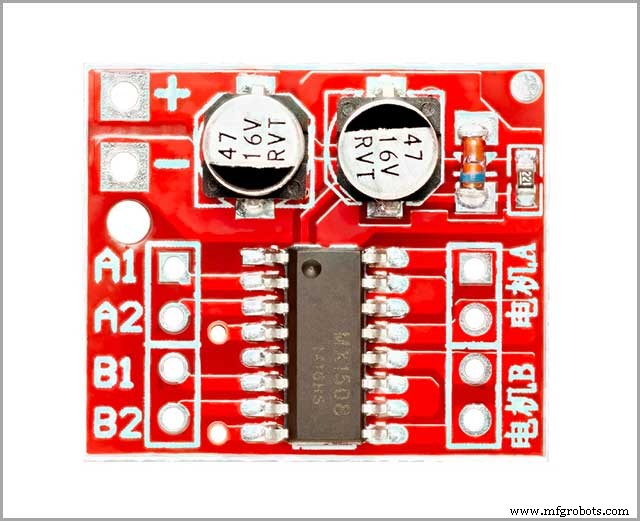
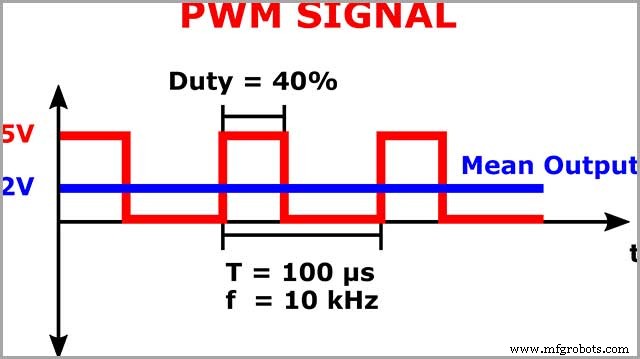
3.2 Drehzahlsteuerung per PWM (Pulsweitenmodulation)
PWM-Schaltungen begrenzen oder erhöhen die Versorgungsspannung der Leiterplatte. Die Spuleninduktion glättet den Strom. PWM lässt sich mit H-Brücken kombinieren für Richtungswechsel, Bremsen und Geschwindigkeitsänderung.
3.3 Ankersteuerung über variablen Widerstand
Ändert man den Strom durch die Ankerwicklung, ändert sich das Magnetfeld und damit die Wellendrehzahl. Zusätzliche Widerstände im Ankerstromkreis begrenzen die Drehzahl (aber erzeugen Wärme → ineffizient). Statorwiderstände erhöhen die Drehzahl.
3.4 Motor abschalten
Einfach die Versorgungsspannung trennen oder die Schalter in der H-Brücke öffnen.
3.5 Motorbremsen
Drei Methoden:
- Dynamisches Bremsen: Stromversorgung trennen, Motor wird zum Generator, Energie wird als Wärme abgeführt.
- Gegenstrombremsen (Plugging): Nur AC. Nach Abschalten wird Gleichstrom eingespeist → Magnetfeld bremst/stoppt den Motor durch Richtungsänderung.
- Rekuperatives Bremsen: Wie dynamisch, aber Energie wird in die Versorgung zurückgespeist (Batterieladung).
Auswahlkriterien für Motorcontroller
4.1 Elektrische Spezifikationen
- Max. Ausgangsspannung: Muss zur Systemspannung passen.
- Nennleistung: Maximale Leistung, die der Motor aufnehmen kann.
- AC/DC-Versorgungsspannung: Für fehlerfreien Betrieb.
- Dauerausgangsstrom: Strom, den das Gerät ohne thermische Überschreitung führt.
- Bustypen: z. B. CAN, EtherCAT, Modbus, SPI, I²C.
- Ein-/Dreiphasig: Je nach Anwendung (Niederspannung/Hochleistung).
- Controller-Frequenz: Typisch 50 Hz – 400 Hz.
4.2 Betriebsspezifikationen
Die Performance hängt vom Steuerungssystem und Design ab. Manuelle Bedienelemente: Drehknöpfe, Jumper, Potentiometer. Computerbasiert: Joystick, Digitalpanel, Feldbus, Ethernet.
4.3 Funktionen & Features
Die Wahl hängt von den gewünschten Funktionen ab. Beispiele: Soft-Start (Hochlauframpe), Überstromschutz, Thermoschutz, programmierbare Rampen, Feldbus-Integration, Safe Torque Off (STO).
Bürstenlose vs. bürstenbehaftete DC-Motorcontroller
Bürstenbehaftet (Brushed): Älteste Technologie. Kommutierung mechanisch über Bürsten. Rotor, Bürsten, Welle. Bürstenverschleiß, Funkenbildung, geringere Effizienz.
Bürstenlos (Brushless/BLDC): Keine Bürsten → höherer Wirkungsgrad, längere Lebensdauer, weniger Wartung. Elektronische Kommutierung über Halbleiter. Magnete am Rotor, Wicklungen im Stator. Benötigt Positionsensoren (Hall, Encoder) oder sensorlose Algorithmen.
Motor-Treiber vs. Motorcontroller – Der Unterschied
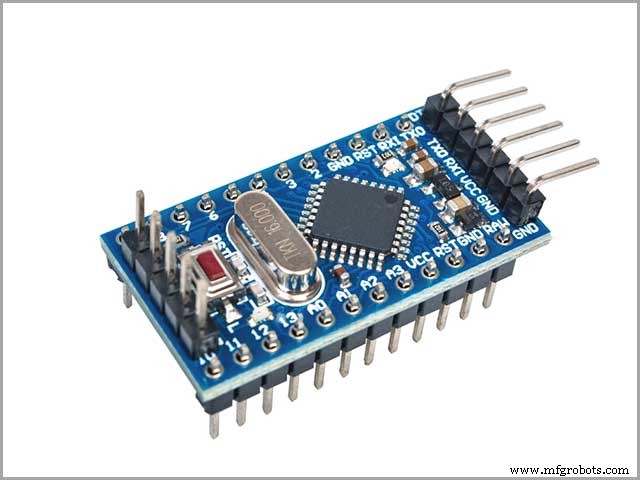
Motortreiber: Leistungsstufen (MOSFETs/H-Brücken), die hohe Ströme/Spannungen schalten. Einfache Ansteuerung (PWM/Direction). Keine Intelligenz.
Motorcontroller: Enthalten Treiber plus Logik: Stromregelung, Drehzahlregelung (PID), Positionsregelung, Rampengeneratoren, Fehlerüberwachung, Kommunikationsschnittstellen (USB, CAN, UART, SPI). Höheres Abstraktionsniveau.
Variable Speed Drives (VSD) / Frequenzumrichter
Begriffe: Verstellantrieb, Frequenzumrichter, Microdrives, AC Drives, Inverters.
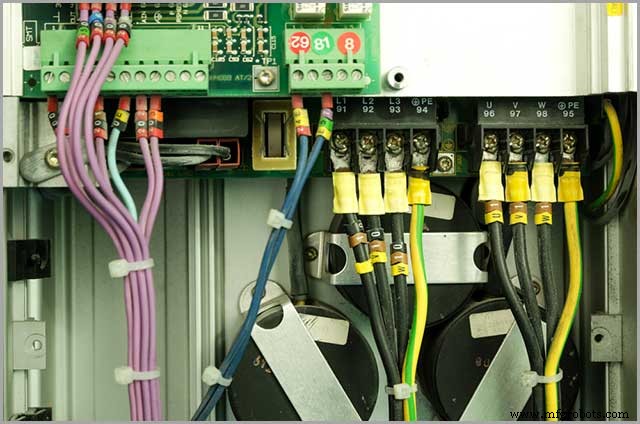
7.1 VSD für AC-Motoren
Ändern Spannung und Frequenz des Drehstrommotors. Anwendungen: Förderbänder, Pumpen, Drehbänke, Fräsen, Kompressoren, HLK-Lüfter. Energieeffizienter als DC-Regelung. Viele Nachrüstungen von DC auf AC.
Spannungsklassen von Motor-Speed-Controllern
Gängig: 12 V, 24 V, 90 V (auch 48 V, 36 V). Prinzipiell ähnlicher Aufbau. Hauptunterschied: Stromaufnahme. Bei gleicher mechanischer Leistung zieht 12 V doppelt so viel Strom wie 24 V; 90 V am wenigsten. Verkabelung: 24 V erlaubt dünnere Leitungen als 12 V. Preisunterschiede oft gering bei gleicher Anwendung.
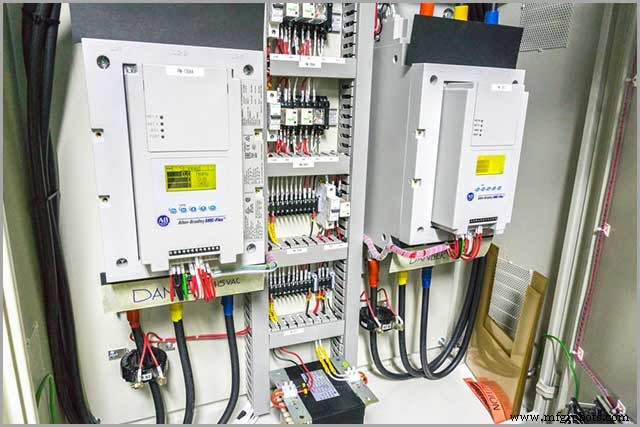
Motorstarter (Motor Starter)
Elektrische Geräte zum Starten, Stoppen, Umkehren und Schützen von Motoren. Zwei Hauptkomponenten:
- Schütz (Contactor): Schaltet Laststrom ein/aus.
- Überlastrelais: Schützt vor Überhitzung durch zu hohen Strom.
9.1 Arten von Motorstartern
Handstarter (Manual): Direkte Bedienung per Taster. Sicher, kompakt, kostengünstig, Überlastschutz integriert, viele Gehäusevarianten.
Magnetische Motorstarter (Magnetic): Elektromagnetische Steuerung über niedrigere Steuerspannung. Enthalten Schütz + Überlastrelais. Standard in der Industrie.
Weitere bekannte Motorcontroller-Marken & Typen
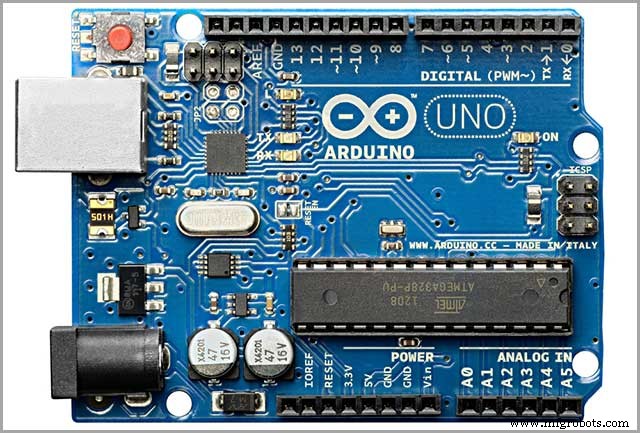
10.1 Arduino Motor Shield / Controller
Dual H-Brücke (L298P o. ä.), bis 2 A pro Kanal. Steuert 2 DC-Motoren oder 1 Schrittmotor. Strommessung pro Kanal möglich.
10.2 Sabertooth (Dimension Engineering)
Sehr robuste Dual-Motor-Treiber/Controller für hohe Leistungen (bis 50 A Spitzenstrom/Kanal). Thermischer & Überstromschutz. Beliebt in Robotik (bis 300 lbs Roboter).
10.3 Spark Motor Controller (REV Robotics)
Günstiger bürstenbehafteter DC-Controller, 60 A Dauerstrom, passiv gekühlt. Bidirektionale Endschalter, LED-Status. Beliebt in FRC-Robotik.
10.4 VEX Motor Controller (VEX 29 / V5)
Standard PWM-Ansteuerung (1–2 ms Impuls). 3-Draht-Verlängerung zum Mikrocontroller. Kompakt, für Bildungsrobotik.
10.5 Talon SRX / FX (CTRE / Cross The Road Electronics)
Integrierte PID-Regelung, CAN-Bus, kompakt, leicht. Standard in FRC (First Robotics Competition).
10.6 Tesla Motor Controller (Inverter)
AC-Induktionsmotor (PM-Synchrongenerator bei Model 3/Y). Bis 16.000–18.000 U/min. Integrierter Inverter + Differential. CAN-Bus-Kommunikation, Over-the-Air-Updates.
10.7 Raspberry Pi Motor Controller (HATs z. B. Pimoroni, Waveshare)
Dual H-Brücke (z. B. DRV8833, TB6612, L298N), bis 1–5 A pro Brücke. Spannungsbereich 6–18 V. Python/C++ Bibliotheken.
10.8 Curtis Instruments (1200/1300/1400 Serie)
Industriestandard für Flurförderzeuge, Golfcarts, Nutzfahrzeuge. MOSFET-Technologie, stufenlose Drehzahlregelung, geräuscharm, CANopen/J1939.
10.9 SCR-Leistungssteller (Thyristor-Controller)
Seit >50 Jahren im Einsatz. Früher 100 W, heute Megawatt. Steuerkreis + Thyristoren. Schalten in ms. Günstiger & zuverlässiger als Transformatorsteller. Branchen: Metallurgie, Chemie, Ofenbau.
10.10 Einphasig / Dual / Dreiphasig
Moderne Controller in allen Phasenzahlen. Einphasig: Lüfter, Kompressoren (kostengünstig). Zwei-/Dreiphasig: höhere Leistung, komplexer, aber effizienter. Trend: Effizienzsteigerung aller Topologien.
Anwendungsbereiche
- Mehrachs-Controller: Koordinierte Bewegungssteuerung (CNC, Robotik).
- Roboter-Bewegungscontroller: HW/SW für kinematische Ketten.
- Servoverstärker: Analogsignale → Leistung für Servomotoren.
- Inverter Drives: AC → DC → variabler AC (VSD).
- Mikrocontroller-basiert: Digitale Datenflussregelung.
- SCR/Thyristor: Phasenanschnitt für DC-Motoren.
- DSP (Digital Signal Processor): Echtzeit-Signalverarbeitung (Audio, Druck, Temperatur, Position).
- PWM / Skalarsteuerung: AC → DC → sinusförmige Ausgangsspannung.
Fazit
Motorcontroller bleiben unverzichtbar in allen Industrien. Mit diesem Leitfaden sollten Sie den passenden Controller für Ihre Applikation auswählen können: beachten Sie Features, Leistungsdaten, Schutzfunktionen und Schnittstellen. Bei Unsicherheiten: Fachmann konsultieren & mit renommiertem Hersteller (z. B. WellPCB) zusammenarbeiten. Kontaktieren Sie uns für weitere Informationen.
Industrietechnik
- Explosionsgeschützten Motor richtig wählen: Umfassender Leitfaden
- Elektromotor-Lagerung: Best Practices für maximale Lebensdauer & Leistung
- Motorlager erklärt: Das beste Material für Ihr Fahrzeug wählen
- Logistikmanagement meistern: Ihr vollständiger, bewährter Leitfaden
- Bestandsmanagement meistern: Bewährte Strategien für jedes Unternehmen
- Wartungsmanagement meistern: Effizienz steigern & Kosten senken
- Präventive Wartung meistern: Ein umfassender Expertenleitfaden
- DIY-Anleitung: Eigenen DC-Motorcontroller bauen
- Digitales Schaltungsdesign meistern: Ihr vollständiger Leitfaden
- Komplett-Leitfaden: Leiterplattenbestückung (PCBA) – Vom Design zur Serie