



Variabler-Reluktanz-Motoren: Typen, Betrieb und Anwendungen
Der variable Reluktanzmotor basiert auf dem Prinzip, dass ein ungehindertes Eisenstück sich natürlich so bewegt, dass ein magnetischer Flussweg mit minimaler Reluktanz – dem magnetischen Äquivalent zum elektrischen Widerstand – vervollständigt wird.
Synchronreluktanz
Wenn das rotierende Feld eines großen Synchronmotors mit hervorstehenden Polen entmagnetisiert wird, kann er noch 10–15 % seines Nenn-Synchron-Drehmoments erzeugen. Dieses Restdrehmoment resultiert aus der variierenden Reluktanz um den Rotor während einer Umdrehung. Obwohl für große Motoren nicht kommerziell tragfähig, sind Synchronreluktanz-Designs im kleineren Maßstab praktikabel und kosteneffizient.
Durch Hinzufügen passender Nuten zum leiterlosen Rotor eines Asynchronmotors erhält man einen Synchronreluktanzmotor. Er startet wie ein Asynchronmotor, rastet aber schnell in ein niedriges Synchron-Drehmoment ein, das durch die sich ändernde Reluktanz entsteht, wenn Stator- und Rotornuten fluchten.
Solche Motoren liefern mittleres Synchron-Drehmoment, leiden jedoch unter niedrigem Leistungsfaktor, begrenztem Auszugsdrehmoment und reduzierter Effizienz – Einschränkungen, die bis zum Aufkommen der Halbleiter-Leistungssteuerung bestanden.
Geschaltete Reluktanz
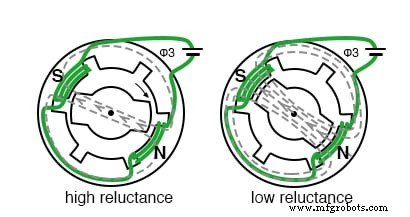
Ein geschalteter Reluktanzmotor (SRM) besteht aus einem Eisenrotor mit Polen, aber ohne Wicklungen, gepaart mit einem mehrphasigen Stator. Wenn ein Statorpolpaar erregt wird, dreht sich der Rotor in Richtung des Pfades geringster magnetischer Reluktanz, wie unten illustriert.
Sequentielles Phasenschalten treibt den Rotor schrittweise voran, wobei er dem magnetischen Fluss folgt, der stets den Pfad geringster Reluktanz sucht. Das folgende vereinfachte Diagramm zeigt die Rotorbewegung und zugehörige Wellenformen.
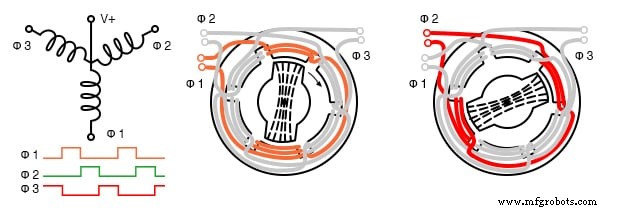
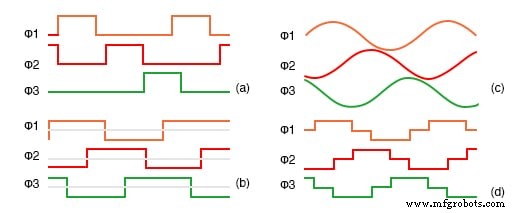
Wenn ein Ende jeder 3-Phasen-Wicklung gemeinsam ist, kann der SRM wie ein Schrittmotor angesteuert werden: Eine Wellen-Ansteuerung zieht jede Spule nacheinander auf Masse, wodurch der Rotor in 60°-Schritten vorrückt. Mehrere Wellenformen sind möglich: unipolare Wellenansteuerung (a), bipolare Vollschritt (b), 6-Schritt-Sinusapproximation (c) und echte Sinuswelle (d) durch PWM erzeugt.
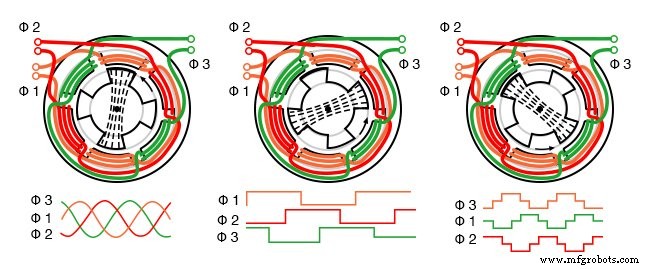
Verdopplung der Statorpolzahl reduziert die Geschwindigkeit und erhöht das Drehmoment, oft macht Getriebe überflüssig. Wenn der Motor für diskretes Schrittweise-Bewegen, Anhalten und Starten ausgelegt ist, wird er als variabler Reluktanz-Schrittmotor bezeichnet.
Elektronisch gesteuerter variabler Reluktanzmotor
Während SRMs bei Direktbetrieb am Netz schlecht abschneiden, ermöglichen moderne Mikroprozessoren und Halbleitertreiber wirtschaftliche, leistungsstarke Lösungen für Hochvolumenanwendungen.
Sequentielles Schalten der Feldspulen erzeugt ein rotierendes Magnetfeld, das den unregelmäßig geformten Rotor entlang des Pfades geringster Reluktanz mitzieht. Die Drehmoment-Strom-Beziehung ist jedoch stark nichtlinear, was präzise Steuerung unerlässlich macht.
Das elektronisch gesteuerte Design spiegelt einen bürstenlosen DC-Motor wider, besitzt aber keinen Permanentmagnetrotor, was die Konstruktion vereinfacht. Obwohl der Controller komplexer als bei BLDC ist, entfallen Bürsten, Kommutator und Rotorwicklungen, was die Fertigungskosten bei großen Stückzahlen senkt.
Effektive Steuerung erfordert genaue Rotorlagenerfassung – typischerweise über optische oder magnetische Encoder – oder Rück-EMK-Überwachung. Ein Mikroprozessor führt dann anspruchsvolle Schaltalgorithmen aus, oft innerhalb eines Servoregelkreises, um Drehmoment und Geschwindigkeit zu regeln und Rippeldrehmoment sowie akustisches Rauschen zu minimieren.
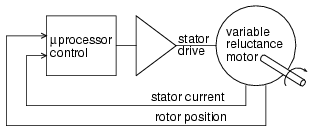
Da Rippeldrehmoment minimiert wird, eignen sich diese Motoren hervorragend für kontinuierlichen Hochgeschwindigkeitsbetrieb. Sie werden bereits in energieeffizienten Staubsaugergebläsen, Industriepumpen und Hochgeschwindigkeitslüftermotoren eingesetzt, wie einem 100.000 U/min Lüfter in einem modernen Staubsauger.
Vorteile
- Einfache, bürstenlose Konstruktion – kein Kommutator, keine Rotorwicklungen, keine Permanentmagnete.
- Hohe Effizienz und Zuverlässigkeit im Vergleich zu konventionellen AC- oder DC-Motoren.
- Robustes Anlaufdrehmoment.
- Kosteneffizient bei hohen Produktionsvolumen.
- Exzellente Leistung bei hohen Umgebungstemperaturen.
- Präzise Drehzahlsteuerung bei Großserienfertigung erreichbar.
Nachteile
- Nichtlineare Drehmoment-Strom-Kennlinie erschwert die Steuerung.
- Präzises Phasenschalten erforderlich zur Unterdrückung von Rippeldrehmoment.
- Phasenstromregelung essenziell für ruhigen Lauf.
- Potenzielle akustische und elektrische Störungen.
- Nicht für Kleinserienfertigung geeignet aufgrund komplexer Steuerungsanforderungen.
Industrietechnik
- Potentiometer als Rheostat für einfache Motordrehzahlregelung nutzen
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- CNC-DC-Motor reparieren: Expertenleitfaden
- Raspoulette: Solar-betriebenes autonomes Hühnerklappen-System Prototyp
- Motor- und Antriebssystem-Dimensionierung: Unter- und Überdimensionierung vermeiden für optimale Leistung
- DC-Motor prüfen & diagnostizieren: Schritt-für-Schritt-Anleitung zur Fehlersuche
- Linearmotoren verstehen: Von elektrischer Energie zur präzisen Linearbewegung
- Servomotoren: Funktionsweise und Bedeutung
- Bewegungssteuerung optimieren mit Parker K-Series rahmenlosen Servomotoren