



Fortgeschrittene DC-Motor-Drehzahlregelung: Spannungs-, Rheostat- & Flussverfahren
Drehzahlregelungsverfahren für DC-Motoren – Spannungs-, Rheostat- & Flussregelung von Reihen- & Nebenschlussmotoren
Ein DC-Motor wandelt elektrische Gleichstromleistung in mechanische Leistung um, basierend auf den Kräften, die durch magnetische Felder erzeugt werden. Die Ausgabe des Motors ist mechanische Leistung in Form der Drehung (Drehzahl) der Welle.
Je nach Anwendung müssen wir die Drehzahl des Motors ändern. Die bewusste Änderung der Drehzahl wird als Drehzahlregelung des Motors bezeichnet.
Der Begriff Drehzahlregelung unterscheidet sich von der Drehzahlkonstanz. Drehzahlkonstanz bedeutet, die Wellendrehzahl konstant gegen Laständerungen zu halten.
- Verwandter Beitrag: DC-Maschine – Aufbau, Funktionsweise, Typen und Anwendungen
EMF-Gleichung eines DC-Motors
Die EMF-Gleichung (induzierte Spannung) eines DC-Motors lautet:
Eb = PΦNZ / 60A
Wobei:
- P = Polpaarzahl
- Φ = Fluss pro Pol
- N = Motordrehzahl (min⁻¹)
- Z = Anzahl der Leiter
- A = Anzahl der Parallelzweige
Nach der Motorkonstruktion sind Polpaarzahl (P), Leiteranzahl (Z) und Parallelzweige (A) festgelegt. Dies sind fixe Größen.
Eb ∝ ΦN
Eb = kΦN
Wobei k = Proportionalitätskonstante
Für den DC-Motor ist die EMF auch definiert als:
Eb = V – IaRa
Wobei:
- V = Versorgungsspannung
- Ia = Ankerstrom
- Ra = Ankerwiderstand
Vergleichen wir beide Gleichungen:
kΦN = V – IaRa
N = (V – IaRa) / kΦ
Aus der obigen Gleichung hängt die Motordrehzahl von der Versorgungsspannung (V), dem Fluss (Φ) und dem Ankerwiderstand (Ra) ab.
Daher kann die Drehzahl eines DC-Motors durch Änderung von folgenden Parametern variiert, geändert und geregelt werden:
- Klemmenspannung „V“ (AKA Angelegte-Spannung-Regelungsverfahren).
- Externer Widerstand zum Ankerwiderstand Ra (AKA Rheostatisches Regelungsverfahren).
- Fluss pro Pol Φ (AKA Flussregelungsverfahren).
Hier sind Klemmenspannung und Ankerwiderstand dem Ankerstromkreis zugeordnet und Fluss pro Pol dem Erregerstromkreis.
Daher werden die Drehzahlregelungsverfahren eines DC-Motors klassifiziert als:
- Ankerstromkreis-Regelung
- Erregerstromkreis-Regelung
Nun besprechen wir, wie diese Verfahren für DC-Reihen-, Nebenschluss- und Compound-Motoren umgesetzt werden.
- Verwandter Beitrag: Servomotor – Typen, Aufbau, Funktionsweise, Steuerung & Anwendungen
Drehzahlregelung des DC-Reihenmotors
Die Drehzahlregelung des DC-Reihenmotors erfolgt durch Anker- und Erregerregelungsverfahren.
Ankerwiderstand-Regelungsverfahren für DC-Reihenmotor
Bei diesem Verfahren wird ein variabler Widerstand oder Rheostat in Reihe mit dem Ankerwiderstand geschaltet. Das Schaltbild ist in der untenstehenden Abbildung dargestellt.
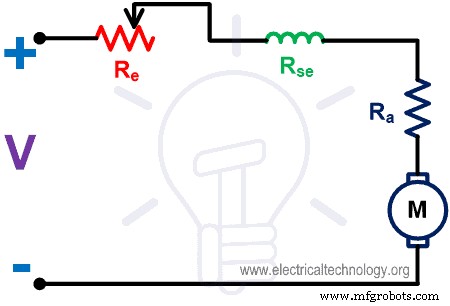
Abb. 1
Beim Reihenmotor ist die Ankerwicklung in Reihe mit der Erregerwicklung geschaltet. Daher sind Ankerstrom und Erregerstrom identisch.
Durch Variation des Ankerwiderstands variieren Ankerstrom und -spannung. Erhöht sich der externe Widerstandswert, verringern sich die Spannung am Anker und der Strom aus der Ankerwicklung. Die Drehzahl sinkt.
Mit diesem Verfahren kann die Drehzahl nur vom Niveau ohne externen Widerstand abnehmen. Eine Drehzahlerhöhung über dieses Niveau hinaus ist nicht möglich.
Da der externe Widerstand in Reihe mit dem Anker geschaltet ist, fließt der Volllaststrom durch den externen Widerstand. Er muss also für kontinuierlichen Volllaststrom ausgelegt sein.
Das Drehzahl-Strom-Kennlinien-Diagramm ist in der untenstehenden Abbildung dargestellt.
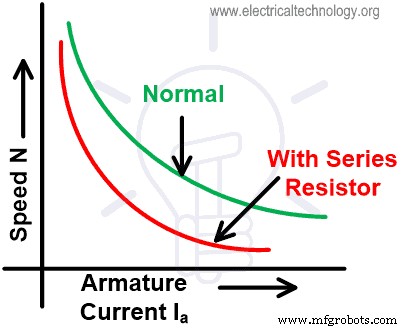
Abb. 2
- Verwandter Beitrag: Bürstenloser DC-Motor (BLDC) – Aufbau, Funktionsprinzip & Anwendungen
Ankerspannungs-Regelungsverfahren für DC-Reihenmotor
Bei diesem Verfahren wird die Drehzahl durch Variation der Ankerspannung (Versorgungsspannung) geregelt. Eine separate variable Spannungsquelle ist erforderlich.
Die Motordrehzahl ist proportional zur Versorgungsspannung. Erhöht sich die Spannung, steigt die Drehzahl und umgekehrt.
Generell wird dieses Verfahren nicht verwendet, da die Kosten einer variablen Stromversorgung sehr hoch sind. Daher selten für Drehzahlregelung eingesetzt.
Erreger-Regelungsverfahren für DC-Reihenmotor
Der Erregerstrom ist proportional zum Fluss. Bei diesem Verfahren wird die Drehzahl durch Steuerung des Erregerstroms geregelt. Es gibt zwei Wege, den Erregerstrom zu steuern:
- Erreger-Umschalter (Field Diverter Control)
- Abgegrabene Erregerwicklung (Tapped Field Control)
Erreger-Umschalter (Field Diverter Control)
Bei diesem Verfahren wird die Reihenerregerwicklung parallel zum Umschalter (Diverter) geschaltet. Der Diverter ist ein variabler Widerstand. Ein Teil des Erregerstroms fließt durch den Diverter.
Aus der Drehzahlgleichung ist der Fluss umgekehrt proportional zur Drehzahl. Sinkt der Fluss, steigt die Drehzahl.
Je geringer der Diverter-Widerstand, desto geringer der Erregerstrom und der im Motor erzeugte Fluss. Daher steigt die Motordrehzahl.
Mit diesem Verfahren kann die Drehzahl über die Nenndrehzahl hinaus erhöht werden. Das Schaltbild ist in der untenstehenden Abbildung dargestellt.
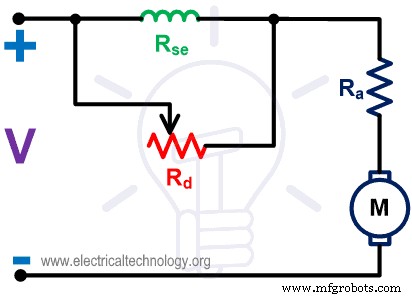
Abb. 3
- Verwandter Beitrag: Schrittmotor – Typen, Aufbau, Betrieb & Anwendungen
Abgegrabene Erregerwicklung (Tapped Field Control)
An der Erregerwicklung gibt es Abgriffe, um die Windungszahl zu wählen. Durch Wahl des Abgriffs wird der Erregerstrom gesteuert.
Bei größerer Windungszahl ist der Erregerstrom höher und die Drehzahl niedriger. Bei geringerer Windungszahl ist der Erregerstrom niedriger und die Drehzahl höher.
Daher kann die Drehzahl durch Wahl des passenden Abgriffs an der Erregerwicklung gesteuert werden.
Dieses Verfahren wird in der elektrischen Traktion zur Drehzahlregelung des Antriebs eingesetzt. Das Schaltbild ist in der untenstehenden Abbildung dargestellt.
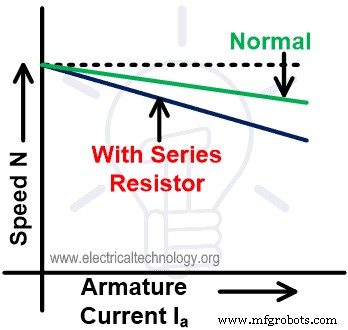
Abb. 4
Drehzahlregelung des DC-Nebenschlussmotors
Die Drehzahlregelungsverfahren für DC-Nebenschlussmotoren sind ähnlich wie beim DC-Reihenmotor. Anker- und Erregerregelungsverfahren sind auch auf DC-Nebenschlussmotoren anwendbar.
- Verwandter Beitrag: Kabelquerschnittsberechnung für NS- & HS-Motoren
Ankerwiderstand-Regelungsverfahren für DC-Nebenschlussmotor
Bei diesem Verfahren wird ein externer Widerstand in den Ankerstromkreis eingefügt. Die Erregerwicklung ist direkt mit der Versorgung verbunden. Daher bleibt der Erregerstrom gleich. Und auch der Fluss bleibt gleich, wenn der externe Widerstand variiert.
Aus der Drehzahlgleichung ist der Ankerstrom proportional zur Motordrehzahl. Erhöht sich der externe Widerstandswert, sinkt der Ankerstrom. Daher sinkt die Drehzahl.
Dieses Verfahren wird verwendet, um die Drehzahl unter ihren Nennwert zu regeln. Die Drehzahl kann nicht über den Nennwert hinaus erhöht werden. Das Anschlussdiagramm ist in der untenstehenden Abbildung dargestellt.
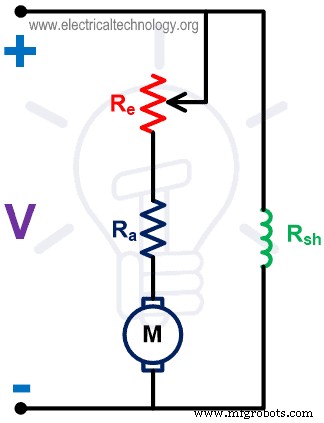
Abb. 5
Das Drehzahl-Strom-Kennlinien-Diagramm ist in der untenstehenden Abbildung dargestellt.
Abb. 6
- Verwandter Beitrag: Einphasen-Asynchronmotor – Aufbau, Funktionsweise, Typen & Anwendungen
Erreger-Regelungsverfahren für DC-Nebenschlussmotor
Bei einem DC-Nebenschlussmotor wird ein variabler Widerstand in Reihe mit der Nebenschluss-Erregerwicklung geschaltet. Der Erregerstrom kann durch diesen variablen Widerstand variiert werden. Dieser variable Widerstand wird auch als Erregerregler (Field Regulator) bezeichnet.
Das Anschlussdiagramm ist in der untenstehenden Abbildung dargestellt.
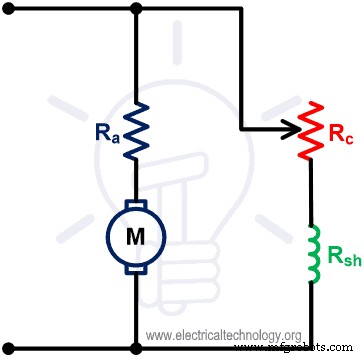
Abb. 7
Aus dem obigen Schaltbild ergibt sich die Gleichung des Nebenschluss-Erregerstroms:
Durch Erhöhen des Widerstandswerts sinkt der Erregerstrom und damit der Fluss. Aus der Drehzahlgleichung ist der Fluss umgekehrt proportional zur Drehzahl. Daher steigt die Drehzahl, wenn der Fluss abnimmt.
Dieses Verfahren eignet sich zur Regelung der Drehzahl über den Nennwert hinaus. Die Drehzahl kann mit diesem Verfahren nicht unter den Nennwert gesenkt werden. Das Drehzahl-Strom-Kennlinien-Diagramm ist in der untenstehenden Abbildung dargestellt.
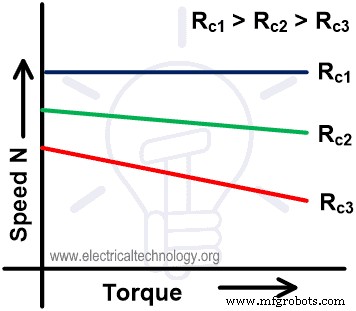
Abb. 8
- Verwandter Beitrag: Drehstrom-Asynchronmotor – Aufbau, Funktionsweise, Typen & Anwendungen
Ankerspannungs-Regelungsverfahren für DC-Nebenschlussmotor (Ward-Leonard-Verfahren)
Bei diesem Verfahren wird die Erregerwicklung mit konstanter Spannung versorgt. Die Ankerwicklung wird jedoch von einer separaten variablen DC-Quelle gespeist.
Dieses Verfahren ist auch als Ward-Leonard-Verfahren bekannt. Das Anschlussdiagramm ist in der untenstehenden Abbildung dargestellt.
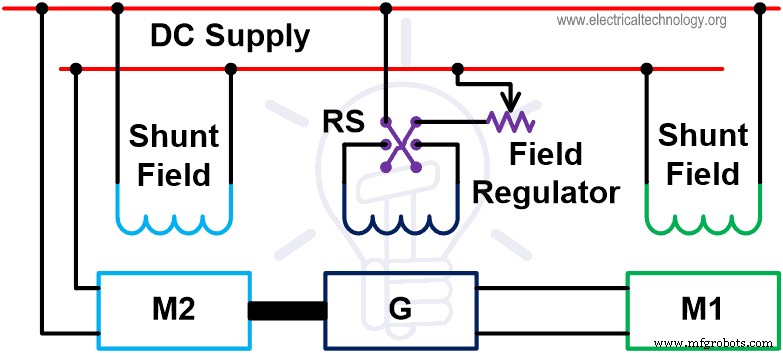
Abb. 9
Aus dem obigen Diagramm steuern wir die Drehzahl von Motor M1. Dieser Motor wurde vom Generator G gespeist.
Die Nebenschluss-Erregerwicklung ist mit der DC-Versorgung verbunden. Der Generator G wird vom Motor M2 angetrieben. Motor M2 ist ein konstantdrehender Motor und wird von der DC-Versorgung gespeist.
Motor M1 beginnt sich zu drehen, wenn die Ausgangsspannung des Generators G an den Motor eingespeist wird. Die Motordrehzahl kann durch Steuerung der Generator-Ausgangsspannung geregelt werden.
Der Erregerregler ist über eine DC-Versorgungsleitung mit dem Generator verbunden, um die Erregererregung zu steuern.
Durch Steuerung der Erregerspannung des Generators wird die Ausgangsspannung des Generators gesteuert. Und diese Spannung regelt die Drehzahl von Motor M1.
Der Schalter RS ist ein Richtungs-Umschalter (Reverse Switch). Er wird verwendet, um die Klemmen der Erregererregung umzuschalten. Dadurch kehrt sich der Erregerstrom um, und es wird die entgegengesetzte Spannung erzeugt.
Diese entgegengesetzte Spannung kehrt die Drehrichtung von Motor M1 um. Daher kann der Motor mit diesem Verfahren in beide Richtungen laufen, und die Drehzahl kann in beiden Drehrichtungen geregelt werden.
- Verwandter Beitrag: Was ist Motoreffizienz und wie kann sie verbessert werden?
Vor- & Nachteile des Ward-Leonard-Verfahrens
Vorteile des Ward-Leonard-Verfahrens
- Die Motordrehzahl kann über einen weiten Bereich geregelt werden.
- Der Motorbetrieb ist sehr weich.
- Die Drehzahlkonstanz des Motors ist gut.
- Der Motor kann mit gleichmäßiger Beschleunigung laufen.
- Es hat eine inhärente Bremsfähigkeit.
- Einfache Umkehr der Drehrichtung und Drehzahlregelung in beide Richtungen.
Nachteile des Ward-Leonard-Verfahrens
- Es werden zwei zusätzliche Maschinen (Motor-Generator-Set) mit gleicher Nennleistung wie der Hauptmotor benötigt. Daher ist die Gesamtkosten dieser Anordnung sehr hoch.
- Es erzeugt mehr Lärm.
- Häufige Wartung erforderlich.
- Diese Anordnung benötigt mehr Installationsplatz.
- Gesamteffizienz ist niedrig, wenn der Motor lange Zeit mit Teillast läuft.
Anwendungen des Ward-Leonard-Verfahrens
Dieses Verfahren wird dort eingesetzt, wo der Motor über einen weiten Drehzahlbereich geregelt werden muss. Wenn die Motoranwendung sehr empfindlich auf Drehzahl reagiert, ist dieses Verfahren sehr nützlich.
Anwendungen: Kräne, Bagger, Aufzüge, Grubenförderanlagen, Papiermaschinen, Walzwerke etc.
Industrietechnik
- Signalkopplung: AC-Störungen in Telefonkabeln verstehen
- Freigabe- (Permissive) und Verriegelungsschaltungen (Interlock) in industriellen Steuerungssystemen
- Fortgeschrittene Motorkontrollschaltungen: Selbsthaltung, Stopp und Zeitverzögerung
- Qualitätskontrolle: Der Eckpfeiler der Motorzuverlässigkeit
- Wachstumsbeschleunigung im Niedervolt-Steuerungsmarkt
- Auswahl des optimalen Motorkabels für Frequenzumrichter (FU)
- Umfassende Qualitätskontrolle für Sandgusskomponenten
- Faktoren, die die Hydraulikmotordrehzahl beeinflussen: Umfassender Leitfaden
- Hydraulikmotor-Drehzahl per PWM & Fernsteuerung regeln: Praxisleitfaden
- Schlüsselfaktoren für die Drehzahl eines Hydraulikmotors