



Raspberry Pi Roboter selbst bauen: Einsteiger-Anleitung & Projektideen
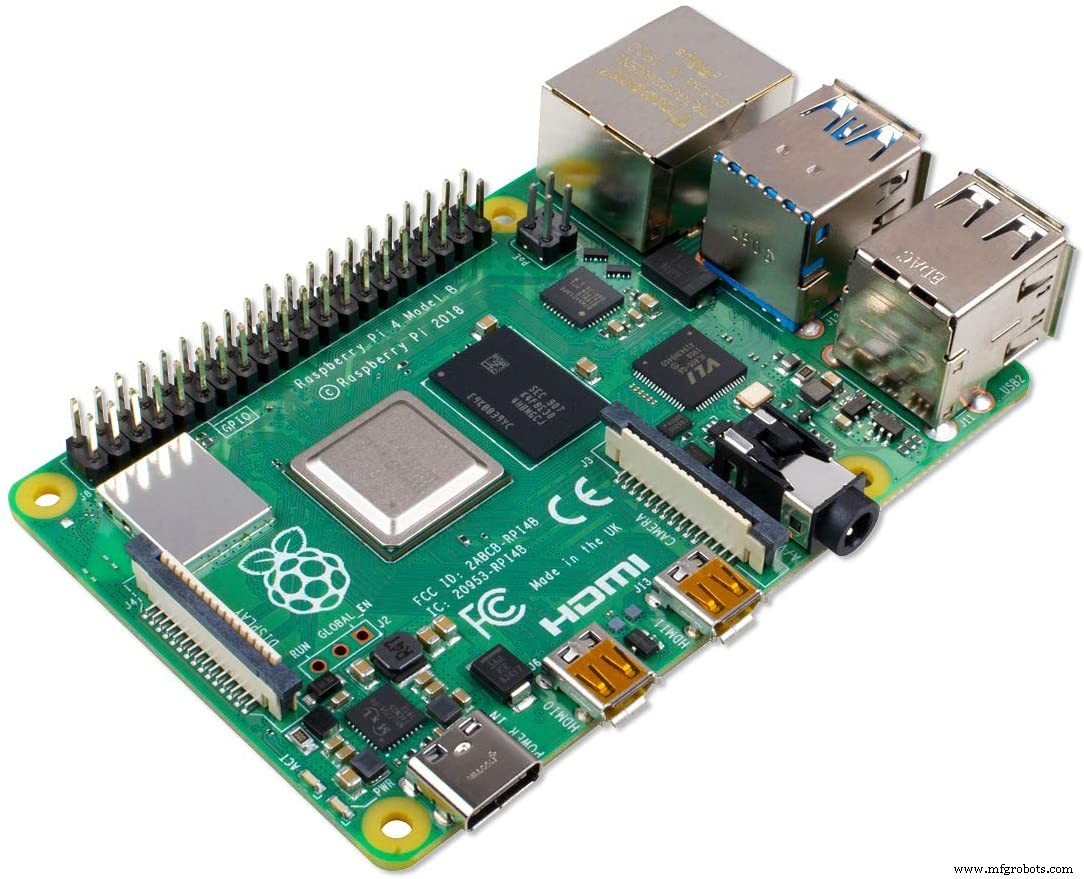
Raspberry Pi
Einen Roboter mit Raspberry Pi zu bauen, ist spannend, aber der Einstieg kann überwältigend wirken. Der Pi bietet einen vollständigen Linux-Computer zum günstigen Preis, kleine Bauform und riesige Community – ideal für Robotik. Dieser Artikel führt Sie durch einen einfachen Hindernisvermeidungs-Roboter (Python, IR-Sensor, L293D) und stellt 9 weiterführende Projektideen vor.
Einsteiger-Roboter: Hindernisvermeidung (Obstacle Avoidance)
Benötigte Bauteile (BOM)
- Raspberry Pi (3B, 3B+, 4 – Model B/B+ empfohlen)
- Micro-SD (16 GB+), Netzteil (2,5 A)
- Chassis + 2× Getriebemotor (DC, 6 V) + Räder + 1× Lenkrolle (Caster)
- L293D Motortreiber (oder L298N Modul)
- 2× IR-Hindernissensor-Modul (z. B. FC-51)
- 9 V Blockbatterie + Clip (für Motoren) oder 2S LiPo + Regler
- Steckbrett, Jumper (M-M, M-F), Doppelseitiges Klebeband
- Taster (Start/Stop)
- Tastatur, Maus, Monitor (nur Setup)
Schritt 1: IR-Sensor testen
Pi booten, per SSH oder lokal anmelden. Sensor: VCC → 5 V, GND → GND, OUT → GPIO 16 (BCM 23). Python-Test:
import RPi.GPIO as GPIO, time
GPIO.setmode(GPIO.BCM)
IR_PIN = 23
GPIO.setup(IR_PIN, GPIO.IN)
try:
    while True:
        print("Objekt erkannt" if GPIO.input(IR_PIN)==0 else "Frei")
        time.sleep(0.2)
except KeyboardInterrupt:
    GPIO.cleanup()
Ausgabe: „Objekt erkannt“ bei Reflexion (Low-aktiv bei den meisten Modulen).
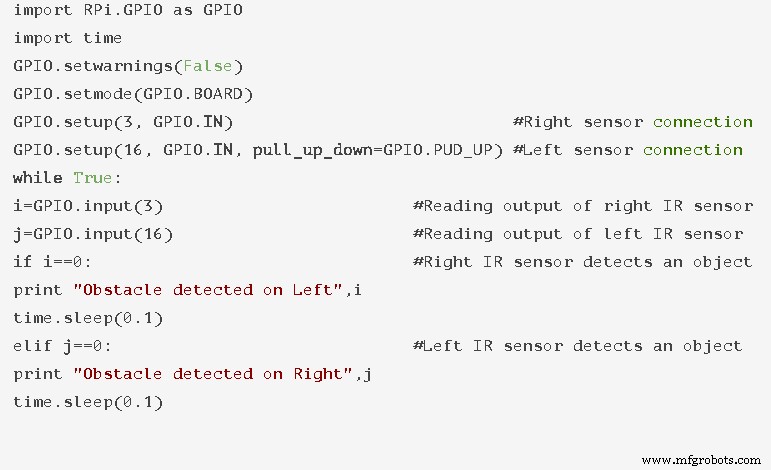
Python-Testcode
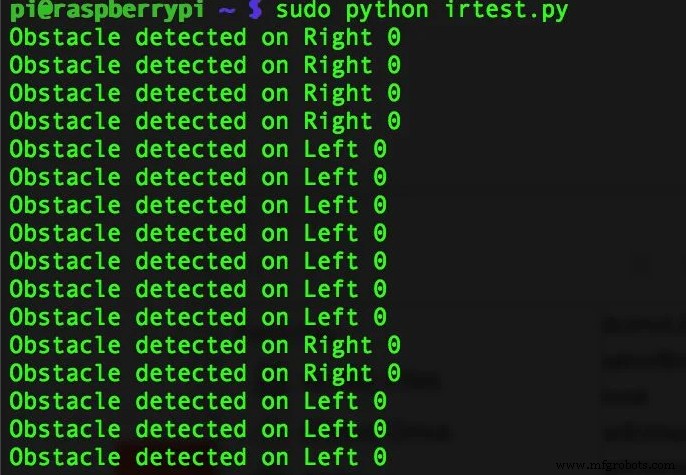
Konsolenausgabe
Schritt 2: Motoren an L293D anschließen
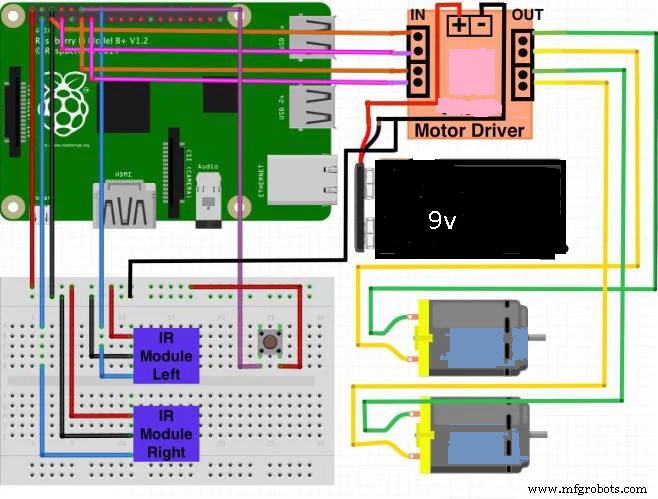
Gesamtverdrahtung
- L293D Pin 8 (VCC2) → 9 V Batterie +, Pin 4/5/12/13 (GND) → Batterie – & Pi GND.
- L293D Pin 16 (VCC1) → Pi 5 V (Logikversorgung).
- Pi GPIO → L293D Eingänge: z. B. GPIO 17→In1, 18→In2 (Motor A), 22→In3, 23→In4 (Motor B).
- Enable-Pins (1, 9) → 3,3 V (oder PWM-GPIOs für Geschwindigkeitsregelung).
- Motoren an Out1/2 und Out3/4.
- Taster: GPIO 24 (Pull-down) → Start/Stop.
Schritt 3: Mechanischer Aufbau
Räder auf Motorwellen, Lenkrolle vorne/hinten, Platine & Pi auf Chassis kleben/schrauben. Kabel ordentlich verlegen, nichts schleifen lassen.
Schritt 4: Motor-Test
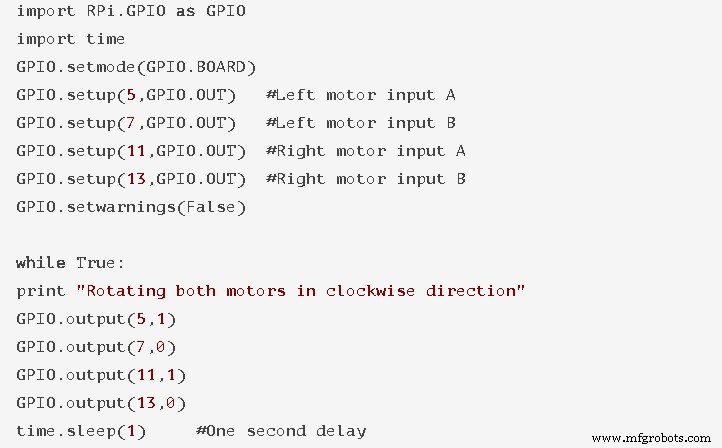
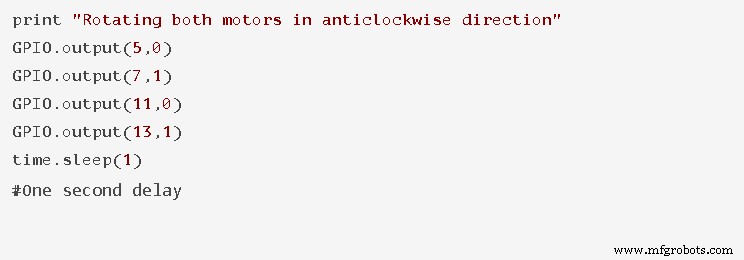
Motor-Testcode (Vorwärts, Rückwärts, Links, Rechts, Stop)
Skript motor_test.py ausführen → beide Motoren drehen vor/rück. Richtungen notieren.
Schritt 5: Hauptprogramm (Obstacle Avoidance)
import RPi.GPIO as GPIO, time

# Pins
MOTOR_A_IN1, MOTOR_A_IN2 = 17, 18
MOTOR_B_IN1, MOTOR_B_IN2 = 22, 23
IR_LEFT, IR_RIGHT = 24, 25  # zwei Sensoren für Links/Rechts
BTN = 4

GPIO.setmode(GPIO.BCM)
for p in [MOTOR_A_IN1, MOTOR_A_IN2, MOTOR_B_IN1, MOTOR_B_IN2, BTN]:
    GPIO.setup(p, GPIO.OUT if p != BTN else GPIO.IN, pull_up_down=GPIO.PUD_DOWN)
GPIO.setup(IR_LEFT, GPIO.IN)
GPIO.setup(IR_RIGHT, GPIO.IN)

def motors(l, r):  # l,r = -1,0,1
    GPIO.output(MOTOR_A_IN1, l==1); GPIO.output(MOTOR_A_IN2, l==-1)
    GPIO.output(MOTOR_B_IN1, r==1); GPIO.output(MOTOR_B_IN2, r==-1)

running = False
try:
    while True:
        if GPIO.input(BTN):
            running = not running
            time.sleep(0.3)  # Debounce
        if running:
            left_obs = GPIO.input(IR_LEFT)==0
            right_obs = GPIO.input(IR_RIGHT)==0
            if left_obs and right_obs:
                motors(-1, -1); time.sleep(0.5); motors(1, -1); time.sleep(0.4)  # zurück, drehen
            elif left_obs:
                motors(1, -1); time.sleep(0.3)  # rechts drehen
            elif right_obs:
                motors(-1, 1); time.sleep(0.3)  # links drehen
            else:
                motors(1, 1)  # vorwärts
        else:
            motors(0, 0)
        time.sleep(0.05)
except KeyboardInterrupt:
    motors(0,0); GPIO.cleanup()
9 weiterführende Raspberry Pi Roboter-Projekte
1. CHOP Quadruped (4-Bein-Roboter)
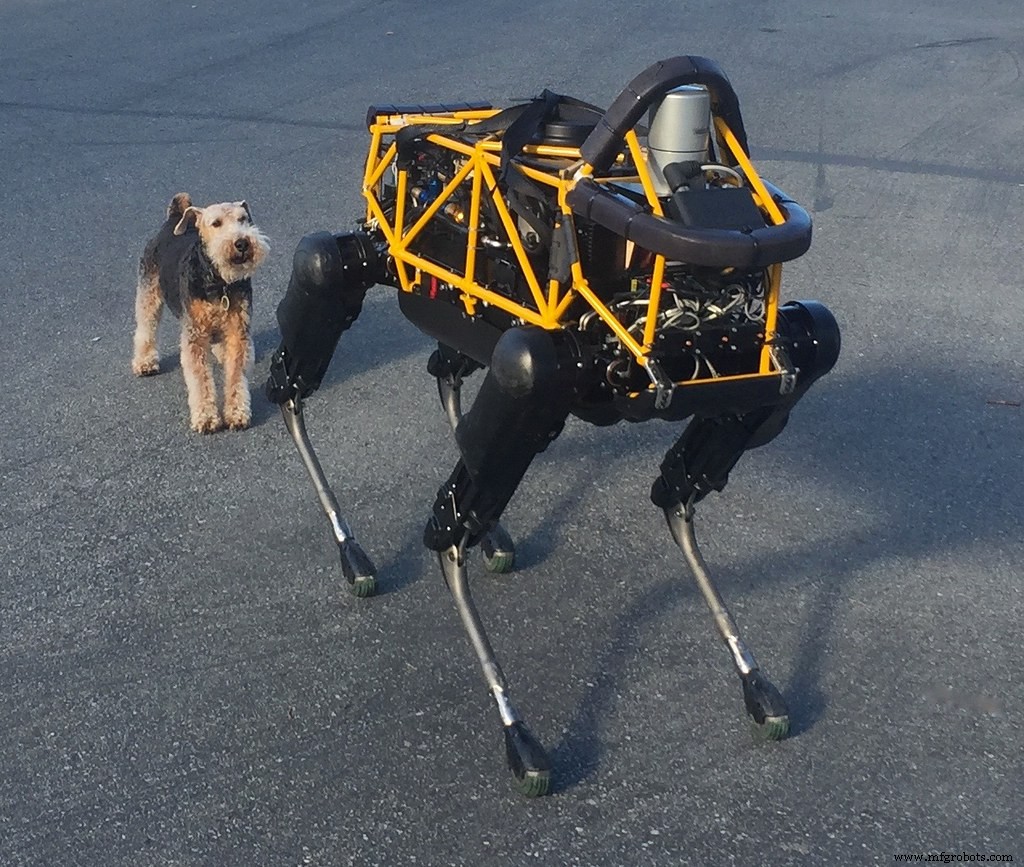
CHOP Quadruped Roboter
Open Source, inspiriert von Boston Dynamics Spot. Pi 4B + Arduino Mega. Arduino liest Sensoren (IMU, Fußkraft), steuert Servos (PCA9685). Pi rechnet Inverse Kinematik (Python), Bluetooth-Controller. 3D-Druckteile.
2. Ping-Pong-Roboter
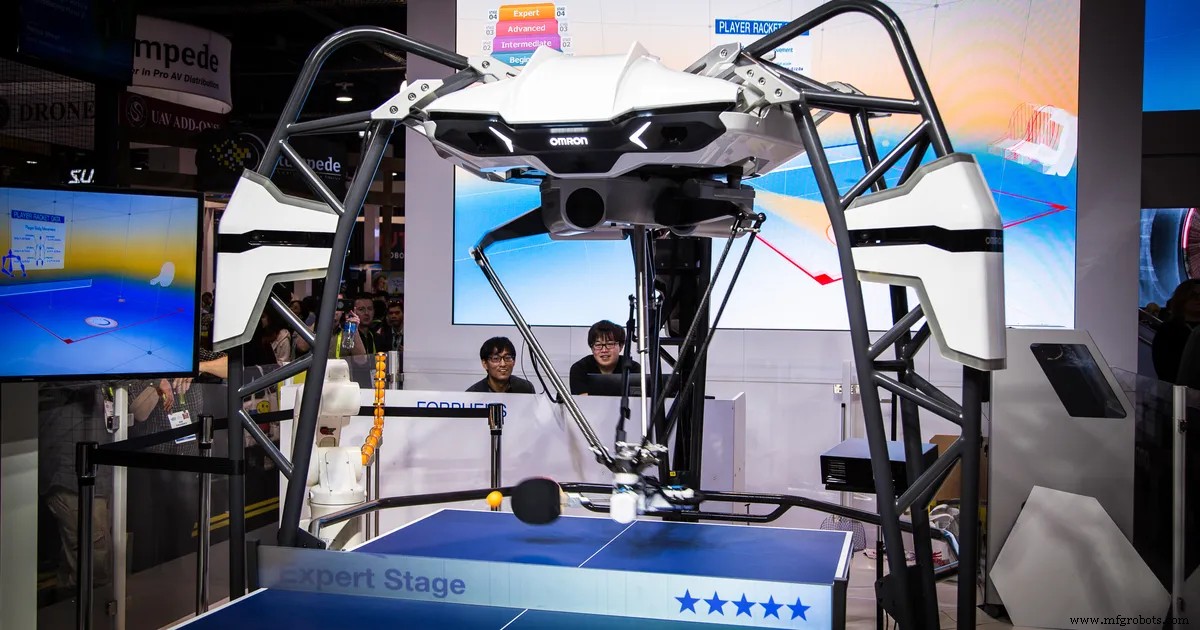
Tischtennis-Roboter
Spielt gegen Menschen. DIY mit 3D-Druck/Lasercut, Pi + Kamera (Balltracking), Schrittmotoren für Schlägerbewegung. WiFi-Steuerung, verschiedene Schwierigkeitsgrade.
3. Humanoider Roboter
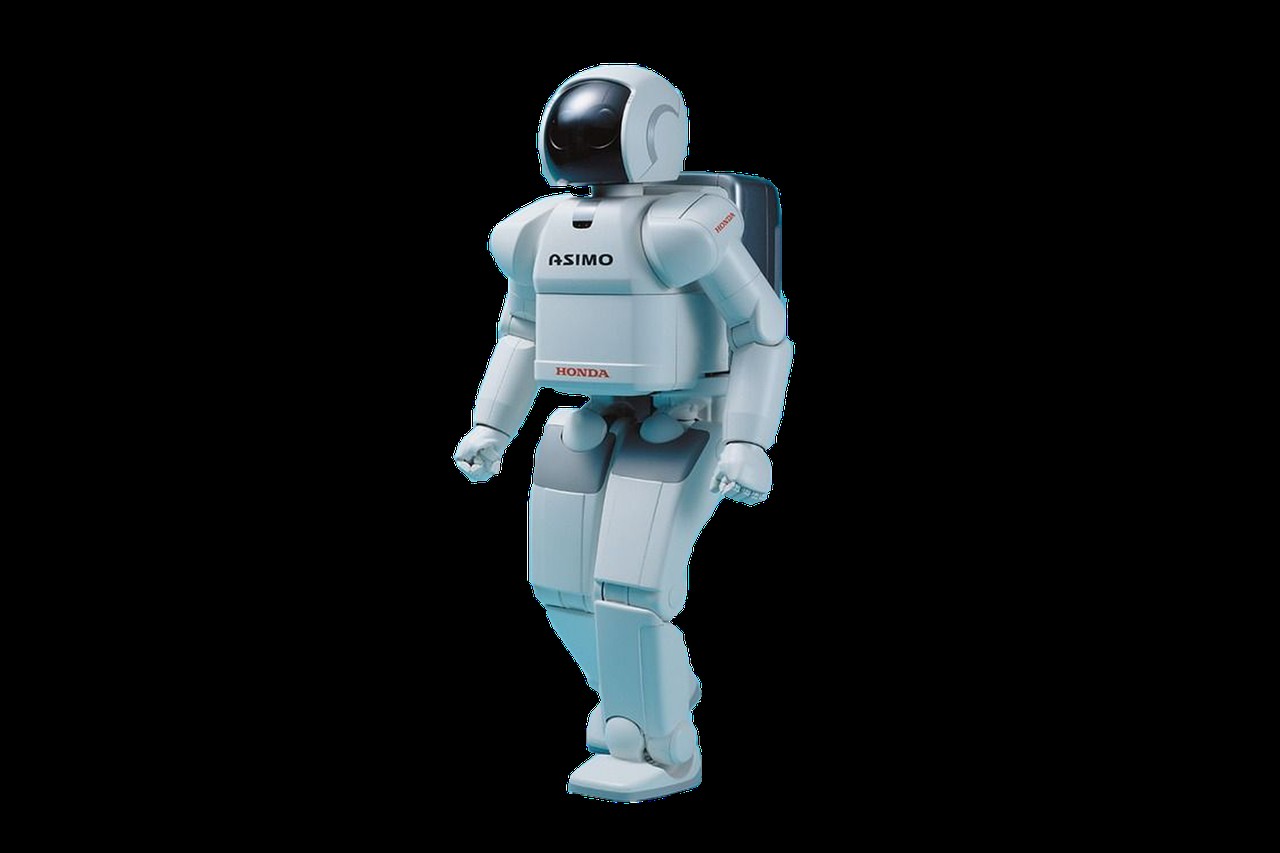
Humanoider Roboter
Bioloid-Kit + Pi Zero + Gyro + Ultraschall/ToF. Hindernisvermeidung, Fernsteuerung. Kleiner Formfaktor, 1-Zellen-LiPo (2500 mAh), ADC-Chip für Sensoren.
4. Pi Roomba (Saugroboter)
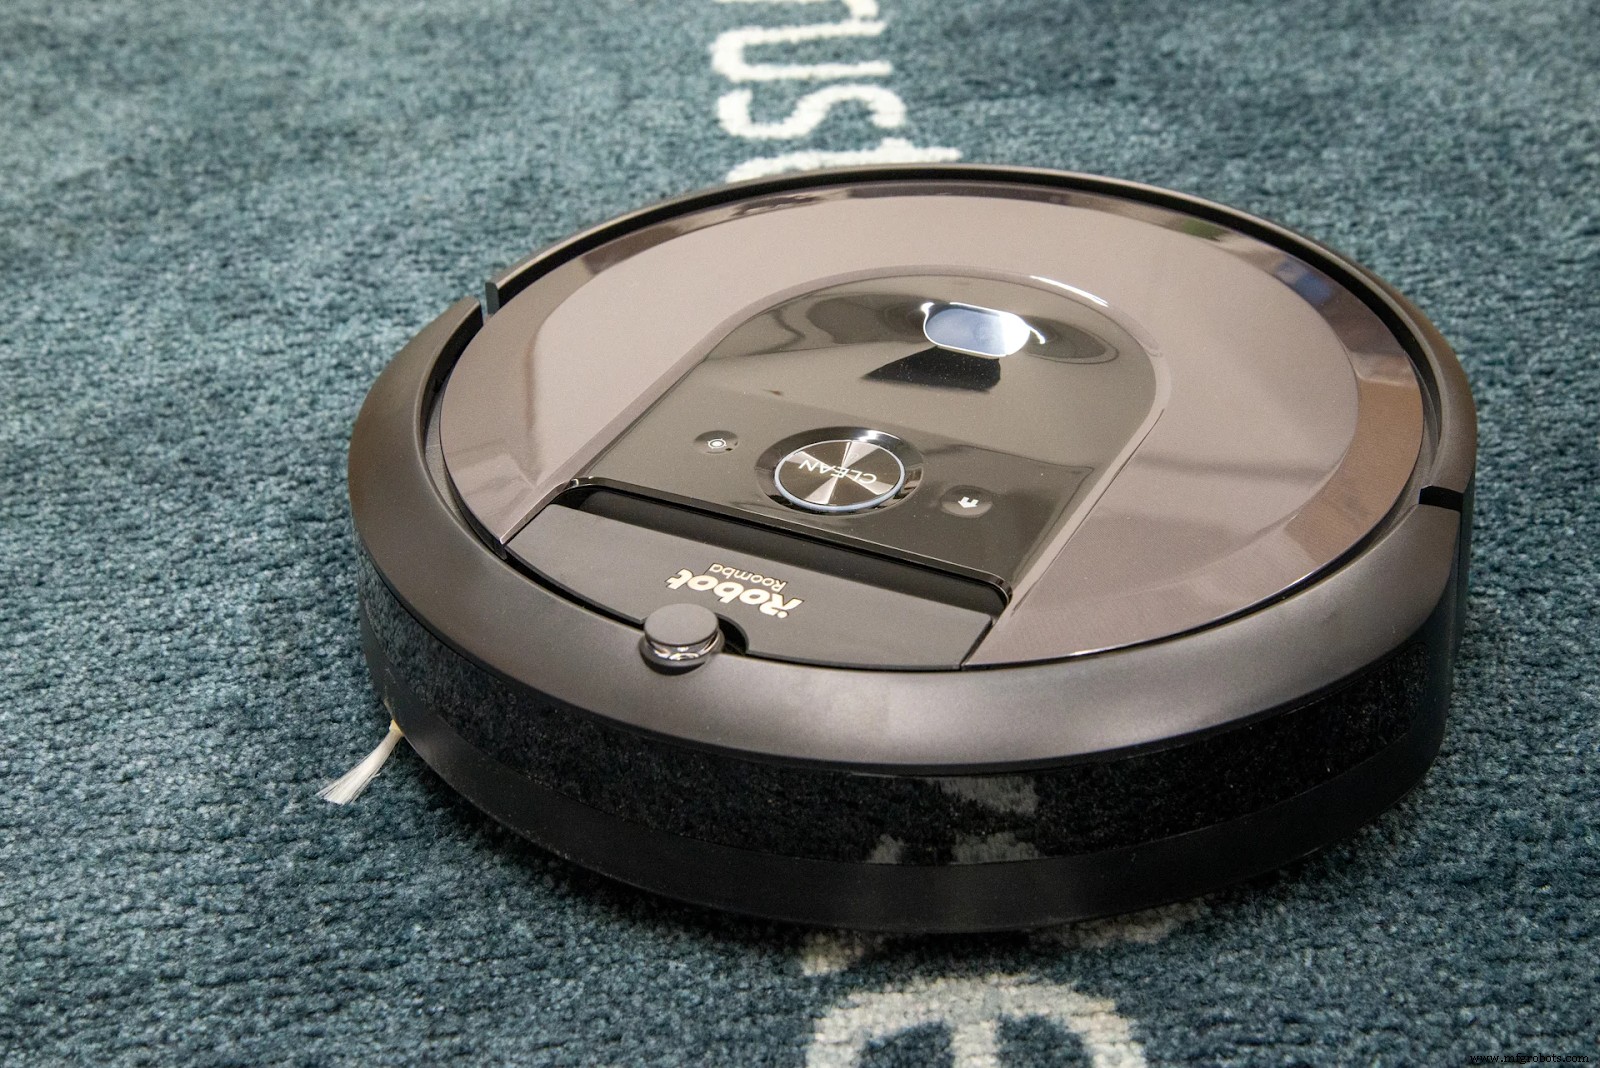
Roomba
Roomba 530 Serial Interface (SCI) an Pi UART. JavaScript (Node.js) + RxTX. Joystick-Steuerung, Kartierung (SLAM) möglich. Intelligenter als Original.
5. Butter Robot (Kamera-Streaming-Bot)
Inspiriert von Rick & Morty. Pi Zero W + Pi Camera + USB-Audio + L9110 Treiber + 9g Servos + Speaker + Akku. Blynk-App für Video/Audio-Stream & Steuerung.
6. Petoi Nybble (Roboter-Katze)
Open Source (Lasercut-Holz oder 3D-Druck). Pi 3B+ + SparkFun Arduino Pro Mini. Arduino steuert Servos (Muscle Memory), Pi für KI/Commands. Sehr lebensecht.
7. Spot Micro (Mini-Spot)
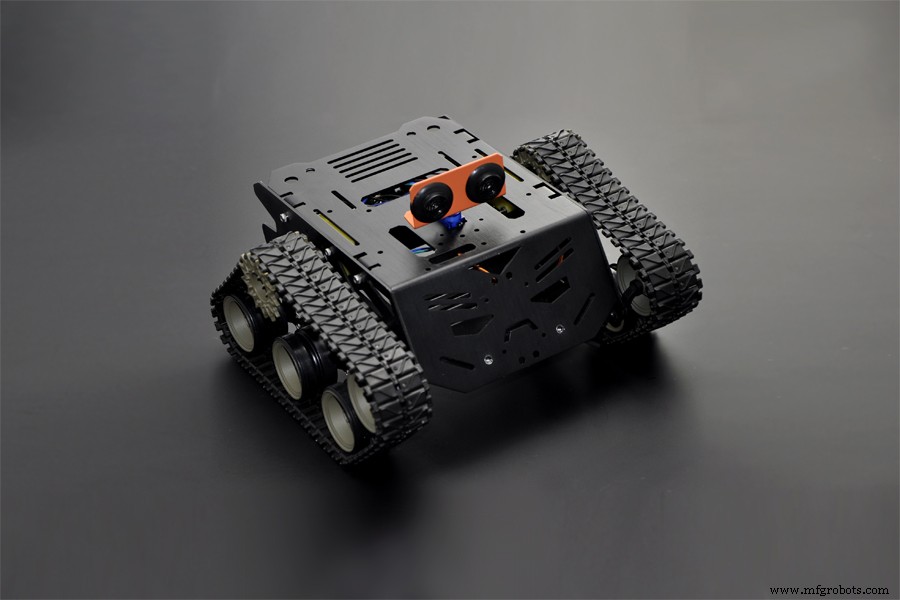
Spot Micro / Devastator
Kleiner Quadruped. Pi 3B + Ubuntu + ROS (C++/Python). PCA9685 Servo-Board, 4000 mAh, 5 V Regler, 3D-Druck. Optional LiDAR für Mapping. Troy-Gang, Walk-Gang.
8. Mini-Kampfroboter (Antweight/Beetleweight)
Pi Zero W → Bluetooth-Controller → GPIO → L298N (Fahrantrieb) + Tarot TL300G ESC (Waffe, Brushless). 500 mAh LiPo. 3D-Druck-Chassis. GPIO statt RC-Empfänger.
9. Devastator Tank (Raupenroboter)
Pi Zero W + 3D-gedruckter Halter + Motorcontroller + Kamera. Plattform „Devastator Tank Mobile Platform“ als Basis. Python-Steuerung, Video-Stream.
Fazit & Tipps
- Python ist die Hauptsprache – leicht erlernbar, mächtige Bibliotheken (GPIO Zero, OpenCV, ROS2).
- Stromversorgung trennen: Pi (5 V, sauber) vs. Motoren (rauschend, eigene Batterie/Regler). Gemeinsames GND!
- Kühlung für Pi bei Dauerlast (Kühlkörper, Lüfter).
- Fertig-Bausätze (Kits) erleichtern Einstieg (z. B. PiCar, GoPiGo, Kitronik).
- Grundlagen in Elektronik (Ohmsches Gesetz, Transistor/MOSFET als Treiber) und Python nötig.
Viel Erfolg beim Bauen! Bei Fragen helfen wir gerne.
Industrietechnik
- Wie 3D-Drucker Metallteile fertigen: Vom Pulver zur Präzision
- Zuverlässigen Stromspiegel (Current Mirror) aufbauen: Schritt-für-Schritt-Anleitung
- Arduino-Roboter mit Raspberry Pi bauen: Schritt-für-Schritt-Anleitung
- Intelligenten Roboter mit Bridge Shield bauen – Raspberry Pi & Arduino Integration
- DIY Wall-E-inspirierter Raspberry Pi CD-Box-Roboter
- WLAN-gesteuerter Raspberry Pi Roboter mit Python bauen – Schritt-für-Schritt
- Entwicklung eines robusten elektrischen Wartungsprogramms: Ein praktischer Leitfaden
- Stakeholder-fokussierte IoT-Produkt-Roadmap erstellen
- Sauron bauen: Der semi-humanoide Roboter – Komplettanleitung mit Arduino Mega 2560
- Elektrische Instandhaltungsprogramme: Sicherheit & Produktion steigern