



Sauron bauen: Der semi-humanoide Roboter – Komplettanleitung mit Arduino Mega 2560
Komponenten und Zubehör
| Arduino Mega 2560 | ×1 |
| 1Sheeld (Bluetooth-Shield für Smartphone-Sensoren) | ×1 |
| Android-Smartphone (für 1Sheeld-App) | ×1 |
Benötigte Werkzeuge
- Lasercutter (für Holz- und Bauteile)
Apps und Online-Dienste
- Arduino IDE
- 1Sheeld Mobile App (Google Play)
- 1Sheeld Bibliothek für Arduino
Projektbeschreibung

Inspiriert von Sauron aus „Der Herr der Ringe“ entsteht ein menschengroßer, semi-humanoider Roboter mit:
- 2 Armen mit je 3 Freiheitsgraden (DOF)
- Kopf mit 3 DOF (horizontal, vertikal, Mund)
- Festem Standfuß
Drei Betriebsmodi, wählbar über zwei Taster (Pins 2 & 3) oder 1Sheeld-Toggle:
- Standby-Modus: Automatische Bewegungssequenzen zur Vorführung
- Gamepad-Modus: Manuelle Steuerung per 1Sheeld-Gamepad-Shield
- Imitations-Modus: Roboter ahmt Armbewegungen des Trägers nach (Smartphone im Handschuh, Orientierungssensor)
Entwickelt für New York Maker Faire, um Kinder für Technik zu begeistern. Alle Dateien (CAD, Schaltpläne, Code, DXF für Lasercutter) sind beigefügt.
Schritt 1: Roboter-Kopf
Basierend auf Open-Source-Roboterkopf „Fritz“ von xyzbot. Lasercut-Teile aus 3mm Sperrholz. Augen (3D-Druck), Lippen, Augenbrauen wurden zur Kosten-/Zeitersparnis weggelassen. Zusammenbau gemäß Video-Anleitung, Basis und 3D-Druck-Teile überspringen.


Dateien: Open_Source_Files.zip, FFRDB2LIKJ8MS1G.dxf
Schritt 2: Roboter-Körper
Modular, transportabel (Maker Faire). Artelon-Stäbe + 3mm Sperrholz. Nut- und Feder-Verbindungen für Brust, Schultern, Nacken, Rücken. Schrauben: 4×20mm (Holz–Artelon), 12×30mm (Artelon–Basis), 4×10mm (Servos–Holz).

Artelon-Skelett: Grundstab (50mm), Skelett (25mm), Breitenstäbe (15mm). Zeichnungen: F7DSZV7IKMXH73S.pdf ff.
Schritt 3: Roboter-Basis
Solidworks-Design, 6mm Blech, Gewichtsreduzierung durch Aussparungen. Befestigung: 3 Schrauben am Tisch oder 2× 4″ C-Klemmen. 12×30mm Schrauben an Artelon-Skelett. DXF: FMZODFWIKMXHHIV.dxf
Schritt 4: Roboter-Arme
Größte Herausforderung: modular, schnell (de)montierbar, vielseitig (Schwert/Haken, Fäuste, Greifer). 3mm Sperrholz, Alu-Pan-Tilt für Schultern, Balsa für Waffen. Forearm-Joint via Autodesk 123D Make in Scheiben geschnitten, gelasert. Solidworks-Modell für Modifikationen/Drehmomentberechnung beigefügt. Benötigt ~3 kg/cm Servos (größere verbaut).
Schritt 5: Sauron-Helm & Rüstung (Cosplay)
Nach Anleitungen von Instructables gebaut, an Roboterdimensionen angepasst. Freund Kareem half bei Umsetzung.
Schritt 6: Elektronik

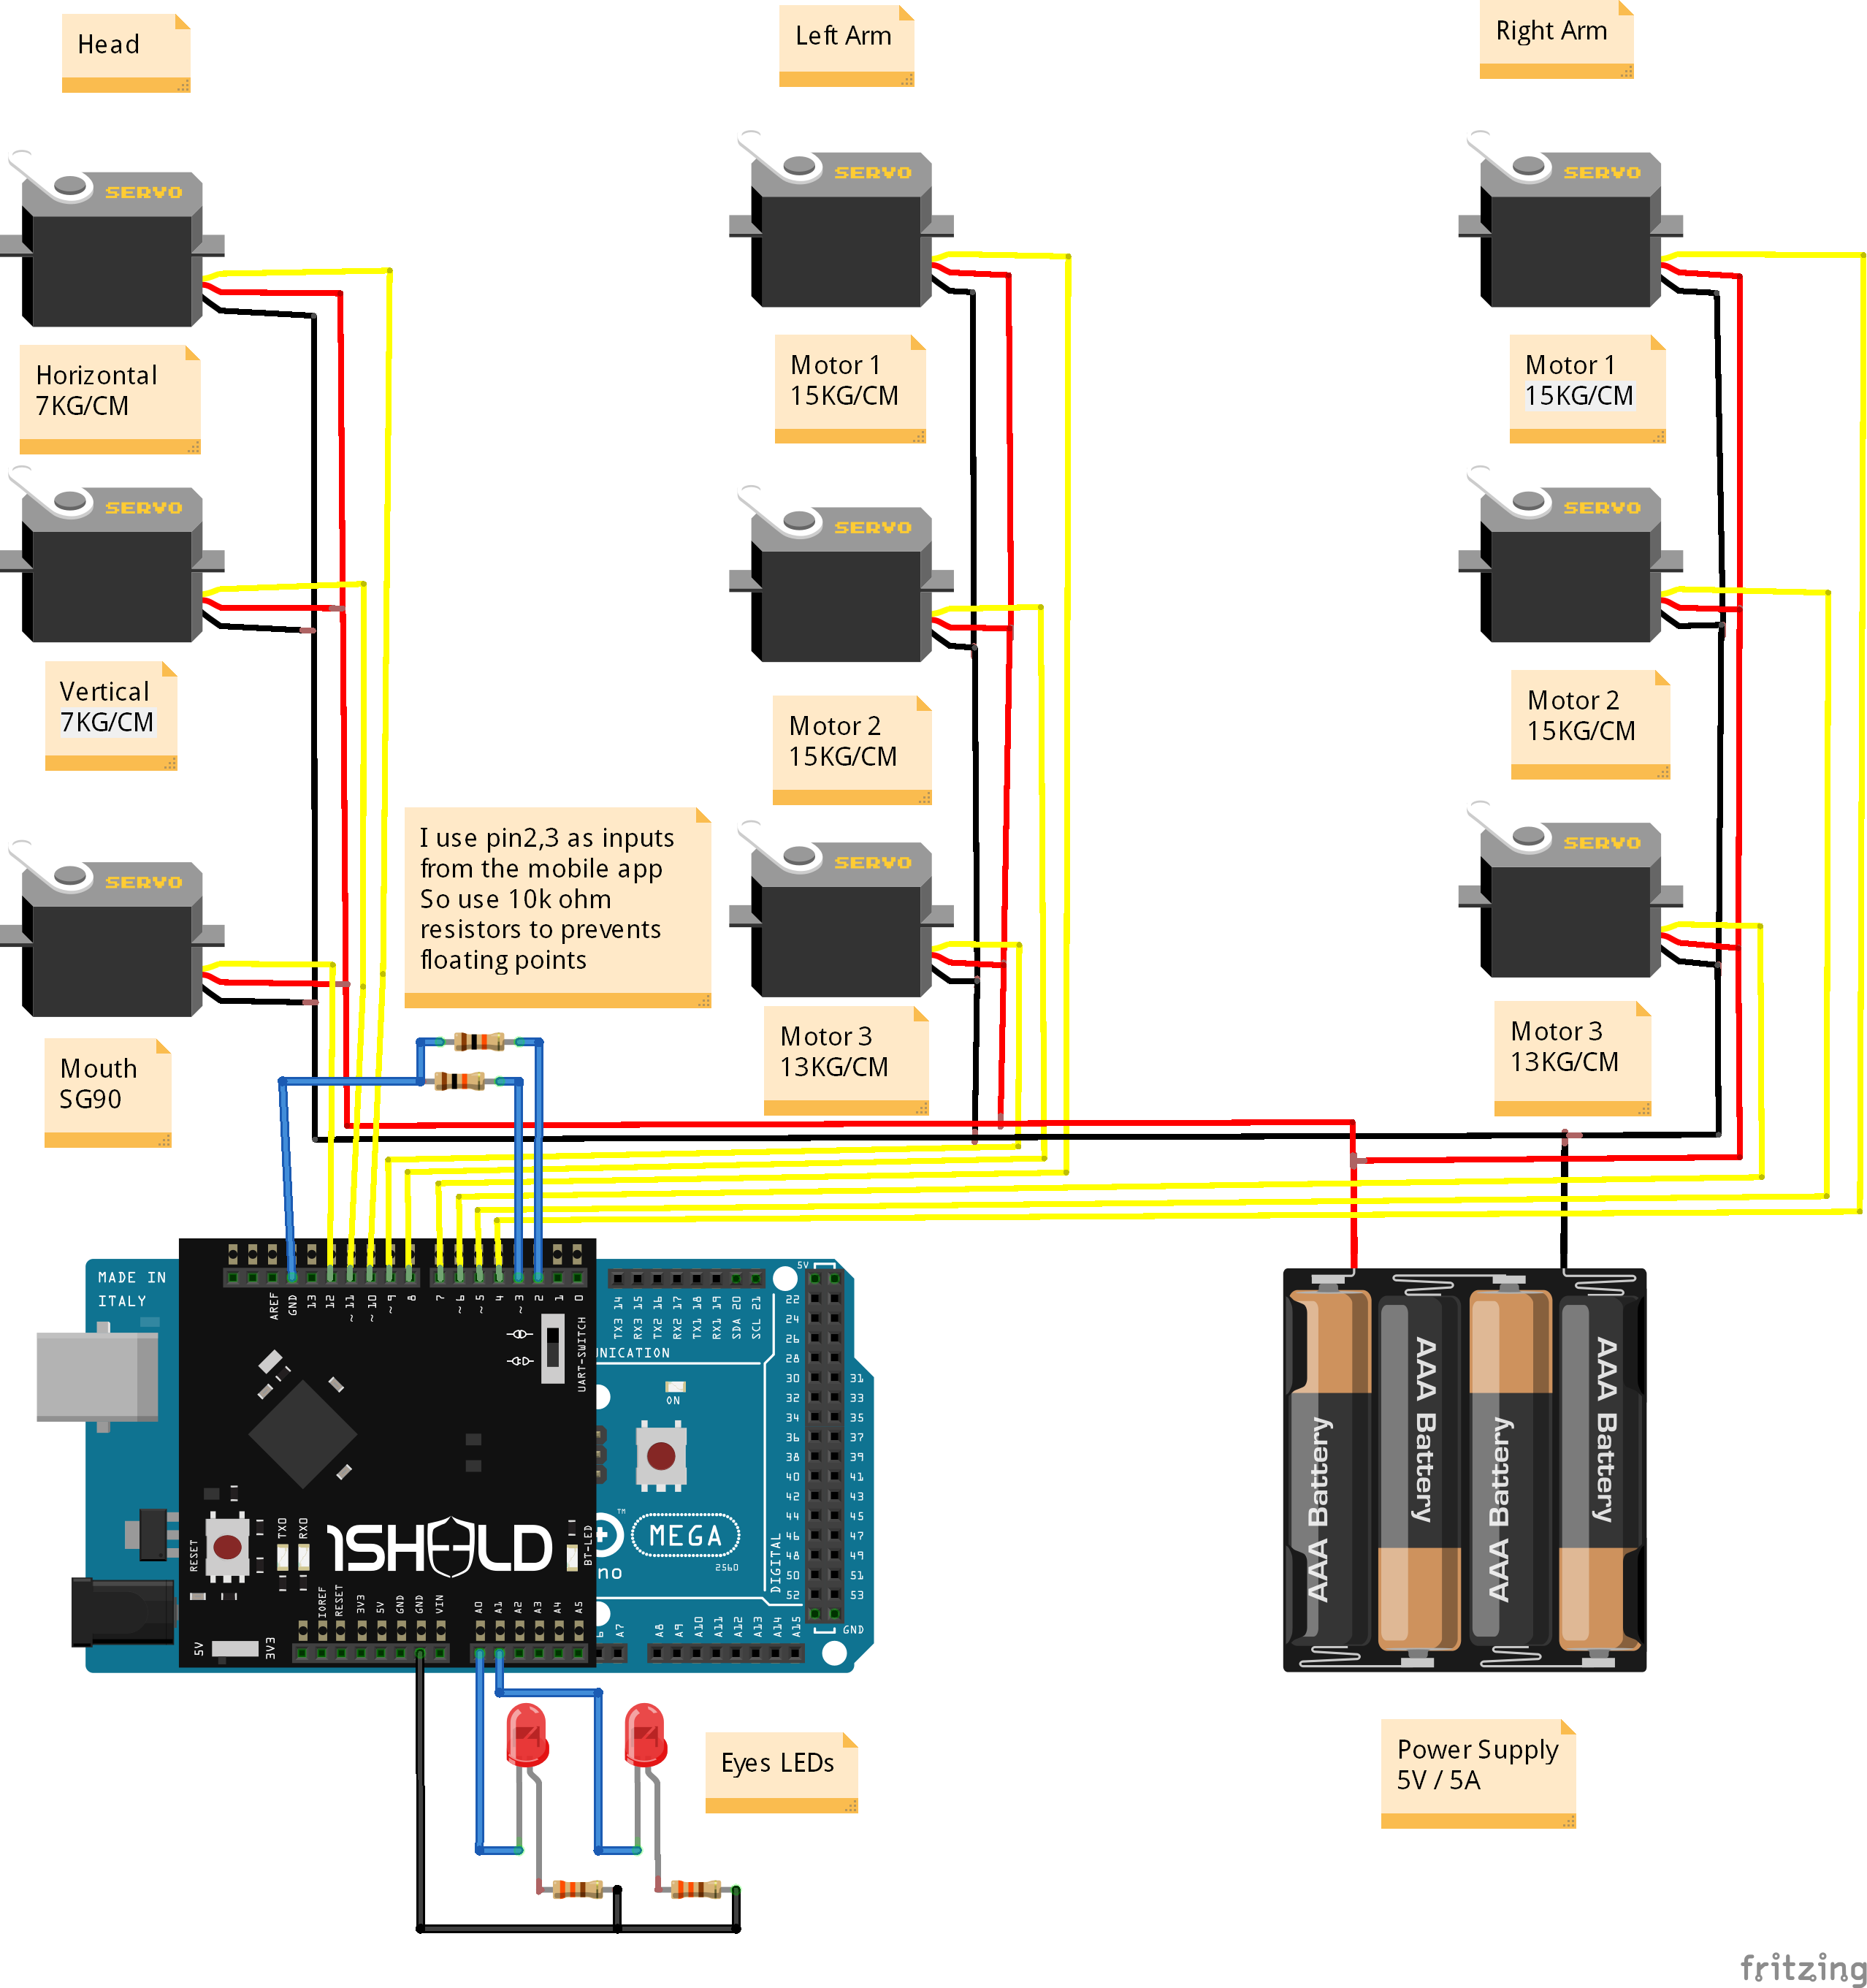
- Arduino Mega + 1Sheeld steuert alle Servos (Kopf, Arme)
- 5V/5A Netzteil für Servos + Arduino (gemeinsames GND)
- Kleines Steckbrett für VCC/GND-Verteiler
- 1Sheeld nutzt Smartphone-Sensoren via Bluetooth
Genutzte 1Sheeld-Shields:
- Gamepad: Virtueller Joystick für manuelle Steuerung
- Orientation: Smartphone im Handschuh → Sensorwerte → Servowinkel
- Music Player: Sauron-Soundtrack bei Mundbewegung
- Toggle Button: Moduswahl (ersetzt physische Taster)
- Terminal: Debug-Ausgabe (da 1Sheeld Bluetooth & USB-Serial blockiert)
Schritt 7: Arduino-Code & Hochladen
Wichtig: 1Sheeld auf Upload-Modus (UART-Switch weg vom Logo) schalten vor Upload, danach zurück auf Operating-Modus (Switch zum Logo).
Code-Highlights:
- 9 Servos: 3 pro Arm, 2 Nacken, 1 Mund
- Interrupts an Pin 2 & 3 für Moduswechsel
- Standby: 9 Positionen mit Mundbewegung & Musik
- Gamepad: 8 Tasten → vorgefertigte Posen
- Imitation: Orientation-Sensor Y/Z → linker Arm
#define CUSTOM_SETTINGS
#define INCLUDE_GAMEPAD_SHIELD
#define INCLUDE_MUSIC_PLAYER_SHIELD
#define INCLUDE_TERMINAL_SHIELD
#define INCLUDE_ORIENTATION_SENSOR_SHIELD
#include
#include

Servo rArm1, rArm2, rArm3, lArm1, lArm2, lArm3, neckH, neckV, mouth;
const int modePin1=2, modePin2=3;
volatile bool gamepadEn=false, imitEn=false;

void setup() {
  OneSheeld.begin();
  pinMode(modePin1,INPUT); pinMode(modePin2,INPUT);
  // LEDs "Sauron-Auge"
  pinMode(A0,OUTPUT); pinMode(A1,OUTPUT); digitalWrite(A0,HIGH); digitalWrite(A1,HIGH);
  attachInterrupt(digitalPinToInterrupt(modePin1), gampadISR, CHANGE);
  attachInterrupt(digitalPinToInterrupt(modePin2), imitISR, CHANGE);
  // Servo-Pins 4-12
  rArm1.attach(4); rArm2.attach(5); rArm3.attach(6);
  lArm1.attach(7); lArm2.attach(8); lArm3.attach(9);
  neckH.attach(10); neckV.attach(11); mouth.attach(12);
  // Home-Position
  rArm1.write(95); rArm2.write(150); rArm3.write(20);
  lArm1.write(90); lArm2.write(45); lArm3.write(180);
  neckH.write(105); neckV.write(30); mouth.write(100);
}

void loop() {
  if (digitalRead(modePin1)==HIGH) gamePadMode();
  else if (digitalRead(modePin2)==HIGH) imitationMode();
  else standbyMode();
}

// standbyMode(): 9 Positionen mit MusicPlayer & Mundanimation
// gamePadMode(): GamePad-Tasten → feste Posen
// imitationMode(): Orientation.getY()/getZ() → map() auf Servos
// ISR toggeln Flags gamepadEn / imitEn
Vollständiger Code in F5KJZGXIKMXG3DG.ino.
Schritt 8: Sauron auf der Maker Faire New York

Erfolgreiche Vorführung mit begeisterten Kindern.
Schritt 9: Zukünftige Arbeit
- Aufbau-Video drehen
- Kopf: restliche Motoren + 3D-gedruckte Augenparts
- Basis: 4 Mecanum-Räder für Mobilität (Solidworks-Design fertig)
Schaltplan
Herstellungsprozess
- Konsistenzsteigerung mit autonomen Sprührobotern
- Lackierroboter: Weniger Nacharbeit, mehr Konsistenz, geringere Kosten
- Nacharbeitskosten in der Fertigung senken: Strategien für Effizienz und Qualität
- Robotersehen in der Industrie: Von der Vision zur Selbstprogrammierung
- Was ist ein selbstprogrammierender Roboter und warum es wichtig ist
- Industrieroboter: Design, Fertigung und zukünftige Trends
- Effizienzmaximierung: Multi-Roboter-Spritzgießzelle fertigt kompletten Shaker-Becher in einem Zyklus
- Das ideale ERP-Implementierungsteam aufbauen: Bewährte Strategien für Erfolg
- DIY SCARA-Roboter mit Arduino bauen – Schritt-für-Schritt-Anleitung
- Die Zukunft der Automatisierung: Selbstreplizierende Roboter verändern Industrie 4.0