



L298 Motortreiber-Modul: Detaillierter Überblick & Praktische Anwendungen
Eine H-Brücke ist eine elektronische Schaltung, die die Polarität der an die Last angelegten Spannung umschaltet. Anwendungen finden sich in der Robotik, wo sie Vorwärts- und Rückwärtsbewegung von DC-Motoren ermöglichen. Es gibt mehrere Wege, eine H-Brücke aufzubauen – einer nutzt Relays wie den L298-Integrierten-Schaltkreis.
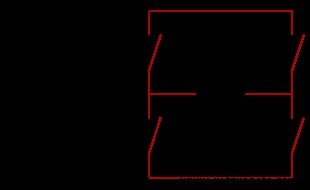
H-Brücke rot hervorgehoben.
Was ist der L298?
Der L298 ist ein Hochstrom-Hochspannungs-Dual-Full-Bridge-Treiber für induktive Lasten wie Schrittmotoren, Relais etc. Er verarbeitet standardmäßige TTL-Logiksignale (Transistor-Transistor-Logik).
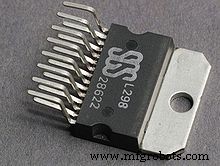
L298 Dual H-Brücken Motortreiber
Alternativ: L298 ist ein integrierter monolithischer Schaltkreis in PowerSO20- und 15-Pin-Multiwatt-Gehäusen. Er besitzt zwei Enable-Eingänge, die ein am Ausgang angeschlossenes Gerät unabhängig von den Eingangssignalen deaktivieren/aktivieren können. Zudem regelt er die Drehrichtung von DC-Motoren.
L298 Pin-Konfiguration
Wir fassen den Pinout des L298 in einer Tabelle zusammen.
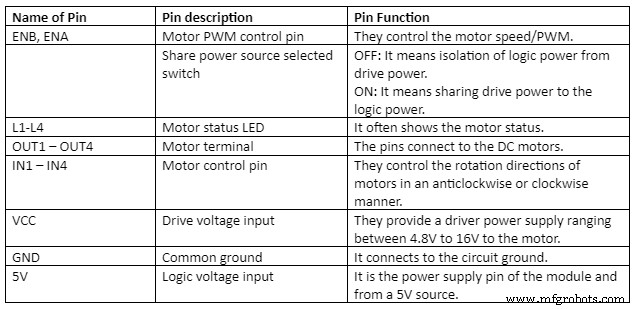
Eigenschaften des L298
- Betriebsspannung bis 46 V.
- Gesamt-DC-Strom ca. 4 A (Dauerstrom bis 2 A, Spitzenstrom 3 A).
- Übertemperaturschutz durch Freilaufdiode und Hochkapazitäts-Filterkondensator – begrenzt den Rückstrom induktiver Lasten.
- Lagertemperatur -40 °C bis 150 °C, Betriebstemperatur -23 °C bis 130 °C.
- Niedrige Sättigungsspannung, 25 W Nennleistung.
- Störimmunität durch logisches „0“ bei ~1,5 V Eingangsspannung.
- Sockel-Pin-Connectoren für einfaches Logik-Interfacing.
- Kann zwei DC-Motoren, einen 4-Phasen-Schrittmotor und einen 2-Phasen-Schrittmotor ansteuern.
L298N Motortreiber
Hersteller nutzen verschiedene L298N-Module für Motortreiber. Beispiele:
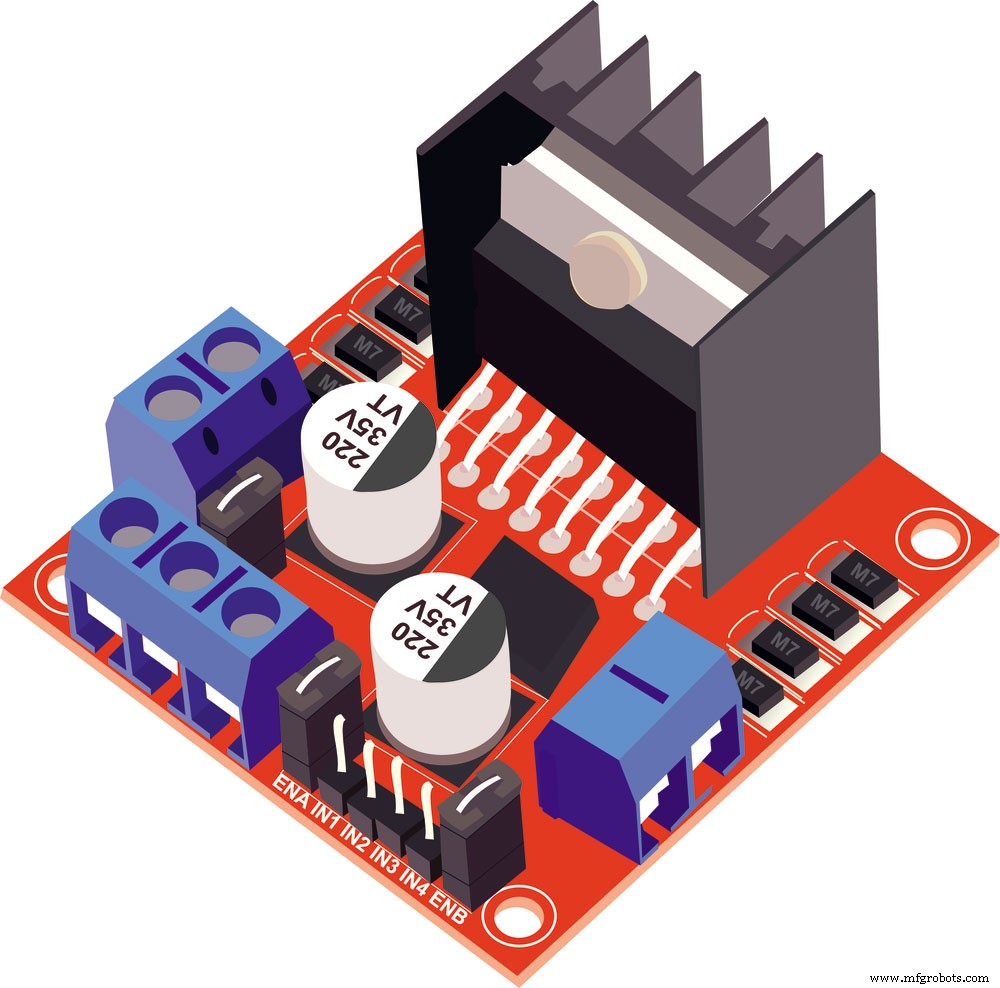
(L298N Treiberboard-Modul)
- L298 Dual H-Bridge Motor Driver: Hochstrom-Hochspannungs-Dual-Full-Bridge-Treiber, oft in Dual-H-Driver-Modulen. Die H-Brücke steuert die Drehrichtung von DC-Motoren.
- Motor Driver L298 Module: Regelt Richtung und Geschwindigkeit von 2 DC-Motoren bis ~40 V 3 A. Separate Stromquelle für den Motor, Gadgeteer-Mainboard steuert das Modul.
- Grove – I2C DC Motor Driver: Steuert direkt einen DC-Motor (zwei gebürstete) oder einen Schrittmotor (ein 4-Draht-Zweiphasen). Zentrale Dual-Channel-H-Brücke-Treiberchip, ca. 2 A pro Kanal. Ein Atmel ATmega8L steuert den Chip und managt I2C-Schnittstellen zu Plattformen wie Arduino. Gleichzeitiges Ansteuern von Schritt- und DC-Motor in unterschiedliche Richtungen/Geschwindigkeiten möglich.
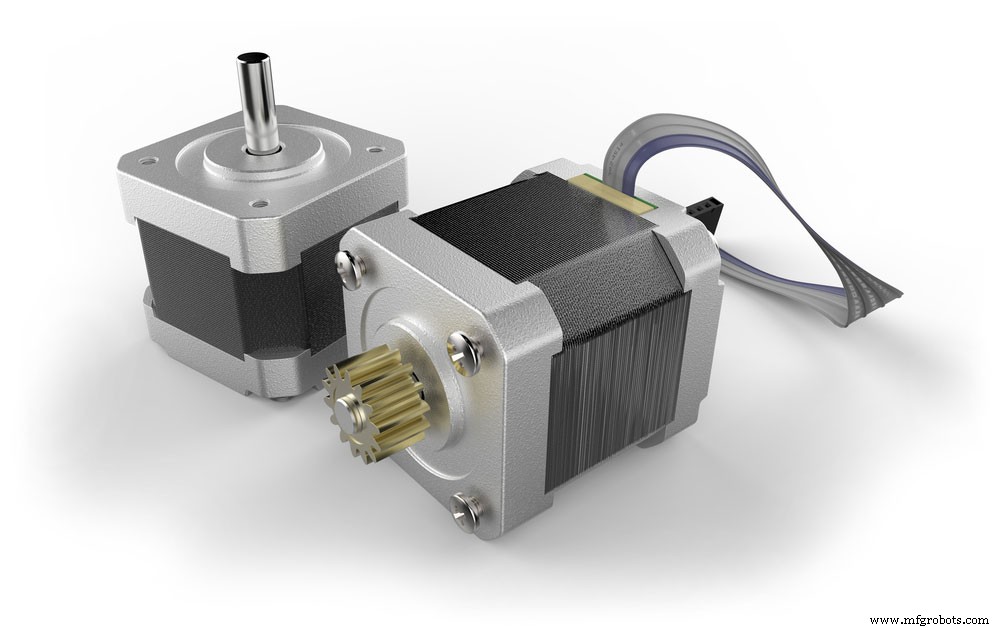
(Schrittmotor)
Wie funktioniert der L298N Motortreiber?
Der folgende vollständige Schaltplan erklärt den Workflow der internen Struktur im L298N-Motortreiber.
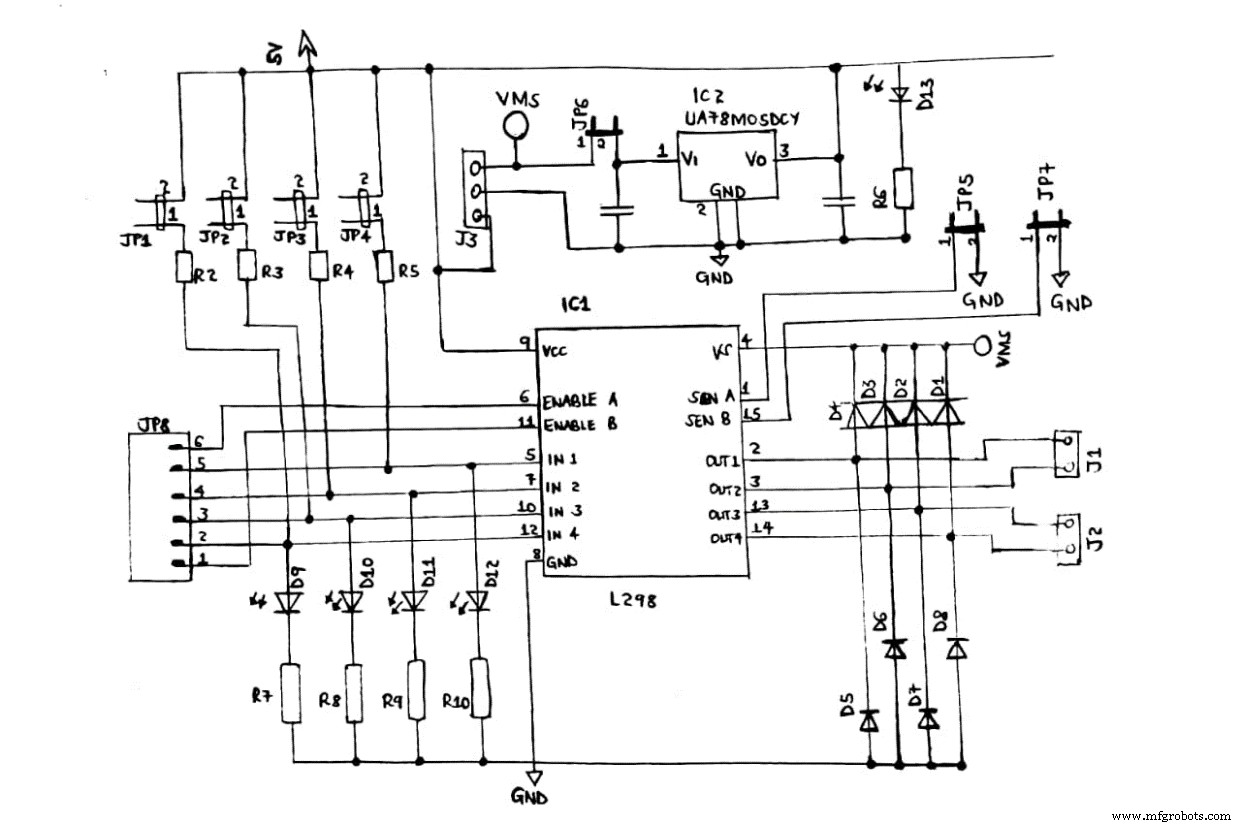
Schaltbild der L298N-Motortreiber-Funktionsweise
Die folgende Tabelle zeigt die Zustände von Motor 1 und 2 sowie deren Steuerungsmodus.
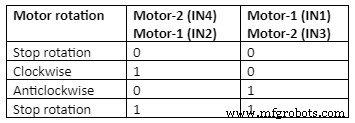
Tabellen-Erklärung
- Steuerpins IN2 und IN1 (Motor 1), IN4 und IN3 (Motor 2) bestimmen die Drehrichtung.
- Bei Enable-Signal = 1:
- Motor A und B Steuerung wird identisch.
- IN2=0, IN1=1 → Gegenuhrzeigersinn (Motor A).
- IN2=1, IN1=0 → Uhrzeigersinn (Motor A).
- IN2 und IN1 beide 1 oder beide 0 → Motorbremse.
- PWM an ENB (Motor 2) und ENA (Motor 1) regelt die Geschwindigkeit. Beachten Sie Ausgangs-PWM-Pulse an Enable-Terminals und Richtung an IN2/IN1.
L298 Motorkontroller mit Arduino & DC-Motor verbinden
Ein L298 Dual-H-Brücke ermöglicht das Drehen eines Motors in beide Richtungen durch Stromrichtungs-Umschaltung. Mit Arduino und PWM-Eingang kann ein Motor in jede Richtung und Geschwindigkeit drehen.
Benötigte Komponenten
- Base Shield V2
- 2× 130 DC-Motor
- Grove – I2C Motor Driver
- Seeeduino V4.2 / Arduino UNO
Schritte
- Adresse über DIP-Schalter einstellen.
- Grove-I2C-Motor-Driver V1.3 an Grove-Base-Shield-Port anschließen.
- Grove-Base-Shield V2 in Seeeduino stecken.
- Seeeduino per USB-Kabel mit PC verbinden.
- Grove I2C Motor Driver V1.3 Library von GitHub herunterladen.
(GitHub-Plattform)
- Arduino-Bibliothek installieren.
- Code in Arduino IDE hochladen (ähnlich wie unten):
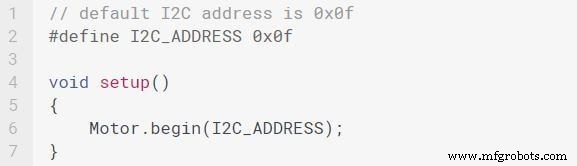
DC-Motoren steuern
- Geschwindigkeitsfunktion setzt die gewünschte Motorgeschwindigkeit. Beispiel:
_speedvon -100 bis 100 (langsam bis schnell). <0 = gegen Uhrzeigersinn, >0 = im Uhrzeigersinn. Motor_idfür Motor 1 oder 2.- Stop-Funktion hält laufenden DC-Motor an (z. B. MOTOR1/2).
L298 Anwendungen
- Hobbyprojekte
- Ingenieursysteme
- Automatische Türsteuerung
- Roboter und Roboterarme
- CNC-Maschinen
(Werkstatt mit CNC-Maschinen)
- Messgeräte
- Relais-Treiber
- Gewichtheber
- Industriemaschinen
- Verkaufsautomaten
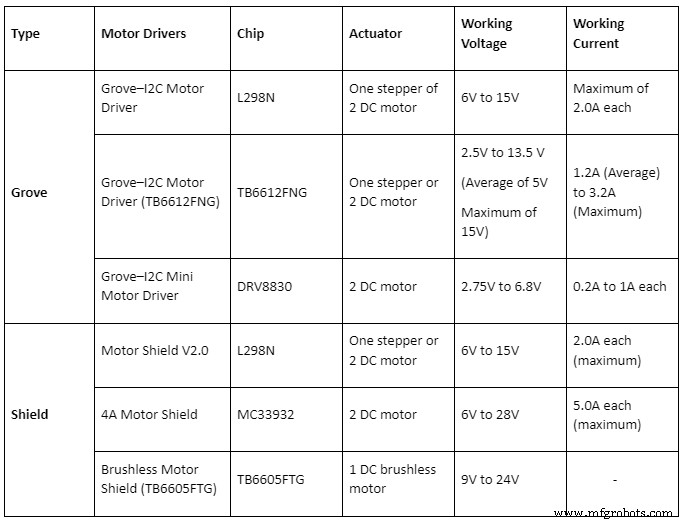
L298 im Vergleich mit anderen Motoren
Unbestreitbar gibt es diverse Motortreiber wie Schritt- und Servomotoren am Markt.
Fazit
Zum Abschluss unseres Artikels zum L298N-Motortreiber hoffen wir, dass Sie nun besser über die Technologie informiert sind. Bei weiteren Fragen oder Klärungsbedarf kontaktieren Sie uns gerne – wir helfen Ihnen weiter.
Industrietechnik
- Wie Trending die Zuverlässigkeit von Elektromotoren verbessert
- Flottenfahrer im COVID-19-Schutz: Wesentliche Sicherheits- & Compliance-Strategien
- Proaktive Zustandsüberwachung für Maschinen: Ausfallzeiten verhindern & Zuverlässigkeit steigern
- Verständnis von Motorwicklungen: Wichtige Unterschiede und industrielle Anwendungen
- Explosionsgeschützten Motor richtig wählen: Umfassender Leitfaden
- Elektromotor-Lagerung: Best Practices für maximale Lebensdauer & Leistung
- DC- vs. AC-Motoren: Wesentliche Unterschiede und die richtige Wahl für Ihre Anwendung
- Effizienz maximieren: Kernfunktionen des Fertigungsauftrags-Moduls
- Stücklisten-Erstellung in der Fertigung meistern
- RTC-Modul DS3231: Echtzeituhr für Arduino – Pinout, Bibliothek & Kalender-Uhr Projekt